_414214_AVK3 服务手册.pdf - 第67页
5.1 AC Servo Gain Adjustment SERVICE MANUAL A VK3 5.1−8 D77SEC−84−040−A0 ZL Axis Move Gain distance high speed accelerate posi prorl speed prorl speed integra feed forward POST1 0 ∼ 1600 180 13 10 1 5 POST2 2 ∼ 1600 130 …
5.1 AC Servo Gain Adjustment
SERVICE MANUAL
AVK3
5.1−7
D77SEC−84−040−A0
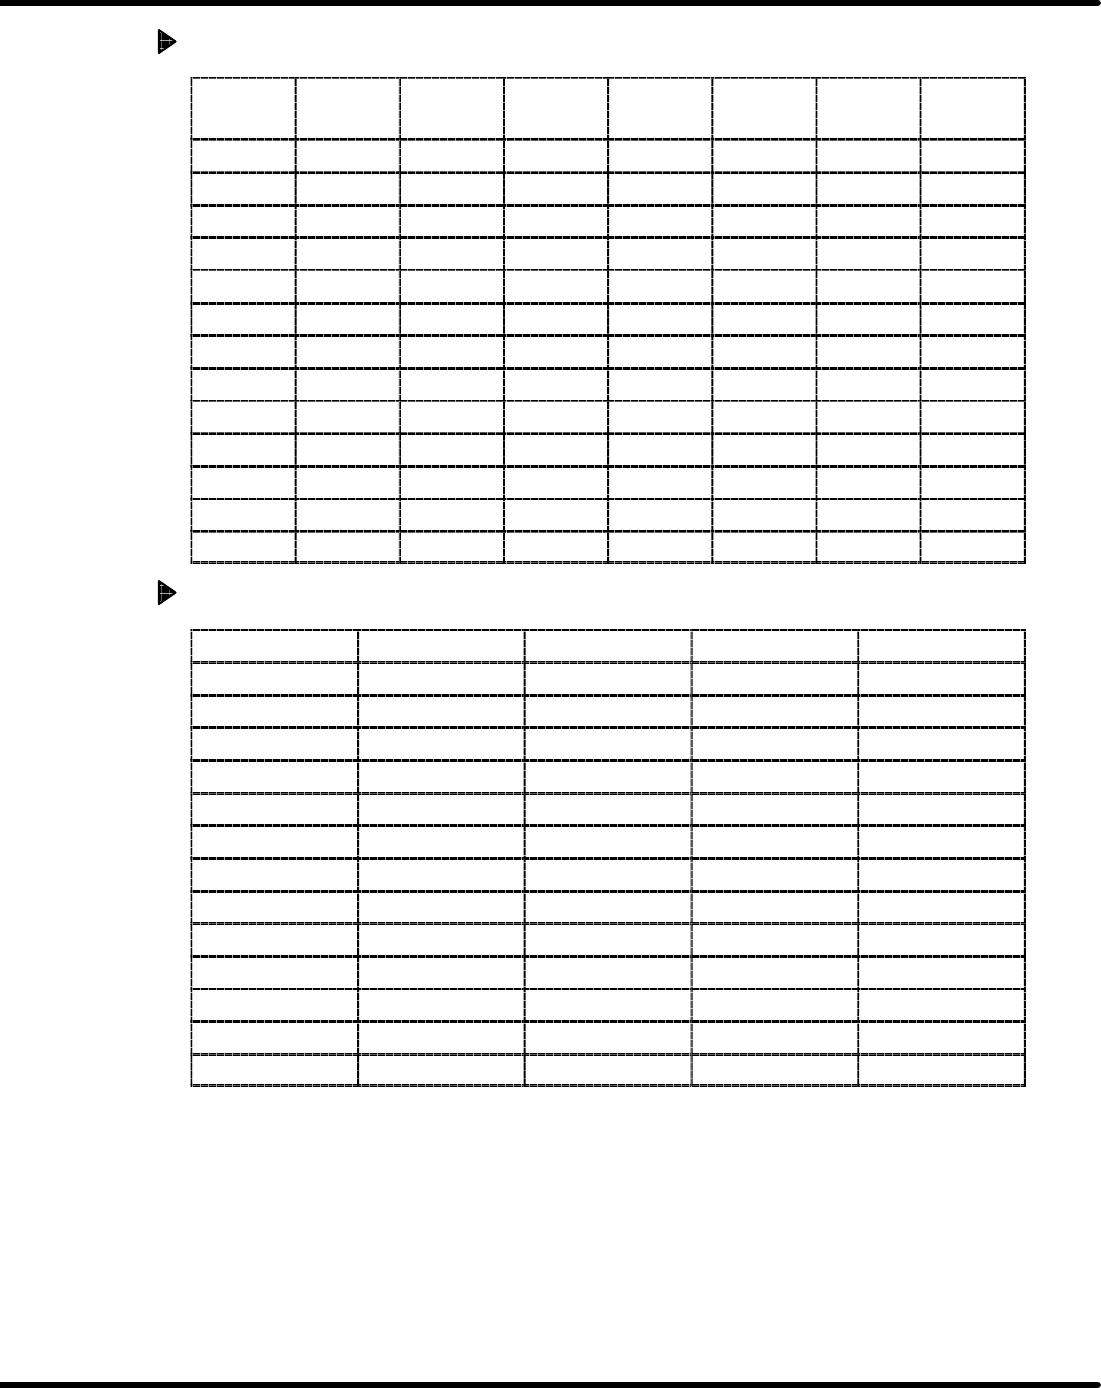
Y Axix Move Gain
distance
high
speed
accelerate
posi prorl
speed
prorl
speed
integra
feed forward
POST1 0 ∼ 6667 270 18 8 0 9
POST2 2.51 ∼ 6667 430 18 8 0 9
POST3 3.71 ∼ 6667 620 18 8 0 9
POST4 5.71 ∼ 6667 830 18 8 0 9
POST5 6.91 ∼ 6667 1470 18 8 0 9
POST6 11.61 ∼ 6667 2050 18 8 0 9
POST7 17.01 ∼ 6667 2250 18 8 0 9
POST8 19.01 ∼ 6667 2600 18 8 0 9
POST9 22.01 ∼ 6667 2850 18 8 0 9
POST10 25.01 ∼ 6667 3030 18 8 0 9
ORIGIN − 750 500 8 3 3 0
TCH(L) − 38 25 10 3 3 1
TCH(H) − 250 100 10 3 3 1
Y Axix Stop Gain
posi prorl speed prorl speed integra change time
POST1 15 12 1 10
POST2 15 12 1 10
POST3 15 12 1 10
POST4 15 12 1 10
POST5 15 12 1 10
POST6 15 12 1 10
POST7 15 12 1 10
POST8 15 12 1 10
POST9 15 12 1 10
POST10 15 12 1 10
ORIGIN 8 5 1 0
TCH(L) 12 5 1 0
TCH(H) 12 5 1 0
5.1 AC Servo Gain Adjustment
SERVICE MANUAL
AVK3
5.1−8
D77SEC−84−040−A0
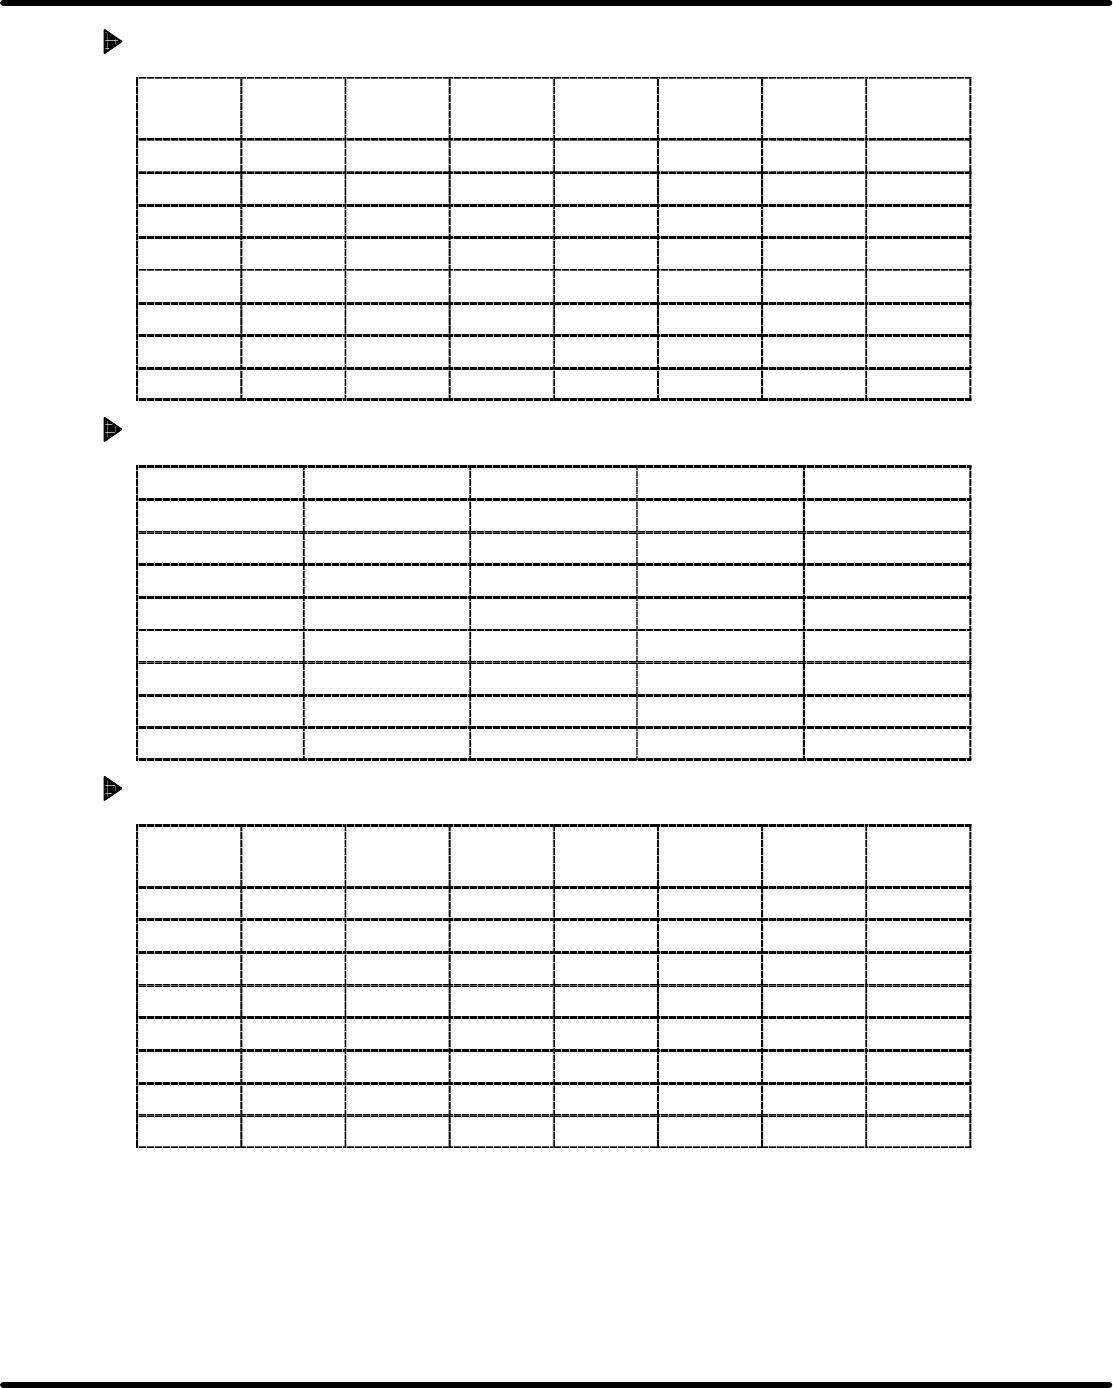
ZL Axis Move Gain
distance
high
speed
accelerate
posi prorl
speed
prorl
speed
integra
feed forward
POST1 0 ∼ 1600 180 13 10 1 5
POST2 2 ∼ 1600 130 13 10 1 5
POST3 3 ∼ 1600 130 13 10 1 5
POST4 4 ∼ 1600 160 13 10 1 5
POST5 5 ∼ 1600 180 13 10 1 5
ORIGIN − 100 100 1 1 1 1
TCH(L) − 15 10 1 1 1 1
TCH(H) − 100 40 1 1 1 1
ZL Axix Stop Gain
posi prorl speed prorl speed integra change time
POST1 8 8 8 1
POST2 8 8 8 1
POST3 8 8 8 1
POST4 8 8 8 1
POST5 8 8 8 1
ORIGIN 10 10 8 1
TCH(L) 10 10 8 1
TCH(H) 10 10 8 1
ZR Axis Move Gain
distance
high
speed
accelerate
posi prorl
speed
prorl
speed
integra
feed forward
POST1 0 ∼ 1600 180 13 10 1 5
POST2 2 ∼ 1600 130 13 10 1 5
POST3 3 ∼ 1600 130 13 10 1 5
POST4 4 ∼ 1600 160 13 10 1 5
POST5 5 ∼ 1600 180 13 10 1 5
ORIGIN − 100 100 1 1 1 1
TCH(L) − 15 10 1 1 1 1
TCH(H) − 100 40 1 1 1 1
5.1 AC Servo Gain Adjustment
SERVICE MANUAL
AVK3
5.1−9
D77SEC−84−040−A0
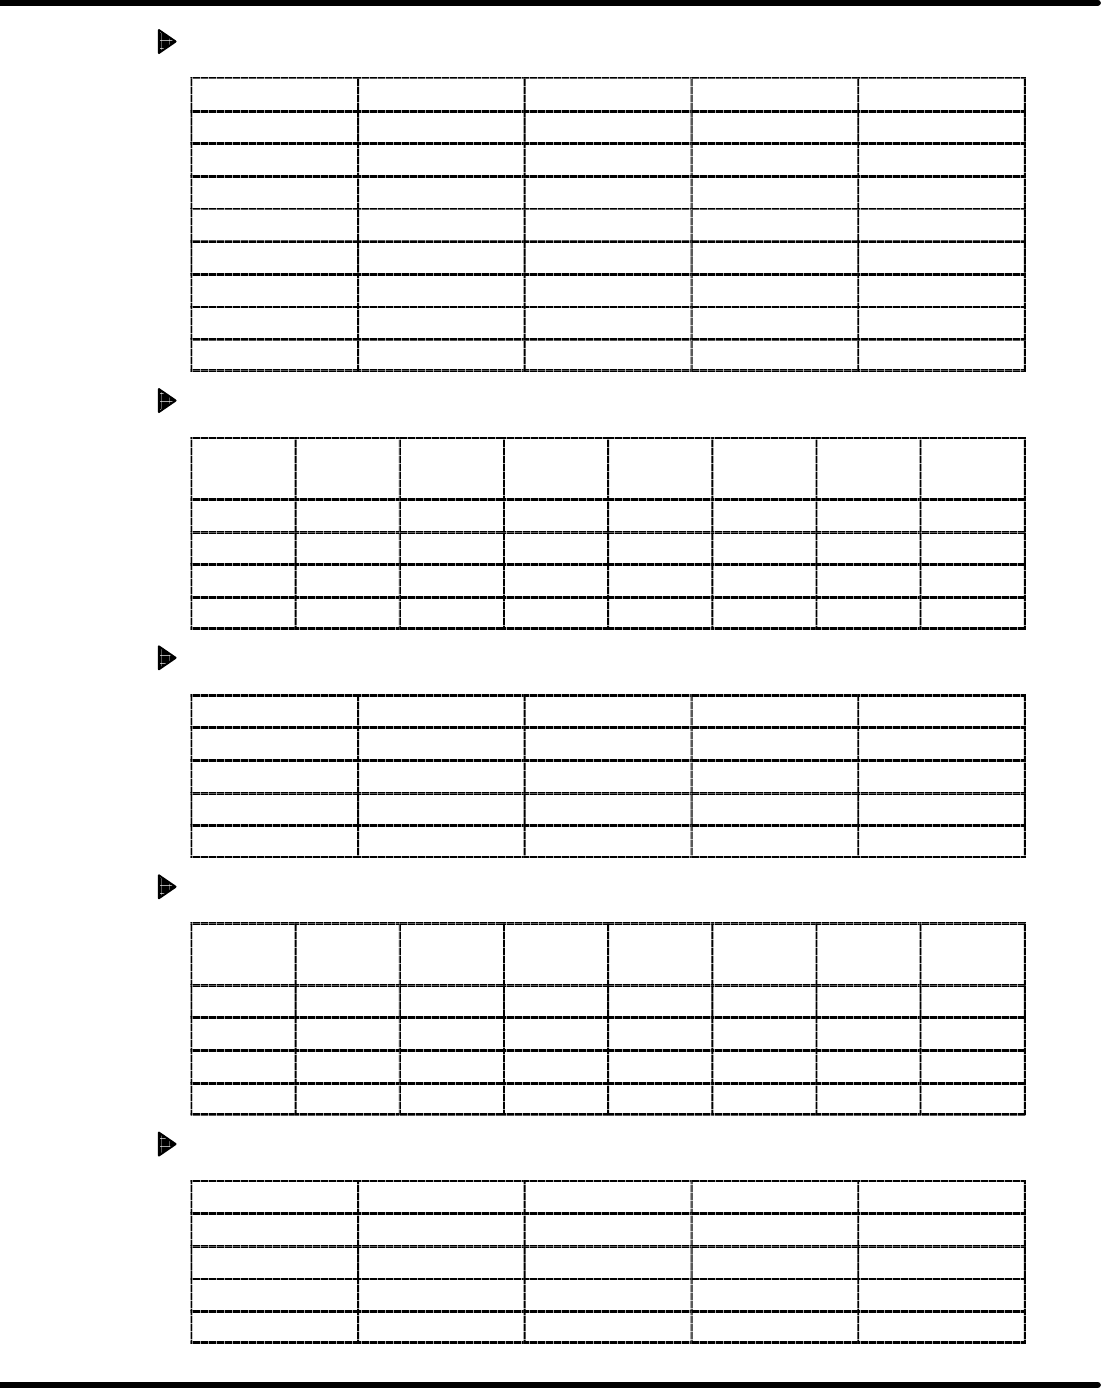
ZR Axis Stop Gain
posi prorl speed prorl speed integra change time
POST1 8 8 8 1
POST2 8 8 8 1
POST3 8 8 8 1
POST4 8 8 8 1
POST5 8 8 8 1
ORIGIN 10 10 8 1
TCH(L) 10 10 8 1
TCH(H) 10 10 8 1
T Axis Move Gain
distance
high
speed
accelerate
posi prorl
speed
prorl
speed
integra
feed forward
POST1 0.00 ∼ 6668 1800 15 16 0 5
ORIGIN − 250 250 10 10 5 1
TCH(L) − 38 25 10 10 5 1
TCH(H) − 250 100 10 10 5 1
T Axis Stop Gain
posi prorl speed prorl speed integra change time
POST1 10 13 15 0
ORIGIN 10 10 5 1
TCH(L) 10 10 5 1
TCH(H) 10 10 5 1
U Axis Move Gain
distance
high
speed
accelerate
posi prorl
speed
prorl
speed
integra
feed forward
POST1 0.00 ∼ 6250 5000 20 15 15 10
ORIGIN − 125 250 10 10 1 1
TCH(L) − 38 25 10 10 1 1
TCH(H) − 200 100 10 10 1 1
U Axis Stop Gain
posi prorl speed prorl speed integra change time
POST1 30 10 15 0
ORIGIN 20 20 1 1
TCH(L) 10 10 1 1
TCH(H) 10 10 1 1