第七章 元件的登记.pdf - 第11页
7-1 1 Fine Pitch QFP 为贴装部件高速下降 Z 轴时,从物理角度来 说可能会与 PCB 进行碰撞。 另外,这样 的冲撞可 能成为 PCB 微振动 和焊膏成团的 原因。在 此情况下贴 装部件 可能会成为降低贴装程度的因素。 可调节 V ac of f 延迟时间防止此类 情况发生。即各种外部因素稳定为 止利用真空压 力控制部件,等到外部因素解除后 ,释放真空压力预防问题的发生。 V ac off 延迟时间相当于下图的( 1…
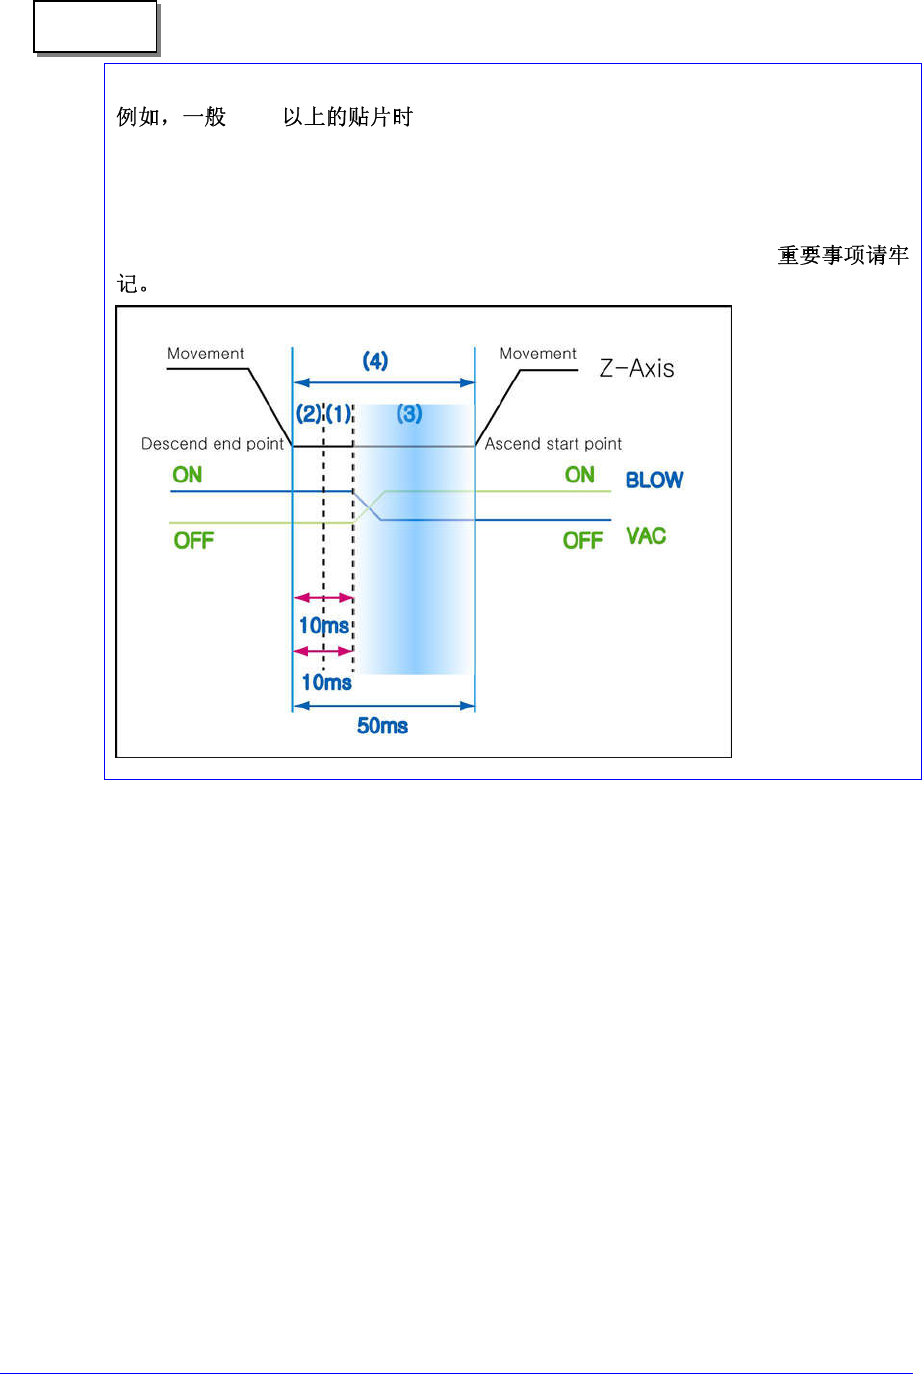
7-10
因部件不同,时间坐标的形状也不同。
1608
普通的贴片部件相当轻。因此如果完全消灭真空压力前 Z 轴上升,则导致部件沿
着头部(
head
)上升的途中在真空压力消灭的时点重新降落到
PCB 的情况。
再说,下图(3)项目在各普通贴片中起相当重要的作用。
诸多试验及实验结果,(3)项需要少至 10ms 多至 20ms 的时间。
参 考
7-11
Fine Pitch QFP
为贴装部件高速下降 Z 轴时,从物理角度来说可能会与 PCB 进行碰撞。
另外,这样的冲撞可能成为 PCB 微振动和焊膏成团的原因。在此情况下贴装部件
可能会成为降低贴装程度的因素。
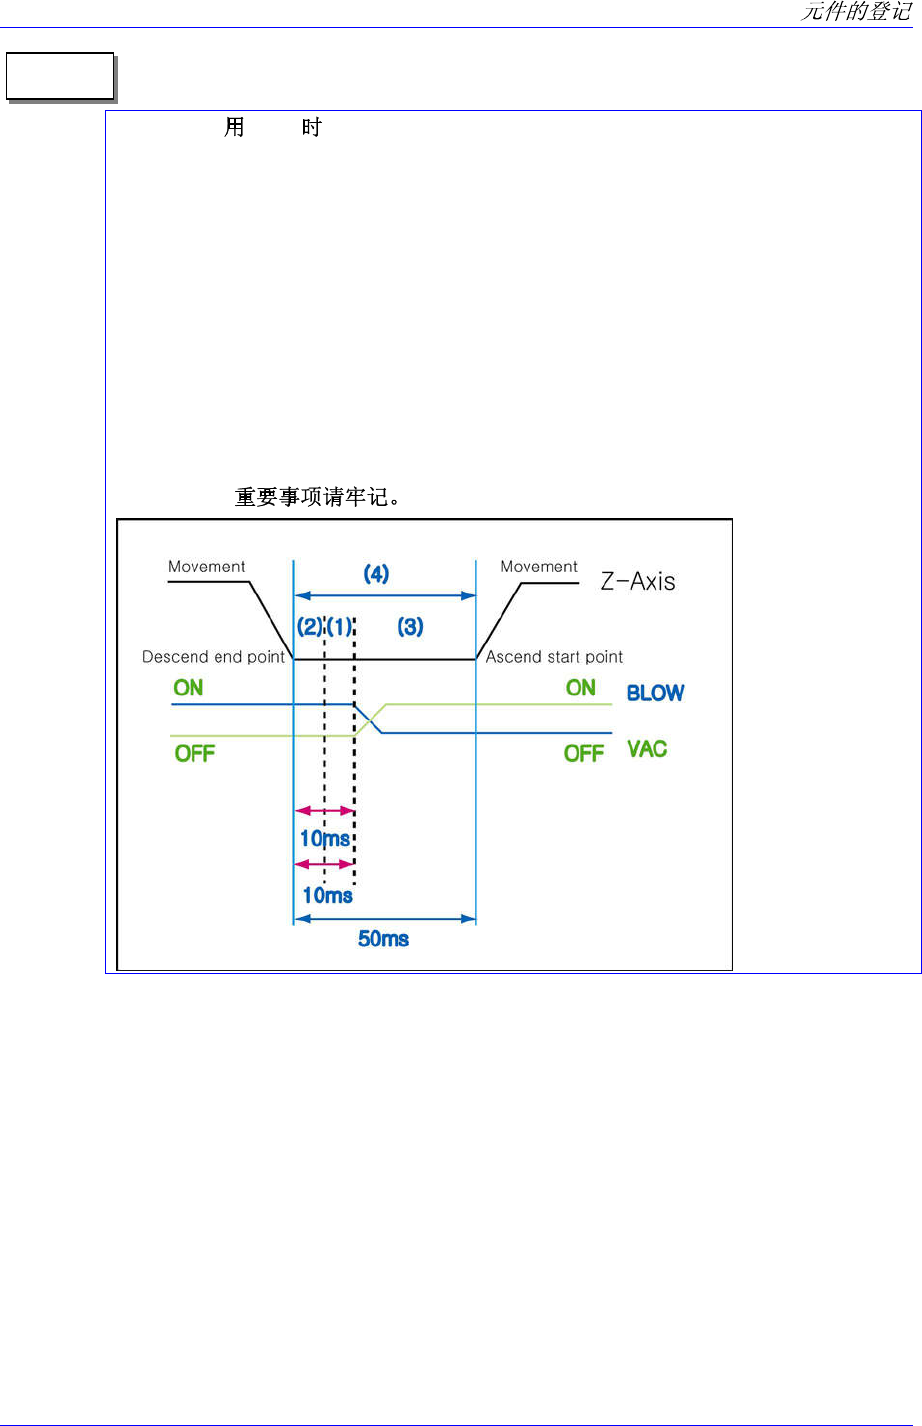
可调节 Vac off 延迟时间防止此类情况发生。即各种外部因素稳定为止利用真空压
力控制部件,等到外部因素解除后,释放真空压力预防问题的发生。
Vac off 延迟时间相当于下图的(1)项。
如果是普通的 Pitch 部件,即使不考虑(1)项时间对贴装程度的影响也不大。
但如果 Fine Pitch 部件贴装时或者为可能发生上述问题的部件,(1)项的时间设
置较小反而会取得更好的结果。
设置 Vac off 延迟时间时,一般与全体延迟时间(4)项相比,普遍设置成大约 20~
30%程度。
<废料> 编辑框
废料部品时,从头结束下降动作后停止到重新上升开始的时间。
<废料真空关闭> 编辑框
废料部品时,从头结束下降动作后停止到关闭真空的时间。
<Dump Blow On>编辑框
抛弃部件时,头部完成下降完全停止后,从 Vacuum Off 到 Blow On
为止的时间
单位:msec(可设置成 10 msec 单位间隔)
<速度> 领域
吸附(Pickup), 贴装(Place), 部件废弃(Dump)作业时设置驱动电动机的驱动
速度。
应全面考虑吸嘴的种类、部件的質量、部件的吸附面积等因素,适当地设
参 考
7-12
置速度。
驱动速度如下所示,各驱动速度有关的速度 Profile 已 Setting 在系统。
1-最快: 最快的速度。
2-快: 快的速度。
3-中速: 比较快的速度。
4-慢速: 比较慢的速度。
5-最慢: 最慢的速度。
<XY> 组合框
选择 XY 轴驱动电动机的驱动速度。
根据不同的部件,如果速度不适当,可能频繁发生无法完成实际贴装的
错误。
<R> 组合框
选择 R 轴驱动电动机的驱动速度。 根据不同的部件,如果速度不适
当,可能频繁发生无法完成实际贴装的错误。
<Z 吸料向下> 组合框
为吸附部件磁头下降时选择 Z 轴驱动电动机的驱动速度。 根据不同的
部件,如果速度不适当,可能会迸出部件,发生吸附错误
根据需要可同时使用“Soft Touch”功能。
<Z 吸取后上升> 组合框
部件吸附后,磁头上升时选择 Z 轴驱动电动机的驱动速度。 根据不同
的部件,如果速度不适当,可能会产生吸附的部件脱离吸嘴,发生吸附
错误。 根据需要可同时使用“Soft Touch”功能。
<Z 向下贴装> 组合框
为贴装部件磁头下降时选择 Z 轴驱动电动机的驱动速度。 根据不同的
部件,如果速度不适当,可能会产生裂缝或影响贴装的部件产生不良问
题。
根据需要可同时使用“Soft Touch”功能。
<Z 贴装后上升> 组合框
部件贴装后,磁头上升时选择 Z 轴驱动速度。 根据不同的部件,如
果速度不适当,可能会对贴装程度产生负面影响。
根据需要可同时使用“Soft Touch”功能。
<Etc> 领域
<计算方法> 组合框
正常
正常操作部件
有效凿
若被选定,对相应的部件不吸附实际部件就执行贴装作业。 所有的
部件贴装行为都利用部件的中心进行吸附及贴装。 但是如果部件很
请点击此处了解和此产品有关的视频资料。