第七章 元件的登记.pdf - 第21页
7-21 轴高度移动到部件识别高度 (Align Height) 。 < 真空 开 / 关 > 按钮 为了在吸嘴末端吸附或脱着部件, ON/OFF 该相应磁头的 V ac uum 。 < 测试 > 按钮 利用 已设 定的排 列数 据测试 部品 的识别 动作 。成 功地完 成测 试后显 示如 下的 信 息框。 测试失败时,显示以下的信息框。 < 自动校正 > 按钮 自动 阶段性 地变 …
7-20
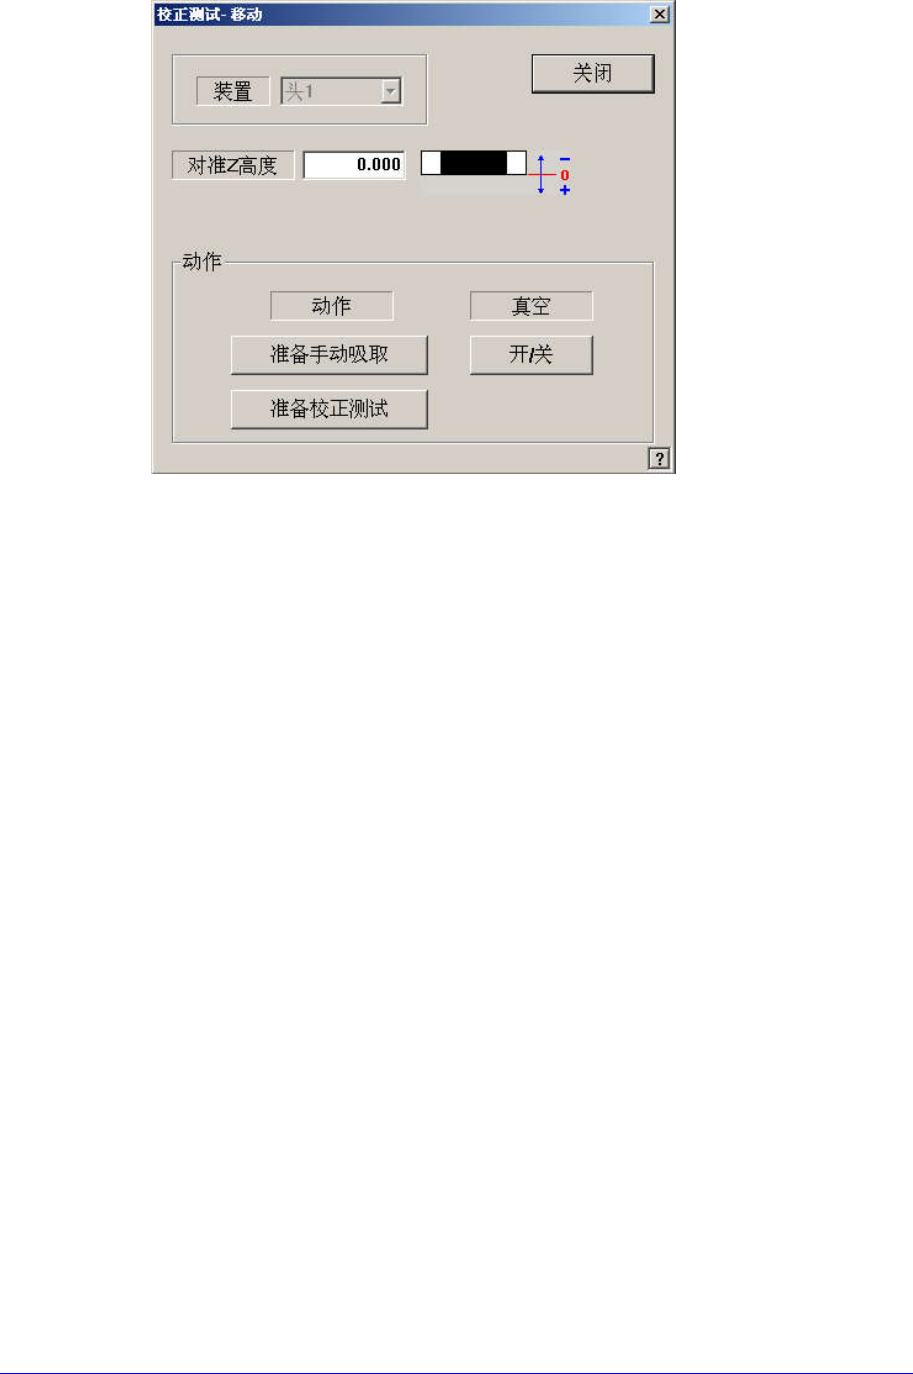
<装置> 组合框
选择使用在部件识别的摄象机。 可选择的装置如下;
大型凸轮: 选择 Fiducial Camera。
头 1: 指定 1 号头。
头 2: 指定 2 号头。
头 3: 指定 3 号头。
头 4: 指定 4 号头。
头 5: 指定 5 号头。
头 6: 指定 6 号头。
部件编辑对话框的<相机号.>组合框中设置为 “Fly1 Cam” ~ “Fly6 Cam”
时,<装置> 组合框非激化。(各 Fly Cam相应的磁头设置为默认) 仅在选
择Fix1 Cam~Fix2 Cam时可选择Head1 ~ Head6。
<对准Z 高度> 编辑框
设定需要识别的高度。以部品的底面为准,识别其上面时设定–值,识别其
下面时设定‘+’值。
<动作> 领域
<准备手动吸取> 按钮
为了手动把部件吸附到贴装在磁头的吸嘴末端,把磁头组件移动到 Ho
me 位置。此时,适合吸附部件的吸嘴应提前安装在相应磁头上。
<准备校正测试> 按钮
准备部件识别检验。部件识别Camera为 “Fly Camera” 时, 贴装在磁头
的吸嘴末端的Z轴高度移动到部件识别高度(Align Height), 关闭Mirror
后给部件照射照明。
部件识别Camera为“Fix Camera” 时, 贴装在磁头的吸嘴末端的Z轴高度
移动到安全高度,磁头组件移动到Fix Camera位置后,把吸嘴末端的Z
7-21
轴高度移动到部件识别高度(Align Height)。
<真空 开/关> 按钮
为了在吸嘴末端吸附或脱着部件,ON/OFF该相应磁头的Vacuum。
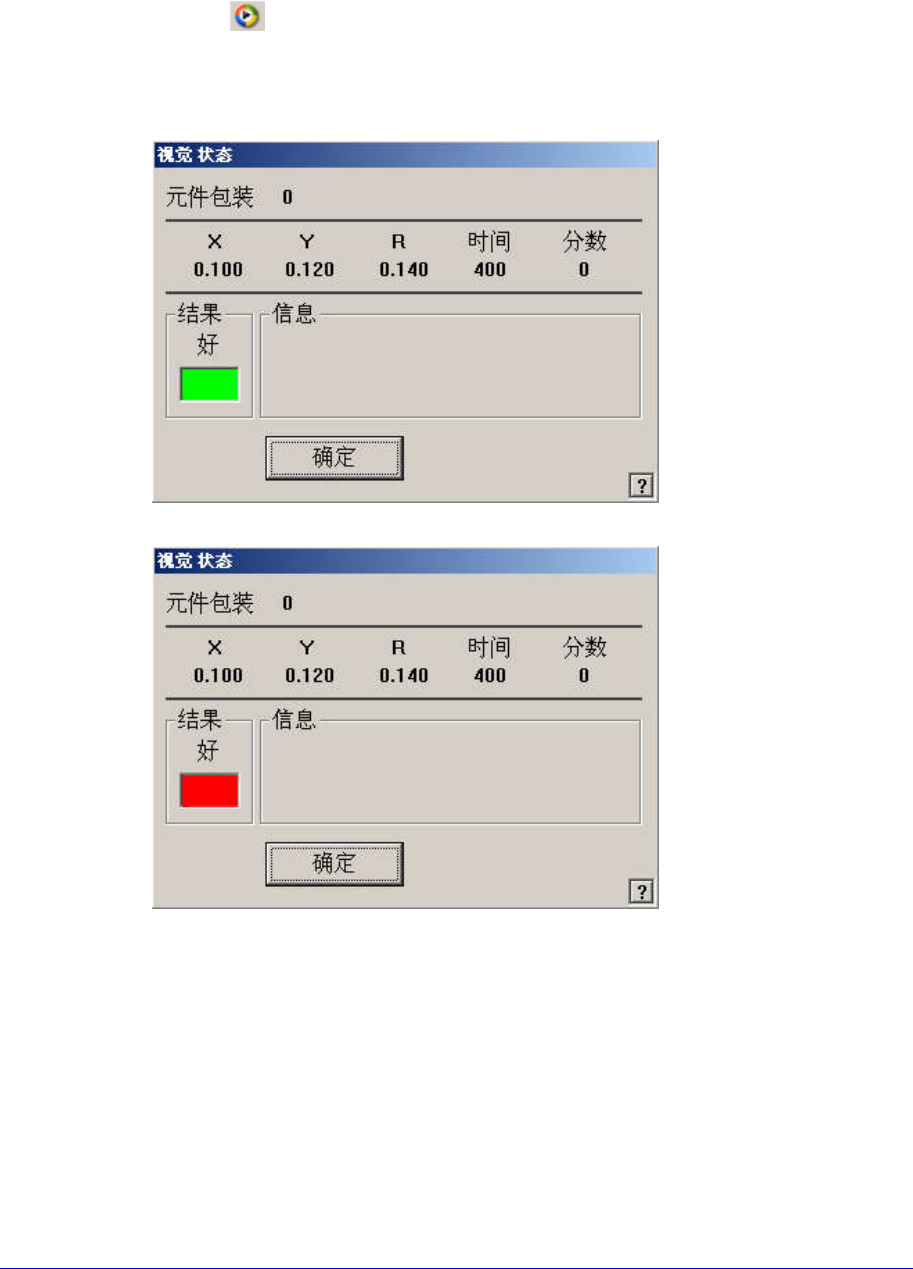
<测试> 按钮
利用已设定的排列数据测试部品的识别动作。成功地完成测试后显示如下的信
息框。
测试失败时,显示以下的信息框。
<自动校正> 按钮
自动阶段性地变换部件形象,并保存形象,用户确认其中识别最好的形象照明
值进行保存,帮助保存最佳照明值。
请点击此处了解和此产品有关的视频资料。
7-22
7-10. “ ”
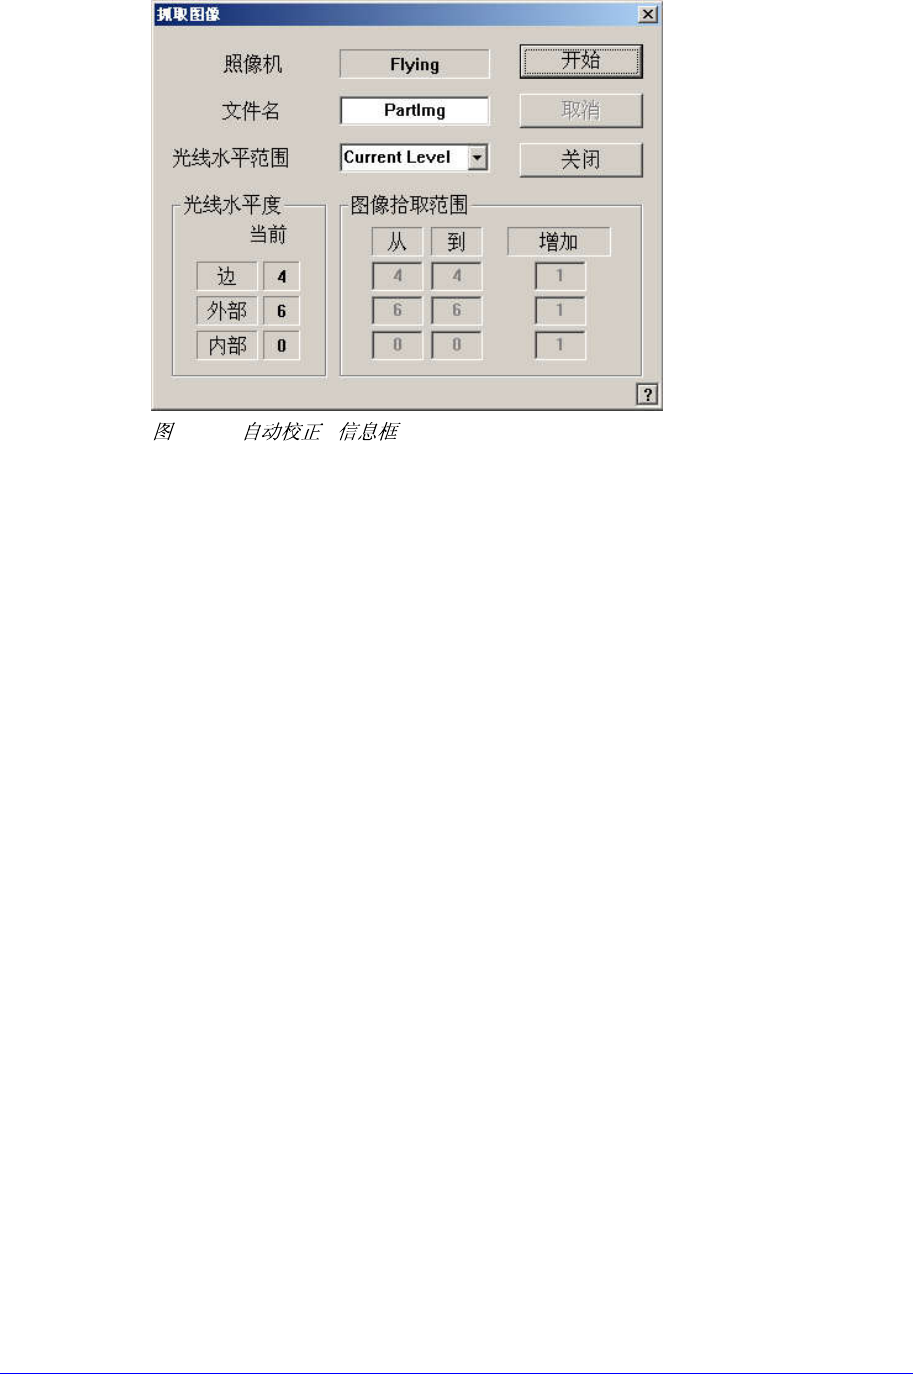
<照像机> 标题框
表示用在Image Capture的Camera。
<文件名> 编辑框
输入使用在Image 保存的文件名。
<光线水平范围> 组合框
选择各照明别照明值基本设置范围。
Rough
所有照明的照明值每增加5,并保存形象(Image)。
Fine
当前设置的照明值前后2阶段范围内照明值每增加1保存Image。
All Range
对所有照明值领域保存 Image。
User Define
用户指定照明值变化范围及间隔。
光线水平度
显示当前照明值。
图像拾取范围
显示用在保存Image的照明值范围及间隔。 Light Level Range设置为 User
Define用户可直接输入/修改范围。
从
显示照明值变化的开始 Level。
到
显示照明值变化的结束 Level。
增加
设置照明值变化间隔。