第七章 元件的登记.pdf - 第20页
7-20 < 装置 > 组合框 选择使用在部件识别的摄象机。 可选择的装置如下 ; 大型凸轮 : 选择 Fiducial Cam era 。 头 1: 指定 1 号头。 头 2: 指定 2 号头。 头 3: 指定 3 号头。 头 4: 指定 4 号头。 头 5: 指定 5 号头。 头 6: 指定 6 号头。 部件 编 辑对 话框的 < 相机 号 .> 组 合框中 设…
7-19
部件识别时利用部件的Body 信息计算出部件大概的位置。
<检测超时> 校验盒
部件识别时设定识别时间(单位 msec)
<实体样板> 编辑框
Body识别时设定Sampling程度。 (0~10, 0 : auto)
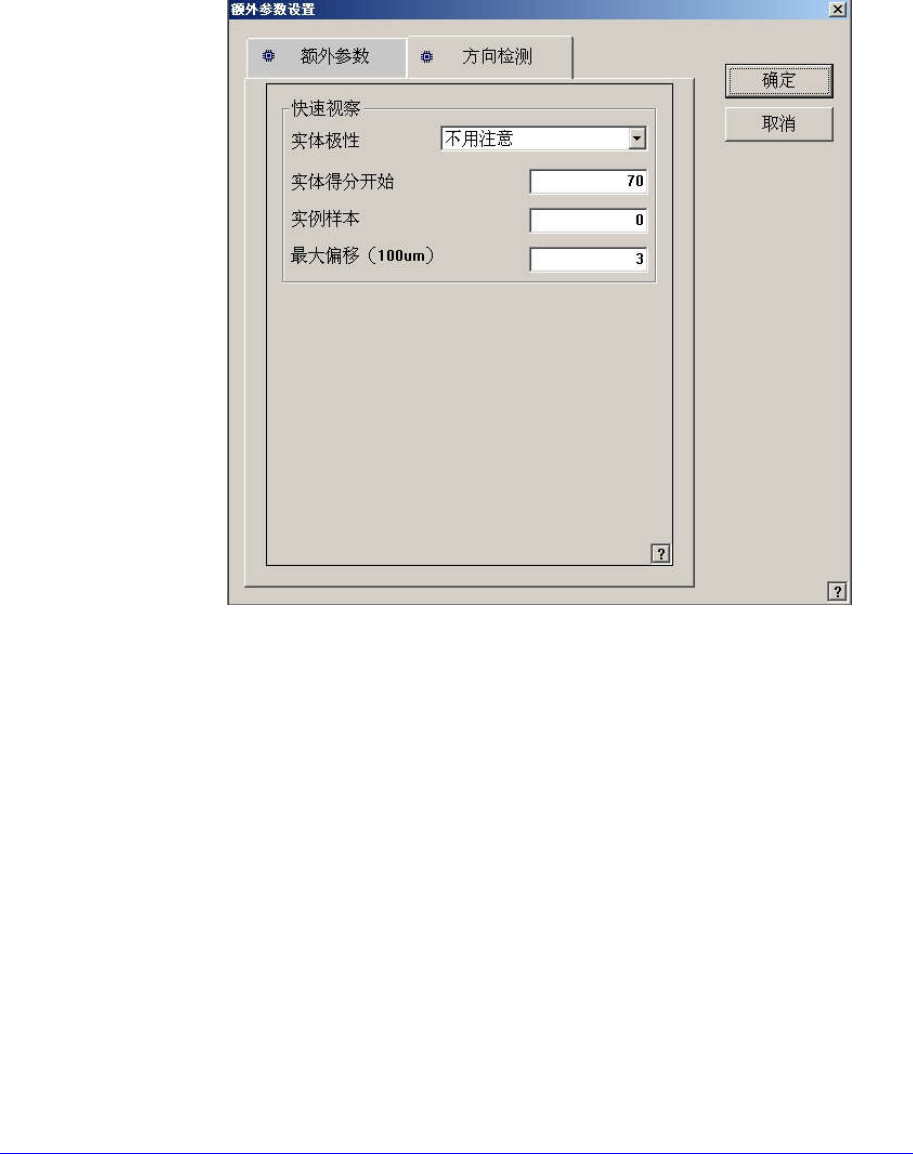
<方向检测> TAP画面
<实体极性> 组合框
设置要执行方向检验 Body的 Polarity。
不用注意: 要执行方向检验的Body跟Polarity无关地进行识别时选择
。
黑夜灯: 要执行方向检验的Body比背景暗时选择。
点亮: 要执行方向检验的Body比背景亮时选择。
<实体得分开始>编辑框
设置要执行方向检验 Body的 Threshold。 (0~100)
<实例样本>编辑框
设置要执行方向检验 Body的 Sampling程度。 (0~10, 0 : auto)
<最大偏移(100um)> 编辑框
设置要执行方向检验 Body的最大容许误差。 (0~10)
<Move> 按钮
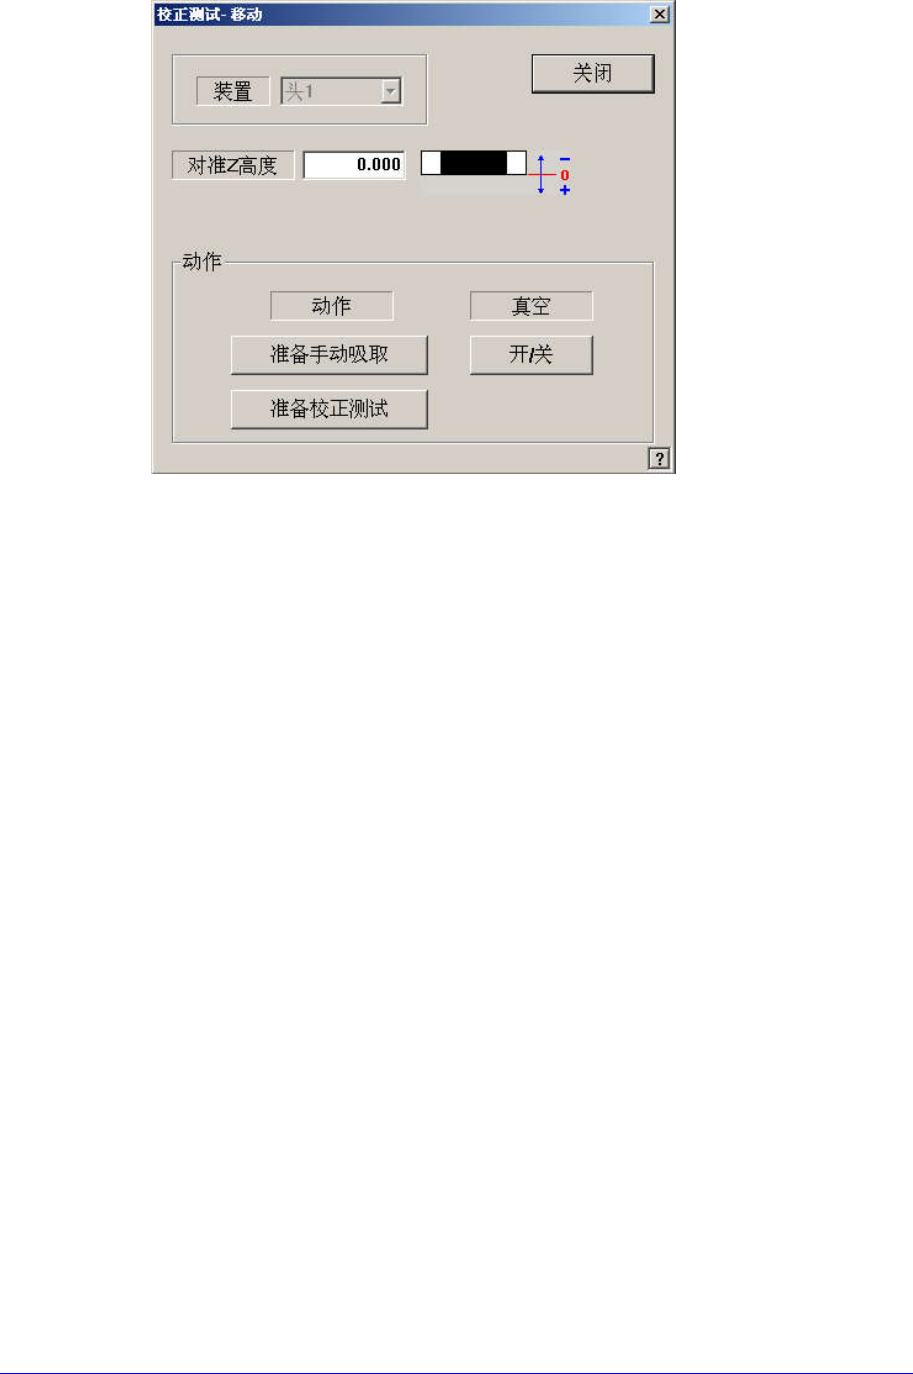
用于手动吸附部件进行部件识别检验。点击此按钮则显示如下对话框。
7-20
<装置> 组合框
选择使用在部件识别的摄象机。 可选择的装置如下;
大型凸轮: 选择 Fiducial Camera。
头 1: 指定 1 号头。
头 2: 指定 2 号头。
头 3: 指定 3 号头。
头 4: 指定 4 号头。
头 5: 指定 5 号头。
头 6: 指定 6 号头。
部件编辑对话框的<相机号.>组合框中设置为 “Fly1 Cam” ~ “Fly6 Cam”
时,<装置> 组合框非激化。(各 Fly Cam相应的磁头设置为默认) 仅在选
择Fix1 Cam~Fix2 Cam时可选择Head1 ~ Head6。
<对准Z 高度> 编辑框
设定需要识别的高度。以部品的底面为准,识别其上面时设定–值,识别其
下面时设定‘+’值。
<动作> 领域
<准备手动吸取> 按钮
为了手动把部件吸附到贴装在磁头的吸嘴末端,把磁头组件移动到 Ho
me 位置。此时,适合吸附部件的吸嘴应提前安装在相应磁头上。
<准备校正测试> 按钮
准备部件识别检验。部件识别Camera为 “Fly Camera” 时, 贴装在磁头
的吸嘴末端的Z轴高度移动到部件识别高度(Align Height), 关闭Mirror
后给部件照射照明。
部件识别Camera为“Fix Camera” 时, 贴装在磁头的吸嘴末端的Z轴高度
移动到安全高度,磁头组件移动到Fix Camera位置后,把吸嘴末端的Z
7-21
轴高度移动到部件识别高度(Align Height)。
<真空 开/关> 按钮
为了在吸嘴末端吸附或脱着部件,ON/OFF该相应磁头的Vacuum。
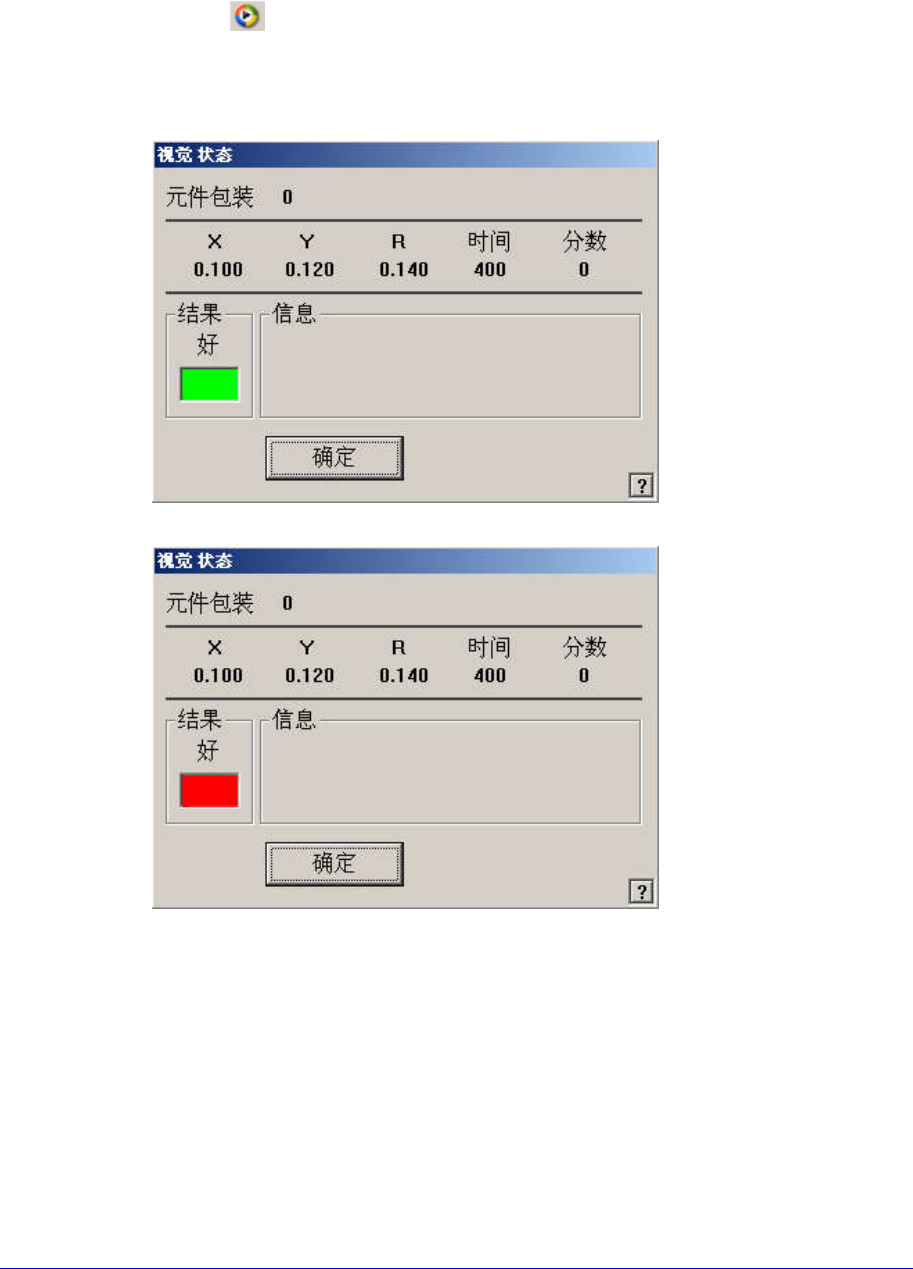
<测试> 按钮
利用已设定的排列数据测试部品的识别动作。成功地完成测试后显示如下的信
息框。
测试失败时,显示以下的信息框。
<自动校正> 按钮
自动阶段性地变换部件形象,并保存形象,用户确认其中识别最好的形象照明
值进行保存,帮助保存最佳照明值。
请点击此处了解和此产品有关的视频资料。