DE_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第113页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. EV Series Automatisiertes Dosiersystem 113 Anhang F , Höhen…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
112
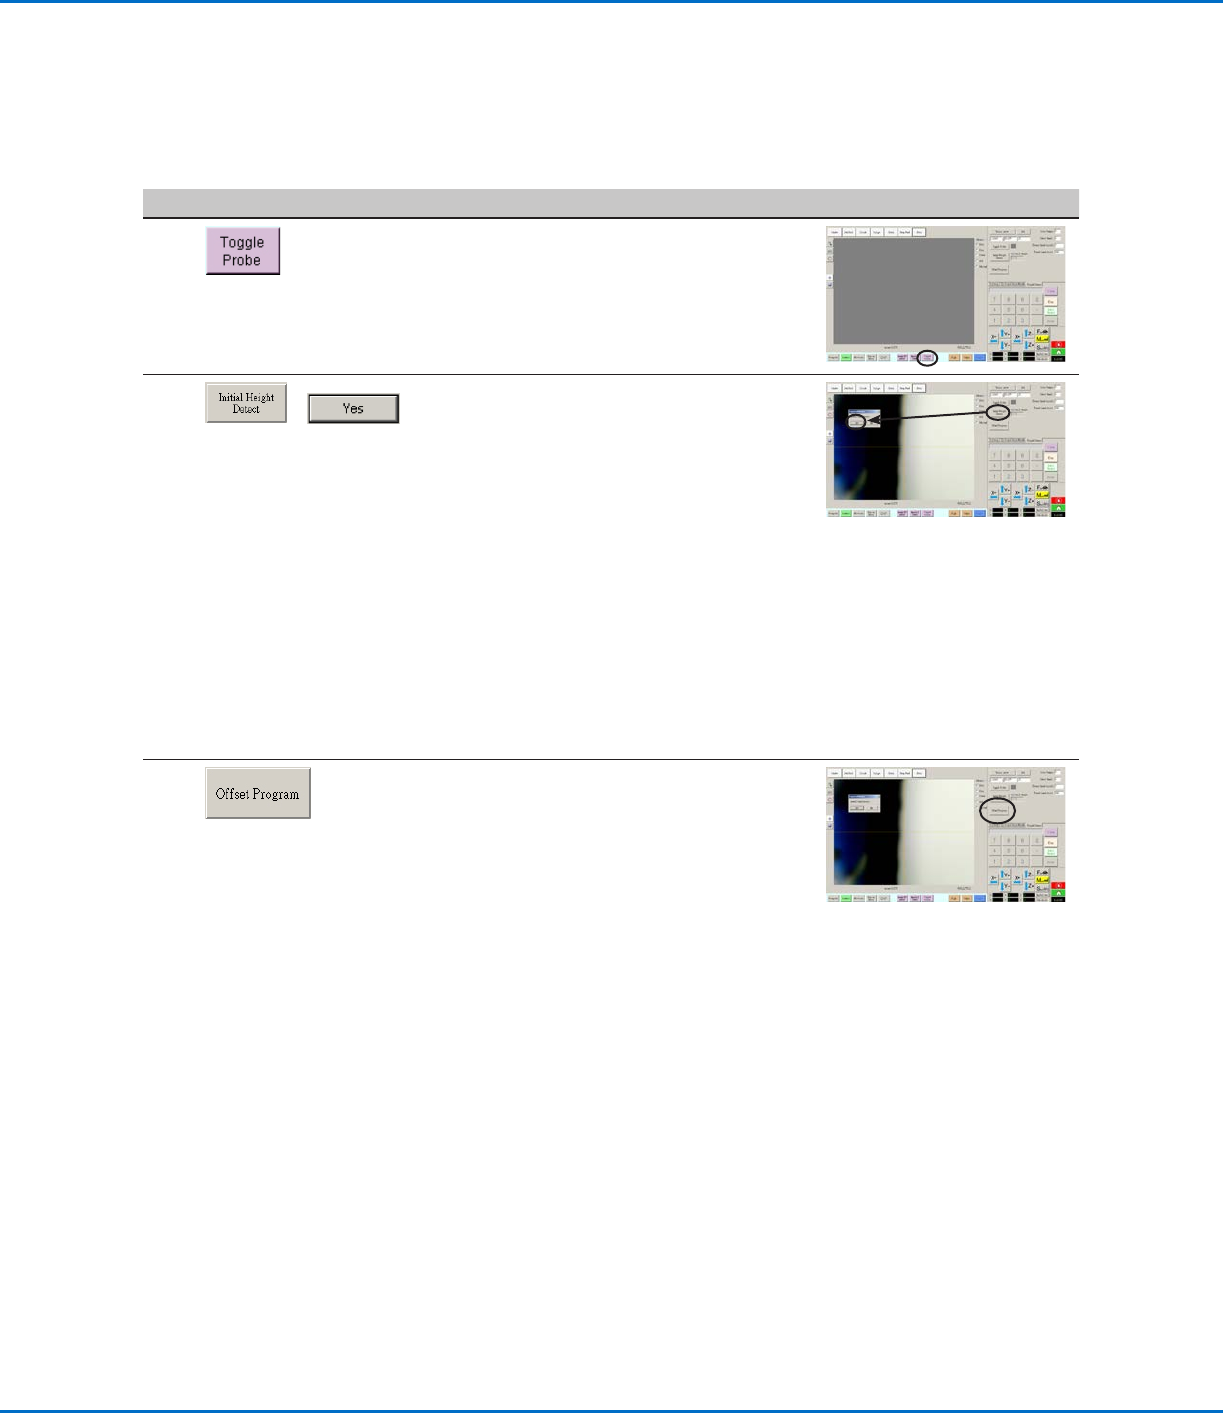
# Klick Schritt Referenzbild
9
• Klicken Sie auf FÜHLER (de-)aktiveren.
10
>
• Klicken Sie auf HÖHENERKENNUNG
AUSLÖSEN und dann auf JA, um die Höhe
des Nullpunkts zu erfassen.
Der Fühler des Höhensensors berührt die
Oberäche des Werkstücks und zeigt den
Wert der Nullpunkt-Höhe im aktuellen Feld
an.
Das System ist nun für die
Höhensensorerkennung bereit. Führen Sie
einen der folgenden Schritte durch:
- Gehen Sie zum nächsten Schritt, um die
Werte der Nullpunkt-Höhe im momentan
geöffneten Programm zu aktualisieren.
- Gehen Sie zum nächsten Ablauf dieses
Kapitels, um diese Funktion im Programm
zu nutzen
11
• (Optional) Um die Höhe der Nullpunktwerte
im aktuell geöffneten Programm zu ändern,
klicken Sie auf OFFSET PROGRAM
Das System überprüft die aktuelle Nullpunkt-
Höhe, indem es den Fühler hebt und senkt.
Weicht der ermittelte Wert der Nullpunkt-
Höhe vom Wert des Programms ab, verlangt
das System eine Bestätigung für die
Aktualisierung der Werte. Klicken Sie auf
JA, um die Offset Werte zu bestätigen. Das
System aktualisiert automatisch alle Werte
in Bezug zur Nullpunkt-Höhe im aktuellen
Programm.
Anhang F, Höhensensor Einrichtung und Verwendung
(Fortsetzung)
Einstellen des Höhensensors (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
113
Anhang F, Höhensensor Einrichtung und Verwendung
(Fortsetzung)
Verwendung der Höhensensorfähigkeiten
VORAUSSETZUNGEN
Das System ist richtig eingestellt. Siehe “Setup und Kalibrierung des Systems (Erforderlich)” auf Seite42.
Der Höhensensor ist installiert, aktiviert und eingerichtet. “Aktivierung des Höhensensors” auf Seite110 und
“Setup des Höhensensors” auf Seite110.
Das Programm, das Sie mit dem Höhensensor bearbeiten möchten, ist geöffnet.
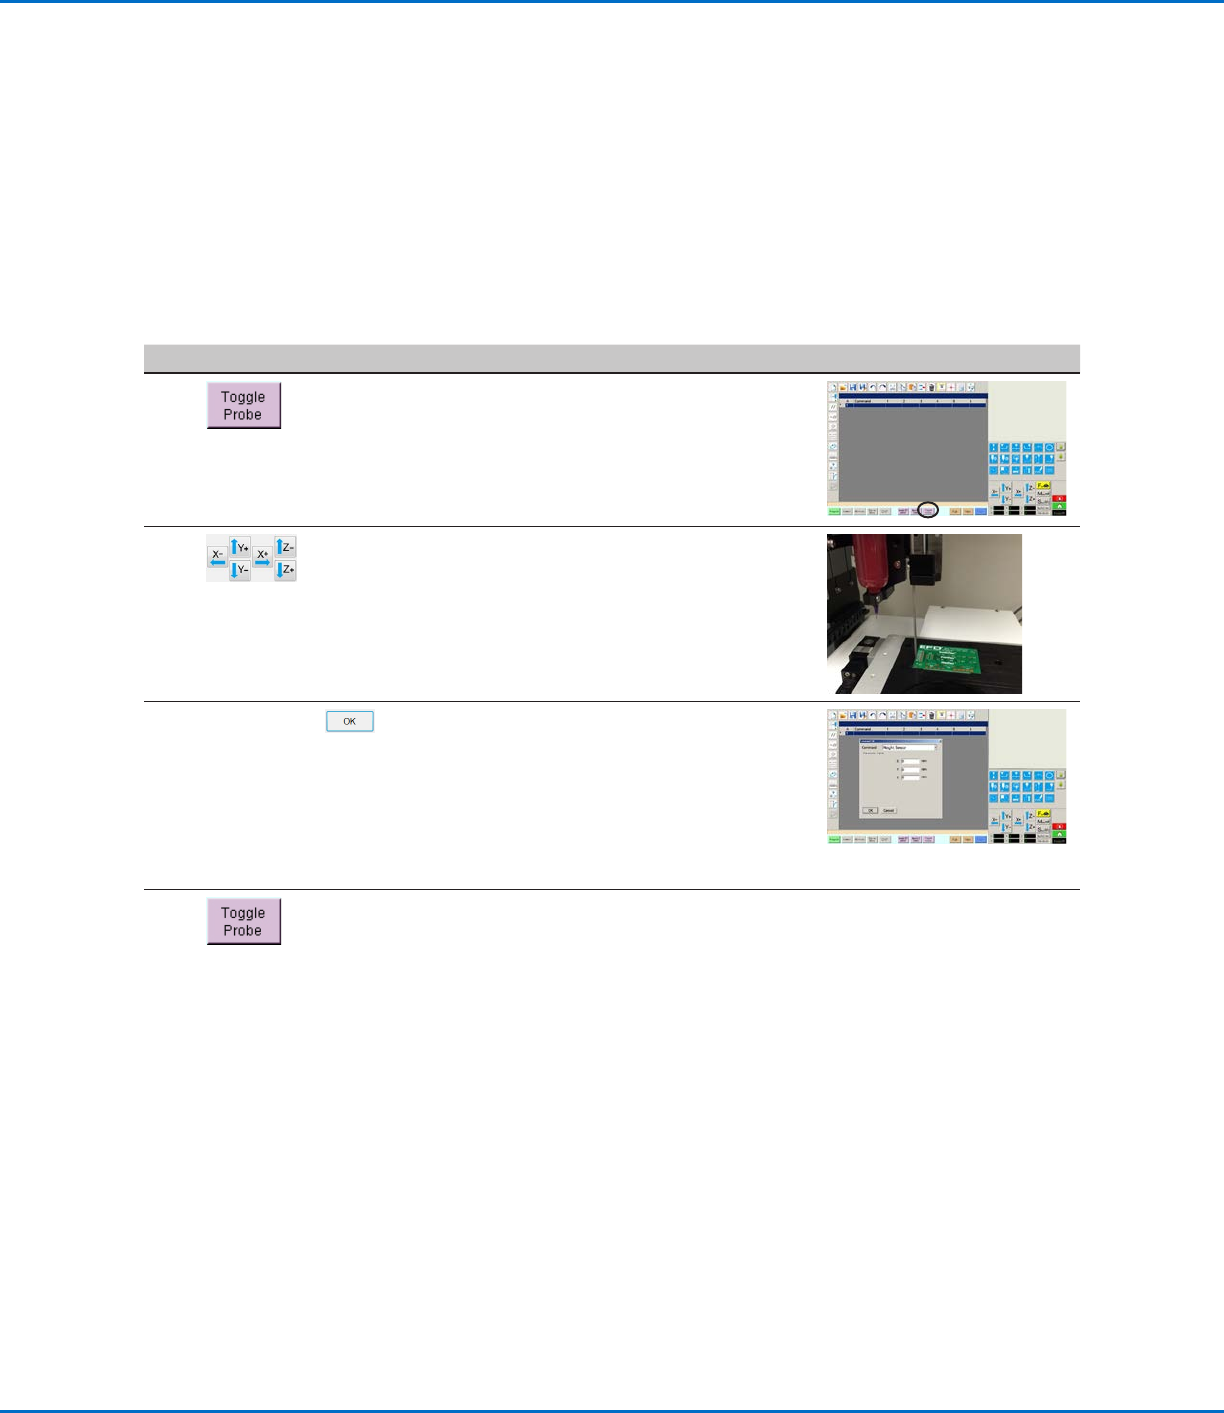
# Klick Schritt Referenzbild
1
• Klicken Sie auf FÜHLER (de-)
aktivieren.
Der Fühler des Höhensensors fährt
aus.
2
• Bewegen Sie sich an die Position,
an der das System die Höhe des
Nullpunkts prüfen soll.
• Nutzen Sie die Z-Pfeiltasten, um
den Fühler an die gewünschte
Position ca. 10 mm (0,4”) über dem
Werkstück zu bewegen.
3
HEIGHT SENSOR >
• Machen Sie einen Doppelklick auf
die Adresszeile, in der Sie einen
Höhensensor-Befehl eingeben
möchten und wählen Sie dann
HÖHENSENSOR im Drop-Down
Menü aus.
• Klicken Sie auf OK, um die XYZ
Werte zu bestätigen.
4
• Klicken Sie auf FÜHLER (de-)
aktivieren, um den Fühler wieder
einzufahren.
Das System wird nun bei jedem
Programmdurchlauf die Höhe prüfen.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
114
Anhang G, E/A Pin-Funktion Setup
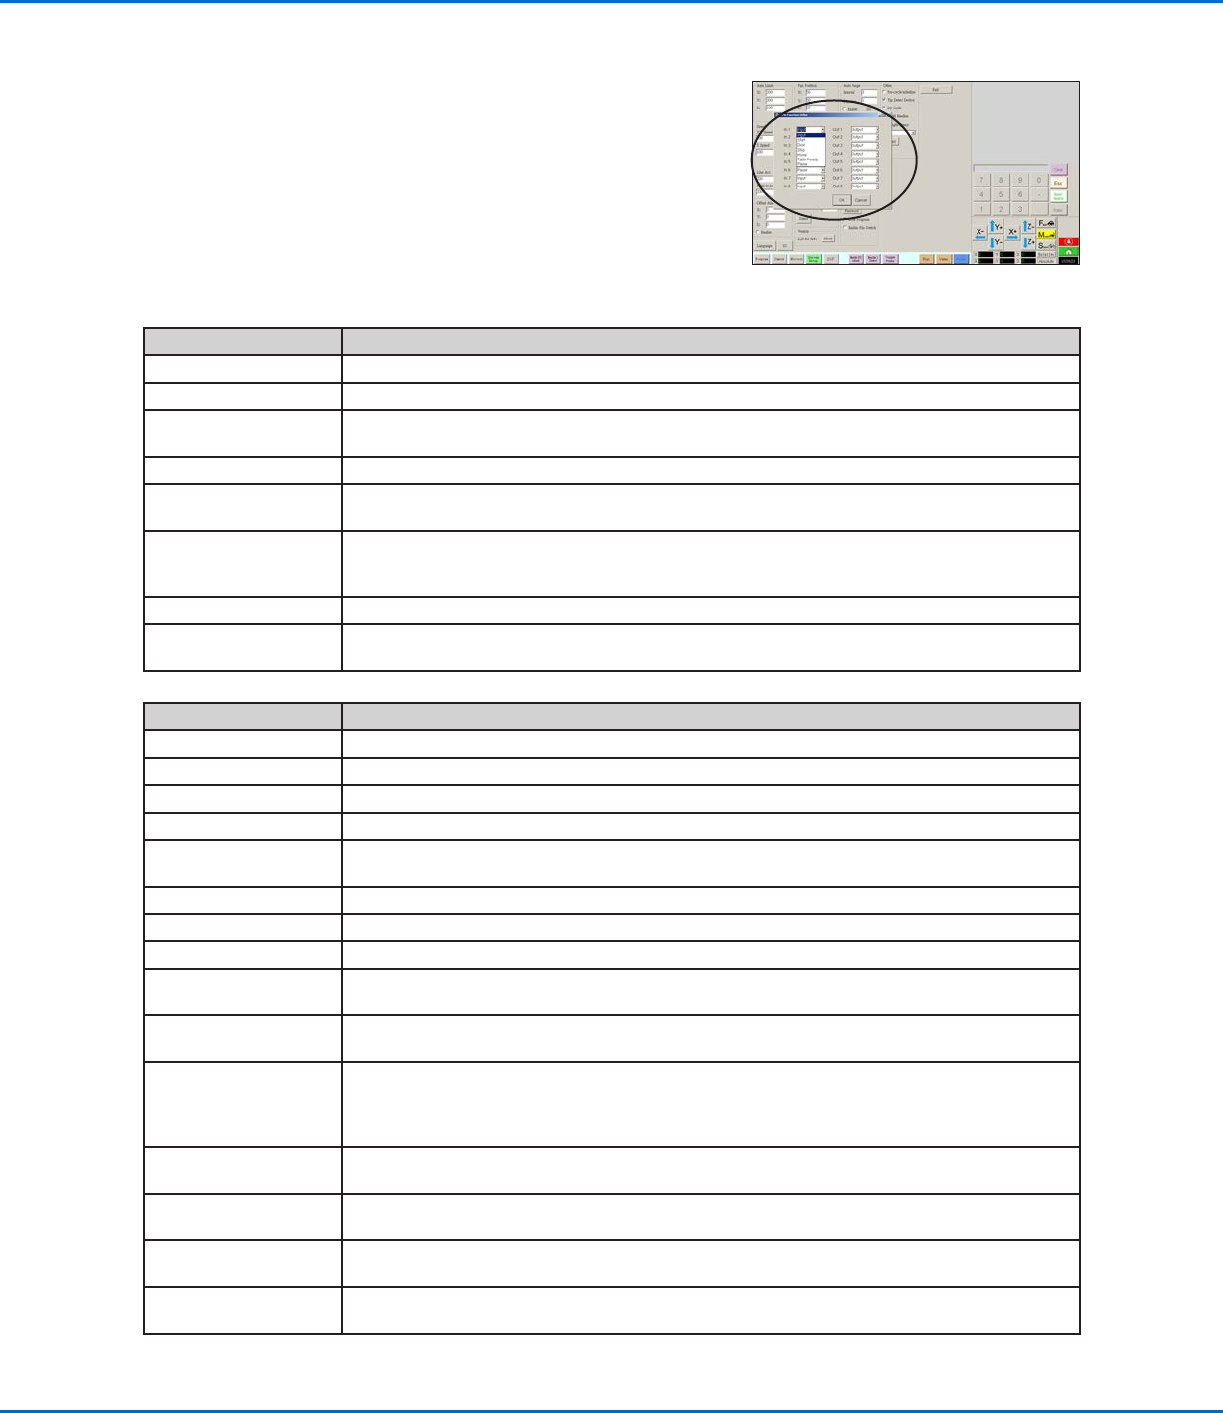
Die E/A Pin-Funktion, die man über das Expertenmenü – aufrufbar über
den Systemsetup Bildschirm – erreicht, bietet benutzerdenierbare
Bedingungen, die den verfügbaren Ein- und Ausgängen an den E/A-
Anschlüssen zugeordnet werden können. Diese Bedingungen beeinussen
den Betrieb des Roboters.
Konfiguration der E/A Pin-Funktion
Eingangskonfiguration Beschreibung
Input (Eingang) Standardeinstellung
Start Startsignal zum Ausführen eines Programms
Door (Tür) Dieses Signal stoppt die Ausführung des Dosierprogramms. Diese Konguration wird in Verbindung
mit der Tür Öffnen Ausgangskonguration verwendet.
Stop (Stopp) Dieses Singal stoppt die Ausführung eines Dosierprogramms
Home Dieses Signal startet den Roboter nach dem Ende eines Dosierprogramms neu oder fährt ihn in die
Homeposition.
Table Ready (Verzeichnis
bereit)
Dieses Signal meldet, dass das System für die Ausführung des nächsten Dosierprogramms bereit
ist. Das Dosierprogramm wird nicht ausgeführt solange das Eingangssignal ausgeschaltet ist. Diese
Konguration wird in Verbindung mit der VERZEICHNIS BEREIT Ausgangskonguration genutzt.
Pause Dieses Signal meldet, dass die Ausführung eines Dosierprogramms pausiert wurde.
Call Program
(Programmaufruf)
Ein Signal, um eine andere Programmierung zu starten. Nutzen Sie den Programmaufruf aus dem
Expertenmenü, um das Programm zu spezizieren, das aufgerufen werden soll.
Ausgangskonfiguration Beschreibung
Output (Ausgang) Standardeinstellung.
Emergency (Nofall) Dieses Signal meldet, dass der Roboter gestoppt ist
EMG-B (Not-Halt-Taster) Dieses Signal meldet, dass der Not-Halt-Schalter des Roboters gedrückt wurde.
Running (Betrieb) Dieses Singal meldet, dass das Dosierprogramm momentan ausgeführt wird.
Homing (Home) Dieses Signal startet den Roboter nach dem Ende eines Dosierprogramms neu oder fährt ihn in die
Homeposition.
Standby Dieses Signal meldet, dass sich der Roboter im Standby-Modus (Leerlauf) bendet.
Pause Dieses Signal meldet, dass die Ausführung eines Dosierprogramms pausiert wurde.
System Start Dieses Signal meldet, dass die DispenseMotion Software geöffnet wurde und ausgeführt wird.
Table Ready (Verzeichnis
bereit)
Dieses Signal meldet, dass das System bereit ist, ein Dosierprogramm auszuführen. Diese
Konguration wird in Verbindung mit der VERZEICHNIS BEREIT Eingangskonguration verwendet.
Door Open Dieses Signal meldet, dass die Tür geöffnet ist. Diese Konguration wird in Verbindung mit der TÜR
ÖFFNEN Eingangseinstellung verwendet.
No Start Trigger (Kein
Startsignal)
Dieses Signal meldet, dass das Programm nicht ausgeführt werden kann, solange das VERZEICHNIS
BEREIT Eingangssignal eingeschaltet ist. Wenn der VERZEICHNIS BEREIT Eingang eingeschaltet
ist, wird das Kein-Startsignal-Signal ausgeschaltet. Diese Konguartion wird in Verbindung mit den
VERZEICHNIS BEREIT Eingangs- und VERZEICHNIS BEREIT Ausgangskongurationen verwendet..
Teach Mode Dieses Signal medlet, dass sich der Roboter im Teach-Modus bendet. Dieses Signal kann
verwendet werden, wenn eine externe Start/Stopp Box vorhanden ist.
Calibration Execution
(Kalibrierung Ausführen)
Dieses Signal meldet, dass sich der Roboter im Teach-Modus bendet. Dieses Signal kann
verwendet werden, wenn eine externe Start/Stopp Box vorhanden ist.
Positional Error
(Positionsfehler)
Dieses Singal meldet eine Limitüberschreitungswarnung, nachdem in dem aktuell laufenden
Programm eine solche Warnung aufgetreten ist.
In Home (In
Ausgangsposition)
Ein Signal, dass anzeigt, dass sich die Dosierspitze in der Parkposition bendet.