DE_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第49页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. EV Series Automatisiertes Dosiersystem 49 Das System mit de…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
48
Das System mit dem Erstinstallationsassistenten des Roboters einrichten
(Fortsetzung)
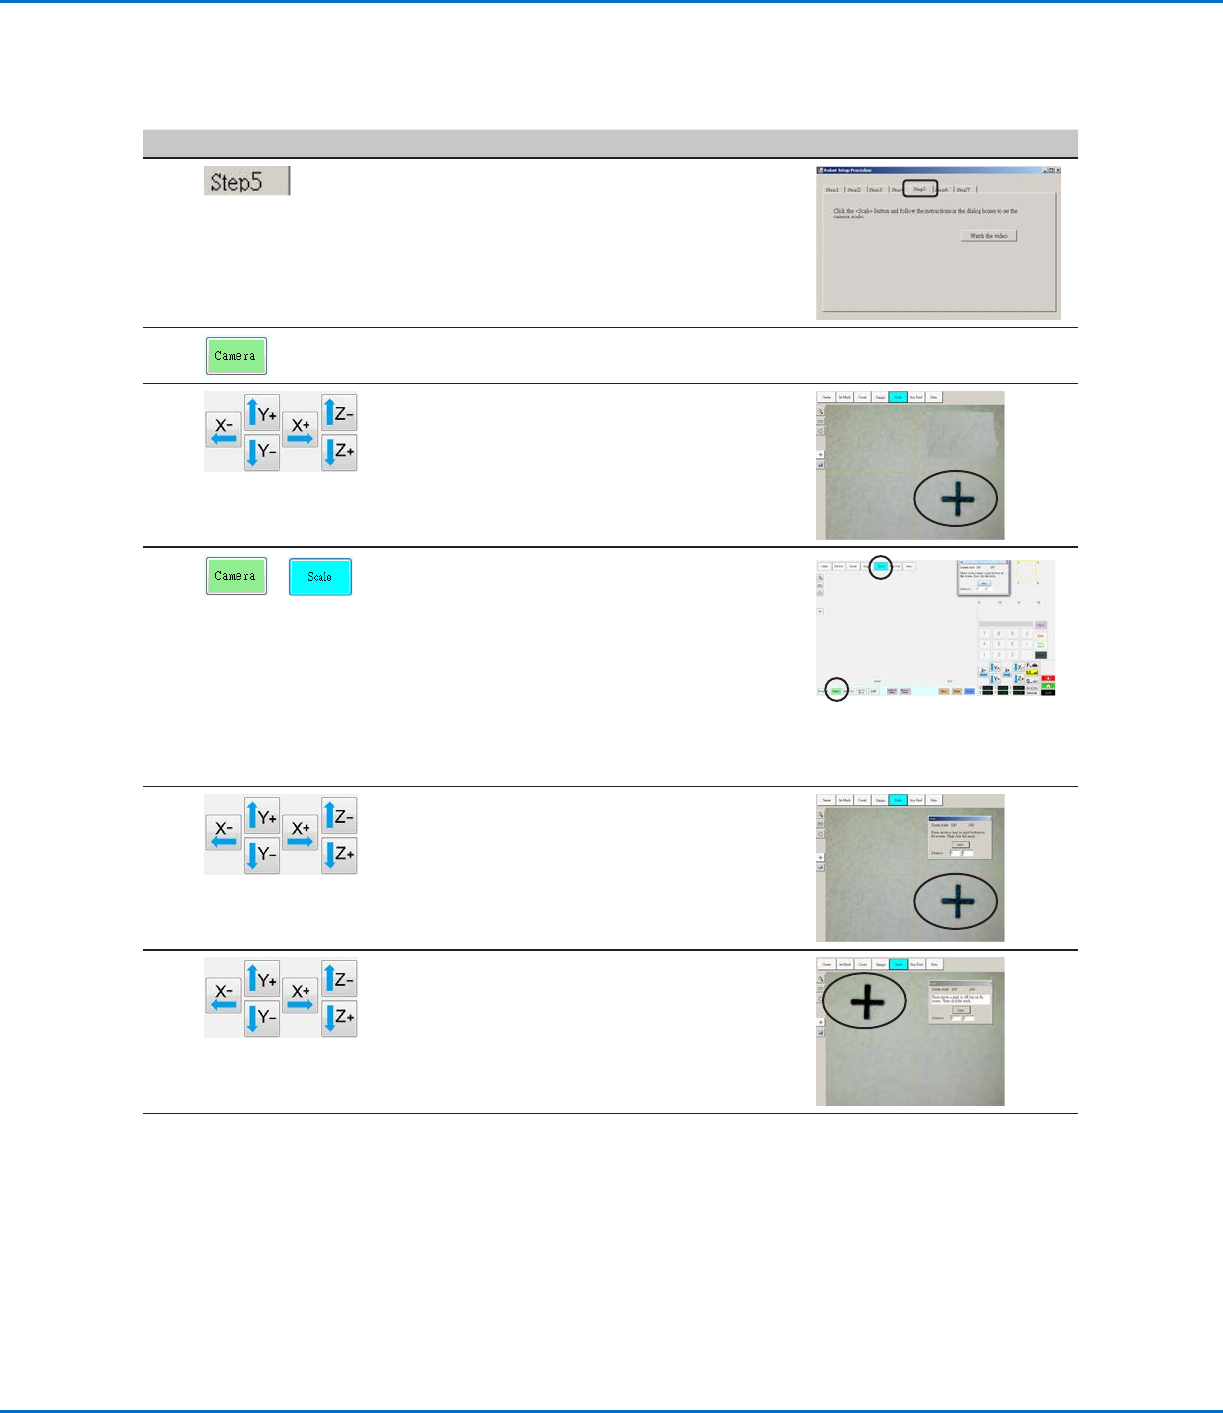
Roboterersteinrichtung (Schritt 5 Tab): Die Kameraskalierung einstellen
# Klick Schritt Referenzbild
1
• Klicken Sie den SCHRITT 5 Tab.
2
• Klicken Sie auf den Camera Tab.
3
• Verfahren Sie die Kamera an einen
Referenzpunkt, der sich in der unteren
rechten Ecke des Werkstücks bendet.
• Bringen Sie den Referenzpunkt in Fokus.
Siehe bei Bedarf “Kamera” auf Seite16 für
Anweisungen zum scharfstellen der Kamera.
4
>
• Klicken Sie auf den Kamera TAB und dann
auf “Skalieren”.
Das Skalierungsfenster öffnet sich.
HINWEIS: Wenn die Kamera ein Objekt
betrachtet, dann wandelt Sie die Pixel in
eine wahre Messung um. Damit die Kamera
die Umwandlung genau durchführt, müssen
Sie der Kamera lernen und zeigen, wie groß
das Objekt im Vergleich zu Pixel pro Zoll ist,
indem Sie die Kameraskala einstellen.
5
• Suchen Sie sich einen Referenzpunkt auf
dem Werkstück und bewegen Sie dann die
Kamera solange, bis der Referenzpunkt
im unteren rechten Quadranten des
Kamerabildschirms zu sehen ist. Klicken Sie
dann auf den Punkt.
6
• Bewegen Sie die Kamera erneut, bis Sie den
gleichen Referenzpunkt im oberen linken
Quadranten des Kamerabildschirms sehen
und klicken Sie dann auf den Punkt.
Die Kameraskalierung ist nun eingestellt.
7
• Fahren Sie fort mit “Roboterersteinrichtung
(Schritt 6 Tab): Düse-zu-Werkstück Offset
einstellen” auf Seite49.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
49
Das System mit dem Erstinstallationsassistenten des Roboters einrichten
(Fortsetzung)
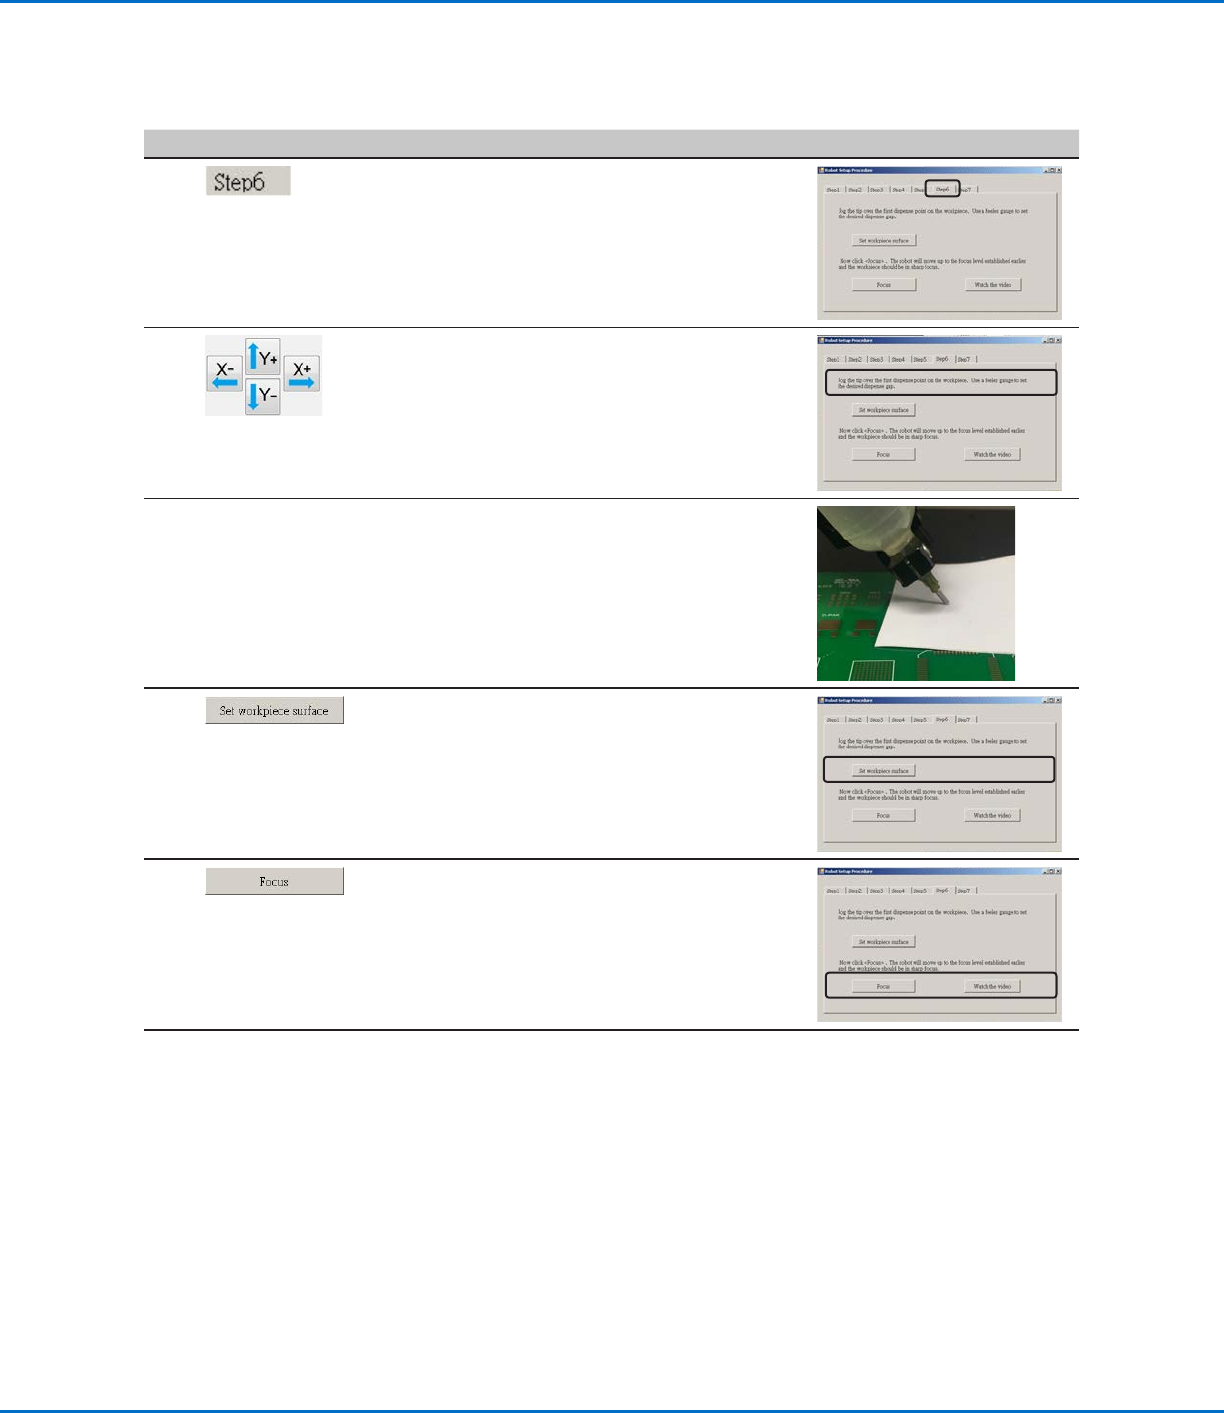
Roboterersteinrichtung (Schritt 6 Tab): Düse-zu-Werkstück Offset einstellen
# Klick Schritt Referenzbild
1
• Klicken Sie den SCHRITT 6 Tab.
2
• Verfahren Sie die Spitze zu einem guten
Referenzpunkt auf dem Werkstück.
• Verfahren Sie die Spitze nach unten, bis Sie
so nah wie möglich am Werkstück ist, ohne
dessen Oberächen zu berühren.
3
• Legen Sie die gewünschte Distanz zwischen
Boden der Spitze und dem Werkstück
mittels einer Fühlerlehre fest.
4
• Klicken Sie WERKSTÜCKOBERFLÄCHE
FESTLEGEN.
5
• Klicken Sie SCHARFSTELLEN.
Die Spitze bewegt sich auf die korrekte
Fokushöhe.
6
• Falls Ihr System keinen Düsendetektor
beinhaltet, fahren Sie fort mit “(Nur
für Systeme ohne Düsendetektor)
Systemeinstellungen und Kalibrierung
testen” auf Seite50.
• Falls Ihr System über einen
Düsendetektor verfügt, fahren Sie fort mit
“Roboterersteinrichtung (Schritt 7 Tab):
(Nur für EV-System mit Düsendetektor)
Systemeinstellungen und Kalibration testen”
auf Seite50.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
50
Das System mit dem Erstinstallationsassistenten des Roboters einrichten
(Fortsetzung)
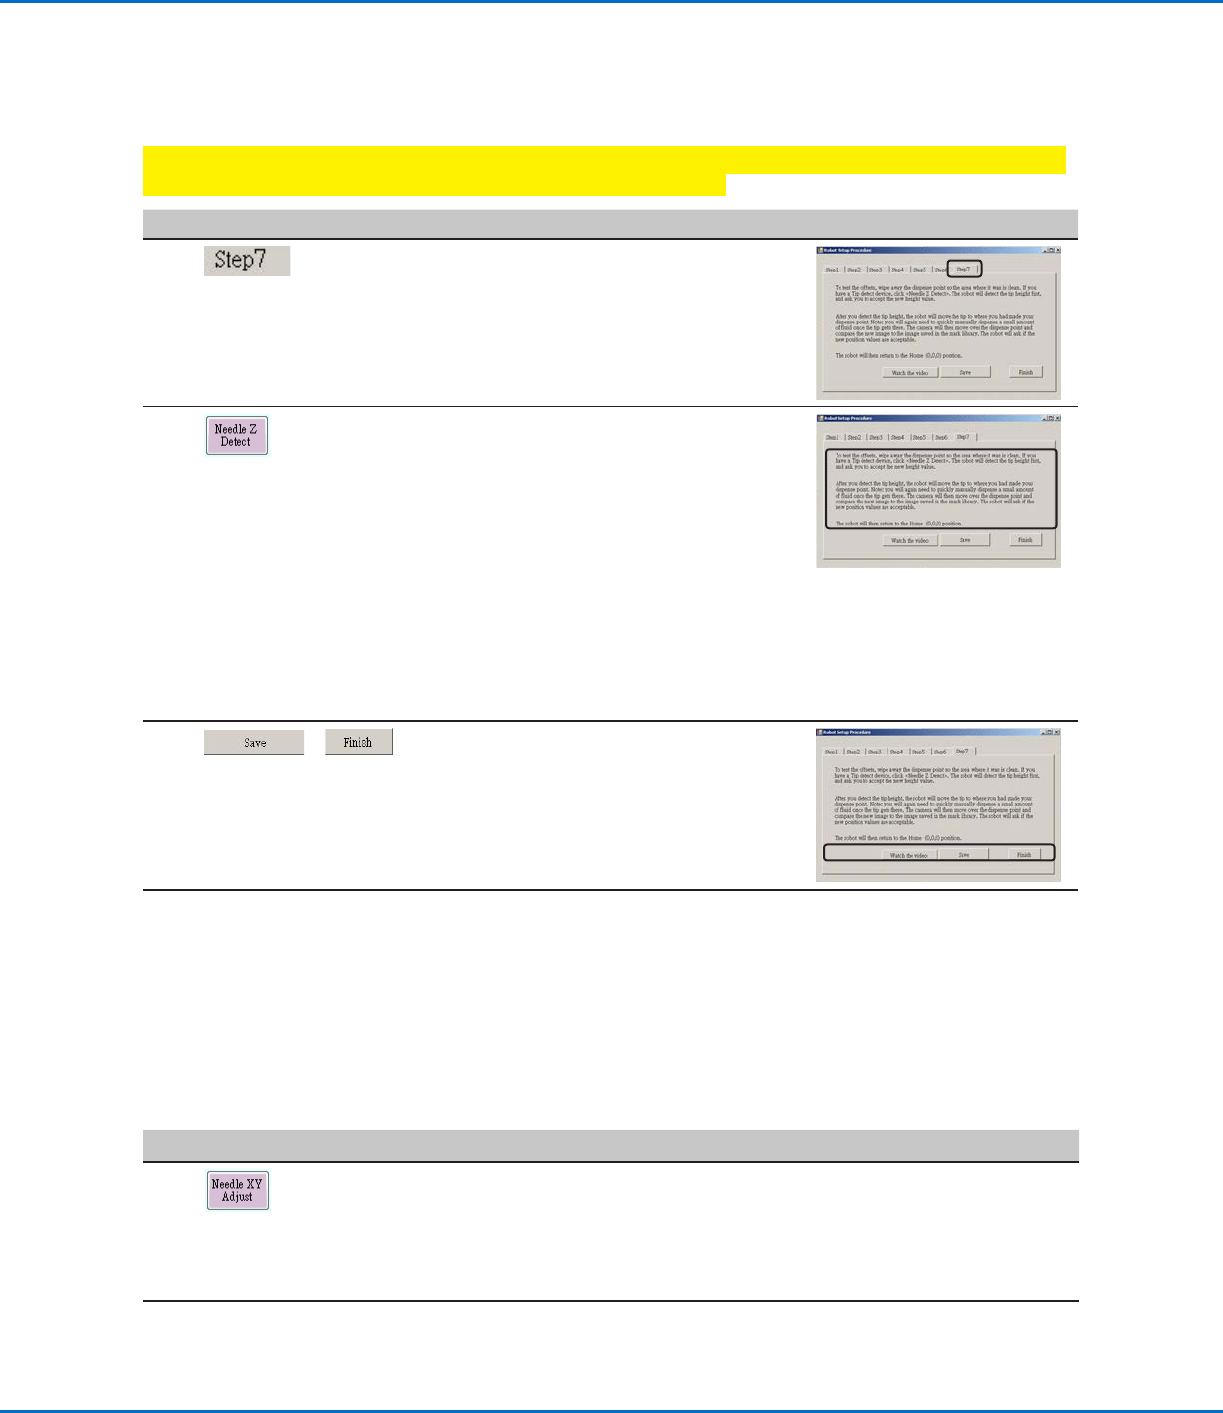
Roboterersteinrichtung (Schritt 7 Tab): (Nur für EV-System mit Düsendetektor)
Systemeinstellungen und Kalibration testen
Wichtig: Falls Ihr System keinen Düsendetektor beinhaltet fahren Sie stattdessen fort mit “(Nur für Systeme
ohne Düsendetektor) Systemeinstellungen und Kalibrierung testen”.
# Klick Schritt Referenzbild
1
• Klicken Sie den SCHRITT 7 Tab.
2
• Klicken Sie auf NEEDLE Z DETECT, um den
Setup zu testen.
• Klicken Sie YES/OK, wenn Sie aufgefordert
werden zu bestätigen.
HINWEISE:
- Wenn das System eine Z Nadelerkennung
durchführt, wird danach direkt eine Nadel
XY Anpassung durchgeführt.
- Siehe “Wie das System auf Needle Z
Detect or Needle XY Adjust reagiert” auf
Seite 51 für eine detaillierte Beschreibung
der Needle Z Detect Auswahl.
3
>
• Klicken Sie SPEICHERN
• Klicken Sie BEENDEN
Das System ist nun ordnungsgemäß
eingestellt und kalibriert. Siehe
“Programmierung” auf Seite56.
(Nur für Systeme ohne Düsendetektor) Systemeinstellungen und Kalibrierung
testen
#
Klick Schritt
1
SYSTEME OHNE NADELERKENNUNG:
• Klicken Sie auf NEEDLE XY ADJUST, um das Setup zu testen.
• Klicken Sie YES/OK, wenn Sie aufgefordert werden zu bestätigen.
Siehe “Wie das System auf Needle Z Detect or Needle XY Adjust reagiert”
auf Seite 51 für eine detaillierte Beschreibung der Needle Z Detect Auswahl.
Das System ist nun ordnungsgemäß eingestellt und kalibriert. Siehe
“Programmierung” auf Seite56.