DE_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第38页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. EV Series Automatisiertes Dosiersystem 38 System Setup Para…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
37
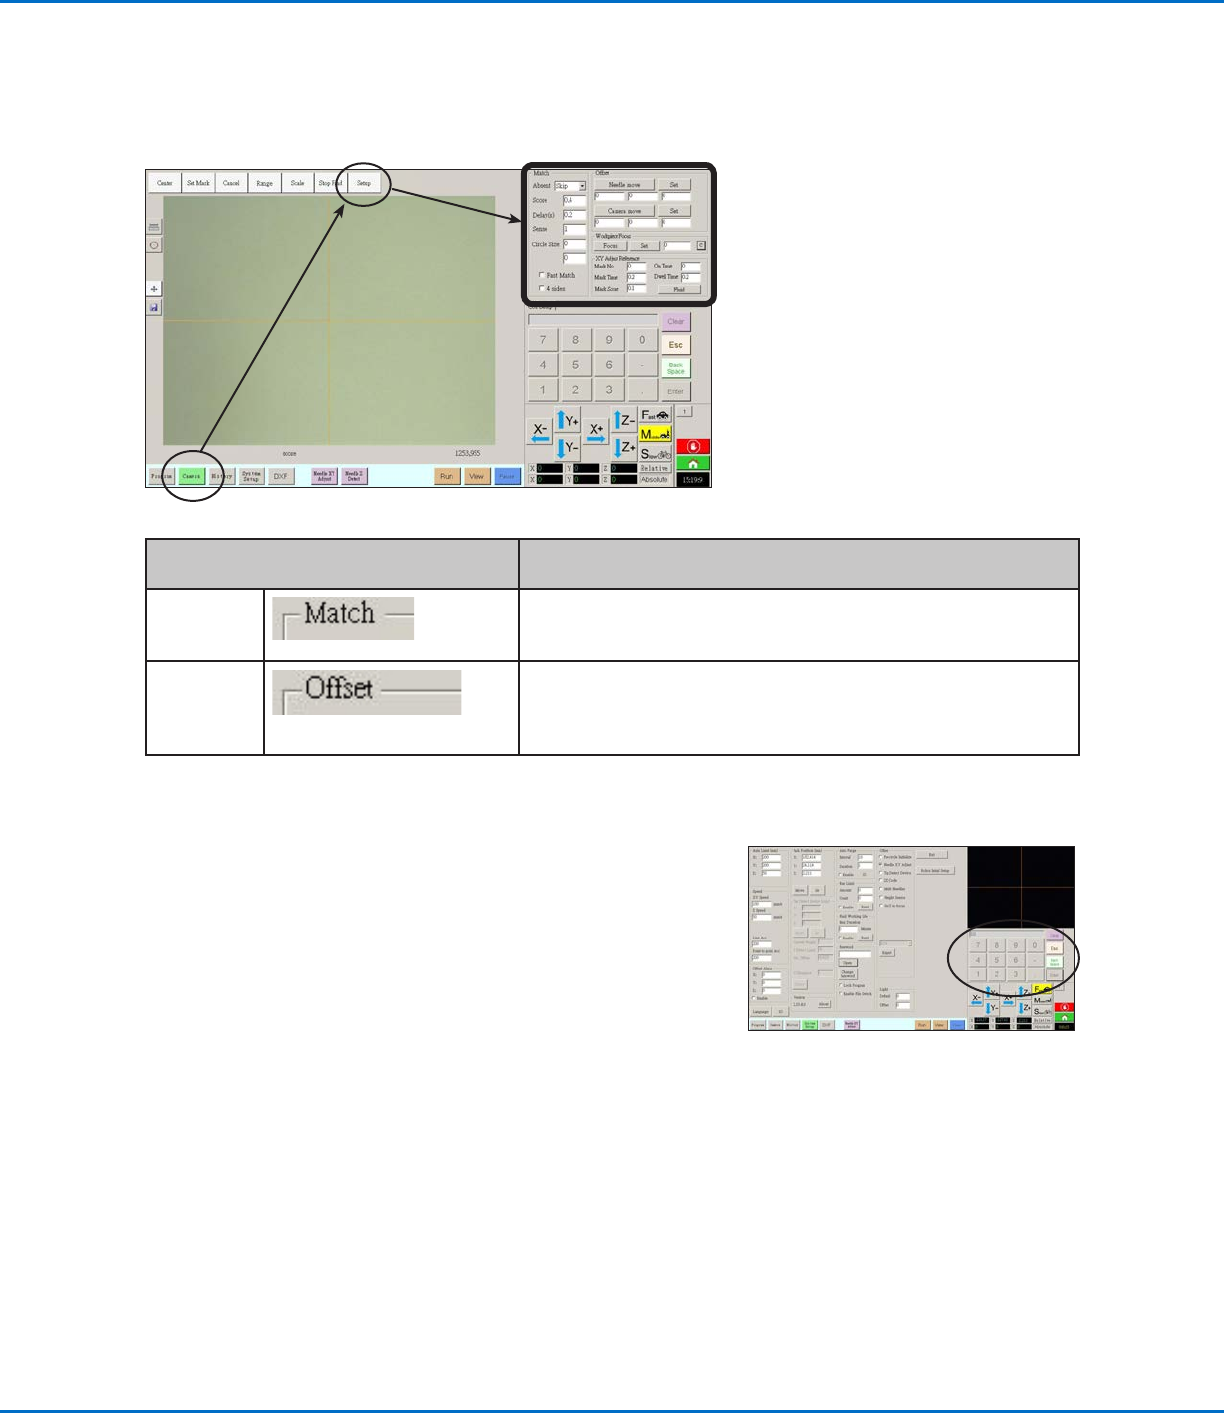
Kamera Setup Bildschirm
Klicken Sie auf den Reiter KAMERA EINSTELLUNGEN, um die Kamera Einstellungsfelder zu sehen. Das eigentliche
Bild, das die Kamera gerade anzeigt, taucht auf dem primären Bildschirm auf und die Kameraeinstellungsfelder
erscheinen im sekundären Bildschirm.
Nummernblock
Ein Nummernblock erscheint, wenn die Dateneingabefelder aktiviert sind.
Nutzen Sie den Tastenblock zur Eingabe von Zahlen per Mausklick als
Alternative zur Eingabe von Werten über die Tastatur. Unabhängig davon,
wie die Nummern eingegeben werden, müssen Sie die Enter-Taste auf
dem Tastenblock drücken, damit das System die Eingabe akzeptiert.
Setup Fensterausschnitt
Kamerabildschirm
Funktion
Match
(Treffer)
Stellt ein, wie das System nach Markierungen sucht. Siehe
“Einstellen, wie das System Markierungen ndet (Optional)” auf
Seite53.
Offset
Wird nur bei Bedarf zur manuellen Kalibrierung des Düse-zu-
Werkstück Offsets anstelle des Einrichtungsassistenten benutzt.
Siehe “Anhang B, Setupverfahren ohne Einrichtungsassistent” auf
Seite94.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
38
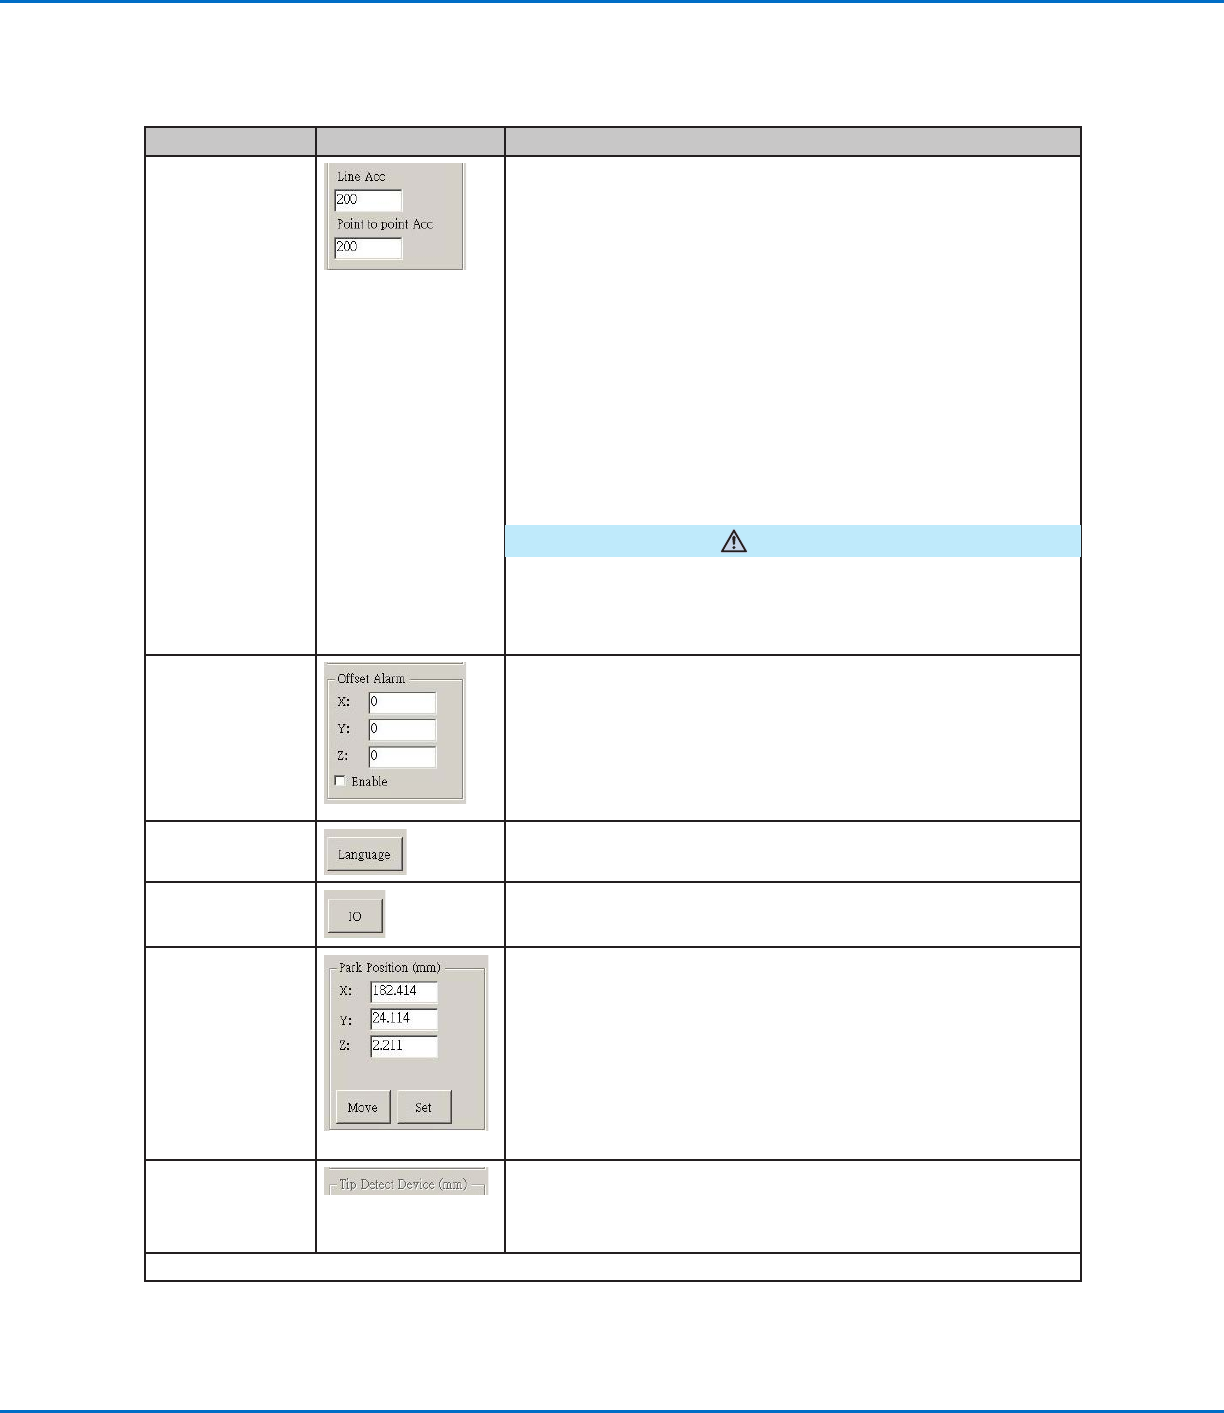
System Setup Parameter und Bildschirmfelder
Position Bildausschnitt Beschreibung
Axis Limit (Achsen-
begrenzung)
Legt die Bereichsgrenzen fest (hier für eine E4 – Einheit dargestellt),
in denen sich der Roboter bewegen kann. Ein Wert, der höher ist als
die Standardeinstellung (im Bildausschnitt abgebildet), kann nicht
eingegeben werden.
Speed (Geschwin-
digkeit)
Stellt die Geschwindigkeit (in mm/s) der Achsbewegungen ein. Die
Standardwerte werden im Bildausschnitt gezeigt. Für maximale
Geschwindigkeitsspezikationen, siehe “Spezikationen” auf
Seite12.
HINWEIS: Sie können die Einstellungen der Verfahrgeschwindigkeit
auch ändern, indem Sie auf die 2 neben dem Navigations- und
Verfahrfenster klicken. Siehe “Navigations- und Verfahrfenster” auf
Seite33 für Einzelheiten.
VORSICHT
Der Roboter stellt seine Geschwindigkeit automatisch je nach der
Komplexität des Musters ein. Den Roboter zu zwingen, mit einer
höheren Geschwindigkeit zu laufen, kann Genauigkeitsverlust und eine
Unterbrechung des Betriebs zur Folge haben.
Fortsetzung auf der nächsten Seite
Systemparameter einstellen
Die Werkseinstellungen sind für die meisten Anwendungen geeignet. Nutzen Sie dieses Verfahren nach Bedarf, um
Systemeinstellungen zu betrachten oder zu ändern. Wichtige Systemeinstellungen schließen Folgendes ein
• Geschwindigkeit: die Geschwindigkeit, mit der sich die Dosiernadel bewegt.
• Linienbeschleunigung: wie die Dosiernadel von einem Punkt zum nächsten beschleunigt.
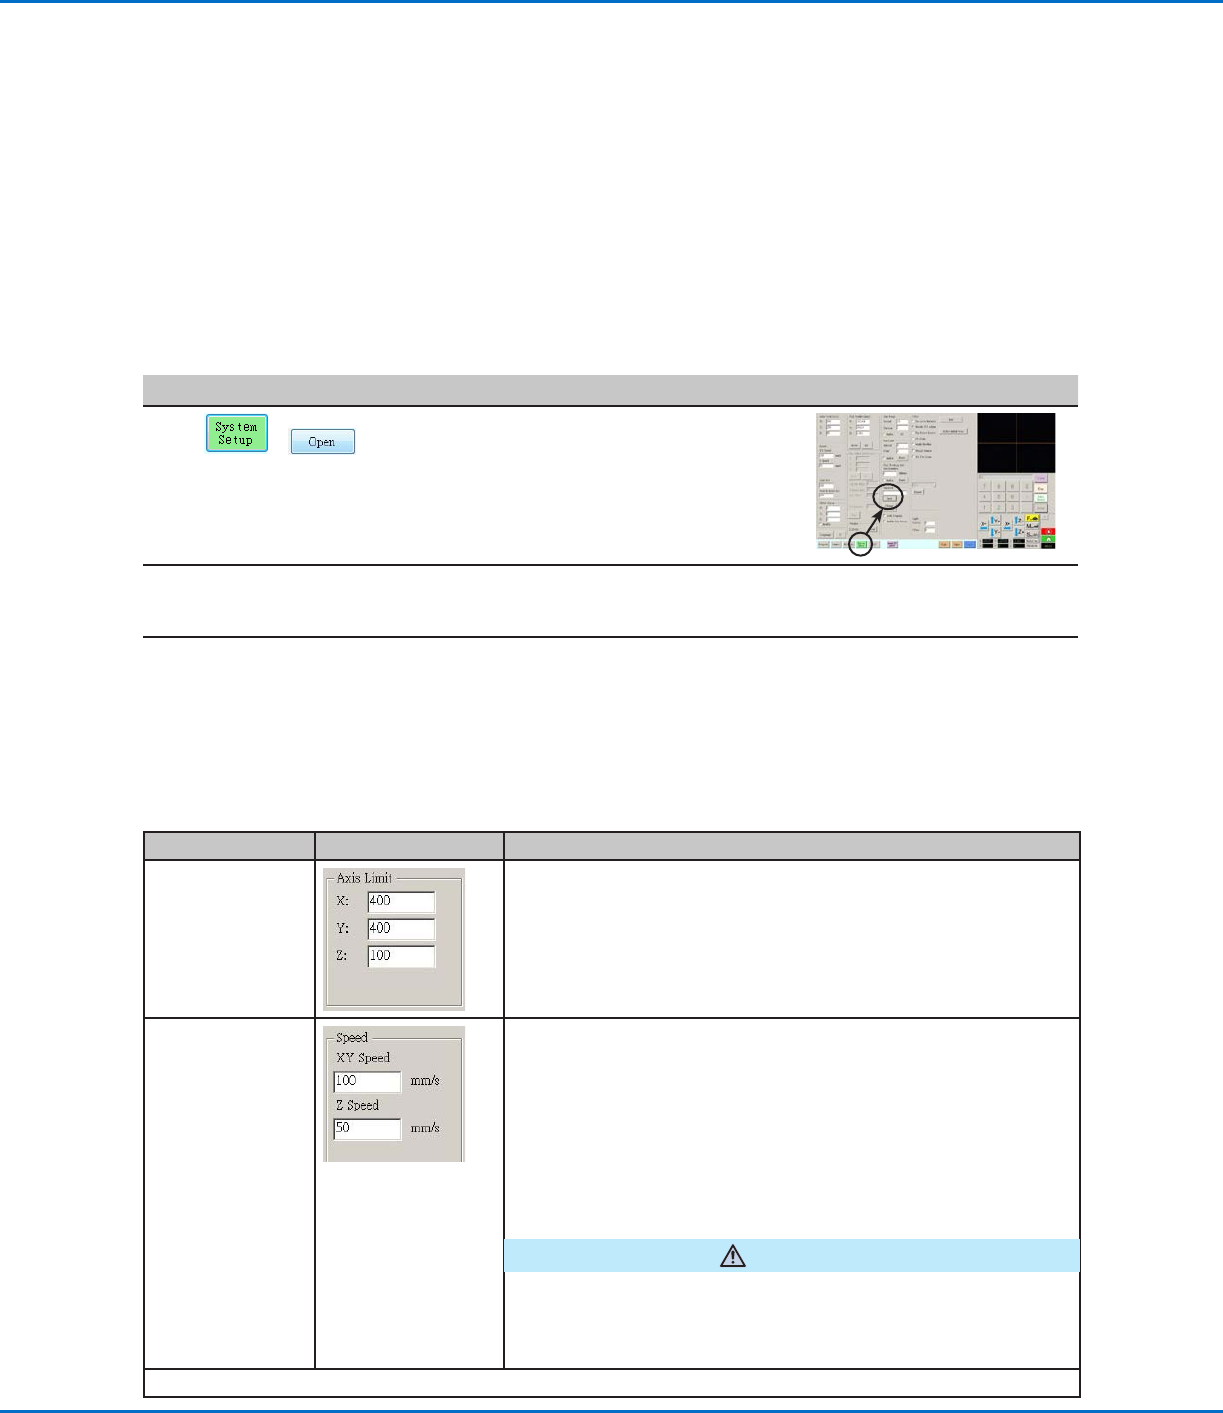
Zur Ansicht oder Änderung der Systemparameter
#
Klick Schritt Referenzbild
1
>
• Klicken Sie auf den “System Setup” TAB und
dann auf “Open”.
2
• Betrachten oder ändern Sie die für Ihre Anwendung geeigneten Parameter.
Betrachten Sie die unten stehende Tabelle für Informationen für System Setup
Parameter.
3
• Klicken Sie auf einen anderen Reiter, um den Systemeinstellungen Bildschirm
zu schließen.
HINWEIS: Die Einstellungen werden automatisch gespeichert, bis auf “Modell”
und “Sprache”. Änderungen in diesen Bereichen werden erst aktiv, nachdem
die DispenseMotion Software GESCHLOSSEN und wieder geöffnet wurde.
Setup
Nach der Installation und vor der Erstellung von Programmen führen Sie die für Ihr automatisiertes Dosiersystem
benötigten und optionalen Setupverfahren durch.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
39
Position Bildausschnitt Beschreibung
Line Acc (Linien-
beschleunigung)
Point to point Acc
(Geschwindig-keit
Punkt zu Punkt)
Stellt die Beschleunigungsrate für die Liniendosierung
(Linienbeschleunigung) oder Punkt-zu-Punktdosierung (Punkt-zu-
Punkt Beschleunigung) ein:
• Die Linienbeschleunigung ist die Dosiergeschwindigkeit
innerhalb eines Linienbefehls, zwischen den Anfangs- zu
Mittelpunkten, Anfangs- zu Endpunkten und den Mittel- zu
Mittelpunkten oder Mittel- zu Endpunkten.
• Punkt-zu-Punkt Beschleunigung ist die
Bewegungsgeschwindigkeit des Roboters zwischen zwei
Dosierpunkten.
Standard: 200
Bereich: 20–500
HINWEIS: Je höher die Beschleunigung ist, desto schneller wird
ein Programm laufen. Jedoch kann die Einstellung einer höheren
Beschleunigung die Dosiergenauigkeit beeinussen.
VORSICHT
Der Roboter stellt seine Geschwindigkeit automatisch je nach der
Komplexität des Musters ein. Den Roboterr zu zwingen mit einer
höheren Geschwindigkeit zu laufen, kann Genauigkeitsverlust und eine
Unterbrechung des Betriebs zur Folge haben.
Offset Alarm
Stellt ein, wie viel Abweichung das System für Offsets zulässt. Die
Standardeinstellungen sind im Bildausschnitt abgebildet.
BEISPIEL: Wenn Offset Alarm aktiviert ist und das Ergebnis eines
automatischen Offsets, ausgeführt durch Anklicken von Nadel
Nullpunkterkennung oder Nadel XY Einstellung außerhalb der für
einen Offset Alarm angegebenen XYZ Werte, zeigt das Display einen
Alarm.
Language
(Sprache)
Stellt die Sprache der Benutzeroberäche ein. Die Änderung wirkt
erst nach Systemneustart.
IO
Siehe “Inputs/Outputs einrichten” auf Seite52.
Park Position
(Parkposition)
Stellt die Position ein, bei der die Dosierspitze in die (1)
Reinigungsposition fährt oder (2) wenn der Befehl der Parkposition in
einem Programm vorkommt.
Klicken Sie Move, um die Düse auf die angezeigten Koordinaten
in die Parkposition zu bewegen. Um die Einstellungen zu ändern,
verfahren Sie die Düse zum neuen Standort und klicken Sie danach
auf SET, um den Standort als neue Parkposition festzulegen.
Tip Detect Device
(Düsendetektor)
Wird nur bei Bedarf zur manuellen Kalibrierung des Düse-zu-
Werkstück Offsets anstelle des Einrichtungsassistenten benutzt.
Siehe “Anhang B, Setupverfahren ohne Einrichtungsassistent” auf
Seite94.
Fortsetzung auf der nächsten Seite
Zur Ansicht oder Änderung der Systemparameter (Fortsetzung)
System Setup Parameter und Bildschirmfelder (Fortsetzung)