DE_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第52页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. EV Series Automatisiertes Dosiersystem 52 Einstellen von Ei…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
51
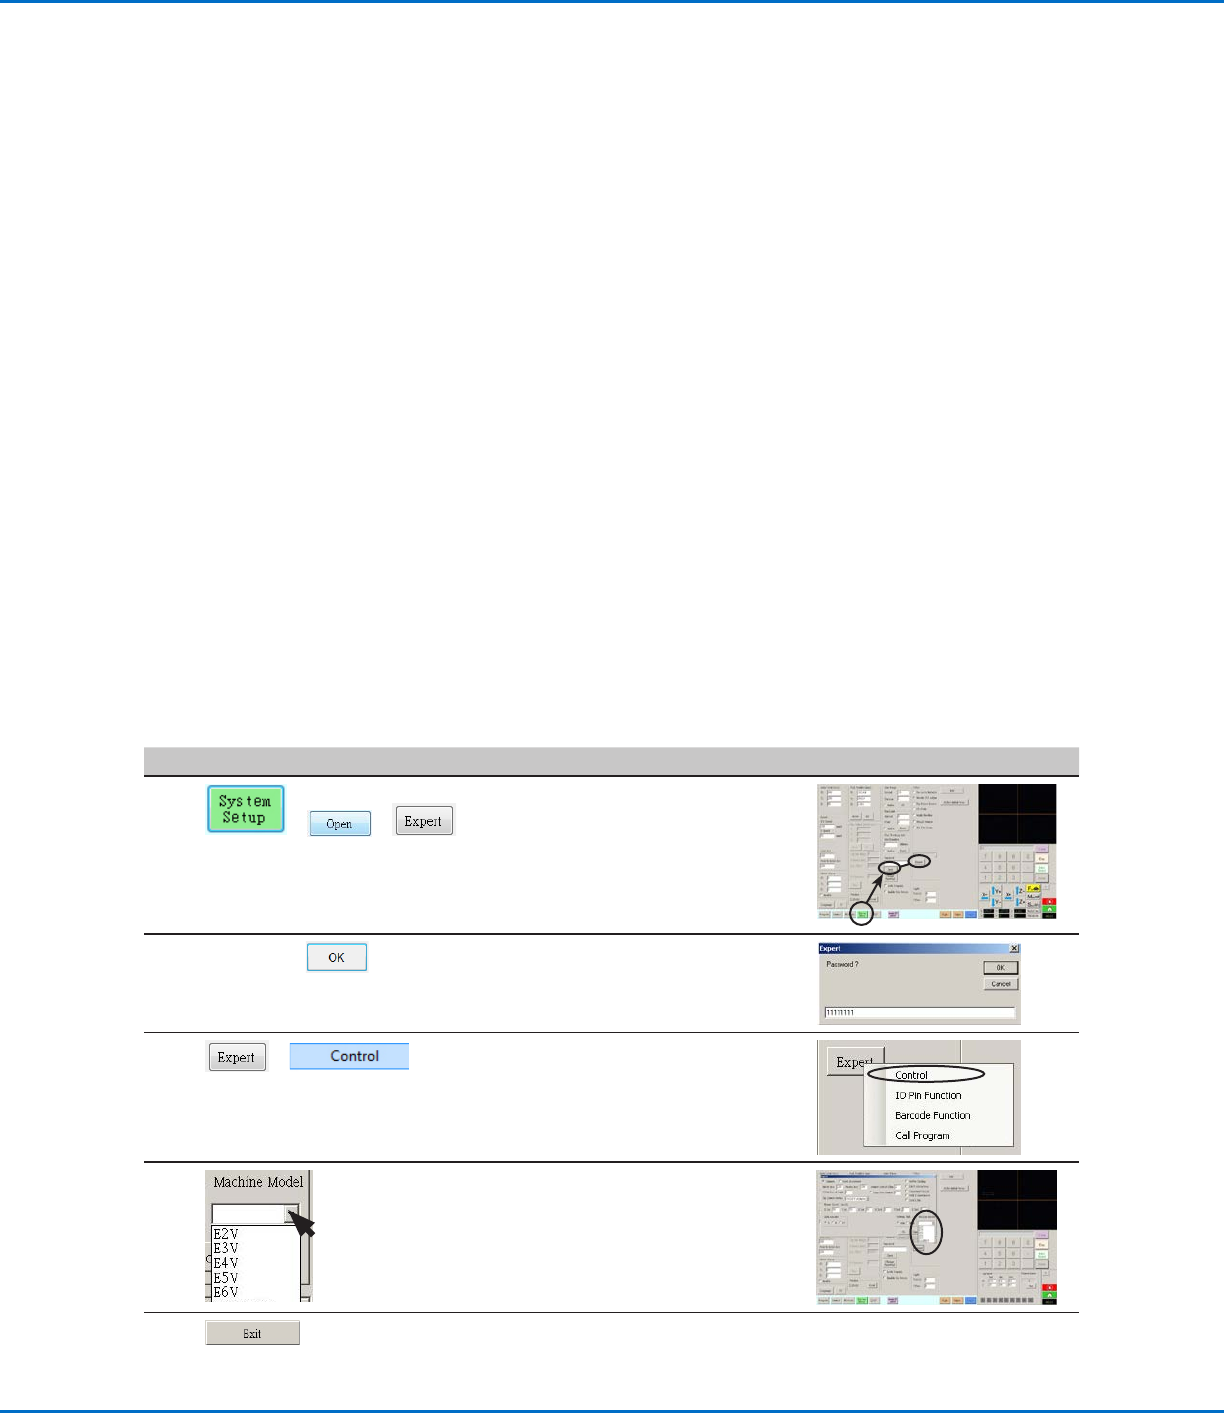
Die Robotermodellauswahl ändern
Das korrekte Robotermodell muss ausgewählt werden, damit das System korrekt arbeiten kann. Folgen Sie bei
Bedarf dem Verfahren zur Änderung der Robotermodellauswahl.
# Klick Schritt Referenzbild
1
> >
• Klicken Sie SYSTEM SETUP >
ÖFFNEN > EXPERTE.
2
11111111 >
• Geben Sie 11111111 und klicken Sie
dann OK.
3
>
• Klicken Sie EXPERTE und dann
KONTROLle.
4
• Wählen Sie das korrekte
Robotermodell vom Auswahlmenü der
Maschinenmodelle.
5
• Klicken Sie VERLASSEN zum
Schließen des Menüs. Öffnen Sie die
DispenseMotion Software erneut,
damit die Änderungen greifen können.
Wie das System auf Needle Z Detect or Needle XY Adjust reagiert
HINWEIS: In Systemen mit optionalem Düsendetektor sind sowohl der Knopf Nadel XY Anpassung als auch der
Knopf Nadel Z Erkennung vorhanden. In Systemen ohne den optionalen Düsendetektor gibt es nur den Knopf Nadel
XY Anpassung.
Wenn Sie auf NEEDLE Z DETECT klicken, führt das System die folgenden Aktionen aus:
• Bewegt die Dosiernadel über den Nadelerkennungssensor und senkt sie ab, bis sie den Sensor berührt.
• Misst und vergleicht die Differenz zwischen der letzten und der aktuellen Messung.
• Verlangt eine Bestätigung für jede Änderung im tip-to-workpiece Offset (Z clearance).
• Richtet alle Punkte des momentan geöffneten Programms zum Tip-to-workpiece Offset (Z clearance) aus.
• Führt automatisch eine Needle XY Adjust Sequenz (unten angezeigt) durch).
Wenn Sie auf NEEDLE XY ADJUST klicken, führt das System die folgenden Aktionen aus:
• Bewegt die Dosiernadel zum vorher eingestellten Standort auf dem Werkstück.
• Gibt einen Punkt Flüssigkeit ab.
• Bewegt die Kamera über den aufgetragenen Punkt Flüssigkeit.
• Vergleicht die Ausrichtung des Punktes mit der gespeicherten Bildmarkierung aus der Mark Library.
• Verlangt eine Bestätigung für jede Änderung des Camera-to-tip Offset (XY Offset).
• Richtet alle Punkte des momentan geöffneten Programms zu den neuen XY Offsets aus.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
52
Einstellen von Eingängen/Ausgängen
Beim Anschluss der Eingänge/Ausgänge folgen Sie diesem Verfahren, um die Eingangs-/Ausgangsverbindungen zu
testen.
HINWEIS: Alle automatisierten Dosiersysteme haben standardmäßig 8 Eingänge und 8 Ausgänge. Ein
Erweiterungsset für 16 Ein- und Ausgänge ist erhältlich. Schauen Sie bei “Zubehör” auf Seite70.
VORAUSSETZUNGEN
Das System ist richtig installiert und eingerichtet. Siehe “Installation” auf Seite18 und “Setup” auf Seite38.
Verkabelung der Ein- und Ausgänge ist ordnungsgemäß angeschlossen. Lesen Sie die Schaltpläne unter “E/A
Anschluss” auf Seite75.
#
Klick Schritt
1
>
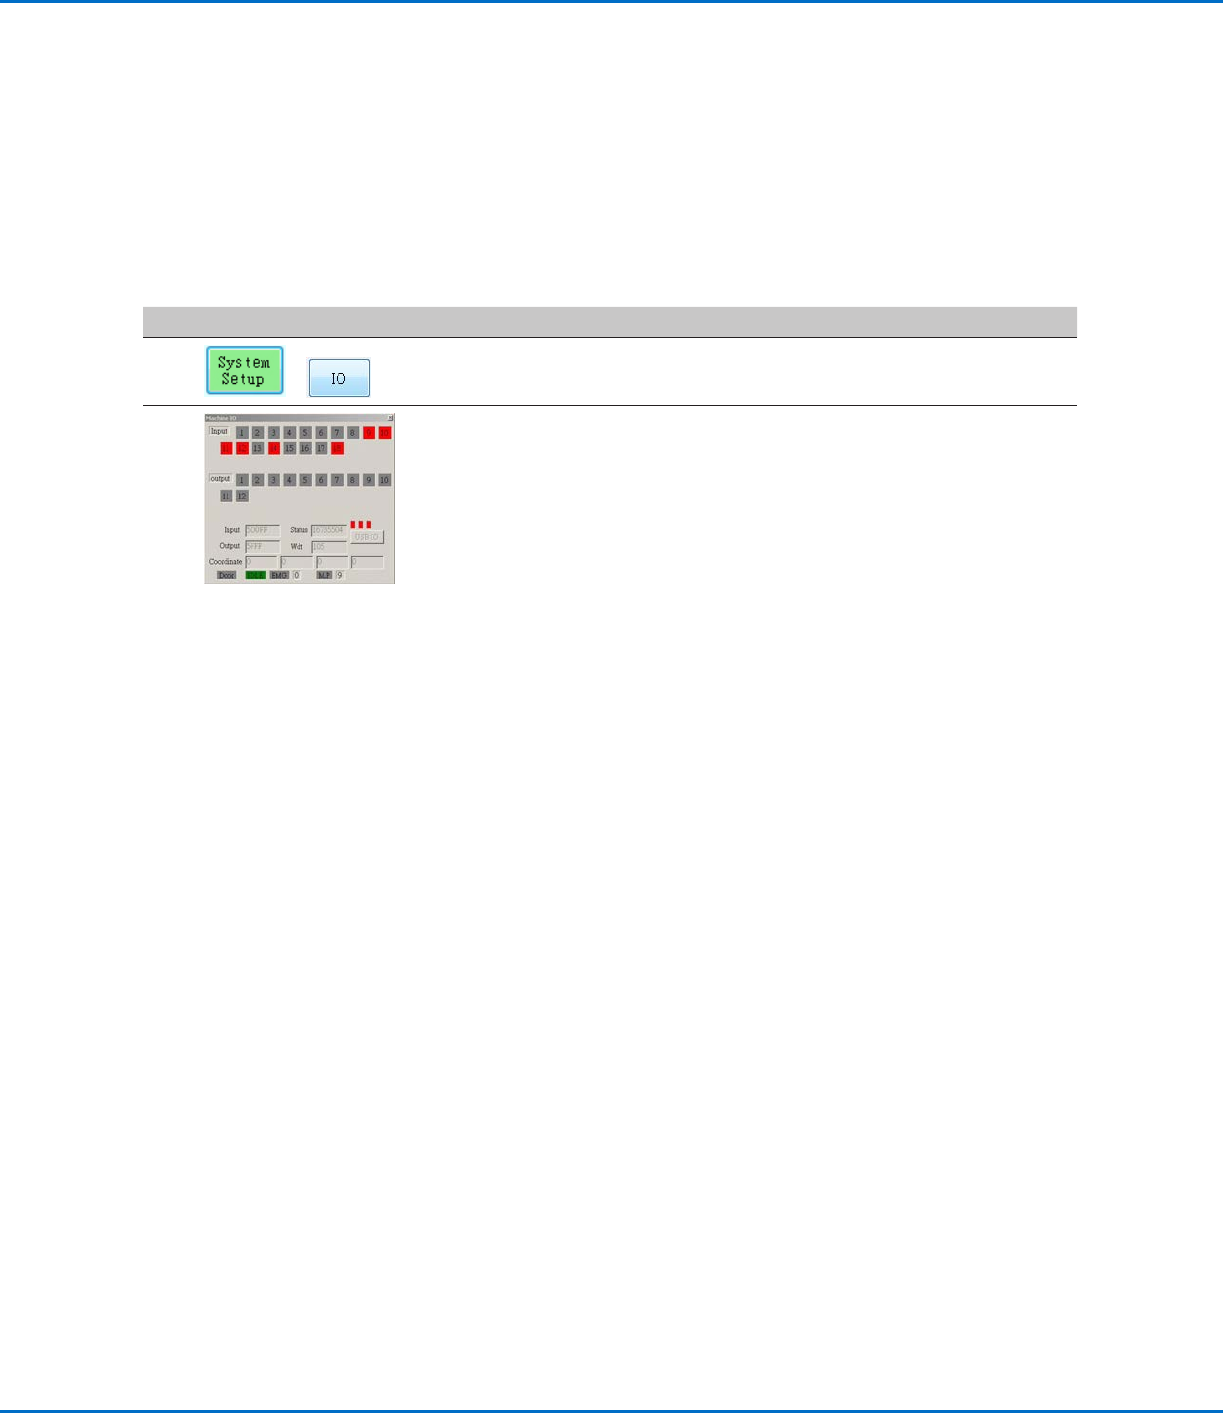
• Klicken Sie auf SYSTEM EINSTELLUNGEN > E/A.
2
• Klicken Sie auf die Ein-/Ausgänge, die Sie ein- oder ausschalten möchten
und dann auf das X, um das Fenster zu schließen.
HINWEISE:
• Eingänge blinken rot, wenn Sie eingeschaltet werden.
• Verwenden Sie nur die Ein-/Ausgänge 1–8. Die restlichen E/A sind für das
System reserviert.
Konfigurieren der Ein-/Ausgänge für einen speziellen Zweck
Die E/A Pin Funktion bietet eine Reihe von benutzerkongurierbaren Bedingungen, die den Betrieb des Roboters
beeinussen. Siehe “Anhang F, E/A Pin Funktion Einrichtung” auf Seite114.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
53
Kameraeinstellung Markierung finden (Optional)
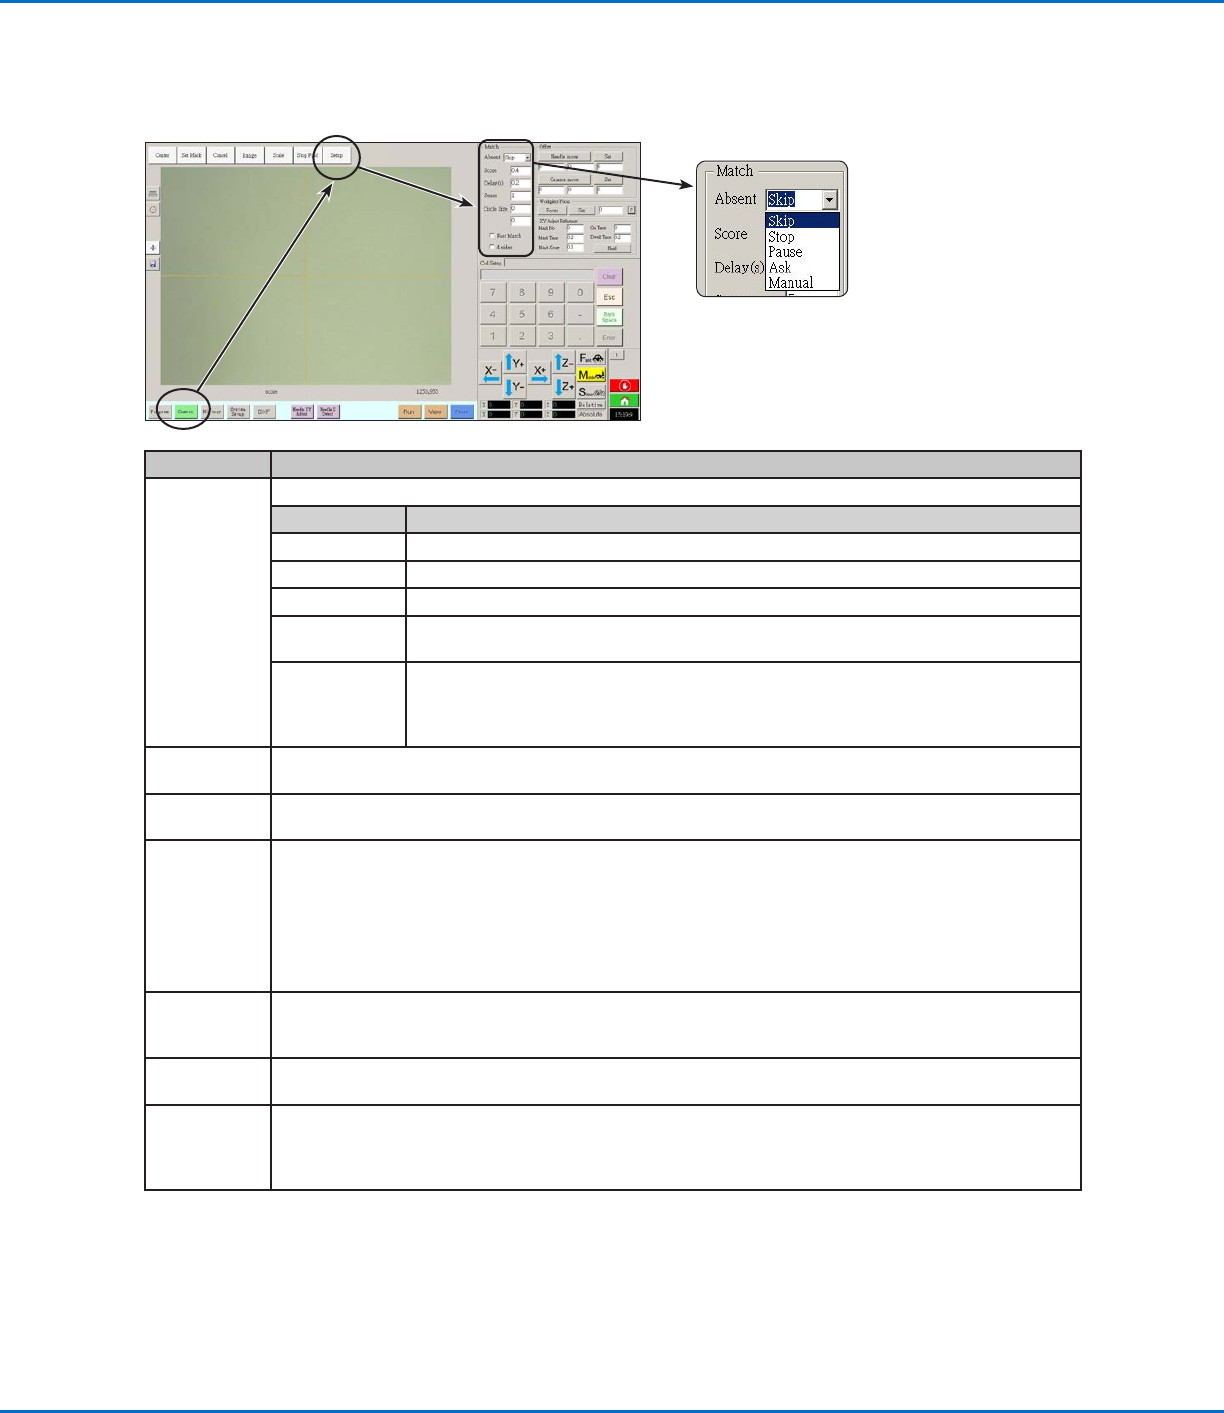
Benutzen Sie die Felder unter CAMERA > SETUP > MATCH, um einzustellen, wie das System funktioniert, wenn es
nach einer Markierung sucht.
Eigenschaften Funktion
Absent Speziziert, wie das System reagiert, wenn es keine gültige Markierung nden kann.
Parameter Beschreibung
Skip Der Roboter springt zur nächsten Programmadresse
Stop Der Roboter stoppt.
Pause Der Roboter pausiert.
Ask Das System fragt, ob Sie: Find Again (erneut suchen), Find Next (nächste suchen), Stop
Find (Suche stoppen) oder use the Manual mode (manuellen Modus benutzen).
Manual Das System bittet Sie darum, die Kamera zur nächsten Markierung zu bewegen und dann
PAUSE zu drücken, um das Programm fortzusetzen. In diesem Zusammenhang heißt
PAUSE, den Fehler einer nicht gefundenen Markierung auszulassen und das Programm
fortzusetzen.
Score Gibt an, wie genau die Kamera, basierend auf den Werten von 0.1 bis 1 nach einer Markierung sucht. Ein
höherer Wert führt zu einem präziseren Abgleich. Ein niederer Wert führt zu einem weniger präzisen Ergebnis.
Delay(s
)
Gibt an, wie lange das System nach der Markierung suchen soll, wenn die Kamera den Mark – Bereich erreicht
hat.
Sense Gibt mit einem Wert zwischen 1 und 200 an, wie genau die Kamera mit den Pixeln der Markierung überein
stimmt. Ist der Sensorwert gering, dann dauert die Übereinstimmung der Kamera mit der Markierung 1. Wenn
der Sensorwert höher ist, stimmt die Kamera schneller mit der Markierung überein, hat zeitgleich jedoch eine
niedrigere Genauigkeit. Zum Beispiel bedeutet ein Sensorwert von 1, dass die Abweichung nicht mehr als 1
Pixel betragen darf. Wenn der Sensorwert bei 200 liegt, kann die Abweichung bis zu 200 Pixel betragen.
HINWEIS: Für eine langsamere Suche mit einer höheren Genauigkeit geben Sie kleinere Sense und Score
Werte, für eine schnellere Suche mit einer geringeren Genauigkeit, höhere Sense und Score Werte ein.
Circle Size
(Größe des
Kreises)
Stellt die Größe der gelben und grünen Kreise auf dem Kamerabildschirm ein. Ein höherer Wert führt zu einem
größeren Kreis.
Fast Match Wenn dieses Kästchen aktiviert ist, sucht die Kamera schneller nach einer Markierung, jedoch mit einer
geringenen Genauigkeit.
4 sides (4
Seiten)
Stellt den Bereich ein, in dem die Kamera nach einer Markierung sucht. Wenn “4 Seiten” nicht aktiviert
ist, sucht die Kamera nur im angegebenen Bereich (Angabe unter Bereich). Wenn 4 Seiten ausgewählt
sind, überschreibt die Kamera die Bereichsein-stellungen und führt eine Gesamtbildschirmsuche nach der
Markierung aus. Dies erhöht die Chance, eine Markierung zu nden, ist aber langsamer.