DE_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第33页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. EV Series Automatisiertes Dosiersystem 33 Navigations- und …
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
32
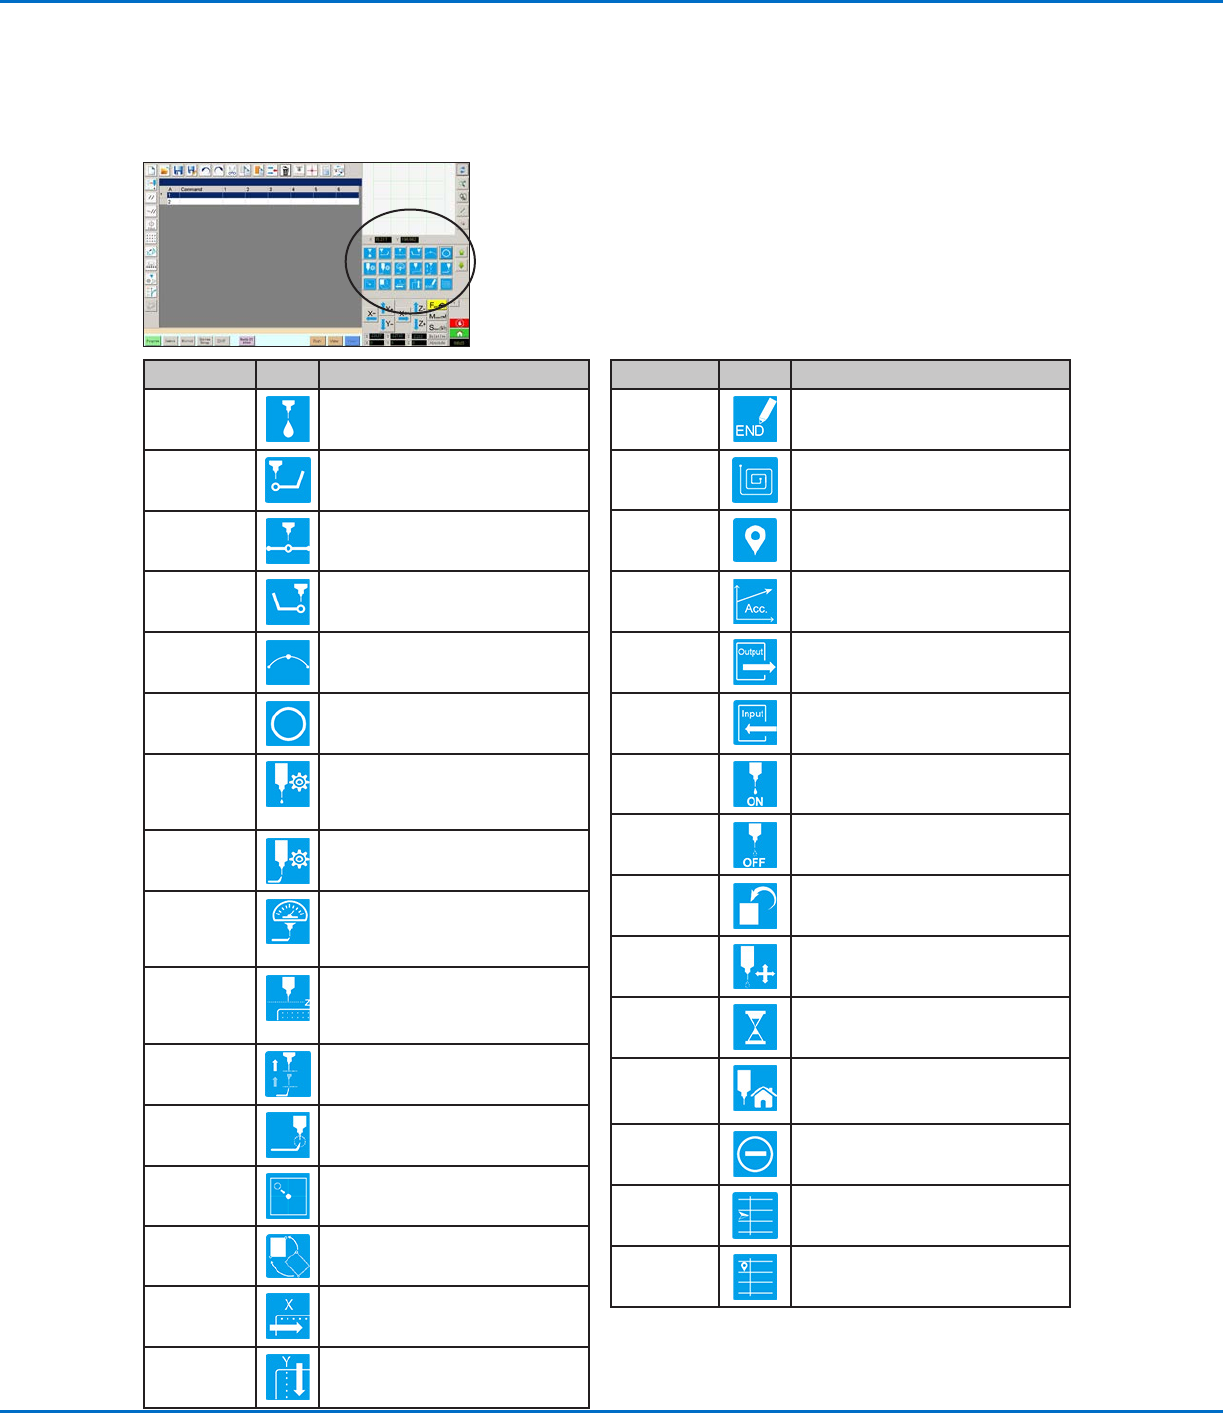
Setup- und Dosierbefehl Icons
Klicken Sie auf die Dosier- und Setup Befehlsicons, um die zugehörigen Befehle in einer nummerierten Adresse im
Programm einzugeben. Benutzen Sie die grünen Pfeile, um sich nach oben oder unten durch die Icons zu bewegen.
Beziehen Sie sich auf “Anhang A, Befehlsfunktionshinweise” auf Seite77, für weitere Informationen zu allen
Befehlen.
Icon Name Icon Funktion
End Program
(Programm
beenden)
Beendet ein Programm
Fill Area
(Bereich füllen)
Füllt einen Bereich entsprechend der
Bereichsparameter Einstellungen
Label
Kennzeichnet ein Label für einen
angegebenen Standort im Programm
Acceleration
(Beschleuni-
gung)
Ändert die Beschleunigung des Roboters
entlang einer fortlaufenden Linie
Output
(Ausgang)
Sendet ein Ausgangssignal
Input
(Eingang)
Fordert den Roboter auf, am
entsprechenden Eingang nach einem
Signal zu suchen
Dispenser On
(Dosierer On)
Aktiviert Dosierung
Dispenser Off
(Dosierer Off)
Deaktiviert Dosierung
Initialize
(Initialisieren)
Fährt in die vorgegebene HOME -
Position
Dummy Point
(ktiver Punkt)
Kennzeichnet den gegenwärtigen
Standort als ktiven Punkt
Wait Point
(Wartepunkt)
Kennzeichnet den gegenwärtigen
Standort als Wartepunkt
Park Position
(Parkposition)
Schickt den Roboter in die Parkposition
Stop Point
(Haltepunkt)
Kennzeichnet den gegenwärtigen
Standort als Haltepunkt
Goto Address
(Gehe zu
Adresse)
Sprint zur angegebenen Adressnummer
im Programm
Goto Label
(Gehe zu
Label)
Springt zum angegebenen Label im
Programm
Icon Name Icon Funktion
Dispense Point
(Dosierpunkt)
Kennzeichnet den gegenwärtigen
Standort als Dosierpunkt
Line Start
(Linienstart)
Kennzeichnet den gegenwärtigen
Standort als Startpunkt der Dosierlinie
Line Passing
(Linie
passieren)
Kennzeichnet den gegenwärtigen
Standort als Linienpassierpunkt
Line End
(Linien Ende)
Kennzeichnet den gegenwärtigen
Standort als Endpunkt der Linie
Arc Point
(Bogenpunkt)
Kennzeichnet den gegenwärtigen
Standort als Bogenpunkt
Circle (Kreis)
Kennzeichnet den gegenwärtigen
Standort als Kreismittelpunkt
Dispense
Point Setup
(Dosierpunkt
Setup)
Stellt die Dosierpunkt Parameter ein
Line Dispense
Setup (Dosier-
linien Setup)
Stellt die Dosierlinien Parameter ein
Line Speed
(Linien-
geschwind-
igkeit)
Stellt eine Liniengeschwindigkeit
ein (Überschreibt die voreingestellte
Geschwindigkeit)
Z Clear-
ance Setup
(Z-Freigabe
Setup)
Stellt die Z-Freigabe ein (überschreibt
die voreingestellten Einstellungen der
Z-Freigabe)
Dispense End
Setup (Dosier-
ende Setup)
Stellt ein, wie schnell und wie hoch sich
die Spitze nach der Dosierung anhebt
Backtrack Set-
up (Rückzug
Setup)
Stellt ein, wie sich die Spitze nach der
Dosierung zurückzieht
Find Mark
(Finde Mark-
ierung)
Sucht eine Markierung
Fiducial Mark
(Referenzmark-
ierung)
Kennzeichnet eine Referenzmarkierung
(zwei werden benötigt)
Step & Repeat
X
Stellt die Step & Repeat X Parameter ein
Step & Repeat
Y
Stellt die Step & Repeat Y Parameter ein
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
33
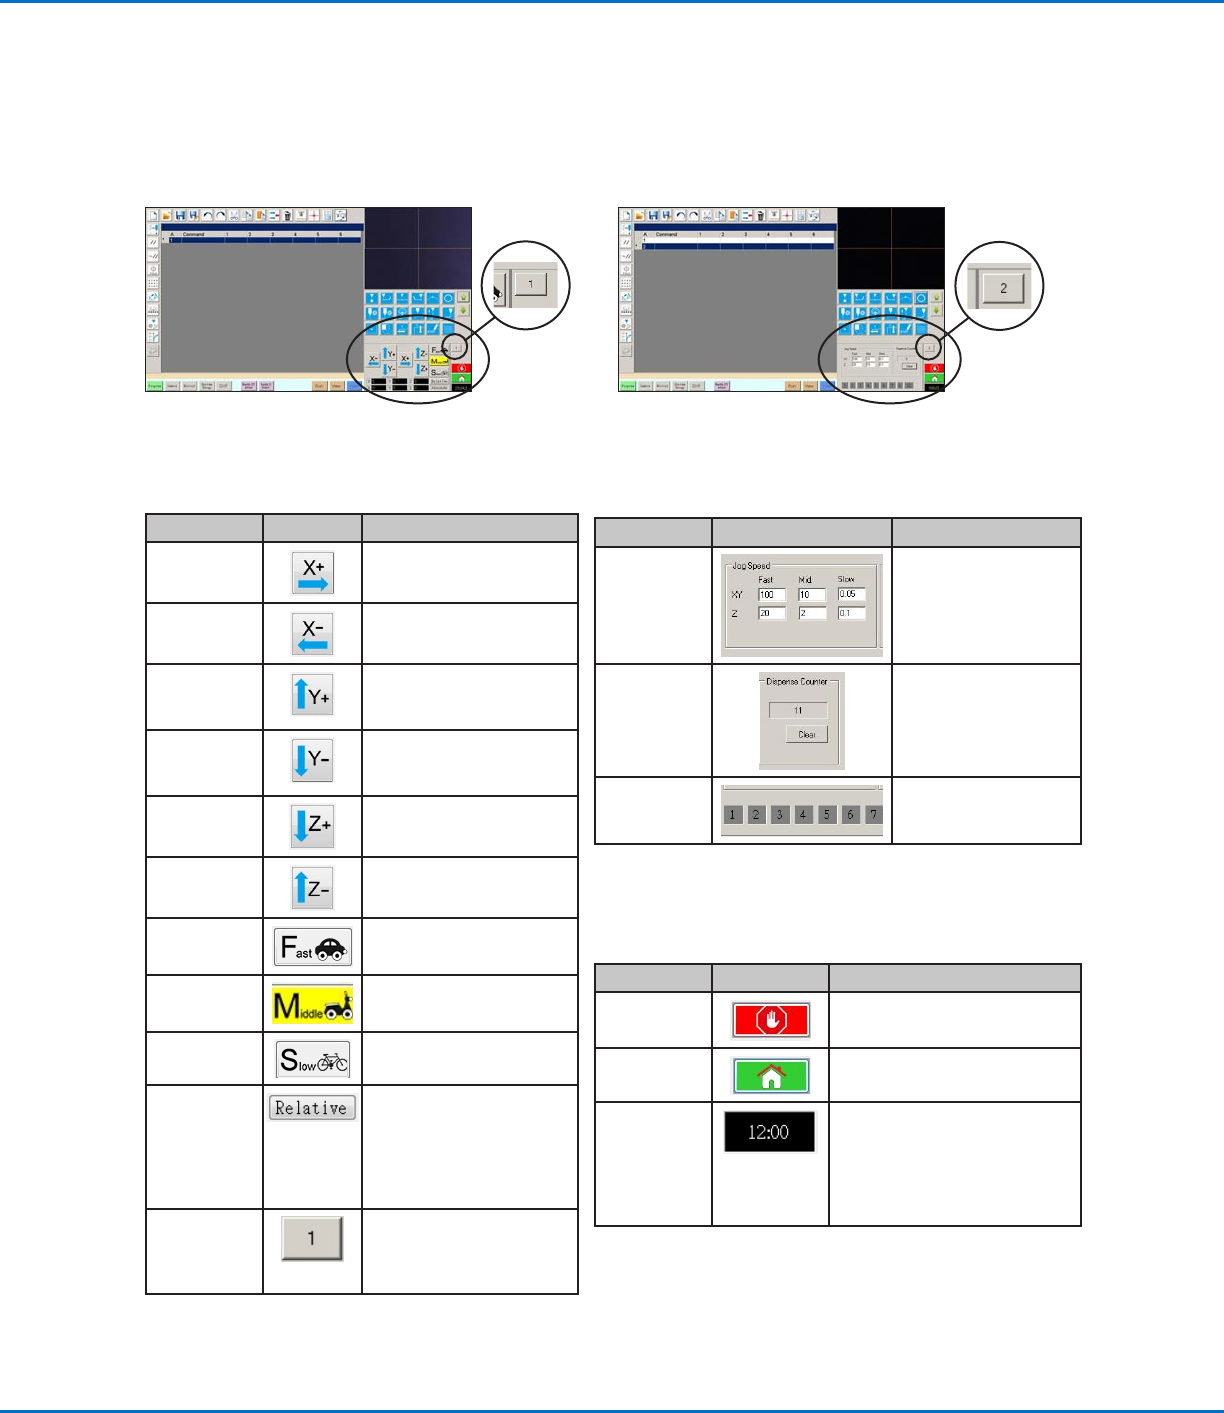
Navigations- und Bewegungsfenster
Benutzen Sie die Icons im Navigations- und Bewegungsfenster, um die Dosiernadel/Dosierdüse zu bewegen.
Benutzen Sie die Icons im Navigations- und Verfahrsfenster, um die Dosiernadel/Dosierdüse zu verfahren.
Klicken Sie den 1 Knopf, um das Fenster in eine alternative Ansicht umzuschalten, die erlaubt die Werte
der Bewegungsgeschwindigkeit zu ändern. Die Fenster enthalten auch eine Echtzeit-/Zykluszeitanzeige,
Dosierbetätigungszähler und eine Anzeige der Koordinatenwerte.
Icon Name Icon Funktion
X+
Bewegt die X-Achse nach
rechts
X-
Bewegt die X-Achse nach
links
Y+
Bewegt die Y-Achse
nach hinten (bewegt die
Fixierplatte nach hinten)
Y-
Bewegt die Y-Achse
nach vorne (bewegt die
Fixierplatte nach vorne)
Z+
Bewegt die Z-Achse nach
unten
Z-
Bewegt die Z-Achse nach
oben
Fast (Schnell)
Schnellste
Bewegungsgeschwindigkeit
Middle (Mittel)
Mittlere
Bewegungsgeschwindigkeit
Slow (Lang-
sam)
Langsamste
Bewegungsgeschwindigkeit
Relative
Legt den Ausgangspunkt
fest, relativ zu den
Koordinaten des
Werkstücks. Koordinaten
werden unter diesem Knopf
angezeigt.
Verfahrknopf-
Wahlschalter
Schaltet das Navigations-
und Verfahrfenster
zwischen Ansicht 1 und
Ansicht 2 um.
Ansicht 1 des Navigations- und
Verfahrfensters
Ansicht 2 des Navigations- und
Verfahrfensters
Ansicht 1 Ansicht 2
Beide Ansichten
Icon Name Icon Funktion
Stop (Stopp)
Stoppt den Roboter
Home Fährt den Roboter in die
Ausgangsposition (0,0,0)
Counter (Uhr
/ Zähler)
Zeigt die Zeit für die im
Windowssystem angegebene
Zeitzone ODER den Zeitzyklus
des Programms (klicken Sie
auf die Box, um die Anzeige
umzuschalten)
Feld Anzeigebereich Funktion
Verfahrge-
schwindigkeit
Erlaubt die Änderung
der Einstellung der
Verfahrgeschwindigkeit
durch Eingabe von
Werten mittels Tastatur.
Dosierzähler
Zeigt an, wieviele
Dosierungen erfolgt
sind. Klicken Sie CLEAR
um den Zähler auf Null
(0) zurückzusetzen.
Input-/
Output-
Trigger
Erlaubt das Auslösen
eines verbundenen
Input/Outputs.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
EV Series Automatisiertes Dosiersystem
34
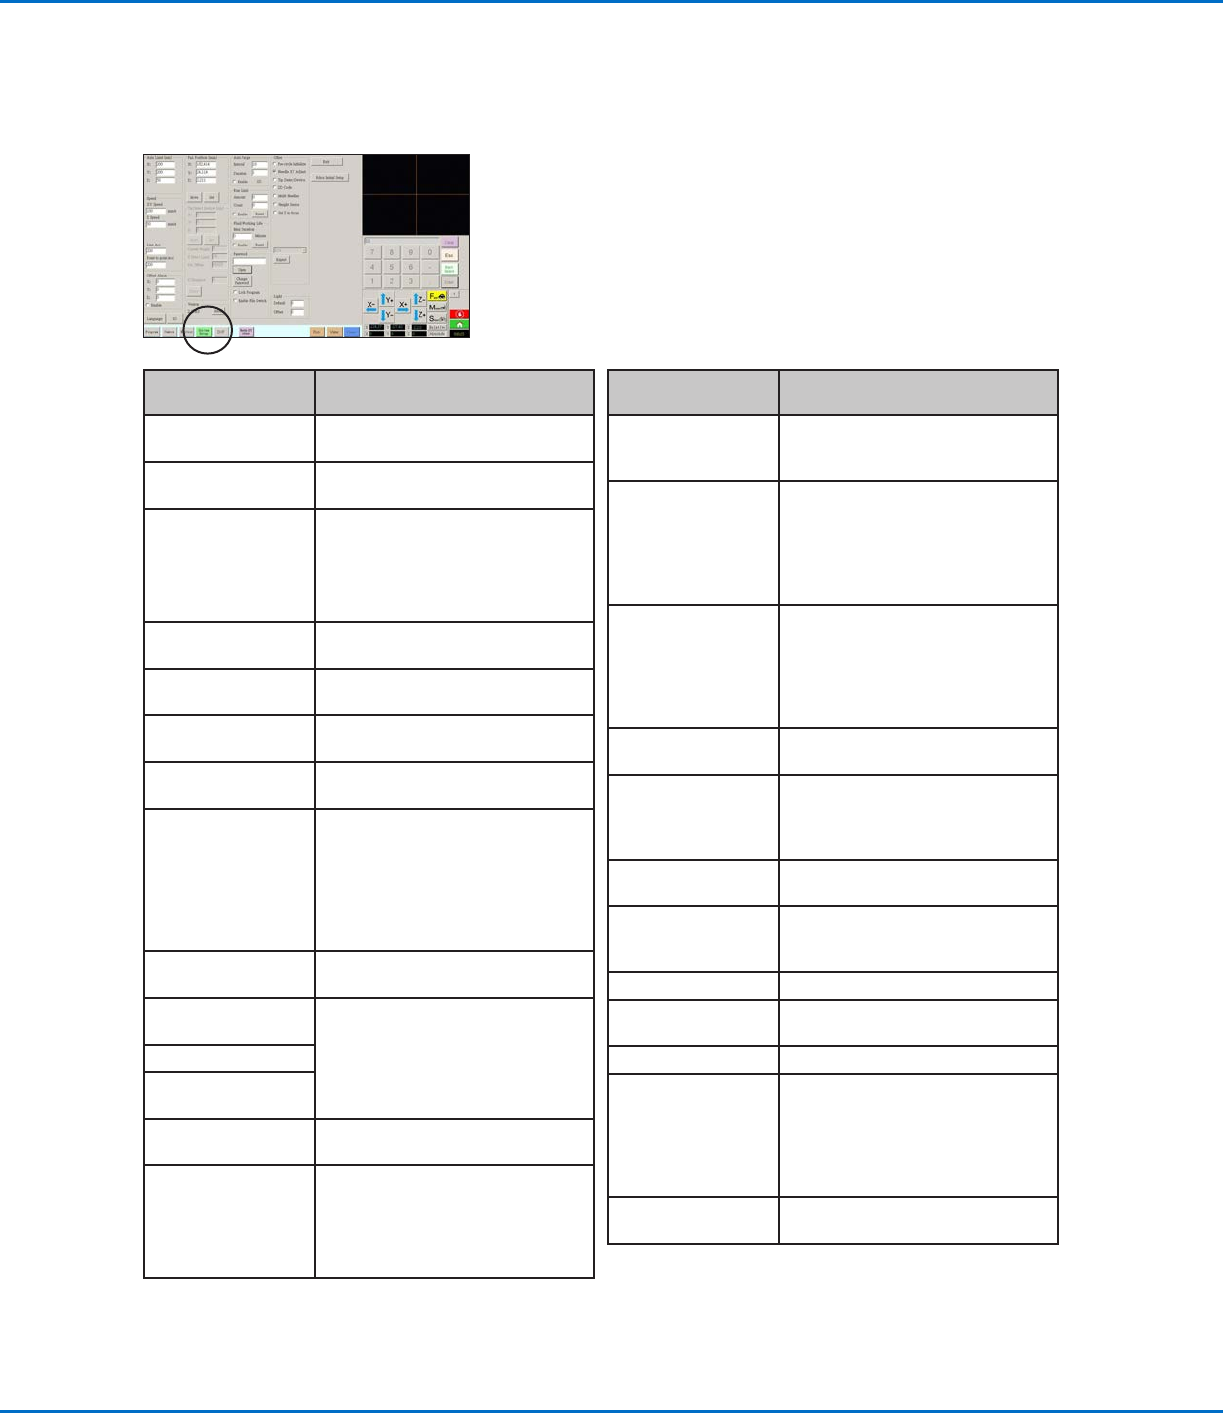
System Setup Bildschirm
Klicken Sie auf den System Setup Tab, um zum System Setup Bildschirm zu gelangen. Dieser Bildschirm beinhaltet
Felder für Systemeinstellungen und bietet Zugang zum Ersteinstellungsassistenten des Roboters. Für weitere
Informationen beziehen Sie sich auf die unten beschriebenen Felder.
System Setup
Bildschirm Feld
Funktion
Axis Limit (Achsen-
begrenzung)
siehe “Systemparameter einstellen”
auf Seite38.
Speed (Geschwind-
igkeit)
siehe “Systemparameter einstellen”
auf Seite38.
Line Acc (Linienbes-
chleunigung
Point to point Acc
(Geschwindigkeit
Punkt zu Punkt)
siehe “Systemparameter einstellen”
auf Seite38.
Offset Alarm siehe “Systemparameter einstellen”
auf Seite38.
(Language) Sprache siehe “Systemparameter einstellen”
auf Seite38.
IO siehe “Eingänge und Ausgänge
verbinden” auf Seite52.
Park Position (Park-
position)
siehe “Systemparameter einstellen”
auf Seite38.
Tip Detect Device
(Nadelerken-
nungssystem)
Wird nur bei Bedarf zur manuellen
Kalibrierung des Düse-zu-
Werkstück Offsets anstelle des
Einrichtungsassistenten benutzt.
Siehe “Anhang B, Setupverfahren
ohne Einrichtungsassistent” auf
Seite94.
Version Zeigt die aktuelle Softwareversion
an
Auto Purge (Automa-
tische Reinigung)
Siehe “Wie Sie die automatische
Reinigung, Programmzyklusgrenzen,
oder Grenzen der Materialhaltbarkeit
einstellen” auf Seite66.
Run Limit
Fluid Working Life
(Materialhaltbarkeit)
Password (Passwort) siehe “Passwort einstellen” auf
Seite41.
Lock Program (Pro-
gramm sperren)
Enable File Switch
(Dateiwechsel aktiv-
ieren)
“Wie sperrt oder entsperrt man ein
Programm” auf Seite58.
System Setup
Bildschirm Feld
Funktion
Pre-cycle Initialize
(Vorzyklus einleiten)
Lässt den Roboter in die Home
Position (0,0,0) fahren, bevor ein
Dosierzyklus gestartet wird.
Needle XY
Detect (Nadel XY
Erkennung)
Aktiviert oder deaktiviert die
Fähigkeit die Nadel-XY-Achse
zu justieren. Wenn Nadel XY
Erkennung aktiviert ist, erscheint
der Nadel XY Anpassung-Knopf im
Programmfenster.
Tip Detect Device
(Nadelerken-
nungssystem)
Tip Detect Device (Düsendetektor):
Gibt an, ob ein Düsendetektor
vorhanden ist. Wenn Tip Detect
Device aktiviert ist, erscheint der
Nadel XY Anpassungsknopf im
Programmfenster
2D Code Aktiviert oder deaktiviert die QR-
Code Scan Funktion
Multi Needles (Multi-
Nadeln)
Aktiviert oder deaktiviert die Multi-
Nadel Funktion (wird bei Systemen
mit mehr als einem Dosierer
verwendet)
Height Sensor
(Höhensensor)
Stellt fest, ob der optionale
Höhensensor installiert ist.
Set Z to Focus (Z
zum Scharfstellen
festlegen)
Gibt an, wie das System Z-Werte im
Befehlsfenster erfasst.
Modellauswahlmenü Roboter Modell auswählen.
Expert
(Expertenmodus)
Nur für Nordson EFD
Exit (Beendet) Beendet die Software
Robot Initial Setup
(Ersteinstellung
Roboter)
Öffnet den Systemsetup- und
Kalibrierungsassistenten. Siehe
“Einrichtung und Kalibrierung
des Systems (Notwendig)” auf
Seite42 für das Verfahren zur
Systemeinrichtung.
Light (Beleuchtung)
(Falls vorhanden)
Siehe “System Parameter festlegen”
auf Seite38.