DE_Nordson_EFD_R_Series_Operating_Manual.pdf - 第115页
R Series Automatisiertes Dosiersystem 115 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Anhang B, RS-232 Ko…
R Series Automatisiertes Dosiersystem
114
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
24 Hilfspunkt (Dummy Point)
Dummy Point 1/2
------------------------------
X: 130.93 mm
Y: 37.39 mm
Z: 45.54 mm
R: 89.32 deg
[F1] OK [F2] Next [F3] Current
Dummy Point 2/2
------------------------------
Speed: 10.0 mm/s
[F1] OK [F2] Next
Tastenfolge Funktion
>
Registriert die aktuelle Adresse als Hilfspunkt. Die Dosierdüse fährt durch diesen Punkt. Ein Hilfspunkt
ist nützlich, um Hindernissen auf dem Werkstück zu umgehen.
• Drücken Sie F1 (OK), um den Hilfspunkt an den angezeigten Koordinaten zu setzen.
• Drücken Sie F3 (Current), um den Hilfspunkt an der aktuellen Düsenposition zu setzen und die
XYZR Koordinaten entsprechend anzupassen.
SPEED die Geschwindigkeit, mit der der Roboter durch den Hilfspunkt fährt.
Bereich: 0–500 (mm/s)
25 Wartezeit (Wait Time)
Wait Time
------------------------------
Value: 1.0 s
[F1] OK
Tastenfolge Funktion
>
Fügt am aktuellen XYZR Standort eine Verzögerungszeit hinzu. Wenn dieser Befehl auftritt, stoppt das
System die Dosierung und wartet entsprechend des angegebenen Wertes der Wartezeit.
Bereich: 0–99999 (s)
26 Haltepunkt (Stop Point)
Stop Point
------------------------------
X: 130.93 mm
Y: 37.39 mm
Z: 45.54 mm
R: 89.32 deg
[F1] OK [F3] Current
Tastenfolge Funktion
>
Setzt an der aktuellen XYZR Position einen Haltepunkt. Wenn dieser Befehl auftritt, bewegt sich die
Dosierdüse zur angegebenen Position und pausiert das System, bis die START Taste gedrückt wird.
• Drücken Sie F1 (OK), um an den angezeigten XYZR Koordinaten den Haltepunkt zu setzen.
• Drücken Sie F3 (Current), um den Haltepunkt an der aktuellen Düsenposition zu setzen und die
XYZR Koordinaten entsprechend anzupassen.
Anhang A, Typmenü Referenz (Fortsetzung)
R Series Automatisiertes Dosiersystem
115
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Anhang B, RS-232 Kommunikationsprotokoll
(Communication Protocol)
Sie können einige Operationen des Roboters aus der Ferne mit einem PC (Personal Computer) oder einer SPS
(Speicherprogrammierbare Steuerung, engl. PLC) steuern.
Einstellen des Systems für Fernsteuerung/Remote Betrieb
1. Verbinden Sie das DB9 direkte Kabel mit (1) dem RS232 Anschluss auf der
Rückseite des Roboters und (2) mit PC/SPS.
HINWEIS: Falls Ihr PC keine serielle Schnittstelle Onboard hat, verwenden Sie
einen USB zu Seriell – Adapter mit dem DB9-Kabel. Siehe “Vorkonfigurierte
Ausgangskabel” auf Seite80 für die Teilnummern.
2. Aktivieren Sie Remote Command im Setup Menü. Siehe “Aktivieren oder
Deaktivieren der Remoteverbindung” unten.
3. Beachten Sie auch die in diesem Abschnitt beschriebenen, zusätzlichen Informationen:
• “Kommunikationsspezifikationen” auf Seite116
• “Befehle” auf Seite116
27 Park Position
Tastenfolge Funktion
>
Bewegt die Dosierdüse an die angegebene Position und pausiert das System, bis die START Taste
gedrückt wird.
Anhang A, Typmenü Referenz (Fortsetzung)
RS232 Anschluss
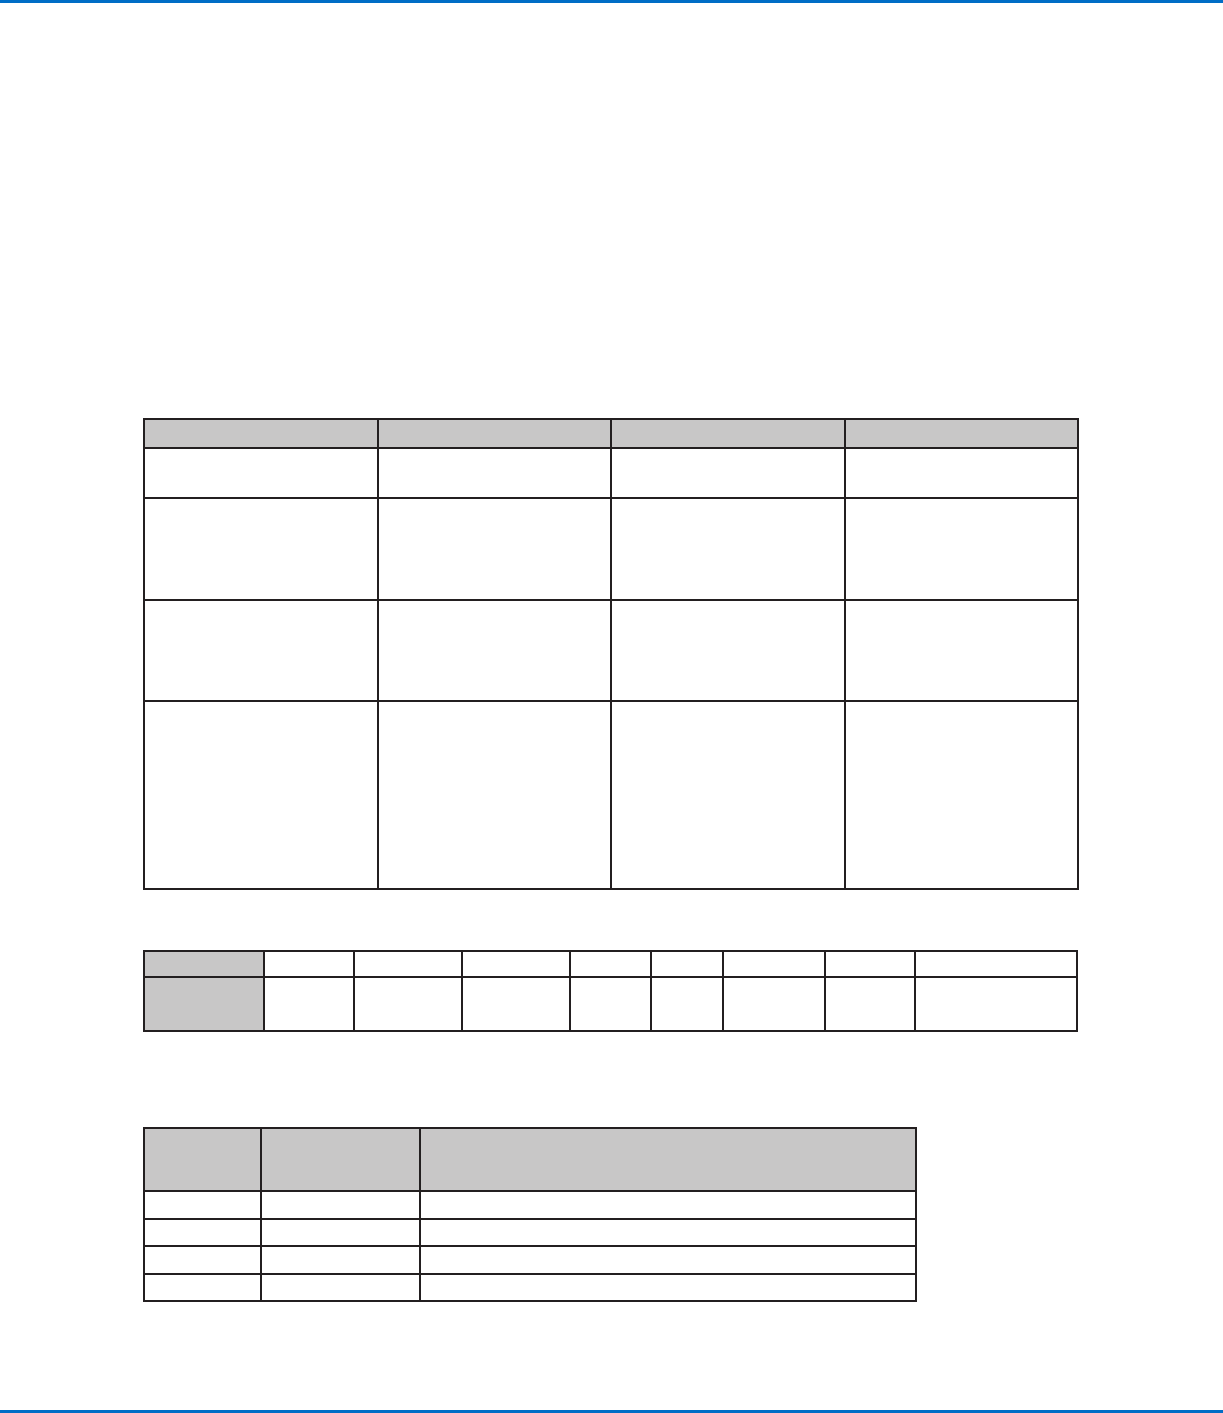
Aktivieren oder deaktivieren der Remoteverbindung
# Tastenfolge Schritt Display Programmierhandgerät
1
> > >
• Drücken Sie F1.
• Bewegen Sie sich auf-/abwärts
zu TEACH/RUN.
• Drücken Sie ENTER.
• Drücken Sie HOME. Bei
Aufforderung geben Sie ein
Passwort ein.
[PROGRAM MENU] 1/1
01*Teach/Run
02 Program List
03 Reset Counter
04 Program Offset
05 Needle Adjust
06 Auto Needle Adjust
2
> >
• Drücken Sie SETUP.
• Bewegen Sie sich auf-/abwärts
zu REMOTE COMMAND.
• Drücken Sie ENTER.
[SETUP] 3/3
15 Run Limit
16 Measurement Unit
17 Password Setup
18*Remote Command
19 Language
20 System Information
3
oder >
• Drücken Sie 1 ENABLE, um die
Remoteverbindung zu aktivieren.
• Drücken Sie 2 DISABLE, um
die Remoteverbindung zu
deaktivieren.
• Drücken Sie F1 zum Speichern
oder Schließen.
Remote Command
Disable
------------------------------
1 Enable
2 Disable
Select: _
[F1] OK
R Series Automatisiertes Dosiersystem
116
www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Anhang B, RS-232 Kommunikationsprotokoll
(Fortsetzung)
Kommunikationsspezifikationen (Communication Specifications)
• Baud rate 115200
• Data bit 8
• Parity nicht vorhanden
• Stop bits 1
• Flow control nicht vorhanden
Befehle (Commands)
• Programme werden mit einem Carriage Return (0x0D) beendet. Der Roboter beurteilt jeden erhaltenen Befehl und
sendet dann eine Antwort.
• Vor Antworten steht das Raute Symbol (#).
Befehlsbeschreibung Funktion Befehlssequenz Antwort
Simulate START button
(Simuliere START Taste)
Startet oder pausiert den
Roboter.
S<CR> nicht anwendbar
Change program
number (Ändere
Programmnummer)
Öffnet ein anderes
Programm mit der
entsprechenden Nummer.
Pxx<CR>
bei xx = die zu öffnende
Programmnummer (1–99)
eintragen
#xx<CR>
bei xx = die zu öffnende
Programmnummer
eintragen (1–99)
Query program
number (Fragt die
Programmnummer ab)
Bestimmt die aktuelle
Programmnummer
?P<CR> #xx<CR>
bei xx = die zu öffnende
Programmnummer
eintragen (1–99)
Query machine
status (Fragt den
Maschinenstatus ab)
Bestimmt den aktuellen
Betriebsstatus des
Roboters
?M<CR> #xx<CR>
bei xx = die Dezimalzahl
eingeben, die in eine
Binärzahl umzuwandeln
ist; beziehen Sie sich auf
die untere Tabelle (Query
Machine Status Response
Values)
Abfrage Maschinenstatus (Query Machine Status Response Values)
Bit 7 6 5 4 3 2 1 0
Beschreibung Reserviert Betriebsbereit Grundstellung Reserviert Notfall Betrieb Reserviert
Programmiermodus (1)
Betriebsmodus (0)
Beispielantworten des Roboters
Antwort des
Roboters
Antwort
konvertiert in eine
Binärzahl
Bedeutung der Antwort
#82 0101 0010 Der Roboter ist an der Homeposition im Betriebslauf.
#19 0001 0011 Der Roboter befindet sich im Leerlauf im Programmiermodus.
#7 0000 0111 Der Roboter läuft im Programmiermodus.
#22 0001 0110 Der Roboter läuft im Betriebsmodus.