智能制造导论-p298.pdf - 第136页
4.1.1 工业机器人 1 ) 操作机 操作机是工业机器人的机械主体,是用来完成各种作业的执行机械。工 业机器人的“柔性”除体现在其控制装置可重复编程外,还和机器人操 作机的结构形式有很大关系。机器人中普遍采用的关节型结构,具有类 似人体腰、肩和腕等的仿生结构。 2 ) 驱动系统 驱动系统是指驱动操作机运动部件动作的装置,也就是机器人的动力装 置。机器人使用的动力源有:压缩空气、压力油和电能。因此相应的动 力驱动装置就是气缸、油缸和电机…
4.1.1 工业机器人
工业机器人是面向工业领域的多关节机械手或多自由度的现代制造业智
能化装备,它集机械、电子、控制、计算机、传感器和人工智能等多学
科先进技术于一体,能自动执行工作,靠自身动力和控制能力来实现各
种功能。它既可以接受人类的指挥,也可以按照预先编排的程序运行。
1.工业机器人的组成
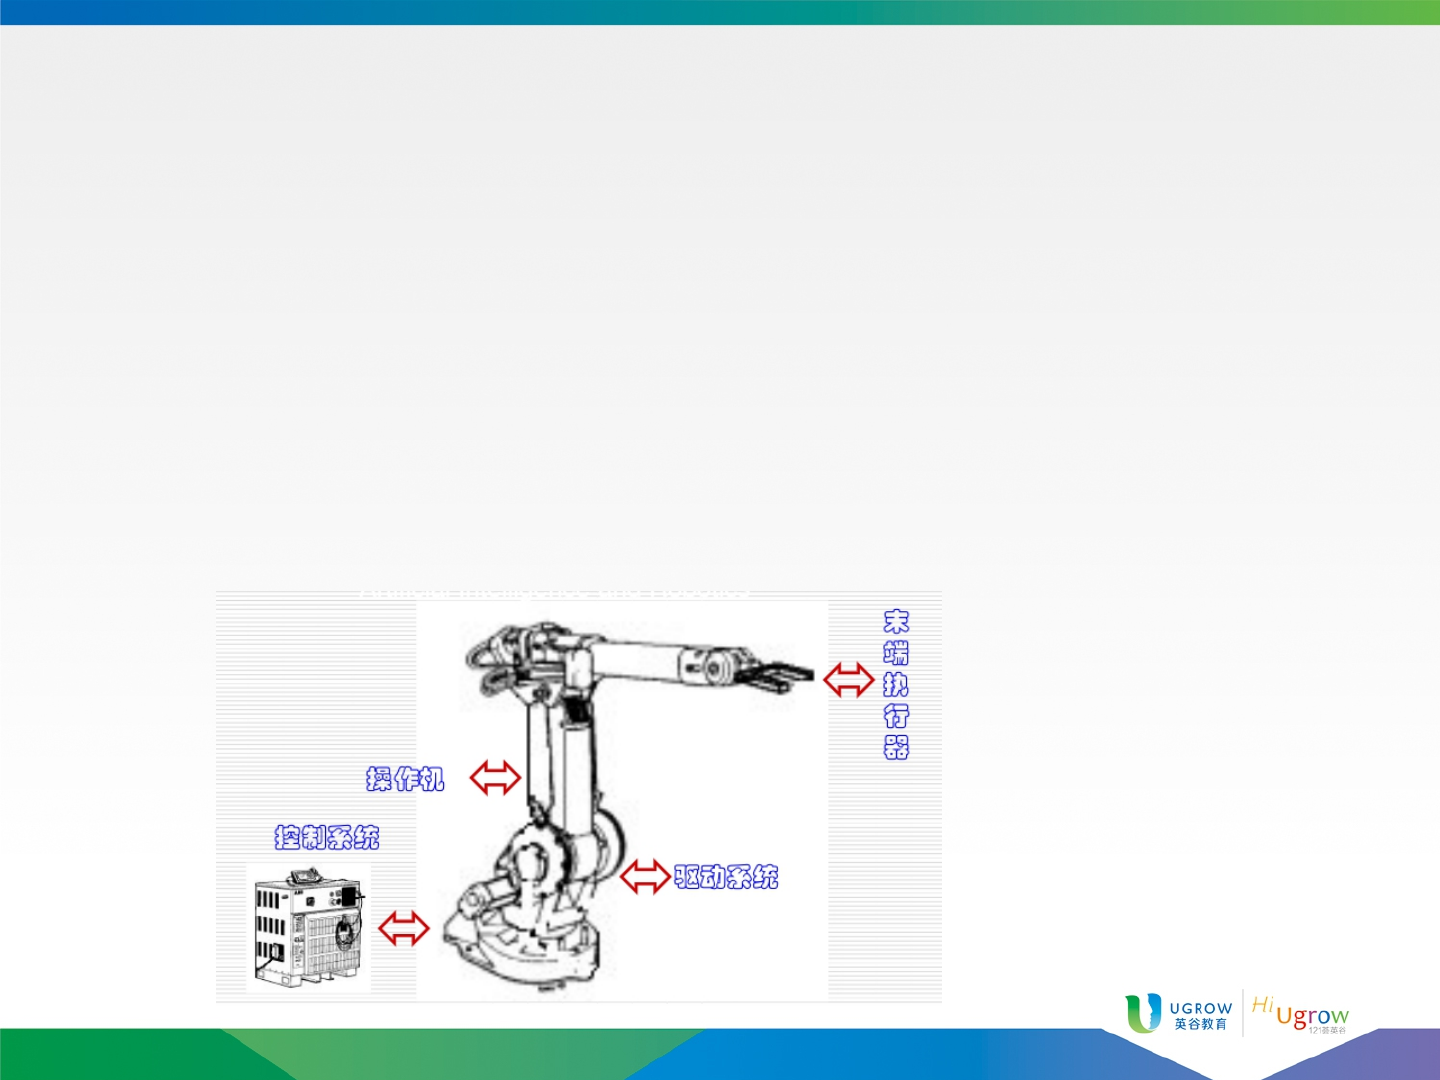
一台完整的工业机器人由以下几部分组成:操作机、驱动系统、
控制系统以及可更换的末端执行器,如图4-2所示。
4.1.1 工业机器人
1) 操作机
操作机是工业机器人的机械主体,是用来完成各种作业的执行机械。工
业机器人的“柔性”除体现在其控制装置可重复编程外,还和机器人操
作机的结构形式有很大关系。机器人中普遍采用的关节型结构,具有类
似人体腰、肩和腕等的仿生结构。
2) 驱动系统
驱动系统是指驱动操作机运动部件动作的装置,也就是机器人的动力装
置。机器人使用的动力源有:压缩空气、压力油和电能。因此相应的动
力驱动装置就是气缸、油缸和电机。
3) 控制系统
控制系统是工业机器人的核心部件,它通过各种控制电路硬件和软件的
结合来操控机器人,并协调机器人与生产系统中其他设备的关系。一个
完整的机器人控制系统除了作业控制器和运动控制器外,还包括控制驱
动系统的伺服控制器以及检测机器人自身状态的传感器反馈。现代机器
人的电子控制装置由可编程控制器、数控控制器或计算机构成。控制系
统是决定机器人功能和水平的关键部分,也是机器人系统中更新和发展
最快的部分。
4.1.1 工业机器人
4) 末端执行器
工业机器人的末端执行器是指连接着操作机腕部的直接用于作业的机构,
它可能是用于抓取搬运的手部(爪),也可能是用于喷漆的喷枪,或检
查用的测量工具等。工业机器人操作臂的手腕,有用于连接各种末端执
行器的机械接口,按作业内容的不同所选择的手爪或工具就装在其上,
这进一步扩大了机器人作业的柔性。
2. 工业机器人的分类
工业机器人的分类方式多种多样,比较常见的有按作业用途分类、按运
动自由度数分类以及按控制系统的控制方式分类等。
工业机器人按照具体的作业用途,可以分为点焊机器人、搬运机器人、
喷漆机器人、涂胶机器人、检测机器人以及装配机器人等;
工业机器人的自由度数一般为2~7个,按运动自由度数分类可分为简易型
和复杂型。简易型的为2~4个自由度,复杂型的为5~7个自由度。机器人
的自由度数是机器人的一个重要技术指标,指的是操作机各运动部件独
立运动的数目之和。这种运动只有直线运动和旋转运动两种形态。机器
人腕部的任何复杂运动都可由这两种运动来合成。按照机器人具有的运
动自由度数分类的方式也适用于非工业机器人,自由度数越多,机器人
的柔性越大,结构和控制也就越复杂。