JP_Nordson_EFD_E_Series_Operating_Manual.pdf - 第114页
Eシリーズ自動ディスペンシングシステム 114 www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 27ParkPosition 操 作キー 機能 > ノズルは登録された位置に移動し、システム動作を一時停止し、STARTボタンが押されるま…
Eシリーズ自動ディスペンシングシステム
113
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
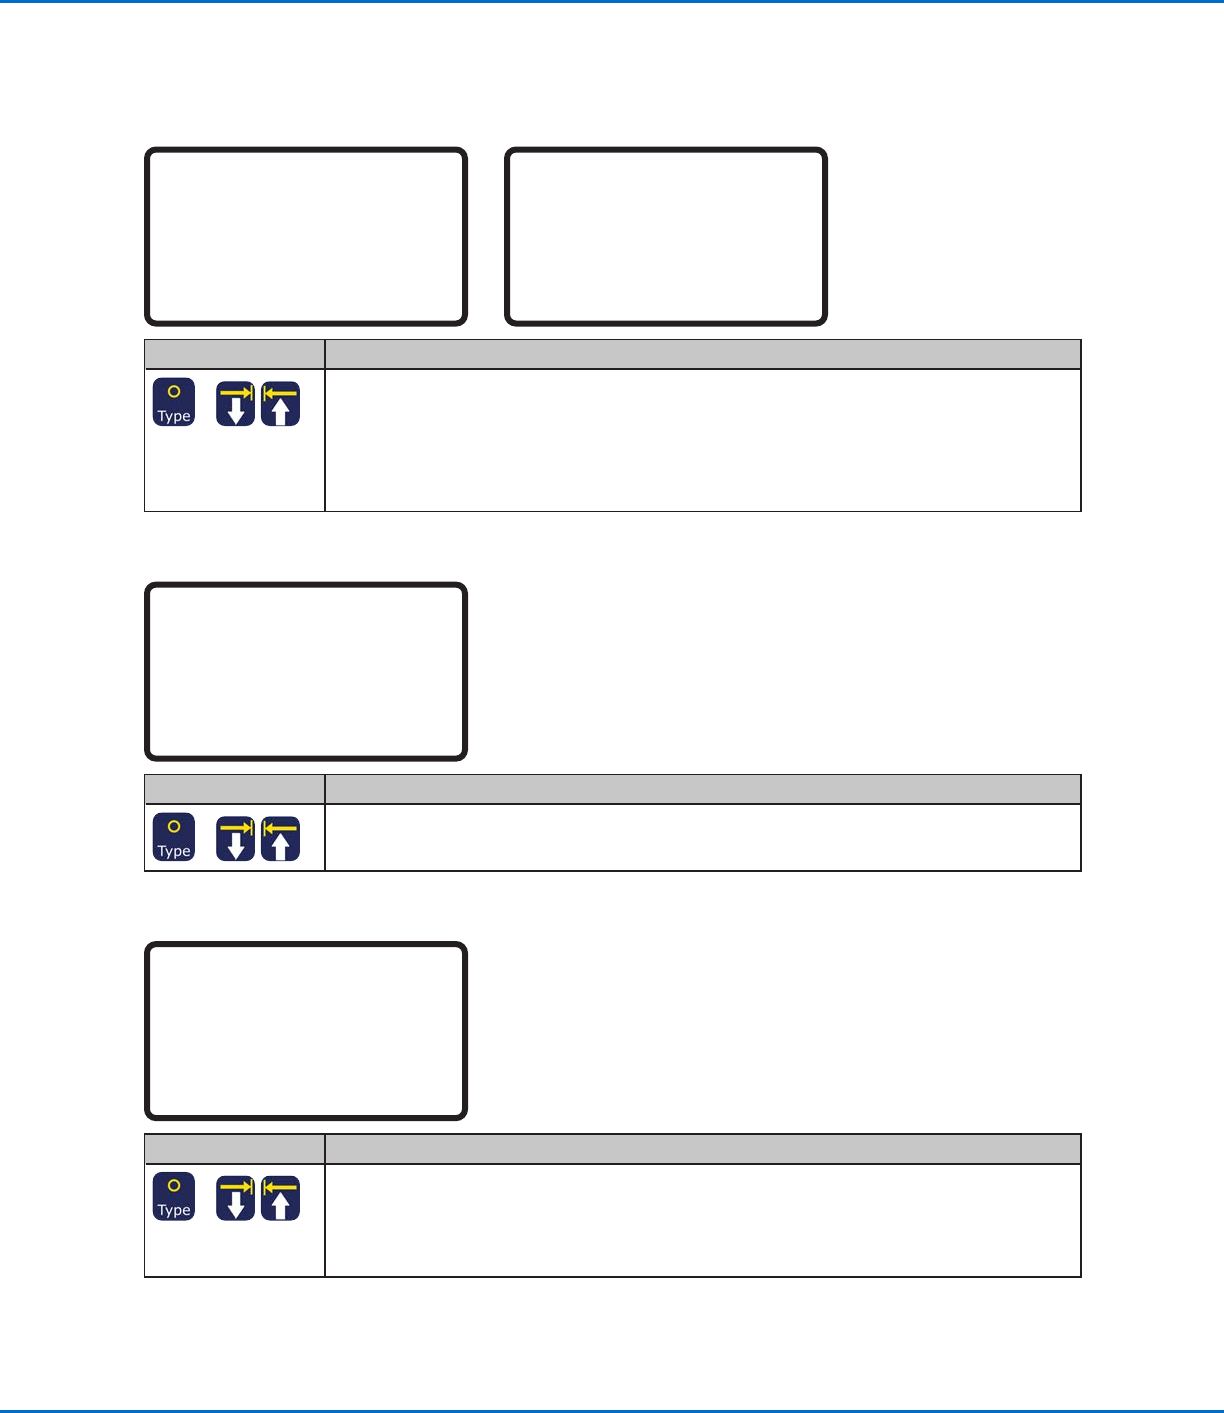
24DummyPoint
Dummy Point 1/2
------------------------------
X: 130.93 mm
Y: 37.39 mm
Z: 45.54 mm
[F1] OK [F2] Next [F3] Current
Dummy Point 2/2
------------------------------
Speed: 10.0 mm/s
[F1] OK [F2] Next
操作キー 機能
>
現在のXYZ位置をダミーポイントとして登録します。ノズルはこのポイントを通過します。ダミーポイ
ントは、塗布対象基材上の障害物を避ける際に便利です。
• F1を押すと、表示されている座標にダミーポイントが設定されます。
• F3を押すと、現在のノズル位置にダミーポイントが設定され、XYZ座標も更新されます。
SPEEDは、ロボットがダミーポイントに移動する速度を設定します。範囲:0〜500(mm/s)
25WaitTime
Wait Time
------------------------------
Value: 1.0 s
[F1] OK
操作キー 機能
>
現在のXYZ位置に遅延時間を設定します。このコマンドが実行されると、システムは塗布を停止し、指
定されたWait Time値だけ待機します。
範囲:0〜99999(s)
26StopPoint
Stop Point
------------------------------
X: 130.93 mm
Y: 37.39 mm
Z: 45.54 mm
[F1] OK [F3] Current
操作キー 機能
>
現在のXYZ位置にストップポイントを登録します。このコマンドが実行されると、ノズルは登録された位置に移
動し、システム動作を一時停止し、STARTボタンが押されるまでシステムを待機させます。
• F1を押すと、表示されている座標にストップポイントが設定されます。
• F3を押すと、現在のノズル位置にストップポイントが設定され、XYZ座標も更新されます。
付録A、Typeメニューに関する参考情報(続き)付録A、Typeメニューに関する参考情報(続き)
Eシリーズ自動ディスペンシングシステム
114
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
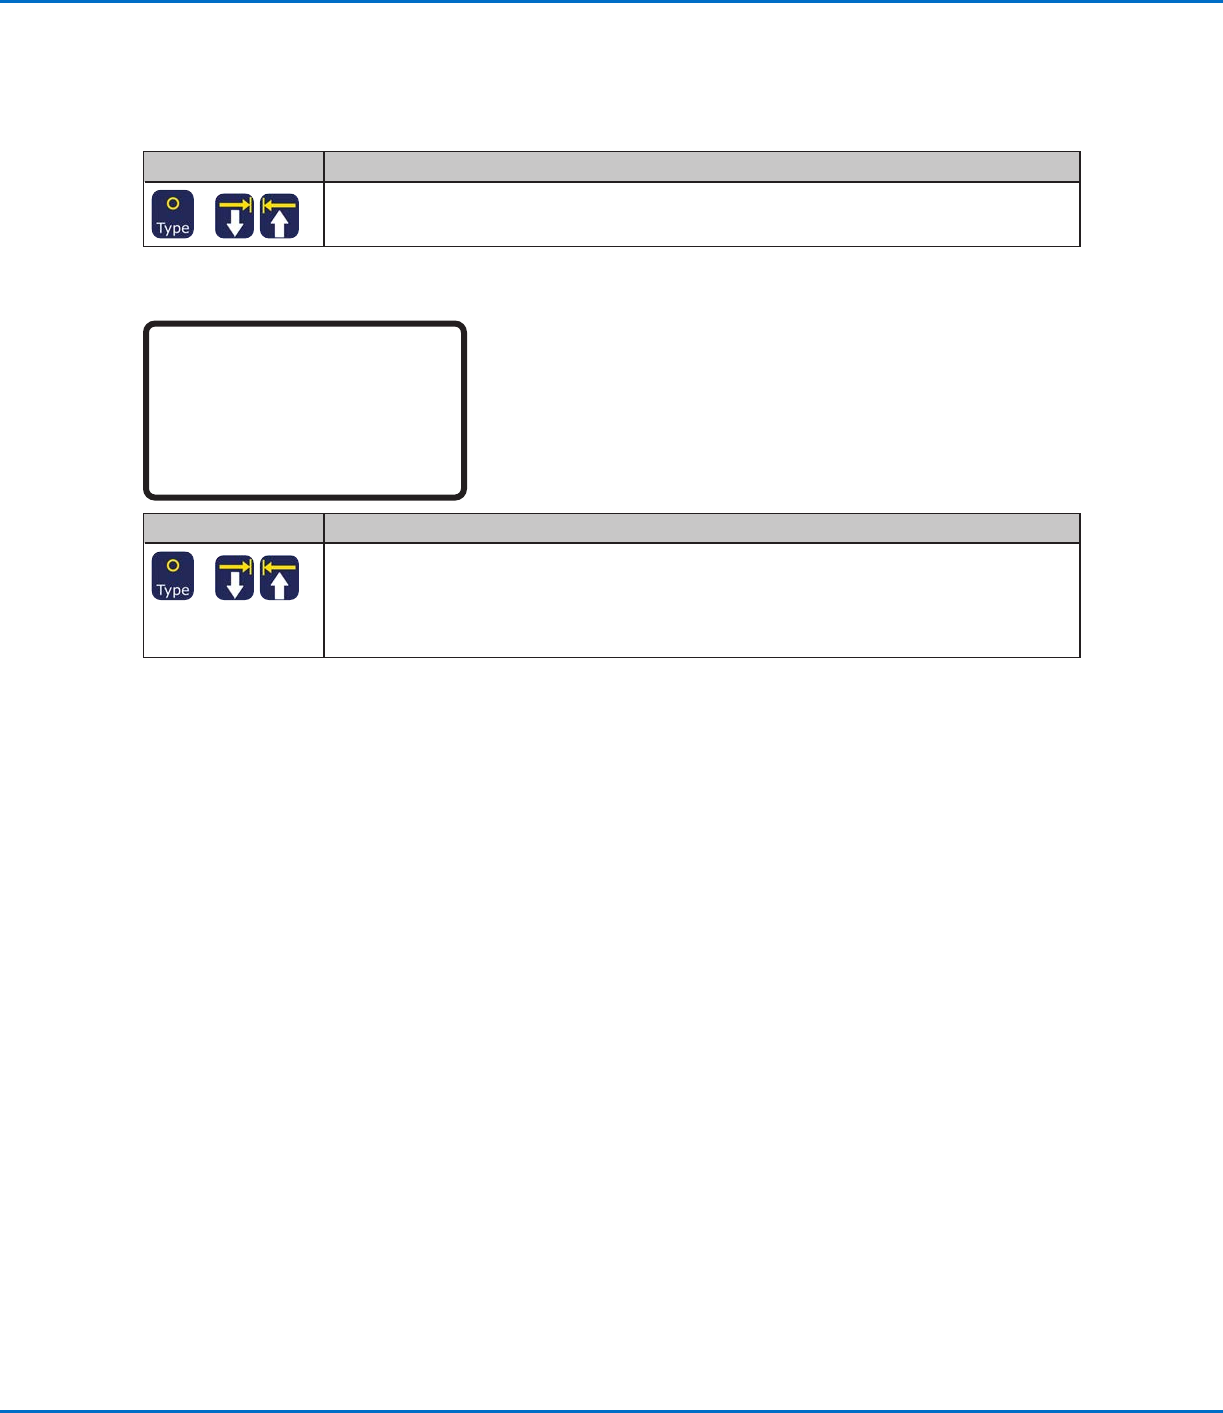
27ParkPosition
操作キー 機能
>
ノズルは登録された位置に移動し、システム動作を一時停止し、STARTボタンが押されるまでシステ
ムを待機させます。
28HeightSensor
[Height Sensor]
01 Setup
02 Sensor Position
03 Initial Height Detect
04 Offset Program
操作キー 機能
>
ディスペンスドットが配置される塗布領域上の対象物の高さを測定します。この測定データは、塗布領
域間の高さの変化に応じて塗布を調整するために使用されます。
注記:この機能を使用するには、オプションの高さセンサーを設置し、設定する必要があります。 高
さセンサーの詳細については、130ページの「付録D、高さセンサーの設定と使用」を参照してくださ
い。
付録A、Typeメニューに関する参考情報(続き)付録A、Typeメニューに関する参考情報(続き)
Eシリーズ自動ディスペンシングシステム
115
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
付録B、RS-232通信プロトコル付録B、RS-232通信プロトコル
PCまたはプログラマブルロジックコントローラ(PLC)から、いくつかのロボット操作を遠隔操作することができます。
リモート操作用のシステム設定リモート操作用のシステム設定
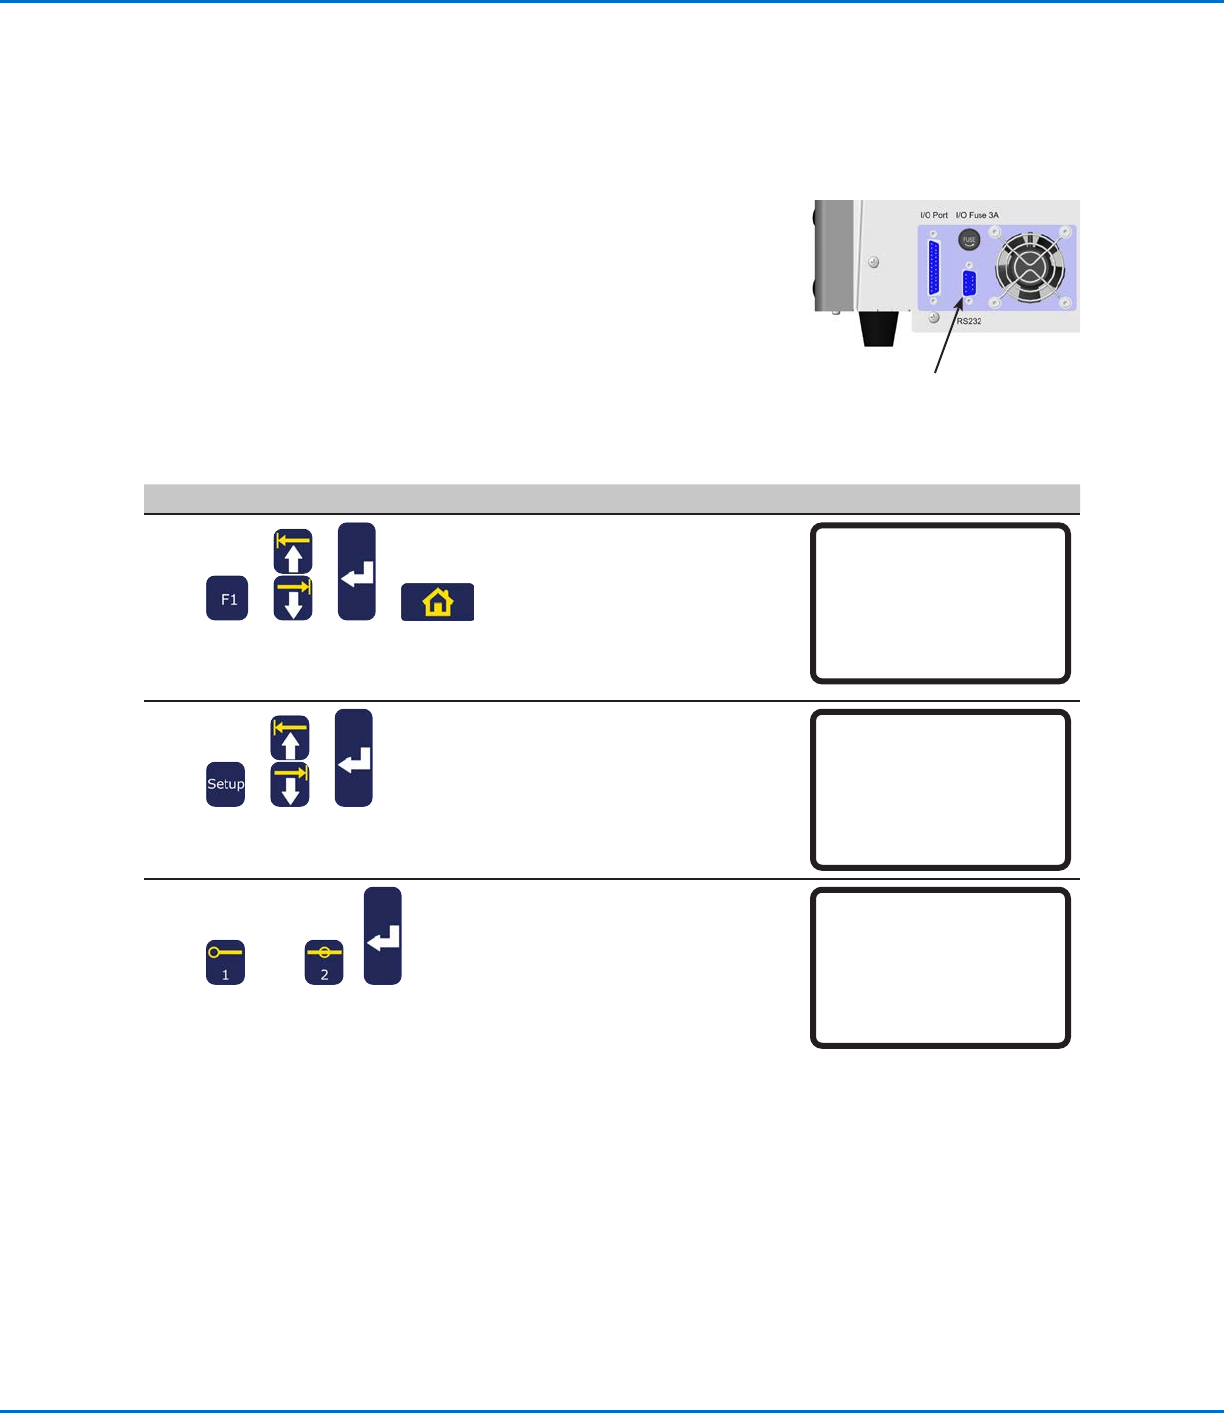
1. DB9メスストレートケーブルをロボット背面の(1)RS232ポートと(2)PC/PLCに接続します。
注 記:PCにシリアルポートが無い場合は、DB9ケーブルとUSB/シリアルコンバー
ターを使用します。部品番号については、80ページの「組み立て済み出力ケーブ
ル 」を 参 照 し て く だ さ い 。
2. セットアップメニューのリモートコマンドを有効にします。後述の「リモート通信の
有効化と無効化」を参照してください。
3. このセクションの次の情報も参照してください。
• 116ページの「通信仕様」
• 116ページの「コマンド」
リモート通信の有効化と無効化リモート通信の有効化と無効化
# 操作キー ステップ ティー チペンダント表示
4
> > >
• F 1を押します。
• MOVE UP / DOWNでTEACH/
RUNに移動します。
• ENTERを押します。
• HOMEを押します。パスワードが
要求される場合には、パスワードを
入力します。
[PROGRAM MENU] 1/1
01*Teach/Run
02 Program List
03 Reset Counter
04 Program Offset
05 Needle Adjust
06 Auto Needle Adjust
5
> >
• SETUPを押します。
• MOVE UP / DOWNを押し
て、REMOTE COMMANDに移
動します。
• ENTERを押します。
[SETUP] 3/3
15 Measurement Unit
16 Password Setup
17*Remote Command
18 Height Sensor
19 Language
20 System Information
6
または >
• 1 ENABLEを押すと、リモート通
信が有 効 になります。
• 2 DISABLEを押すと、リモート通
信が無 効 になります。
• F1を押して、保存または終了しま
す。
Remote Command
Disable
-----------------------------
1 Enable
2 Disable
Select: _
[F1] OK
RS232ポート