JP_Nordson_EFD_E_Series_Operating_Manual.pdf - 第78页
Eシリーズ自動ディスペンシングシステム 78 www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 運転 運転 シ ス テ ム の設置 と プ ロ グ ラ ミ ン グが完 了 し た後 は 、 シ ス テ ム の 電源 を オ ン に し て 、 対…
Eシリーズ自動ディスペンシングシステム
77
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
出力の自動オン
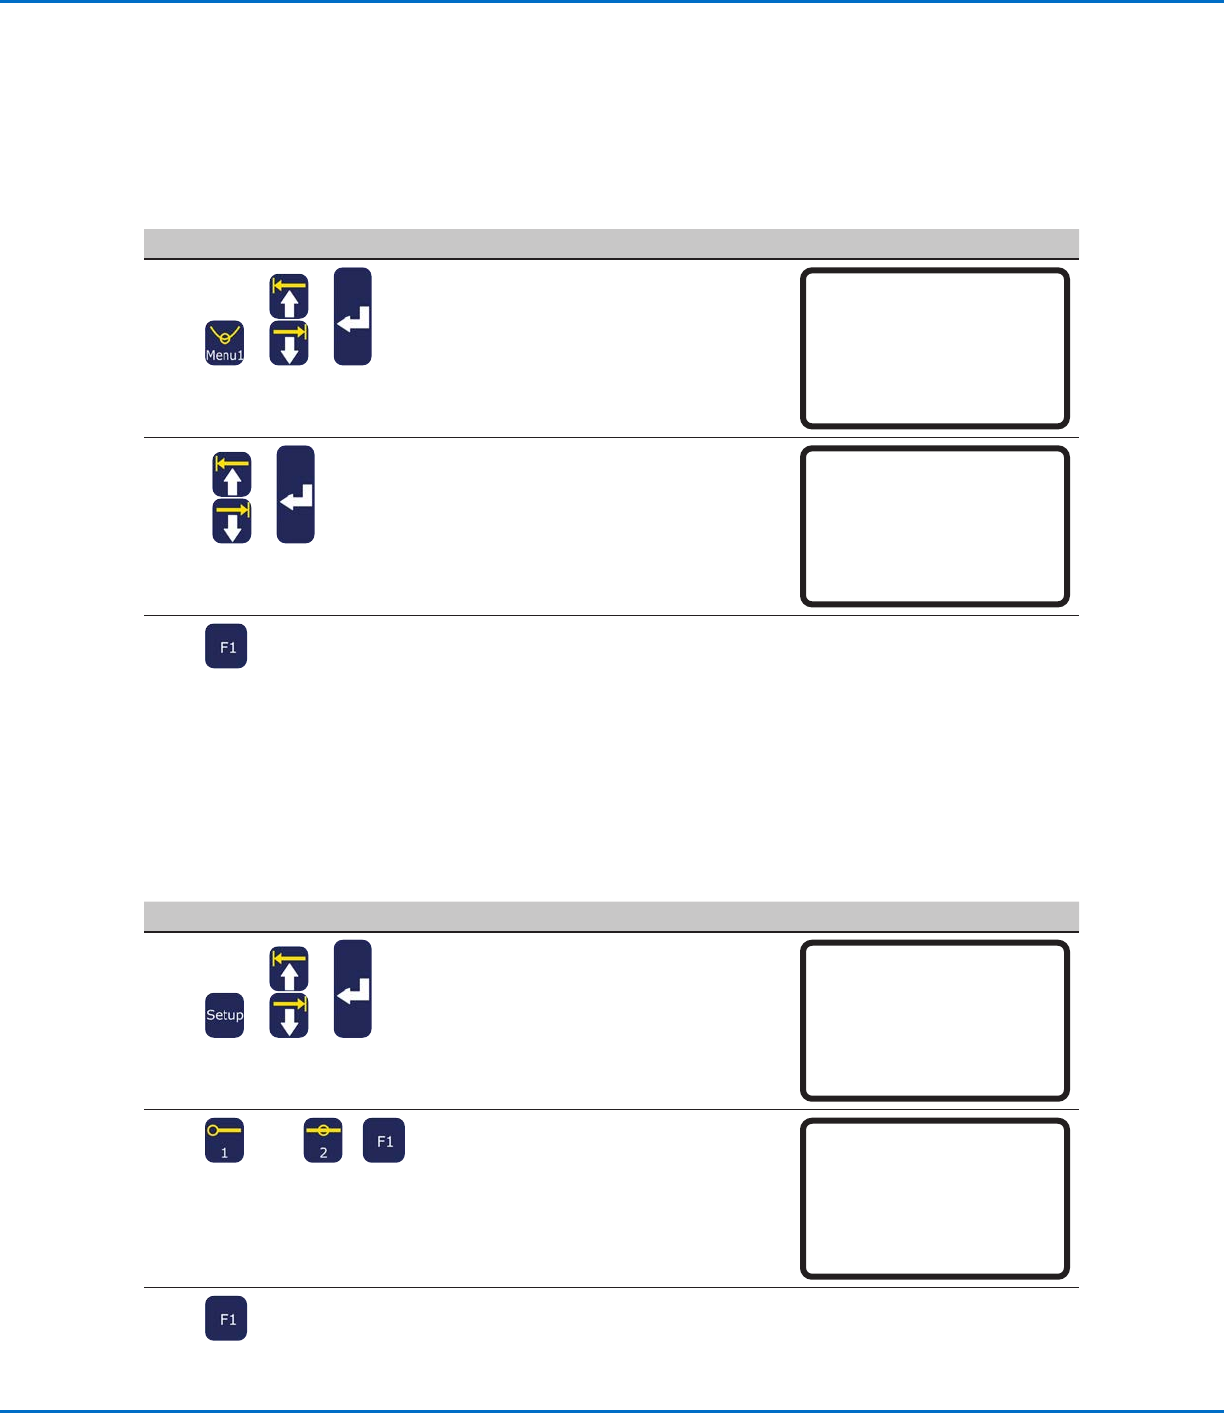
Menu1のInitialize Outputを使用して、プログラム開始時にオンにする出力(1〜8)を指定します。
注 記:オンライン信号は無効になっている必要があります。
前提条件
システムがTeachモードに設定されていること。46ページの「RunモードからTeachモードに切り替える方法」を参照して
ください 。
# 操作キー ステップ ティー チペンダント表示
1
> >
• MENU1を押します。
• MOVE UP / DOWNを押し
て、INITIALIZE OUTPUTに移動します。
• ENTERを押します。
[MENU 1]
01 Group Edit
02 Ex. Step & Repeat
03 Program Name
04 Axis Limit
05*Initialize Output
06 Jog Acceleration
07 Teach Move Z Clearance
2
>
• 矢印キーを使用して、出力を移動します。
• ENTERを押して、値を切り替えます。1でオ
ン 、0 で オ フ で す 。
Initialize Output
------------------------------
Port: 12345678
Current: 00000000
New: 00000000
[F1] OK
3 • F1を押して、保存または終了します。
プログラムの終わりの出力動作の設定
SetupのProgram Output Statusを使用して、プログラム終了後の出力機能設定を指定します。
前提条件
システムがTeachモードに設定されていること。46ページの「RunモードからTeachモードに切り替える方法」を参照して
ください 。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNを押し
て、PROGRAM OUTPUT STATUSに移
動します。
• ENTERを押します。
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03 Point to Point Arc Jump
04 Park Position
05 Calibration Point
06 Mark Points
07*Program Output Status
2
または >
• 1 ENABLEを押すと、プログラムの終了後
も 、出 力 が オ ン の ま ま 維 持 さ れ ま す 。
• 2 DISABLE(デフォルト)を押すと、プログ
ラムの終了後、出力をオフに切り替えること
ができます。
Program Output Status
Disable
------------------------------
1 Enable
2 Disable
Select: _
[F1] OK
3 • F1を押して、保存または終了します。
Eシリーズ自動ディスペンシングシステム
78
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
運転運転
システムの設置とプログラミングが完了した後は、システムの電源をオンにして、対象基材用のプログラムを実行し、作業終了
時にシステムをシャットダウンするだけです。
通常運転でのシステムの起動
1. ティーチペンダントを、ロボット前 面のティー チペンダントポートに接 続し
ます。
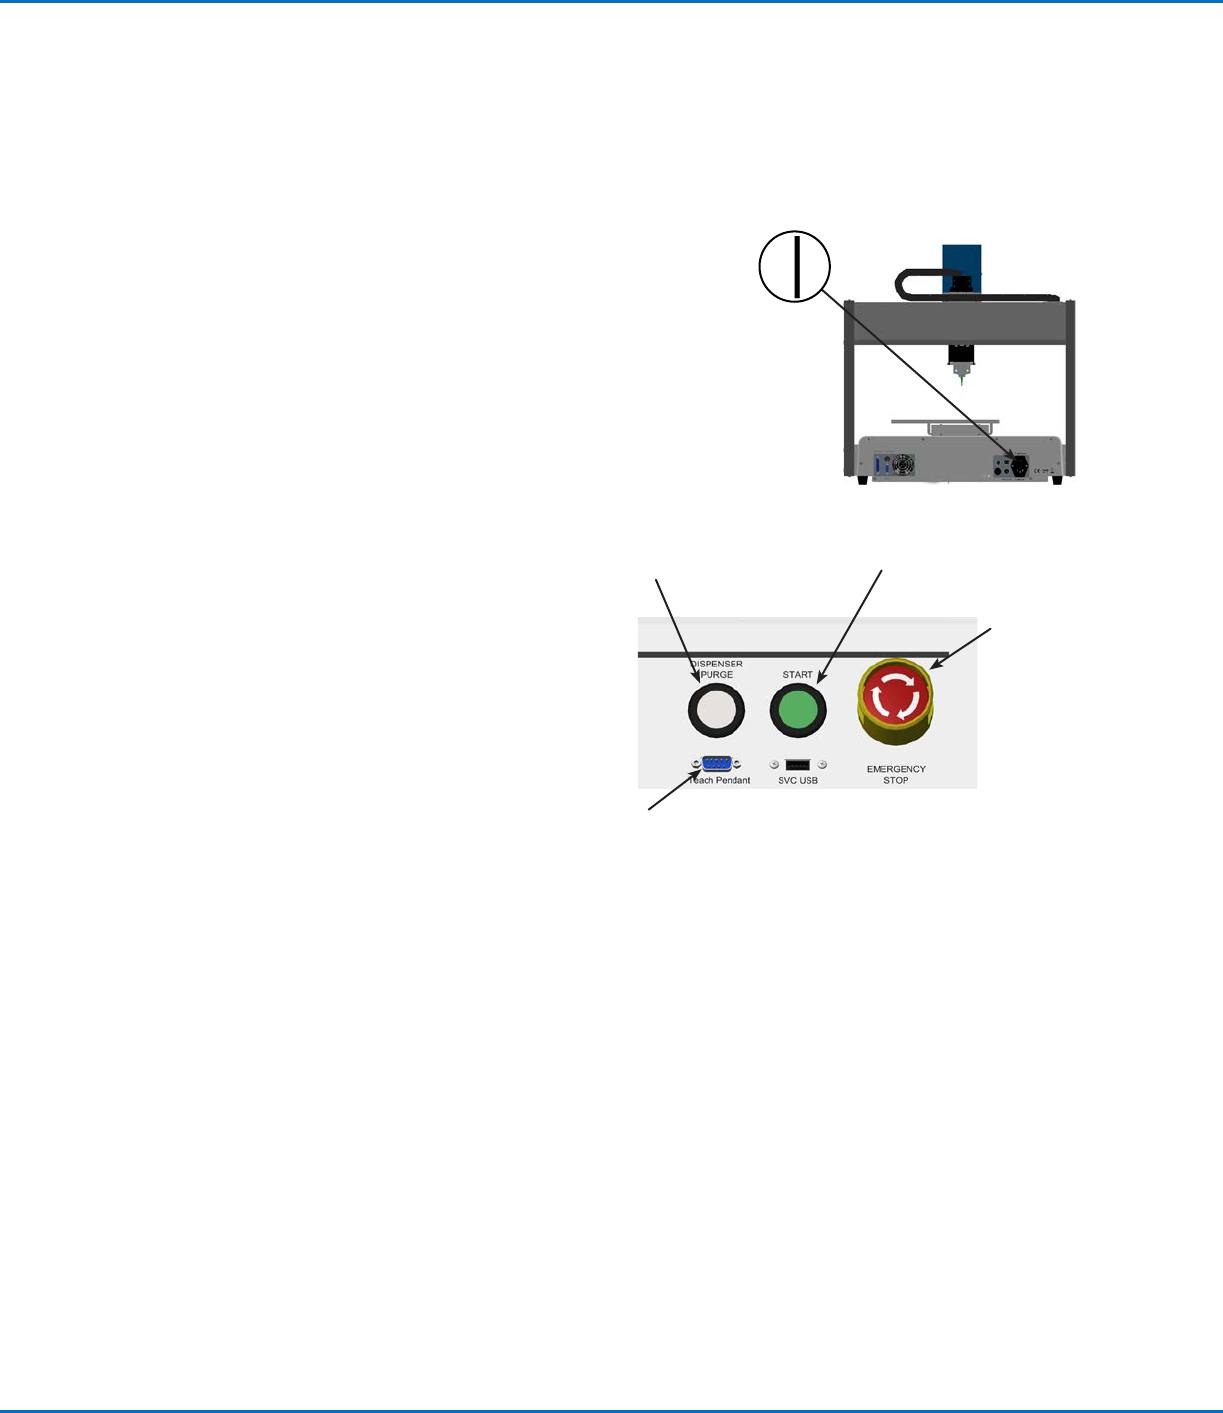
2. ロボットのスイッチをオンにします。
3. Enable the dispensing system, including the valve controller.
Refer to the dispensing equipment manuals as needed.
4. 塗布プログラムを展開します。47ページの「プログラムを展開する方法と実
行する方法」を参照してください。
注 記: バーコードスキャンによるプログラムの実 行については 、後 述の「 バ
ーコードスキャンによるプログラムの実行」を参照してください。
5. 治具用プレートに対象基材を正しく配置します。
6. ロボット前面のSTARTボタンを押します。
7. 必 要 に 応 じ て 、デ ィ ス ペ ン シ ン グ シ ス テ ム
の説明書を参照し、ディスペンサーを充
填してください 。
8. 緊急事態が発生した場合
は、EMERGENCY STOPボタンを押
します。
注 記:EMERGENCY STOPボタンを押
すと、ロボットはホーム位置(0、0、0)に
移 動します。
EMERGENCY STOP
ボタン
STARTボタン
DISPENSER
PURGEボタン
ティーチペンダントポート
バーコードスキャンによるプログラムの実行
前提条件
バーコードスキャナーが、ロボット前面のSVC USBポートに接続されていること。
バーコードスキャンに使用されるプログラムがすでに作成され、名前が設定されていること。
プログラム名が埋め込まれたバーコードがすでに生成されていること。
バーコードスキャンが有効になっていること。44ページの「バーコードスキャンの設定」を参照してください。
システムがRunモードに設定されていること。46ページの「RunモードからTeachモードに切り替える方法」を参照してくだ
さい。
1. 対象基材を治具用プレートに配置します。
2. バーコードリーダーを使 用して、実 行する塗 布プログラムのバーコードをスキャンします。
システムがプログラムを展 開し、実 行します。
Eシリーズ自動ディスペンシングシステム
79
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
運転(続き)運転(続き)
塗布サイクル時の一時停止
塗布サイクル中でも、いつでもSTARTを押して、システムを一時停止することができます。ノズルはPause Statusで指定され
た位置に移動するか、あるいは次のプログラムポイントで停止します。
注 記:システムが塗布中に一時停止されると、システムはディスペンサーを停止し、パターンは完了しません。
システムのパージ
システムをパージするには、DISPENSER PURGEボタンを押します。
注 記:システムが自動的にパージを行うように設定することもできます。41ページの「Auto Purge」を参照してください。
システム のシャットダウン
1. 特別なシャットダウン手順については、ディスペンシングシステムの説明書を参照してください。
2. ロ ボットの スイッチ をオフにしま す。
部品番号部品番号
パーツ番号
パーツ番号
(ヨーロッパ仕様)*
説明
7360852 7361345 ロボット、E2、200 x 200 x 50 mm (8 x 8 x 2 インチ)
7360853 7361346 ロボット、E3、300 x 300 x 50 mm (12 x 12 x 4 インチ)
7360854 7361347 ロボット、E4、400 x 400 x 100 mm (16 x 16 x 4 インチ)
7360855 7361348 ロボット、E5、500 x 500 x 150 mm (20 x 20 x 6 インチ)
7362101 7362102 ロボット、E6、620 x 620 x 150 mm (24 x 20 x 6 インチ)
*ヨーロッパ安全規定に準拠