JP_Nordson_EFD_E_Series_Operating_Manual.pdf - 第31页
Eシリーズ自動ディスペンシングシステム 31 www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 SetupMenu [SETUP] 1/3 01 XY Move Speed 02 Z Move Speed 03 Point to Point A…
Eシリーズ自動ディスペンシングシステム
30
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
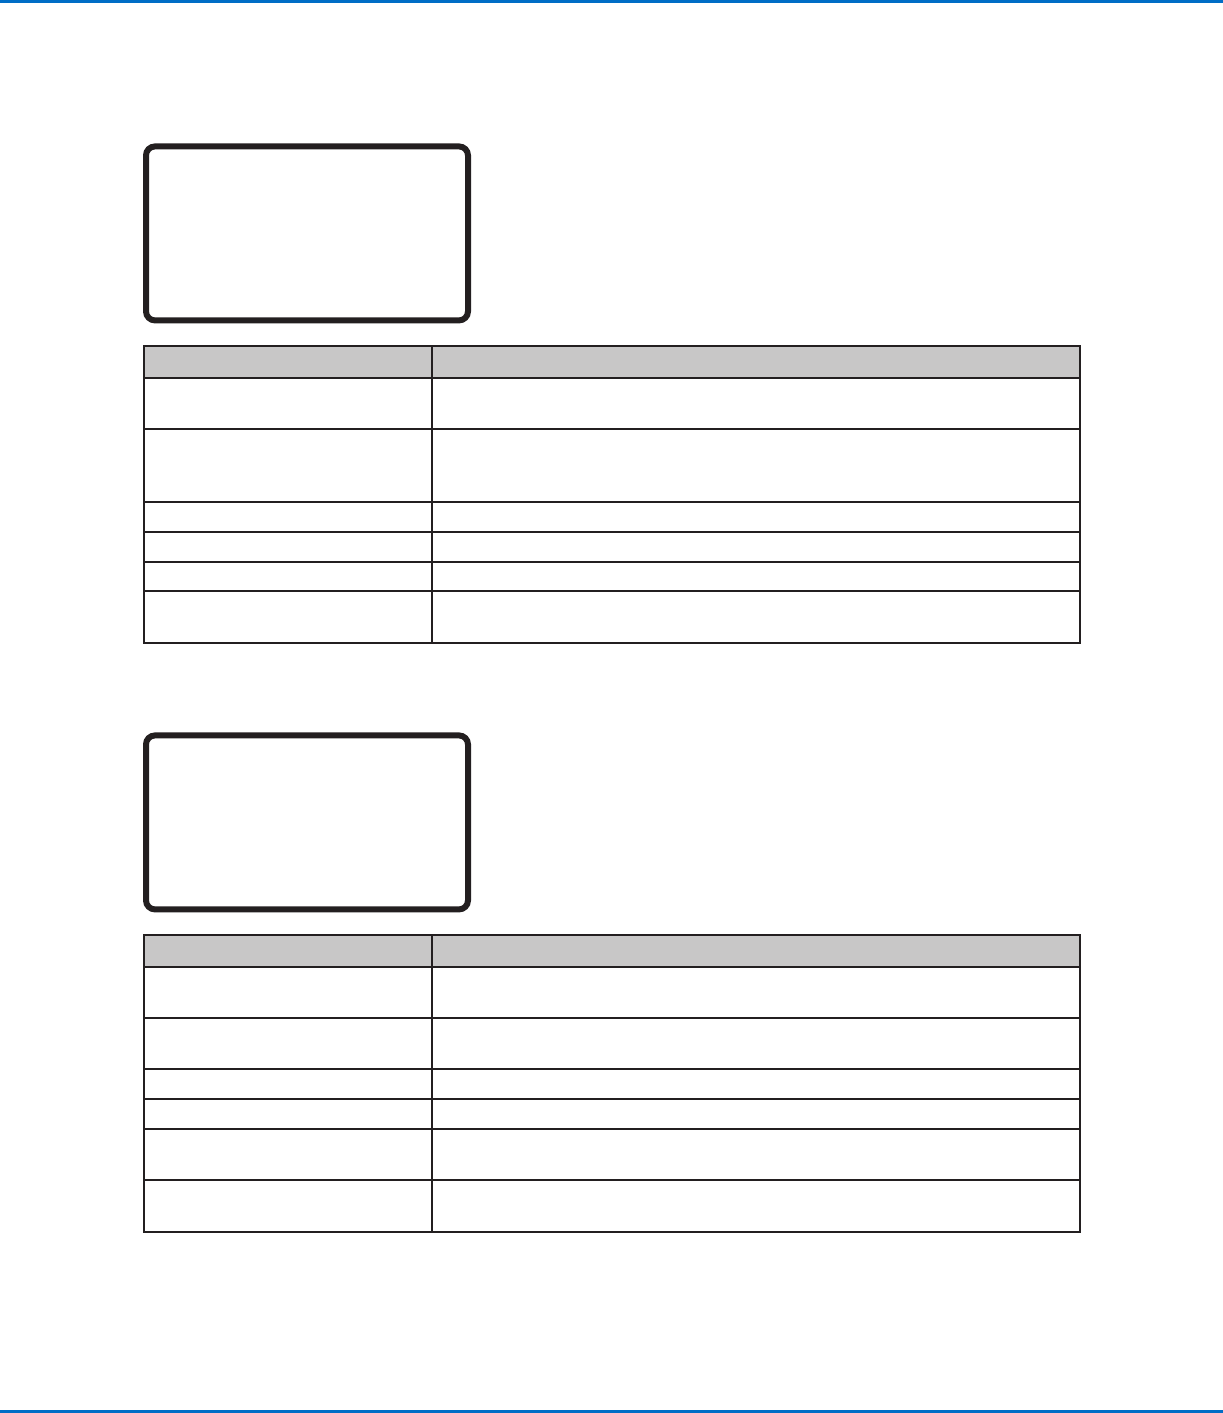
Menu2
[MENU 2] 1/1
01 Coordinate Absolute Move
02 Coordinate Relative Move
03 Undo Command
04 Redo Command
05 Go To Park Position
06 Jump
メニュー項目 説明
01 Coordinate Absolute Move ノズルを、原点位置(0、0、0)に相対的な新しい位置に移動させる際の座標を手動
入力する場 合 に使 用します。
02 Coordinate Relative Move ノズルを、現在位置に相対的な新しい位置に移動させる際の座標を手動入力する場
合に使 用します。
03 Undo Command 最後のコマンドを取り消します。SHIFT > Menu2でも可能です。
04 Redo Command 最後のコマンドを再実行します。SHIFT > 7でも可能です。
05 Go To Park Position ノズルをパーク位置に移動します。変更されない限り、パーク位置はホーム位置
(0、0、0)と同じです(SetupメニューのPark Positionを参照してください)。
06 Jump 塗布プログラム内の指定されたアドレスまたはラベル番号にジャンプします(長いプ
ログラムの場合に便利です)。
DiagnosticMenu
[DIAGNOSTIC] 1/1
01 Home Sensor
02 Front Panel
03 Input/Output
04 Teach Pad
05 RS232
06 Motor
メニュー項目 説明
01 Home Sensor ロボットのZ軸または治具用プレートを手動で移動する場合に、各軸のホームセンサ
ーをチェックします。
02 Front Panel (チップアライナ
ー付)
ロボットフロントパネルボタンのステータス(START、DISPENSER
PURGE、EMERGENCY STOP)を確認します; またオプションのチップアライナー
センターのステータスも確認します。
03 Input/Output 各入出力信号とディスペンサー信号の状態をチェックします。
04 Teach Pad それぞれのティーチペンダントキーの状態をチェックします。
05 RS232 RS232ポートの状態をチェックします。
06 Motor モーター軸の動きをチェックします。この項目を選択すると、モーターが10 mmの前
後動作を行います。
ティーチペンダントメニュー項目の説明(続き)
Eシリーズ自動ディスペンシングシステム
31
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
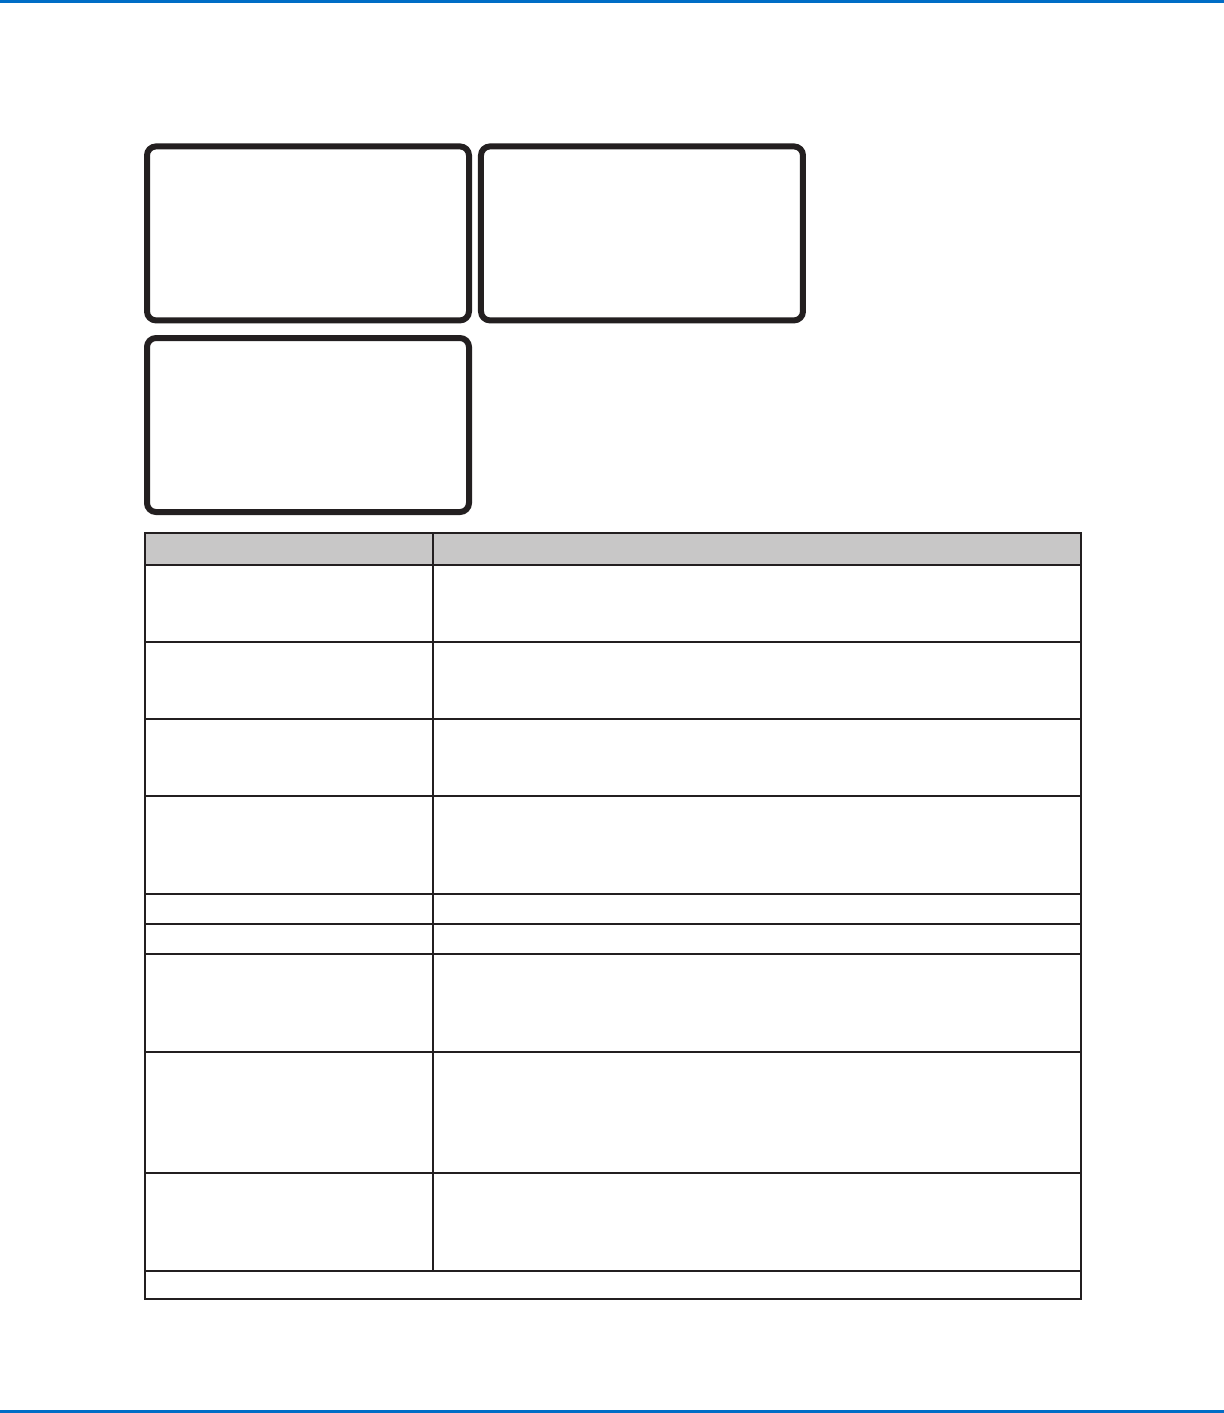
SetupMenu
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03 Point to Point Arc Jump
04 Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
[SETUP] 2/3
08 Pause Status
09 Auto Purge
10 Pre-cycle Initialize
11 Pre-dispense Wait Time
12 Default Dispense Port
13 Needle Detect Setup
14 Run Limit
[SETUP] 3/3
15 Measurement Unit
16 Password Setup
17 Remote Command
18 Height Sensor
19 Language
20 System Information
メニュー項目 説明
01 XY Move Speed X軸動作とY軸動作の速度を設定します。
• XY最高速度:500 (mm/s) (E2); 800 (mm/s) (E3, E4, E5, E6)
• デフォルト:100 (mm/s)
02 Z Move Speed Z軸動作の速度を設定します。
• Z最高速度:250 (mm/s) (E2); 320 (mm/s) (E3, E4, E5, E6)
• デフォルト:50 (mm/s)
03 Point to Point Arc Jump 塗布パターン間でのノズルの円弧動作を有効または無効にします。
• 1 Enable:ノズルは円弧動作を行います。
• 2 Disable(デフォルト):ノズルは方形動作を行います。
04 Park Position パーク位置のXYZ座標を設定します。塗布プログラムで、Park Positionコマンドを
使用する場合、ノズルは設定されたパーク位置に移動します。また、ノズルは塗布プ
ログラムの終わりに、パーク位置に移動します。
• デフォルト:0、0、0(mm)
05 Calibration Point ニードル調整機能を使用する際の、システムが使用する基準点を設定します。
06 Mark Points システムがプログラムオフセット機能で使用する2つの基準点を設定します。
07 Program Output Status プログラムが終了した後の出力の動作状態を設定します。
• 1 Enable:システムは、プログラム終了後も、出力をオンのまま維持します。
• 2 Disable(デフォルト):システムは、プログラム終了後、出力をオフにすることを
許 可します。
08 Pause Status STARTボタンを押して現在の塗布サイクルを一時停止した場合に、ノズルが移動す
る位置を設定します。
• 1 Park Position(デフォルト):ノズルは、ユーザーが指定したパーク位置に移動
します。
• 2 Stand:ノズルは、現在の位置に留まります。
09 Auto Purge パージ用のパラメーターを設定する場合に使用します。41ページの「Auto Purge」
を参 照 してください 。
• パージ時間:最長100.0(s)
• 待機時間:最長999(s)
次のページに続く
ティーチペンダントメニュー項目の説明(続き)
Eシリーズ自動ディスペンシングシステム
32
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
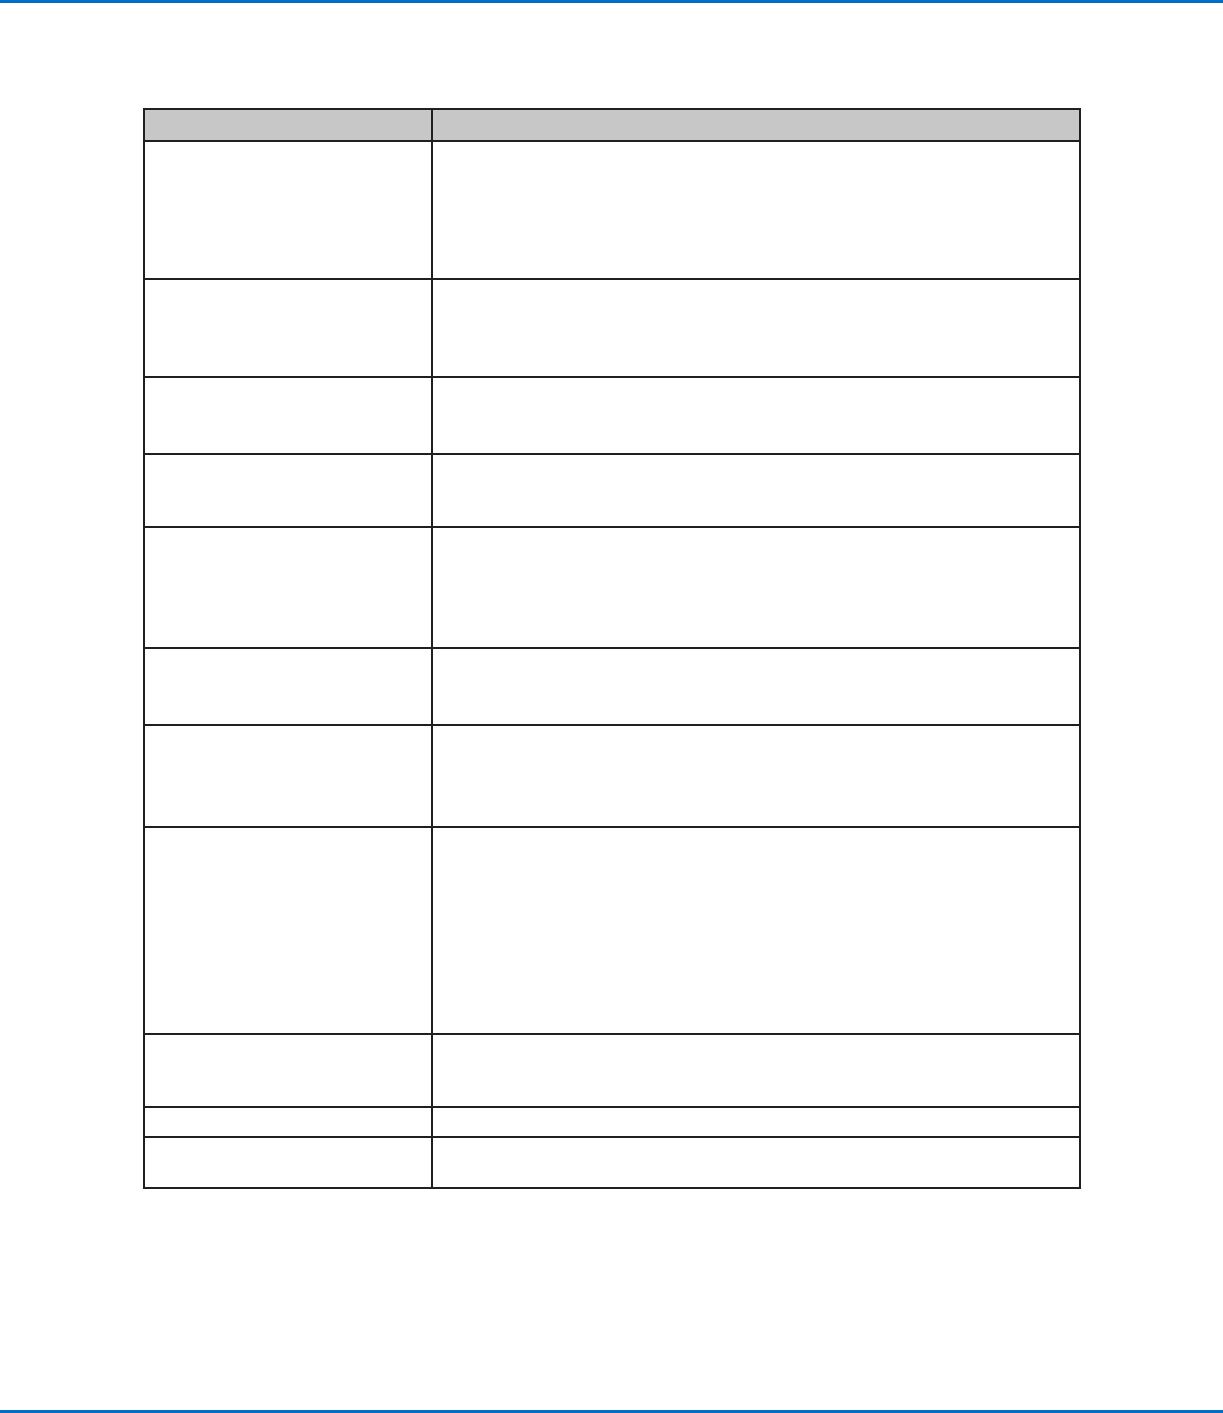
メニュー項目 説明
10 Pre-cycle Initialize 各塗布サイクル前の初期化を有効または無効に設定します。
• 1 Enable(デフォルト):ノズルは、塗布サイクルの開始前に、常にホーム位置に戻
ります(自動初期化とも呼ばれます)。
• 2 Disable:初期化のためにホーム位置に戻ること無く、次の塗布サイクルは塗布
プログラムの最初のポイントから開始されます。
11 Pre-dispense Wait Time プログラムの各塗布コマンド(ドット塗布と線形塗布)の開始前の待機時間を設定し
ます。
• デフォルト:0(s)
• 範囲:0.0–9999.9(s)
12 Default Dispense Port 塗布バルブの出力ポートを設定します。45ページの「ディスペンサーポートの設定」
を参 照 してください 。
• デ フ ォ ル ト:0
13 Needle Detect Setup (オプ
ション の チップ ア ラ イナ ー 付 シス
テムのみ)
オプションのチップアライナーの先端座標を設定します。74ページの「キャリブレー
ションポイントの設定(自動ニードル調整の初期設定)」を参照してください。
14 Run Limit Runモードで、システムが実行する塗布サイクル数の制限を設定します。システムが
塗布サイクル数の制限に到達したら、(ProgramメニューのReset Counterで)カウ
ンターをリセットし、次の塗 布サイクルを行う必 要があります。
• デ フ ォ ル ト:0
• 最高:99,999
15 Measurement Unit 表示する計測単位を指定する場合に使用します。
• 1 mm(デフォルト)
• 2 インチ
16 Password Setup システムパスワードを変更する場合に使用します。40ページの「Password Setup」
を参 照 してください 。
• デフォルト:空白(パスワードプロテクト無)
注 記:この機能はパスワードプロテクトされています。
17 Remote Command システムが外部PC/PLCに接続されている場合に、システムをロボット背面の
RS232シリアル通信ポート経由でコマンドを受信可能にするかどうかを設定しま
す。
• 1 Enable:システムはRS232ポート経由でコマンドを受信可能です。
• 2 Disable(デフォルト):システムはRS232ポート経由でコマンドを受信できませ
ん。
注 記:RS-232による通信の詳細は、115ページの「付録B、RS-232通信プロトコ
ル 」を 参 照 し て く だ さ い 。
18 Height Sensor オプションの高さセンサーが取り付けられている場合にのみ使用できます。 高さセン
サーの詳細については、130ページの「付録D、高さセンサーの設定と使用」を参照し
てください 。
19 Language 言語の設定に使用します。42ページの「Language」を参照してください。
20 System Information ロボットモデル、ティーチペンダントのソフトウェアバージョンなどのシステム情 報を
表 示します。
ティーチペンダントメニュー項目の説明(続き)