JP_Nordson_EFD_E_Series_Operating_Manual.pdf - 第36页
Eシリーズ自動ディスペンシングシステム 36 www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 シ ス テ ム パ ラ メ ー タ ーの 設定 (続 き ) JogAcceleration Jog Accelerationは F ASTボ タ …
Eシリーズ自動ディスペンシングシステム
35
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
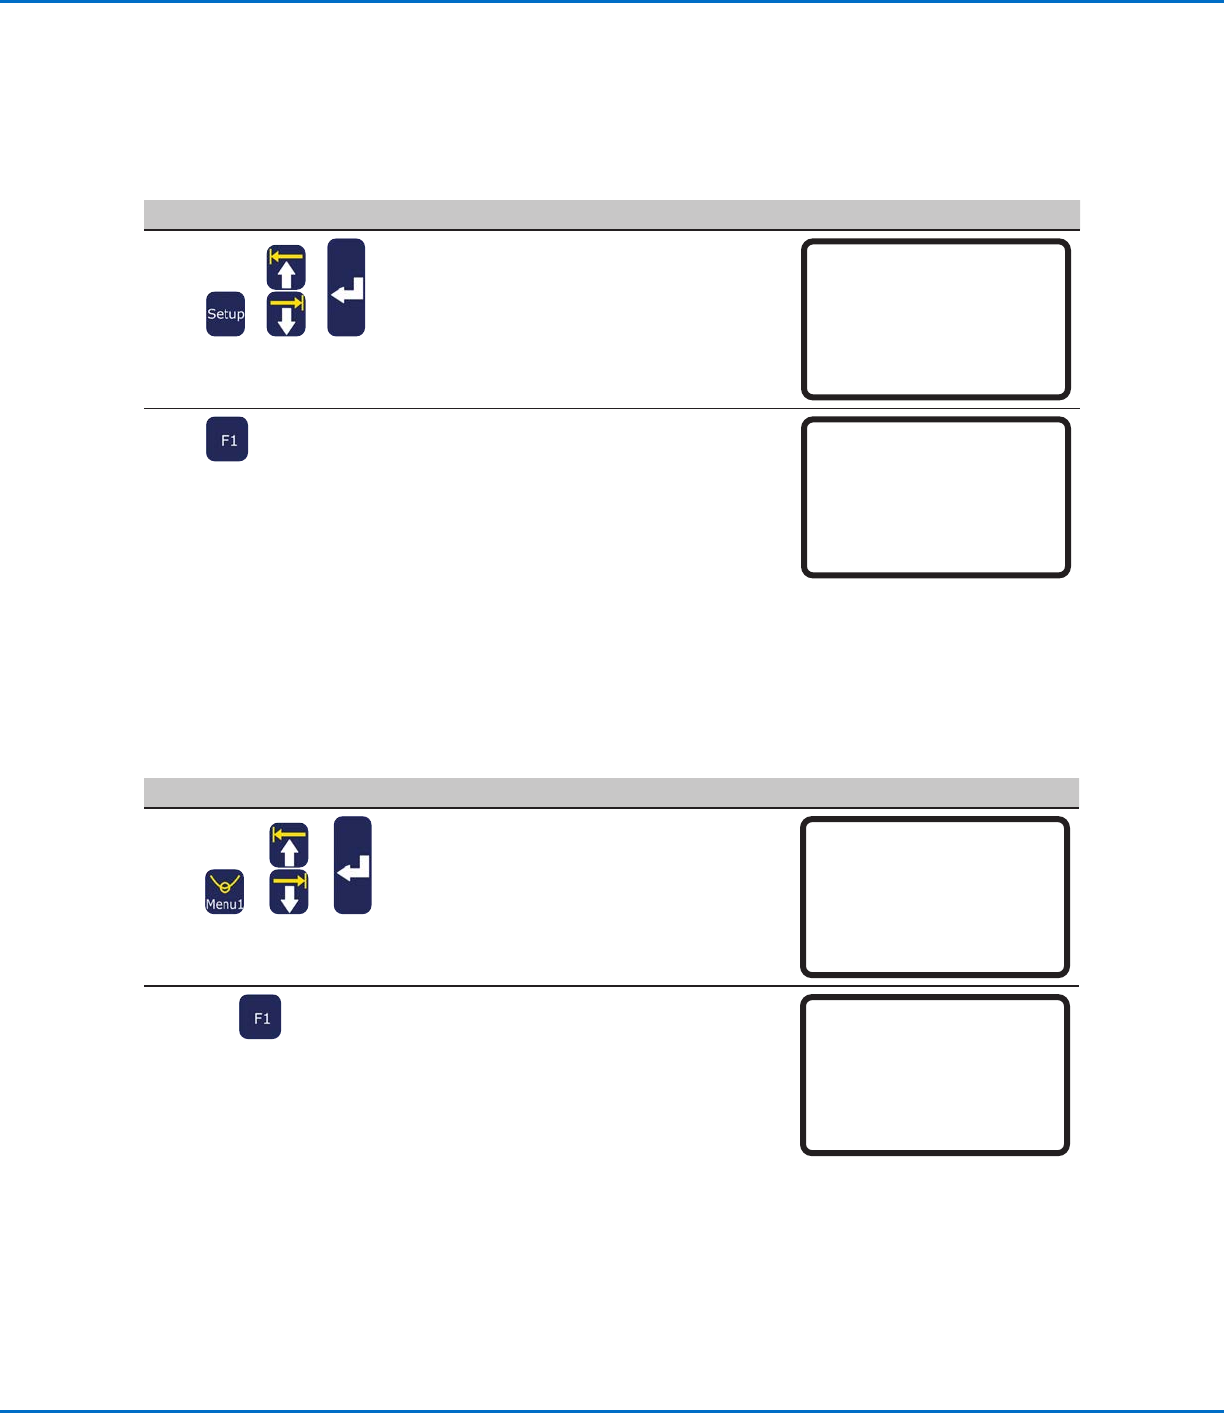
AxisLimit
Axis Limitは、ノズルがXYZのワークエリア内で移動できる距離を設定します。コマンドに指定された軸制限を超えるポイン
トがある場合には、エラーになります。
# 操作キー ステップ ティー チペンダント表示
1
> >
• MENU1を押します。
• MOVE UP / DOWNでAXIS LIMITに移
動します。
• ENTERを押します。
[MENU 1] 1/2
01 Group Edit
02 Ex. Step & Repeat
03 Program Name
04*Axis Limit
05 Initialize Output
06 Jog Acceleration
07 Teach Move Z Clearance
2
x
>
• 設 定する値を入力します。
- E2最大値:200、200、50 mm
- E3最大値:300、300、100 mm
- E4最大値:400、400、100 mm
- E5最大値:500、500、150 mm
- E6最大値:620、500、150 mm
• F1を押して、保存または終了します。
または
• F3を押して工場出荷時のデフォルト設定に
戻します。
Axis Limit
------------------------------
X Limit: 300.00 mm
Y Limit: 300.00 mm
Z Limit: 150.00 mm
[F1] OK [F3] Default
XYMoveSpeedまたはZMoveSpeed
XY Move Speedは、ノズルをXY軸に沿って移動させる速度です。Z Move Speedは、ノズルをZ軸に沿って移動させる速
度です。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでXY MOVE
SPEED
または
• Z MOVE SPEEDに移動します。
• ENTERを押します。
[SETUP] 1/3
01*XY Move Speed
02 Z Move Speed
03 Point to Point Arc Jump
04 Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
2 • 設 定する値を入力します。
- XY移動速度範囲:0–800 mm/s
- Z移動速度範囲:0〜320 mm/s
• F1を押して、保存または終了します。
XY Move Speed
------------------------------
Current: 100.0 mm/s
New: _
[F1] OK
システムパラメーターの設定(続き)
Eシリーズ自動ディスペンシングシステム
36
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
システムパラメーターの設定(続き)
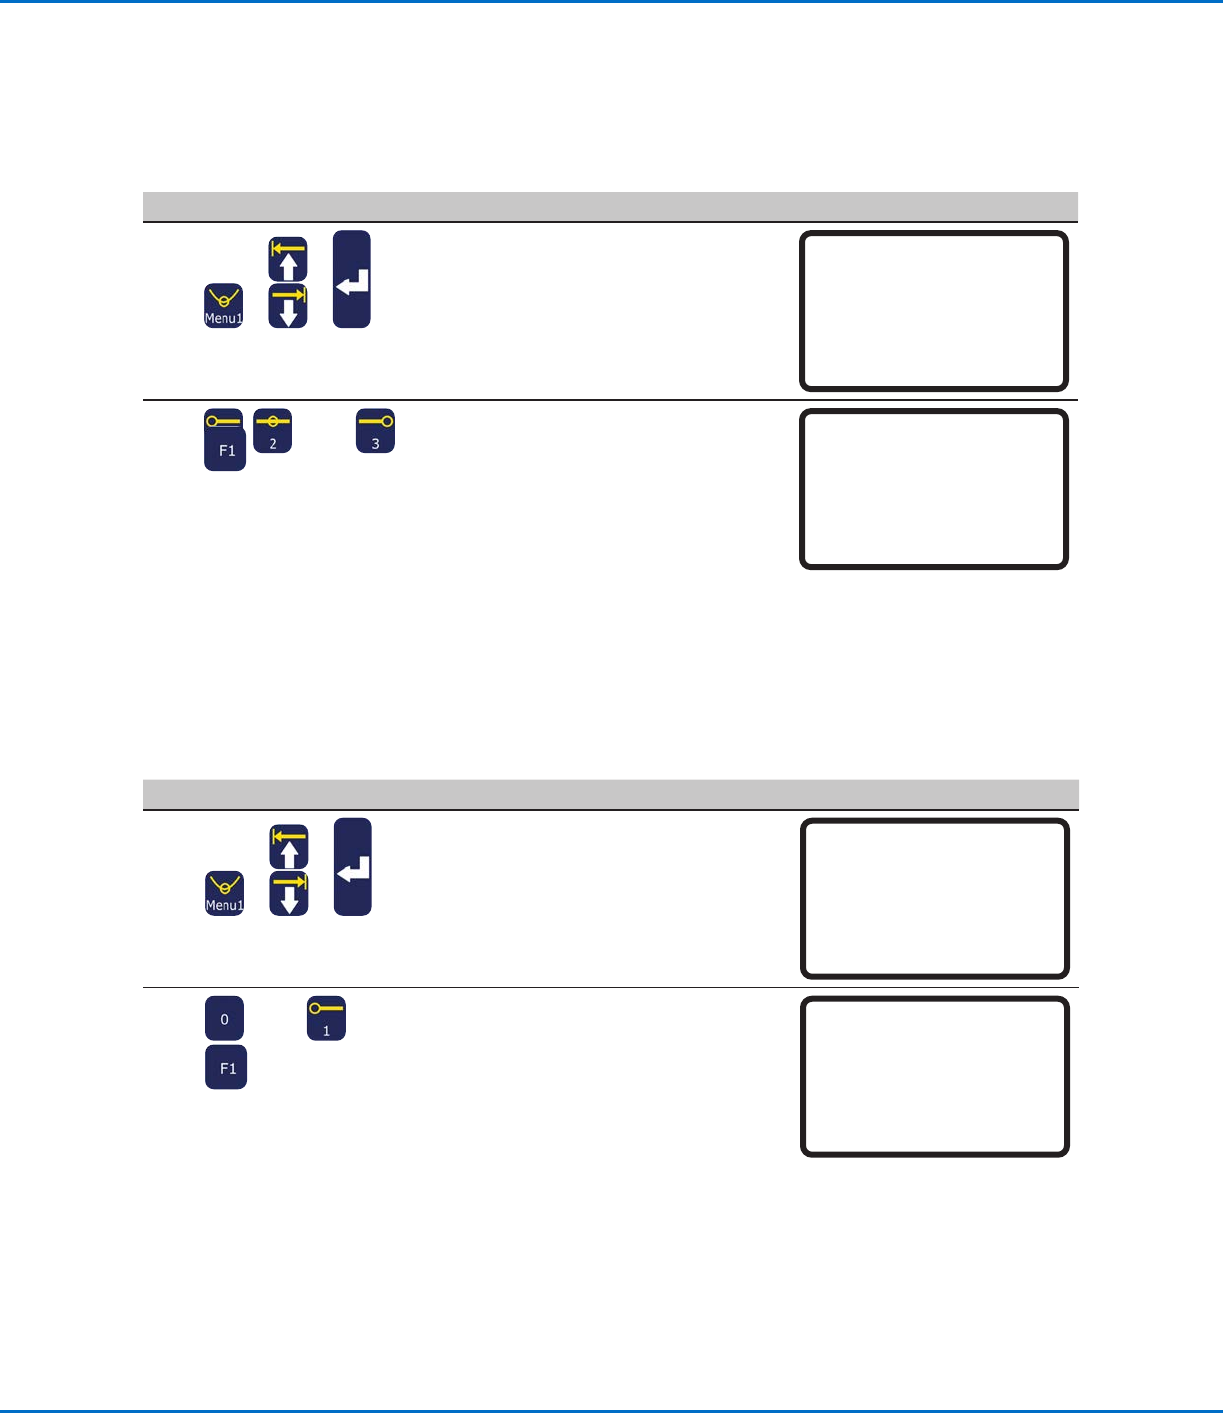
JogAcceleration
Jog AccelerationはFASTボタンが押された場合のロボット加速度です(Teachモードでのプログラム作成に適用されま
す )。
# 操作キー ステップ ティー チペンダント表示
1
> >
• MENU1を押します。
• MOVE UP / DOWNでJOG
ACCELERATIONに移動します。
• ENTERを押します。
[MENU 1] 1/2
01 Group Edit
02 Ex. Step & Repeat
03 Program Name
04 Axis Limit
05 Initialize Output
06*Jog Acceleration
07 Teach Move Z Clearance
2
, ,または >
• 1 HIGH、2 MEDIUM、3 LOWのいずれ
かを選 択します。
• F1を押して、保存または終了します。
Jog Acceleration
------------------------------
1 High
2 Medium
3 Low
Select: _
[F1] OK
TeachMoveZClearance(ティーチモードでのノズル上昇程度)
プログラムをテストする場合、ノズルがポイント間移動する際に、高さに制限を加えることで時間を節約します。この設定
は、Teach Move Z Clearanceの設定を調整することで行うことができます。この設定は、システムがTeachモードにある場
合にのみ有 効です。
# 操作キー ステップ ティー チペンダント表示
1
> >
• MENU1を押します。
• MOVE UP / DOWNでTEACH MOVE
Z CLEARANCEに移動します。
• ENTERを押します。
[MENU 1] 1/2
01 Group Edit
02 Ex. Step & Repeat
03 Program Name
04 Axis Limit
05 Initialize Output
06 Jog Acceleration
07*Teach Move Z Clearance
2
または >xx>
• 0または1を押すと、Teach Move Z
Clearance機能のオン/オフを切り替える
ことができます。
• 数値キーを押して、Z Lift Heightの最大
値を入力します。
• F 1 を 押 し て 、保 存 し 、終 了 し ま す 。
Teach Move Z Clearanceがオンの
場合、ロボットがTeachモードで塗布ポ
イント間を移動する際に、ノズルZ Lift
Heightに指定された値の高さ以上には
上がりません(現在のポイントに対する相
対位置)。
Teach Move Z Clearanceがオフの場
合、システムはZ Lift Heightの設定を無
視します。
範囲:0からZ軸移動限界
Teach Move Z Clearance
------------------------------
Off(0)/On(1): 1
Z Lift Height: 23 mm
[F1] OK
Eシリーズ自動ディスペンシングシステム
37
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
システムパラメーターの設定(続き)
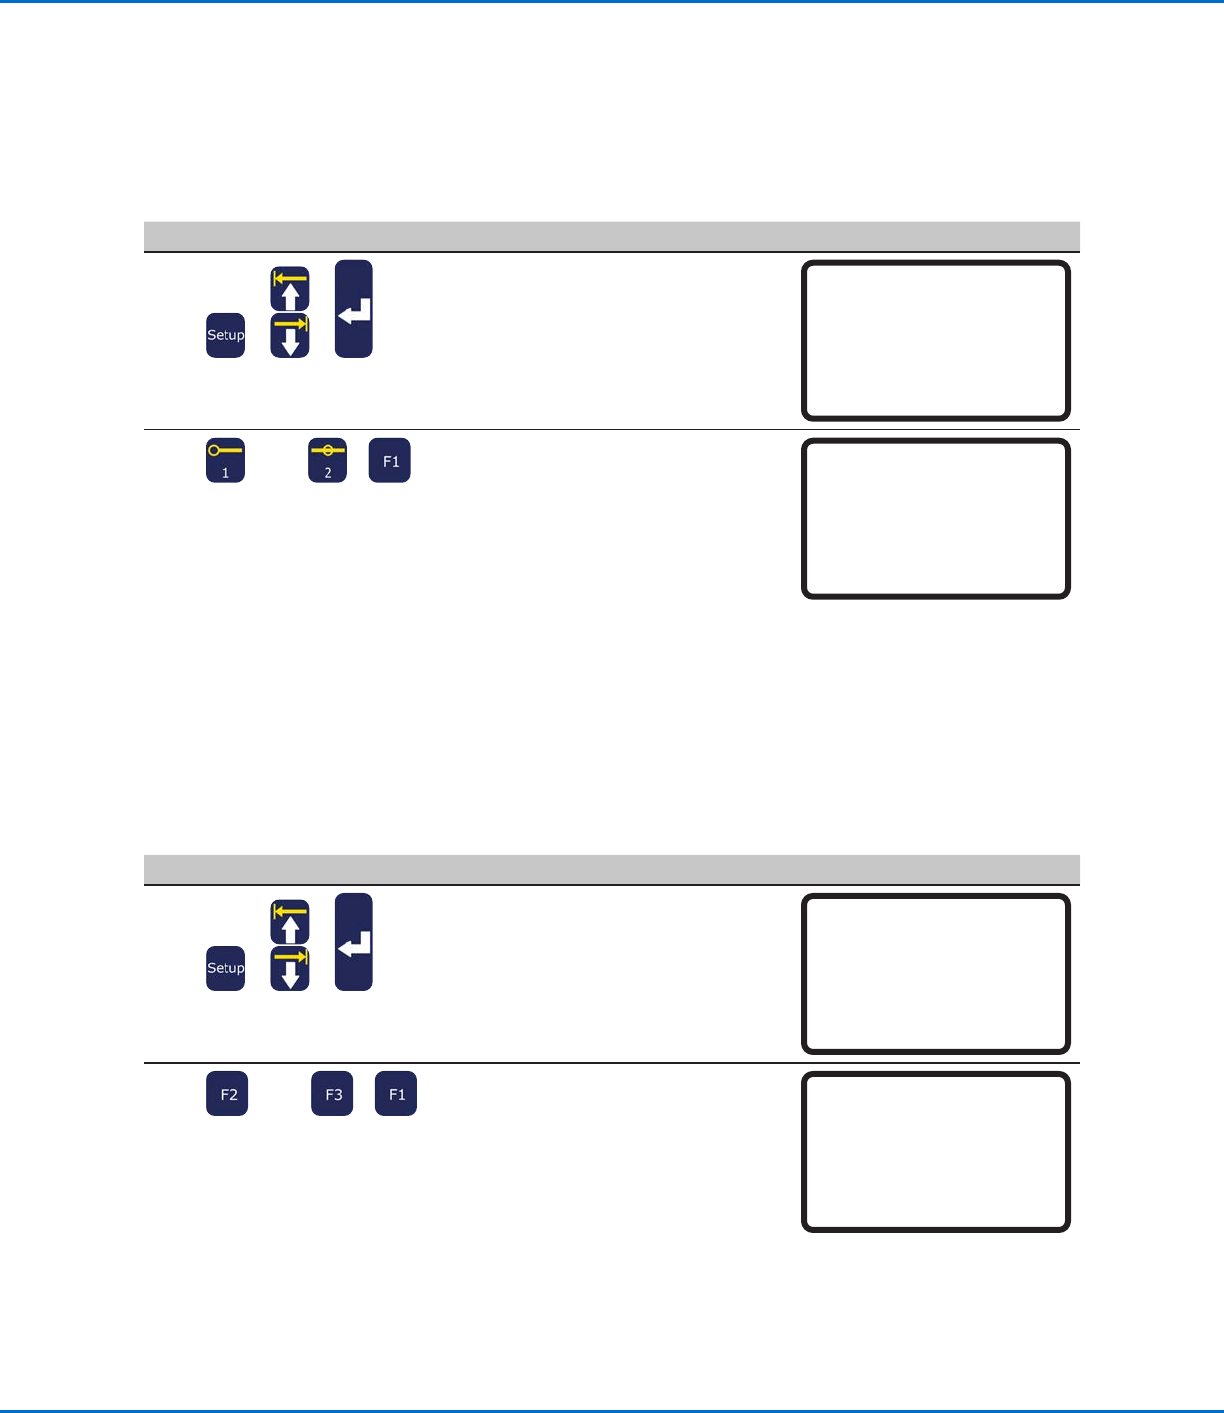
PointtoPointArcJump
Point to Point Arc Jumpは、ノズルがポイント間を移動する場合の動作です。デフォルトは、上昇、水平移動、下降です。
オプションの動作は円弧動作で、プログラムのサイクル時間をより高速化できることもあります。ノズルが上昇下降する距離
は、Z Clearanceに従います。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでPOINT TO
POINT ARC JUMPに移動します。
• ENTERを押します。
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03*Point to Point Arc Jump
04 Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
2
または >
• 1 ENABLEを押すと、ノズルは円弧動作で
移動可能になります。
• 2 DISABLEを押すと、ノズルは上昇、水
平、下降動作で移動します。
• F1を押して、保存または終了します。
Point to Point Arc Jump
Disable
------------------------------
1 Enable
2 Disable
Select: _
[F1] OK
ParkPosition
Park Positionは、次のいずれかの場合にノズルが移動するXYZ位置です。
• プログラムにPark Positionコマンドがある。
• プログラムが一時停止された(STARTボタンが押され、Pause StatusがPark Positionに設定された)。
• 塗 布 サ イクル の 終 わり 。
注 記:EMERGENCY STOPボタンを押すと、ロボットはホーム位置(0、0、0)に移動します。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでPARK
POSITIONに移動します。
• ENTERを押します。
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03 Point to Point Arc Jump
04*Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
2
または >
• ノズルを現在のPark Positionに移動する
に は 、F 2 を 押 し ま す 。
• Park Positionを変更するには、F3を押し、
ノズルを希望するPark Position位置に移
動し、F1を押します。
• F1を押して、保存または終了します。
Park Position
------------------------------
X: 000.00 mm
Y: 000.00 mm
Z: 000.00 mm
[F1] OK [F2] Move [F3] Jog