JP_Nordson_EFD_E_Series_Operating_Manual.pdf - 第38页
Eシリーズ自動ディスペンシングシステム 38 www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 シ ス テ ム パ ラ メ ー タ ーの 設定 (続 き ) PauseStatus ( ノ ズル 一時停止位置) ロ ボ ッ ト 前面の ST …
Eシリーズ自動ディスペンシングシステム
37
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
システムパラメーターの設定(続き)
PointtoPointArcJump
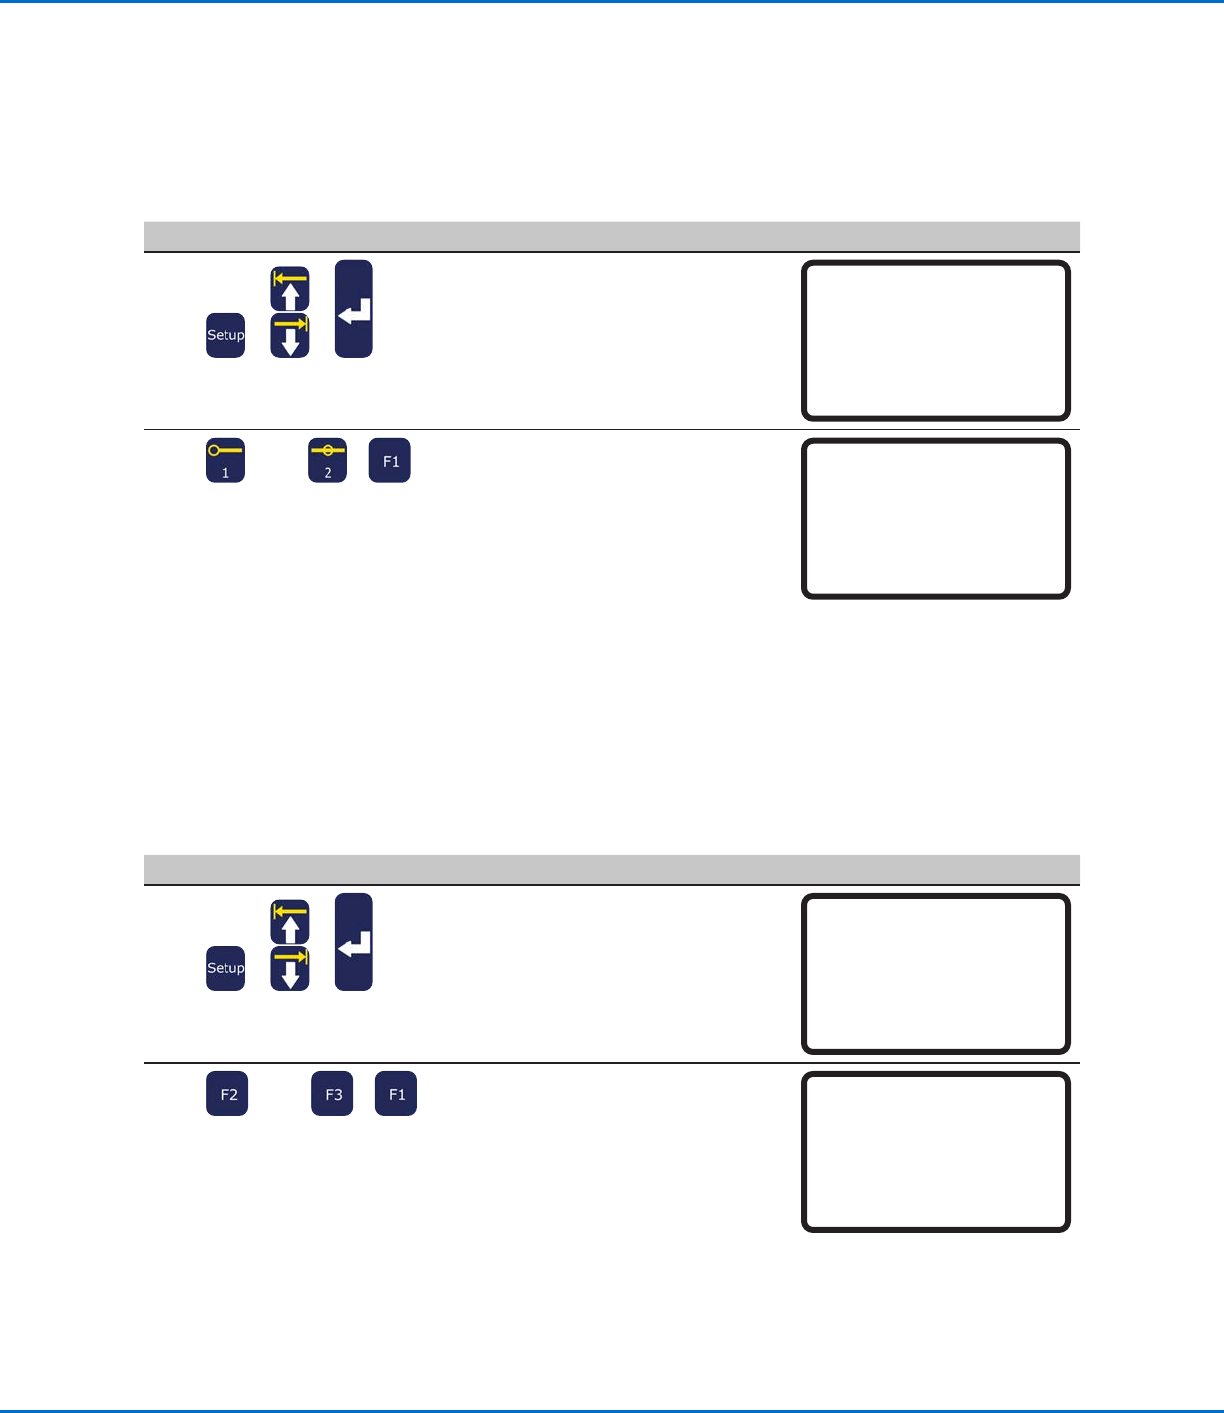
Point to Point Arc Jumpは、ノズルがポイント間を移動する場合の動作です。デフォルトは、上昇、水平移動、下降です。
オプションの動作は円弧動作で、プログラムのサイクル時間をより高速化できることもあります。ノズルが上昇下降する距離
は、Z Clearanceに従います。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでPOINT TO
POINT ARC JUMPに移動します。
• ENTERを押します。
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03*Point to Point Arc Jump
04 Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
2
または >
• 1 ENABLEを押すと、ノズルは円弧動作で
移動可能になります。
• 2 DISABLEを押すと、ノズルは上昇、水
平、下降動作で移動します。
• F1を押して、保存または終了します。
Point to Point Arc Jump
Disable
------------------------------
1 Enable
2 Disable
Select: _
[F1] OK
ParkPosition
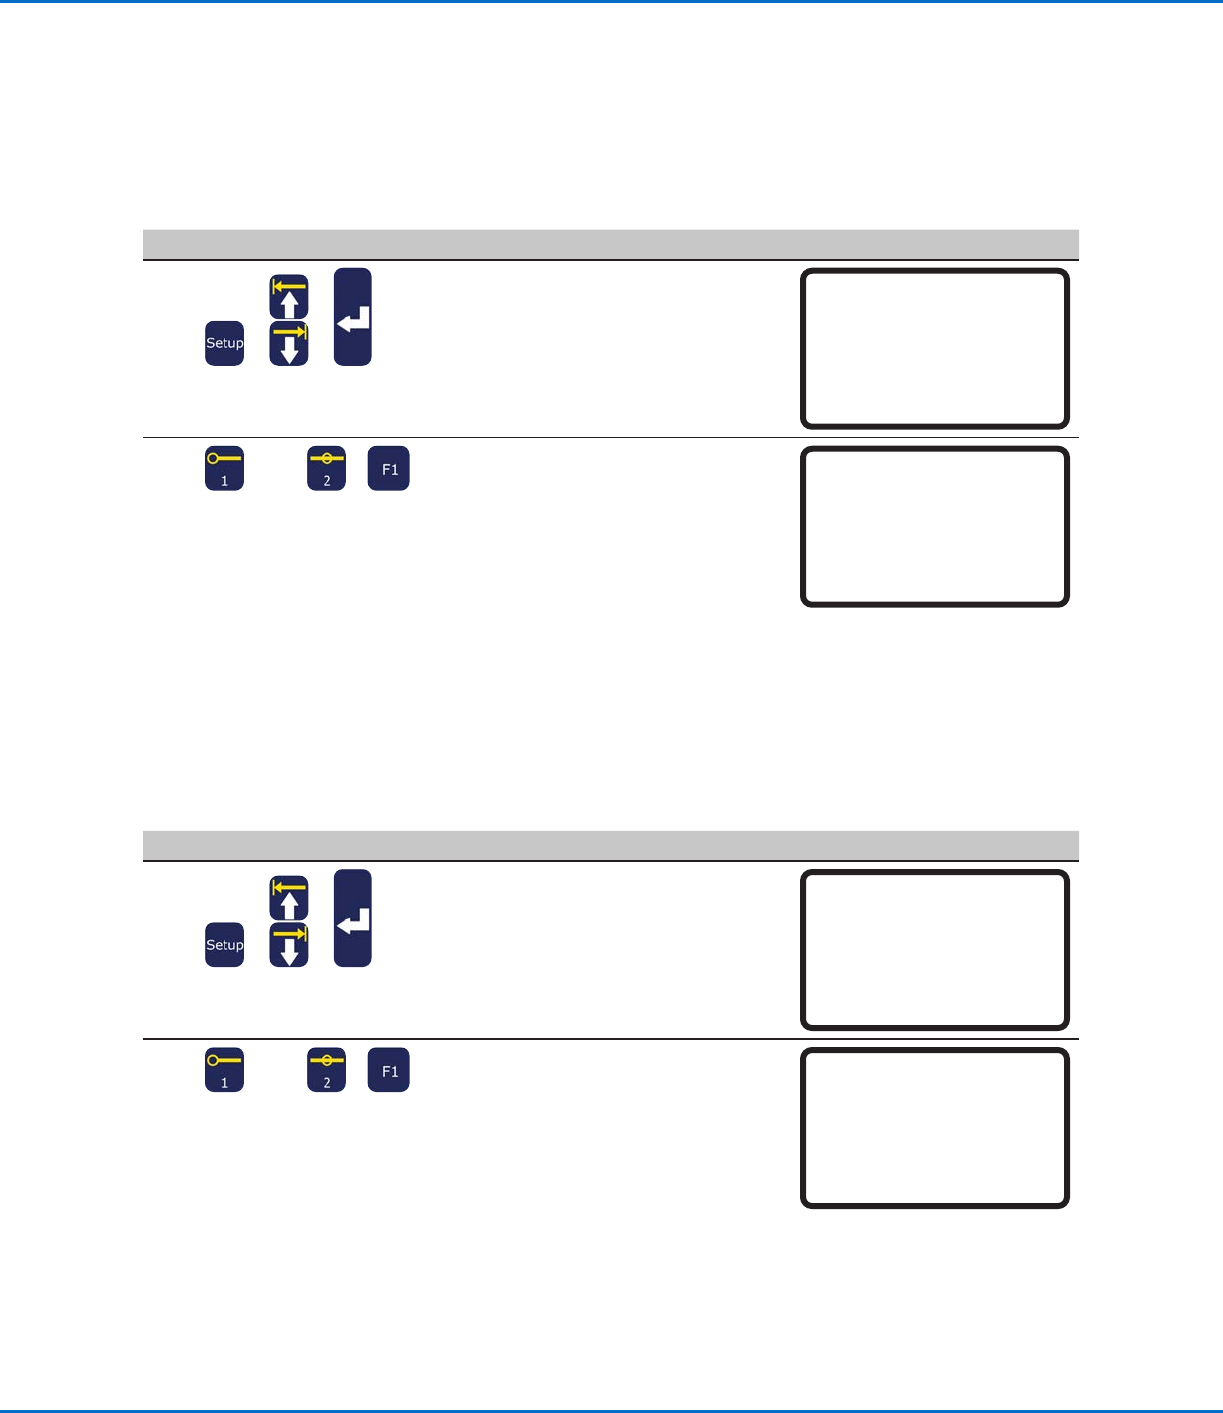
Park Positionは、次のいずれかの場合にノズルが移動するXYZ位置です。
• プログラムにPark Positionコマンドがある。
• プログラムが一時停止された(STARTボタンが押され、Pause StatusがPark Positionに設定された)。
• 塗 布 サ イクル の 終 わり 。
注 記:EMERGENCY STOPボタンを押すと、ロボットはホーム位置(0、0、0)に移動します。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでPARK
POSITIONに移動します。
• ENTERを押します。
[SETUP] 1/3
01 XY Move Speed
02 Z Move Speed
03 Point to Point Arc Jump
04*Park Position
05 Calibration Point
06 Mark Points
07 Program Output Status
2
または >
• ノズルを現在のPark Positionに移動する
に は 、F 2 を 押 し ま す 。
• Park Positionを変更するには、F3を押し、
ノズルを希望するPark Position位置に移
動し、F1を押します。
• F1を押して、保存または終了します。
Park Position
------------------------------
X: 000.00 mm
Y: 000.00 mm
Z: 000.00 mm
[F1] OK [F2] Move [F3] Jog
Eシリーズ自動ディスペンシングシステム
38
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
システムパラメーターの設定(続き)
PauseStatus(ノズル一時停止位置)
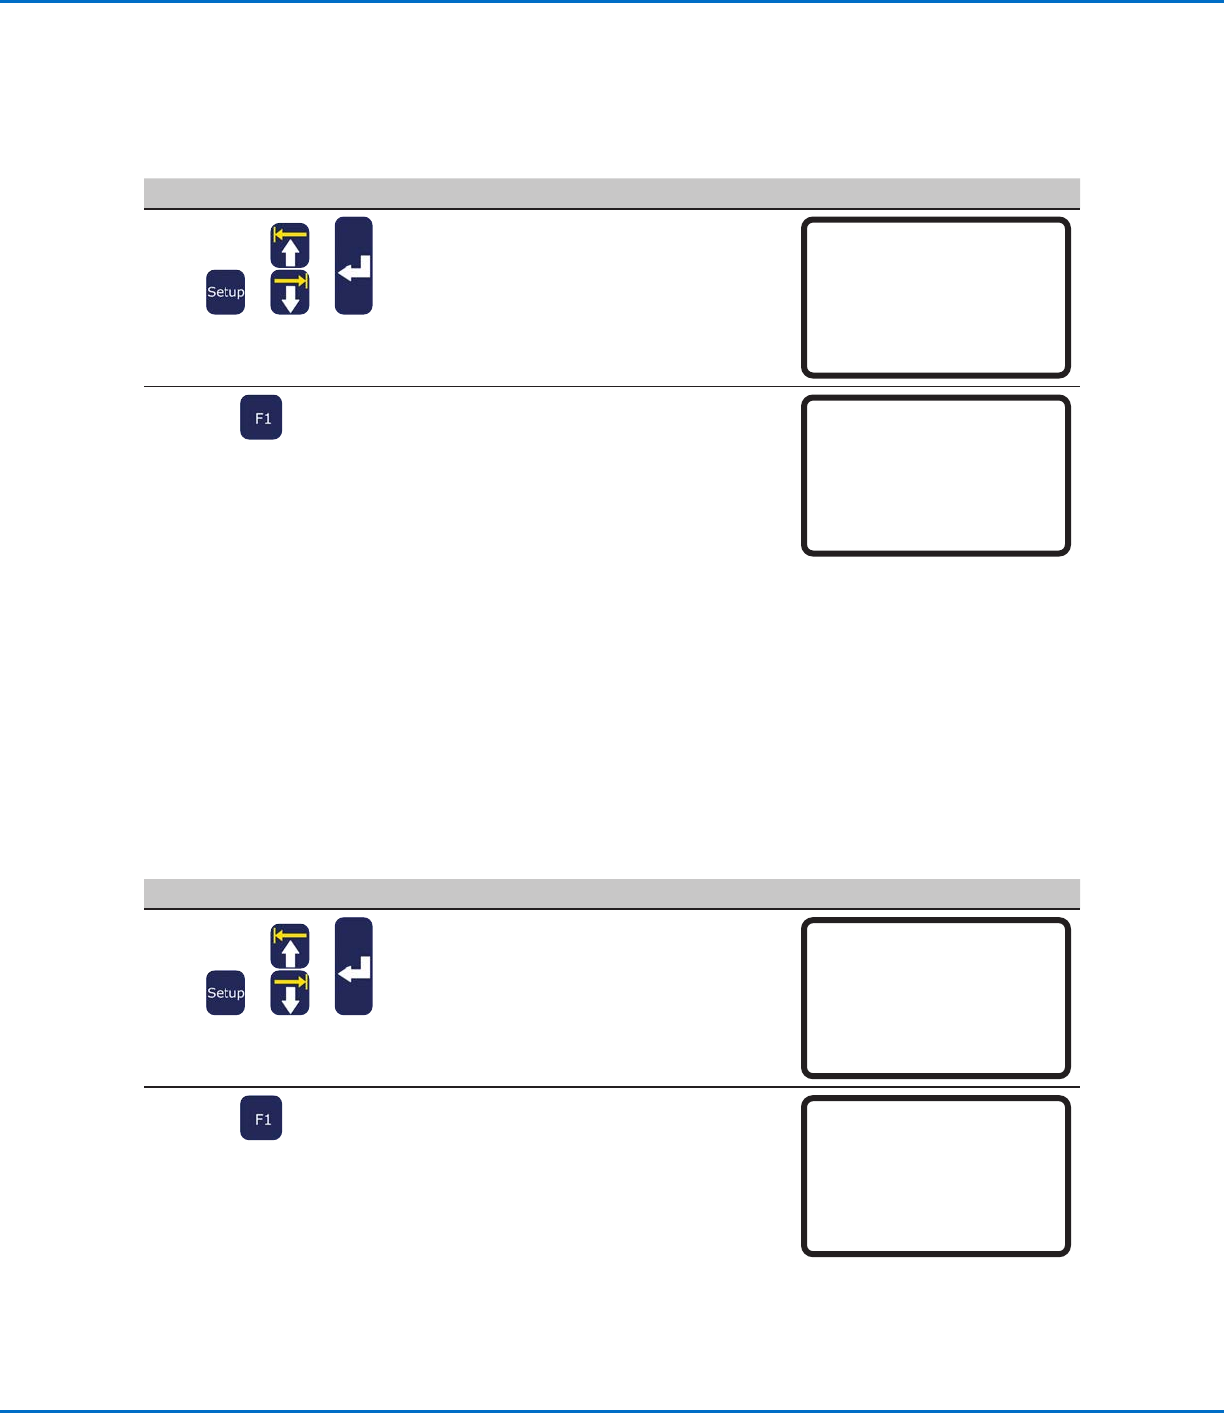
ロボット前面のSTARTボタンを押すと、システムは塗布を停止し、ノズルは現在位置に留まるか、またはPause Statusの設
定により移動を行います。
注 記:システムが塗布中に一時停止されると、システムはディスペンサーを停止し、パターンは完了しません。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNでPAUSE STATUS
に移 動します。
• ENTERを押します。
[SETUP] 2/3
08*Pause Status
09 Auto Purge
10 Pre-cycle Initialize
11 Pre-dispense Wait Time
12 Default Dispense Port
13 Needle Detect Setup
14 Run Limit
2
または >
• 1 PARK POSITIONを押すと、ノズルが
Park Positionに移動します。
• 2 STANDを押すと、ノズルは次にプログラ
ムされた位置で停止します。
• F1を押して、保存または終了します。
Pause Status
Park Position
------------------------------
1 Park Position
2 Stand
Select: _
[F1] OK
Pre-CycleInitialize(自動初期化)
Pre-cycle Initializeが有効な場合、システムは自動的にノズルをホーム位置に移動し、各塗布サイクル間に初期化を行いま
す。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNを押してPRE-
CYCLE INITIALIZEに移動します。
• ENTERを押します。
[SETUP] 2/3
08 Pause Status
09 Auto Purge
10*Pre-cycle Initialize
11 Pre-dispense Wait Time
12 Default Dispense Port
13 Needle Detect Setup
14 Run Limit
2
または >
• 1 ENABLEを押すと、塗布サイクルの間に
初期化が行われます。
• 2 DISABLEを押すと、塗布サイクルの間に
初期化が行われません。
• F1を押して、保存または終了します。
Pre-cycle Initialize
Disable
------------------------------
1 Enable
2 Disable
Select: _
[F1] OK
Eシリーズ自動ディスペンシングシステム
39
www.nordsonefd.com/jp japan@nordsonefd.com +81-03-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
システムパラメーターの設定(続き)
Pre-DispenseWaitTime
Pre-dispense Wait Timeは、プログラム内の各塗布コマンドの開始前の待ち時間です。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNを押して、PRE-
DISPENSE WAIT TIMEに移動します。
• ENTERを押します。
[SETUP] 2/3
08 Pause Status
09 Auto Purge
10 Pre-cycle Initialize
11*Pre-dispense Wait Time
12 Default Dispense Port
13 Needle Detect Setup
14 Run Limit
2
x>
• 設 定する値を入力します。
• F1を押して、保存または終了します。
Pre-dispense Wait Time
------------------------------
Current Time: 0.0 s
New Time: 0.0 s
[F1] OK
DefaultDispensePort(塗布ポート出力)
大抵のシステムでは、ディスペンサーからのケーブルはロボット背面のディスペンサーポートに接続されています。この接続の
デフォルトの塗布ポートは0です。塗布ポートは、オプションのI/Oポート(ポート1〜8)のいずれにも設定可能です。
注 記:システムにPICO
®
塗布バルブケーブルが含まれる場合、出力1または出力2を使用することができます。複数のディスペン
サーの場合には、ポートをディスペンサーに対して設定するため、塗布プログラム内でDispense Portコマンド(Typeメニュ
ー下)を使用します。Dispense Portコマンドの詳細については、104ページの「15 Dispense Port」を参照してください。
# 操作キー ステップ ティー チペンダント表示
1
> >
• SETUPを押します。
• MOVE UP / DOWNを押して、DEFAULT
DISPENSE PORTに移動します。
• ENTERを押します。
[SETUP] 2/3
08 Pause Status
09 Auto Purge
10 Pre-cycle Initialize
11 Pre-dispense Wait Time
12*Default Dispense Port
13 Needle Detect Setup
14 Run Limit
2
x
>
• 設定する値を入力します(0〜8)。
注 記:ポート0は、ロボットのリアパネルのデ
ィスペンサーポートコネクターを示します。
• F1を押して、保存または終了します。
Default Dispense Port
------------------------------
Port: 0
Port 0 is system default
[F1] OK