JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第108页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 108 Go to Label(ラベルに移動) クリッ ク 機能 プログラム内で、指定されたラベルを持つアドレスにプログラムをジャンプさせます。 Hei…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
107
FillEnd(塗りつぶし終了)
クリック 機能
アドレスをダブル
クリックして、ド
ロップダウンメニ
ューから選択
[Fill Area]および[Fill Start]と組み合わせて使用し、Fill Areaコマンドの終了を指定します。 Fill Areaコマ
ンドの正しい順序は、 (1) Fill Start、(2) Fill Area、(3) Fill Endです。
注記: Fill Endの代わりにLine Endを使用できます。
FillStart(塗りつぶし開始)
クリック 機能
アドレスをダブル
クリックして、ド
ロップダウンメニ
ューから選択
Fill Area]および[Fill End]と組み合わせて使用し、Fill Areaコマンドの開始を指定します。 Fill Areaコマン
ドの正しい順序は、 (1) Fill Start、(2) Fill Area、(3) Fill Endです。
注記: Fill Startの代わりにLine Startを使用できます。
FindAngleMark(角度マーク検出)
クリック 機能
アドレスを
ダブルクリ
ックして、
ドロップダ
ウンメニュ
ーから選択
Fiducial Marksとともに使用し、塗布対象基材内の指定した角度で形成されるエリアを検索することにより、塗
布対象基材のXY方向の変化を検索します。変化が見つかった場合は、それに合わせて塗布プログラムが調整され
ます。
例:Start Angle = 0でEnd Angle = 90の場合、指定された角度で形成されるエリア内でマークを検索します。
塗布対象基材が、そのエリア内に前にあった塗布対象基材と異なる場合、それに合わせて塗布プログラムが調整
されます。指定されたエリア内からマークが発見されなかった場合、その塗布対象基材はスキップされます。
パラメータ 説明
Start Angle システムが検索を開始する角度(単位は度)。
End Angle システムが検索を停止する角度(単位は度)。
FindMark(マーク検出)
クリック 機能
[Find Mark]コマンドの[No.]フィールドに指定したマークを検索します。その後、Mark Adjustコマンドがこの
マークを使用し、塗布対象基材間のXY位置の変更に応じて、塗布プログラムを調整します。
注 記:
• この機能を正確に実行するために必要なFind Markは1つだけです。
• Find MarkはFiducial Markとは異なります。Find Markは塗布対象基材のXY位置をチェックするためだけに使用さ
れますが、Fiducial Markは塗布対象基材の方向のチェックに用いられます。
• マークの詳細については、「マークについて」(26ページ)を参照してください。
GotoAddress(アドレスに移動)
クリック 機能
指定したアドレスにプログラムをジャンプさせます。
付録A:コマンド機能リファレンス(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
108
GotoLabel(ラベルに移動)
クリック 機能
プログラム内で、指定されたラベルを持つアドレスにプログラムをジャンプさせます。
HeightSensor(高さセンサー)
クリック 機能
アドレスを
ダブルクリ
ックして、
ドロップダ
ウンメニュ
ーから選択
塗布ドットが配置される塗布対象基材上の対象物の高さを測定します。この測定データは、塗布対象基材間の高
さの変化に従って、塗布を調整するために使用されます。
注記:この機能を使用するには、オプションの高さセンサーを設置し、設定する必要があります。高さセンサー
については、「付録F:高さセンサーの設定と使用」(138ページ)を参照してください。
Initialize(初期化)
クリック 機能
ロボットに初期化処理を実行させます。ノズルはホーム位置(0,0,0)に移動し、ロボットはホーム位置センサー
を使用して、ホーム位置を再配置します。
Input(入力)
クリック 機能
プログラムに、指定されたポートで入力信号をチェックさせ、入力のオンまたはオフを切り替えさせます。
パラメータ 説明
Port(1~8) 入力ポート番号を設定します。
0 O, 1 On 出力をオフまたはオンにします。
Address or
Label
指定されたアドレスまたはラベルでの入力をプログラムにチェックさせます。[Address]と
[Label]を切り替えるには[Change]をクリックします。
InputReady(入力レディ)
クリック 機能
アドレスをダブル
クリックして、ド
ロップダウンメニ
ューから選択
外部機器との通信に使用します。 Input Readyがオンの場合、システムは割り当てられたポートをチェック
し、それに応じて動作します。Input Readyがオフの場合、システムは割り当てられたポートをチェックせ
ず、次のコマンドに進みます。
パラメータ 説明
Port(1~8) システムがチェックする入力ポート番号を設定します。
0 O, 1 On Input Readyをオフまたはオンにします。
付録A:コマンド機能リファレンス(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
109
JetStep(ジェットステップ)
クリック 機能
アドレスを
ダブルクリ
ックして、
ドロップダ
ウンメニュ
ーから選択
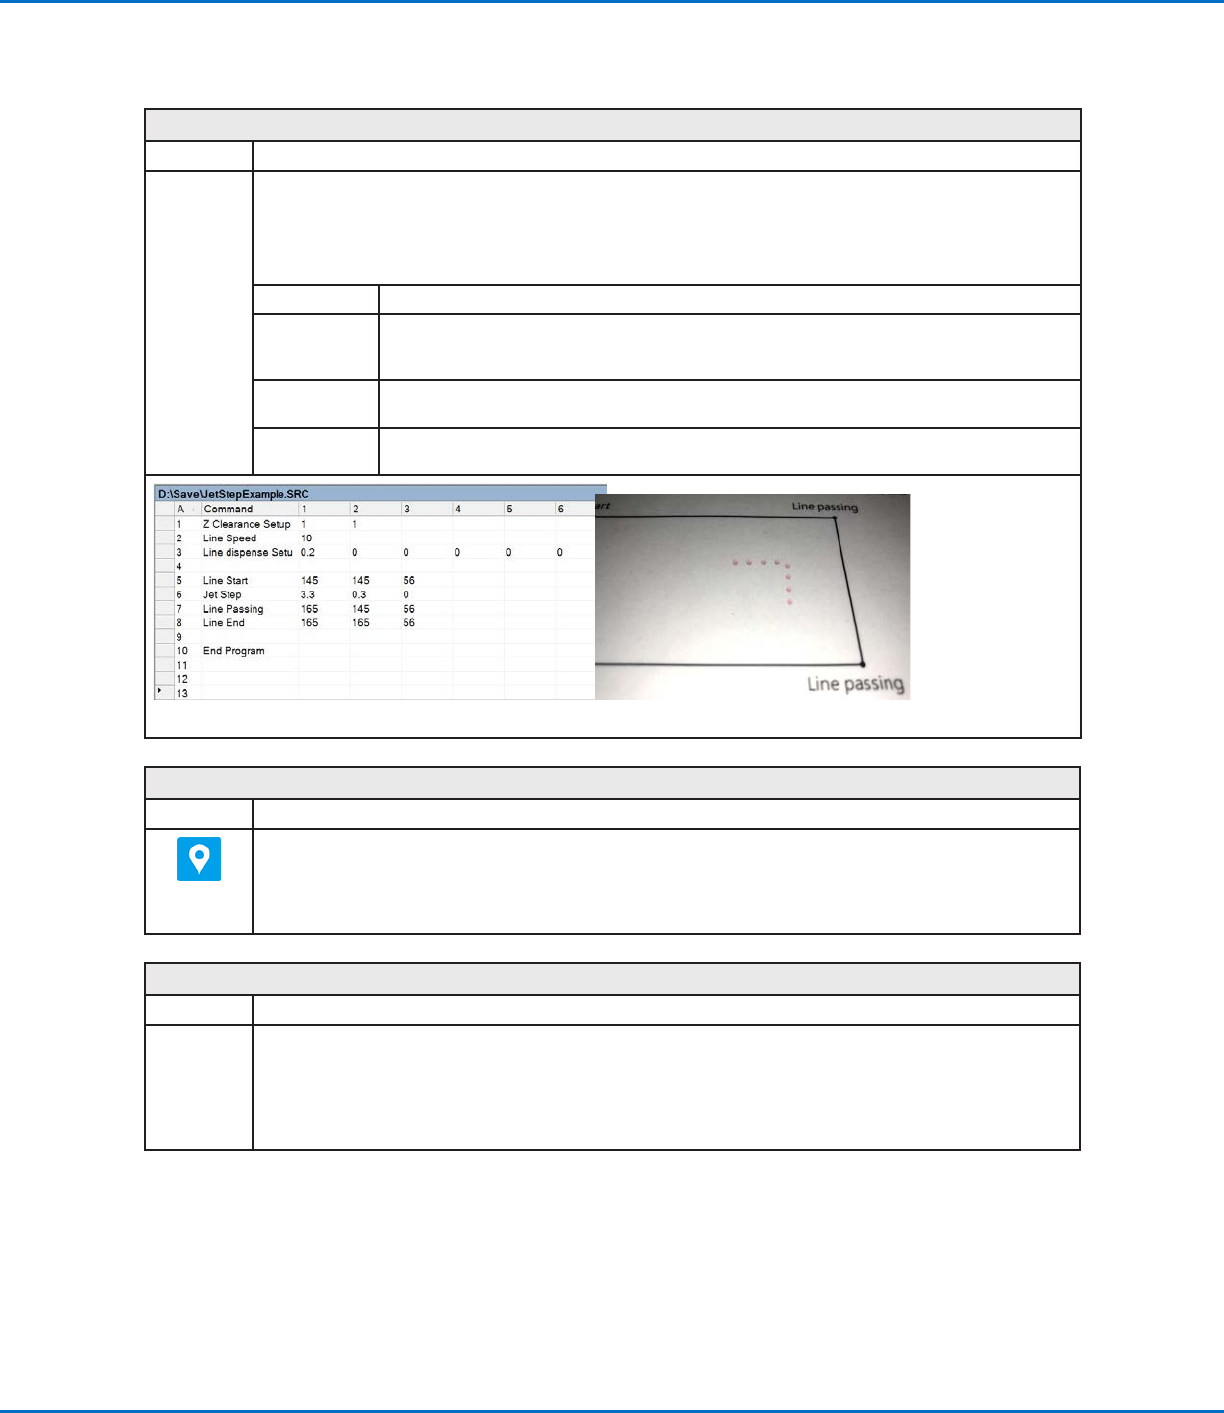
Line StartおよびLine Endコマンドとともに使用することで、特定の長さ(Jet Step)と時間(Pulse Width)で、こ
れらのコマンドで指定した位置間に一連のドットをステッチ塗布します。素早い塗布が必要な噴射用途に便利で
す。
注記: PICOジェットディスペンスの場合、このコマンドをLine StartおよびLine Endコマンドとともに使用し
て、ステッチパターンを作成できます。 プログラムとその結果のパターンの例を以下に示します。
パラメータ 説明
Jet Step
(ジェットステ
ップ)
ステッチドット間の距離(mm)。
Pulse Width
(パルス幅)
塗布する個々のドットについてディスペンサーが開いている時間(ms)。
Adjust システムがプログラムの各座標値に適用するオフセット値(mm)。 この設定は、塗布プログラ
ムが目標とするパターンからわずかにずれている場合に補正するために使用できます。
PICOジェットバルブのJet Stepコマンドを使用したステッチングのプログラムの例
Label(ラベル)
クリック 機能
Goto Address、Goto Label、Loop Address、Step & Repeat X、Step & Repeat Y、Call Subroutineコマ
ンドで基準として使用できる数値ラベルを登録します。コマンドを挿入または削除してもラベルは変化しないた
め、アドレス番号を使用する代わりにラベルを使用するといいでしょう。1つのプログラムで使用できるラベルの
数は最大64個です。1つのプログラムで使用できるラベルの数は最大64個です。また、1つのラベルに使用でき
る数字は最大8個です。
Light(照明)
クリック 機能
アドレスを
ダブルクリ
ックして、
ドロップダ
ウンメニュ
ーから選択
プログラム内で、指定されたポイントの光源の輝度を0(輝度なし)〜255(最大輝度)で設定します。
注記: このコマンドを適切に動作させるには、照明コントローラを[EXT]に設定する必要があります。
付録A:コマンド機能リファレンス(続き)