JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第120页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 120 付録B : ウ ィ ザー ド を 使用 し な い 場合 の 設定手順 設定 お よ び キ ャ リ ブ レ ー シ ョ ン の 手順 は す べ …
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
119
WaitPoint(待機ポイント)
クリック 機能
前のコマンドの直後に適用する待機ポイントを登録します。このコマンドが実行されると、ディスペンスノズル
は前のコマンドの終点で、指定された時間(秒)待機します。
ZClearanceSetup(Z間隔設定)
クリック 機能
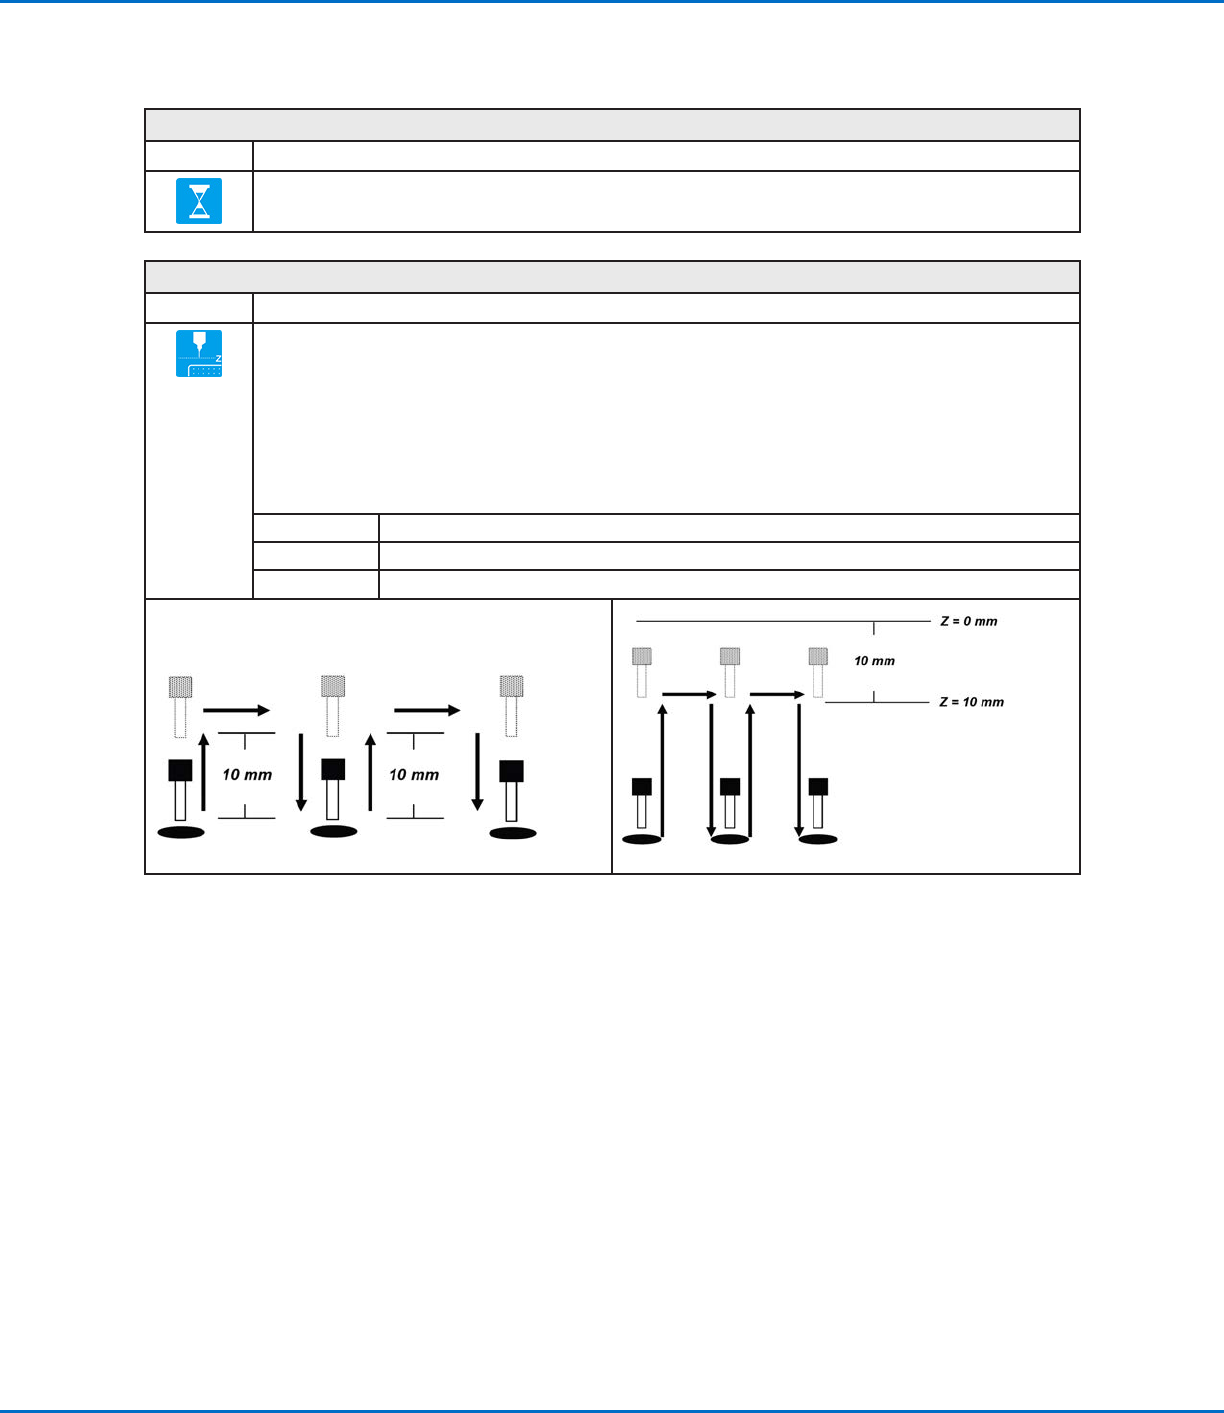
各塗布コマンド後にノズルが引き上げられる高さを指定します。Z Clearanceの目的は、ノズルをあるポイント
から次のポイントに移動するときにすべての障害物を乗り越えられるよう、十分な高さに引き上げることです。
ポイント間に障害物がない場合は、[Z Clearance]に小さな値(たとえば5 ㎜)を設定して、プログラムのサイク
ル時間を必要最小限に抑えることができます。
Z Clearanceは、さらに絶対値(0)と相対値(1)で定義できます。相対値として指定した場合、その高さまで
ノズルを引き上げる相対距離となります。絶対値として指定した場合、Z軸の0位置から、ノズルが引き上げられ
る高さまでの距離となります。指定したポイント位置のZ軸値は関係ありません。
ノードソンEFDは、Z Clearanceコマンドをプログラムの先頭に挿入することをお勧めしています。
パラメータ 説明(下の図を参照)
値 塗布後にノズルを持ち上げる高さ(単位はmm)。
0(Abs), 1(Rel) ノズルを引き上げる方法:0(Abs) = 絶対値、1(Rel) = 相対値
Z Clearance = 10 mm(相対値) Z Clearance = 10 mm(絶対値)
付録A:コマンド機能リファレンス(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
120
付録B:ウィザードを使用しない場合の設定手順
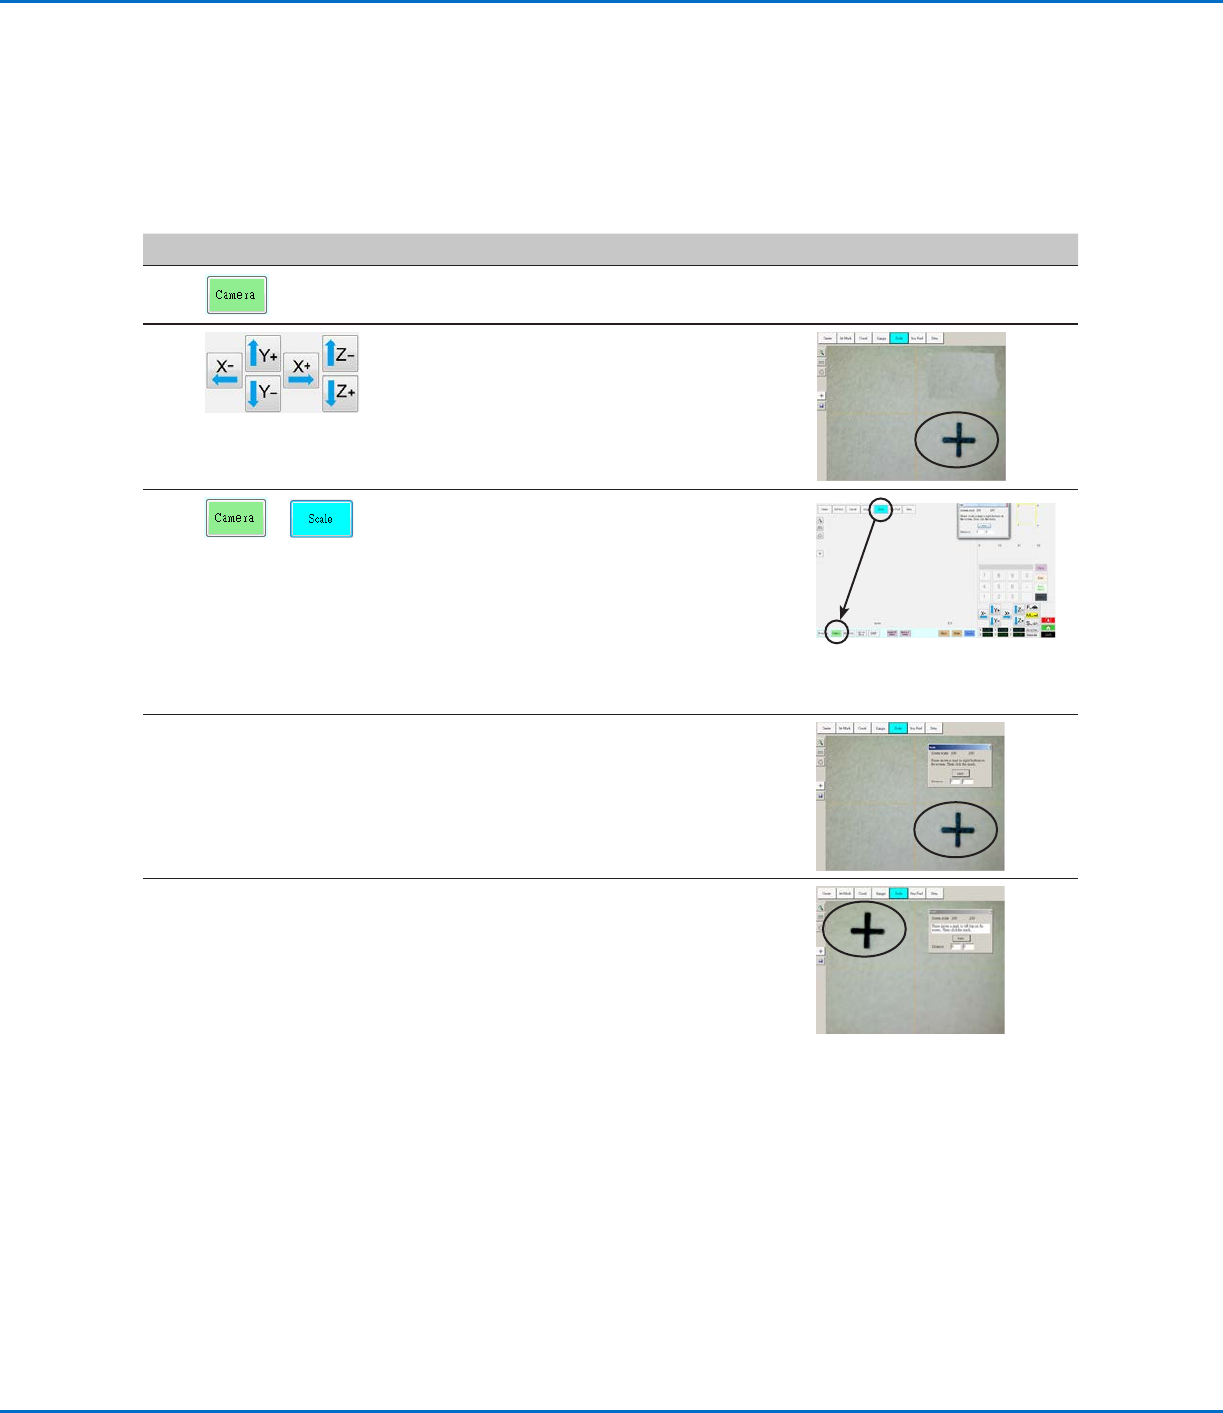
設定およびキャリブレーションの手順はすべて、Robot Initial Setupウィザードの手順に沿って進めます。ノズルの交換を含
め、システムを変更した後に実行してください。ただし、この付録で説明する手順は個別に実行することができるため、必要に
応じて参照してください。
カメラのスケールの設定
#
クリック 手順 参考画像
1 • [CAMERA]タブをクリックします。
2
• 塗布対象基材の右下隅にある基準点にカメラ
を移 動します。
• 画像の焦点を合わせます。カメラの焦点を合わ
せる手順については、17ページの「カメラ」を参
照してください 。
3
>
• [CAMERA]タブをクリックし、次に[SCALE]を
クリックします。
[Scale]ウィンドウが開きます。
注 記:カメラは対象物を映すときに、ピクセルを
実際の寸法に変換します。この変換をカメラが
正確に行えるようにするためには、カメラのスケ
ールを設定して、1インチ当たりのピクセル数と
比較した対象物のサイズをカメラに「学習させ
る 」必 要 が あ り ま す 。
4
• 塗布対象基材上の基準ポイントを選択し、この
ポイントが[Camera]画面の右下象限に入るよ
う に カ メ ラ を 移 動 し て 、ポ イ ン ト を ク リ ッ ク し ま
す。
5
• 次に、同じ基準ポイントが[Camera]画面の左
上象限に入るようにカメラを移動して、ポイント
をクリックします。
これでカメラのスケールの設定は完了です。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
121
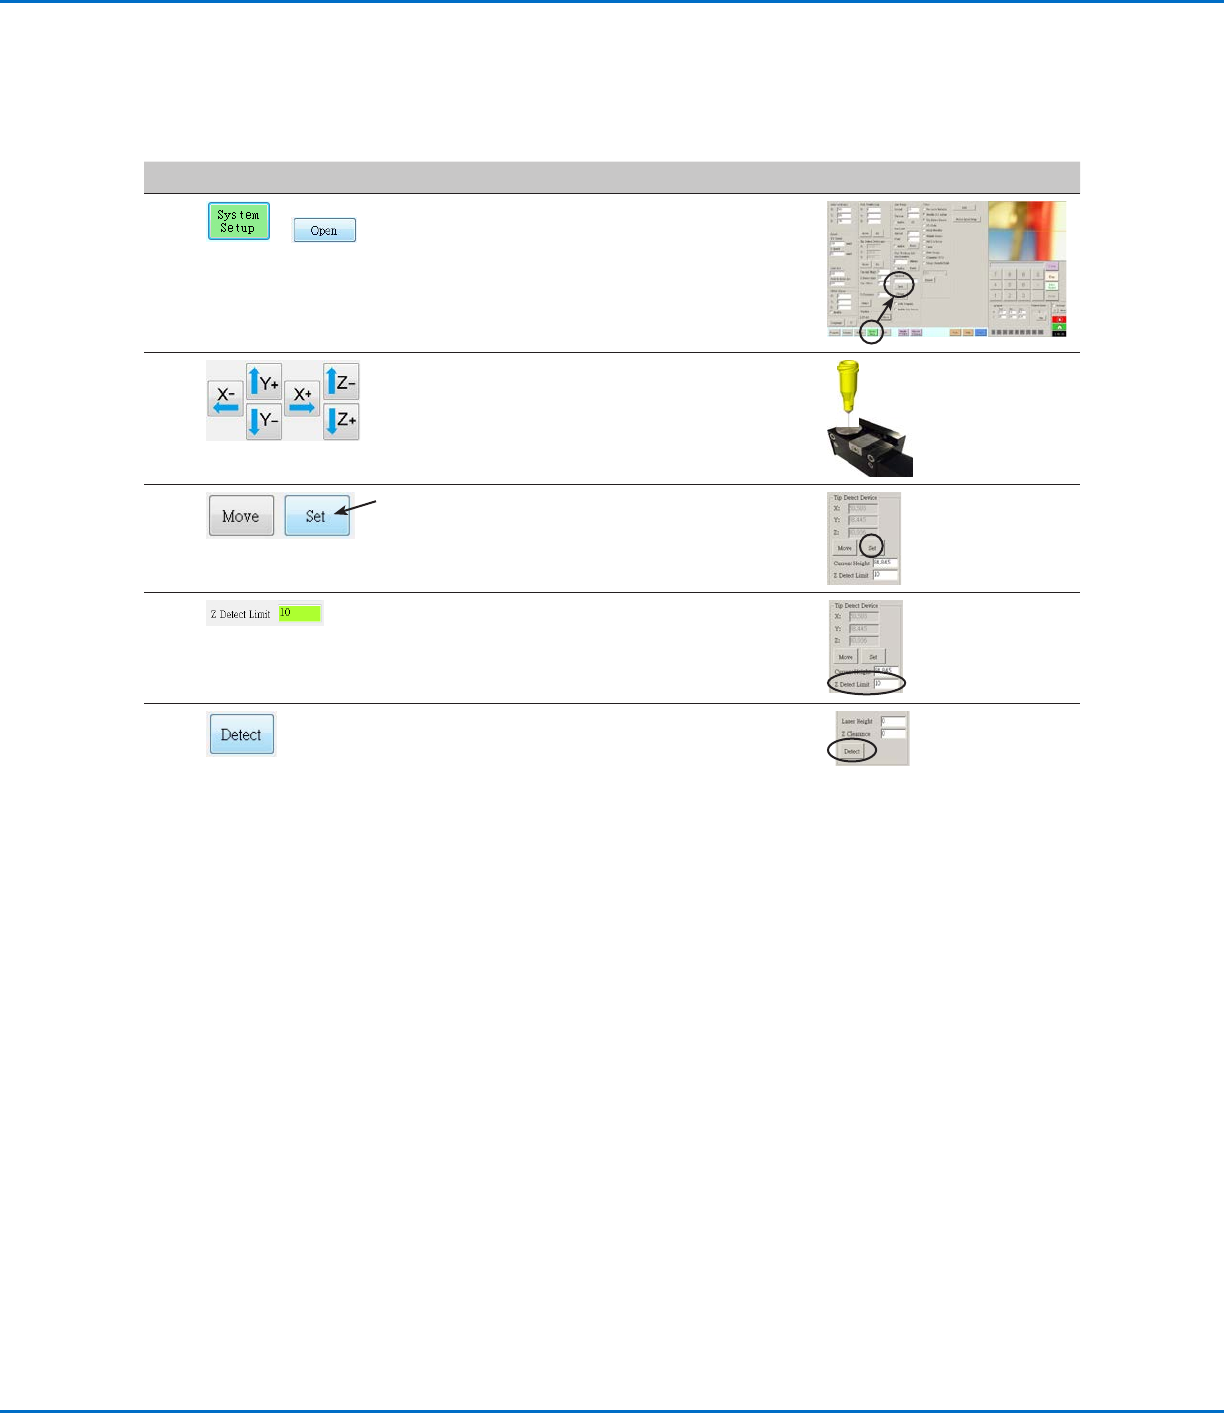
(ノズル検知器装備のEVシステムのみ)ノズル検知器の設定
#
クリック 手順 参考画像
1
>
• [SYSTEM SETUP] > [OPEN]をクリックしま
す。
2
• ノズル検知器のセンサーの上、約2 ㎜の位置に
く る ま で 、ノ ズ ル を 移 動 し ま す 。
3
• [Tip Detect Device]の[SET]([Move]の隣)
をクリックします。
• 確認を求められたら、[YES]をクリックします。
4
• [Tip Detect Device]の[Z Detect Limit]に10
(mm)の値を入力します。
5
• [Tip Detect Device]の[DETECT] をクリック
します。
• 確認を求められたら、[YES/OK]をクリックしま
す。
ロボットはノズルをZ = 0の位置まで上げてか
ら、センサー上にノズルを下ろして、ノズルのオ
フセットを検出します。
付録B:ウィザードを使用しない場合の設定手順(続き)