JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第98页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 98 付録A : コ マ ン ド 機能 リ フ ァ レ ン ス (続 き ) Circle 3 Point(円3ポイント) クリッ ク 機能 アドレスを…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
97
付録A:コマンド機能リファレンス(続き)
CallSubroutine(サブルーチン呼び出し)
クリック 機能
アドレスをダブル
クリックし、ドロ
ップダウンメニュ
ーから選択
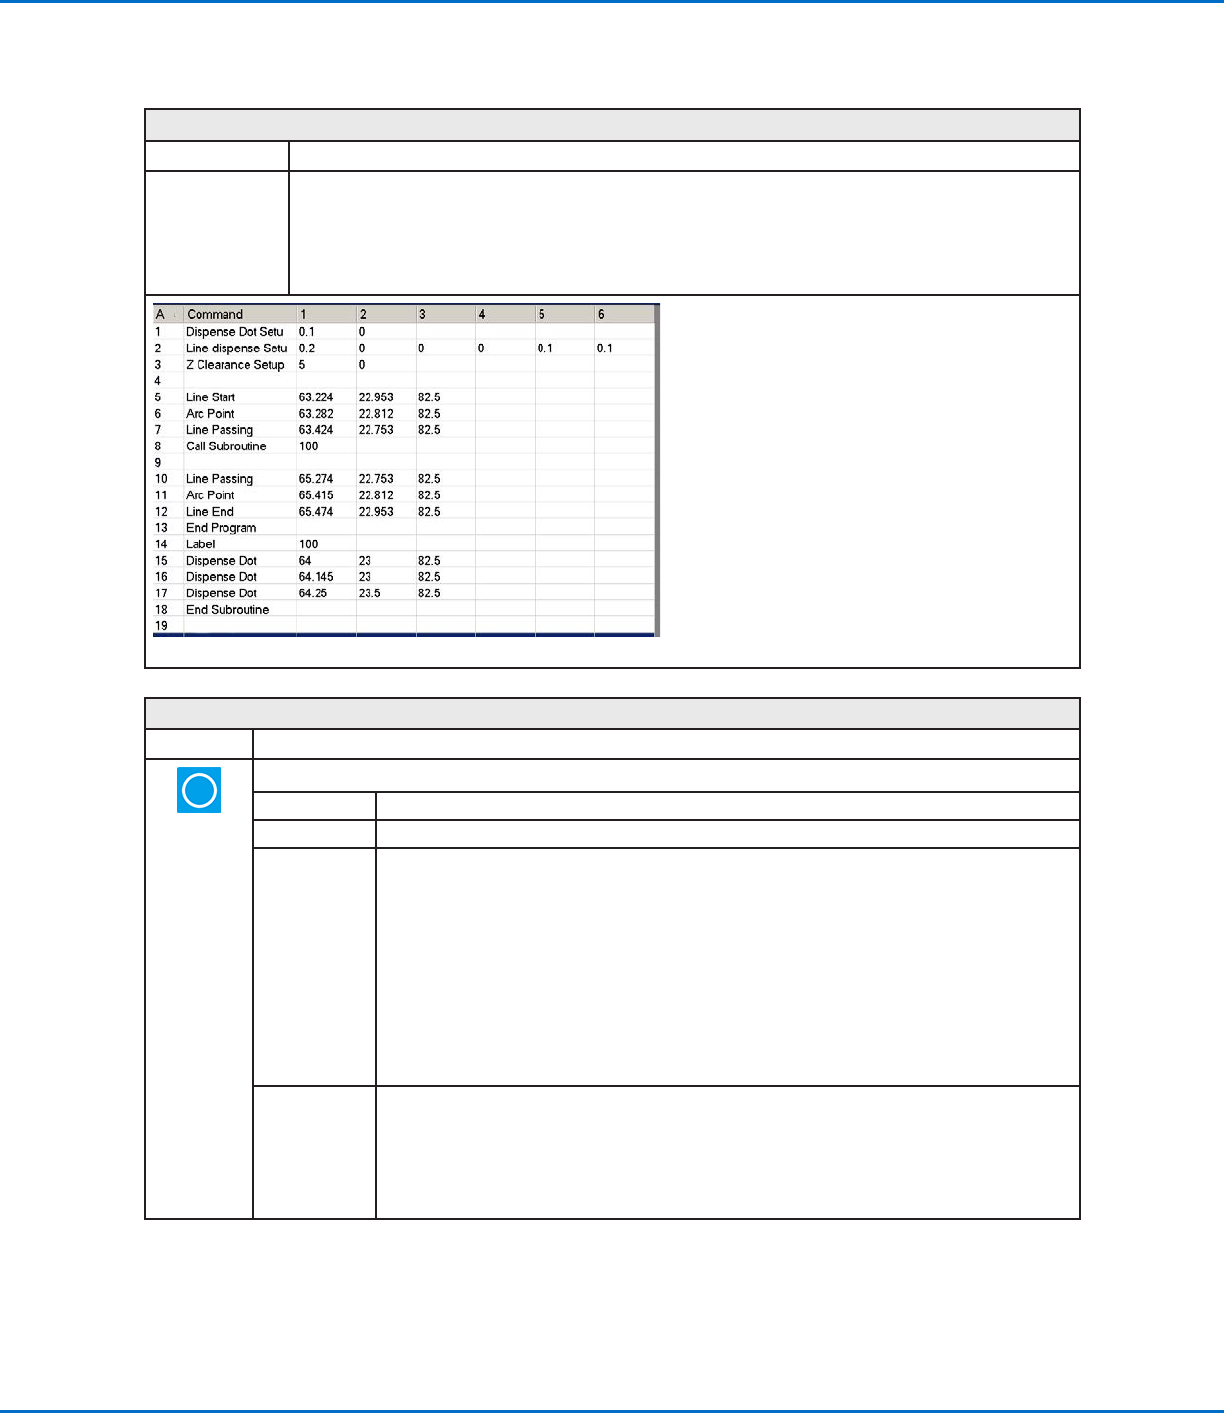
サブルーチンは、プログラムの末尾よりも後に置かれるコマンドの集まりです。Call Subroutineは、指
定されたアドレスにあるサブルーチンにプログラムをジャンプさせ、そのアドレスにあるコマンドを実
行させます。(サブルーチンの内部にある)End Subroutineコマンドに到達すると、プログラムはCall
Subroutineコマンドの直後にあるアドレスで処理を続行します。Call Subroutineは同じ塗布対象基材上で
パターンを繰り返す場合に最適です(これと対照的なコマンドはStep & Repeatです。このコマンドでは、
等間隔で直線状に並べられた複数の塗布対象基材それぞれに対し、パターンが繰り返されます)。
Call Subroutineコマンドが含まれるプログラムの例
Circle(円)
クリック 機能
現在のXYZ位置に中心を置いて円を登録します。
パラメータ 説明
Diameter 円の直径(単位はmm)
Start Angle 円の中心からの角度(単位は度)。ここから円形に塗布を開始します。デフォルトの0度は3時
の位置になります。
デフォルト:0(度)
範囲:0〜360
注 記:
• 負の値を入力することができます。たとえば、-90を入力した場合、円の始点は12時の位置になりま
す。
• 360より大きい値を入力することもできますが、入力した場合、ロボットがその値を補正します。 たと
えば、400を入力した場合、円の始点は40度のマークとなります。
Total Degree Start Angleの値の後、塗布を停止する角度(単位は度)。
デフォルト:0(度)
反時計回りに塗布するには、負の値を入力します。
注記:360より大きい値を入力できます。たとえば、720を入力した場合、Z軸のヘッドが2回
ループします。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
98
付録A:コマンド機能リファレンス(続き)
Circle3Point(円3ポイント)
クリック 機能
アドレスをダブル
クリックして、ド
ロップダウンメニ
ューから選択
円が大きすぎてSecondary View画面(CCDモード)に収まらない場合に、Circle Runコマンドと組み合わせ
て使用します。 Circle 3 Pointコマンドを円のコーナーごとに1つ、合計3つ入力すると、大きな円を作成で
きます。 システムは、3つのCircle 3 Pointコマンドを使用して円の全周を計算します。 Circle Runコマン
ドは、円の開始位置と円の角度を指定します。 コマンドの正しい順序は、 3つのCircle 3 Pointコマンドの
後に1つのCircle Runコマンドです。
CircleRun(円ラン)
クリック 機能
アドレスをダブル
クリックして、ド
ロップダウンメニ
ューから選択
円が大きすぎてSecondary View画面(CCDモード)に収まらない場合に、Circle 3 Pointコマンドと組み合
わせて使用し、大きな円のStart AngleとTotal Degreesを調整します。
パラメータ 説明
Start Angle 円の中心からの角度(単位は度)。ここから円形に塗布を開始します。 デフォルトの0度は3
時の位置になります。
デフォルト: 0 (度)
範囲: 0〜360
注 記:
• 負の値を入力することができます。 たとえば、-90を入力した場合、円の始点は12時の位置にな
ります。
• 360より大きい値を入力することもできますが、入力した場合、ロボットがその値を補正します。
たとえば、400を入力した場合、円の始点は40度のマークとなります。
Total
Degree
Start Angleの値の後、塗布を停止する角度(単位は度)。
デフォルト: 0 (度)
反時計回りに塗布する場合は、負の値を入力します。
注記: 360より大きい値を入力できます。たとえば、720を入力した場合、Z軸のヘッドが
2回ループします。
DispenseDot(ドット塗布)
クリック 機能
現在のXYZ位置を、Dispense Dotポイントとして登録します。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
99
DispenseDotSetup(ドット塗布設定)
クリック 機能
液剤のドットを塗布する方法を設定します。
パラメータ 説明
Valve On Time ディスペンサを解放する時間(単位は秒)。
Dwell Time 塗布の最後に、ノズルが次のポイントに移動する前に、圧力を均一にするための遅延時間(
単位は秒)。
Head Time 塗布の初めに発生する遅延時間(秒)。
DispenseEndSetup(塗布終了時設定)
クリック 機能
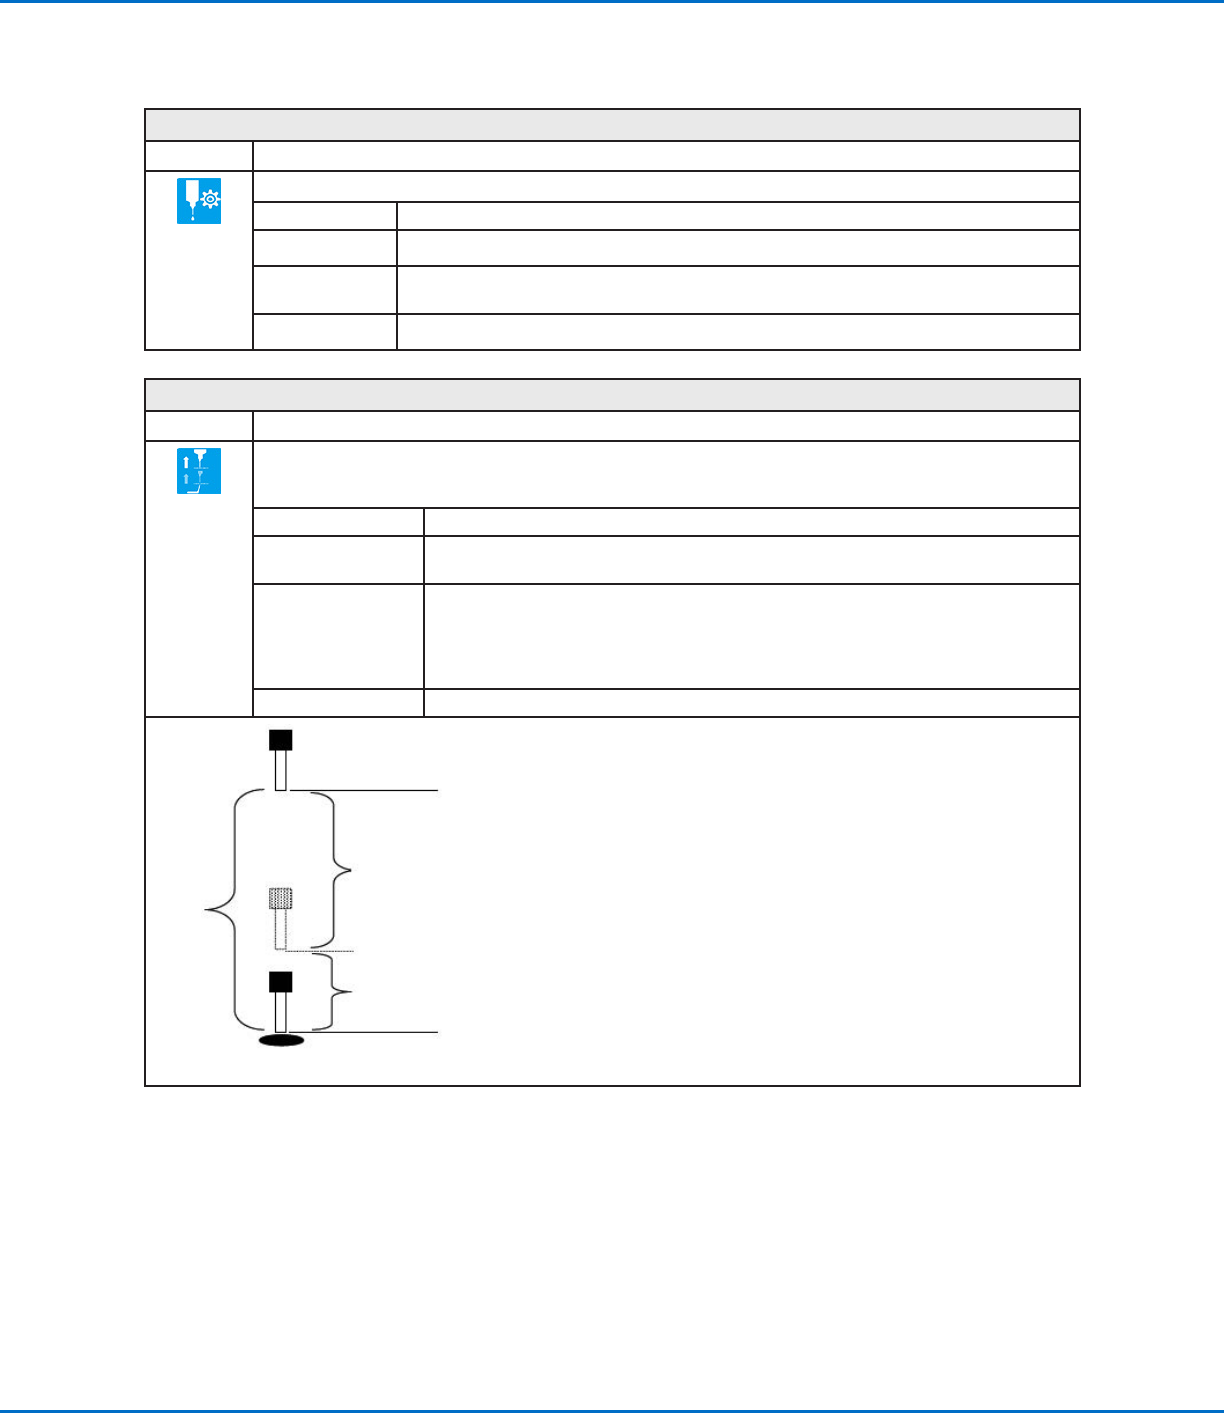
ドットまたは線の塗布後、多くの場合、ノズルを短い距離、低速で持ち上げる必要があります。これにより、液
剤がノズルからきれいに離れるため、不適切な場所への塗布を避けることができます。Dispense End Setupの
パラメータは、塗布後にノズルを持ち上げる速度と高さを表します。
パラメータ 説明
Retract Low Speed 塗布後にノズルを持ち上げる速度(単位はmm/s)。
範囲:0–150 mm/s
Retract High
Speed
ノズルを[Retract Low Speed]で指定した速度で、[Retract Distance]で指定した高さ
に引き上げた後、ノズルは引き続き、この設定で指定した速度(単位はmm/s)でZ間隔
の高さまで引き上げられます。Z間隔の高さを指定する目的は、次のポイントへ移動する
途中にあるすべての障害物を避けられる高さまでノズルを持ち上げることです。
範囲:0–150 mm/s
Retract Distance 塗布後にノズルを持ち上げる高さ(単位はmm)。
Z間隔
Z間隔の
高さまでは
Retract High
Speed
Retract
Distance at
Retract Low
Speed
Dispense End Setupの図例
付録A:コマンド機能リファレンス(続き)