JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第46页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 46 RobotInitialSetup ウ ィ ザー ド を 使用 し た シ ス テ ム の設定 Robot Initial Setup ウ ィ ザ…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
45
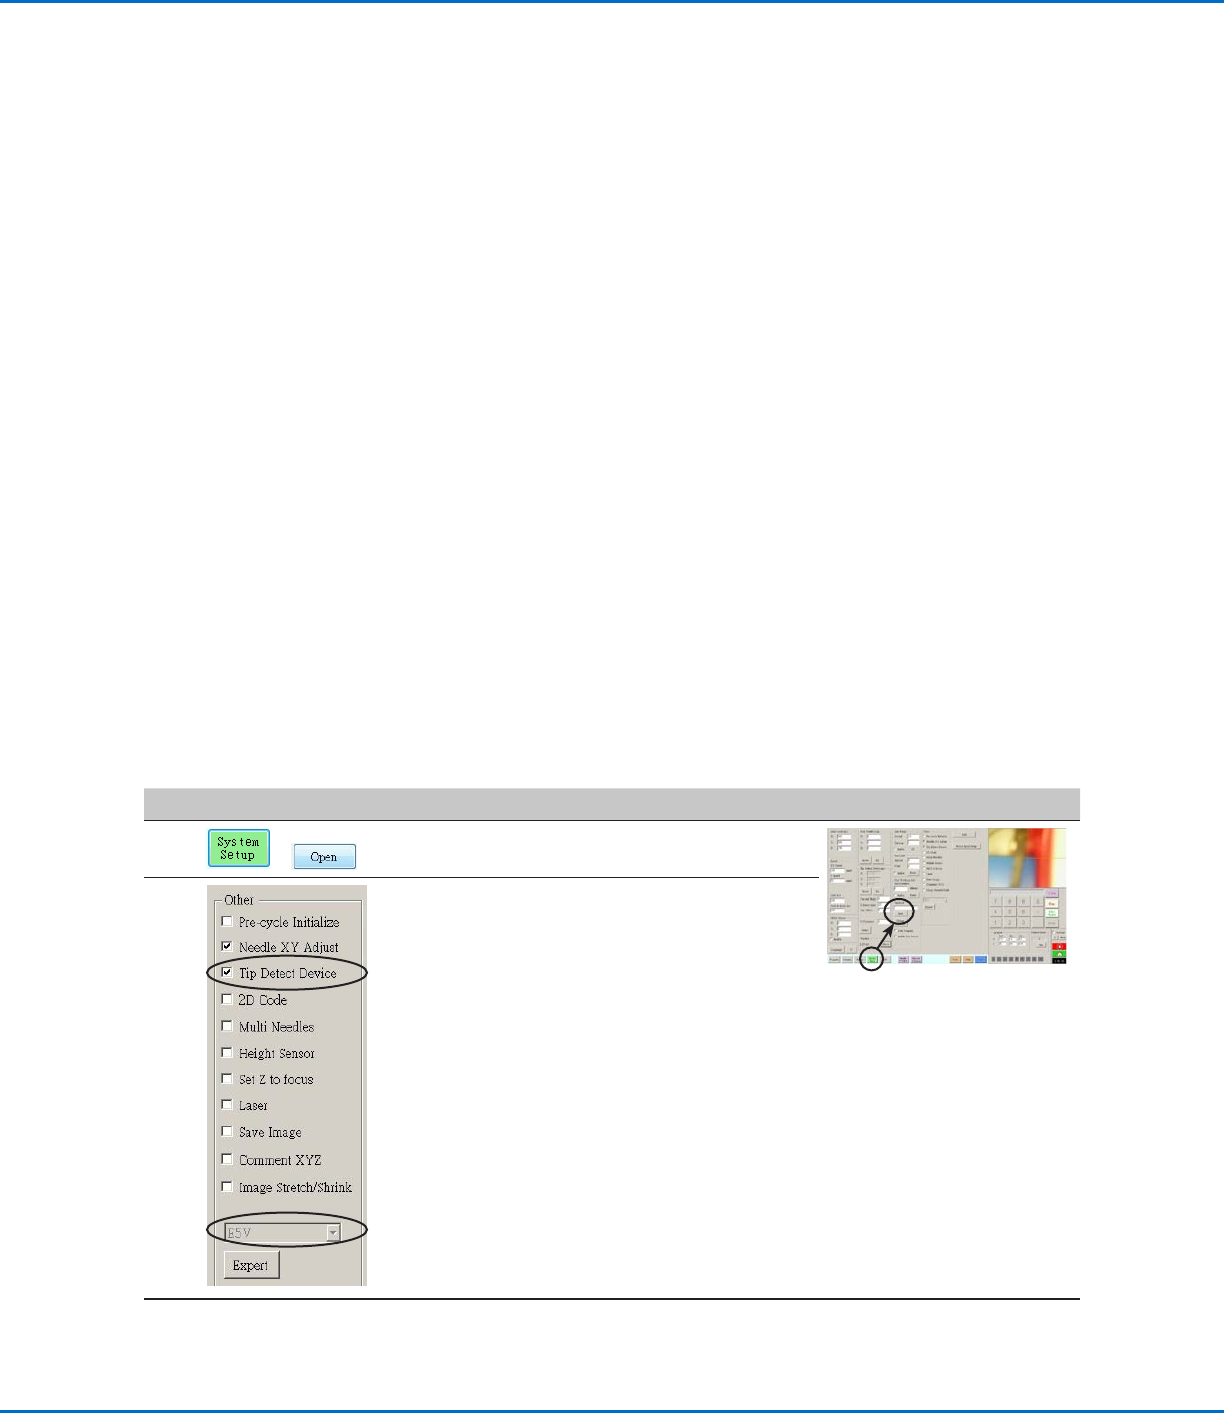
ロボットモデルとノズル検知器の選択の確認
#
クリック 手順 参考画像
1
>
• [SYSTEM SETUP] > [OPEN]をクリックしま
す。
2
• [Other]で、次のことを確認します。
- 正しいロボットの機種が示されています。ロボ
ットの 機 種 が 正しくな い 場 合 は「 ロ ボットの 機
種の変更」(54ページ)に移動して正しい機種
を選 択してください 。
- システムにノズル検知器が付いている場合
は、Tip Detect Deviceにチェックが付いて
います。
• 何らかの変更を行った場合は、変更を有効にす
るため、DispenseMotionソフトウェアをいった
ん閉じて、再度開いてください。
3
• 「Robot Initial Setupウィザードを使用したシ
ステムの設定」(46ページ)に進みます。
システムの設定とキャリブレーション(必須)
プログラムを作成したり、システムのオートマチックオフセット更新機能を使用したりする前に、システムを正しく設定してキャ
リブレーションを行う必要があります。システムの設定とキャリブレーションを正しく行うことは、システムが正常に動作するう
えで非常に重要です。
Robot Initial Setupウィザードの手順に沿って、設定およびキャリブレーションのすべてのプロセスを実行します。このプロ
セスは初回の起動時だけでなく、システムに変更を加えた場合にも実行する必要があります。
システムの変更例には、次のものがあります:
• Z軸に取り付けられているコンポーネント(シリンジやカメラなど)を移動したとき。
• ディスペンスノズルまたはノズルを交 換したとき。
設定とキャリブレーションでは、次のタスクを行います:
• ロボットの機種とノズル検知器の選択の確認
• Robot Initial Setupウィザードを開いてカメラの焦点を合わせる
• (ノズル検知器装備のEVシステムのみ)ノズル検知器の設定*
• カメラ- ノズ ル 間 の オフセットの 設 定
• マークの設定
• カメラのスケールの設定*
• ノズル-塗布対象基材間のオフセットの設定*
• (ノズル検知器装備のEVシステムのみ)システムの設定とキャリブレーションのテスト
• (ノズル検知器非装備のシステムのみ)システムの設定とキャリブレーションのテスト
*必要な設定およびキャリブレーションのタスクはすべて、Robot Initial Setupウィザードの手順に沿って進めます。ただし、アスタリス
ク(*)の付いた上記のタスクは、必要に応じて個別に実行できます。この手順については、付録B「ウィザードを使用しない場合の設定手
順」(120パージ)を参照してください。
注 記:オフセットについては、「オフセットについて」(25ページ)を参照してください。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
46
RobotInitialSetupウィザードを使用したシステムの設定
Robot Initial Setupウィザードを使用して、キャリブレーションやオフセットの設定など、システムを正しく設定するために必
要なすべての手 順に沿って進めます。
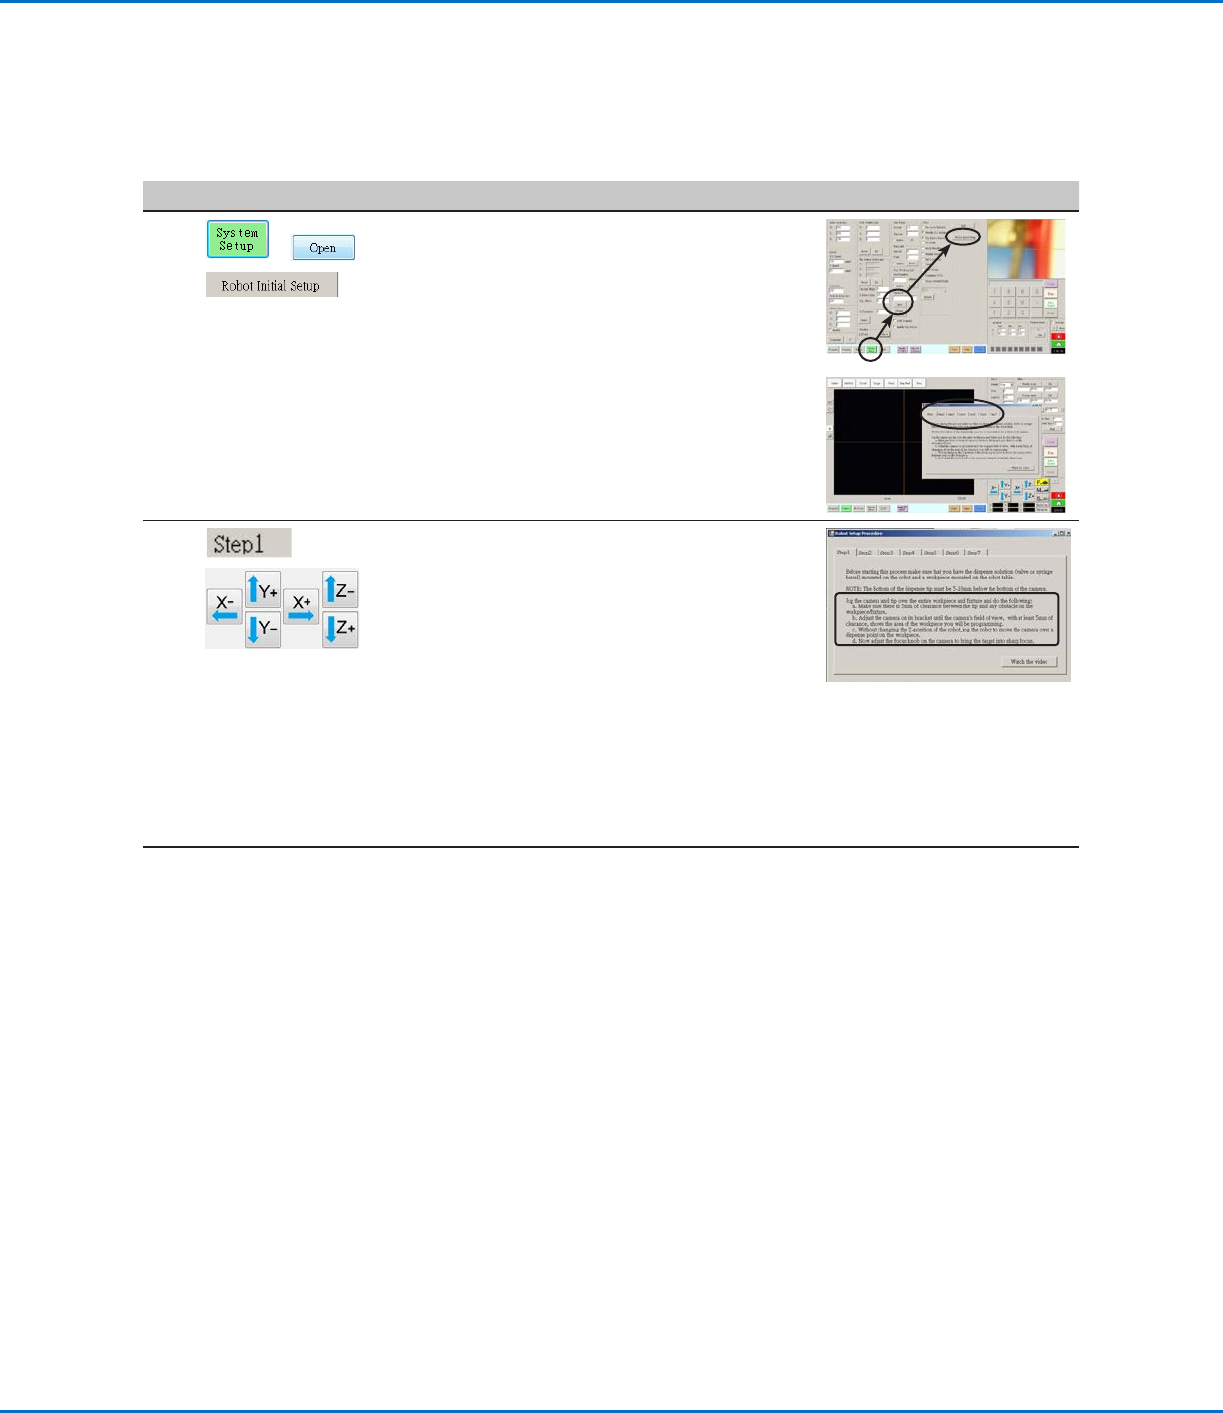
ロボットの初期設定([Step1]タブ):RobotInitialSetupウィザードを開いてカメラの焦点を合わせる
# クリック 手順 参考画像
1
> >
• [SYSTEM SETUP] > [OPEN] > [ROBOT
INITIAL SETUP]の順にクリックします。
Robot Initial Setupウィザードが開きます。
• タブ1〜6の操作を一度に1つずつ実行します。
このマニュアルには、必 要に応じて参照できるよ
うに、次のステップから始まる操作も記載され
ています。
2
>
• [STEP1]タブをクリックします。
• 塗布対象基材全体の上でノズルを軽く動かして
みて、ノズルと塗布対象基材の最も高い部分と
の間に最低5 mmの十分な間隔があることを確
認します。
• 設定またはプログラミングのために、カメラの視
野に塗布対象基材の正しい領域が表示される
まで、ブラケット上のカメラを調整します。
• テストディスペンスドット塗布を行う適切な位置
までノズルを移 動します。
• 画面上の画像に焦点を合わせます。カメラの焦
点を合わせる手順については「カメラ」(17ペー
ジ )を 参 照 し て く だ さ い 。
3
• 「ロボットの初期設定([Step 2]タブ):(ノズル検
知器装備のEVシステムのみ)ノズル検知器の設
定」(47ページ)に進みます。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
47
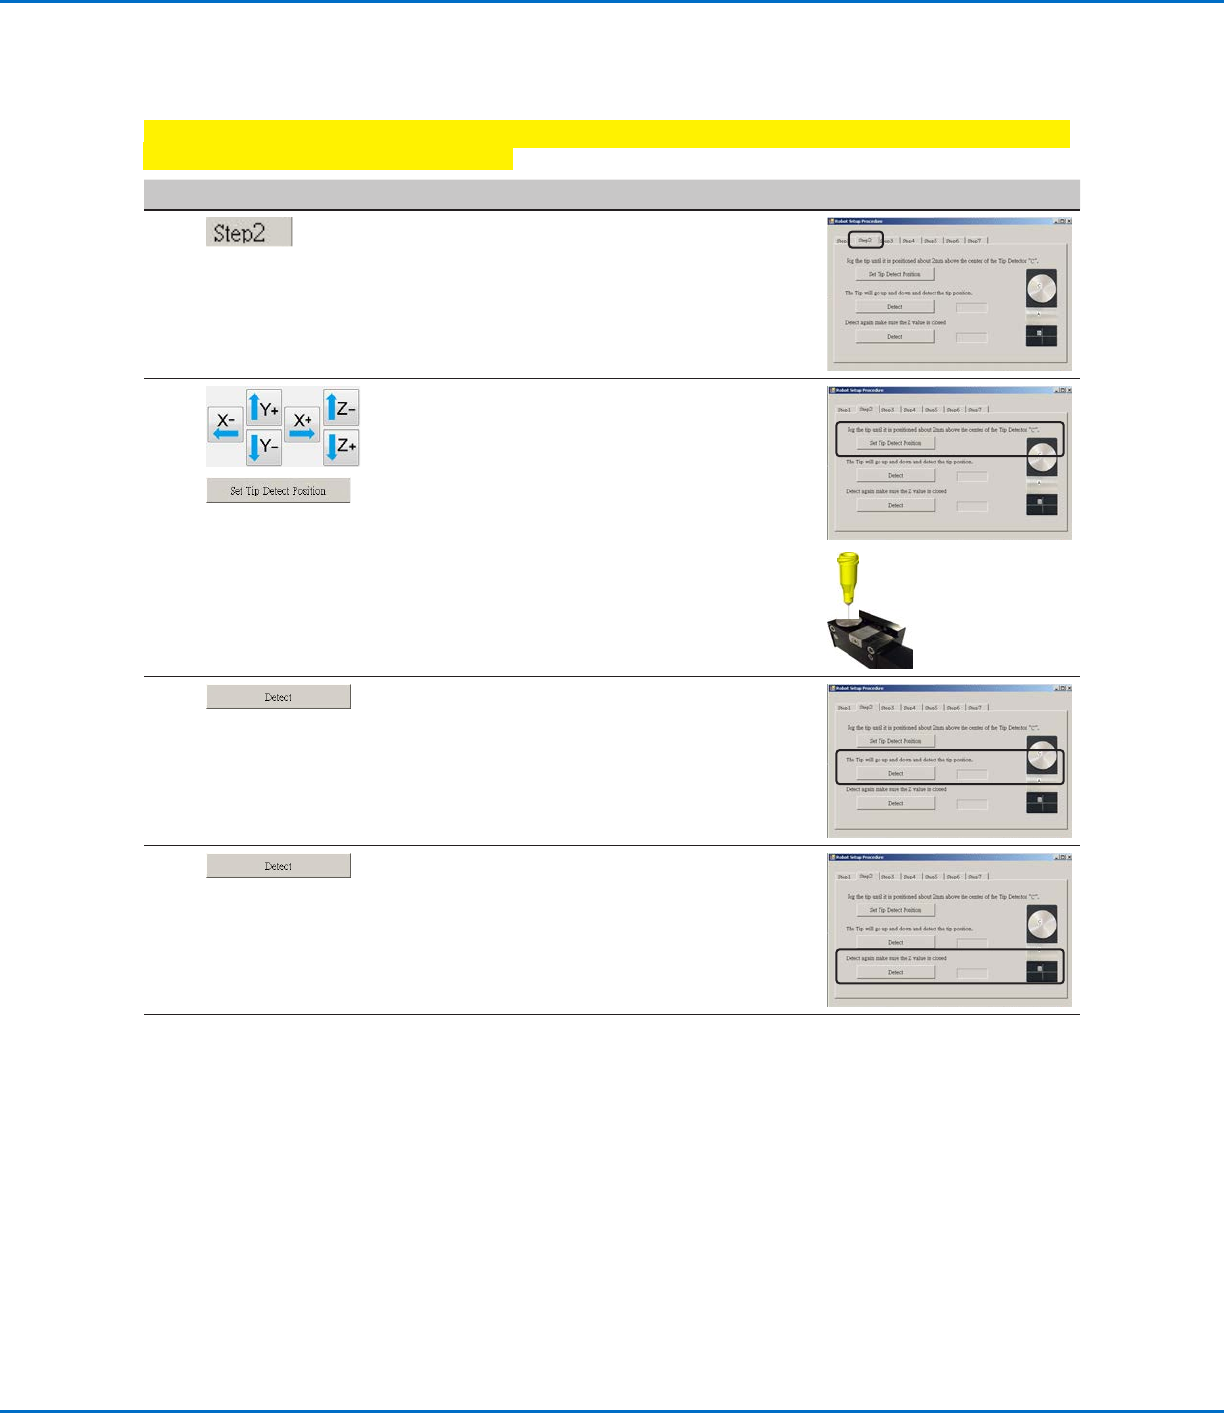
ロボットの初期設定([Step2]タブ):(ノズル検知器装備のEVシステムのみ)ノズル検知器の設定
重要:お使いのシステムにノズル検知器が付いていない場合は、48ページの「ロボットの初期設定([Step3]タブ):カメラ-
ノズル間のオフセットの設定」に進んでください。
# クリック 手順 参考画像
1
• [STEP2]タブをクリックします。
2
>
• ノズル検知器のセンサーの上約2 mmの位置ま
でノズルを移 動します。
• [SET TIP DETECT POSITION]をクリックし
ます。
3
• [DETECT]をクリックします。
ノズルがセンサーに触れるとノズル位 置が 検 知
され、ノズルのオフセット値が[Detect]ボタンの
横に表 示されます。
4
• もう一度[DETECT]をクリックします。
ノズルのオフセット設 定を確 認します。
5
• 48ページの「ロボットの初期設定([Step 3]タ
ブ):カメラ-ノズル間のオフセットの設定」に進
みます。
RobotInitialSetupウィザードを使用したシステムの設定(続き)