JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第36页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 36 ナビゲ ー ショ ン & ジョグ ウィ ン ドウの ビュ ー 2 注意 機器 の破損 の リ ス ク 。 ノ ズ ル を 特定の 場所 に 移…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
35
ナビゲーションとジョグウィンドウ
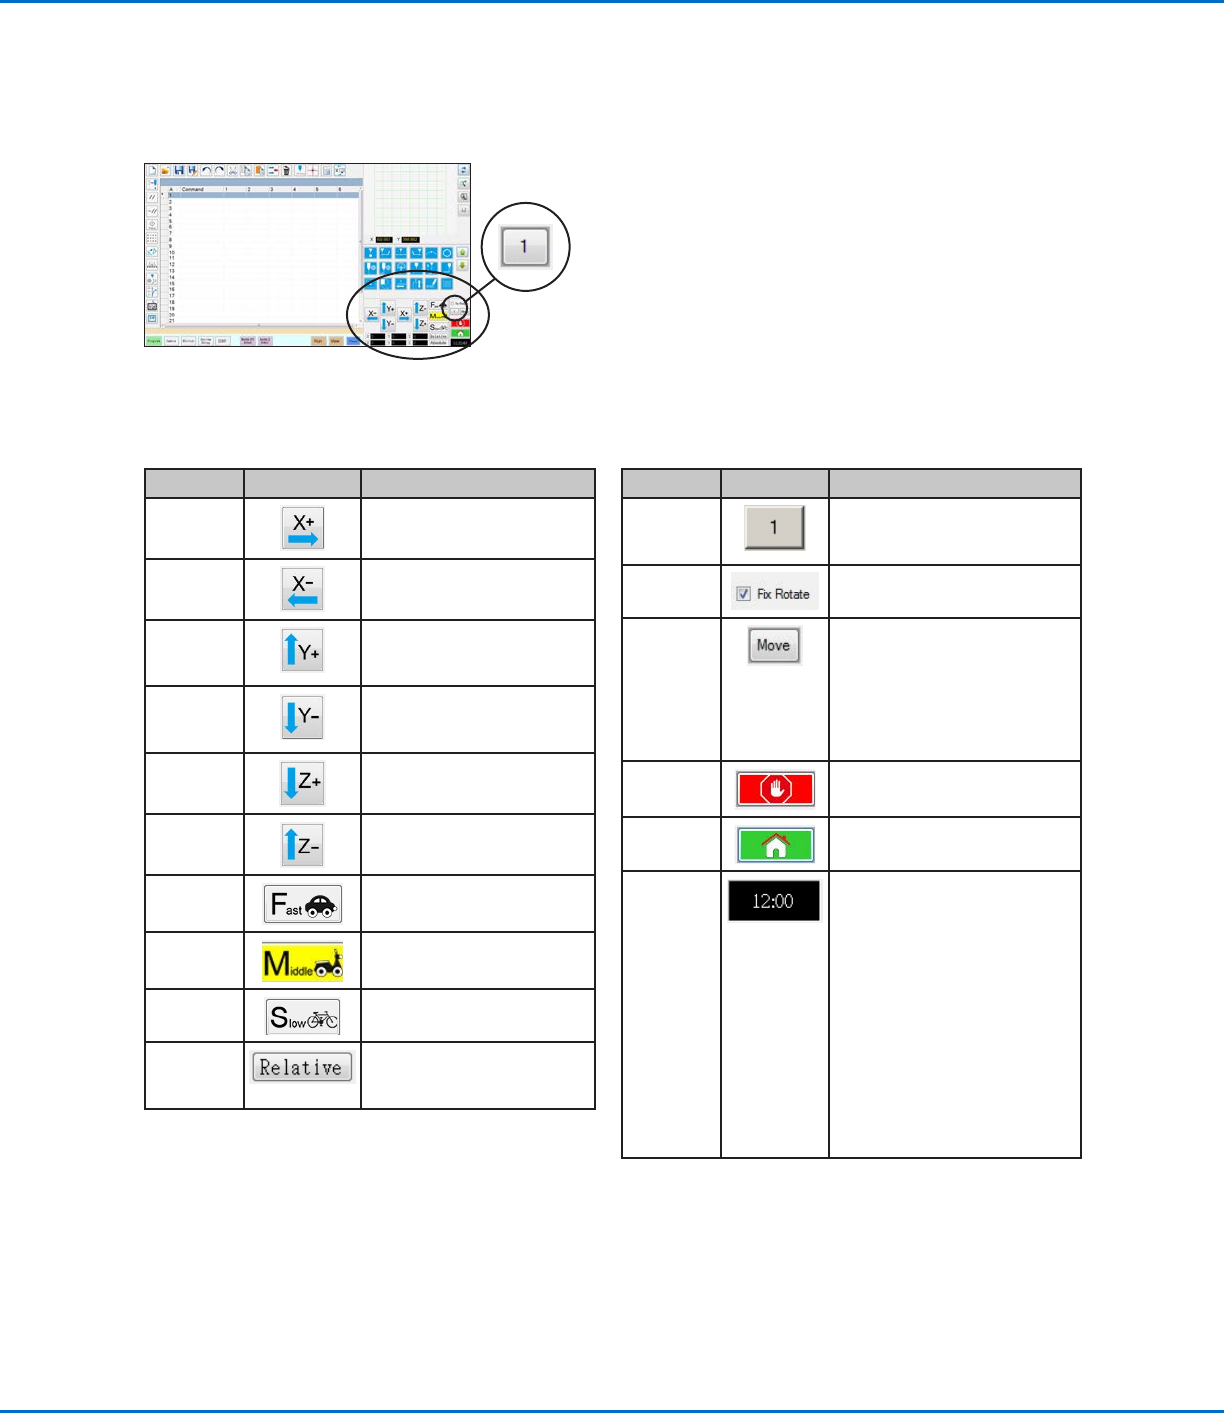
ナビゲーションおよびジョグウィンドウのアイコンを使用して、ディスペンスノズルを移動します。ジョグ 速 度の値を変 更できる
別のビューにウィンドウを変更するには、[1]ボタンをクリックします。これらのウィンドウには実時間/サイクル時間の表示、デ
ィスペンス作動カウンター、および座標値の表示も含まれています。
アイコン名 アイコン 機能
X+
X軸を右方向に移動します
X-
X軸を左方向に移動します
Y+
Y軸を後方に移動します(治
具用プレートを前方へ移動し
ます)
Y- Y軸を前方に移動します(治
具用プレートを後方へ移動し
ます)
Z+
Z軸を下方向に移動します
Z-
Z軸を上方向に移動します
Fast
最速の移動速度
Middle 中間の移動速度
Slow 最遅の移動速度
Relative 塗布対象基材の座標と相対的
に原点を設定します。ボタン
の横に座標が表示されます。
ビュー1
ナビゲーションおよびジョグウィンドウのビュー1
両方のビュー
アイコン名 アイコン 機能
ジョグボ
タン切り
替え
ナビゲーション&ジョグウィン
ドウのビュー1 とビュー2 を切
り替えます。
Fix rotate なし
Move
[Move to Position]ウィンドウ
を開きます。このウィンドウで
は、ノズルを特定の座標に移動
できます。詳細については「ノ
ズルを特定の場所に移動する方
法」(36ページ)を参照してく
ださい。
Stop
(停止)
ロボットを停止します。
Home
(ホーム)
ロボットをホーム位置(0,0,0)
に送ります。
時計/スト
ップウォ
ッチ
(ボックスをクリックして表示を
切り替えます) DispenseMotion
コントローラーのオペレーティ
ングシステムで選択されたタイ
ムゾーンの時刻を表示するか、
プログラムの実行時間を計るス
トップウォッチとして機能しま
す。
ストップウォッチに切り替える
と、時刻は0:0:0にリセットされ
ます。 [Run]を選択すると、ス
トップウォッチはカウントを開
始し、プログラムが終了すると
カウントを停止します。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
36
ナビゲーション&ジョグウィンドウのビュー2
注意
機器の破損のリスク。 ノズルを特定の場所に移動するときは、特にZ軸の場合、軸の制限([System Setup] > [Axis Limits]
で指定)を超えないようにしてください。 これを行うと、ロボットが破損したり、ノズルが基板と衝突したりする可能性がありま
す。
ノズルを特定の場所に移動する方法
ジョグウィンドウの[Move]ボタンを使用すると、ノズルを特定の座標セットに移動できます。
#
クリック 手順 参考画像
1
• ジョグウィンドウで、[MOVE]をクリックします。
[Move to Position]ウィンドウが開きます。
2 • 目標とする座標を入力します。 必要に応じて、次
のチェックボックスを選択または選択解除しま
す。
- Relative: 選択すると、ノズルは現在の位置を
基準にして、入力された座標に移動します。 選
択解除すると、ノズルはホーム位置(0, 0, 0)に
基づいて、入力された座標に移動します。
- Z Fixed: 選択すると、Z軸がロックアウトさ
れ、X座標とY座標のみを入力できるようにな
ります。
3 • [MOVE]をクリックします。
ノズルが、指定された位置に移動します。
• ウィンドウを閉じます。
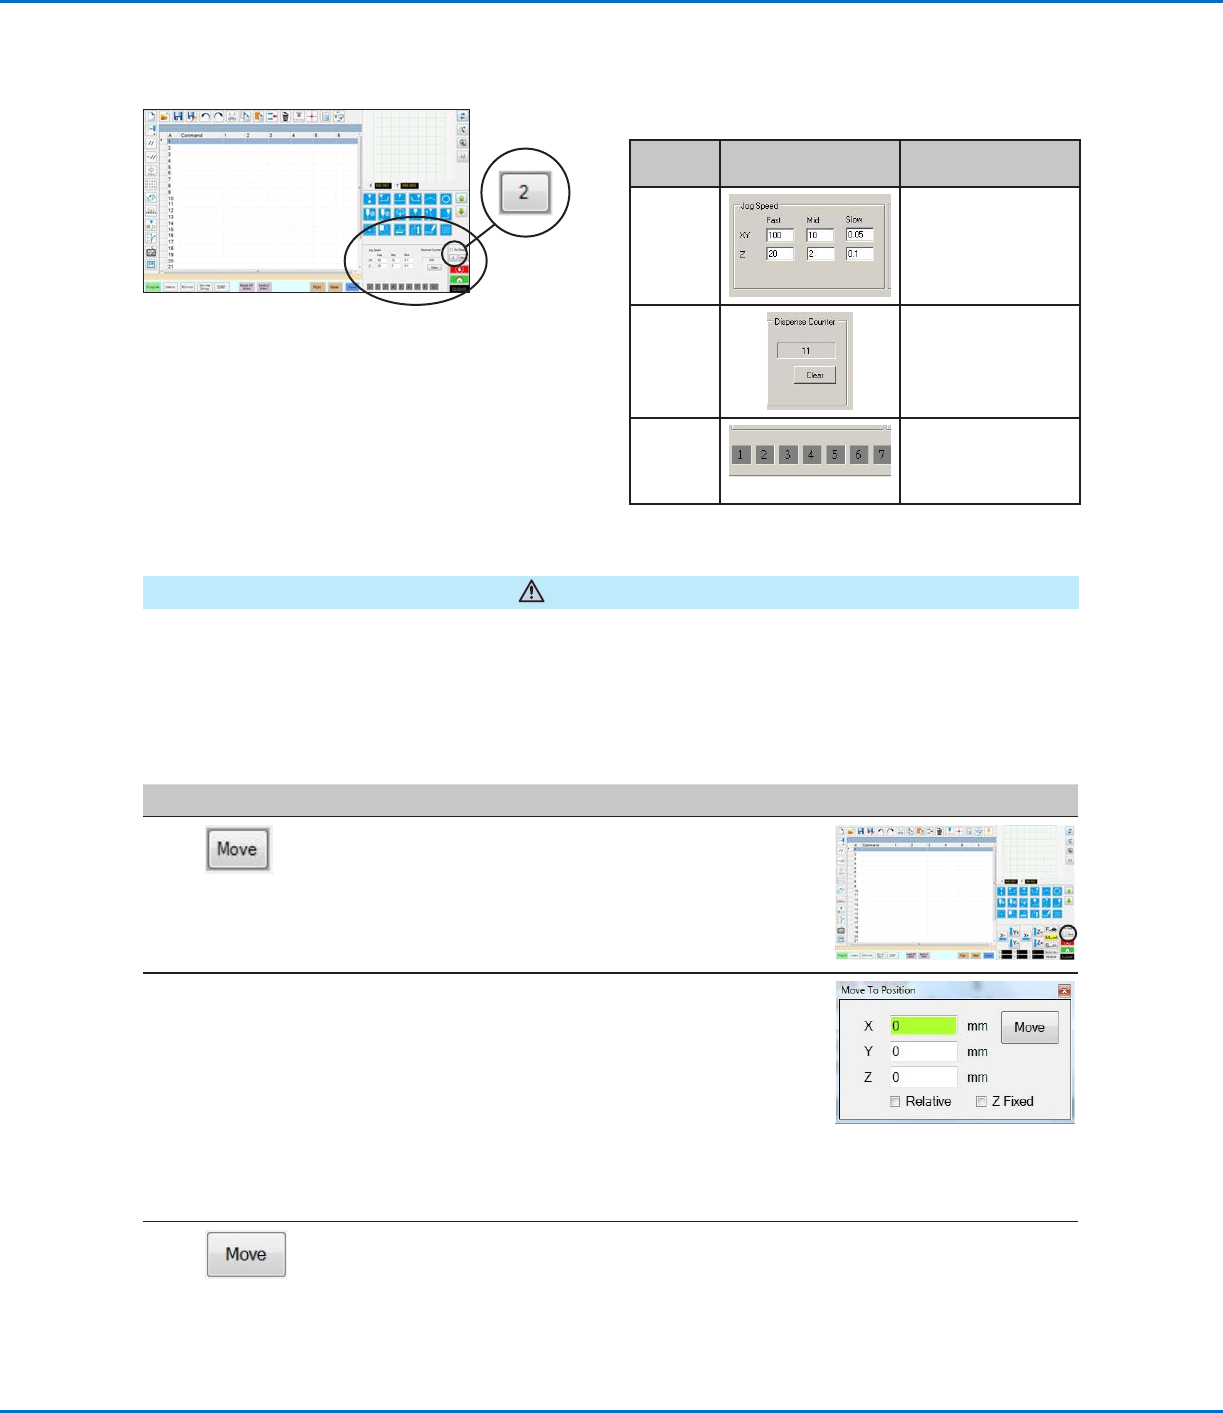
ビュー2
フィー
ルド
画面領域 機能
Jog
Speed
キーボードで値を入力
することで、ジョグ速
度の設定を変更でき
ます。
Dispense
Counter
吐出動作の回数を表示
します。カウンターを
ゼロ(0)にリセット
するには、[CLEAR]を
クリックします。
入力/出力
トリガー
入力/出力番号をクリ
ックすることで、接続
されている入力/出力
を有効にできます。
ナビゲーション&ジョグウィンドウ(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
37
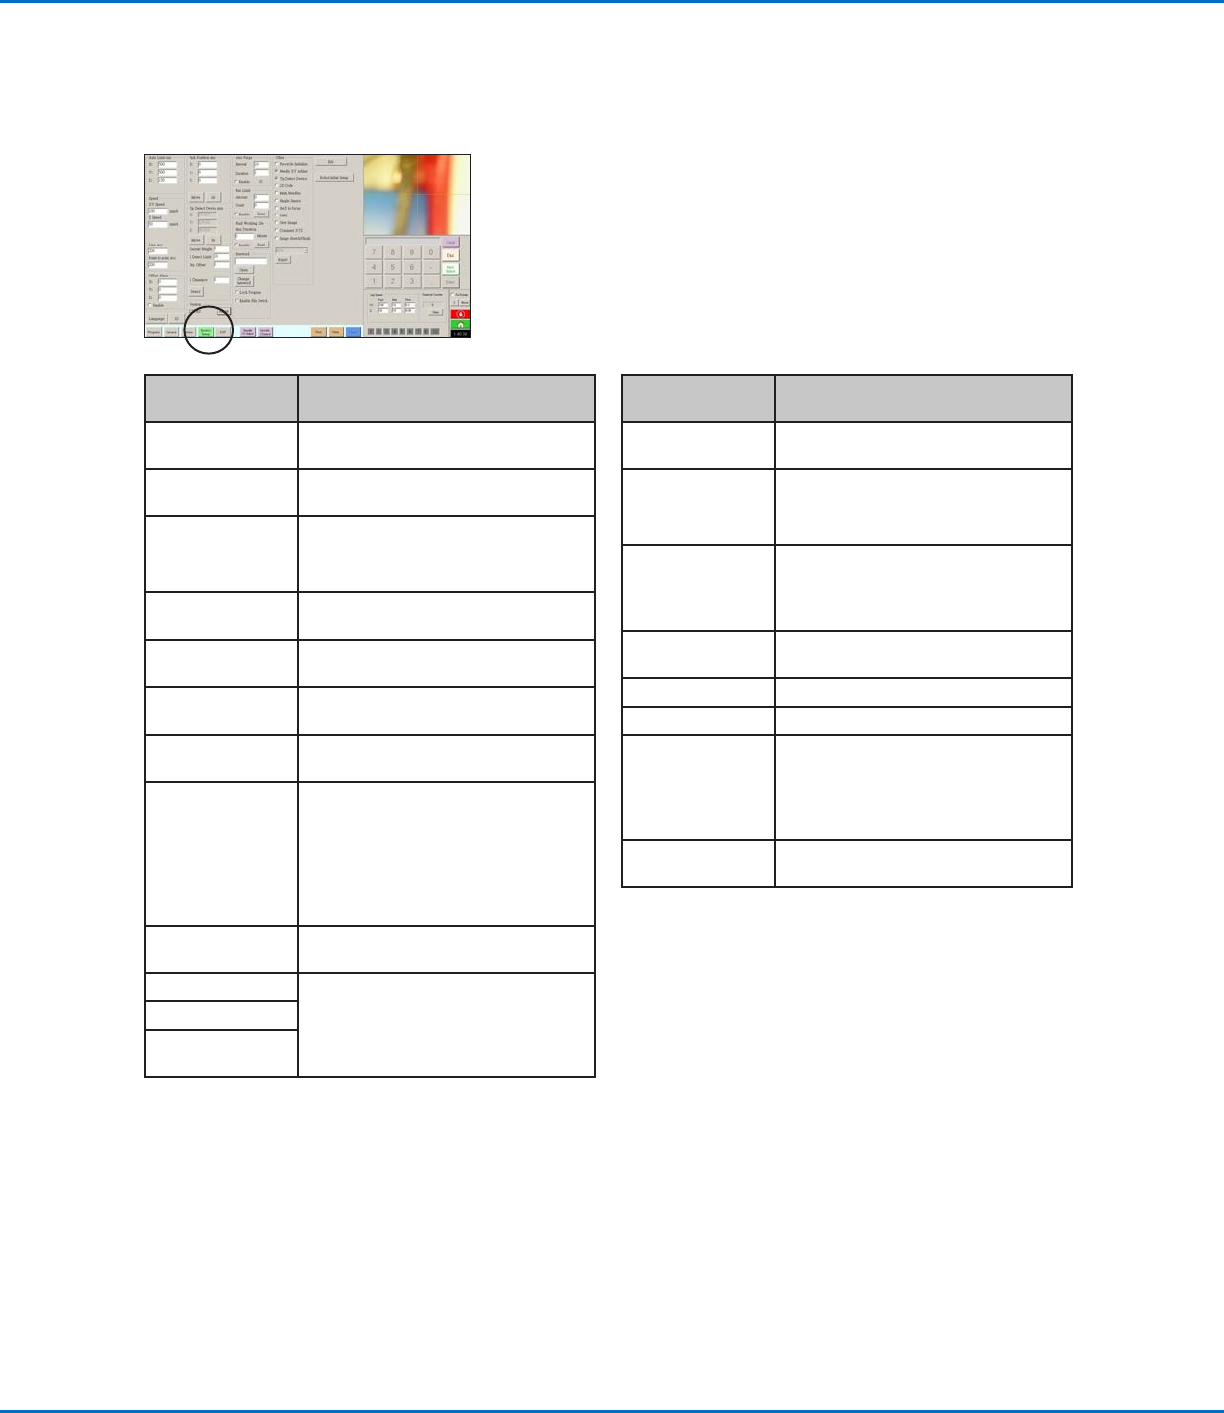
[SystemSetup]
画面の各領域
機能
Axis Limit 「システムパラメータの設定」
(41ページ)を参照してください。
Speed 「システムパラメータの設定」
(41ページ)を参照してください。
Line Acc
Point to point
Acc
「システムパラメータの設定」
(41ページ)を参照してください。
Oset Alarm 「システムパラメータの設定」
(41ページ)を参照してください。
Language 「システムパラメータの設定」
(41ページ)を参照してください。
IO 「入力/出力の設定」(55ページ)を
参照してください。
Park Position 「システムパラメータの設定」
(41ページ)を参照してください。
Tip Detect
Device
Robot Initial Setupウィザードを使
用せず、ノズル-塗布対象基材間のオ
フセットを手動でキャリブレーション
する必要がある場合にのみ使用しま
す。120ページの付録B「ウィザード
を使用しない場合の設定手順」を参照
してください。
Version ソフトウェアの現在のバージョンを表
示します
Auto Purge 「自動パージ、プログラムサイクル
の制限、液剤の使用可能期間の設定
方法」(79ページ)を参照してくだ
さい。
Run Limit
Fluid Working
Life
[SystemSetup]
画面の各領域
機能
Password 「パスワード保護の設定」(44ペー
ジ)を参照してください。
Lock Program
Enable File
Switch
「プログラムのロック/ロック解除方
法」(62ページ)を参照してくださ
い。
Other さまざまなシステムレベルの設定を有
効または無効にできます。 詳細につい
ては、「Other」(43ページ)を参照
してください。
[Model]ドロップ
ダウンメニュー
ロボットのモデルを指定します。
Expert 上級ユーザー専用です。
Exit ソフトウェアを閉じます
Robot Initial
Setup
システムの設定とキャリブレーション
のウィザードを開きます。システム設
定の手順については、45ページの「シ
ステムの設定とキャリブレーション(必
須)」を参照してください。
Light
(ある場合)
「システムパラメーターの設定」(41
ページ)を参照してください。
[SystemSetup]画面
[System Setup]画面を表示するには[System Setup]タブをクリックします。この画面にはシステム設定用のフィールドが
あり、この画面からRobot Initial Setupウィザードにアクセスできます。これらのフィールドの詳細については、本書の該当す
るセクション(下の表に記載)を参照してください。