JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第25页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 25 オ フ セ ット に つ い て オ フ セ ッ ト は2 つ の コ ン ポ ー ネ ン ト の距離 で す 。 プ ロ グ ラ ム を 作成 す …
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
24
プログラミングの概要
このセクションで説明されている概要をよく理解してから、プログラムの作成に取り掛かってください。
プログラムとコマンドについて
プログラムとは 、ファイルとして保 存されたコマンドの集まりです。各コマンドは、番 号 付きアドレスとしてファイルに保 存されま
す。コマンドはさらに以 下 のコマンドタイプに分けられます。
• セットアップコマンド - XYZ座標やZ間隔高など、プログラムレベルのパラメータを設定します。
• 塗布コマンド - XYZ座標と関係するコマンドであり、塗布コマンドを実行するための信号を自動的にディスペンシングシ
ステムに送 信します。
ロボットはプログラムを実行するときに、各アドレスを順番に読み込み、そのアドレスに含まれるコマンドを実行します。アドレ
スにセットアップコマンドが含まれている場合、システムはそのコマンドを登録します。アドレスに塗布コマンドが含まれている
場合は、ロボットはそのコマンドが指定する位置にX軸、Y軸、Z軸を移動し、塗布コマンドを実行します。
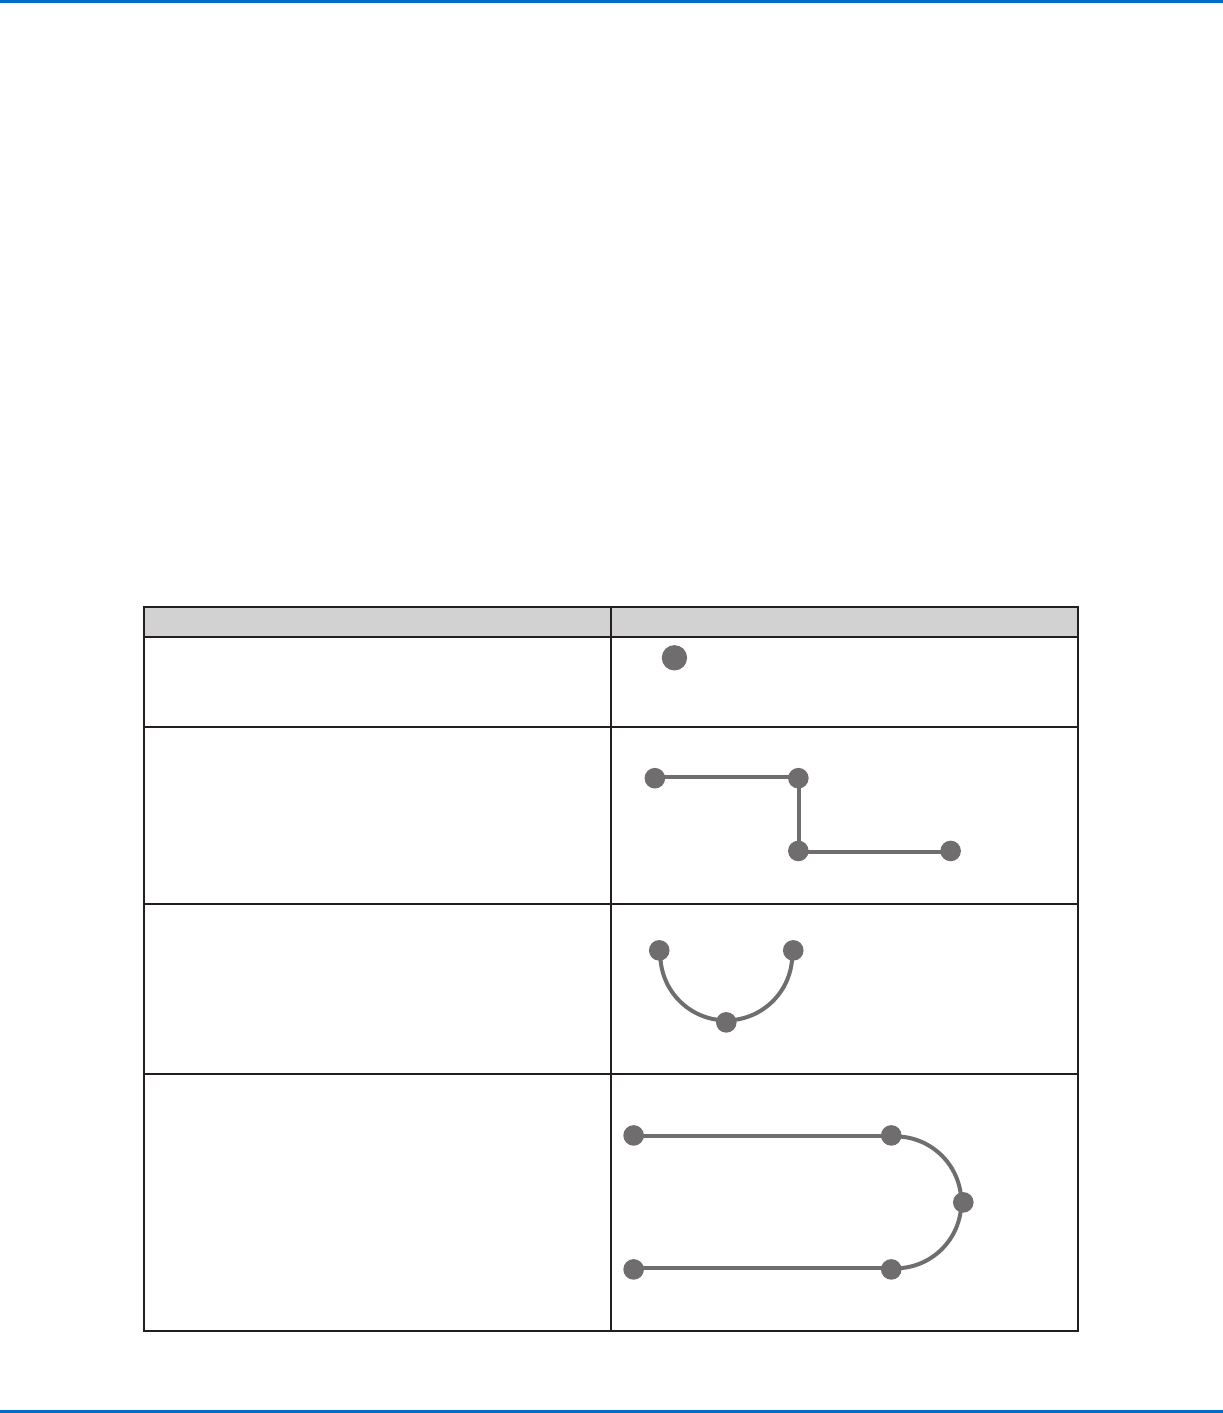
塗布コマンドはパターンの構成要素です。塗布コマンドをプログラムするために、ノズルが目的のXYZ位置に移動され、その
位置で塗布コマンドが登録されます。このアクションは、必要な塗布パターンが完了するまで繰り返されます。下の表で例を紹
介します。
セットアップコマンドは、塗布コマンドの実行方法を指定します。プログラムの先頭にセットアップコマンドを挿入することをお
勧めします。最も一般的に使用されるセットアップコマンドは、Backtrack Setup、Dispense Dot Setup、Dispense End
Setup、Line Dispense Setup、Line Speed、およびZ Clearance Setupです。
塗布コマンドの例
コマンド 結果として得られるパターン(上から見た図)
液剤を点状に塗布するようにロボットをプログラムする場
合、XYZ位置をDISPENSE DOTコマンドとして登録しま
す。
DISPENSE DOT
液剤を線に沿って塗布するようロボットをプログラムする場
合、線の始点のXYZ位置をLINE STARTコマンドとして登
録します。ノズルが方向を変える位置はLINE PASSINGコ
マンドとして登録します。液剤の塗布を終了する位置はLINE
ENDコマンドとして登録します。
Line Start
Line EndLine Passing
Line Passing
液剤を円弧状に塗布する場合、塗布の始点のXYZ位置
をLINE STARTコマンドとして登録します。円弧の頂点は
ARC POINTコマンドとして登録します。円弧の終端はLINE
ENDコマンドとして登録します。
Arc Point
Line Start Line End
線や円弧を組み合わせ、複雑な軌道に沿って液剤を塗布す
ることもできます。
Line Start
Line End
Arc Point
Line Passing
Line Passing
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
25
オフセットにつ いて
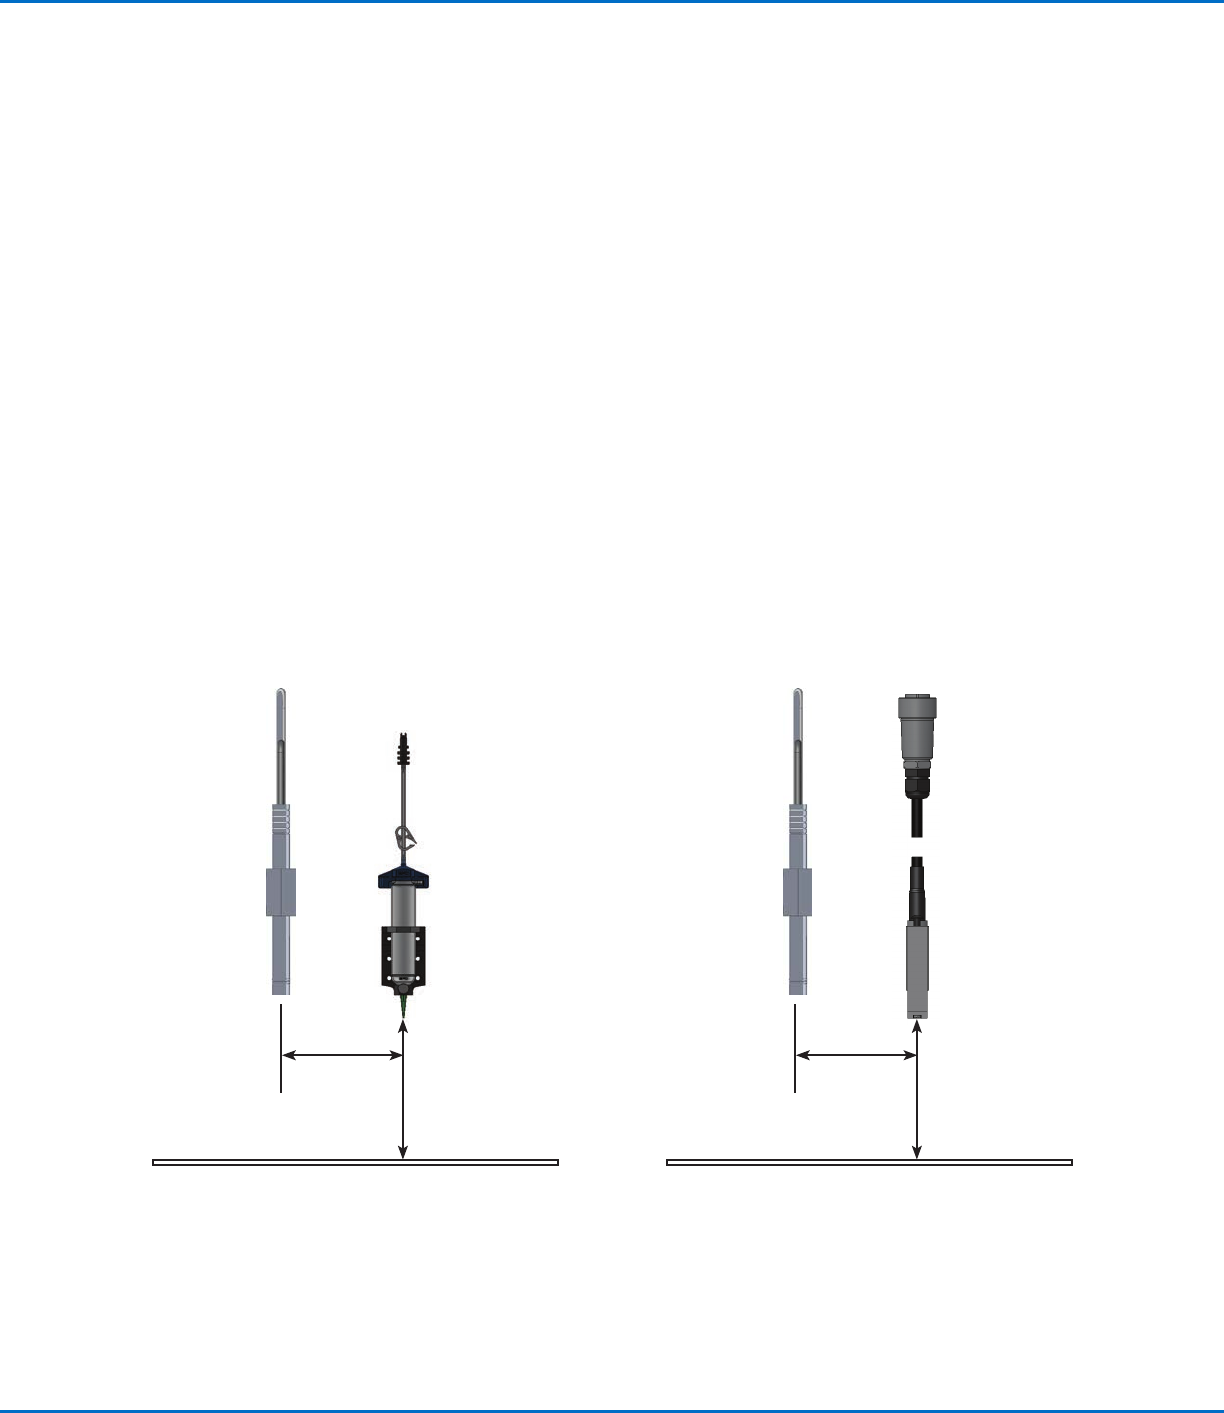
オフセットは2つのコンポーネントの距離です。プログラムを作成する前に、システムに以下のオフセットを「学習させる」必要
があります。
• カメラ-ノズル 間のオフセット:カメラ視 野の中 心とノズルの中 心の距 離(これはX Yオフセットです)。
• ノズル-塗布対象基材間のオフセット:(1)接触型アプリケーションではノズルの先端と塗布対象基材の距離、または(2)
非接触型アプリケーションではノズルの先端と塗布対象基材の距離(これはZ高さ間隔です)。
このようなオフセットを適切に調整して、ノズルが必ず同じ軌道に沿って移動するようにし、塗布ノズルやノズルを交換したと
きに生じるわずかな高さの差を補正する必要があります。
オフセットは、Robot Initial Setupウィザードの設定およびキャリブレーションのプロセス中にロボットに通知されます。この
プロセスは初回起動時とシステムの変更後にも実行する必要があります。システムの変更例には、次のものがあります。
• Z軸上に設置されたコンポーネント(シリンジバレルやカメラなど)の移動時
• 塗布ノズル(ノズル)の交換時
カメラ-ノズル間のオフセット(XYオフセット)、ノズル-塗布対象基材間のオフセット(ノズル高またはZ間隔)の図
カメラ-ノズル 間
X Y オフセット
ノズル-塗布対象
基材間オフセット
(Z間隔)
カメラ-ノズル 間
X Y オフセット
ノズル-塗布対象基
材 間 オフセット
(Z間隔)
プ ロ グ ラ ム と コ マ ン ド に つ い て( 続 き )
推奨されるプログラミング方法
• プログラムの先頭に塗布セットアップコマンドを挿入します。
• 塗布コマンドを挿入する前に、まずマークコマンドを挿入します。
• セットアップコマンドとマークコマンドを挿 入してから、塗 布コマンドを挿 入します。
• すべてのプログラムの末尾にEnd Programコマンドを挿入します。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
26
マークについて
塗布対象基材の存在を認識するために、または治具用プレート上での塗布対象基材の向きを判定するために、マークとフィデ
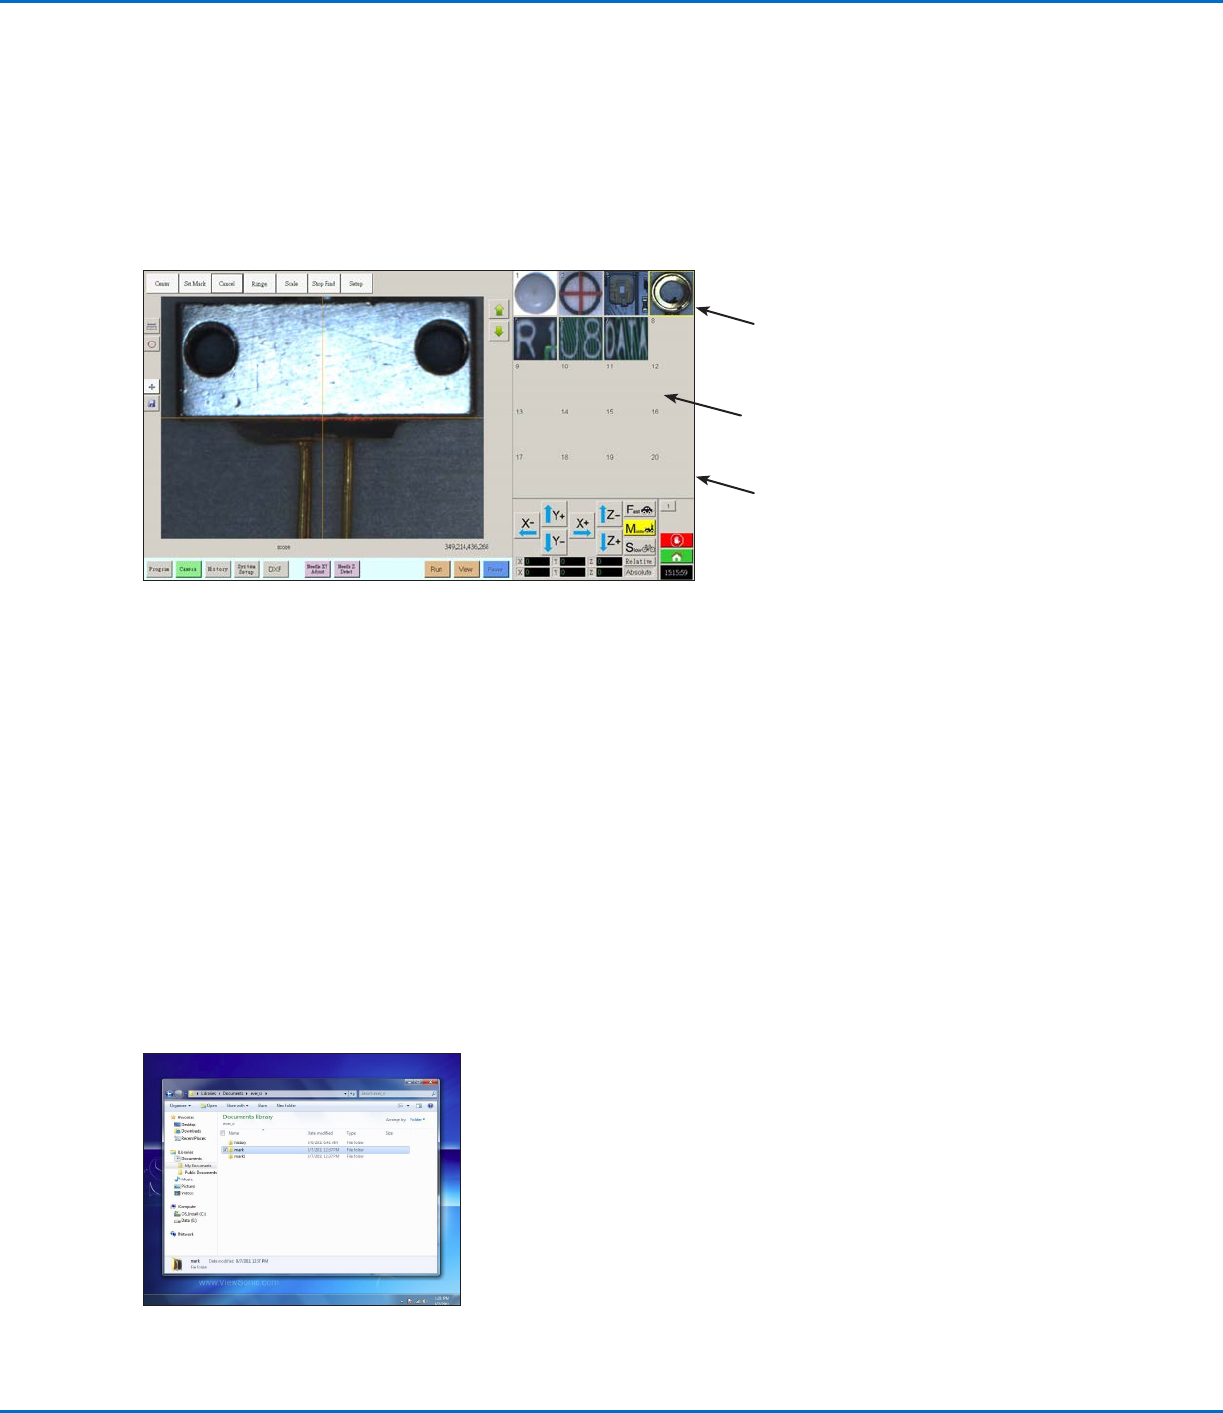
ューシャルマークが使用されます。マークは、カメラによって撮影されてマークライブラリと呼ばれる場所に格納された基準画
像(塗布対象基材上の狭いエリアの画像)です。マークライブラリは、[Camera]タブを選択すると、[Secondary View]画面
に表示されます。格納された画像はマークライブラリのソケットに表示されます。画像が格納されていない画像ソケットは空白
です。
マークは、塗布対象基材で指定された位置を発見するためにシステムが使用する画像です。フィデューシャルマークは2つのマ
ーク画像で、(1)塗布対象基材が適切なXY位置に存在するかどうかを識別するため、(2)回転角度を把握し、それに従ってプ
ログラムを自動的に調整するために結合して使用されます。
DispenseMotionコントローラー上のマーク画像ファイルの保存場所
マーク画像の選択におけるベストプラクティス
• システムは塗布対象基材の位置に合わせるため、選択は(治具用プレートではなく)実際の塗布対象基材上で行います。
• 選択は一意なものとなるようにしてください。カメラの視野内に類似したものがある部分は選択しないようにする必要があ
ります。たとえば、カメラの視野内に小さな円が複数ある場合、その円の1つを選択しないでください。
• わかりやすいものの方が適しています。たとえば、めだった直線のない円の中心よりも、大文字のTにある2本の線の交点の
ほうがマーク画 像 に適しています。
• 実際の塗布位置(シルクスクリーン印刷されたはんだパッドの隅など)のほうが、回路基板のパレットの壊れたコーナーエッ
ジよりも効率的です。これは、製造時の精度に差があるためです。
• フィデューシャルマークが他のフィデューシャルマークから離れれば離れるほど、塗布対象基材上での検出の精度が高まり
ます。
マーク画像ファイル
マークライブラリのソケットには最高240個のマーク画像を格納できます。(詳細は、「[Secondary View]画面」(31ページ)
を参照してください)。これらのマークは、D:\ever_sr\markの下のDispenseMotionコントローラーにファイルとして保存さ
れます。
[Primary View]画面に表示される[Camera]画面と[Secondary View]画面に表示されるマークライブラリ
画像ソケット(格納マ
ーク画像有り)
空 の 画 像ソケット
(格納画像無し)
マークライブラリ