JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第5页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 5 はじ め に 本書 で は、 ノ ー ド ソ ン EFD EV シ リ ー ズ 自 動化デ ィ ス ペ ン シ ン グ シ ス テ ム の全 コ ン ポ…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
4
セットアップ .............................................................................................................................................................................................41
システムパラメータの設 定 .................................................................................................................................................................41
パスワード保護の設定 .......................................................................................................................................................................44
システムの設定とキャリブレーション(必須) ..................................................................................................................................45
ロボットモデルとノズル検知器の選択の確認 ............................................................................................................................45
Robot Initial Setupウィザードを使用したシステムの設定 ...................................................................................................46
(ノズル検知器非装備のシステムのみ)システムの設定とキャリブレーションのテスト ..........................................................53
Needle Z DetectやNeedle XY Adjustへのシステムの応答 ..............................................................................................54
ロボットの機種の変更 ...................................................................................................................................................................54
入力/出力の設定 ................................................................................................................................................................................55
特別な用途向けの入力/出力の設定 ................................................................................................................................................55
マークの検出方法の設定(任意) ......................................................................................................................................................56
システムによるZ高さ値の取得方法の設定(任意) .........................................................................................................................57
複数のプログラム間でのオフセット値の共有 .................................................................................................................................58
測定単位の設定 .................................................................................................................................................................................59
工場出荷時のデフォルト設定の復元 ...............................................................................................................................................59
プログラミング ........................................................................................................................................................................................60
プログラムの作成と実行の方法 .......................................................................................................................................................60
プログラムへのコメントの追加方法 .................................................................................................................................................61
プログラムのロック/ロック解除方法 ...............................................................................................................................................62
塗布対象基材上の軌道または円の測定方法 .................................................................................................................................62
パターンの作成方法 ...........................................................................................................................................................................63
塗布ドットのサンプルプログラム ..................................................................................................................................................63
線と円弧のサンプルプログラム .....................................................................................................................................................63
円のサンプルプログラム .................................................................................................................................................................64
[Example]アイコンの使用方法 .......................................................................................................................................................64
配列内の複数の塗布対象基材上に塗布する方法 .........................................................................................................................65
配列内の特定の対象基材への塗布を無効にする方法 .................................................................................................................66
マークの作成方法 ..............................................................................................................................................................................67
マーク検出の精度を高める方法 .......................................................................................................................................................68
プログラムでのマークやフィデューシャルマークの使用方法........................................................................................................69
マークを使用して平坦な塗布対象基材に塗布する方法 ...............................................................................................................70
[Mark Follow]を使用して曲線に沿って塗布する方法 ................................................................................................................73
自動パージ、プログラムサイクルの制限、液剤の使用可能期間の設定方法 ................................................................................79
ポイントオフセットを使用して、プログラム内のすべてのポイントを調整する方法 ....................................................................80
DispenseMotionを使用したPICOのパラメーターの調整方法 ................................................................................................81
運転 ..........................................................................................................................................................................................................84
通常運転でのシステムの起動 ...........................................................................................................................................................84
Q Rコードのスキャンによるプログラムの実 行 ................................................................................................................................84
塗布サイクル中の一時停止 ...............................................................................................................................................................85
システムのパージ ................................................................................................................................................................................85
オフセットの 更 新 ................................................................................................................................................................................85
シス テムのシャットダ ウン ..................................................................................................................................................................85
パーツ番号 ..............................................................................................................................................................................................85
アクセサリー ............................................................................................................................................................................................86
保護筐体 ..............................................................................................................................................................................................86
構成済み出力ケーブル .......................................................................................................................................................................86
治具用プレート ...................................................................................................................................................................................87
スタート/ストップボックス .................................................................................................................................................................87
ノズル検知器 ......................................................................................................................................................................................87
高さセンサー .......................................................................................................................................................................................88
OptiSureソフトウェアキー ...............................................................................................................................................................88
取り付 けブ ラケット .............................................................................................................................................................................89
目 次( 続 き )
次のページに続く
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
5
はじめに
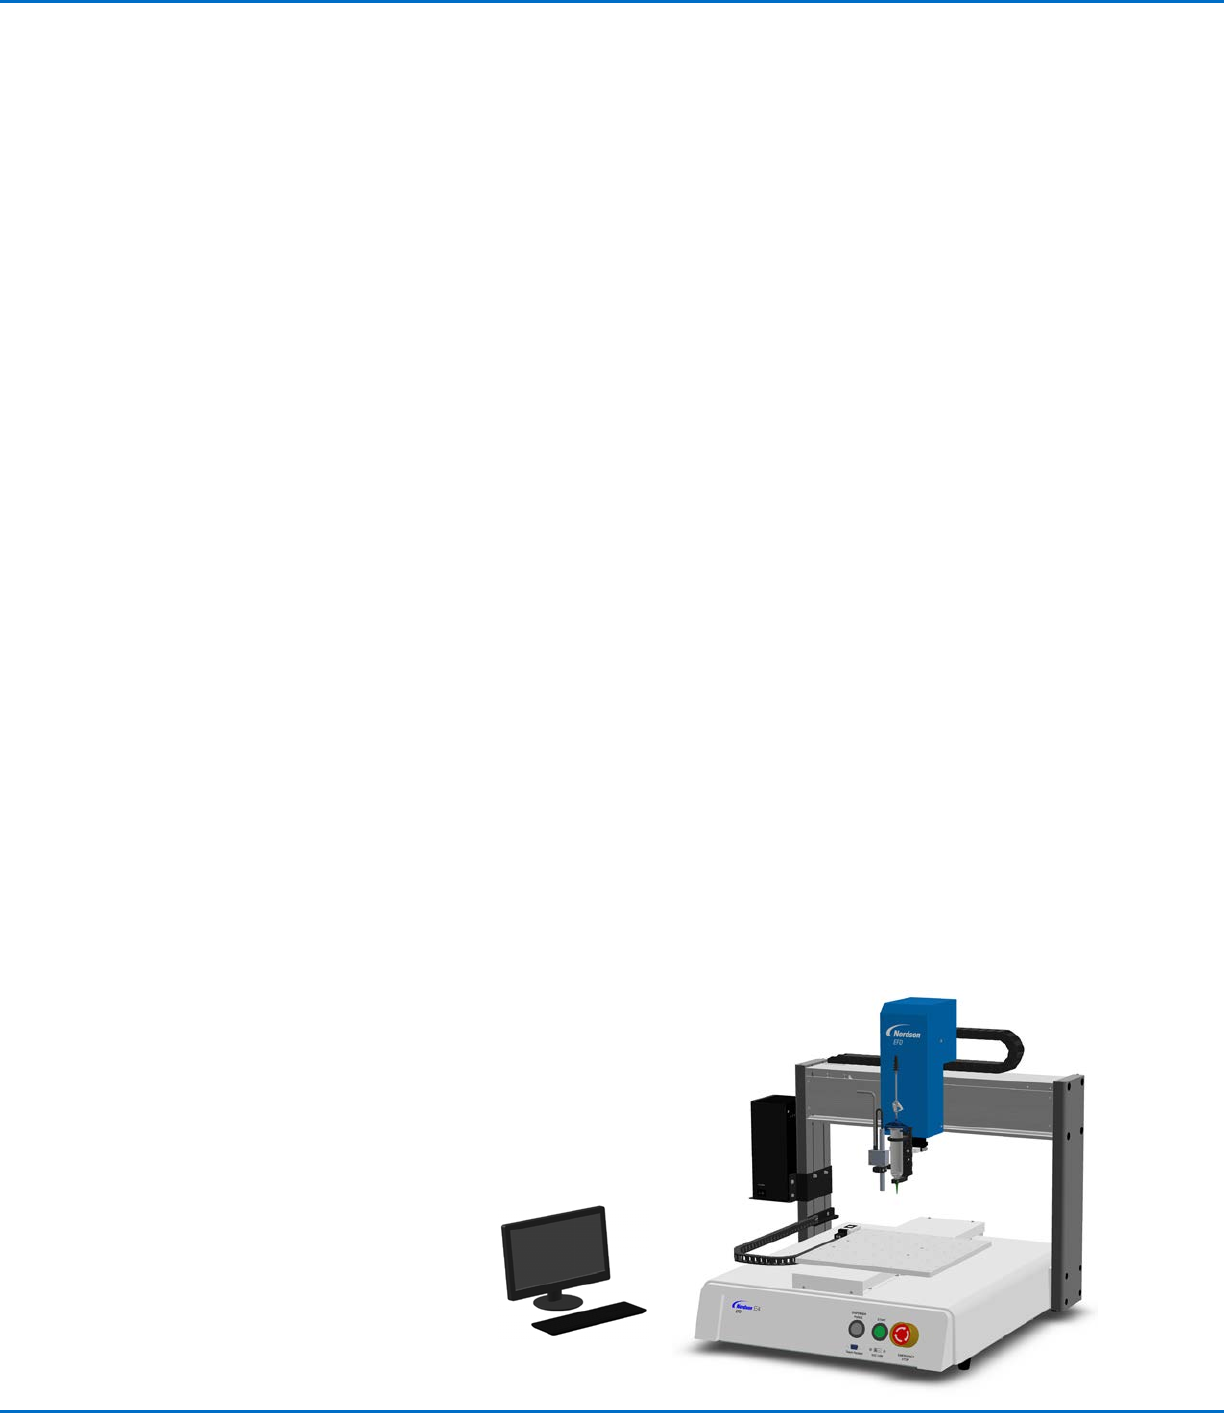
本書では、ノードソンEFD EVシリーズ自動化ディスペンシングシステムの全コンポーネントに関する設置、設定、プログラミン
グ、操作、保守の情報を説明します。ノードソンEFDの自動化ディスペンシングシステムは、あらかじめプログラミングされたパ
ターンで塗布対象基材上に液剤を塗布します。このシステムは、ノードソンEFDの産業用シリンジバレルやバルブシステムとの
併用のために特別に設計・構成されています。自動化ディスペンシングシステムは、スタンドアロンシステムとしても、自動化ソ
リューションの主要機器としても機能する柔軟性を持ち、インライン転送システムやロータリーテーブル、パレットアセンブリ
ラインなどに簡単に統合することができます。
自動化ディスペンシングシステムは主に、DispenseMotionコントローラ、ロボット、およびディスペンシングシステムのコンポ
ーネントから構成されています。ロボットはコンピュータープログラムを実行し、液剤を特定のパターンで塗布対象基材に塗布
します。プログラムは、DispenseMotionコントローラにインストールされたDispenseMotion
™
ソフトウェアを 使 用して作 成
されます。ディスペンシングシステムは、接触式または非接触式で、ノズ
ルを介して液剤を塗布するものです。本書では便宜上、ニードル先端部
と塗 布ノズルを「ノズル」と記 載しています。
高精度ビジョンカメラにより、ロボットは塗布対象基材の位置や方向
のばらつきを考慮して、塗布対象基材ごとに塗布プログラムを自動調
整します。そのために、ソフトウェアは塗布対象基材の現在位置を、プ
ログラムに画像ファイル(マークファイル)として保存された基準位置
と±2.5 mm(0.098")の範囲で比較します。ロボットは、塗布対象基
材のXおよびY位置、または回転角度に差異
を検出すると、ディスペンシング軌道を調整
して、この差異を補正します。
技術仕様 ..................................................................................................................................................................................................90
寸法 ......................................................................................................................................................................................................90
ロボット脚用の取り付け穴テンプレート .........................................................................................................................................90
配線図 ..................................................................................................................................................................................................91
ディスペンサ ポ ート .........................................................................................................................................................................91
外 部コントロールポート ................................................................................................................................................................91
I/Oポート.........................................................................................................................................................................................92
入力/出力接続例 ............................................................................................................................................................................93
付録A:コマンド機能リファレンス .........................................................................................................................................................94
付録B:ウィザードを使用しない場合の設定手順 ...........................................................................................................................120
カメラのスケールの設 定 .................................................................................................................................................................120
(ノズル検知器装備のEVシステムのみ)ノズル検知器の設定 ...................................................................................................121
カメラの焦点を使用してノズル-塗布対象基材間のオフセット(Z間隔)を設定 ......................................................................122
付録C:DXFファイルのインポート ....................................................................................................................................................123
[DXF]画面の概要 ...........................................................................................................................................................................123
DXFのインポートの詳細設定 ........................................................................................................................................................124
DXFファイルのインポート方法 .....................................................................................................................................................125
Sort Path Byオプションの使用 ..................................................................................................................................................128
付録D:QRコードスキャンのセットアップ .........................................................................................................................................130
付録E:マルチニードルの設定と使用 ................................................................................................................................................133
付録F:高さセンサーの設定と使用 ...................................................................................................................................................138
付録G:I/Oピン機能の設定 ................................................................................................................................................................142
付録H:ソフトウェア更新プログラムをインストールするためのシステム設定 .............................................................................144
目 次( 続 き )
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
6
安全に関する手引
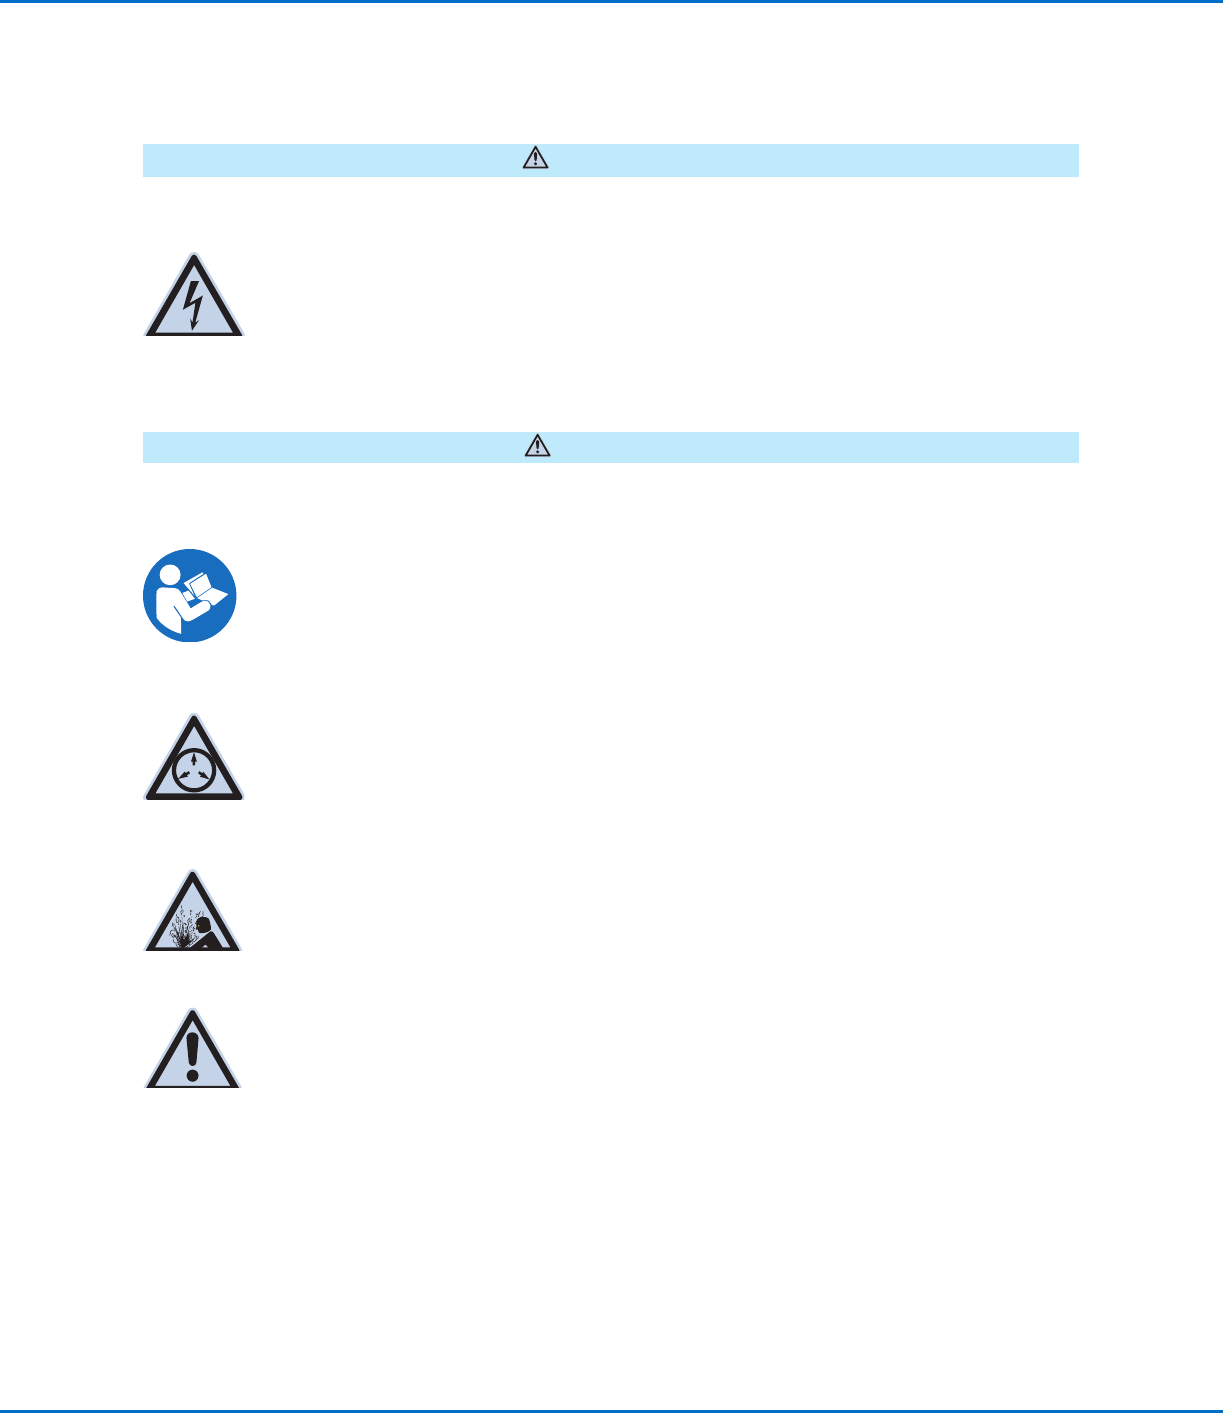
「注意」レベルの危険を伴う注意事項です。
これに従わない場合、低〜中程度の怪我の危険があります。
注意
取扱説明書をお読みください
当製品の適正な使用方法を理解するため、取扱説明書をお読みください。また、安全に関する注意事項を守
ってください。各作業や製品に関する個別の警告、注意事項は、それぞれの製品の取扱説明書の該当する個
所に記載されています。取扱説明書など必要な文書は、作業者が利用しやすい場所に置くようにしてくださ
い。
「警告」レベルの危険を伴う注意事項です。
これに従わない場合、死亡または重症を負う可能性があります。
警告
感電
感電する危険性があります。カバーを外す前に電源を切ってください。または電気機器を修理する前に、スイ
ッチの電源を切り、ロックアウトしてタグ付けしてください。わずかでも感電を感じた場合は、直ちにすべての
機器の電源を切ってください。問題が特定あるいは解決されない限り、装置を始動させないでください。
最大エア圧
製品マニュアルに特に明記されていない限り、最大エアー入力圧は7.0 bar(100 psi)です。それを超える場
合は、破損の恐れがあります。エアー入力圧は、定格が0 〜7.0 bar(0〜100 psi)の外部エアー圧レギュレ
ータを使って力をかけることになっています。
開放圧
加圧装置またはコンポーネントを開く、または調整もしくは修理する前には、油圧とエアー圧を開放してくだ
さい。
火傷
表面は熱くなっています。熱くなったバルブコンポーネントの金属表面には触れないでください。熱くなった
装置の周りでの作業で、接触を避けられない場合は、耐熱手袋や耐熱服を着用してください。熱くなった金属
面への接触を避けられなかった場合、怪我の原因となります。