JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第23页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 23 シ ス テ ム の電 源の投入 デ ィ ス ペン シ ン グシ ステ ム コ ン ポーネ ン ト を含め、 シ ス テ ムの設 置を完了 し た ら、…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
22
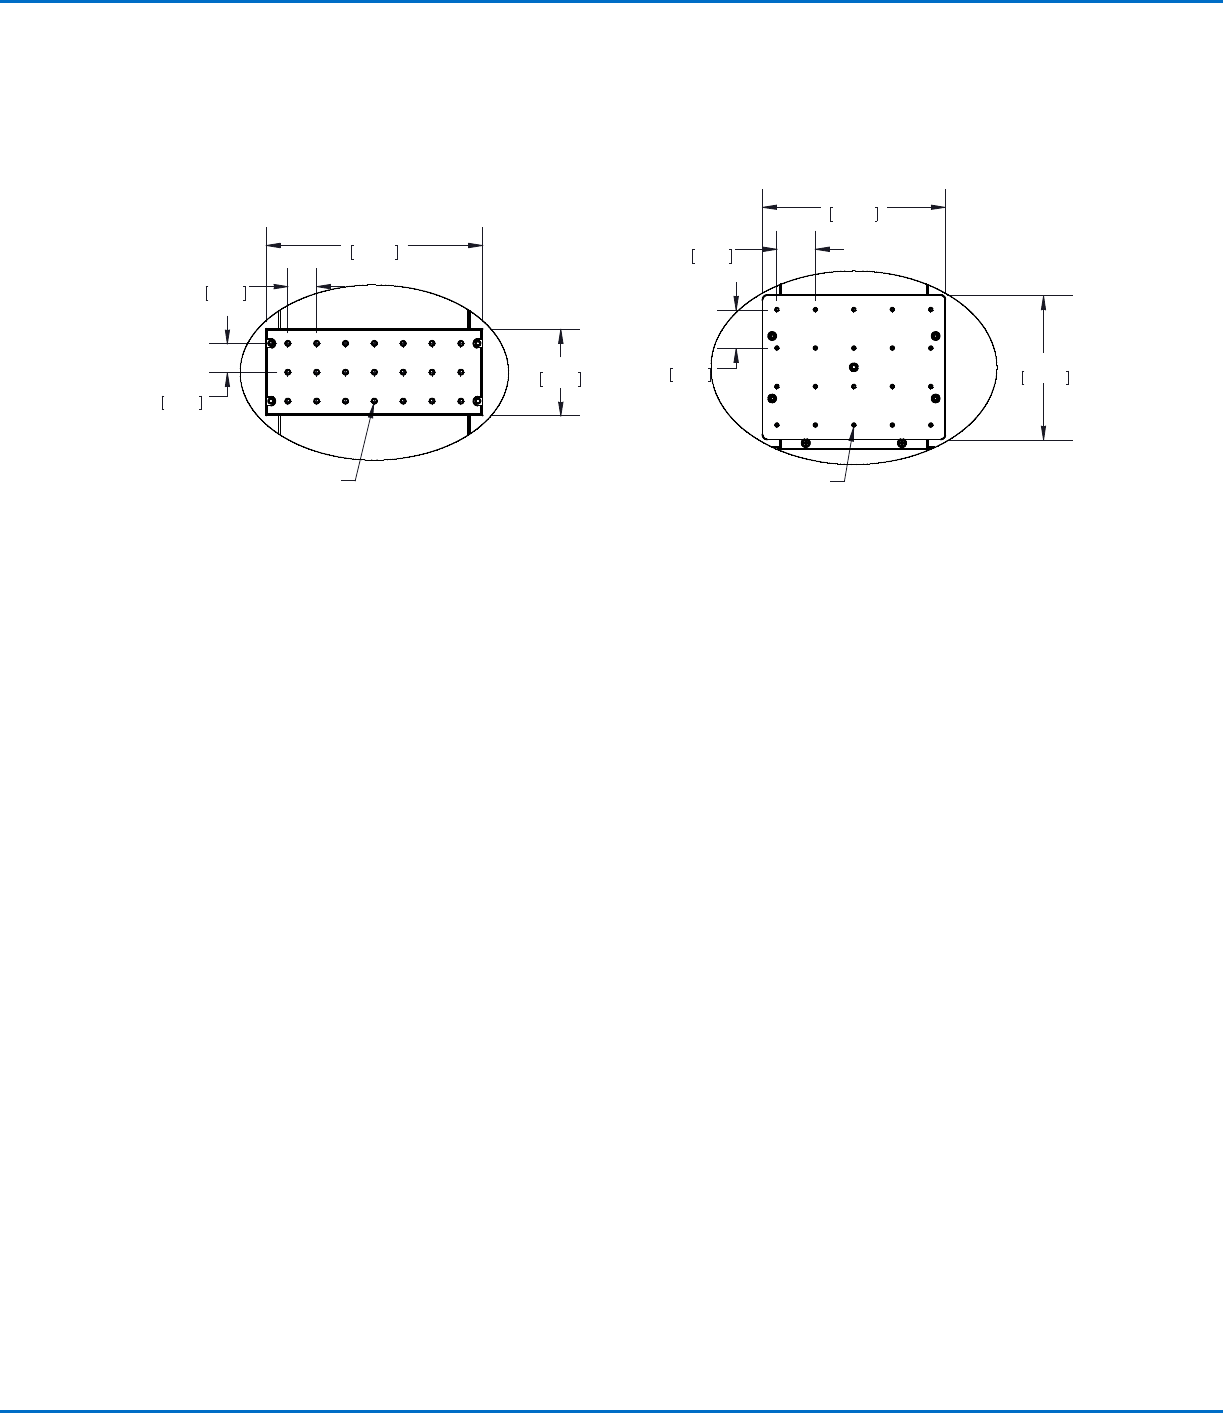
作業面(治具用プレート)の準備
塗布対象基材をしっかり固定できるように、ロボット作業面またはオプションの固定プレートを準備します。固定プレートの部
品番号については、87ページの「固定プレート」を参照してください。固定プレートの取り付け穴テンプレートを以下に示しま
す。
200 x 200標準治具用プレート 大型治具用プレート(300 x 300、400 x 400、または500
x 500)
5.91
150.00
2.36
60.00
6X .79
20.00
2X .79
20.00
21X M4X0.7 - 6H THRU ALL
入力/出力の接続(オプション)
自動化ディスペンシングシステムの全モデルが、8つの標準入力と8つの標準出力を搭載しています。入力/出力配線を、ロボッ
トの背面にあるI/Oポート接続に接続します。配線図については、「I/Oポート」(92ページ)を参照してください。システム入出
力には、複数の使用方法があります。入出力の詳細については、「入力/出力の設定」(55ページ)を参照してください。
7.48
190.00
5.91
150.00
4X 1.57
40.00
3X 1.57
40.00
20X M4X0.7 - 6H THRU ALL
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
23
システムの電源の投入
ディスペンシングシステムコンポーネントを含め、システムの設置を完了したら、シ
ステムの電源をオンにして、設置を確認します。
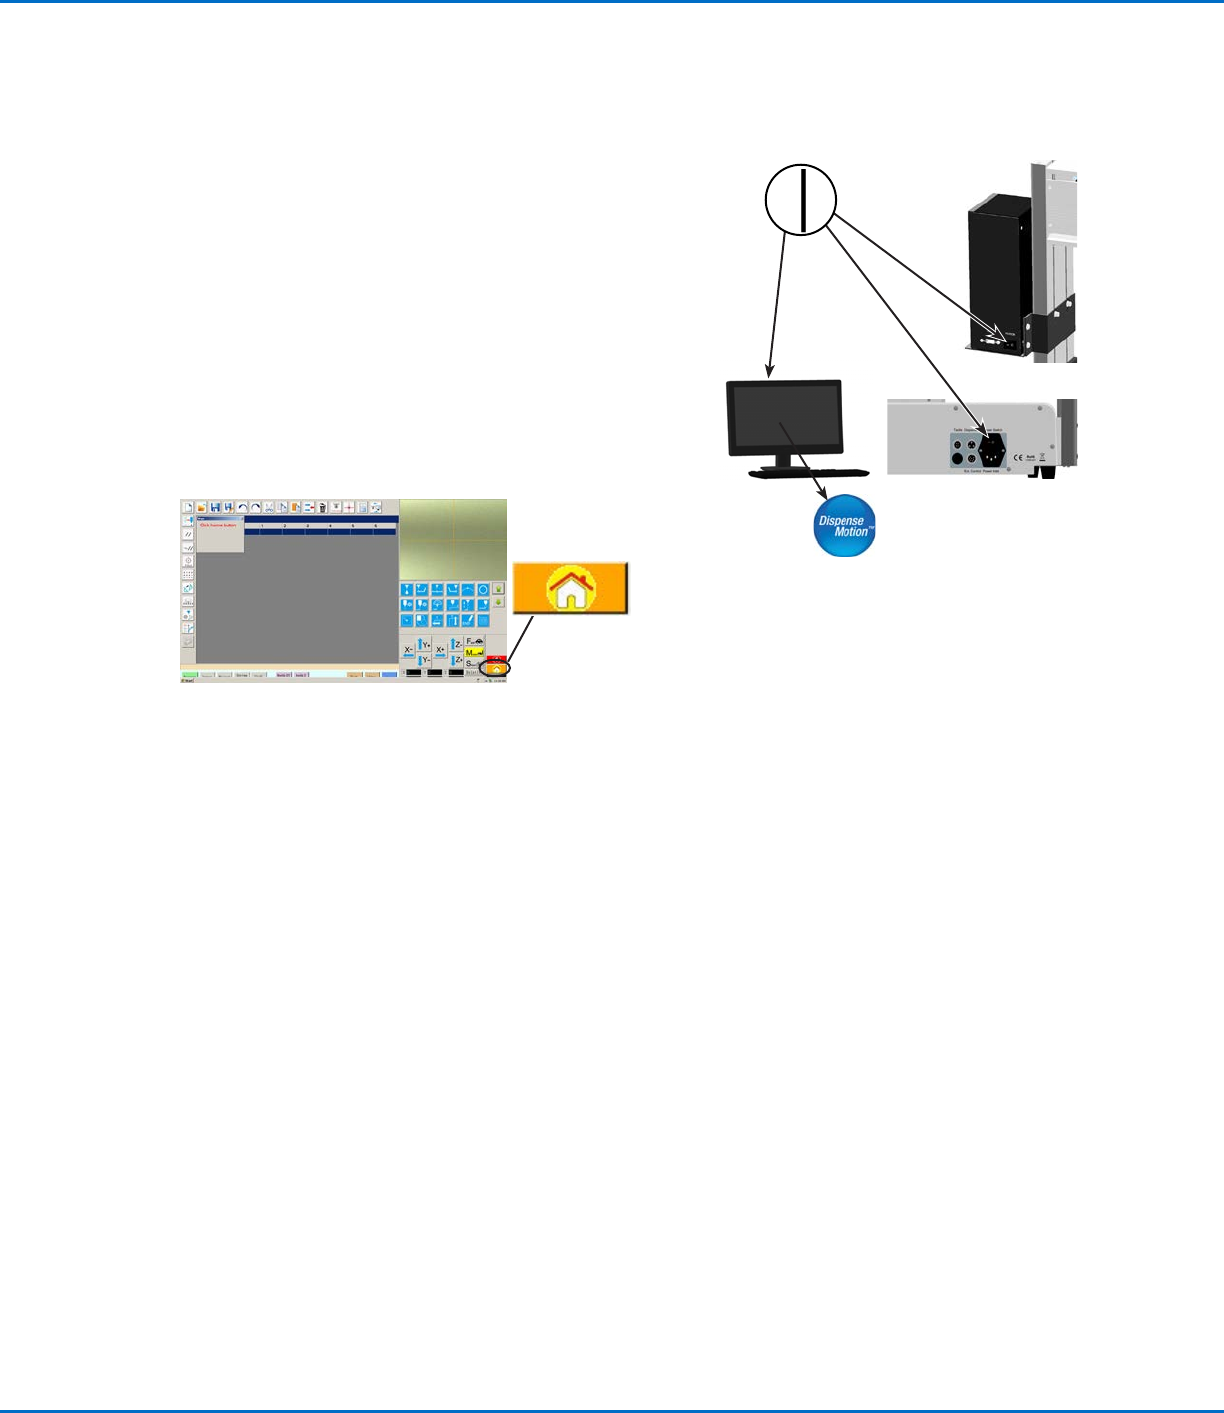
1. 以下の設置作業が完了していることを確認してください。
• 必要なシステムコンポーネントがすべて設置されていること(「設置
(18ページ)を参照してください)。
• 入力/出力安全プラグが設置されていること(該当する場合)。
• ロボットの前面パネルにある[EMERGENCY STOP](緊急停止)ボ
タンが 押されてい ないこと。
2. DispenseMotionコントローラ、モニター、ロボットのスイッチをオン
にします。
3. [DispenseMotion]アイコンをダブルクリックして、ディスペンシング
ソフトウェアを開きます。
4. [HOME]をクリックします。
ロボットがカメラをホーム位置(0,0,0)に移動します。これでシステム
の準 備 は 完了です。
5. バルブコントローラとディスペンシングシステムを有 効にします。必 要に応じ
て、ディスペンシング機器の説明書を参照してください。
6. 以下のセクションを参照してシステムを設定し、用途に応じたプログラムを作
成します。
• 「プログラミングの概要」(24ページ)
• 「DispenseMotionソフトウェアの概要」(27ページ)
• 「セットアップ」(41ページ)
• 「プログラミング」(60ページ)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
24
プログラミングの概要
このセクションで説明されている概要をよく理解してから、プログラムの作成に取り掛かってください。
プログラムとコマンドについて
プログラムとは 、ファイルとして保 存されたコマンドの集まりです。各コマンドは、番 号 付きアドレスとしてファイルに保 存されま
す。コマンドはさらに以 下 のコマンドタイプに分けられます。
• セットアップコマンド - XYZ座標やZ間隔高など、プログラムレベルのパラメータを設定します。
• 塗布コマンド - XYZ座標と関係するコマンドであり、塗布コマンドを実行するための信号を自動的にディスペンシングシ
ステムに送 信します。
ロボットはプログラムを実行するときに、各アドレスを順番に読み込み、そのアドレスに含まれるコマンドを実行します。アドレ
スにセットアップコマンドが含まれている場合、システムはそのコマンドを登録します。アドレスに塗布コマンドが含まれている
場合は、ロボットはそのコマンドが指定する位置にX軸、Y軸、Z軸を移動し、塗布コマンドを実行します。
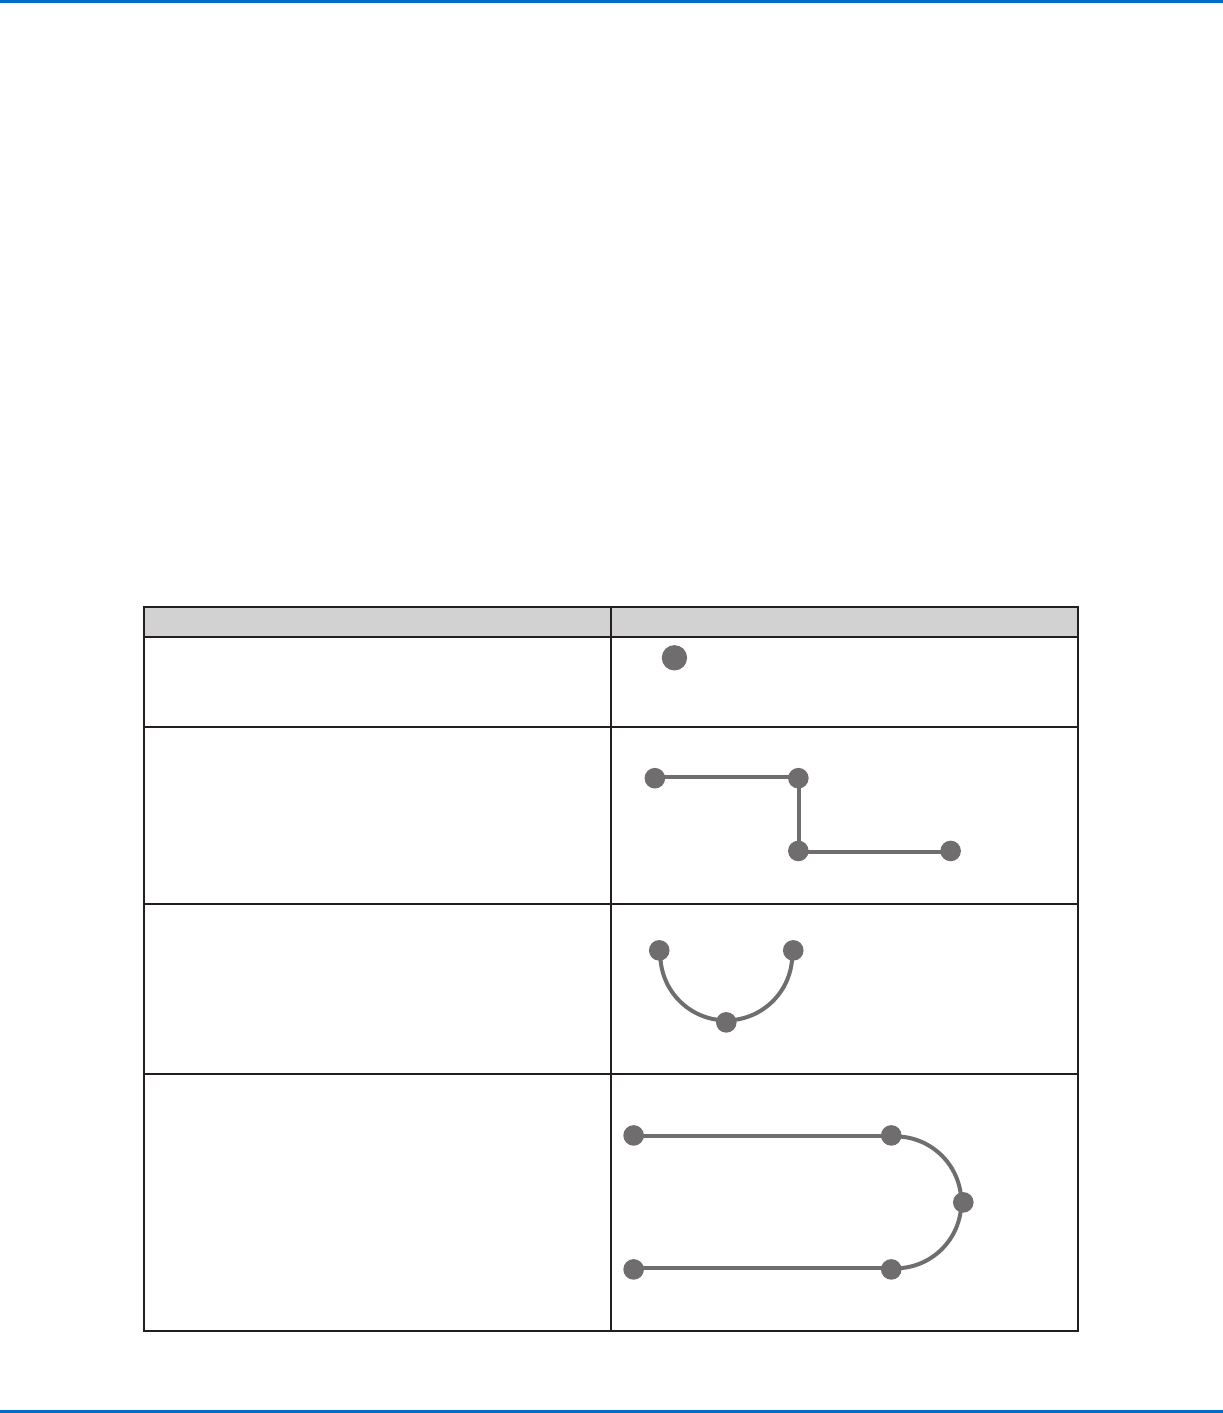
塗布コマンドはパターンの構成要素です。塗布コマンドをプログラムするために、ノズルが目的のXYZ位置に移動され、その
位置で塗布コマンドが登録されます。このアクションは、必要な塗布パターンが完了するまで繰り返されます。下の表で例を紹
介します。
セットアップコマンドは、塗布コマンドの実行方法を指定します。プログラムの先頭にセットアップコマンドを挿入することをお
勧めします。最も一般的に使用されるセットアップコマンドは、Backtrack Setup、Dispense Dot Setup、Dispense End
Setup、Line Dispense Setup、Line Speed、およびZ Clearance Setupです。
塗布コマンドの例
コマンド 結果として得られるパターン(上から見た図)
液剤を点状に塗布するようにロボットをプログラムする場
合、XYZ位置をDISPENSE DOTコマンドとして登録しま
す。
DISPENSE DOT
液剤を線に沿って塗布するようロボットをプログラムする場
合、線の始点のXYZ位置をLINE STARTコマンドとして登
録します。ノズルが方向を変える位置はLINE PASSINGコ
マンドとして登録します。液剤の塗布を終了する位置はLINE
ENDコマンドとして登録します。
Line Start
Line EndLine Passing
Line Passing
液剤を円弧状に塗布する場合、塗布の始点のXYZ位置
をLINE STARTコマンドとして登録します。円弧の頂点は
ARC POINTコマンドとして登録します。円弧の終端はLINE
ENDコマンドとして登録します。
Arc Point
Line Start Line End
線や円弧を組み合わせ、複雑な軌道に沿って液剤を塗布す
ることもできます。
Line Start
Line End
Arc Point
Line Passing
Line Passing