JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第54页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 54 ロ ボッ トの 機 種 の 変 更 シ ス テ ム が 正常に 動作 す る た め に は、 正 し い ロ ボ ッ ト の機種 を 選択す る 必…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
53
RobotInitialSetupウィザードを使用したシステムの設定(続き)
ロボットの初期設定([Step7]タブ):(ノズル検知器装備のEVシステムのみ)システムの設定とキャリブレーシ
ョンのテスト
重要:お使いのシステムにノズル検知器が付いていない場合は、「(ノズル検知器非装備のシステムのみ)システムの設定とキ
ャリブレーションのテスト」に進んでください。
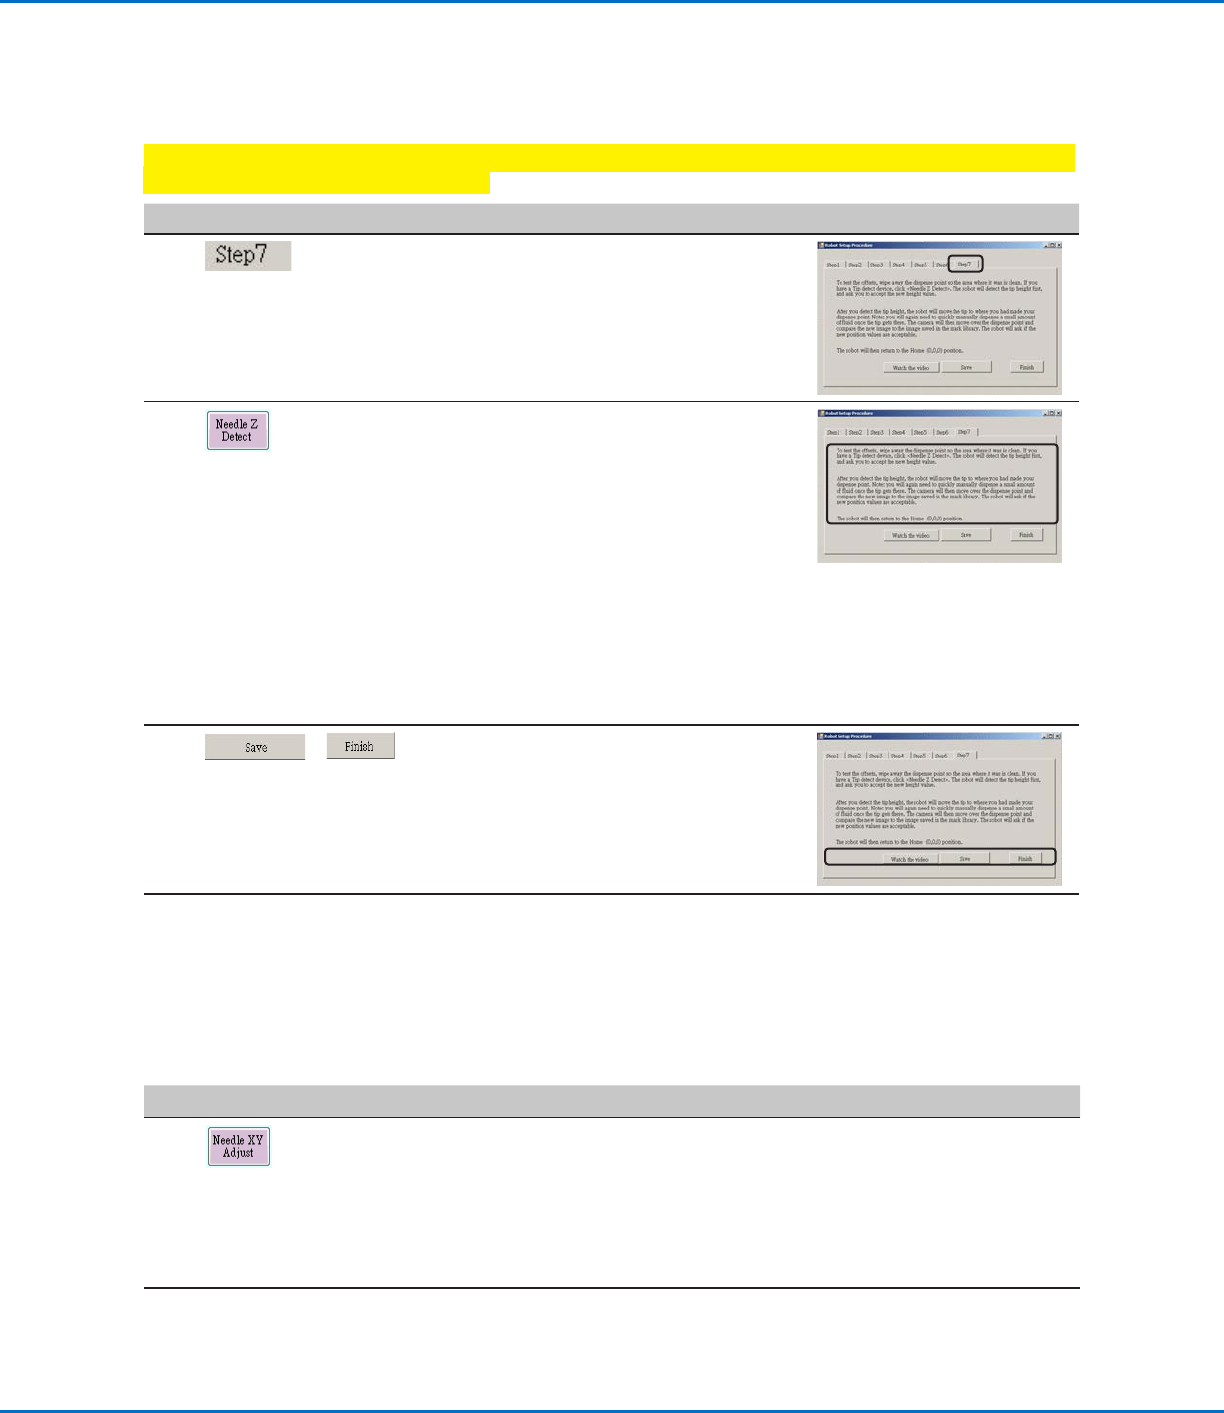
# クリック 手順 参考画像
1
• [STEP7]タブをクリックします。
2
• [NEEDLE Z DETECT]をクリックして、設定を
テストします。
• 確認を求められたら、[YES/OK]をクリックしま
す。
注 記:
- システムが[Needle Z Detect]を実行する
と、Needle Z Detectの完了後、自動的に
[Needle XYAdjust]も実行されます。
- [Needle Z Detect]選択に対するシステム
応答の詳細については、「Needle Z Detect
やNeedle XY Adjustへのシステムの応答」
(54ページ)を参照してください。
3
>
• [SAVE]をクリックします。
• [FINISH]をクリックします。
これでシステムの 設 定とキャリブレーションは 完
了です。プログラムの作成については、「プログラ
ミング」(60ページ)を参照してください。
(ノズル検知器非装備のシステムのみ)システムの設定とキャリブレーションのテスト
#
クリック 手順
1
ノズル検知器無しのシステムのみ:
• [NEEDLE XY ADJUST]をクリックして、設定をテストします。
• 確認を求められたら、[YES/OK]をクリックします。
[Needle XY Adjust]選択に対するシステム応答の詳細については、「Needle Z
DetectやNeedle XY Adjustへのシステムの応答」(54ページ)を参照してくださ
い。
これでシステムの設 定とキャリブレーションは 完了です。プログラムの作 成について
は、「プログラミング」(60ページ)を参照してください。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
54
ロボットの機種の変更
システムが正常に動作するためには、正しいロボットの機種を選択する必要があります。次の手順に従って、必要に応じてロボ
ットの機種を変更します。
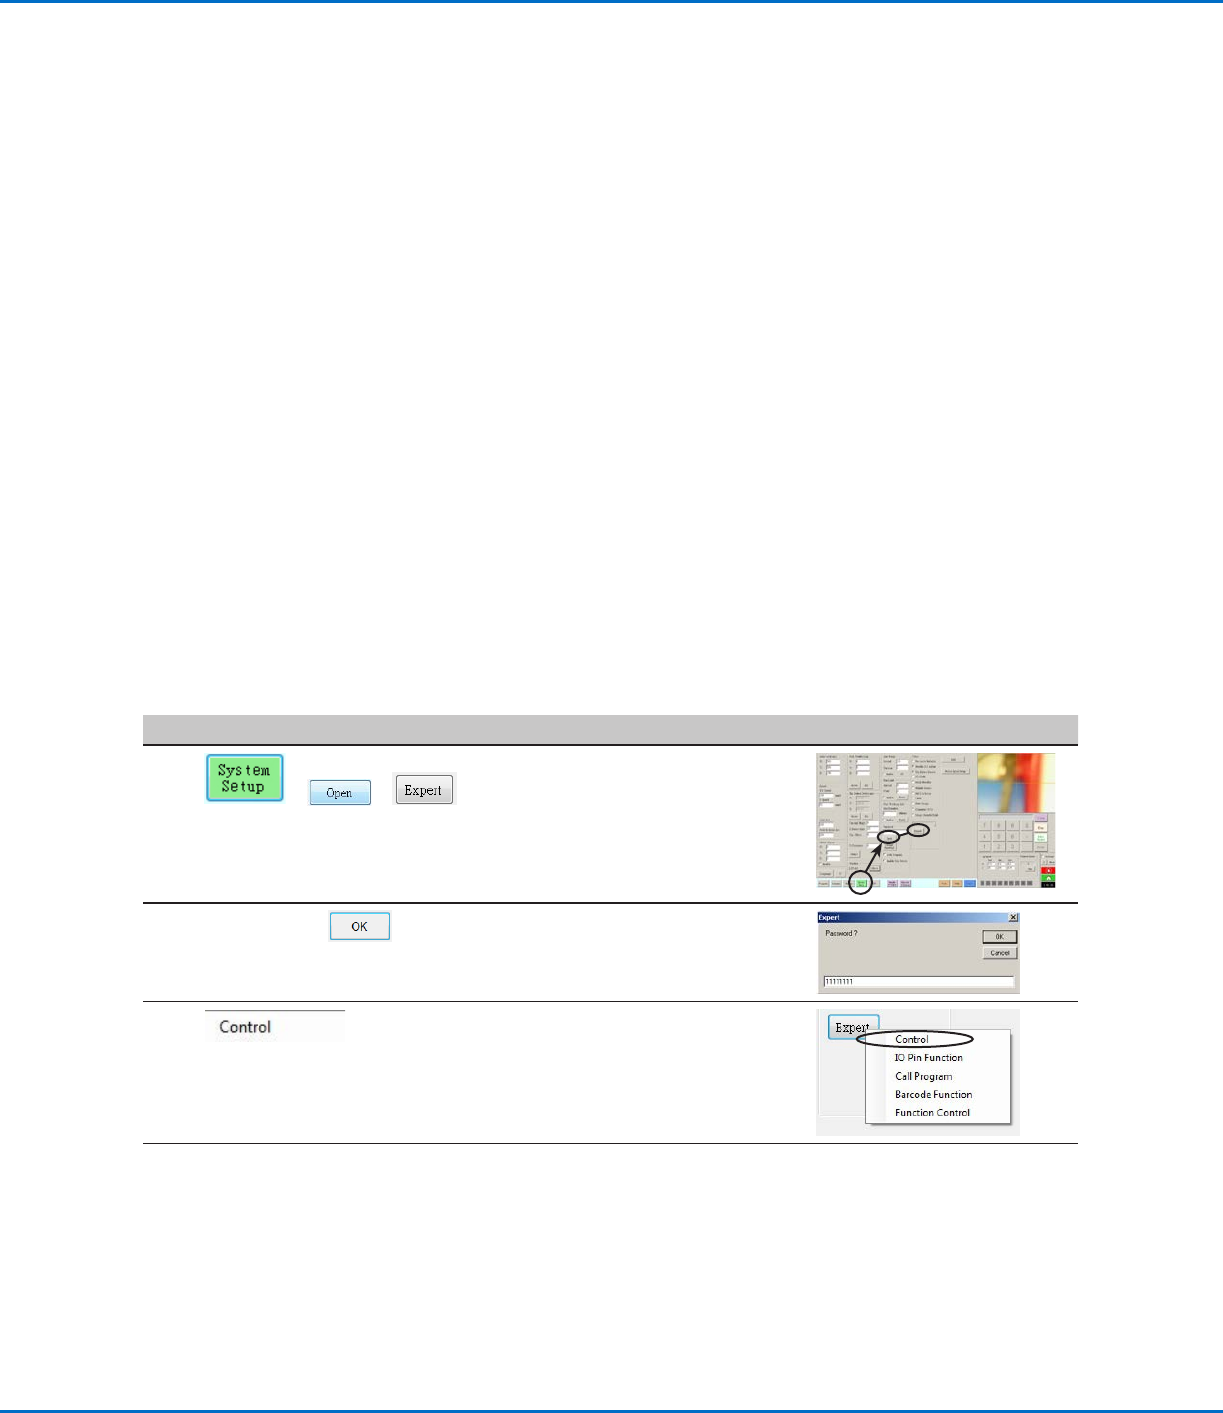
# クリック 手順 参考画像
1
> >
• [SYSTEM SETUP] > [OPEN] >
[EXPERT]の順にクリックします。
2
11111111>
• 「11111111」と入力し、[OK]をクリッ
クします。
3 • [CONTROL]をクリックします。
続く
NeedleZDetectやNeedleXYAdjustへのシステムの応答
注 記:オプションのノズル検知器装備のシステムの場合は、[Needle XY Adjust]ボタンと[Needle Z Detect]ボタンの両方
が表示されます。オプションのノズル検知器が付いていないシステムの場合は、[Needle XY Adjust]ボタンのみです。
[NEEDLEZDETECT]をクリックすると、システムは以下のアクションを実行します。
• ノズル検知 器センサーの上にノズルを移 動し、センサーに触れるまでノズルを下げます。
• 最後に行った測定と現在の測定の差異を測定し、比較します。
• ノズル-塗布対象基材間のオフセット(Z間隔)の変更の確認を要請します。
• 現在開いているプログラムのすべてのポイントを、最新のノズル-塗布対象基材間のオフセット(Z間隔)に揃え直します。
• Needle XY Adjustシーケンスを自動的に実行します(後述)。
[NEEDLEXYADJUST]をクリックすると、システムは以下のアクションを実行します。
• ノズルを塗布対象基材上のあらかじめ設定された位置に移動します。
• 液剤のドットを塗布します。
• 塗布した液剤のドットの上にカメラを移動します。
• ドットの配置をマークライブラリに保存されているマーク画像と比較します。
• カメラ-ノズル間のオフセット(XYオフセット)の変更の確認を要請します。
• 現在開いているプログラムのすべてのポイントを、新しいXYオフセットに揃え直します。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
55
入力/出力の設定
入力/出力を接続している場合には、この手順に従い、入力/出力接続のテストを行います。
注 記:自動化ディスペンシングシステムの全モデルが、8つの標準入力と8つの標準出力を搭載しています。入出力それぞれ
を、16入力、16出力に拡張するためのキットも用意されています。「アクセサリー」(86ページ)を参照してください。
前提条件
システムが適切に設置され、設定されていること。「設置」(18ページ)および「セットアップ」(41ページ)を参照してくださ
い。
入力/出力配線が適切に接続されていること。配線図については、「I/Oポート」(92ページ)を参照してください。
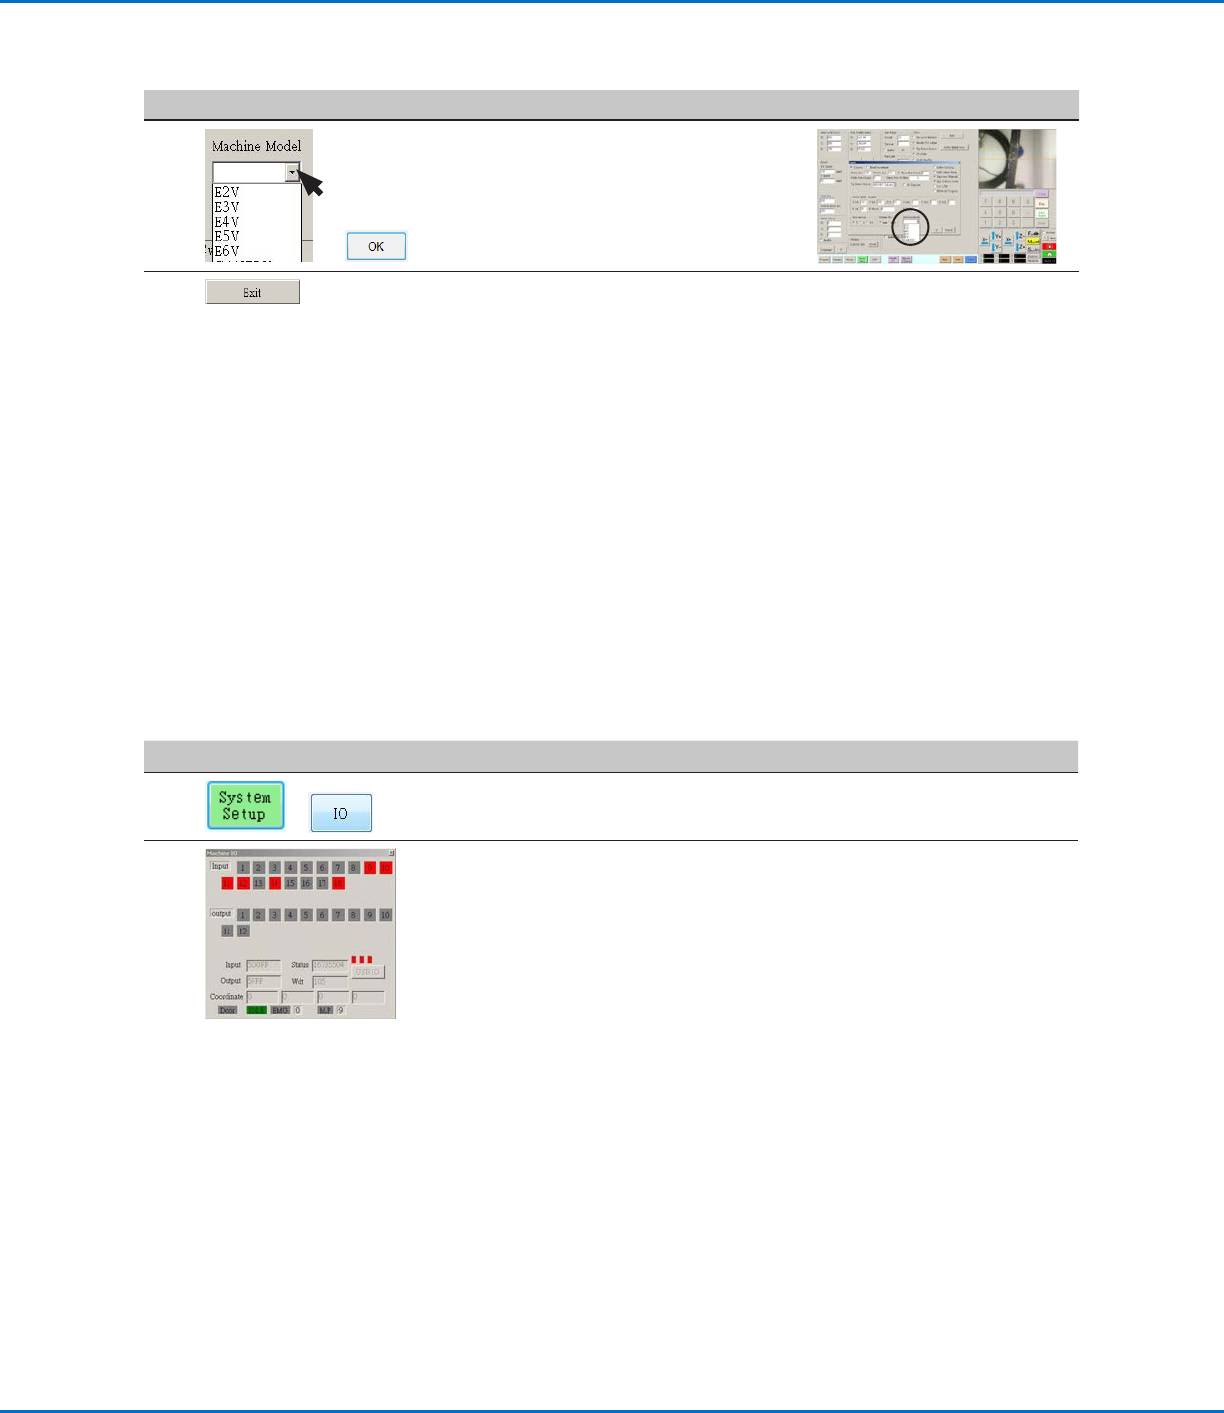
#
クリック 手順
1
>
[SYSTEM SETUP] > [IO]をクリックします。
2
オンまた は オフにする出 力をクリックし、[ X ] をクリックしてウィンドウを 閉 じます。
注 記:
• 入力は、オンになると、赤く点滅します。
• 入力/出力は、1から8までのみを使用してください。それ以外のI/Oは、システム用に
予 約されています。
特別な用途向けの入力/出力の設定
IOピン機能は、ロボットの動作に関係する、ユーザー設定可能な条件設定を可能にします。「付録G:I/Oピン機能の設定」
(142ページ)を参照してください。
# クリック 手順 参考画像
4
>
• [Machine Model]ドロップダウンメニ
ューから正しいロボットの機種を選択し
ます。
• [OK]をクリックして保存します。
5
• [EXIT]をクリックしてソフトウェアを閉
じます。
• ロ ボットをオフにします。
• DispenseMotionソフトウェアを再度
開き、ロボットをオンにして変更を有効
にします。
ロボットの機種の変更(続き)