JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第53页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 53 RobotInitialSetup ウ ィ ザー ド を 使用 し た シ ス テ ム の設定 (続 き ) ロ ボ ッ ト の初期設定([St…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
52
RobotInitialSetupウィザードを使用したシステムの設定(続き)
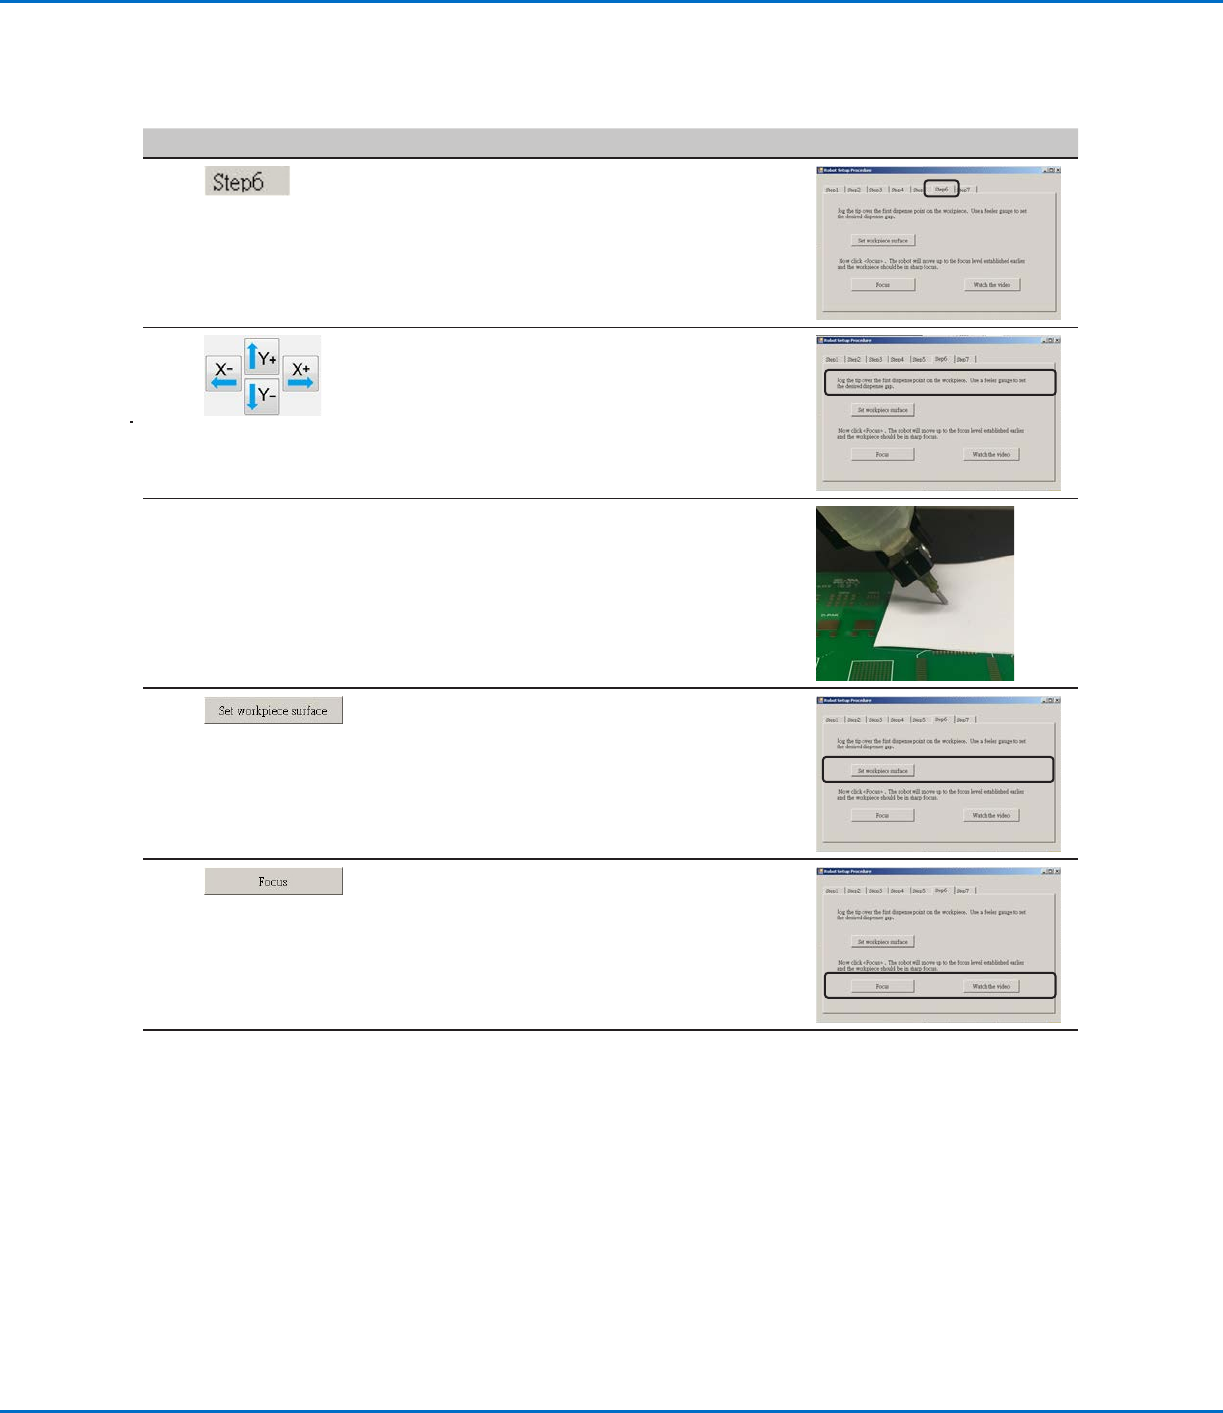
ロボットの初期設定([Step6]タブ):ノズル-塗布対象基材間のオフセットの設定
# クリック 手順 参考画像
1
• [STEP6]タブをクリックします。
2
• ノズルを塗布対象基材上の適切な基準点に移
動します。
• 表面に接触せずに、塗布対象基材のできるだけ
近いところまでノズルを下ろします。
3
• 隙間ゲージを使用して、ノズルと塗布対象基材
との間の距離を設定します。
4
• [SET WORKPIECE SURFACE]をクリックし
ます。
5
• [FOCUS]をクリックします。
ノズルが正しい焦点の高さに移動します。
6
• お使いのシステムにノズル検知器が付いていな
い場合は、53ページの「(ノズル検知器非装備の
システムのみ)システムの設 定とキャリブレーシ
ョ ン の テ ス ト 」に 進 み ま す 。
• お使いのシステムにノズル検知器が含まれて
いる場合は、53ページの「ロボットの初期設定
([Step 7]タブ):(ノズル検知器装備のEVシステ
ムのみ)システムの設定とキャリブレーションの
テ ス ト 」に 進 み ま す 。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
53
RobotInitialSetupウィザードを使用したシステムの設定(続き)
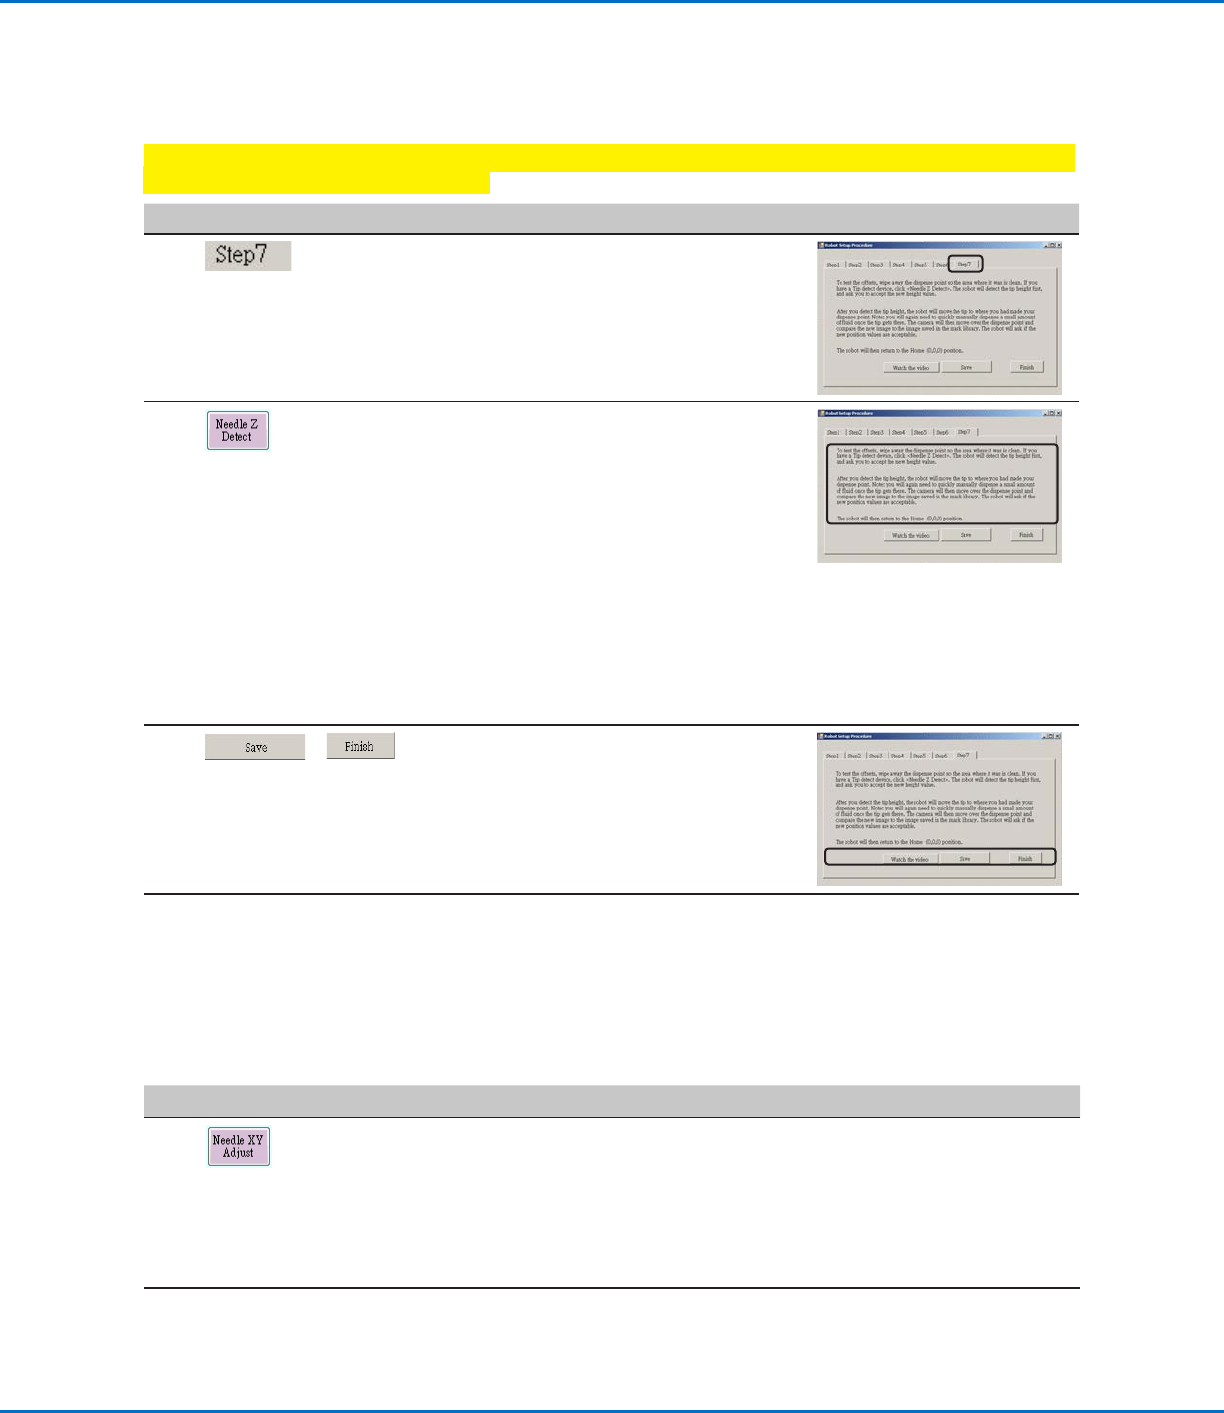
ロボットの初期設定([Step7]タブ):(ノズル検知器装備のEVシステムのみ)システムの設定とキャリブレーシ
ョンのテスト
重要:お使いのシステムにノズル検知器が付いていない場合は、「(ノズル検知器非装備のシステムのみ)システムの設定とキ
ャリブレーションのテスト」に進んでください。
# クリック 手順 参考画像
1
• [STEP7]タブをクリックします。
2
• [NEEDLE Z DETECT]をクリックして、設定を
テストします。
• 確認を求められたら、[YES/OK]をクリックしま
す。
注 記:
- システムが[Needle Z Detect]を実行する
と、Needle Z Detectの完了後、自動的に
[Needle XYAdjust]も実行されます。
- [Needle Z Detect]選択に対するシステム
応答の詳細については、「Needle Z Detect
やNeedle XY Adjustへのシステムの応答」
(54ページ)を参照してください。
3
>
• [SAVE]をクリックします。
• [FINISH]をクリックします。
これでシステムの 設 定とキャリブレーションは 完
了です。プログラムの作成については、「プログラ
ミング」(60ページ)を参照してください。
(ノズル検知器非装備のシステムのみ)システムの設定とキャリブレーションのテスト
#
クリック 手順
1
ノズル検知器無しのシステムのみ:
• [NEEDLE XY ADJUST]をクリックして、設定をテストします。
• 確認を求められたら、[YES/OK]をクリックします。
[Needle XY Adjust]選択に対するシステム応答の詳細については、「Needle Z
DetectやNeedle XY Adjustへのシステムの応答」(54ページ)を参照してくださ
い。
これでシステムの設 定とキャリブレーションは 完了です。プログラムの作 成について
は、「プログラミング」(60ページ)を参照してください。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
54
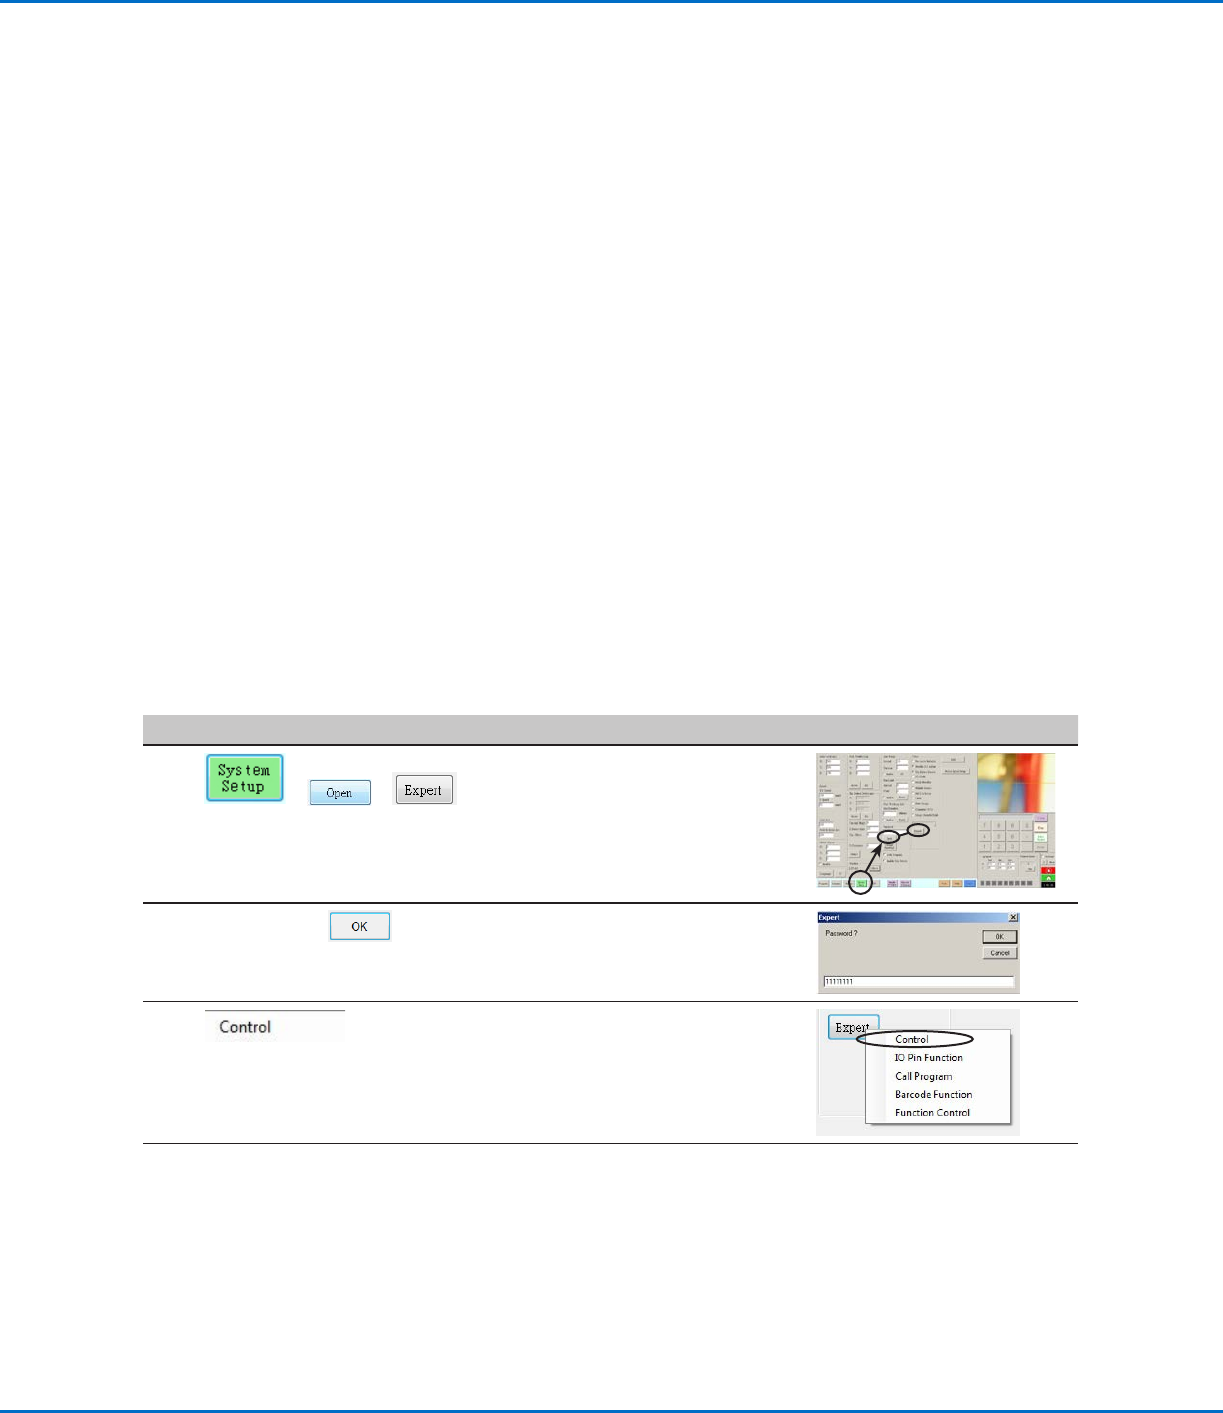
ロボットの機種の変更
システムが正常に動作するためには、正しいロボットの機種を選択する必要があります。次の手順に従って、必要に応じてロボ
ットの機種を変更します。
# クリック 手順 参考画像
1
> >
• [SYSTEM SETUP] > [OPEN] >
[EXPERT]の順にクリックします。
2
11111111>
• 「11111111」と入力し、[OK]をクリッ
クします。
3 • [CONTROL]をクリックします。
続く
NeedleZDetectやNeedleXYAdjustへのシステムの応答
注 記:オプションのノズル検知器装備のシステムの場合は、[Needle XY Adjust]ボタンと[Needle Z Detect]ボタンの両方
が表示されます。オプションのノズル検知器が付いていないシステムの場合は、[Needle XY Adjust]ボタンのみです。
[NEEDLEZDETECT]をクリックすると、システムは以下のアクションを実行します。
• ノズル検知 器センサーの上にノズルを移 動し、センサーに触れるまでノズルを下げます。
• 最後に行った測定と現在の測定の差異を測定し、比較します。
• ノズル-塗布対象基材間のオフセット(Z間隔)の変更の確認を要請します。
• 現在開いているプログラムのすべてのポイントを、最新のノズル-塗布対象基材間のオフセット(Z間隔)に揃え直します。
• Needle XY Adjustシーケンスを自動的に実行します(後述)。
[NEEDLEXYADJUST]をクリックすると、システムは以下のアクションを実行します。
• ノズルを塗布対象基材上のあらかじめ設定された位置に移動します。
• 液剤のドットを塗布します。
• 塗布した液剤のドットの上にカメラを移動します。
• ドットの配置をマークライブラリに保存されているマーク画像と比較します。
• カメラ-ノズル間のオフセット(XYオフセット)の変更の確認を要請します。
• 現在開いているプログラムのすべてのポイントを、新しいXYオフセットに揃え直します。