JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第93页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 93 入力/出力接 続例 ロ ボ ッ ト の背面 に あ る I/Oポ ー ト と 外部 コ ン ト ロ ー ル ポ ー ト を 使用 し て 、 入力 と…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
92
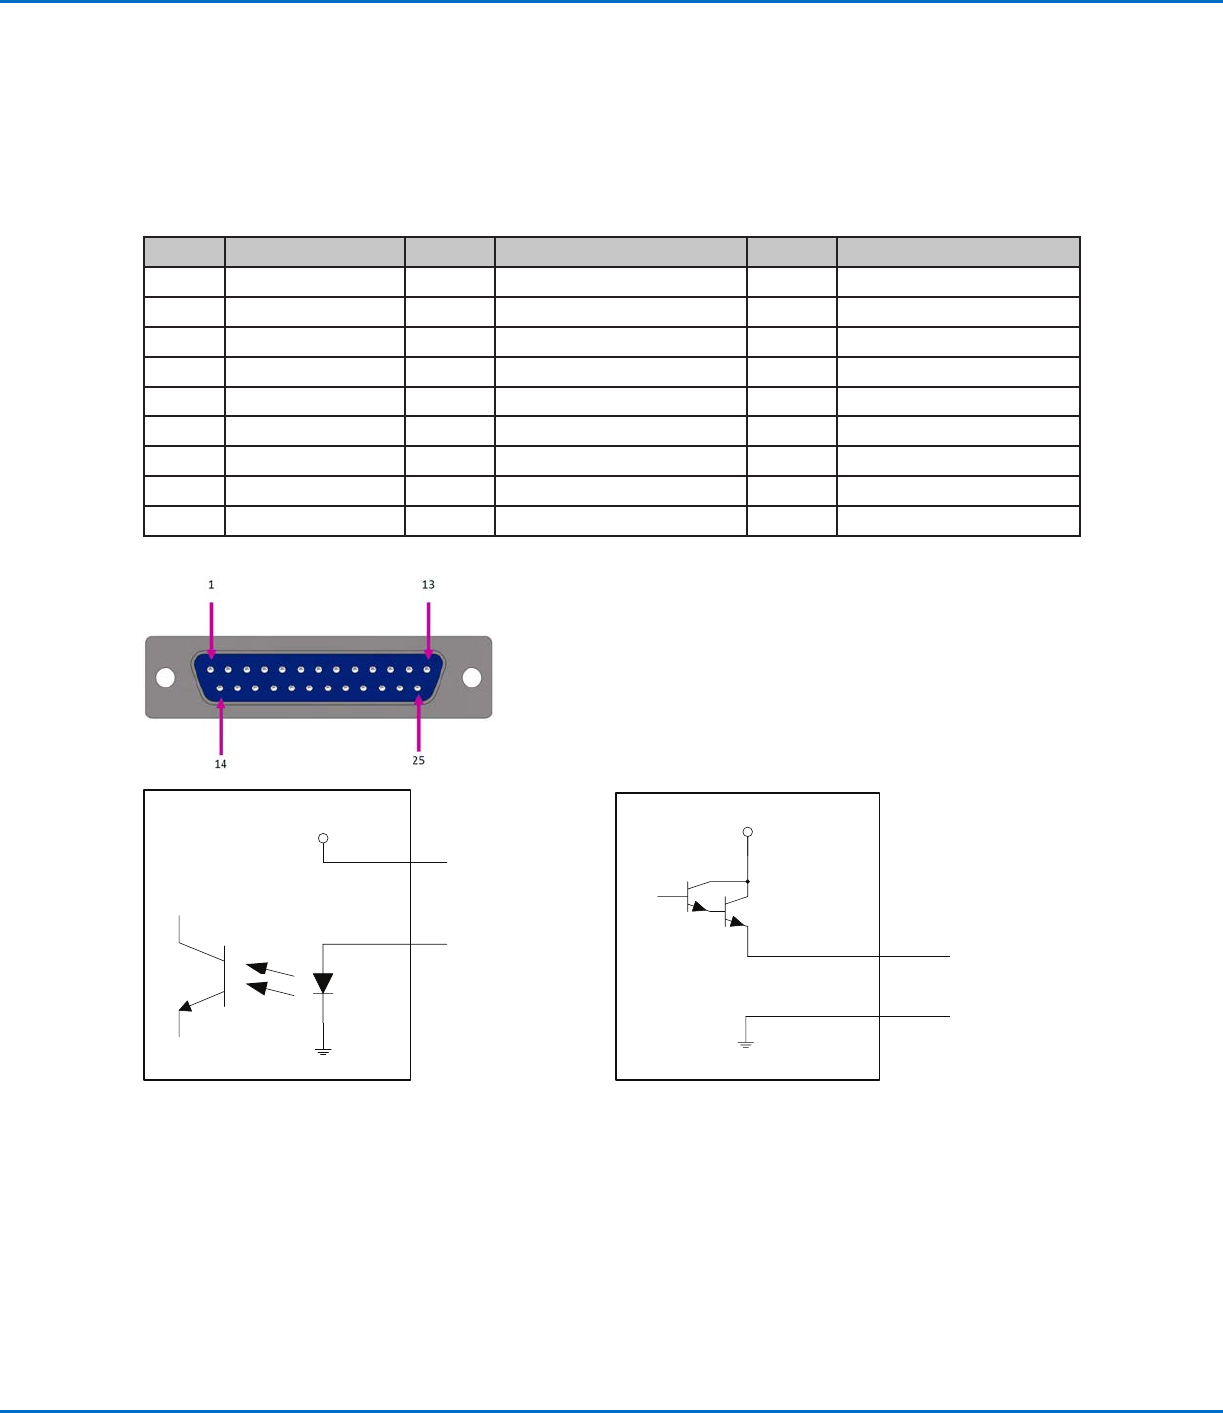
I/Oポート
注 記:
• 出力は、125 mA定格です。
• +24 VDC出力は3.0 Amp定格です。
ピン 説明 ピン 説明 ピン 説明
1 入力1 10 接続されない 19 出力6
2 入力2 11 GND 20 出力7
3 入力3 12 GND 21 出力8
4 入力4 13 GND 22 接続されない
5 入力5 14 出力1 23 接続されない
6 入力6 15 出力2 24 +24 VDC
7 入力7 16 出力3 25 +24 VDC
8 入力8 17 出力4
9 接続されない 18 出力5
入力概要図 出力概要図
ピン25
出力X
+24V
入力X
ピン13
+24V
技術仕様(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
93
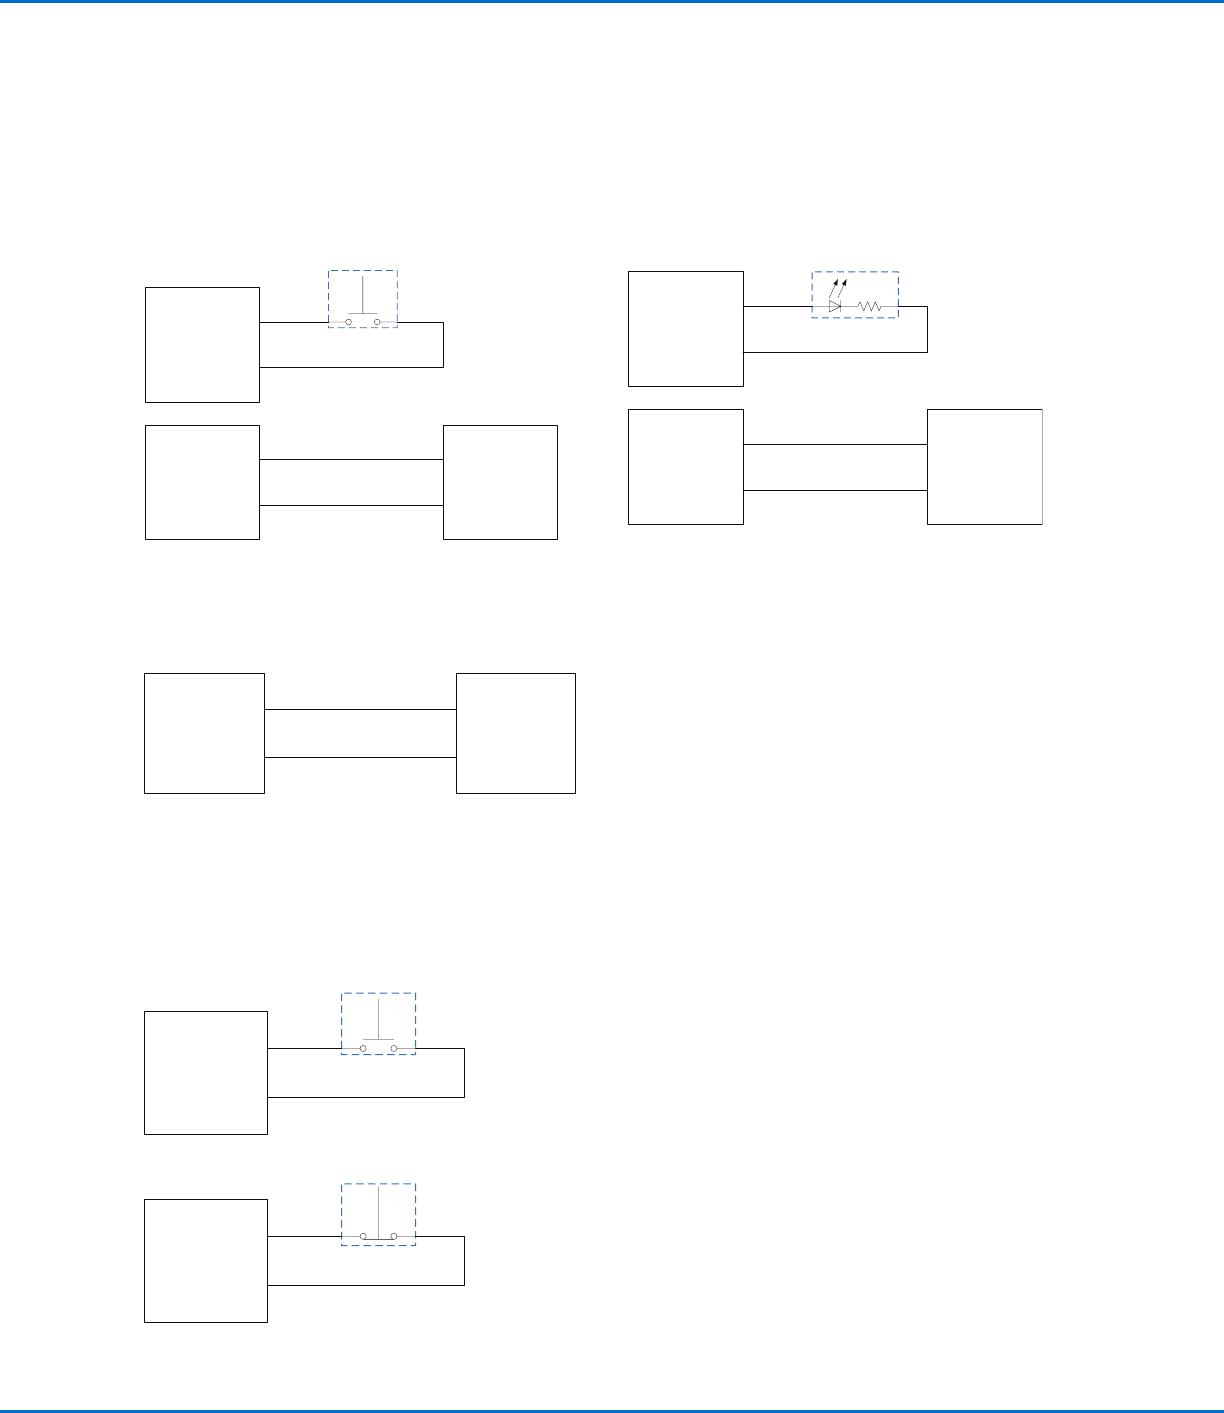
入力/出力接続例
ロボットの背面にあるI/Oポートと外部コントロールポートを使用して、入力と出力を接続することができます。システムには、
スペアコネクターも提供されています。次の概略図に、ロボットに対する入力/出力接続の典型例を示します。
入力
ピン 25
PLC出力(+24V)
PLC
SW1
ロ ボット
I/Oポート
+24VDC
ロ ボット
I/Oポート
ピン 2
出力 2
ピン 11
GND
ピン 1
出力 1
PLC GND
出力
ロボットから電源供給される外部デバイス
ピン 24
デバイス
ロ ボット
I/Oポート
+24VDC
ピン 11
GND
+24 VDC出力は3.0 Amp定格です。
外部コントロールへの始動/緊急停止(ESTOP)接続
ピン 2
ESTOP
開始信号
外 部コントロ ール
ポート
ピン 7
緊急停止
ピン 1
GND
外 部コントロ ール
ポート
SW1
ピン 6
緊急停止
ピン 14
+24V In
デバイス
LED 1
ロ ボット
I/Oポート
出力1
ロ ボット
I/Oポート
ピン 15
出力2
ピン 11
GND
ピン 11
GND
GND
出力は、125 mA定格です。
技術仕様(続き)
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
94
付録A:コマンド機能リファレンス
この付録では、各セットアップコマンドと塗布コマンドの詳細を説明します。コマンドはアルファベット順に掲載しています。
すべてのコマンドについて、以下のルールが適用されます。
• コマンドは、そのコマンドより優 先される別のコマンドが 実 行されるまで有 効です。
• コマンドの設定はシステムの設定よりも優先されます。
Acceleration(加速)
クリック 機能
ロボットの加速をポイント間(ptp)で行うか、連続軌道沿い(cp)に行うかを制御します。一般に、このパラ
メータの値はロボットの加速と反比例します。
パラメータ 説明
0:ptp 1:cp 加速の制御をポイント間(ptp)と連続軌道沿い(cp)の間で切り替えます。
値 ポイント間の加速度、または連続軌道上の加速度を設定します。
範囲:20–600 (mm/s
2
)
ArcPoint(円弧点)
クリック 機能
現在のXYZ位置を円弧ポイントとして登録します。円弧ポイントは、円弧状の軌道に沿って液剤を塗布します。
BacktrackSetup(後退設定)
クリック 機能
線状塗布の最後にノズルを持ち上げる方法を設定します。このコマンドは、粘度の高い液剤や糸引きの多い液剤
の末端がどこに落ちるかを制御する際に役立ちます。次のページの図に、Backtrack Setupの選択設定について
説明します。
パラメータ 説明
Backtrack Length Line Endポイントからノズルが移動する距離。
Backtrack Gap Line Endポイントから移動するときのノズルの高さ。この値は、そのポイントのZ
Clearance値未満でなければなりません。
Backtrack Speed 線状塗布後、(1)後退軌道に沿って逆方向に上昇し、移動するとき、または(2)前進し
ながら斜めに上昇するときのノズルの移動速度
Type
0または空白(Normal) — ノズルは[Backtrack Gap]に入力された高さ分、垂直に移動
します。
1(Back) — ノズルは、[Backtrack Length]と[Backtrack Gap]に入力された距離と高
さの分、斜め後方に移動します。
2(SquareBack) — ノズルは、[Backtrack Gap]に入力された高さ分上昇
し、[Backtrack Length]に入力された距離の分、後退します。
3(Forward) — ノズルは、[Backtrack Length]と[Backtrack Gap]に入力された距離
と高さの分、斜め前方に移動します。
4(SquareForward) — ノズルは、[Backtrack Gap]に入力された高さ分上昇
し、[Backtrack Length]に入力された距離の分、前進します。