JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第41页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 41 セ ット ア ッ プ 設置後、 プ ロ グ ラ ム の作成 を 開始す る 前 に 、 ご 使用 の 自 動化 デ ィ ス ペ ン シ ン グ シ ス…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
40
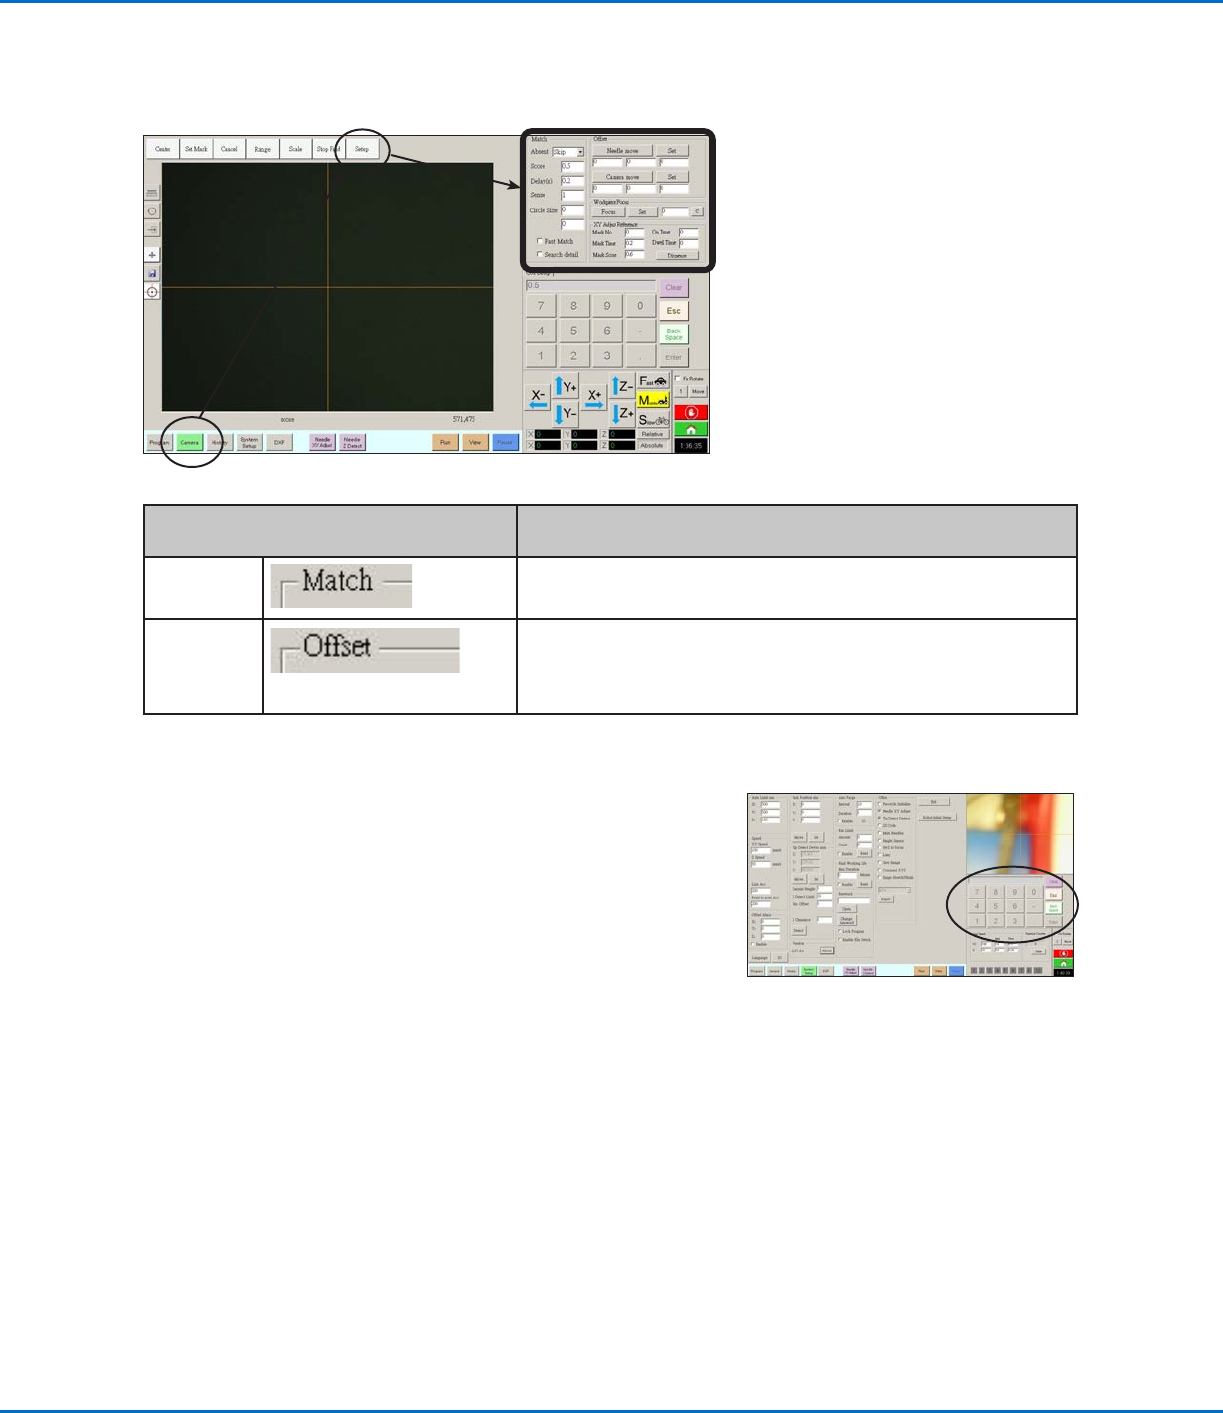
[CameraSetup]画面
カメラセットアップフィールドを表示するには[CAMERA SETUP]タブをクリックします。カメラが実際に映しているものは
[Primary View]画面に表示されます。また、[Secondary View]画面にはカメラセットアップフィールドが表示されます。
キ ー パッド
データ入力フィールドがあるときには、数値キーパッド(テンキー)が表示さ
れます。キーボードの数字キーを使用する代わりに、キーパッドをマウスでク
リックして、数値を入力することができます。数字の入力方法に関係なく、シス
テムで入力を受け入れるには、(キーパッドまたはキーボードの) Enterキー
を使 用してください 。
[Camera]画面の[SetupWindow]セクシ
ョン
機能
Match
カメラによるマークの検索方法に関係します。「マークの検索方法の設定
(任意)」(56ページ)を参照してください。
Oset
Robot Initial Setupウィザードを使用せず、ノズル-カメラ間のオフセッ
トを手動でキャリブレーションする必要がある場合にのみ使用します。付
録B「ウィザードを使用しない場合の設定手順」(120ページ)を参照して
ください 。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
41
セットアップ
設置後、プログラムの作成を開始する前に、ご使用の自動化ディスペンシングシステムに該当する必須および任意の設定手順
を実 行してください 。
システムパラメータの 設 定
工場出荷時に、ほとんどのアプリケーションにおいて適切なシステム設定が行われています。ここで説明する手順は、必要に応
じて、システム設定を表示したり、変更したりするときに使用します。重要なシステム設定には以下のようなものがあります。
• Speed:ノズルの移動する速度。
• LineAcc:あるポイントから別のポイントへロボットを加速する方法。
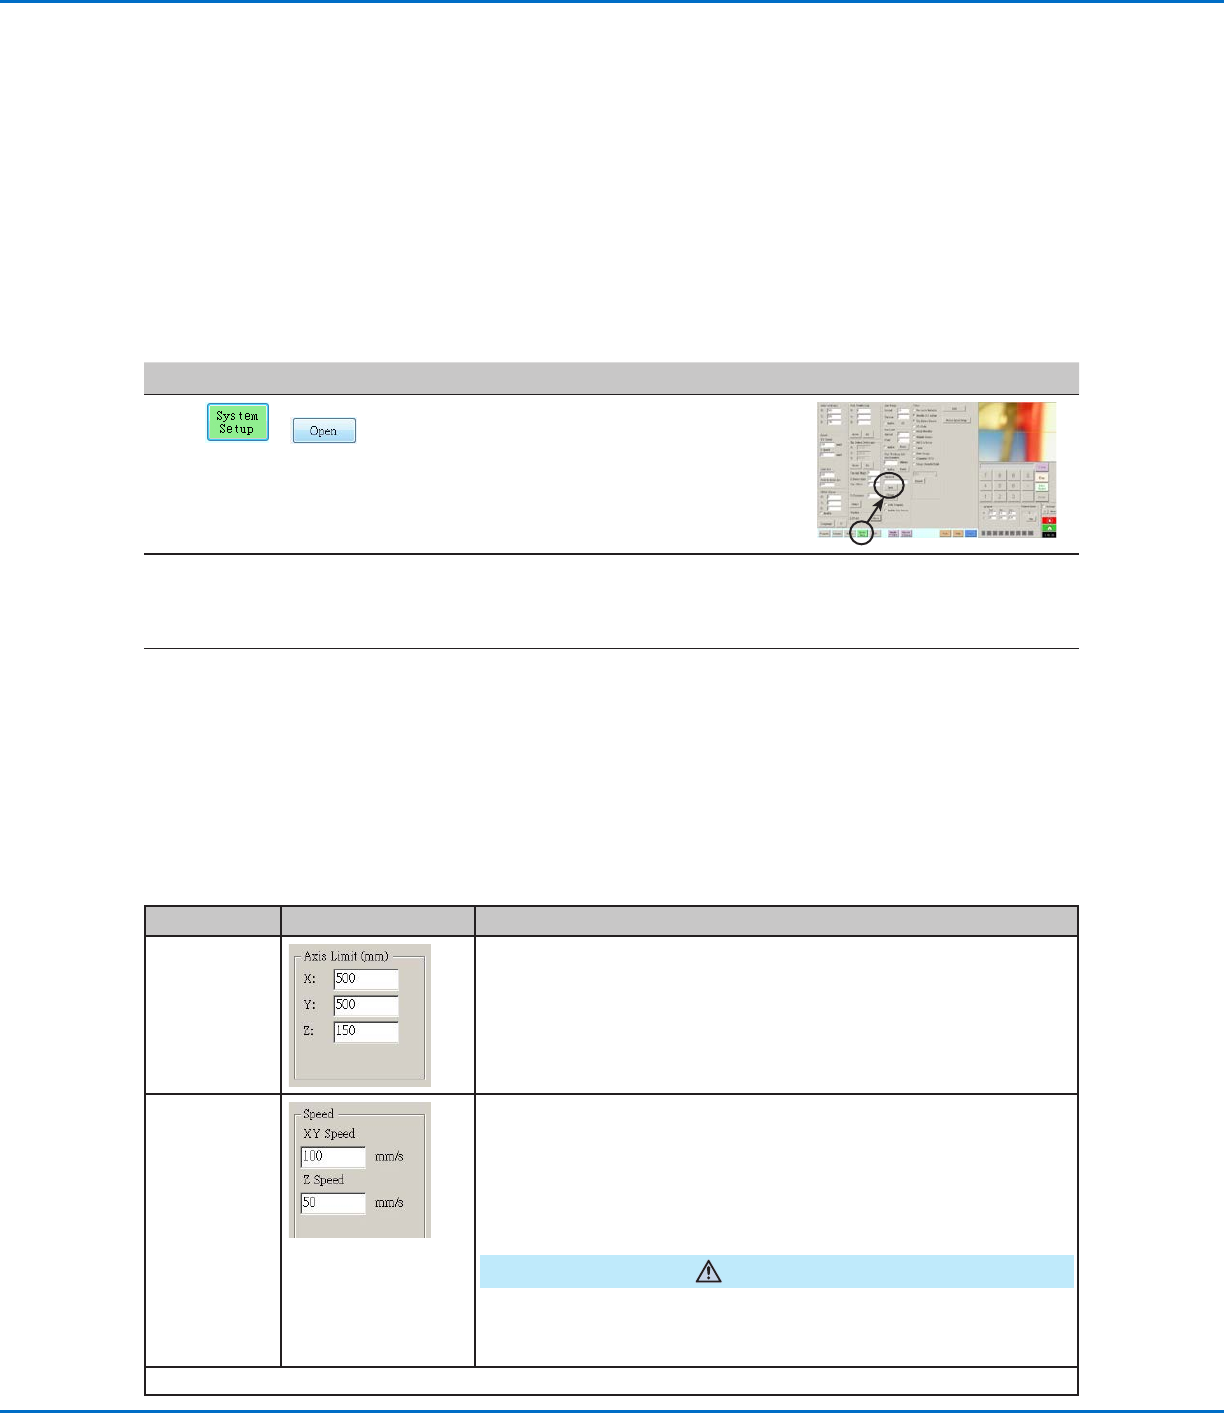
システムパラメータを表示または変更するには:
#
クリック 手順 参考画像
1
>
• [System Setup]タブをクリックし、続けて
[OPEN]をクリックします。
2
• アプリケーションに合 わせてパラメータを表 示
または変 更します。システムレベルのパラメータ
に関する詳細については、下の表を参照してく
ださい。
3
• 他のタブをクリックして[System Setup]画面
を閉じます。
注 記:[Model]と[Language]の設定を除き、設
定は自動的に保存されます。それらの設定の変
更は、DispenseMotionソフトウェアを閉じ、開
きなおしたときに有 効 になります。
[SystemSetup]画面のフィールド
注 記: デフォルト値は、選 択したロボットモデルによって異なる場 合 があります。
項目 画面キャプチャ 説明
Axis Limit
ロボットが移動できる範囲制限を設定します。 デフォルト設定より高い値を入
力することはできません。
Speed
軸移動の速度(mm/s)を設定します。 最高速度の仕様については「仕様」(12
ページ)を参照してください。
注 記:ナビゲーションおよびジョグウィンドウの横にある[2]をクリックして、ジ
ョグ速度の設定値を変更することもできます。詳細については、35ページの「ナ
ビゲーションおよびジョグウィンドウ」を参 照してください。
注意
ロボットは、パターンの複雑さに応じて、速度を自動的に調整します。ロボットを
無理に高速で稼働させると、精度が下がり、システムの運用に支障をきたす可
能 性があります。
次のページに続く
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
42
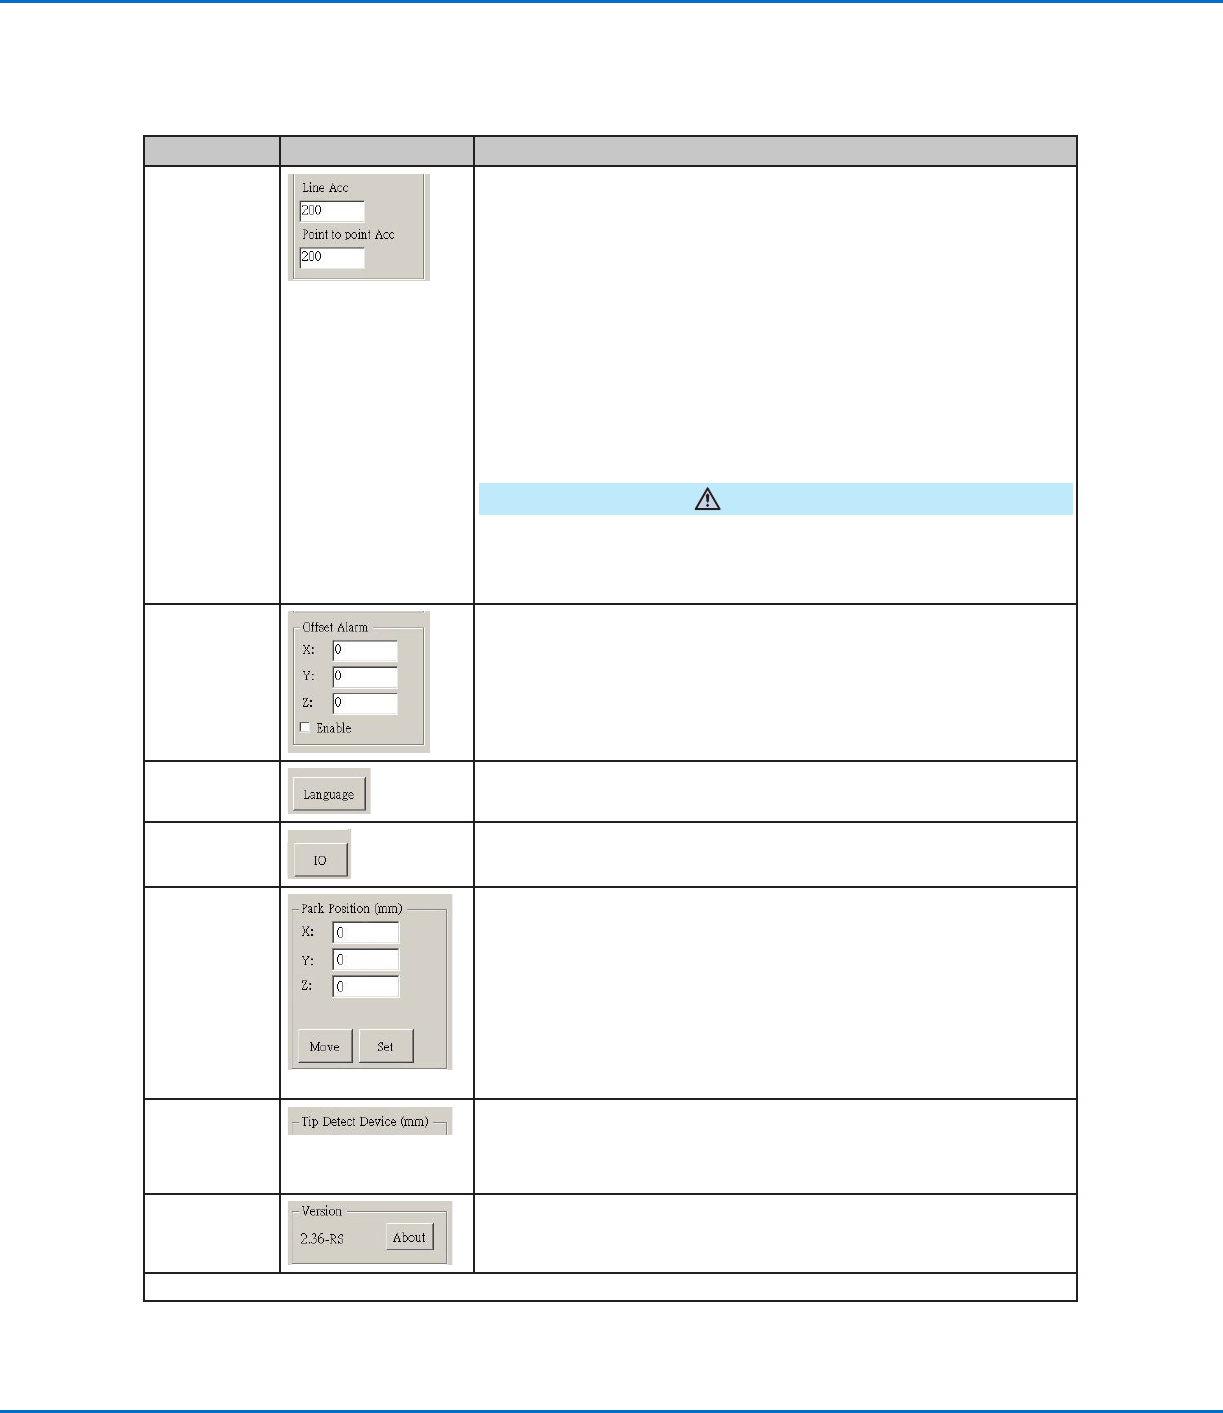
項目 画面キャプチャ 説明
Line Acc
Point to
point Acc
線状塗布(Line Acc)、またはポイントからポイントへの移動(Point to point
Acc)の加速度を設定します。
• LineAccは、ラインコマンド内での開始点から中間点、開始点から終点、
中間点から中間点、または中間点から終点の間の塗布速度です。
• PointtopointAccは、2つの塗布ポイントの間をロボットが移動する
速 度です。
デフォルト:200 (mm/s
2
)
範囲:20–600 (mm/s
2
)
注 記:加速度が大きければ大きいほど、プログラムの実行速度が速くなります。
ただし、加速度の設定を大きくすると、パターンの品質が低下する可能性もあ
ります。
注意
ロボットは、パターンの複雑さに応じて、速度を自動的に調整します。ロボットを
無理に高速で稼働させると、精度が下がり、システムの運用に支障をきたす可
能 性があります。
Oset Alarm
オフセットからどの程度逸脱できるか、システムの許容値を設定します。デフォ
ルト設定は画面キャプチャのとおりです。
例:[Oset Alarm]が有効化されているときに、[Needle Z Detect]また
は[Needle XY Adjust]をクリックして実行した自動オフセットの結果が
[Oset Alarm]で指定されたXYZ値の範囲外になった場合、アラームが表示
されます。
Language
ユーザーインターフェイスの言語を設定します。ソフトウェアを再起動すると、
変更が有効になります。
IO
55ページの「入力/出力の設定」を参照してください。
Park Position (1)液剤を取り除くとき、または(2)プログラムで[Park Position]コマンドが
実行されたときに、ノズルを移動する位置を設定します。
[MOVE]をクリックして、ノズルを[Park Position]で設定した表示座標に移動
します。この設定を変更するには、ノズルを新しい位置に移動し、[SET]をクリ
ックしてその位置を新しいパーク位置として設定します。
Tip Detect
Device
Robot Initial Setupウィザードを使用せず、ノズル-塗布対象基材間のオフセ
ットを手動でキャリブレーションする必要がある場合にのみ使用します。120
ページの付録B「ウィザードを使用しない場合の設定手順」を参照してくださ
い。
Version
ソフトウェアの現 在のバージョンを表 示します。
次のページに続く
システムパラメータの設定(続き)
[SystemSetup]画面のフィールド(続き)