JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第142页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 142 付録G : I/O ピ ン 機能 の 設定 [System Setup]画面 の[Expert] メ ニ ュ ーか ら ア ク セ ス 可能 な I…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
141
付録F:高さセンサーの設定と使用(続き)
高さセンサー機能を使用するには
前提条件
システムが適切に設定されていること。「システムの設定とキャリブレーション(必須)」(45ページ)を参照してください。
高さセンサーが設置され、有効にされ、設定されていること。「高さセンサーを有効にするには」(138ページ)および
「高さセンサーを設定するには」(138ページ)を参照してください。
高さセンサー機能を使用して編集するプログラムが開かれていること。
# クリック 手順 参考画像
1
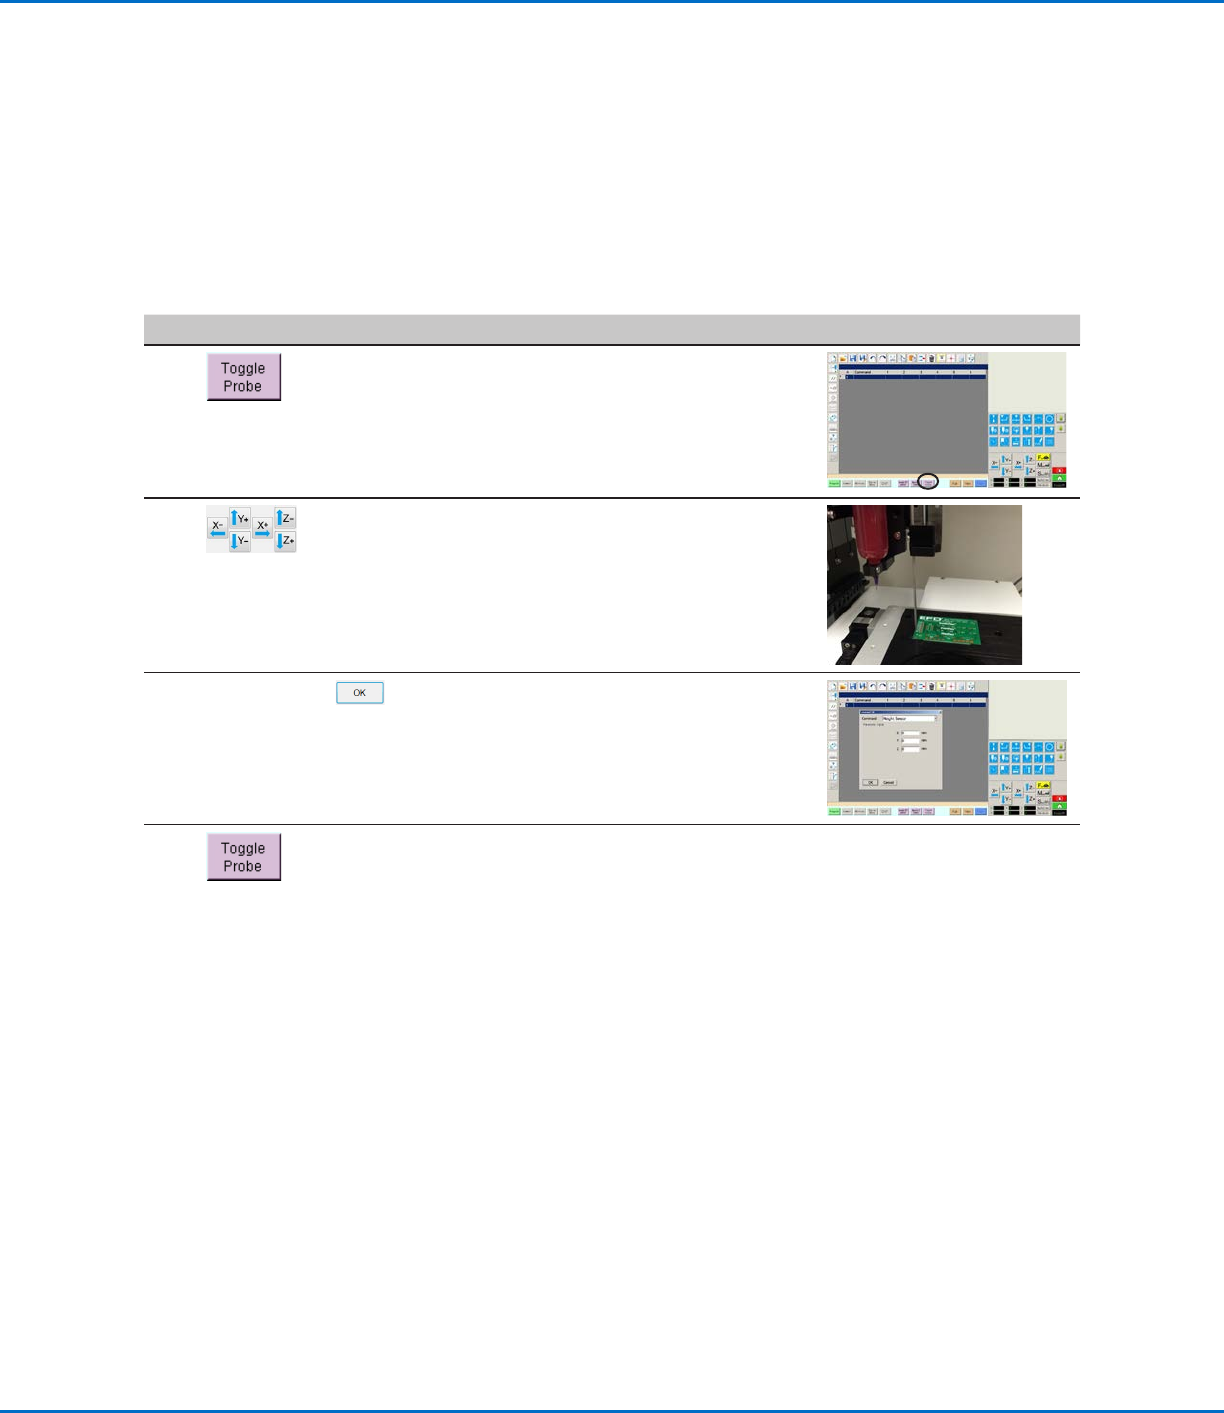
• [TOGGLE PROBE]をクリックします。
プローブが、高さセンサーから展開し
ます。
2
• 各塗布対象基材について、高さをチェッ
クする位置に移動します。
• Z移動キーを使用し、塗布対象基材上
のターゲット位置の約10 mm(0.4")
上にプローブを下降させます。
3
HEIGHTSENSOR>
• Height Sensorを挿入するアドレス行
をダブルクリックし、ドロップダウンメニ
ューから[HEIGHT SENSOR]を選択
します。
• [OK]をクリックし、XYZ値を確定しま
す。
4
• [TOGGLE PROBE]をクリックし、プロ
ーブを引き込みます。
システムは、プログラム実行毎に塗布対
象基材高さの確認を行います。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
142
付録G:I/Oピン機能の設定
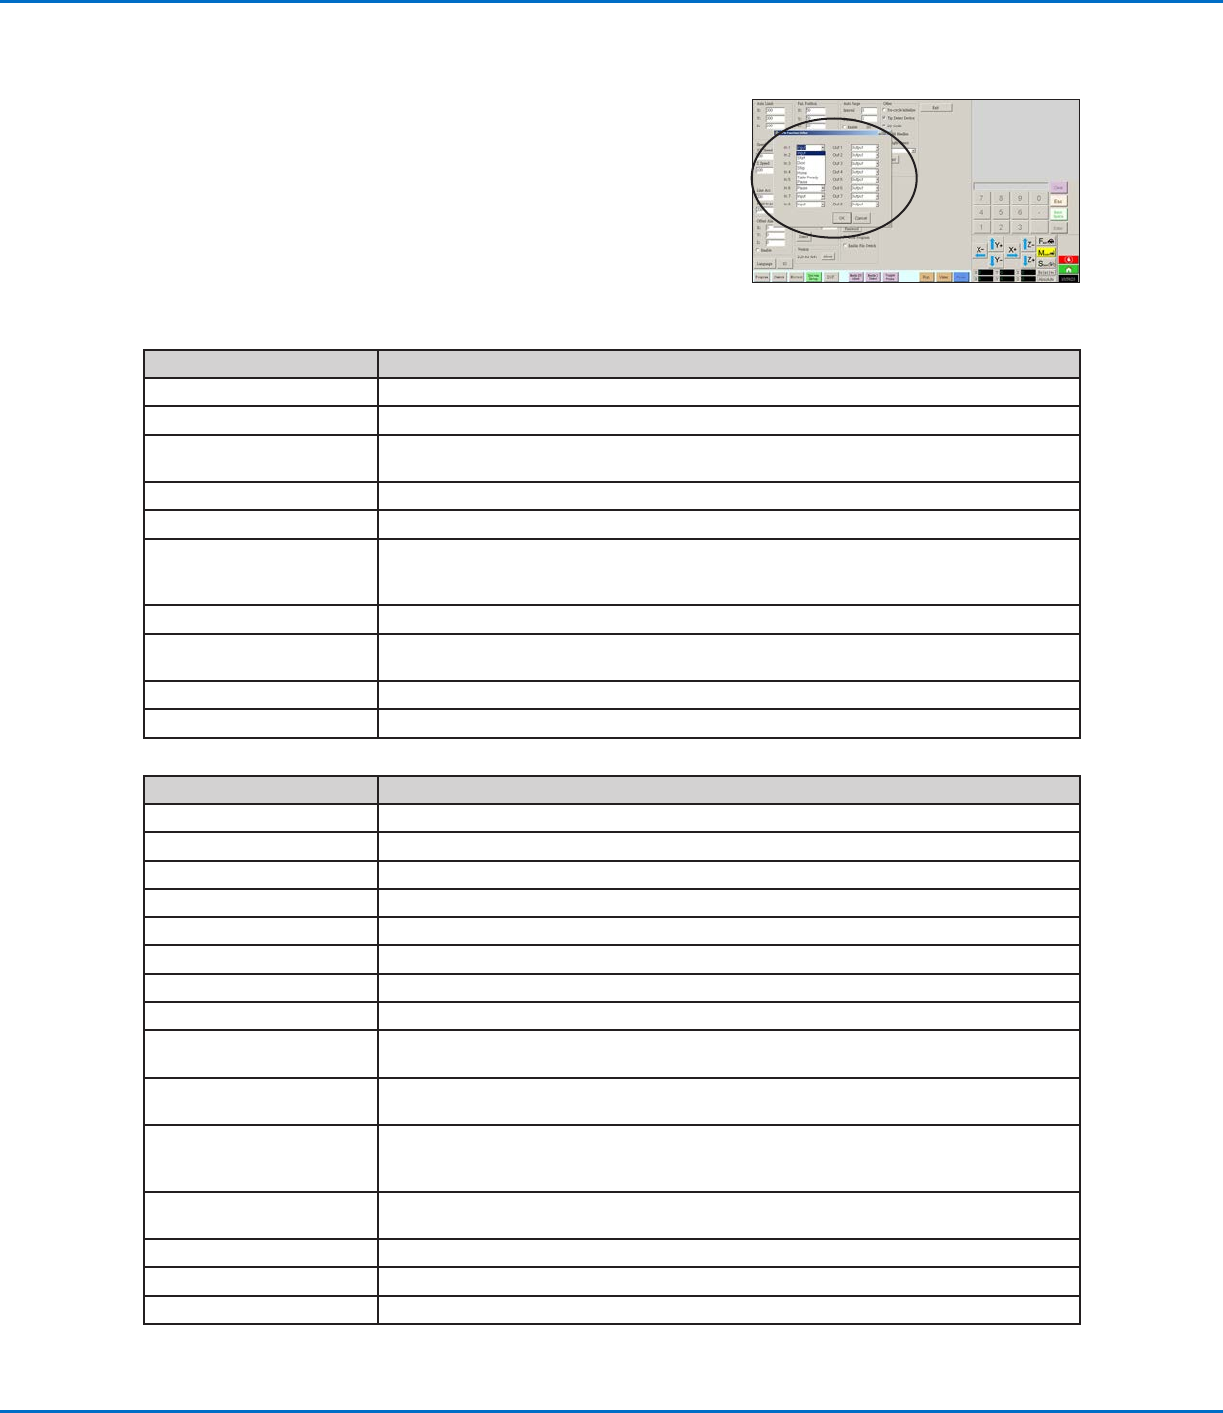
[System Setup]画面の[Expert]メニューからアクセス可能なI/Oピンの機
能は、I/Oポートの入出力に割り当てることができる、ユーザーが指定可能な
設定を提供します。それらの設定は、ロボットの動作に関係しています。
IOピン機能設定
入力設定 説明
Input デフォルト設定。
Start 塗布プログラムの実行を開始する信号。
Door 塗布プログラムの実行を停止する信号。この設定は、DOOR OPEN出力設定と共に使用する必
要があります。
Stop 塗布プログラムの実行を停止する信号。
Home 塗布プログラムの停止後、ロボットをホームに戻し、再初期化する信号。
Table Ready システムで塗布プログラムを実行する準備ができていることを示す信号。塗布プログラムは、
この入力信号がオフの場合、実行されません。この設定は、TABLE READY出力設定と共に使
用する必要があります。
Pause 塗布プログラムの実行を一時停止する信号。
Call Program 別のプログラムを開始する信号。ExpertメニューからCall Programを使用し、呼び出すプログ
ラムを指定します。
XY Adjust [Needle XY Adjust]を開始する信号。
Z Detect [Needle Z Detect]を開始する信号。
出力設定 説明
Output デフォルト設定。
Emergency ロボットが停止していることを示す信号。
EMG-B ロボットの[Emergency Stop]ボタンが押されたことを示す信号。
Running 塗布プログラムが実行中であることを示す信号。
Homing ロボットが初期化中で、ホーム位置に戻っている途中であることを示す信号。
Standby ロボットがスタンバイ(アイドル)位置あることを示す信号。
Pause 塗布プログラムが一時停止されていることを示す信号。
System Start DispenseMotionソフトウェアが開かれ、動作中であることを示す信号。
Table Ready システムが塗布プログラム実行準備ができていることを示す信号。この設定は、TABLE
READY入力設定と共に使用する必要があります。
Door Open ドアが開いていることを示す信号。この設定は、DOOR入力設定と共に使用する必要がありま
す。
No Start Trigger TABLE READY入力信号がオンになるまでプログラムが実行できないことを示す信号。TABLE
READY入力がオンの場合、NO START TRIGGERはオフになります。この設定は、TABLE
READY入力設定およびTABLE READY出力設定と共に使用する必要があります。
Teach Mode ロボットがティーチモードにあることを示す信号。この信号は、外部スタート/ストップボック
スがある場合に使用することができます。
Calibration Execution ロボットがNeedle Z DetectまたはNeedle XY Adjustを実行していることを示す信号。
Positional Error 実行プログラムからの一般制限超過警告が発生した後の制限超過警告を示す信号。
In Home ノズルが[Park Position]で指定された位置にあることを示す信号。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
143
入力/出力を再設定するには
前提条件
システムが適切に設定されていること。「システムの設定とキャリブレーション(必須)」(45ページ)を参照してください。
#
クリック 手順 参考画像
1
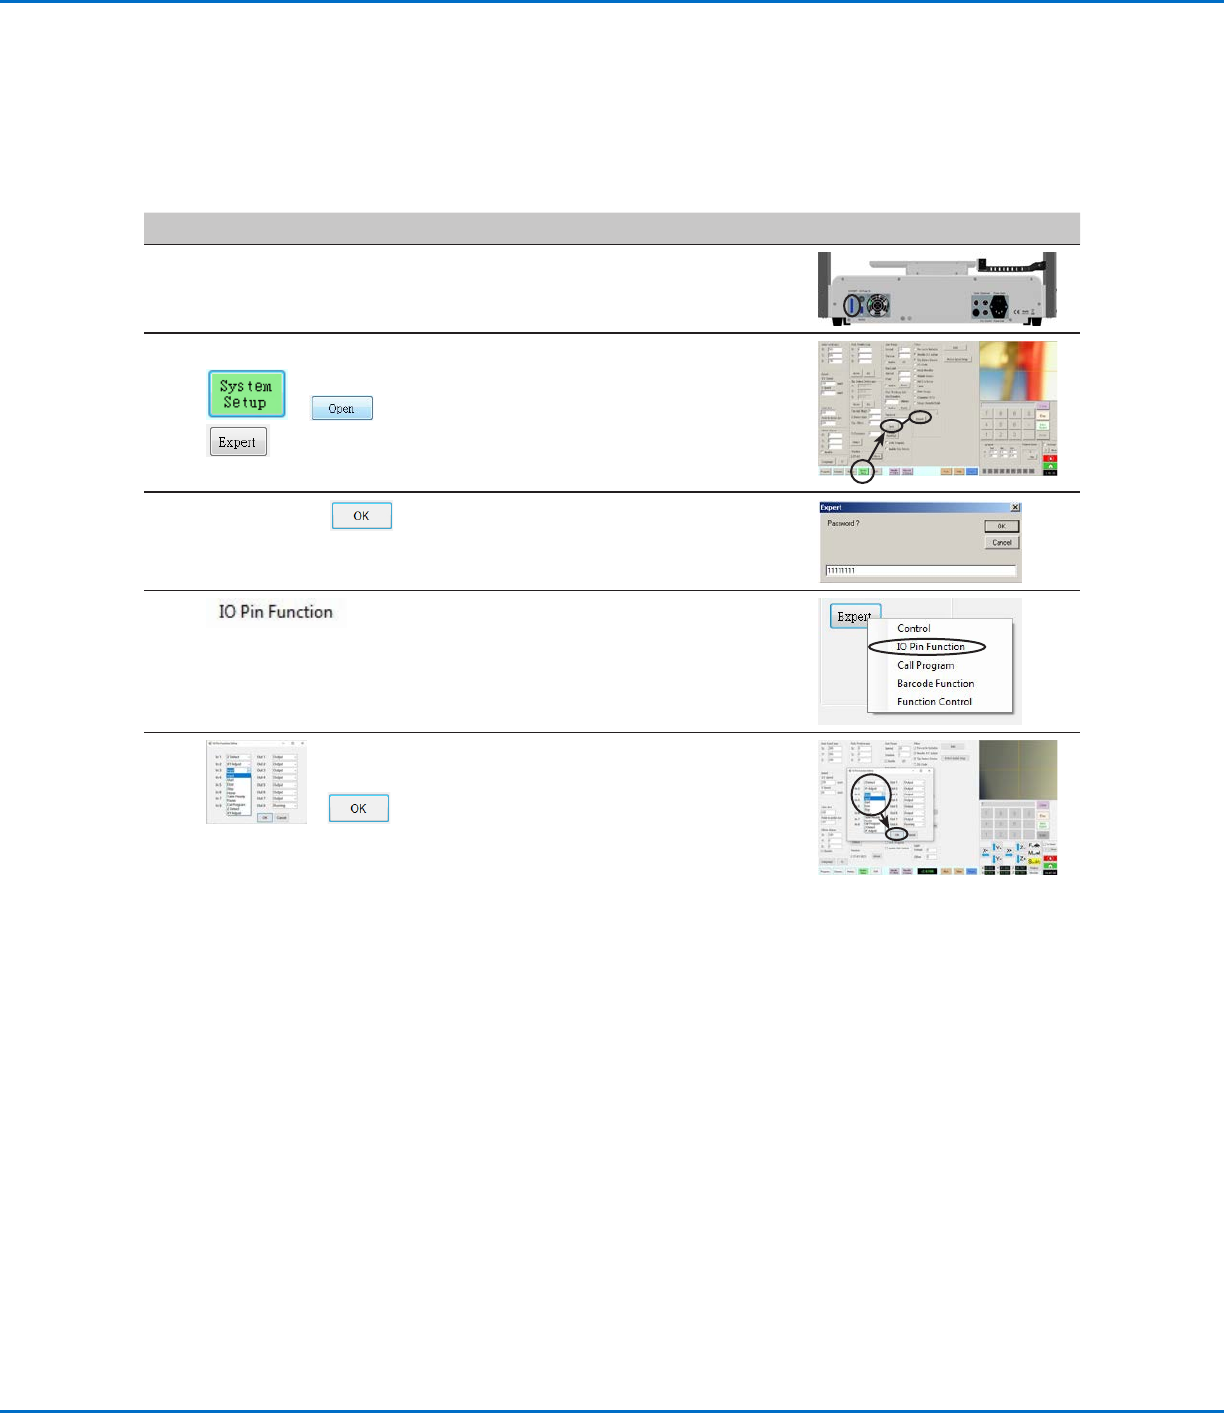
• 信号配線をロボットの背面にあるI/Oポー
トに接 続します。
2
> >
• [SYSTEM SETUP]、[OPEN]
、[EXPERT]の順にクリックします。
3
11111111>
• 11111111を入力し、[OK]をクリックし
ます。
4
• [IO PIN FUNCTION]をクリックします。
5
>
• 設定する入力または出力をクリックし、ド
ロップダウンメニューから設定を選択しま
す。設定の選択については、「IOピン機能
設定」(142ページ)を参照してください。
• [OK]をクリックします。
付録G:I/Oピン機能の設定(続き)