JP_Nordson_EFD_EV_Series_Operating_Manual.pdf - 第52页
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノ ー ド ソ ン EFDは 、 世界中 で液剤塗布装置の 販売 ・ サー ビ ス を 行 な っ て お り ま す 。 EVシリーズ自動ディスペンシングシステム 52 RobotInitialSetup ウ ィ ザー ド を 使用 し た シ ス テ ム の設定 (続 き ) ロ ボ ッ ト の初期設定([St…
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
51
RobotInitialSetupウィザードを使用したシステムの設定(続き)
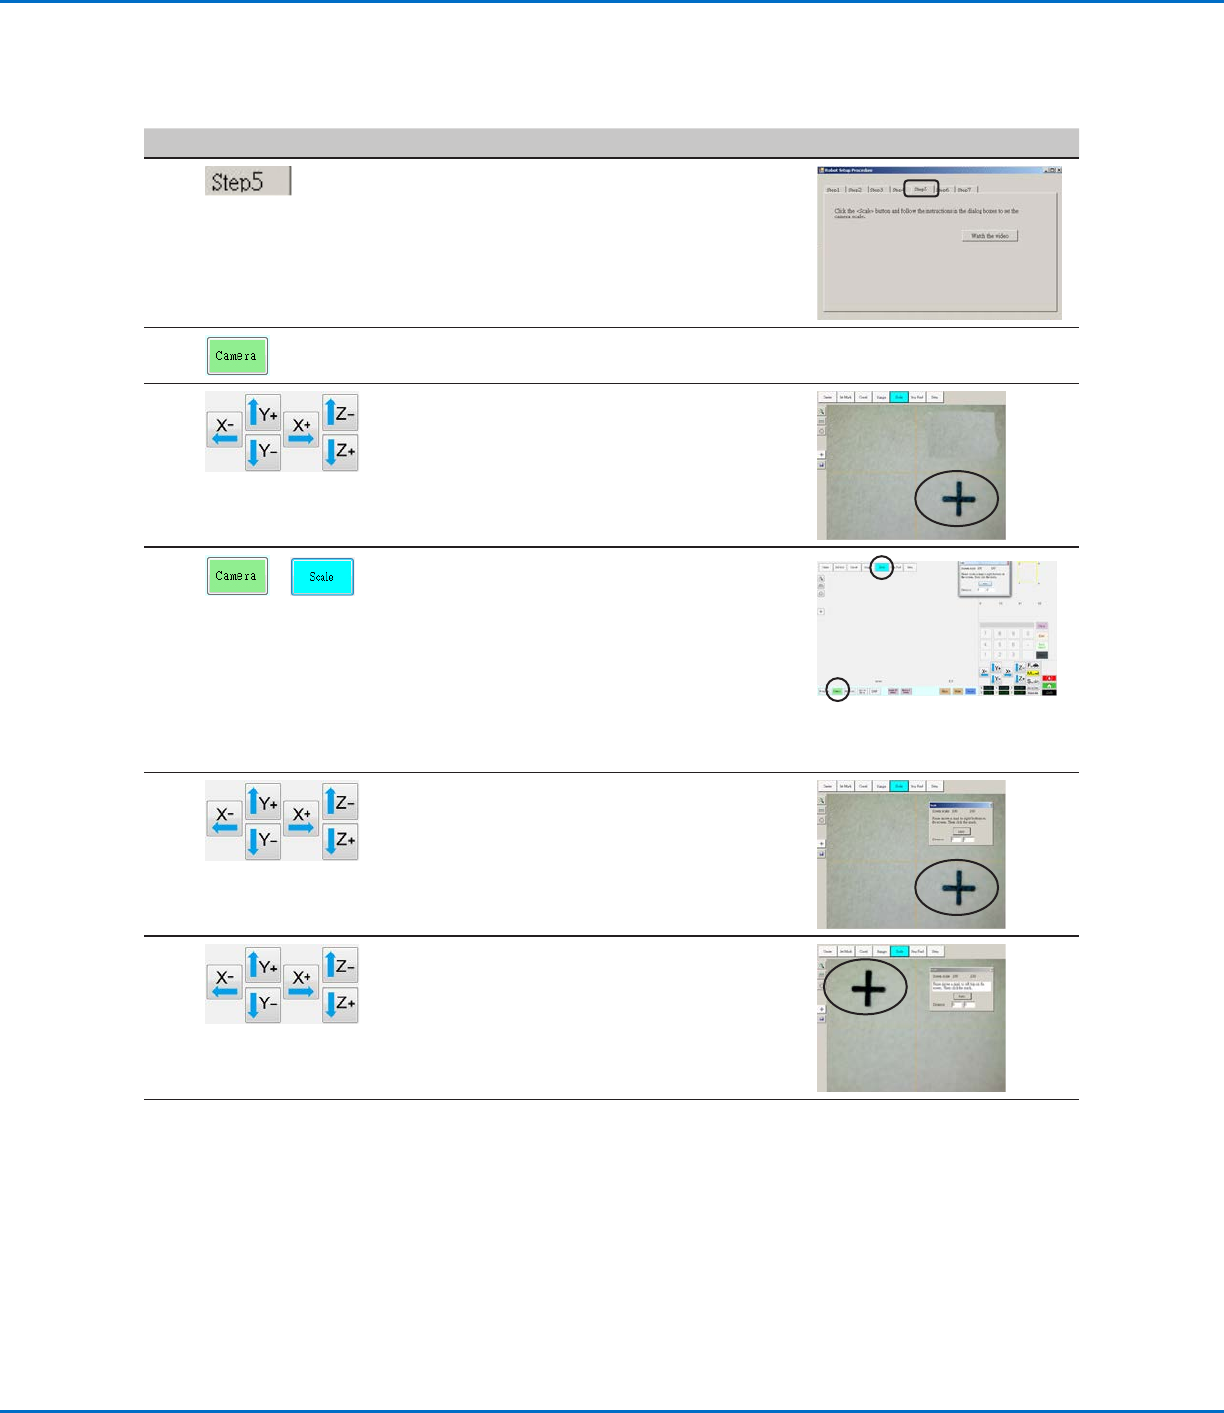
ロボットの初期設定([Step5]タブ):カメラのスケールの設定
# クリック 手順 参考画像
1
• [STEP5]タブをクリックします。
2
• [CAMERA]タブをクリックします。
3
• カメラを基準点に移動します。基準点は塗布対
象基材の右下隅にあります。
• 基準点に焦点を合わせます。カメラの焦点を合
わせる手順については、17ページの「カメラ」を
参 照してください 。
4
>
• [CAMERA]タブをクリックし、次に[SCALE]を
クリックします。
[Scale]ウィンドウが開きます。
注 記:カメラは対象物を映すときに、ピクセルを
実際の寸法に変換します。この変換をカメラが
正確に行えるようにするためには、カメラのスケ
ールを設定して、1インチ当たりのピクセル数と
比較した対象物のサイズをカメラに「学習させ
る 」必 要 が あ り ま す 。
5
• 塗布対象基材上の基準ポイントを選択し、この
ポイントが[Camera]画面の右下象限に入るよ
う に カ メ ラ を 移 動 し て 、ポ イ ン ト を ク リ ッ ク し ま
す。
6
• 次に、同じ基準ポイントが[Camera]画面の左
上象限に入るようにカメラを移動して、ポイント
をクリックします。
これでカメラのスケールの設定は完了です。
7
• 「ロボットの初期設定([Step 6]タブ):ノズル-塗
布対象基材間のオフセットの設定」(52ページ)
に進みます。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
52
RobotInitialSetupウィザードを使用したシステムの設定(続き)
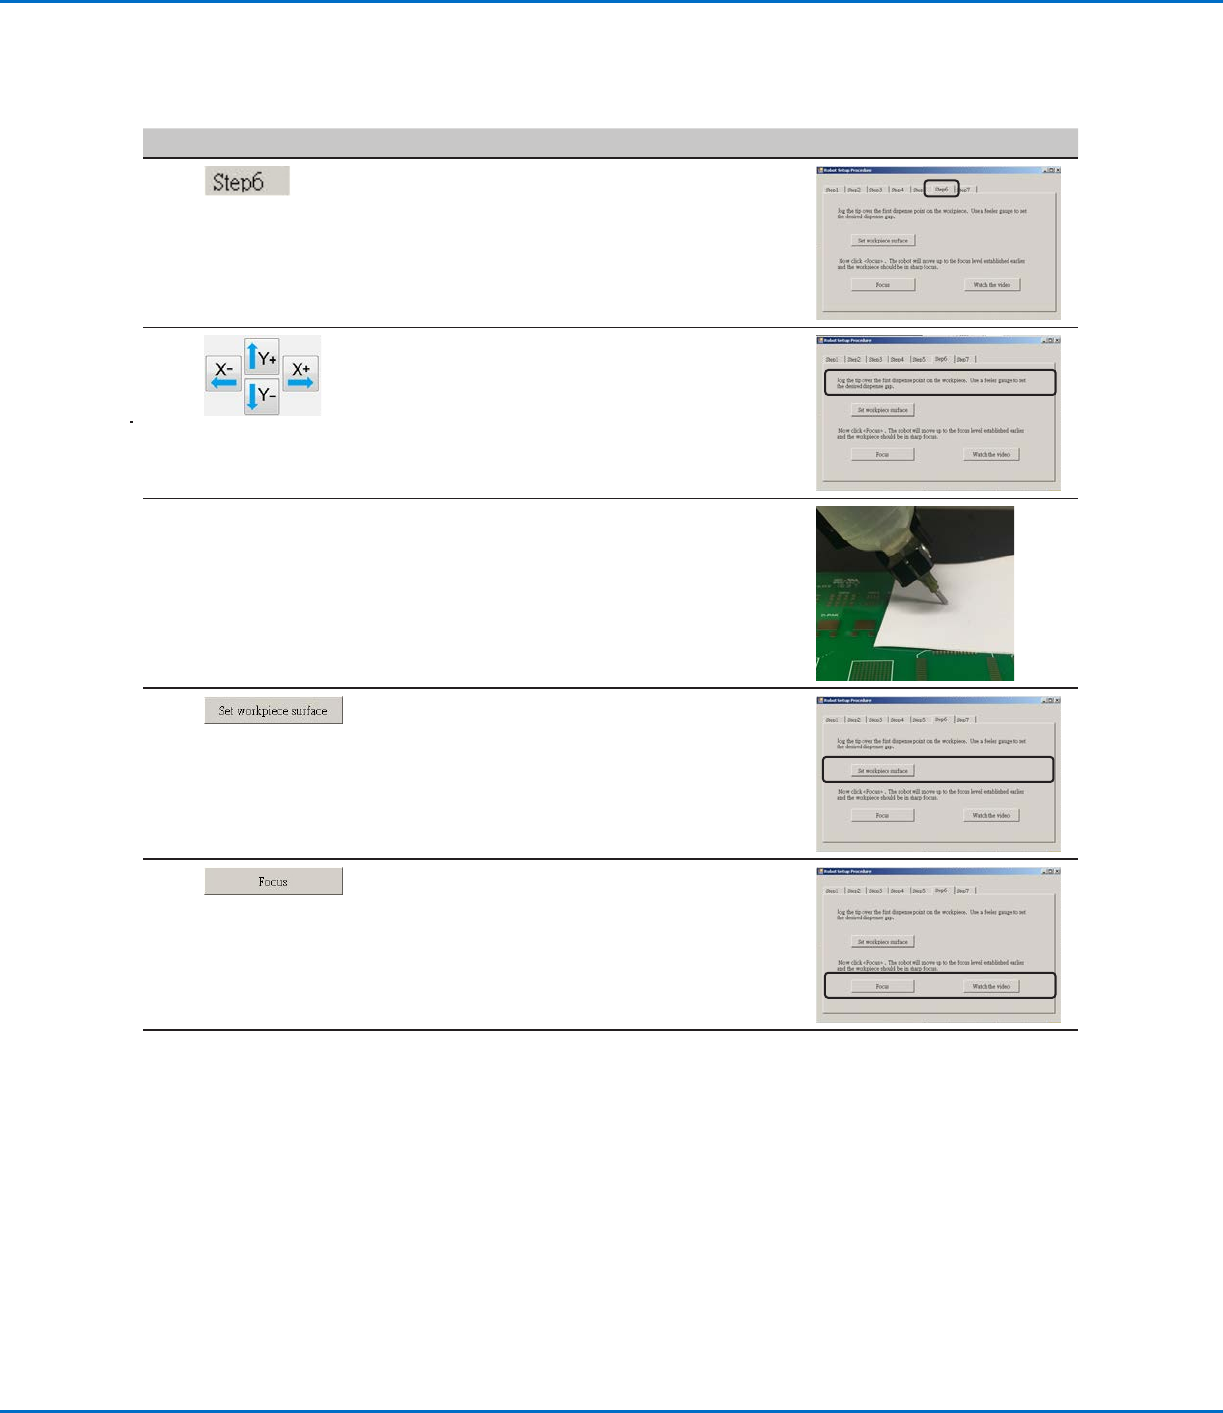
ロボットの初期設定([Step6]タブ):ノズル-塗布対象基材間のオフセットの設定
# クリック 手順 参考画像
1
• [STEP6]タブをクリックします。
2
• ノズルを塗布対象基材上の適切な基準点に移
動します。
• 表面に接触せずに、塗布対象基材のできるだけ
近いところまでノズルを下ろします。
3
• 隙間ゲージを使用して、ノズルと塗布対象基材
との間の距離を設定します。
4
• [SET WORKPIECE SURFACE]をクリックし
ます。
5
• [FOCUS]をクリックします。
ノズルが正しい焦点の高さに移動します。
6
• お使いのシステムにノズル検知器が付いていな
い場合は、53ページの「(ノズル検知器非装備の
システムのみ)システムの設 定とキャリブレーシ
ョ ン の テ ス ト 」に 進 み ま す 。
• お使いのシステムにノズル検知器が含まれて
いる場合は、53ページの「ロボットの初期設定
([Step 7]タブ):(ノズル検知器装備のEVシステ
ムのみ)システムの設定とキャリブレーションの
テ ス ト 」に 進 み ま す 。
www.nordsonefd.com/jp japan@nordsonefd.com +81-3-5762-2760 ノードソンEFDは、世界中で液剤塗布装置の販売・サービスを行なっております。
EVシリーズ自動ディスペンシングシステム
53
RobotInitialSetupウィザードを使用したシステムの設定(続き)
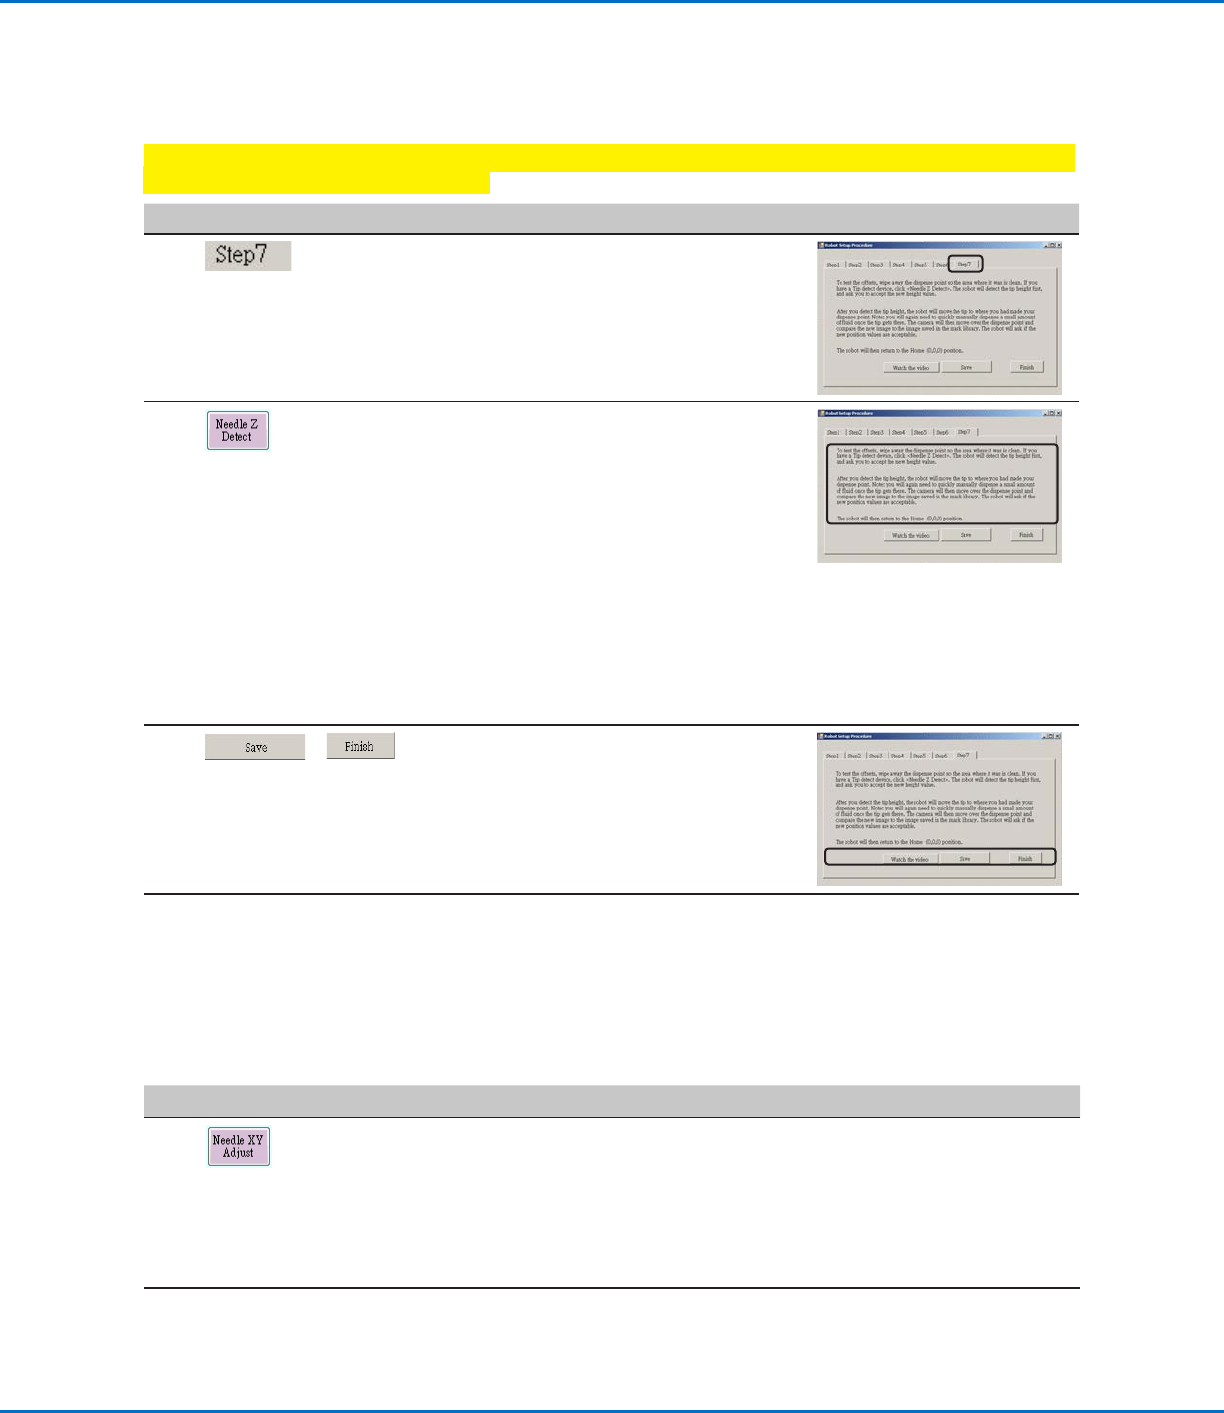
ロボットの初期設定([Step7]タブ):(ノズル検知器装備のEVシステムのみ)システムの設定とキャリブレーシ
ョンのテスト
重要:お使いのシステムにノズル検知器が付いていない場合は、「(ノズル検知器非装備のシステムのみ)システムの設定とキ
ャリブレーションのテスト」に進んでください。
# クリック 手順 参考画像
1
• [STEP7]タブをクリックします。
2
• [NEEDLE Z DETECT]をクリックして、設定を
テストします。
• 確認を求められたら、[YES/OK]をクリックしま
す。
注 記:
- システムが[Needle Z Detect]を実行する
と、Needle Z Detectの完了後、自動的に
[Needle XYAdjust]も実行されます。
- [Needle Z Detect]選択に対するシステム
応答の詳細については、「Needle Z Detect
やNeedle XY Adjustへのシステムの応答」
(54ページ)を参照してください。
3
>
• [SAVE]をクリックします。
• [FINISH]をクリックします。
これでシステムの 設 定とキャリブレーションは 完
了です。プログラムの作成については、「プログラ
ミング」(60ページ)を参照してください。
(ノズル検知器非装備のシステムのみ)システムの設定とキャリブレーションのテスト
#
クリック 手順
1
ノズル検知器無しのシステムのみ:
• [NEEDLE XY ADJUST]をクリックして、設定をテストします。
• 確認を求められたら、[YES/OK]をクリックします。
[Needle XY Adjust]選択に対するシステム応答の詳細については、「Needle Z
DetectやNeedle XY Adjustへのシステムの応答」(54ページ)を参照してくださ
い。
これでシステムの設 定とキャリブレーションは 完了です。プログラムの作 成について
は、「プログラミング」(60ページ)を参照してください。