DE_Nordson_EFD_GV_Series_Operating_Manual.pdf - 第124页
GV Series Automatisiertes Dosiersystem 124 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Anhang B, Setupver…
GV Series Automatisiertes Dosiersystem
123www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Wait Point (Wartepunkt)
Klick Funktion
Registriert einen Wartepunkt, der sofort nach dem vorherigen Befehl auftritt. Wenn dieser Befehl stattfindet,
wartet die Dosierspitze am Endpunkt des vorherigen Befehls für die spezifizierte Wartezeit (in Sekunden).
Z Clearance Setup
Klick Funktion
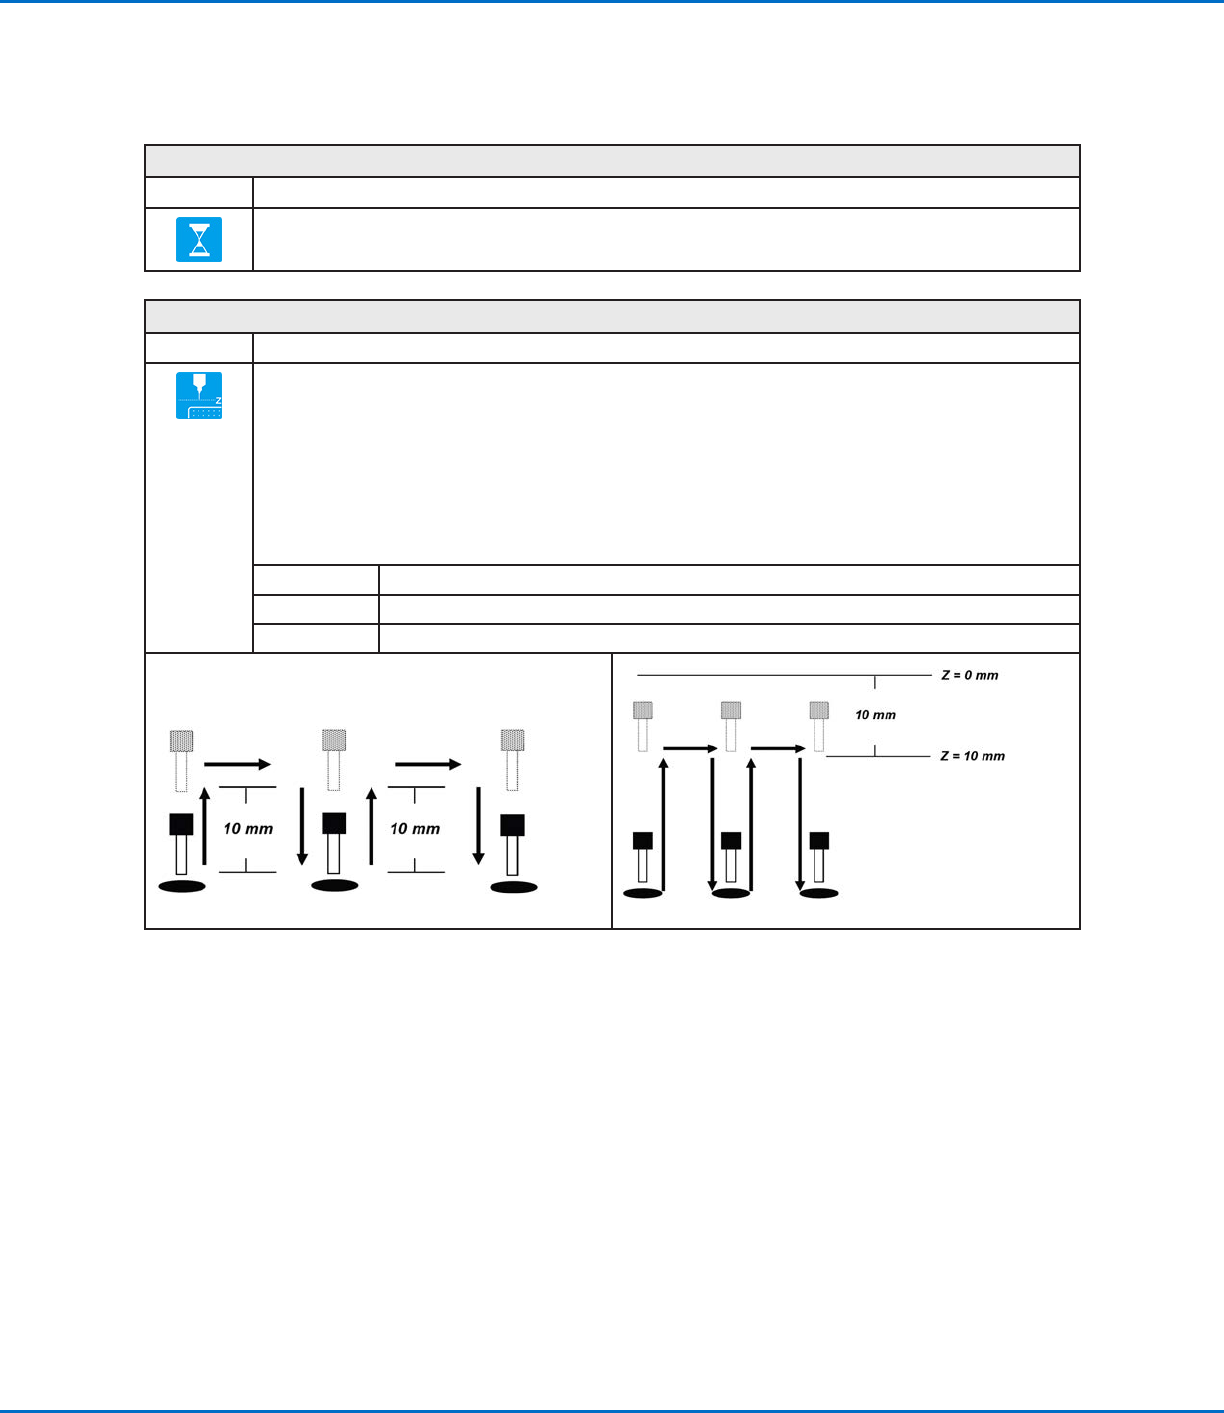
Legt die Höhe fest, die sich die Dosiernadel nach jeder Dosierung hebt. Der Zweck von Z Clearance ist, dass
alle Hindernisse, um von einem Punkt zum anderen zu gelangen, umgangen werden. Wenn keine Hindernisse
zwischen den Punkten vorhanden sind, kann ein kleiner Z-clearance Wert von z. B. 5 mm benutzt werden, um
die Programmzykluszeit zu minimieren.
Weiterhin kann Z Clearance als absoluter (0) oder relativer (1) Wert definiert werden. Ist er als relativ spezifiziert,
dann ist dies der Abstand, mit dem sich die Nadel hebt, relativ zur geteachten Punktposition. Ist er als absolut
spezifiziert, dann ist dies der Abstand von der Z-Achsen Nullposition zu der Stelle, zu der sich die Nadel hebt,
entsprechend dem Z-Achsen Wert der geteachten Punktposition.
Nordson EFD empfiehlt die Eingabe eines Z Clearance Befehl zu Beginn von jedem Programm.
Parameter Beschreibung (siehe untere Abbildung)
Value (Wert) Die Höhe, die sich die Nadel nach der Dosierung hebt.
0(Abs), 1(Rel) Wie sich die Nadel hebt: 0(Abs) = absolute, 1(Rel) = relative
Z Clearance = 10 mm relative Z Clearance = 10 mm absolute
Anhang A, Command Funktion Reference
(Fortsetzung)
GV Series Automatisiertes Dosiersystem
124 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Anhang B, Setupverfahren ohne Einrichtungsassistent
Alle Einstellungs- und Kalibrierungsvorgänge werden vom Erstinstallationsassistenten des Roboters geleitet, welcher
für alle Systemänderungen benutzt werden sollte, einschließlich für das Auswechseln der Spitzen. Es besteht jedoch
die Möglichkeit, Aufgaben, die in diesem Anhang zum Nachschlagen aufgeführt sind, individuell durchzuführen.
Kameraskalierung einstellen
#
Klick Schritt Referenzbild
1
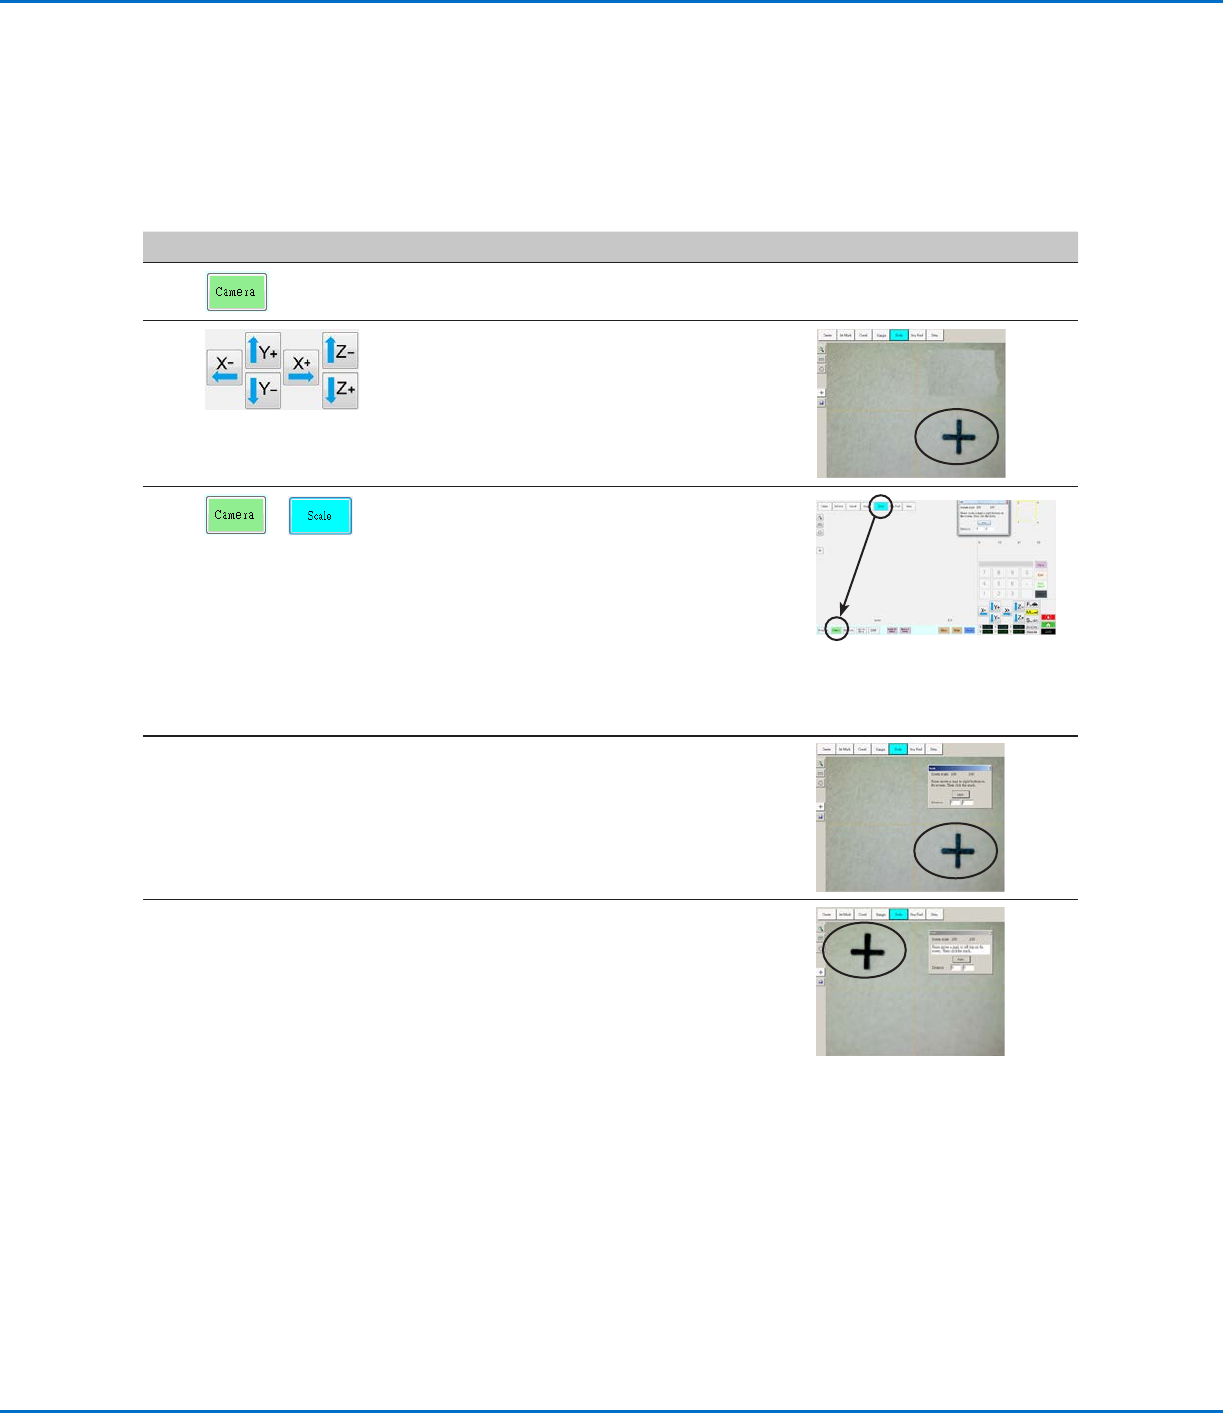
• Klicken Sie auf den CAMERA TAB.
2
• Verfahren Sie die Kamera an einen
Referenzpunkt, der sich in der unteren
rechten Ecke des Werkstücks befindet.
• Stellen Sie das Bild scharf. Siehe “Die
Kamera” auf Seite18 für Anweisungen
zum Scharfstellen der Kamera.
3
>
• Klicken Sie auf den Kamera TAB und dann
auf Skalieren.
Das Skalierungsfenster öffnet sich.
HINWEIS: Wenn die Kamera ein Objekt
betrachtet, dann wandelt Sie die Pixel in
eine wahre Messung um. Damit die Kamera
die Umwandlung genau durchführt, müssen
Sie der Kamera lernen und zeigen, wie groß
das Objekt im Vergleich zu Pixel pro Zoll ist,
indem Sie die Kameraskala einstellen.
4
• Suchen Sie sich einen Referenzpunkt auf
dem Werkstück und bewegen Sie dann die
Kamera solange, bis der Referenzpunkt
im unteren rechten Quadranten des
Kamerabildschirms zu sehen ist. Klicken Sie
dann auf den Punkt.
5
• Bewegen Sie die Kamera erneut, bis Sie den
gleichen Referenzpunkt im oberen linken
Quadranten des Kamerabildschirms sehen
und klicken Sie dann auf den Punkt.
Die Kameraskalierung ist nun eingestellt.
GV Series Automatisiertes Dosiersystem
125www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
(Nur GV Systeme mit Nadelerkennung) Einstellen der Nadelerkennung
#
Klick Schritt Referenzbild
1
>
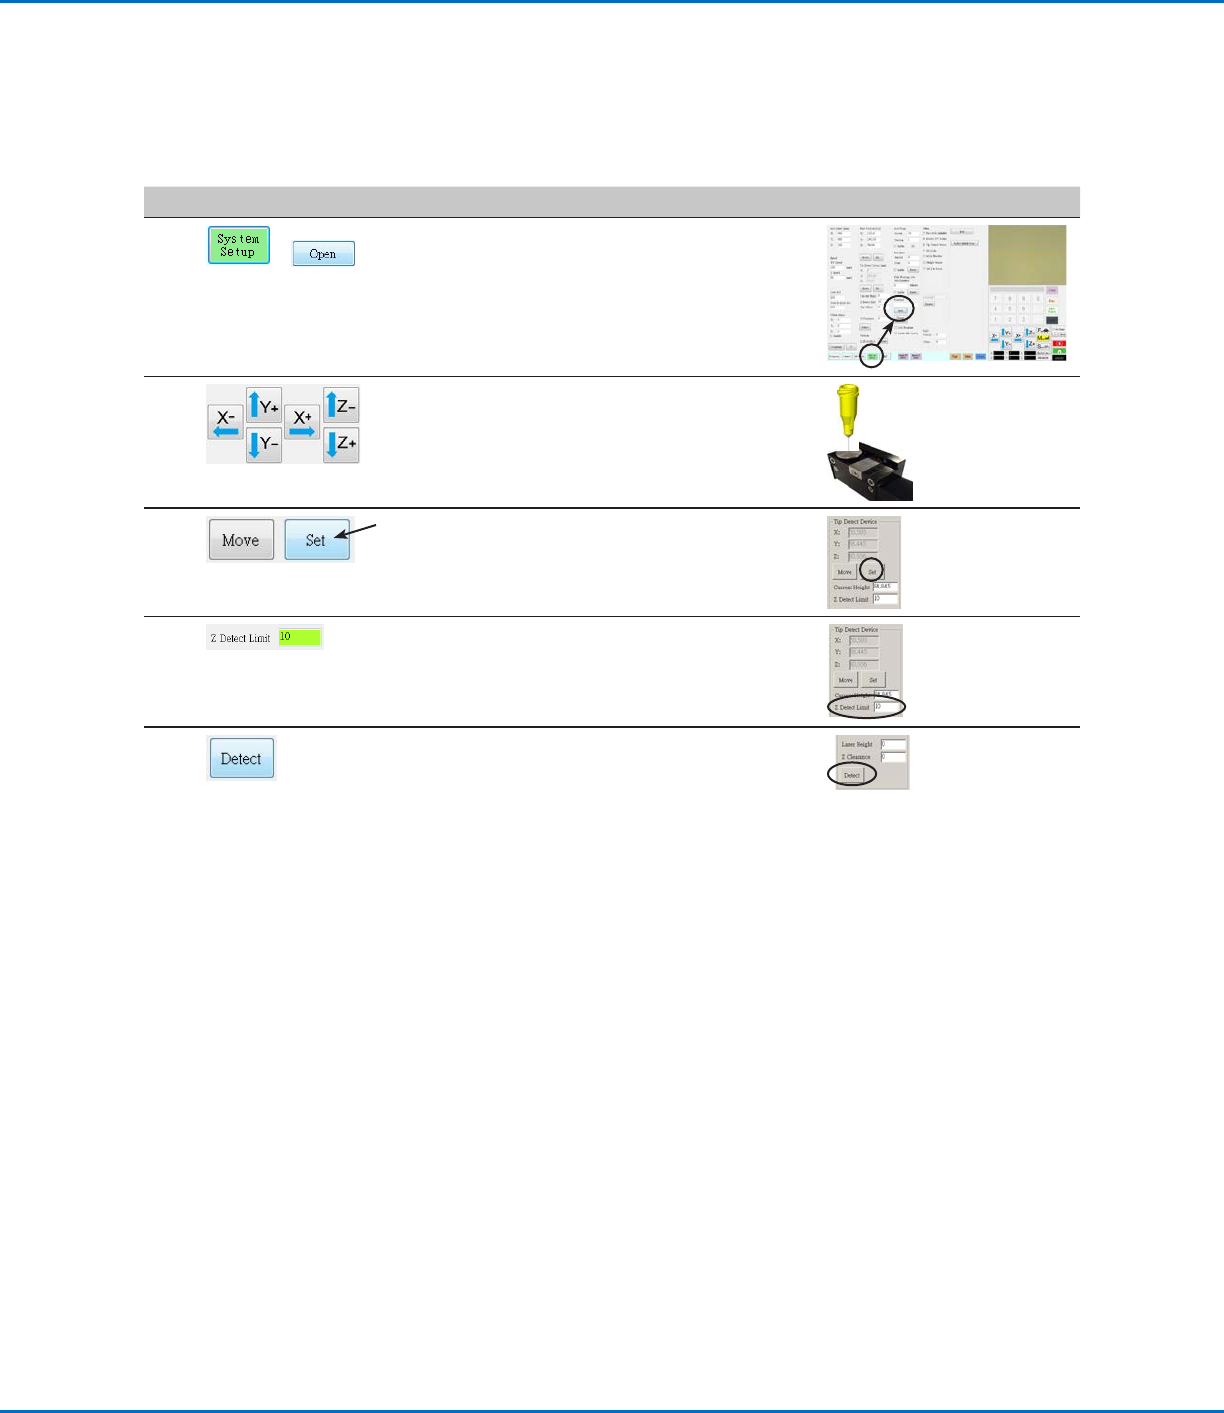
• Klicken Sie auf System Setup und dann auf
Öffnen
2
• Bewegen Sie die Nadel, bis sie sich ca. 2
mm über dem Sensor der Nadelerkennung
befindet.
3
• Unter Nadelerkennung klicken Sie SET
(neben Move).
• Klicken Sie YES / OK, wenn Sie aufgefordert
werden zu bestätigen.
4
• Unter Nadelerkennung geben Sie einen Wert
von 10 (mm) als Nullerkennungsgrenze ein.
• Klicken Sie YES / OK, wenn Sie aufgefordert
werden zu bestätigen.
5
• Unter Nadelerkennung klicken Sie auf
DETECT.
• Klicken Sie YES / OK, wenn Sie aufgefordert
werden zu bestätigen.
Der Roboter hebt die Nadel zu Z = 0 und
senkt die Nadel dann auf den Sensor, um
den Nadel Offset zu erkennen.
Anhang B, Setupverfahren ohne Einrichtungsassistent
(Fortsetzung)