DE_Nordson_EFD_GV_Series_Operating_Manual.pdf - 第49页
GV Series Automatisiertes Dosiersystem 49 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Das System mit dem …
GV Series Automatisiertes Dosiersystem
48 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
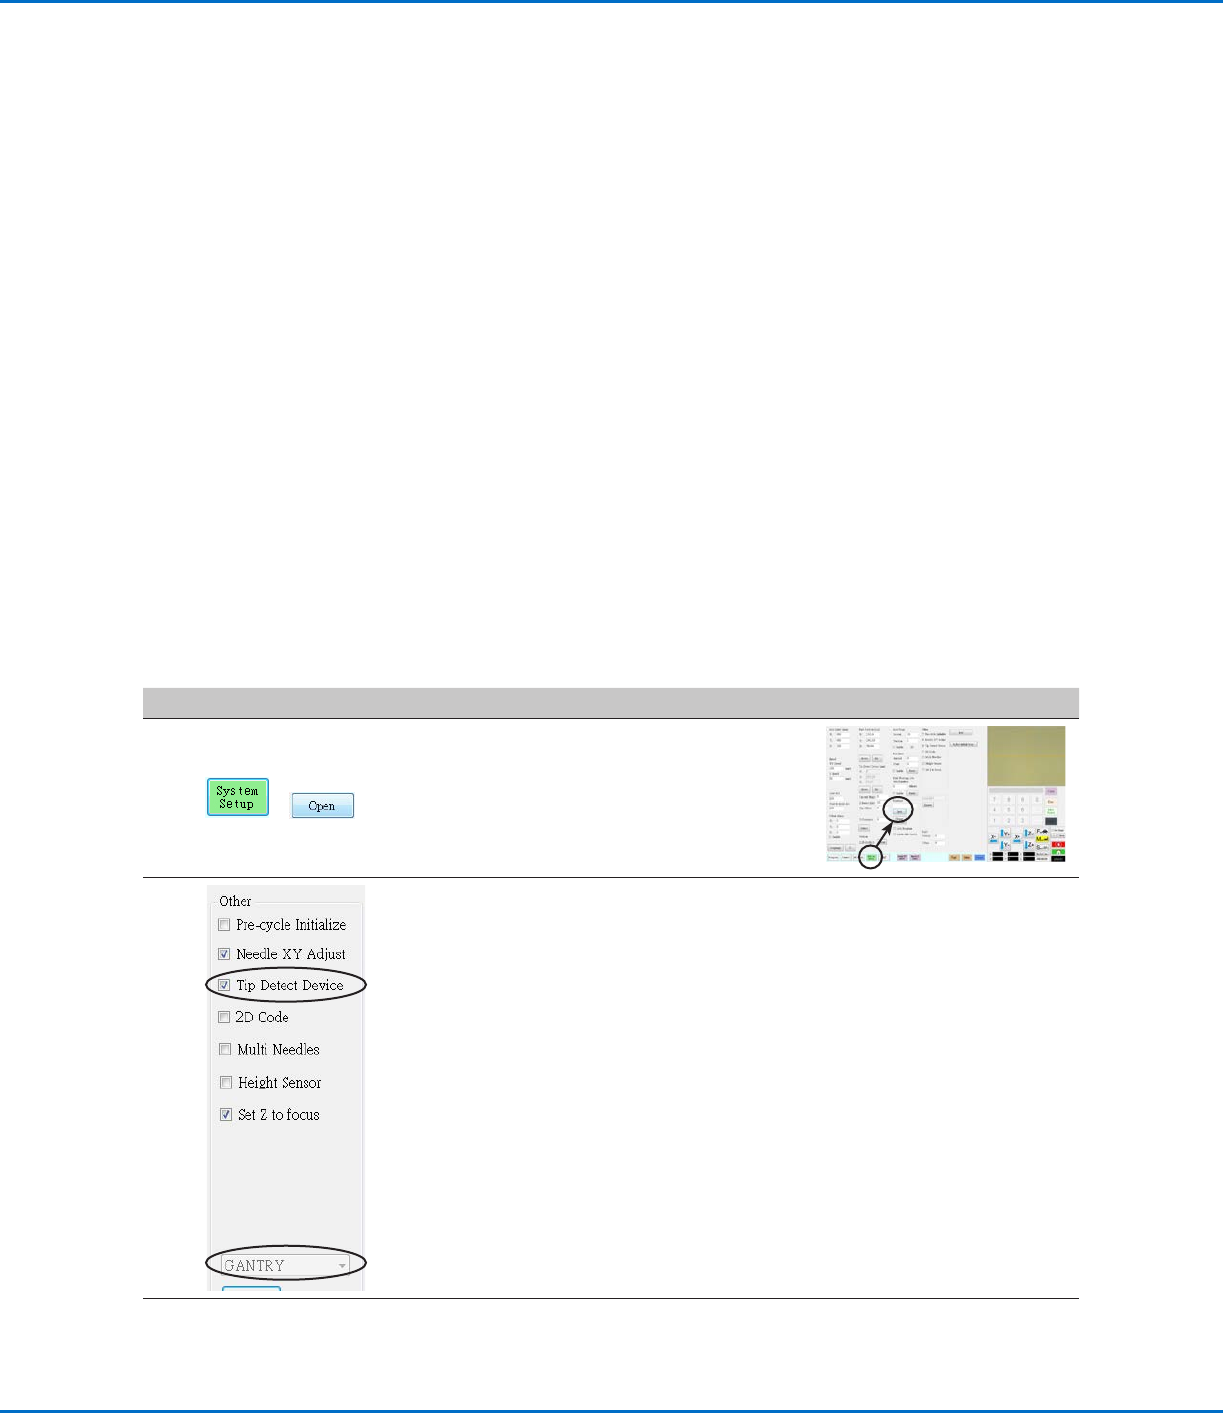
Überprüfen des Robotermodells und der ausgewählten Nadelerkennung
#
Klick Schritt Referenzbild
1
>
• Klicken Sie auf System Setup und dann auf
Öffnen.
2
• Unter OTHER überprüfen Sie Folgendes:
- Das korrekte Robotermodell wird
angezeigt. Falls das Robotermodell
nicht korrekt ist, prüfen Sie die “Die
Robotermodellauswahl ändern” auf
Seite57, um das korrekte Modell
auszuwählen.
- Fall Ihr System einen Düsendetektor
beinhaltet, wird Düsendetektor aktiviert.
• Wenn Sie Änderungen vornehmen,
schließen und öffnen Sie anschließend
die DispenseMotion Software, damit die
Änderungen wirksam werden.
3
• Fahren Sie mit “Das System mit dem
Erstinstallationsassistenten des Roboters
einrichten” auf Seite49.
Aufbau und Kalibrieren des Systems (Voraussetzung)
Bevor Sie damit beginnen Programmierungen zu erstellen oder die automatische Offset-Aktualisierungsfähigkeiten
des Systems zu benutzen, müssen Sie das System ordentlich aufsetzen und kalibrieren. Korrekte Systemeinstellung
und Kalibrierung ist wesentlich für den ordentlichen Systembetrieb.
Der Erstinstallationsassistent des Roboters führt Sie durch das komplette Setup und den Kalibrierungsprozess.
Dieser Prozess muss bei Erstinbetriebnahme und nach jeder Systemänderung durchgeführt werden.
Beispiele für Systemänderungen beinhalten die folgenden Punkte:
• Nach jeder Bewegung einer auf der Z-Achse installierten Komponente (wie Spritzenkörper oder Kamera).
• Nach jedem Wechsel einer Dosierdüse oder Spitze.
Setup und Kalibrierung beinhaltet die folgenden Aufgaben:
• Robotermodell und Düsendetektorauswahl prüfen
• Den Erstinstallationsassistenten des Roboters öffnen und die Kamera scharfstellen
• (Nur für GV-System mit Düsendetektor) Den Düsendetektor einstellen*
• Kamera-zu-Düse Offset einstellen
• Markierungen einstellen
• Die Kameraskalierung einstellen*
• Düse-zu-Werkstück Offset einstellen*
• (Nur für GV-System mit Düsendetektor) Systemeinstellungen und Kalibration testen
• (Nur für GV-Systeme ohne Düsendetektor) Systemeinstellungen und Kalibrierung testen
*Alle notwendigen Einstellungs- und Kalibrierungsaufgaben werden vom Erstinstallationsassistenten des Roboters geleitet. Es
besteht jedoch die Möglichkeit, Aufgaben, die oben mit einem Asterisk (*) markiert sind, bei Bedarf individuell durchzuführen.
Siehe “Anhang B, Setupverfahren ohne Einrichtungsassistent” auf Seite124 für genaue Anweisungen.
HINWEIS: Siehe “Über Offsets” auf Seite27 für die Erklärung der Offsets.
GV Series Automatisiertes Dosiersystem
49www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Das System mit dem Erstinstallationsassistenten des Roboters einrichten
Der Erstinstallationsassistent des Roboters führt Sie durch alle Schritte, die nötig sind, um das System ordentlich
aufzusetzen. Dies beinhaltet die Kalibrierung und das Einrichten der Offsets.
Ersteinstellung des Roboters (Schritt 1 Tab): Den Erstinstallationsassistenten des Roboters öffnen
und die Kamera scharfstellen
# Klick Schritt Referenzbild
1
> >
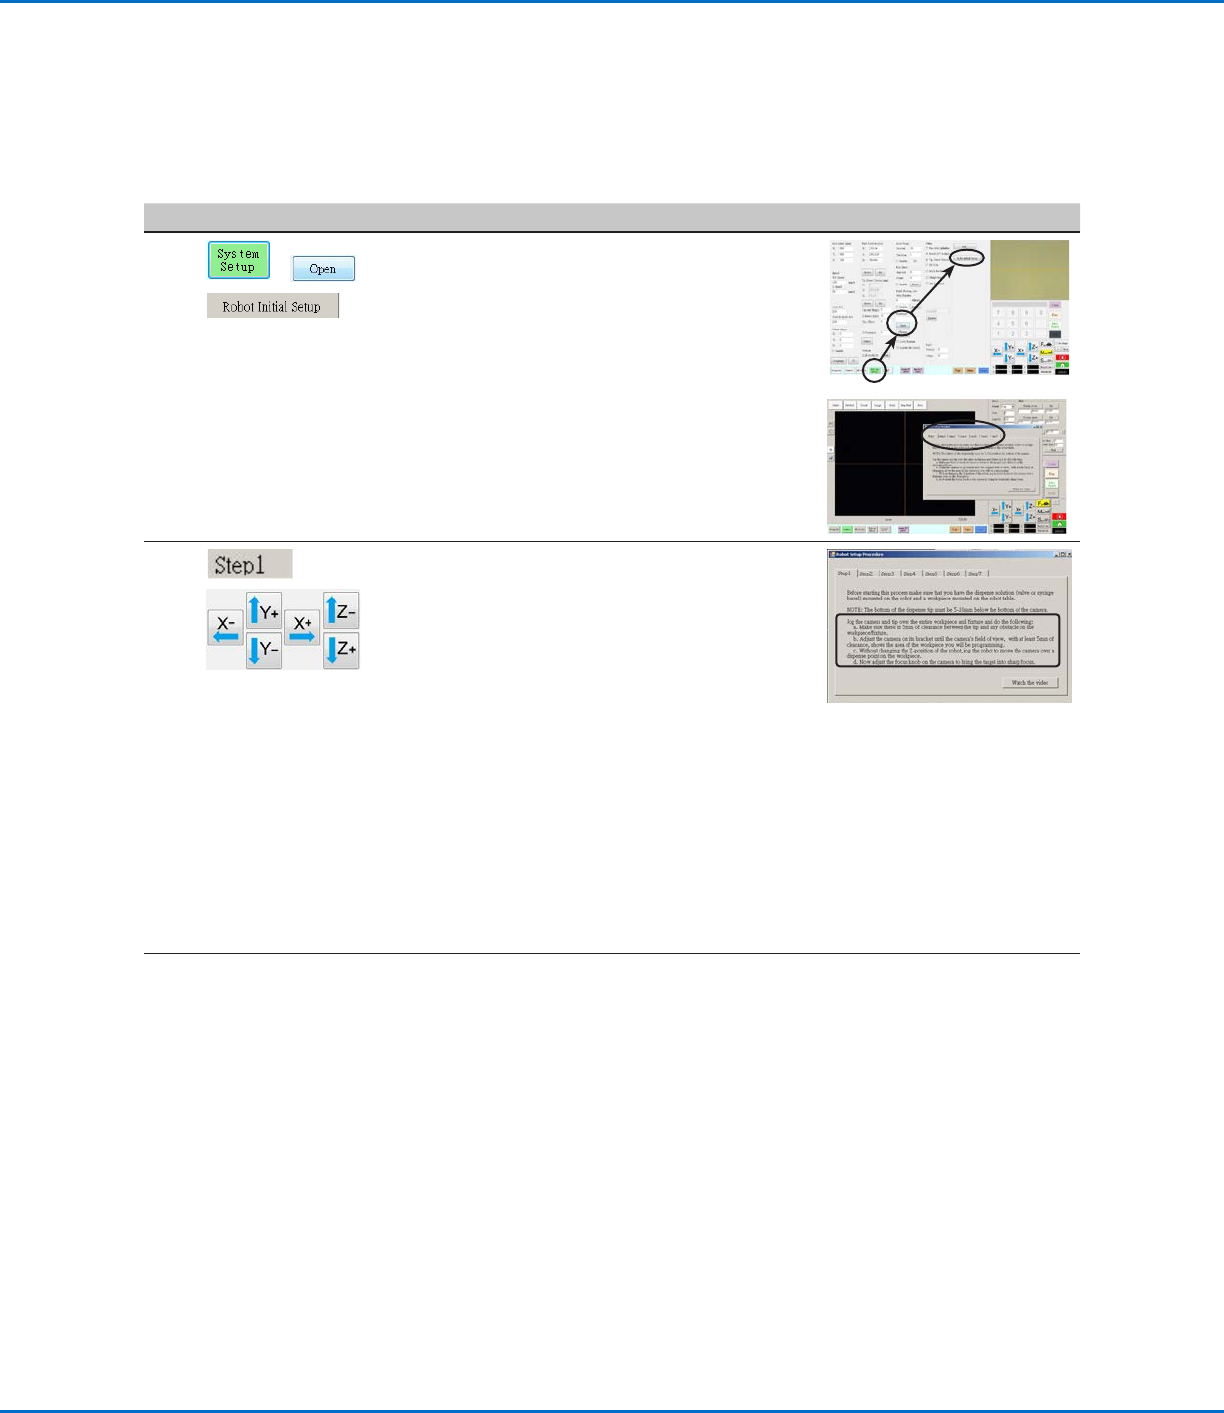
• Klicken Sie SYSTEM SETUP > ÖFFNEN >
ROBOTER ERSTINSTALLATION.
Der Erstinstallationsassistent öffnet sich.
• Führen Sie die Aktion der Tabs 1 bis 6
nacheinander aus. Die nötigen Schritte
werden auch für Sie zum Nachschlagen
bei Bedarf in dieser Anleitung beschrieben,
beginnend mit dem nächsten Schritt.
2
>
• Klicken Sie den SCHRITT 1 Tab.
• Verfahren Sie die Spitze über das gesamte
Werkstück, um sicherzugehen, dass
mindestens 5 mm Abstand zwischen dem
Boden der Spitze und dem höchsten Punkt
des Werkstücks liegen.
• Justieren Sie die Kamera auf Ihrer Klammer,
bis das Sichtfeld der Kamera den für die
Einstellung und Programmierung korrekten
Bereich des Werkstückes anzeigt.
• Verfahren Sie die Spitze an einen guten
Standort, um ein einen Testdosierpunkt
anzulegen.
• Stellen sie das Bild auf dem Bildschirm
scharf. Siehe bei Bedarf “Die Kamera”
auf Seite18 für Anweisungen zum
Scharfstellen der Kamera.
3
• Fahren Sie fort mit “Roboterersteinrichtung
(Schritt 2 Tab): (Nur für GV-System mit
Düsendetektor) Den Düsendetektor
einstellen” auf Seite50.
GV Series Automatisiertes Dosiersystem
50 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Roboterersteinrichtung (Schritt 2 Tab): (Nur für GV-System mit Düsendetektor) Den Düsendetektor
einstellen
Wichtig: Falls Ihr System keinen Düsendetektor beinhaltet fahren Sie stattdessen fort mit
“Roboterersteinrichtung (Schritt 3 Tab): Kamera-zu-Düse Offset einstellen” auf Seite51.
# Klick Schritt Referenzbild
1
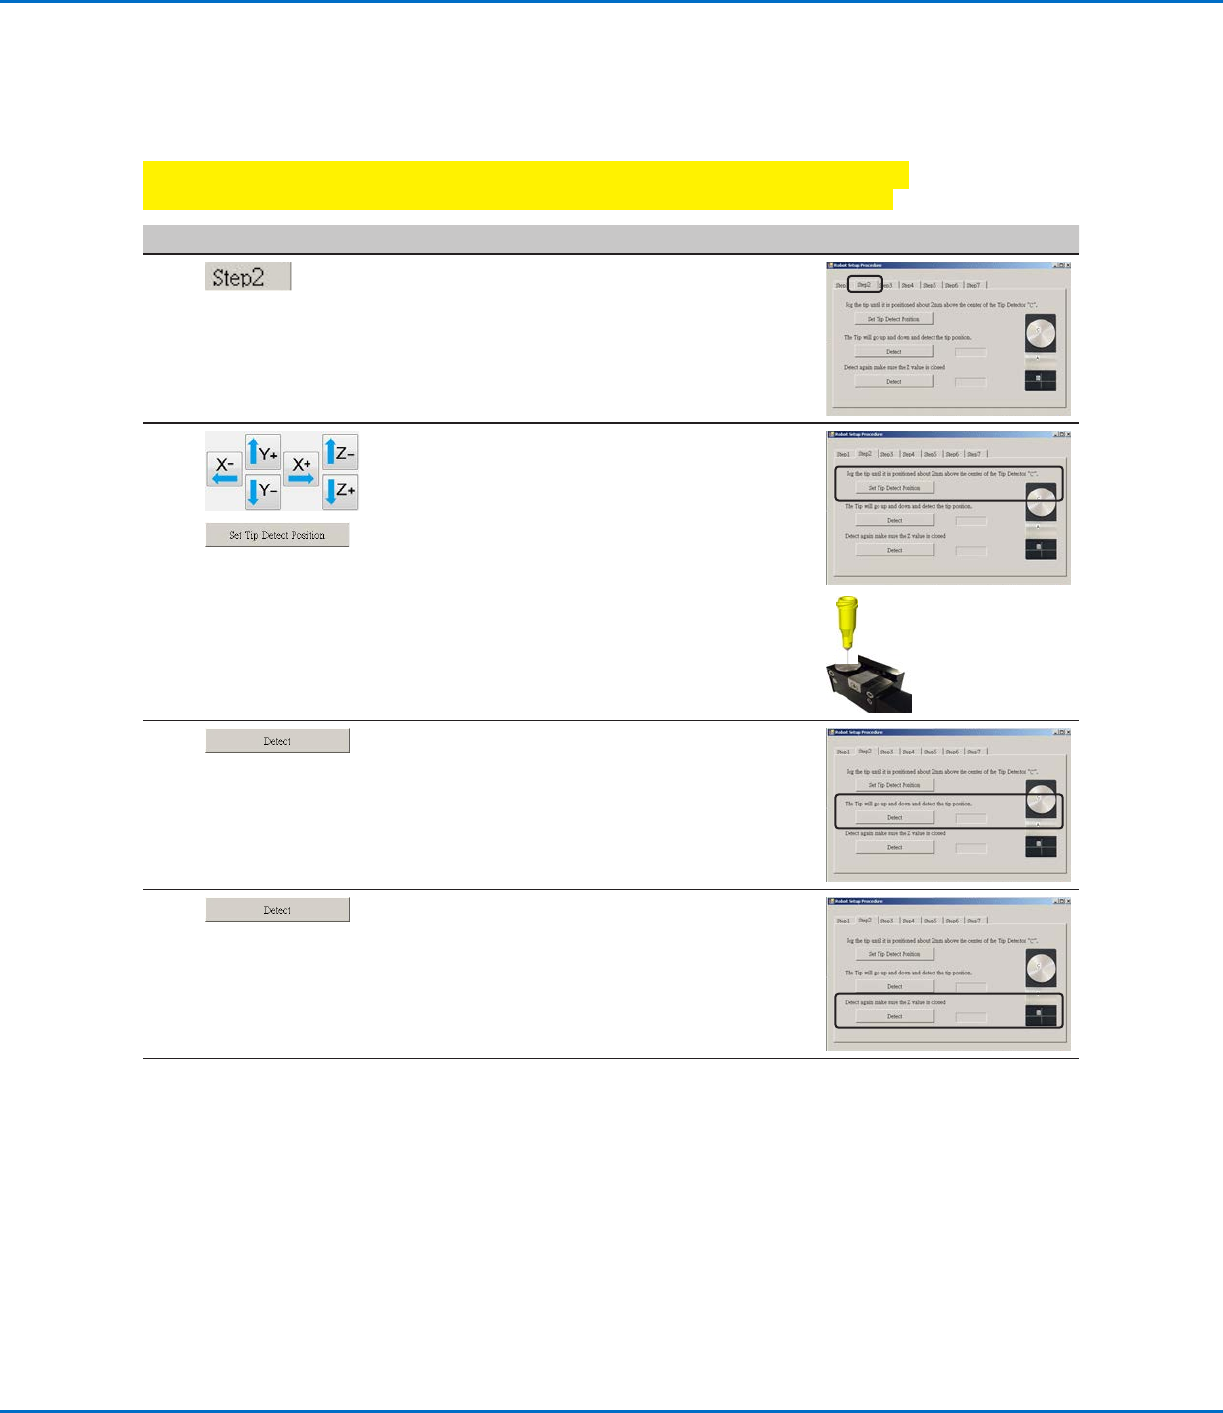
• Klicken Sie den SCHRITT 2 Tab.
2
>
• Verfahren Sie die Spitze bis sie etwa 2
mm über dem Sensor des Düsendetektors
positioniert ist.
• Klicken Sie DÜSENDETEKTORPOSITION
FESTLEGEN
3
• Klicken Sie ERKENNEN.
Die Spitze berührt den Sensor um die
Position der Spitze zu erkennen. Das System
zeigt den Offset-Wert der Spitze neben dem
ERKENNEN-Knopf an.
4
• Klicken Sie noch einmal ERKENNEN.
Das System bestätigt die Offset-
Einstellungen der Spitze.
5
• Fahren Sie fort mit “Roboterersteinrichtung
(Schritt 3 Tab): Kamera-zu-Düse Offset
einstellen” auf Seite51.
Das System mit dem Erstinstallationsassistenten des Roboters einrichten
(Fortsetzung)