DE_Nordson_EFD_GV_Series_Operating_Manual.pdf - 第98页
GV Series Automatisiertes Dosiersystem 98 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Anhang A, Command F…
GV Series Automatisiertes Dosiersystem
97www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Technische Daten (Fortsetzung)
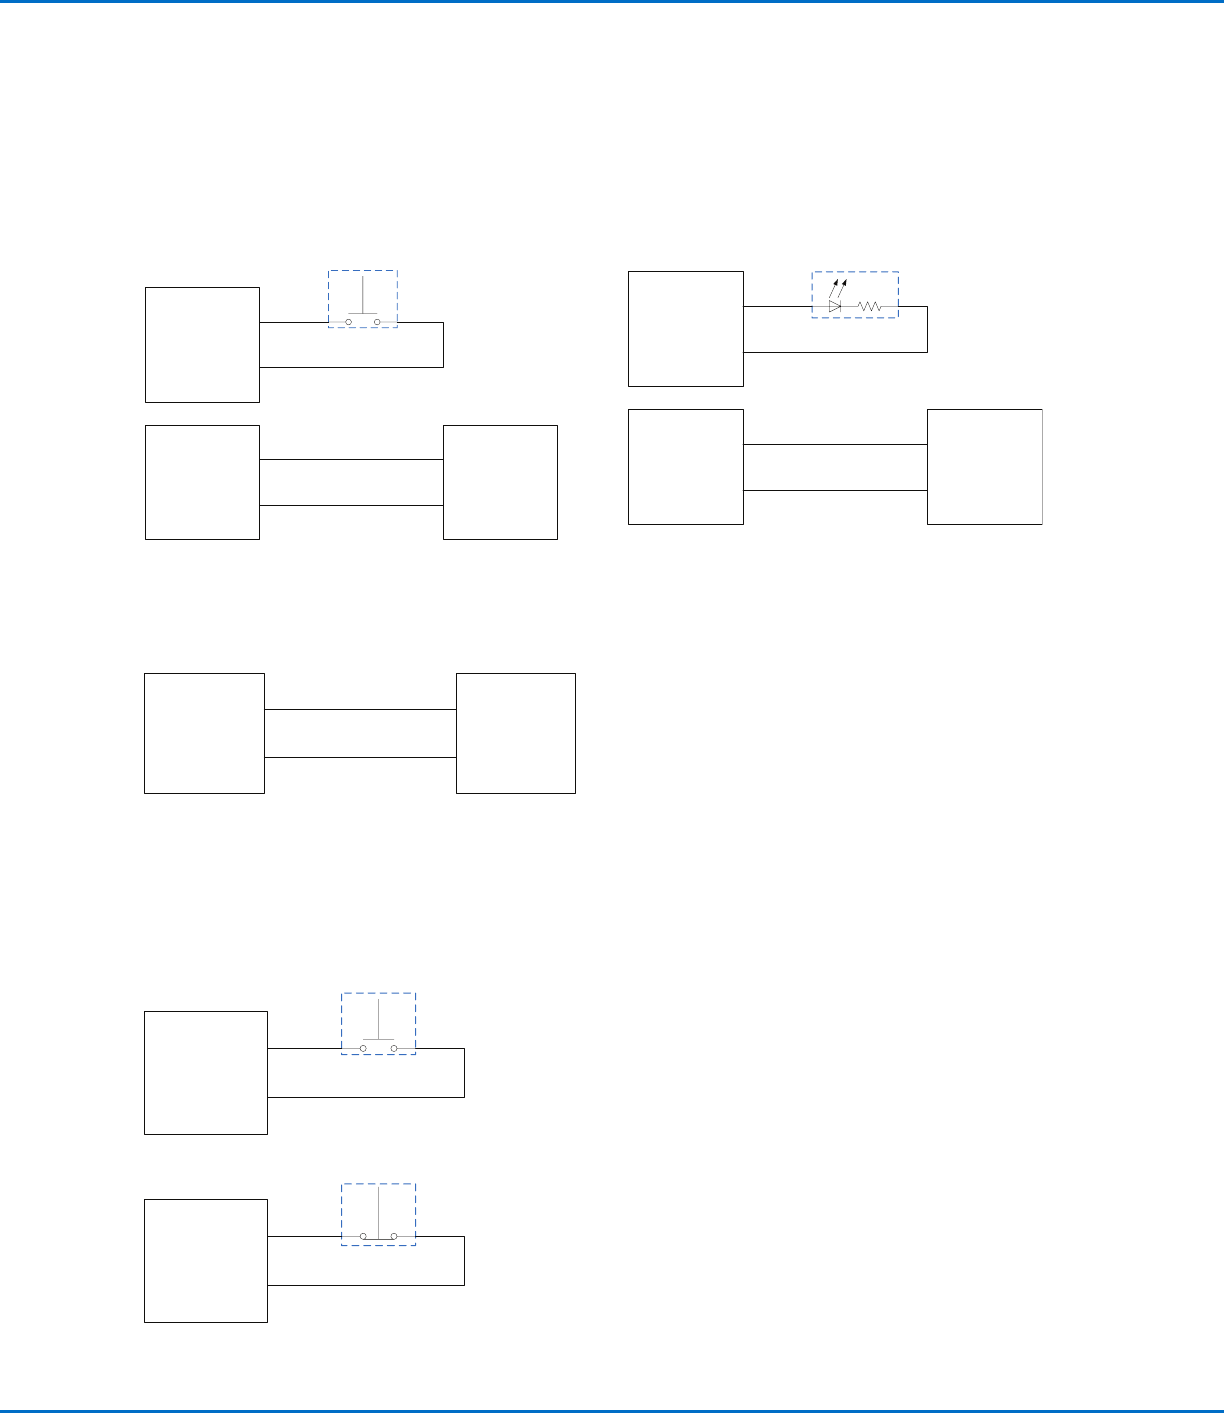
Beispiel Eingangs- / Ausgangsanschlüsse
Sie können den E/A-Anschluss und ext. Steueranschluss auf der Rückseite des Roboters verwenden, um eine Reihe
von verschiedenen Ein- und Ausgängen anzuschließen. Die folgenden Schaltpläne zeigen die üblichen Verbindungen
von Ein- und Ausgängen zum Roboter als Beispiel.
Eingänge
Pin 25
SPS Ausgang (+24V)
SPS
SW1
Roboter E/A
Anschluss
+24VDC
Roboter E/A
Anschluss
Pin 2
Eingang 2
Pin 11
Erde
Pin 1
Eingang 1
SPS Erde
Ausgänge
Externes Gerät, das durch den Roboter mit Strom versorgt wird
Pin 24
Gerät
Roboter E/A
Anschluss
+24VDC
Pin 11
Erde
Ausgang der Versorgungsspannung +24 VDC ist
auf 3,0 A begrenzt.
Start und Not-Aus (ESTOP) Verbindungen mit externer Steuerung
Pin 2
ESTOP
Startsignal
Ext.
Steueranschluss
Pin 7
Not-Aus
Pin 1
Erde
Ext.
Steueranschluss
SW1
Pin 6
Not-Aus
Pin 14
+24V In
Gerät
LED 1
Roboter E/A
Anschluss
Ausgang 1
Roboter E/A
Anschluss
Pin 15
Ausgang 2
Pin 11
Erde
Pin 11
Erde
Erde
Ausgänge sind auf 125 mA begrenzt.
GV Series Automatisiertes Dosiersystem
98 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Anhang A, Command Funktion Reference
Dieser Anhang liefert Informationen für jedes Setup und jeden Dosierbefehl. Befehle sind alphabetisch sortiert.
Die folgenden Regeln gelten für alle Befehle:
• Ein Befehl wird so lange ausgeführt, bis er von einem anderen Befehl abgelöst wird.
• Befehlseinstellungen überschreiben Systemeinstellungen.
Acceleration (Beschleunigung)
Klick Funktion
Steuert die Beschleunigung des Roboters von Punkt-zu-Punkt (ptp = point to point) oder entlang einer
fortlaufenden Linie (cp = continous path). Im Allgemeinen wird der Wert dieses Parameters invers auf die
Beschleunigung des Roboters bezogen.
Parameter Beschreibung
0:ptp 1:cp Schaltet die Steuerung der Beschleunigung zwischen point-to-point (ptp) oder continuous path
(cp). Standardwerte:
Value (Wert) Stellt die Beschleunigungsrate von Punkt-zu-Punkt oder entlang einer fortlaufenden Linie ein.
Bereich: 20–600 (mm/s
2
)
Arc Point (Bogenpunkt)
Klick Funktion
Registriert den gegenwärtigen XYZ Standort als Bogenpunkt. Bogenpunkte dosieren Material entlang einer
gebogenen Linie.
Backtrack Setup (Rückfahrweg Setup)
Klick Funktion
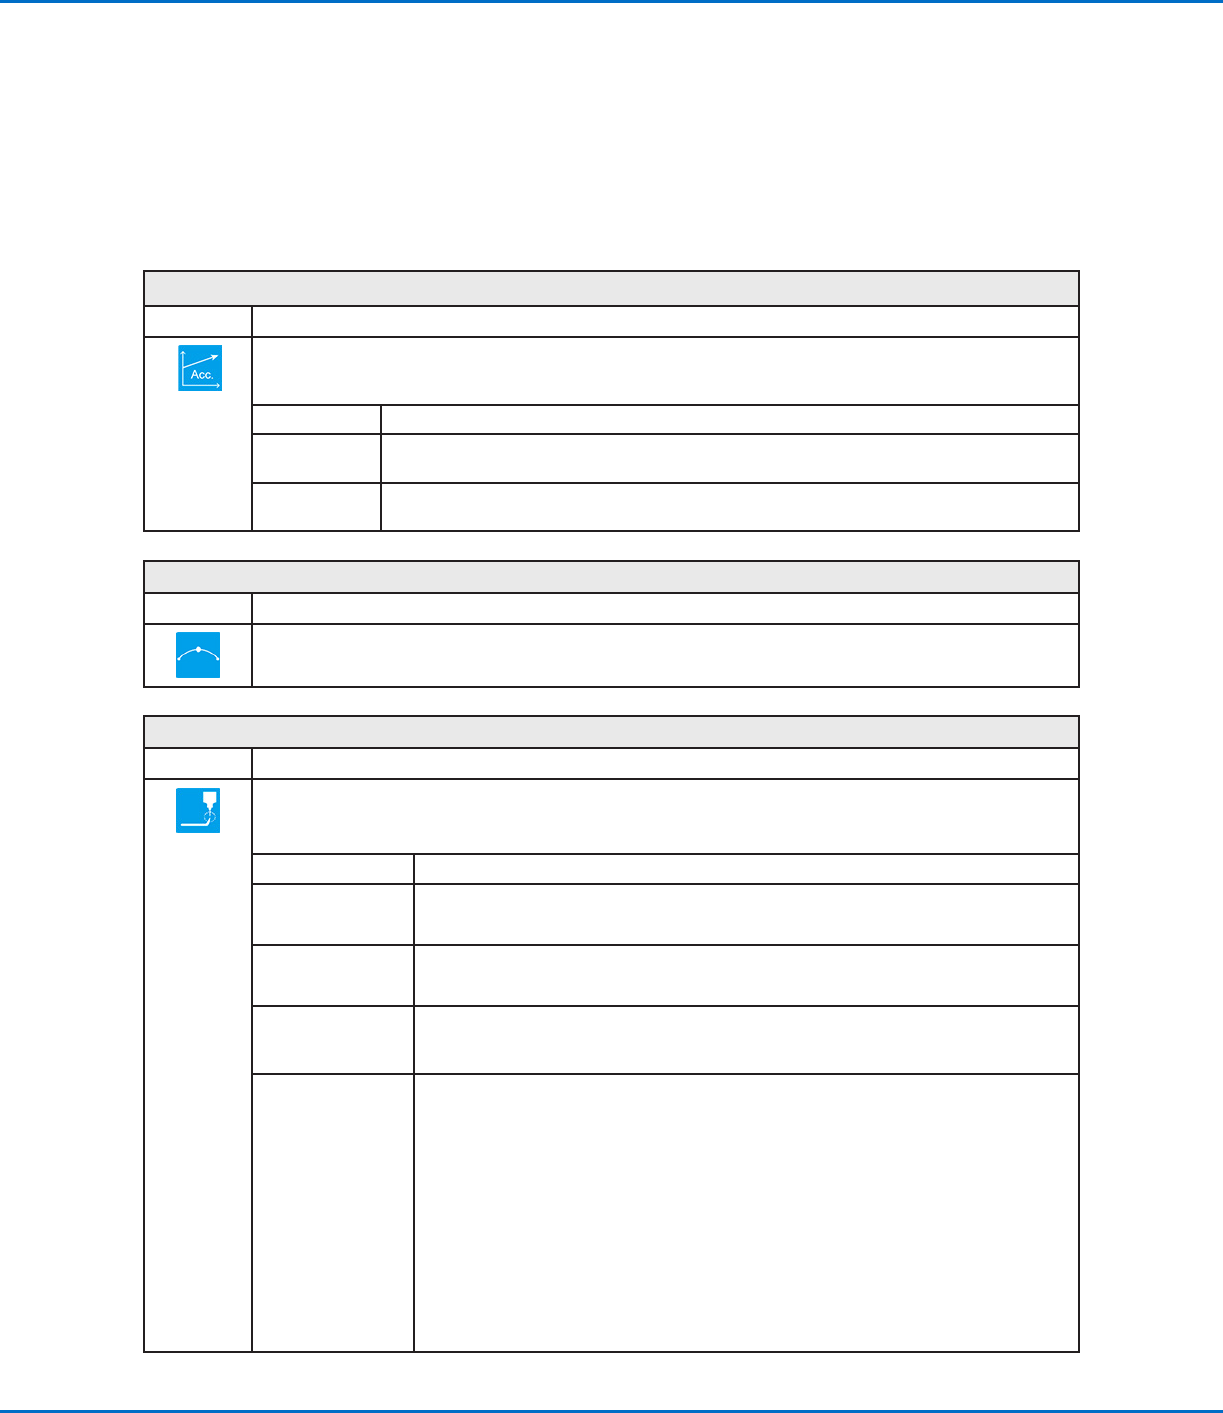
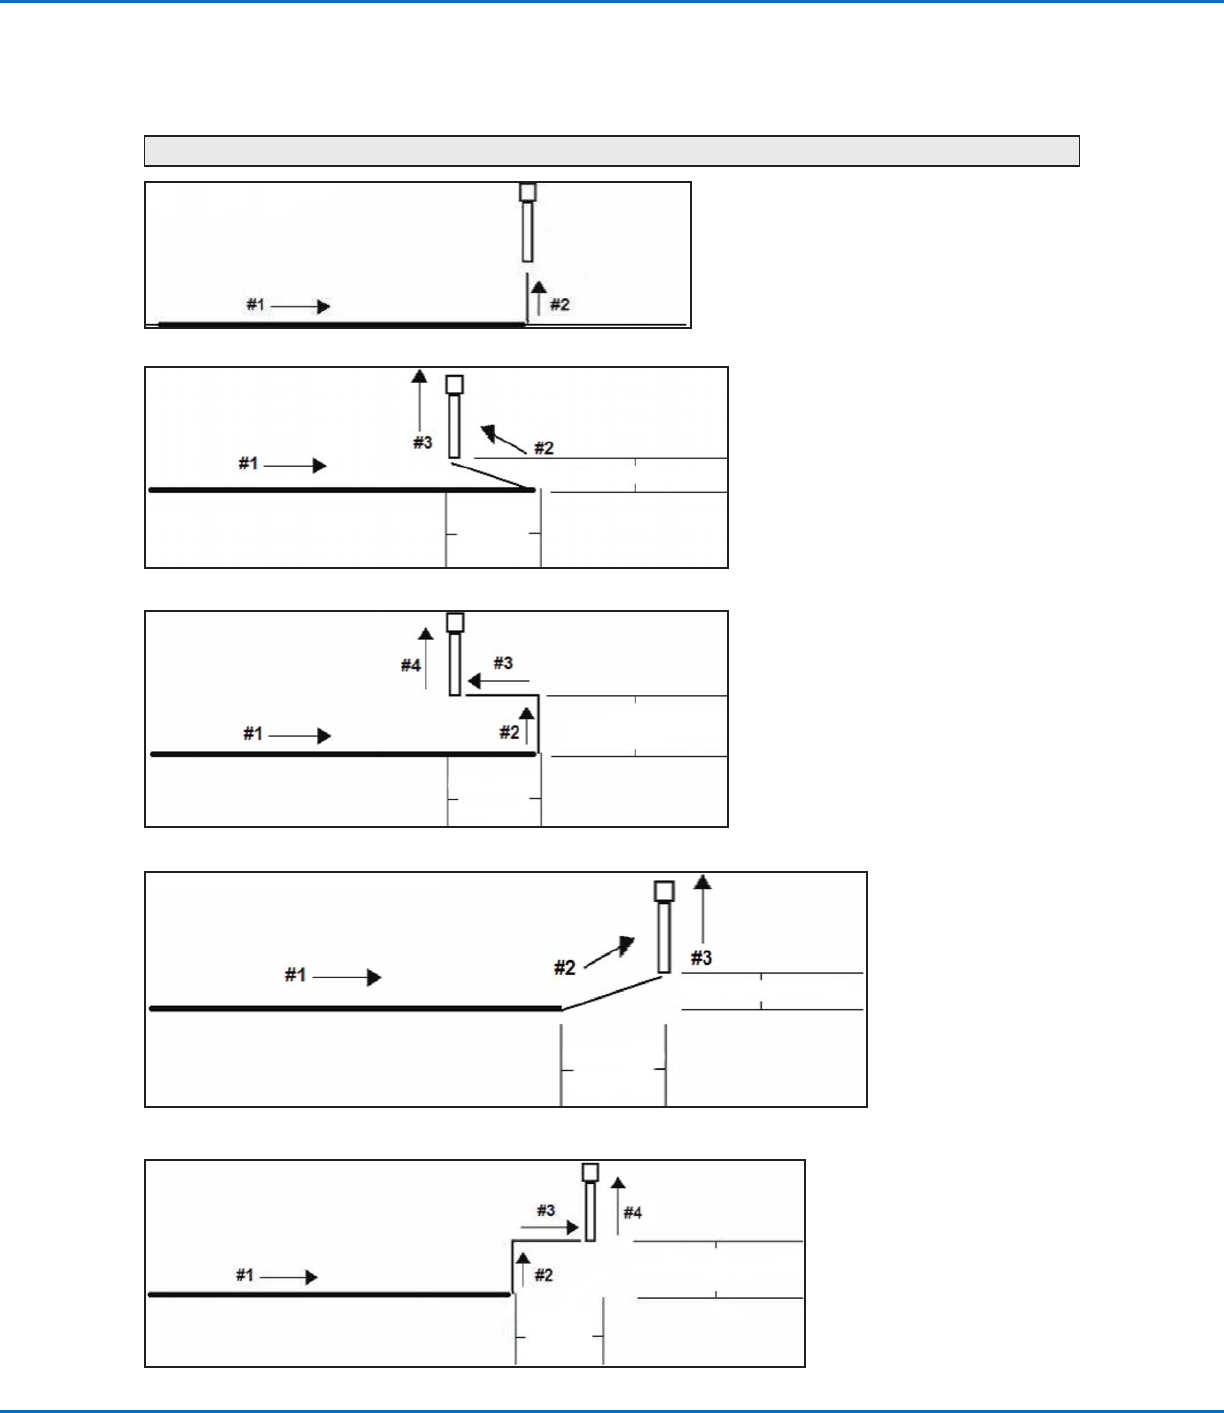
Stellt ein, wie sich die Dosiernadel am Ende der Dosierlinie hebt. Dies ist nützlich für zähe Flüssigkeiten oder
Materialien mit hoher Viskosität, um zu kontrollieren, wohin der Flüssigkeitsstrahl fällt. Die Abbildung auf der
nächsten Seite liefert eine visuelle Darstellung der Backtrack Setup Auswahlen.
Parameter Beschreibung
Backtrack Length
(Rückfahrweg-
Länge)
Die Entfernung, die sich die Dosiernadel vom Endpunkt der Linie entfernt.
Backtrack Gap
(Rückfahrweg-
Abstand)
Die Entfernung vom Punkt, an dem sich die Dosiernadel hebt, bis zum Endpunkt der Linie.
Dieser Wert muss kleiner als der Nullpunkt Wert (Z Clearance) für diesen Punkt sein.
Backtrack Speed
(Rückfahrweg-
Geschwindigkeit)
Geschwindigkeit, mit der sich die Dosiernadel entweder (1) zurück und hoch entlang des
Rückfahrweges in der umgekehrten Richtung der Dosierlinie oder (2) vorwärts und hoch in
einem Winkel nach der Dosierlinie fährt.
Type (Typ)
0 or blank (Normal) Die Dosiernadel bewegt sich direkt zur eingegebenen Höhe der
Backtrack Gap.
1 (Back) Die Dosiernadel bewegt sich in einem Winkel entsprechend der
eingegebenen Entfernung und Höhe der Backtrack Length und
Backtrack Gap.
2 (Square Back) Die Dosiernadel bewegt sich entsprechend der eingegebenen Entfernung
für Backtrack Length und Backtrack Gap nach oben und dann zurück.
3 (Forward) Die Dosiernadel bewegt sich vorwärts in einem Winkel für die Distanz und
Höhe, die für Backtrack Length und Backtrack Gap eingegeben wurde.
4 (Square Forward) Die Dosiernadel bewegt sich entsprechend der eingegebenen
Entfernung für Backtrack Length und Backtrack Gap nach oben und
dann nach vorne.
GV Series Automatisiertes Dosiersystem
99www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Anhang A, Command Funktion Reference
(Fortsetzung)
Backtrack Setup (Fortsetzung)
Beispiele des Backtrack Setup
0 or blank (Normal)
Backtrack Gap
1 (Back)
Backtrack Gap
Backtrack
Length
2 (Square Back)
Backtrack Gap
Backtrack
Length
3 (Forward)
Backtrack Gap
Backtrack
Length
4 (Square Forward)
Backtrack Gap
Backtrack
Length