DE_Nordson_EFD_GV_Series_Operating_Manual.pdf - 第26页
GV Series Automatisiertes Dosiersystem 26 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Konzepte Bevor Sie …
GV Series Automatisiertes Dosiersystem
25www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
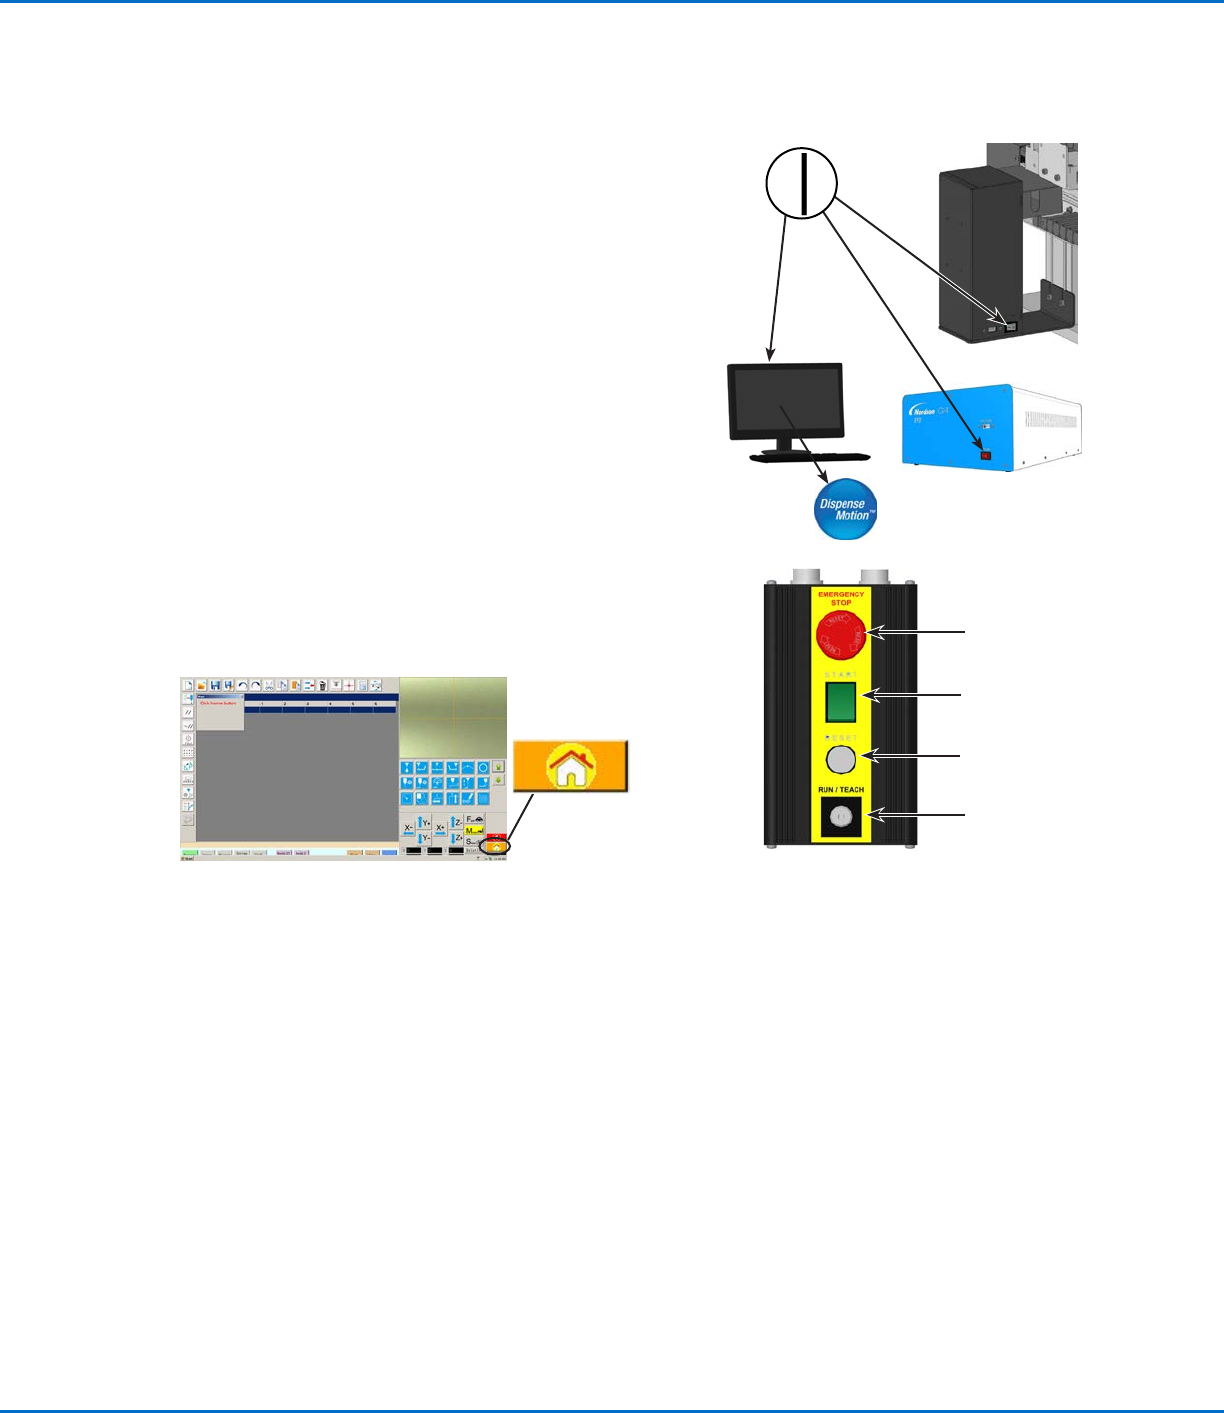
Start / Stopp Box
Not-Aus-Taster
START Taste
RESET Taste
RUN / TEACH Schalter
Schalten Sie das System ein
Nachdem das System inklusive der Bestandteile des Dosiersystems
aufgebaut wurde, schalten Sie das System ein.
1. Vergewissern Sie Sich, dass folgendes ordnungsgemäß
aufgebaut ist:
• Alle zutreffenden Systembestandteile sind installiert (Schauen
Sie bei “Installation” auf Seite19).
• Alle Systemkomponenten sind wie in der Schnellstartanleitung
gezeigt richtig angeschlossen.
2. Schalten Sie die DispenseMotion-Steuerung, den Bildschirm und
den GV-Steuerkasten ein.
3. Auf der Start / Stopp-Box:
a. Sicherstellen, dass der NOT-HALT-Taster nicht gedrückt ist.
b. Den RUN / TEACH-Schalter in die Position TEACH stellen
(empfohlen zum Erstellen eines Programms).
HINWEIS: Wenn sich der RUN / TEACH-Schalter in der Position
TEACH befindet, führt das System einen Dosierzyklus durch, bei
dem jedoch kein Material dosiert wird.
4. Doppelklicken Sie auf das DispenseMotion Icon, um die
Dosiersoftware zu öffnen.
5. Klicken Sie auf HOME.
Der Roboter bewegt die Kamera in die Ausgangsposition (0,0,0) und
das System ist bereit.
6. Aktivieren Sie das Dosiersystem einschließlich des Ventilcontrollers.
Lesen Sie nach Bedarf die Betriebsanleitung des Dosierequipments.
7. Beziehen Sie sich auf die folgenden Abschnitte, um das System
aufzubauen und die Programme für Ihre Aufgaben zu erstellen:
• “Konzepte” auf Seite26
• “Übersicht der DispenseMotion Software” auf Seite29
• “Setup” auf Seite44
• “Programmierung” auf Seite63
GV Series Automatisiertes Dosiersystem
26 www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Konzepte
Bevor Sie ein Programm erstellen, vergewissern Sie sich, dass Sie alle in diesem Abschnitt erklärten Details
verstehen.
Über Programme und Befehle
Ein Programm ist ein als Datei gespeicherter Satz von Befehlen. Jeder Befehl wird in der Datei mit einer
nummerierten Adresse gespeichert. Befehle können in die folgenden Befehlsarten unterteilt werden:
• Ein Setup-Befehl setzt in einem Programmlevel Parameter, wie z. B. eine XYZ Koordinate oder eine Z
Freigabehöhe.
• Ein Dosierbefehl ist an eine XYZ Koordinate gebunden und sendet automatisch ein Signal an das Dosiersystem,
um den Dosierbefehl auszuführen.
Wenn der Roboter ein Programm ausführt, geht er der Reihe nach die Adressen durch und führt den jeweils
hinterlegten Befehl aus. Wenn die Adresse einen Setup-Befehl enthält, wird dieser vom System registriert. Wenn die
Adresse einen Dosierbefehl enthält, bewegt der Roboter die X, Y und Z Achsen zur angegebenen Befehlsposition
und führt dann den Dosierbefehl aus.
Dosierbefehle sind die Bausteine von Mustern. Um einen Dosierbefehl zu programmieren, wird die Dosierdüse zum
gewünschten XYZ Standort bewegt und dort wird der Dosierbefehl für diesen Standort ausgeführt. Diese Aktion wird
solange wiederholt, bis das gewünschte Dosiermuster fertig ist. Verschiedene Beispiele finden Sie unten.
Setup-Befehle schreiben vor, wie Dosierbefehle ausgeführt werden sollen. Nordson EFD empfiehlt, Setup-Befehle
am Anfang eines Programms einzufügen. Die folgenden Einrichtungsbefehle sind die am häufigsten genutzten:
Rückfahrweg einrichten, Dosierpunkt einrichten, Dosierende einrichten, Dosierlinie einrichten, Liniengeschwindigkeit
und Z-Abstand einrichten.
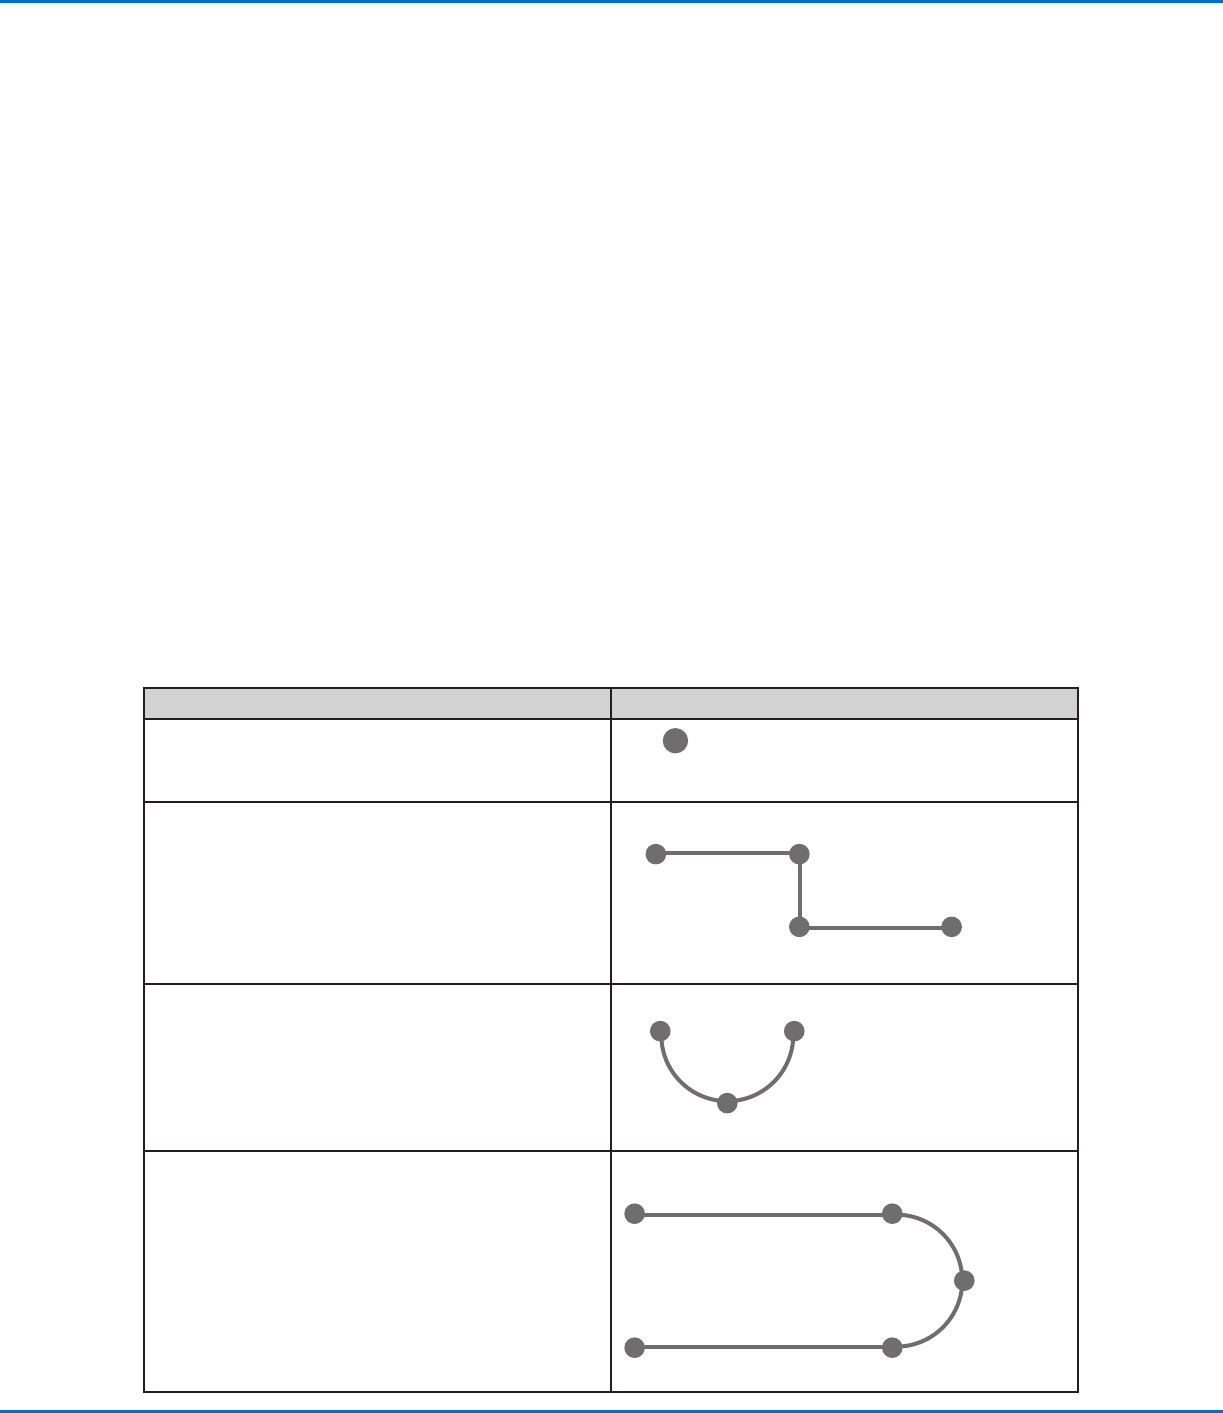
Beispiele für Dosierbefehle
Befehle Entstehendes Muster (Draufsicht)
Um den Roboter darauf zu programmieren, an einem
Punkt Material zu dosieren, wird ein XYZ Standort als
ein Dosierpunkt Befehl eingetragen.
DISPENSE DOT
Um den Roboter darauf zu programmieren, Material
entlang eines linearen Pfads abzugeben, wird die
XYZ – Position am Anfang des Programms als
Linienstartbefehl eingetragen. Die Positionen, an
denen die Düse die Richtung ändert, werden als
Linienpassierbefehle eingetragen. Der Standort, an dem
die Materialdosierung endet, wird als Linienendbefehl
eingetragen.
Linien Start
LinienendeLinien Passage
Linien Passage
Um einen Tropfen Material in einem Bogen abzugeben,
wird die XYZ Position des Tropfenanfangs als
Linienanfangsbefehl eingetragen. Der Höhepunkt des
Bogens wird als ein Bogenpunktbefehl eingetragen.
Das Ende des Bogens ist als Linienendbefehl
eingetragen.
Arc Point
Linien Start Linienende
Linien und Bögen können auch kombiniert werden, um
Material entlang eines komplexen Pfades abzugeben.
Linien Start
Linienende
Arc Point
Linien Passage
Linien Passage
GV Series Automatisiertes Dosiersystem
27www.nordsonefd.com/de info.de@nordsonefd.com +49 89 2000 338 600 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
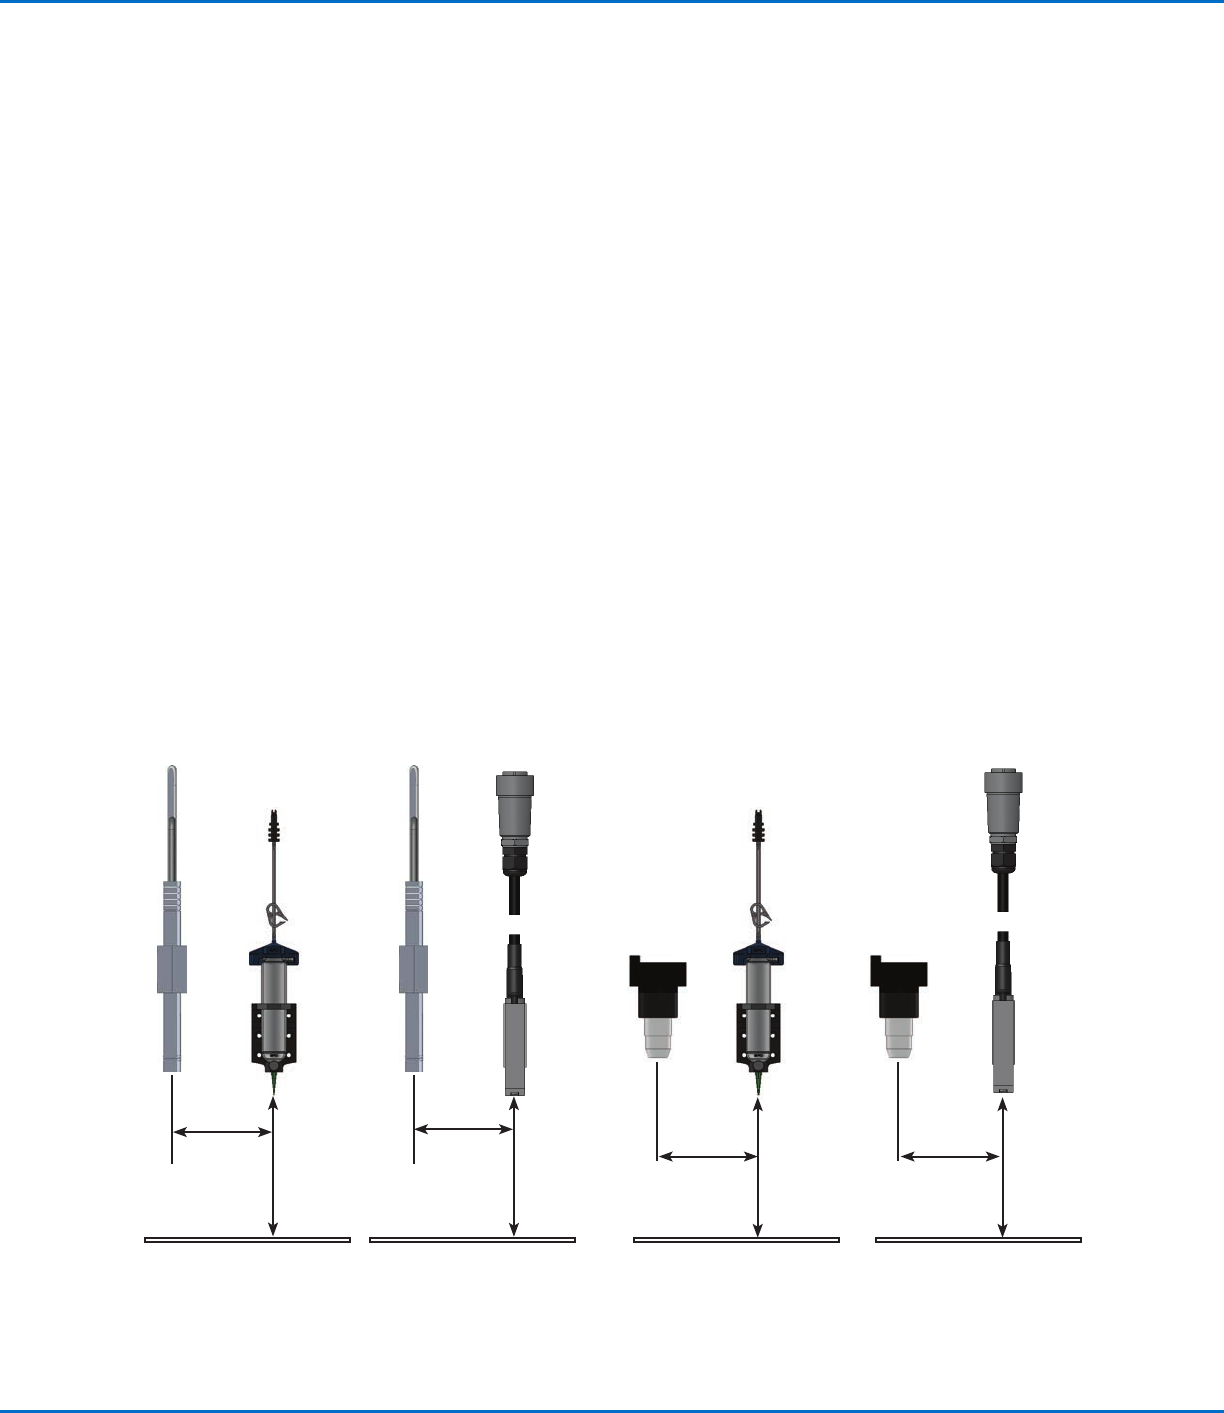
Abbildungen von Kamera-zu-Düse Offset (auch XY Offset genannt) und Düse-zu-Werkstück Offset (auch Düsenhöhe oder
Zclearance genannt)
Kamera-zu-
Nadel XY
Offset
Düse-zu-
Werkstück
Offset (Z
clearance)
Düse (Nadel)-
zu-Werkstück
Offset
(Z clearance)
Düse-zu-
Werkstück
Offset (Z
clearance)
Düse (Nadel)-
zu-Werkstück
Offset
(Z clearance)
Kamera-zu-
Nadel XY
Offset
Kamera-zu-
Nadel XY
Offset
Kamera-zu-
Nadel XY
Offset
Stiftkamera
CCD
Kamera
Kartuschen
Jetting-
Ventile
CCD
Kamera
Stiftkamera
Kartuschen
Jetting-
Ventile
Über Offsets
Offset ist der Abstand zwischen zwei Komponenten. Dem System müssen die folgenden Offsets vermittelt werden,
bevor irgendwelche Programme entwickelt werden:
• Kamera-zu-Nadel Offset: der Abstand zwischen der Mitte des Kameramittelpunktes und der Mitte der
Dosiernadel (dies ist ein XY Offset).
• Nadel -zu-Werkstück Offset: (1) der Abstand zwischen der Nadelspitze und dem Werkstück für
Kontaktanwendungen oder (2) der Abstand zwischen der Nadelspitze und dem Werkstück für kontaktlose
Anwendungen (das ist die Z clearance ).
Die Offsets müssen ordnungsgemäß kalibriert werden, damit sichergestellt werden kann, dass die Dosierspitze dem
selben Pfad folgt, wie die Kamera und um leichte Abweichungen in der Höhe zu kompensieren, die auftreten, wenn
eine Dosierspitze oder Düse gewechselt wurde.
Während des Einrichtungs- und Kalibrierungsprozesses, der durch den Ersteinrichtungsassistent des Roboters
geleitet wird, werden dem Roboter die Offsets beigebracht. Dieser Prozess muss nach jeder Systemänderung für
die Ersteinrichtung durchgeführt werden. Folgend Beispiele für Systemänderungen:
• Jedes Mal, wenn ein auf der Z-Achse montiertes Teil (wie z. B. die Kartusche oder Kamera) bewegt wird.
• Jedes Mal, wenn die Dosiernadel verändert wird.
Über Programme und Befehle (Fortsetzung)
Beste Vorgehensweise für die Programmierung
• Fügen Sie Dosiersetup Befehle am Anfang des Programms ein.
• Fügen Sie Find Mark- Befehle vor jedem Dosierbefehl ein.
• Fügen Sie Dosierbefehle nach dem Einfügen von Setup und Find Mark- Befehlen ein.
• Fügen Sie den Programmendebefehl am Ende des Programms ein.