DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第21页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 21 Einschalten de…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
20
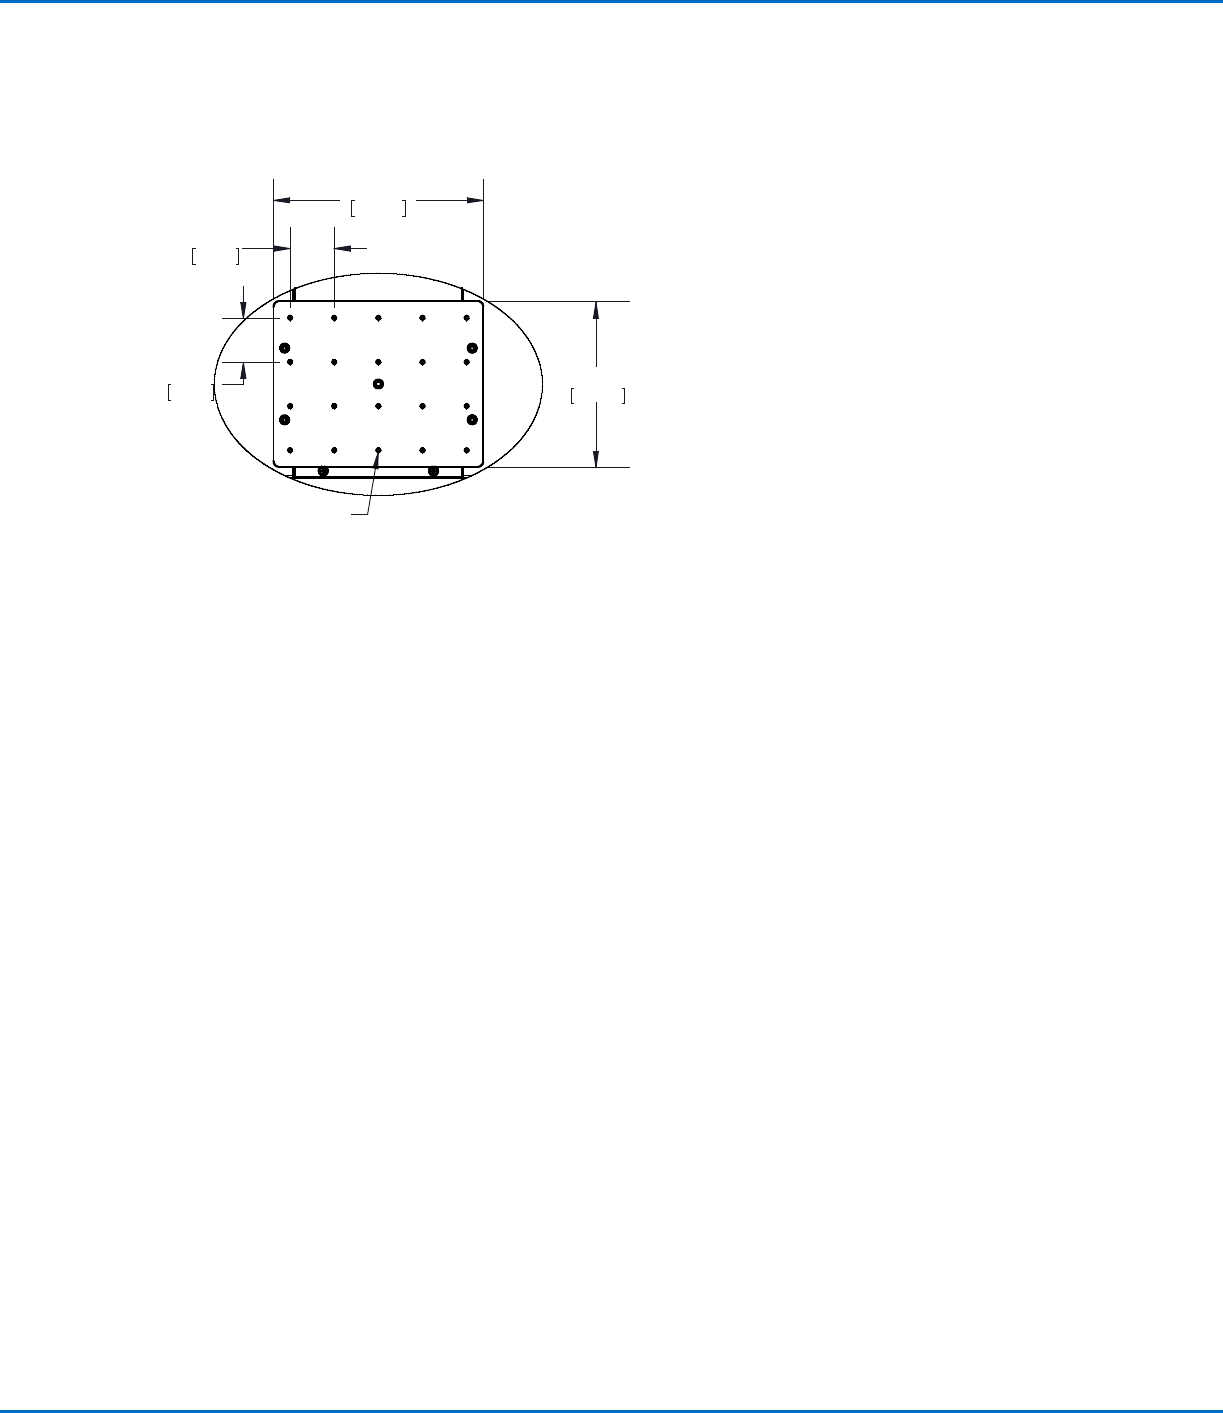
Vorbereiten der Arbeitsfläche oder Fixierplatte
Bereiten Sie die Arbeitsfläche oder Fixierplatte des Roboters für die sichere Platzierung des Werkstücks
vor. Teilenummern der Fixierplatte finden Sie unter „Fixierplatten“ auf Seite74. Eine Schablone mit den
Montagebohrungen für die Fixierplatte ist nachstehend angegeben.
Anschließen der Eingänge/Ausgänge (optional)
Alle automatisierten Dosiersysteme verfügen über 8 Standardeingänge und 8 Standardausgänge. Schließen Sie
die Verkabelung der Eingänge/Ausgänge an den Anschluss I/O PORT auf der Rückseite des Roboters an. Einen
Schaltplan finden Sie unter „E/A-Anschluss“ auf Seite78. Es gibt mehrere Möglichkeiten, die Systemeingänge/-
ausgänge zu verwenden. Siehe „Einrichten von Eingängen/Ausgängen“ auf Seite53 für weitere Informationen zu
den Eingängen/Ausgängen.
Fixierplatte der Größe 300 x 300, 400 x 400 oder 600 x 600
7.48
190.00
5.91
150.00
4X 1.57
40.00
3X 1.57
40.00
20X M4X0.7 - 6H THRU ALL
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
21
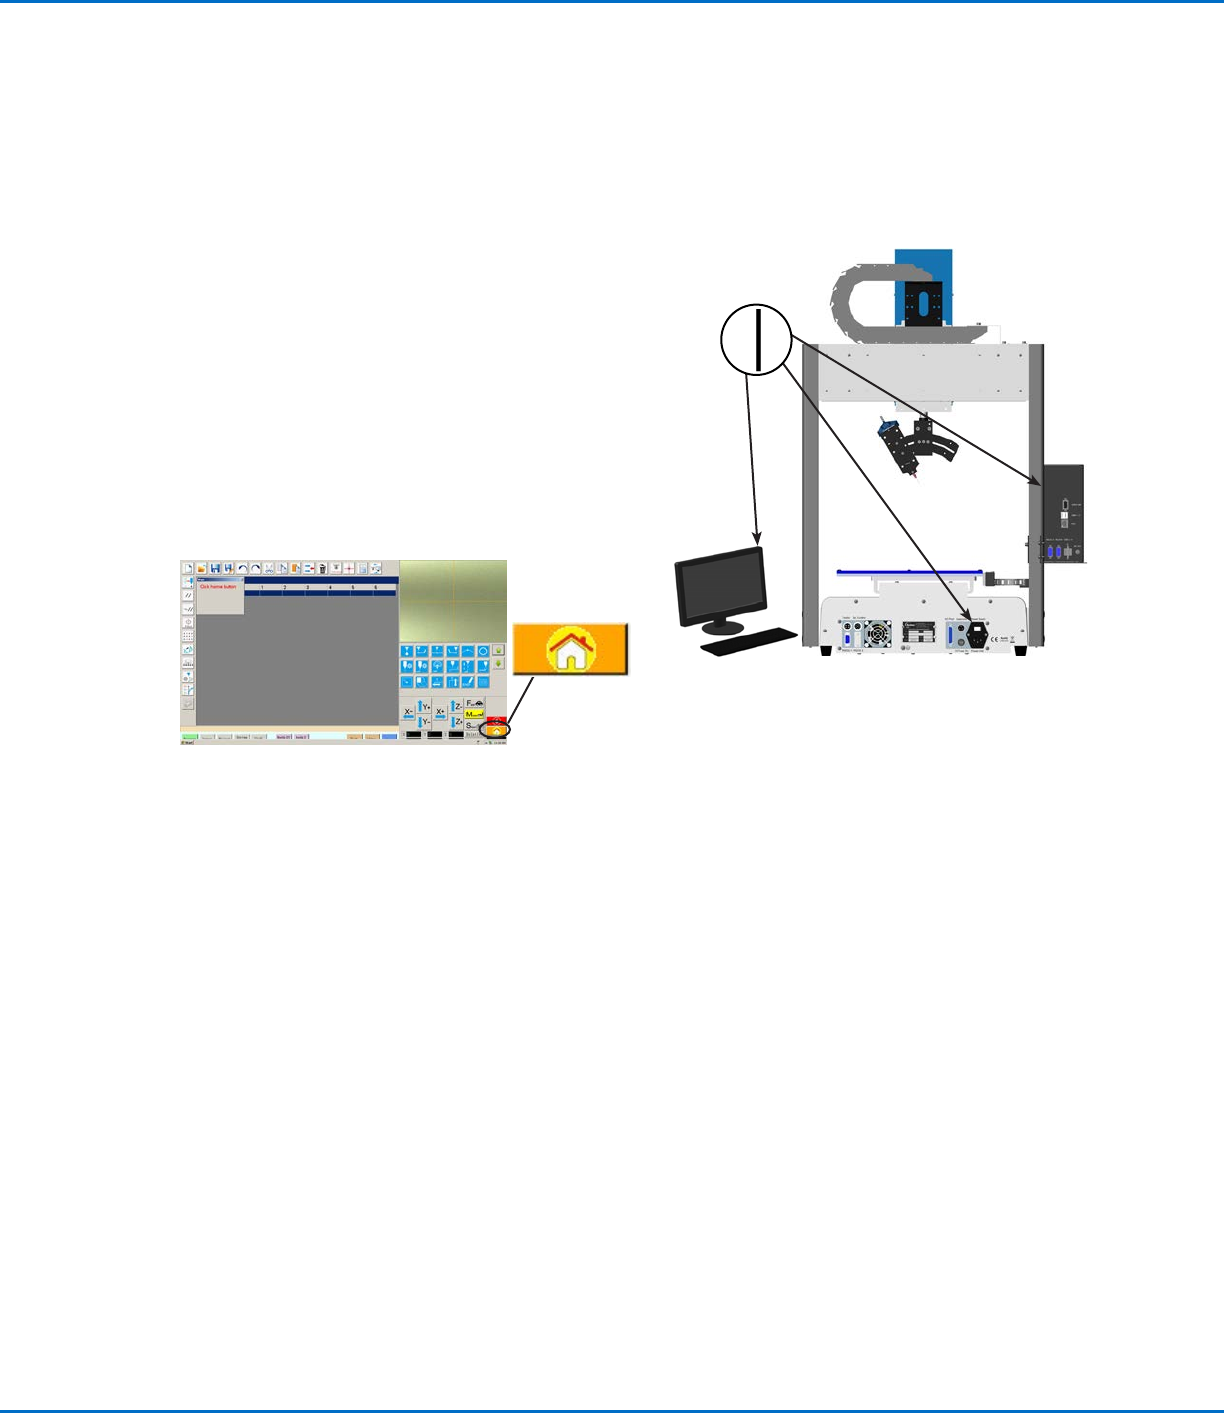
Einschalten des Systems
Nachdem das System einschließlich der Dosiersystemkomponenten
vollständig installiert wurde, schalten Sie das System ein, um die Installation
zu überprüfen.
1. Vergewissern Sie sich, dass folgende Installationsschritte durchgeführt
wurden:
• Alle relevanten Systemkomponenten sind installiert (siehe
„Installation“ auf Seite17).
• Der Eingangs-/Ausgangs-Sicherheitsstecker ist
angeschlossen (falls zutreffend).
• Der Not-Aus-Taster EMERGENCY STOP auf dem
vorderen Bedienfeld des Roboters ist nicht gedrückt.
2. Schalten Sie den DispenseMotion-Controller, den Monitor
und den Roboter ein.
3. Doppelklicken Sie auf das Symbol „DispenseMotion“, umdie
Dosiersoftware zu starten.
4. Klicken Sie auf HOME.
Der Roboter bewegt die Kamera in die Ausgangsposition
(0,0,0) und das System ist betriebsbereit.
5. Aktivieren Sie das Dosiersystem einschließlich Ventilcontroller. Lesen
Sie nach Bedarf die Betriebsanleitungen des Dosiersystems.
6. Richten Sie sich nach den Anweisungen in den folgenden Abschnitten,
um das System einzurichten und Programme für Ihre Anwendungen zu
erstellen:
• „Konzepte“ auf Seite22
• „Übersicht über die DispenseMotion-Software“ auf Seite25
• „Einrichtung“ auf Seite36
• „Programmierung“ auf Seite56
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
22
Konzepte
Bevor Sie ein Programm erstellen, vergewissern Sie sich, dass Sie alle in diesem Abschnitt erklärten Konzepte
verstehen.
Über Programme und Befehle
Ein Programm ist ein als Datei gespeicherter Satz von Befehlen. Jeder Befehl ist in der Datei als nummerierte
Adresse gespeichert. Befehle können in die folgenden Befehlsarten unterteilt werden:
• Ein Setup-Befehl legt einen Parameter auf Programmebene, wie z. B. eine XYZR-Koordinate oder den
Z-Abstandshöhe fest.
• Ein Dosierbefehl ist an eine XYZR-Koordinate gebunden und sendet automatisch ein Signal an das
Dosiersystem, um den Dosierbefehl auszuführen.
Wenn der Roboter ein Programm ausführt, geht er der Reihe nach die Adressen durch und führt den jeweils
hinterlegten Befehl aus. Wenn die Adresse einen Setup-Befehl enthält, wird dieser vom System registriert. Wenn
die Adresse einen Dosierbefehl enthält, bewegt der Roboter die X-, Y-, Z- und R-Achsen zur angegebenen
Befehlsposition und führt dann den Dosierbefehl aus.
Dosierbefehle sind die Bausteine von Mustern. Zum Programmieren eines Dosierbefehls wird die Dosiernadel zur
gewünschten XYZR-Position bewegt, wo dann ein Dosierbefehl für diese Position registriert wird. Diese Aktion wird
so lange wiederholt, bis das gewünschte Dosiermuster fertig ist. Verschiedene Beispiele finden Sie unten.
Setup-Befehle schreiben vor, wie Dosierbefehle ausgeführt werden sollen. Nordson EFD empfiehlt, Setup-Befehle
am Anfang eines Programms einzufügen. Die folgenden Setup-Befehle werden am häufigsten verwendet: Backtrack
Setup (Rückfahrweg), Dispense Dot Setup (Dosierpunkt), Dispense End Setup (Dosierende), Line Dispense Setup
(Dosierlinie), Line Speed (Liniengeschwindigkeit) und Z Clearance Setup (Z-Abstand).
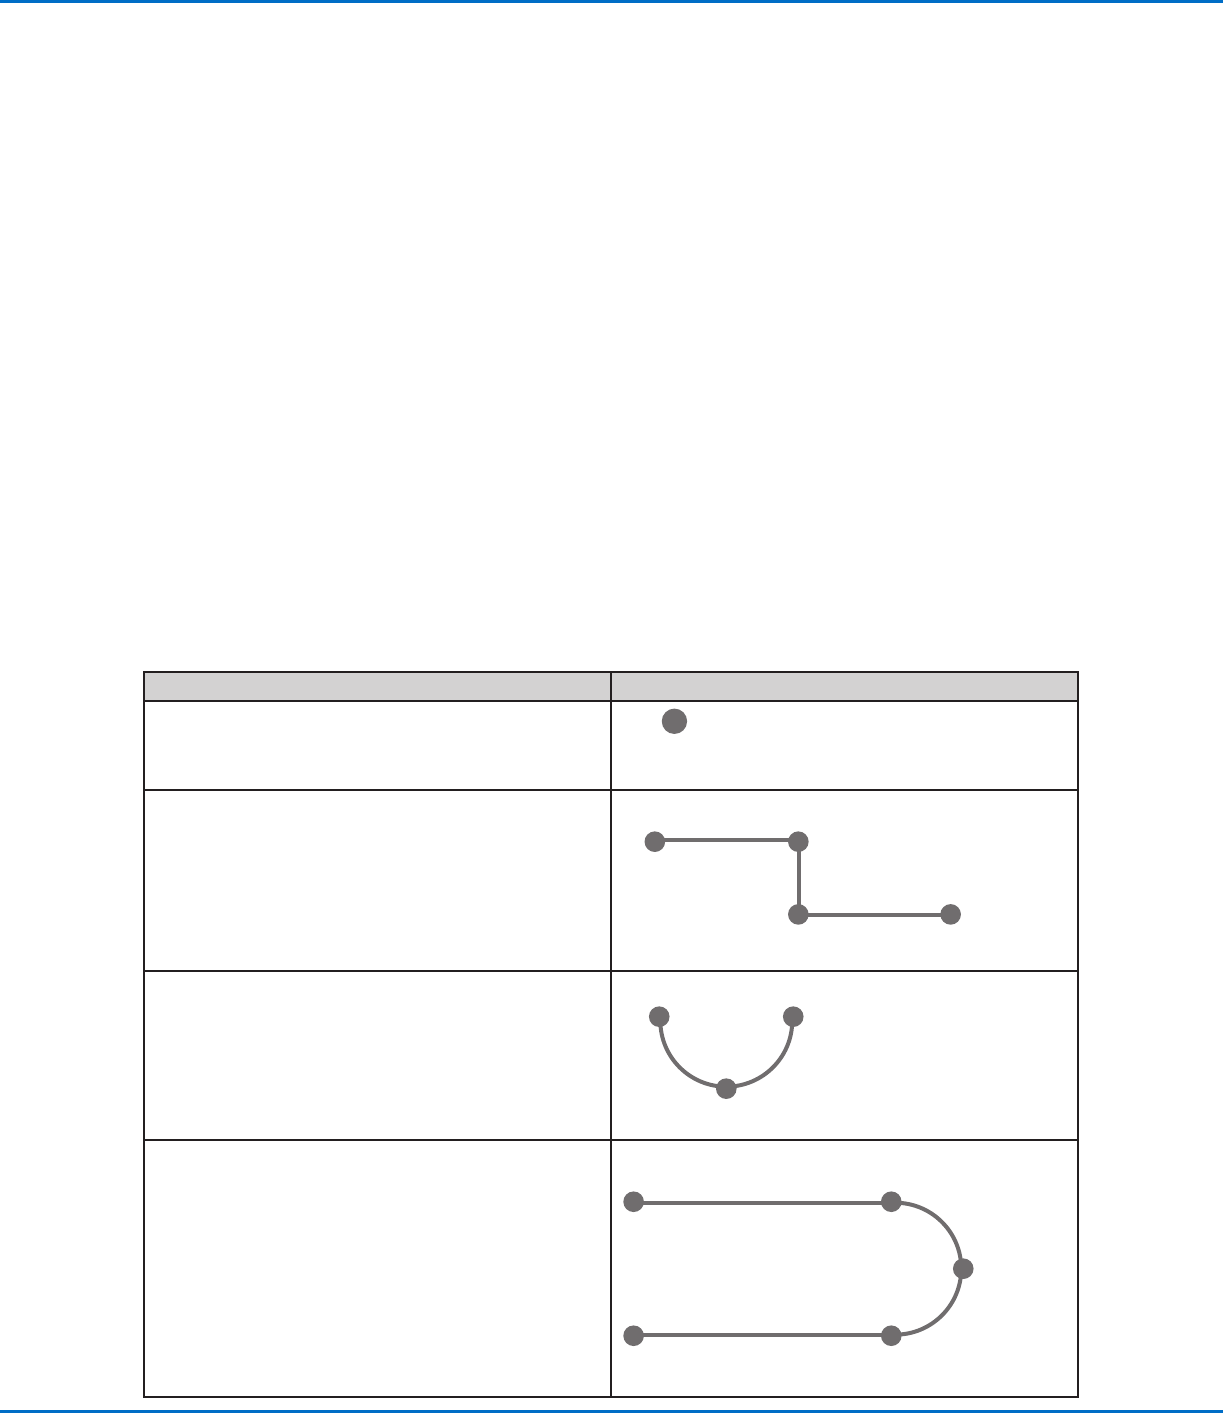
Beispiele für Dosierbefehle
Befehle Entstehendes Muster
Um den Roboter darauf zu programmieren, einen Punkt
Flüssigkeit aufzubringen, wird eine XYZR-Position als
DISPENSE DOT-Befehl (Dosierpunkt) registriert.
DOSIERPUNKT
Um den Roboter darauf zu programmieren, Flüssigkeit
entlang eines linearen Pfades aufzubringen, wird die
XYZR-Position am Anfang des Programms als LINE
START-Befehl (Linienstart) registriert. Die Positionen, an
denen die Nadel die Richtung ändert, werden als LINE
PASSING-Befehle (Linienpassierung) registriert. Die
Position, an der die Flüssigkeitsdosierung endet, wird
als LINE END-Befehl (Linienende) registriert.
Linienstart
LinienendeLinienpassierung
Linienpassierung
Um einen Tropfen Flüssigkeit in einem Bogen
aufzubringen, wird die XYZR-Position des
Tropfenbeginns als LINE START-Befehl (Linienstart)
registriert. Der Höhepunkt des Bogens wird als ARC
POINT-Befehl (Bogenpunkt) registriert. Das Ende
des Bogens wird als LINE END-Befehl (Linienende)
registriert.
Bogenpunkt
Linienstart Linienende
Linien und Bögen können auch kombiniert werden,
um Flüssigkeit entlang eines komplexen Pfades
aufzubringen.
Linienstart
Linienende
Bogenpunkt
Linienpassierung
Linienpassierung