DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第46页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 46 Einrichten des…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
45
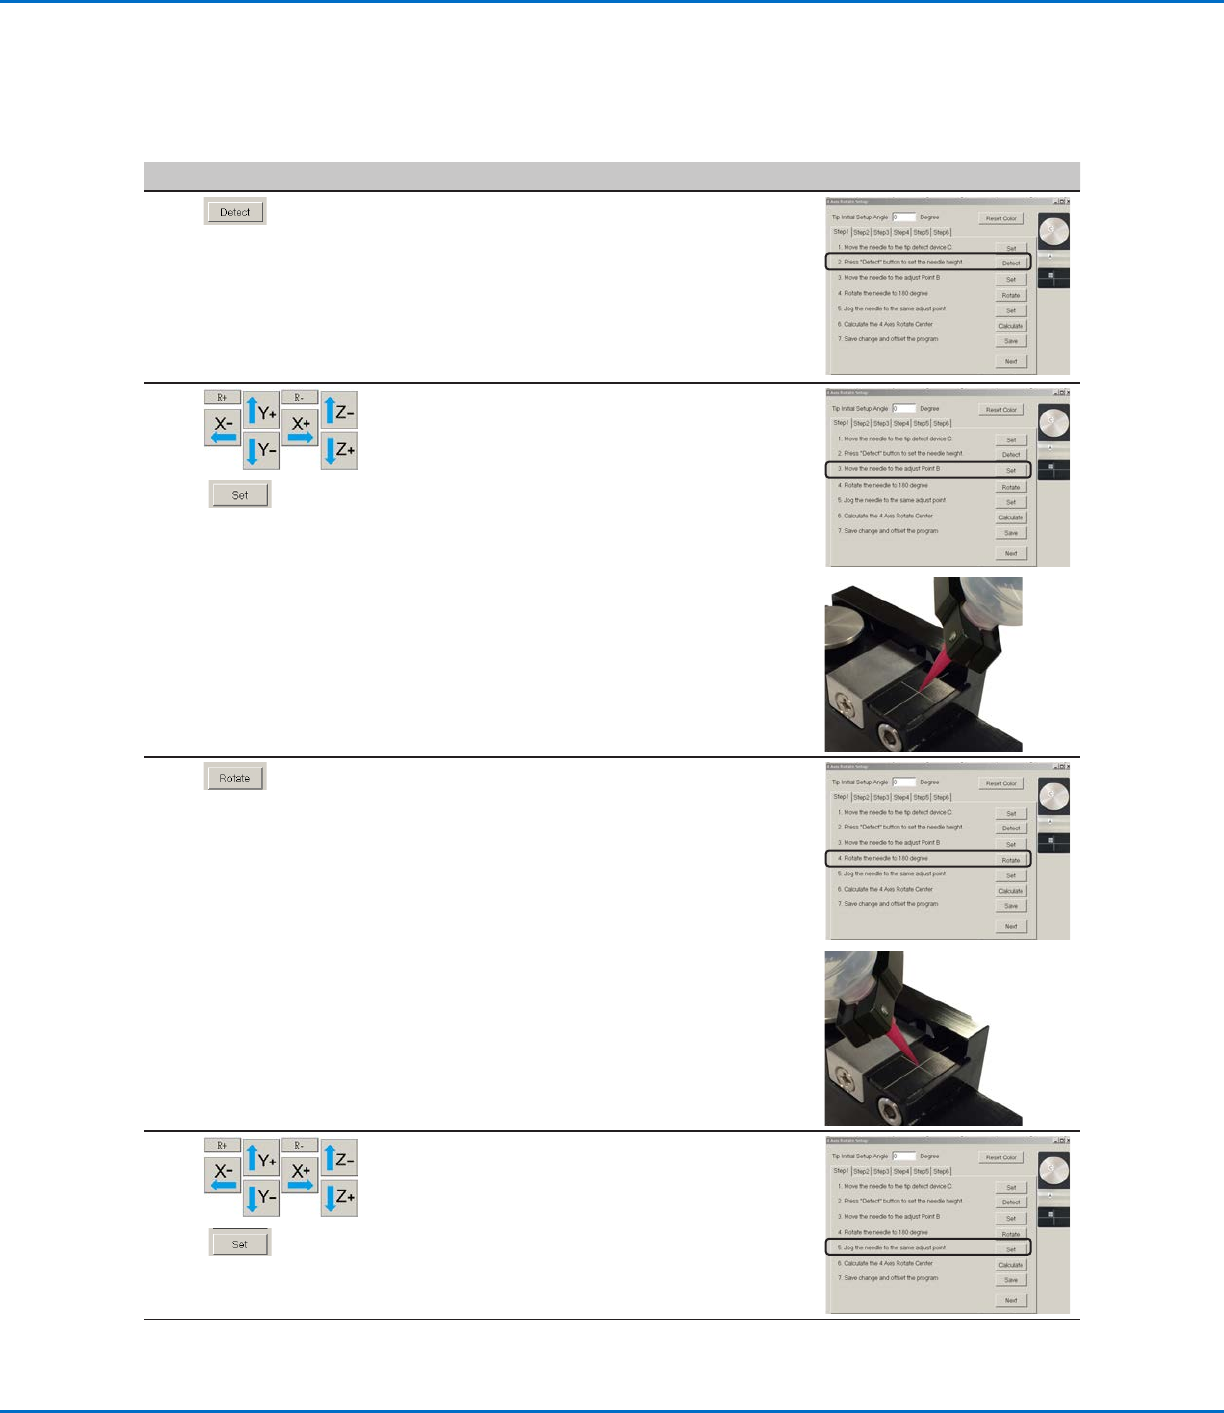
Nr. Klick Schritt Referenzbild
2
• Klicken Sie auf DETECT (Erkennen).
Das System führt die Nadelerkennung oder
-ausrichtung aus.
3
>
• Bewegen Sie die Nadel, bis sie sich etwa
2mm über dem Fadenkreuz auf dem
Nadelerkennungssystem befindet.
HINWEIS: Das optionale Nadelausrichtungs-
Kit wird angezeigt.
• Klicken Sie auf SET (Einstellen) neben
Schritt3.
4 • Klicken Sie auf ROTATE (Rotieren) neben
Schritt4.
• Die Nadel dreht sich um 180°.
5
>
• Bewegen Sie die Nadel zu demselben
Kalibrierungspunkt, der in Schritt3
verwendet wurde.
• Klicken Sie auf SET (Einstellen).
Fortsetzung auf der nächsten Seite
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
Roboter-Ersteinrichtung (Registerkarte „Step 1“ (Schritt1)): Einrichten der Nadelerkennung und
Kalibrierung der Werkzeugzentrierung (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
46
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
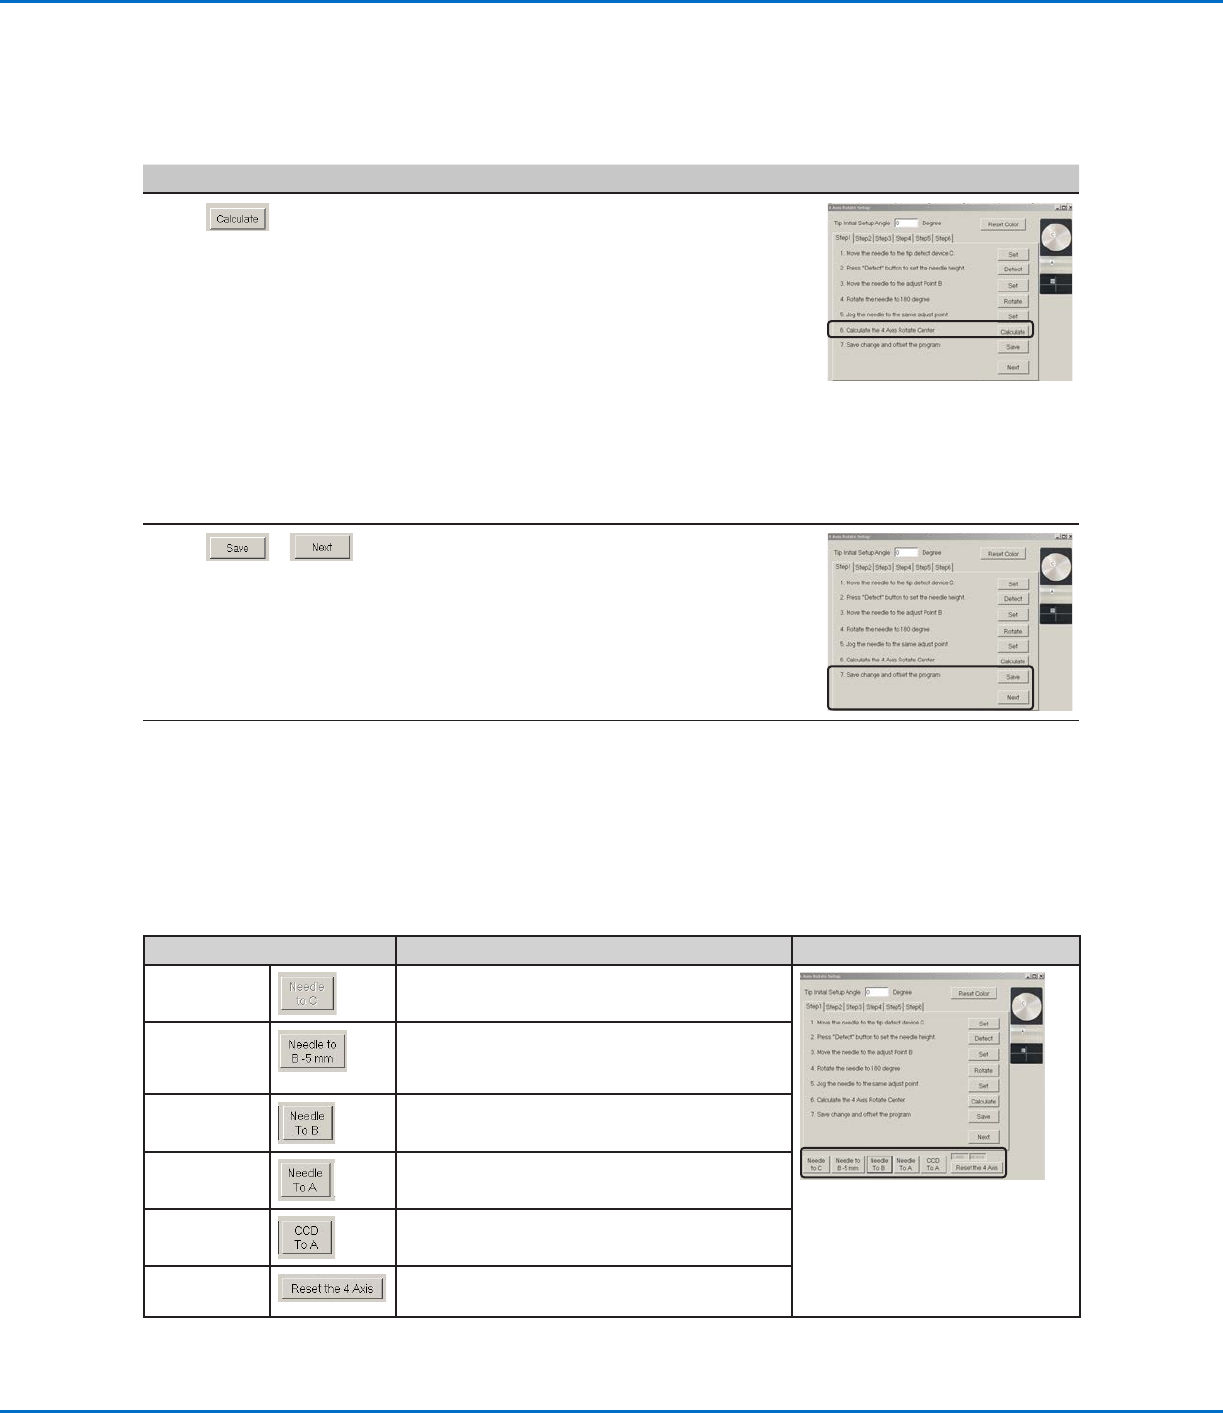
Funktion der Testbewegungs-Schaltflächen im Assistenten für Roboter-Ersteinrichtung
Durch Betätigen der Schaltflächen unten im Fenster für Roboter-Ersteinrichtung können Sie die Einstellungen
während des Einrichtungsvorgangs jederzeit überprüfen.
Schaltfläche Funktion Referenzbild
Nadel zu C
Bewegt die Nadel zum Kalibrierungspunkt, der
2mm über dem Nadelerkennungssystem lag.
Nadel zu
B-5mm
Bewegt die Nadel zu einer Position
5mm über dem für die Kalibrierung der
Werkzeugzentrierung verwendeten Punkt.
Nadel zu B
Bewegt die Nadel zum für die Kalibrierung der
Werkzeugzentrierung verwendeten Punkt.
Nadel zu A
Bewegt die Nadel zur Testaufbringungs-
Position.
CCD zu A
Zentriert die Kamera über der
Testaufbringungs-Position.
4-Achse
zurücksetzen
Setzt die Berechnung für die Kalibrierung der
Werkzeugzentrierung zurück.
Nr. Klick Schritt Referenzbild
6
• Klicken Sie auf CALCULATE (Berechnen).
Das System führt die Kalibrierung der
Werkzeugzentrierung durch. Diese
Kalibrierung stellt sicher, dass die Nadel
während der Rotation über demselben
Punkt verbleibt, auch dann, wenn die X- und
Y-Achsen die Position auf dem Werkstück
einstellen.
HINWEIS: Um die Einrichtung zu testen,
betätigen Sie die Schaltflächen unten im
Assistenten. Für ausführliche Informationen
siehe „Funktion der Testbewegungs-
Schaltflächen im Assistenten für Roboter-
Ersteinrichtung“ unten.
7
>
• Klicken Sie auf SAVE (Speichern).
• Klicken Sie auf NEXT (Weiter).
8 • Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 2“ (Schritt2)): Einstellen
des Kamera-zu-Nadel-Offsets“ auf
Seite47.
Roboter-Ersteinrichtung (Registerkarte „Step 1“ (Schritt1)): Einrichten der Nadelerkennung und
Kalibrierung der Werkzeugzentrierung (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
47
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
Roboter-Ersteinrichtung (Registerkarte „Step 2“ (Schritt2)): Einstellen des Kamera-zu-Nadel-
Offsets
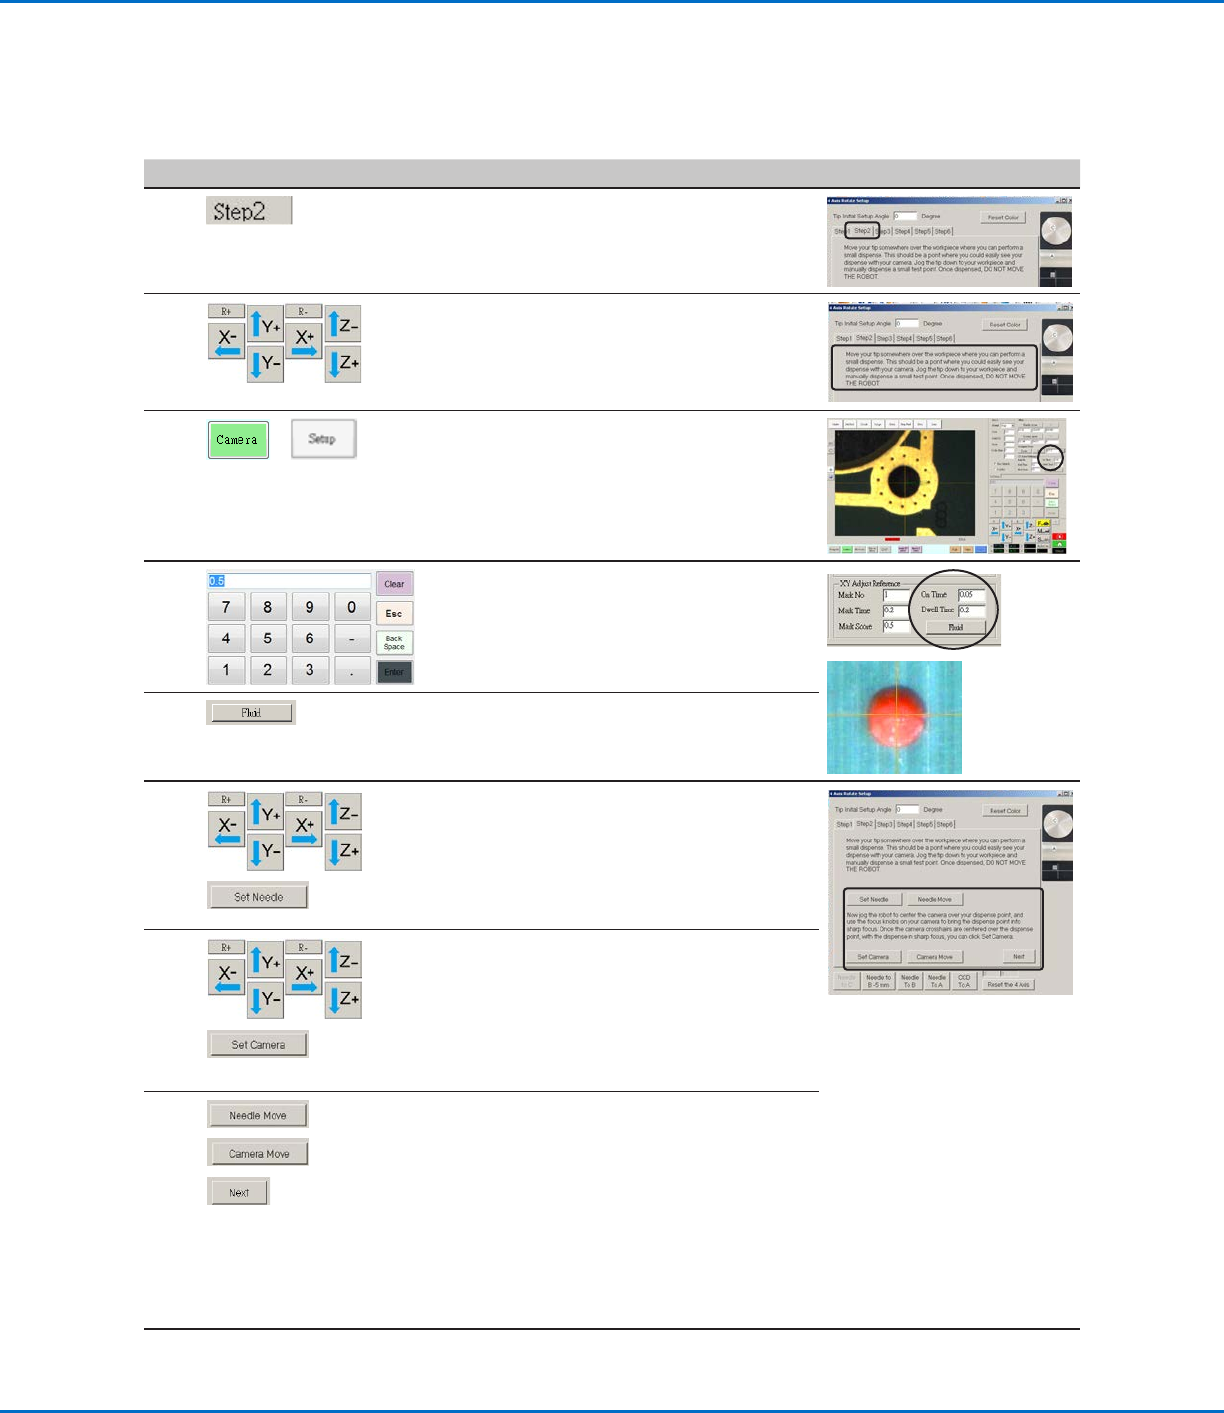
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte STEP2
(Schritt2) geöffnet ist.
2
• Bewegen Sie die Nadel zu einer angemessenen
Position auf der Arbeitsfläche, um einen
Flüssigkeits-Testpunkt aufzubringen.
3
>
• Klicken Sie auf die Registerkarte CAMERA
(Kamera) und anschließend auf SETUP (Einrichten)
oben auf dem Kamerabildschirm.
Verwenden Sie die Felder unter XY Adjust
Reference (XY-Einstellungsreferenz), um einen
Flüssigkeits-Testpunkt aufzubringen.
4
• Geben Sie über den Nummernblock die folgenden
empfohlenen Dosierpunkt-Parameter ein:
- ON TIME (Ein-Zeit): 0,5
- DWELL TIME (Verweilzeit): 0,2
5
• Klicken Sie auf FLUID (Flüssigkeit), um einen
Punkt Flüssigkeit aufzubringen.
6
>
• Bewegen Sie die Nadel, bis sie sich etwa 2mm
über dem Dosierpunkt befindet.
• Klicken Sie auf SET NEEDLE (Nadel einstellen).
7
>
• Bewegen Sie die Kamera, bis das Kamera-
Fadenkreuz über dem Dosierpunkt zentriert ist.
• Fokussieren Sie die Kamera, bis sich ein klares
Bild des Dosierpunktes ergibt. Unter „Kamera“
auf Seite16 finden Sie bei Bedarf Anweisungen
zum Fokussieren der Kamera.
• Klicken Sie auf SET CAMERA (Kamera einstellen).
8
>
• Klicken Sie auf NEEDLE MOVE (Nadel bewegen),
um die Einrichtung zu testen.
Das System sollte einen Dosierpunkt an derselben
Dosierposition aufbringen, die auch für Schritt5
verwendet wurde.
• Klicken Sie auf CAMERA MOVE (Kamera
bewegen), um die Einrichtung weiter zu testen.
Die Kamera sollte ihr Fadenkreuz über dem in
Schritt5 aufgebrachten Testpunkt zentrieren.
• Klicken Sie auf NEXT (Weiter).
9
• Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 3“ (Schritt3)): Setzen einer
Markierung“ auf Seite48.