DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第36页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 36 Einrichtung Fü…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
35
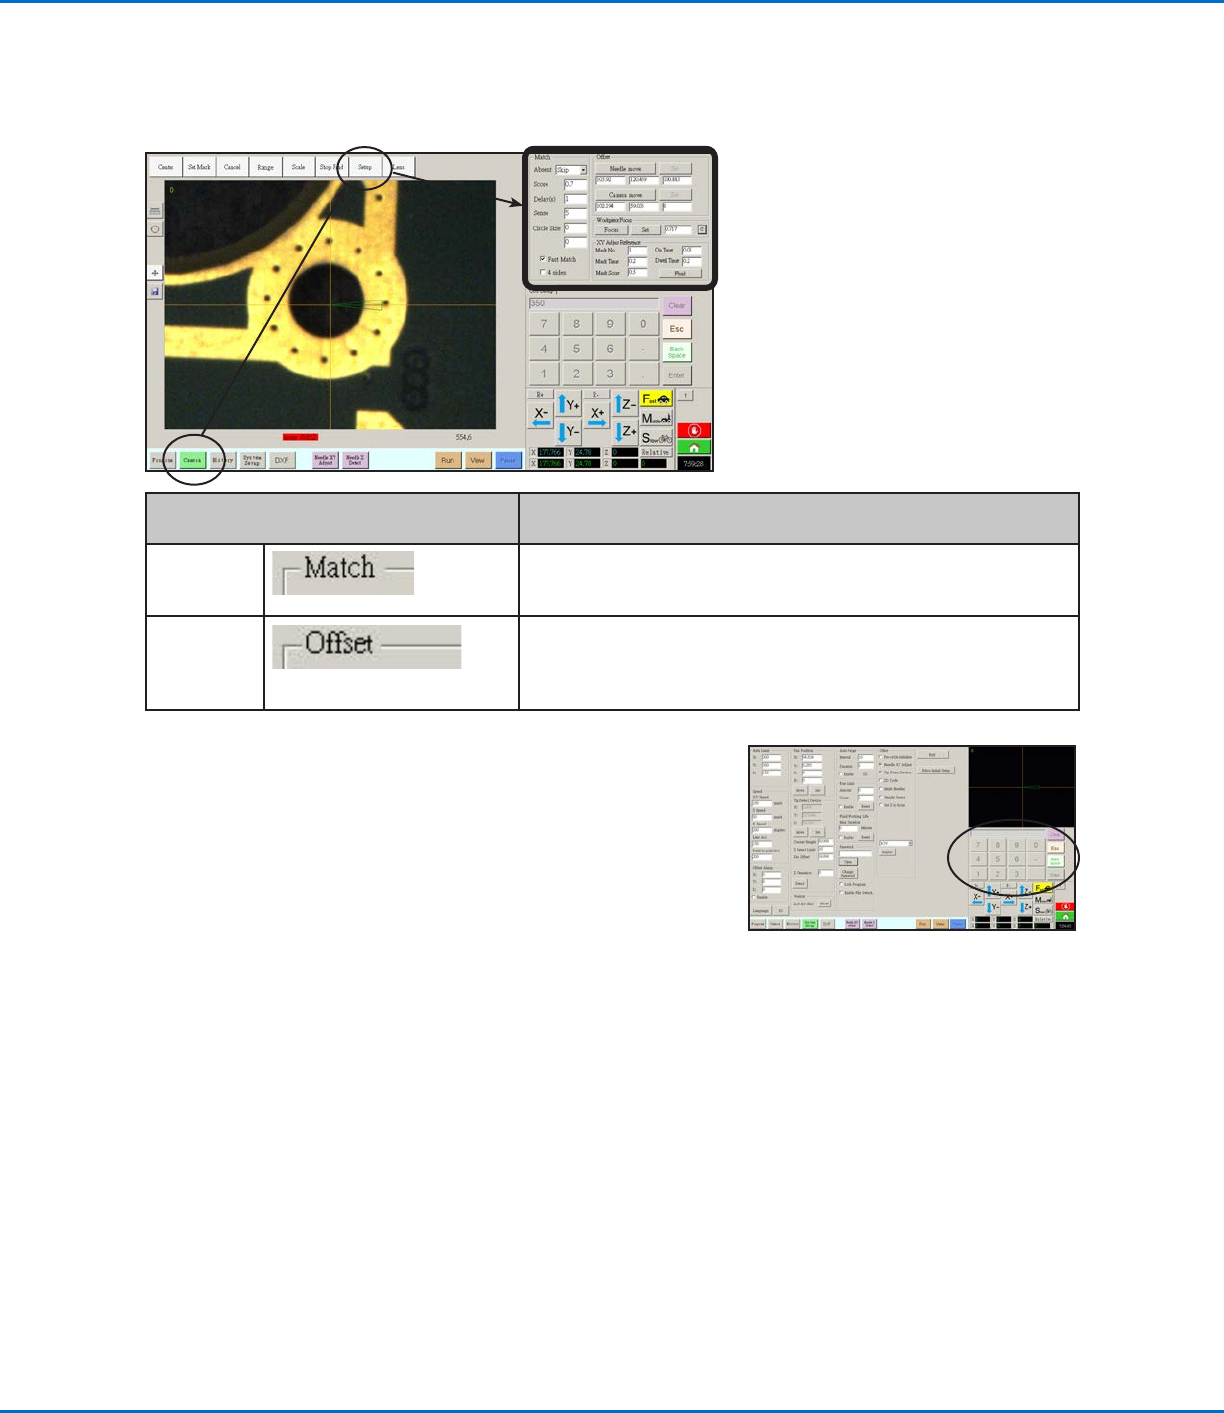
Kamera-Einrichtungsbildschirm
Klicken Sie auf die Registerkarte CAMERA SETUP (Kameraeinrichtung), um zu den Kamera-Einrichtungsfeldern
zu gelangen. Die aktuelle Kameraansicht erscheint im Hauptansichtsbildschirm; die Kamera-Einrichtungsfelder
erscheinen im sekundären Ansichtsbildschirm.
Ausschnitt des Kamerabildschirm-
Einrichtungsfensters
Funktion
Match
(Überein-
stimmung)
Stellt ein, wie das System nach Markierungen sucht. Siehe
„Einstellen, wie das System Markierungen sucht (optional)“ auf
Seite54.
Offset
Wird nur bei Bedarf für manuelle Kalibrierung des Nadel-zu-
Kamera-Offsets anstelle der Verwendung des Assistenten für
Roboter-Ersteinrichtung benutzt. Siehe „AnhangB, Verfahren zum
Einrichten ohne Assistent“ auf Seite97.
Nummernblock
Ein numerischer Nummernblock erscheint, wenn
Dateneingabefelder vorhanden sind. Verwenden Sie den
Nummernblock zur Eingabe von Zahlen per Mausklick als
Alternative zur Eingabe von Werten über die Tastatur. Unabhängig
davon, wie die Zahlen eingegeben werden, müssen Sie auf die
Enter-Taste im Nummernblock klicken, damit das System die
Eingabe akzeptiert.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
36
Einrichtung
Führen Sie nach Installation und vor Erstellung von Programmen die für Ihr automatisiertes Dosiersystem
erforderlichen und optionalen Einrichtungsverfahren durch.
Systemparameter einstellen
Die werkseitigen Systemeinstellungen sind für die meisten Anwendungen geeignet. Verwenden Sie nach Bedarf
dieses Verfahren, um Systemeinstellungen zu betrachten oder zu ändern. Wichtige Systemeinstellungen sind unter
anderem:
• Geschwindigkeit: Geschwindigkeit, mit der sich die Dosiernadel bewegt.
• Linienbeschleunigung: Beschleunigung der Dosiernadel von einem Punkt zum nächsten.
Zum Betrachten oder Ändern von Systemparametern
Nr.
Klick Schritt Referenzbild
1
>
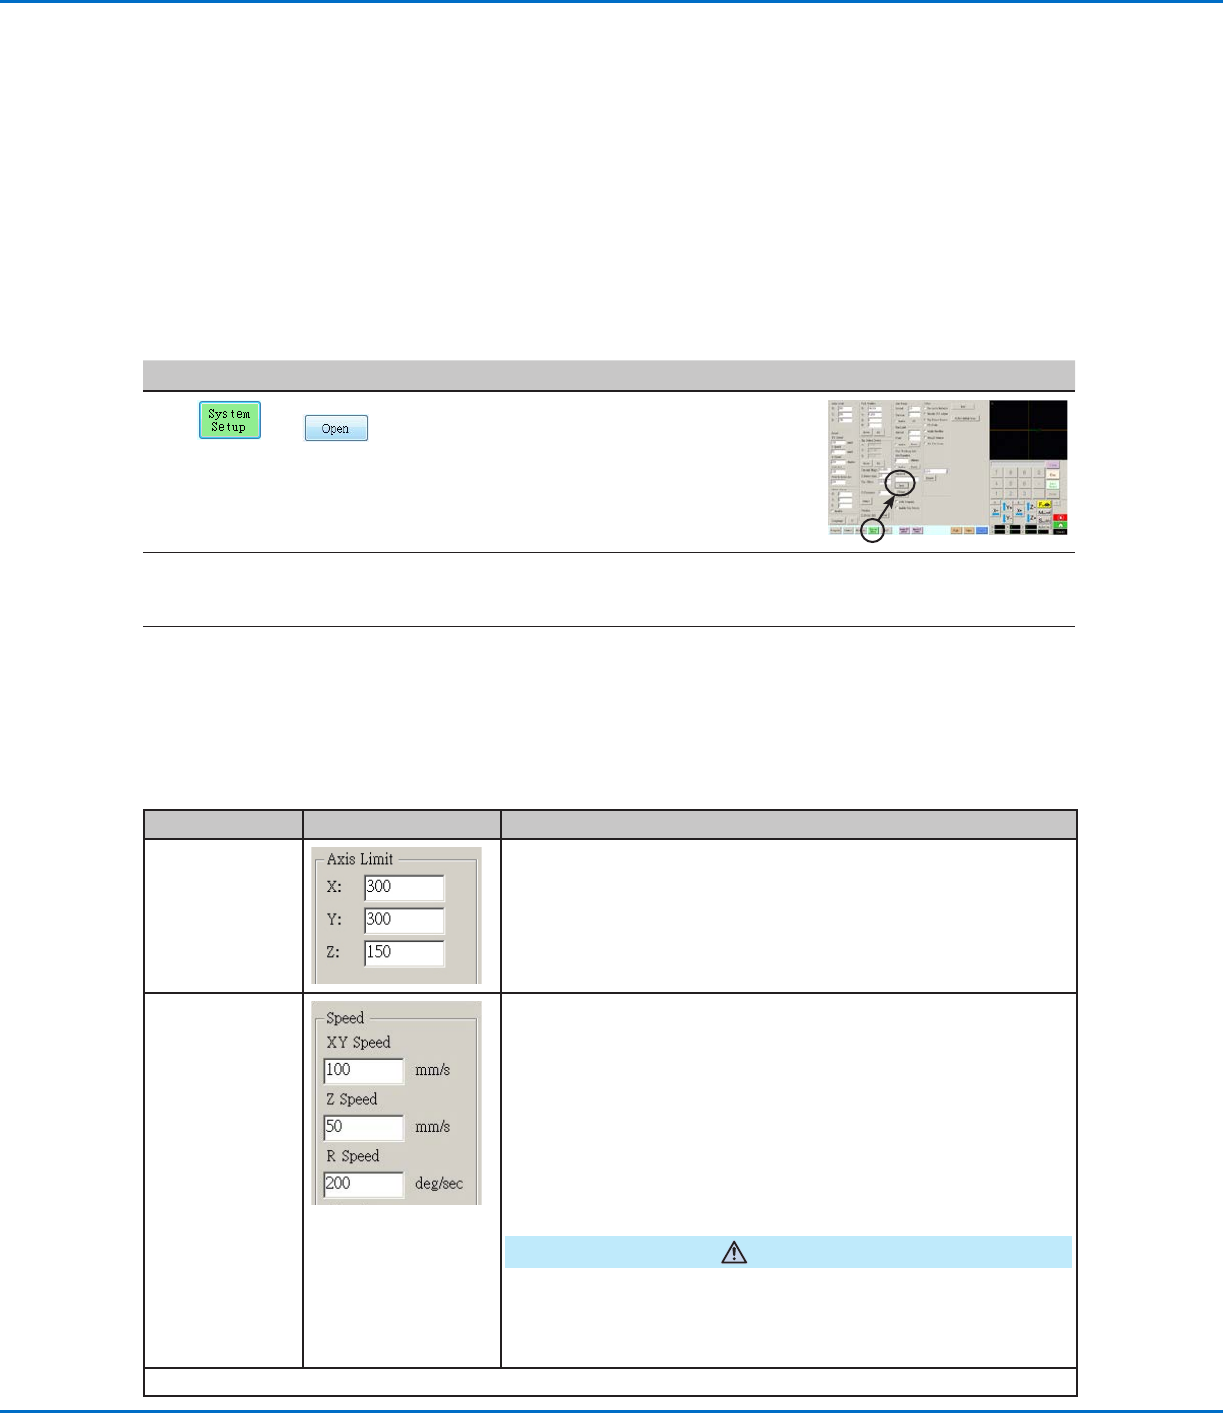
• Klicken Sie auf die Registerkarte SYSTEM
SETUP (Systemeinrichtung) und dann auf OPEN
(Öffnen).
2 • Betrachten oder ändern Sie die Parameter wie für Ihre Anwendung geeignet.
Siehe „System-Einrichtungsbildschirmfelder“ unten für Informationen zu
Parametern auf Systemebene.
3
• Klicken Sie auf eine andere Registerkarte, um den System-
Einrichtungsbildschirm zu schließen.
HINWEIS: Die Einstellungen werden automatisch gespeichert, bis auf die
Auswahl „Modell“ und „Sprache“. Änderungen bei dieser Auswahl werden erst
aktiv, nachdem Sie die DispenseMotion-Software beendet und erneut geöffnet
haben.
System-Einrichtungsbildschirmfelder
Teil Bildschirmausschnitt Beschreibung
Axis Limit (Ach-
senbegrenzung)
Legt die Bereichsgrenzen fest, in denen sich der Roboter bewegen
kann. Ein Wert, der höher als die Standardeinstellungen (im
Bildschirmausschnitt abgebildet) ist, kann nicht eingegeben werden.
Speed
(Geschwindigkeit)
Stellt die Geschwindigkeit (in mm/s) der Achsbewegungen ein.
Die Standardwerte sind im Bildschirmausschnitt abgebildet. Für
maximale Geschwindigkeitsspezifikationen siehe „Spezifikationen“
auf Seite12.
HINWEIS: Sie können auch die
Bewegungsgeschwindigkeitseinstellungen ändern, indem
Sie auf 2 neben dem Navigations- und Bewegungsfenster
klicken. Für ausführliche Informationen siehe „Navigations- und
Bewegungsfenster“ auf Seite31.
VORSICHT
Der Roboter stellt seine Geschwindigkeit automatisch je nach der
Komplexität des Musters ein. Erzwingen des Roboters, mit einer
höheren Geschwindigkeit zu laufen, kann Genauigkeitsverluste und
Betriebsunterbrechungen zur Folge haben.
Fortsetzung auf der nächsten Seite
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
37
Systemparameter einstellen (Fortsetzung)
System-Einrichtungsbildschirmfelder (Fortsetzung)
Teil Bildschirmausschnitt Beschreibung
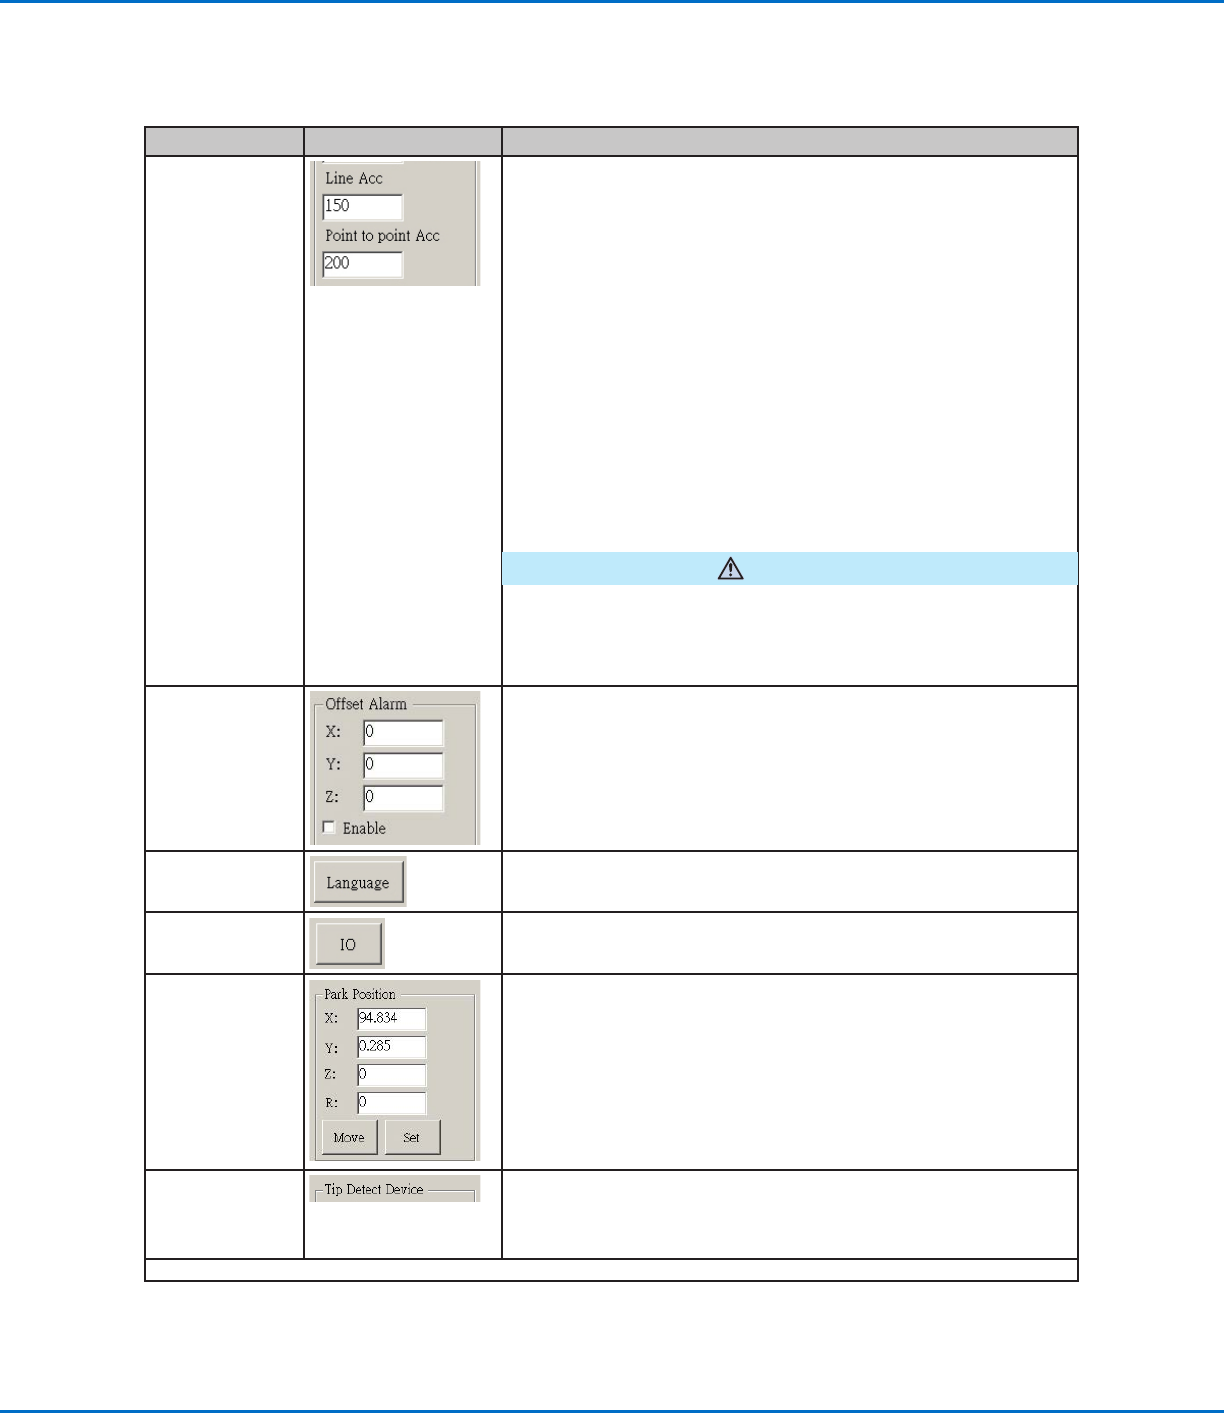
Line Acc (Linien-
beschleunigung)
Point to point Acc
(Punkt-zu-Punkt-
Beschleunigung)
Stellt die Beschleunigungsrate für die Liniendosierung
(Linienbeschleunigung) oder die Punkt-zu-Punkt-Dosierung (Punkt-zu-
Punkt-Beschleunigung) ein:
• Die Linienbeschleunigung ist die Dosiergeschwindigkeit innerhalb
eines Linienbefehls, zwischen den Anfangs- zu Mittelpunkten,
Anfangs- zu Endpunkten und den Mittel- zu Mittelpunkten oder
Mittel- zu Endpunkten.
• Die Punkt-zu-Punkt-Beschleunigung ist die
Bewegungsgeschwindigkeit des Roboters zwischen zwei
Dosierpunkten.
Standard: 200
Bereich: 20-500
HINWEIS: Je höher die Beschleunigung ist, desto schneller läuft ein
Programm. Allerdings können höheren Beschleunigungseinstellungen
auch die Qualität des Dosiermusters beeinträchtigen.
VORSICHT
Der Roboter stellt seine Geschwindigkeit automatisch je nach der
Komplexität des Musters ein. Erzwingen des Roboters, mit einer
höheren Geschwindigkeit zu laufen, kann Genauigkeitsverluste und
Betriebsunterbrechungen zur Folge haben.
Offset Alarm
(Offset-Alarm)
Stellt ein, wie viel Abweichung das System für Offsets zulässt. Die
Standardeinstellungen sind im Bildschirmausschnitt abgebildet.
BEISPIEL: Wenn der Offset-Alarm aktiviert ist und das Ergebnis
eines automatischen Offsets, ausgeführt durch Klicken auf „Needle
Z Detect“ (Nadel-Z-Erkennung) oder „Needle XY Adjust“ (Nadel-
XY-Einstellung), außerhalb der für einen Offset-Alarm angegebenen
XYZR-Werte liegt, zeigt das System einen Alarm an.
Language
(Sprache)
Stellt die Sprache der Benutzeroberfläche ein. Änderungen werden
erst nach einem Systemneustart wirksam.
IO (E/A)
Siehe „Einrichten von Eingängen/Ausgängen“ auf Seite53.
Park Position
(Parkposition)
Stellt die Position ein, bei der die Dosiernadel in die (1)
Reinigungsstellung fährt oder (2) wenn der „Parkposition“-Befehl in
einem Programm vorkommt.
Klicken Sie auf MOVE (Bewegen), um die Nadel zu den Koordinaten
zu fahren, die für „Park Position“ (Parkposition) eingestellt sind. Um
die Einstellung zu ändern, bewegen Sie die Nadel in die neue Position
und klicken Sie anschließend auf SET, um diese Position als neue
Parkposition festzulegen.
Tip Detect Device
(Nadelerken-
nungssystem)
Wird nur bei Bedarf für manuelle Kalibrierung des Nadel-zu-
Werkstück-Offsets anstelle der Verwendung des Assistenten für
Roboter-Ersteinrichtung benutzt. Siehe „AnhangB, Verfahren zum
Einrichten ohne Assistent“ auf Seite97.
Fortsetzung auf der nächsten Seite