DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第4页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 4 Einrichtung ...…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
3
Inhalt ................................................................................................................................................................................3
Einleitung .........................................................................................................................................................................5
Nordson EFD Produktsicherheitshinweise ......................................................................................................................6
Halogenkohlenwasserstoffe ........................................................................................................................................7
Hochdruckflüssigkeiten ...............................................................................................................................................7
Qualifiziertes Personal .................................................................................................................................................7
Bestimmungsgemäßer Gebrauch ................................................................................................................................8
Bestimmungen und Zulassungen ................................................................................................................................8
Persönliche Sicherheit .................................................................................................................................................8
Brandschutz .................................................................................................................................................................9
Präventive Pflegemaßnahmen .....................................................................................................................................9
Wichtige Sicherheitsinformationen ............................................................................................................................10
Maßnahmen im Falle einer technischen Störung ......................................................................................................10
Entsorgung ................................................................................................................................................................10
Gerätespezifische Sicherheitshinweise .....................................................................................................................11
Spezifikationen ..............................................................................................................................................................12
Systemmerkmale ...........................................................................................................................................................14
Kennzeichnung von Systemkomponenten der RV-Serie...........................................................................................14
RV, vorderes Bedienfeld ............................................................................................................................................15
RV, Rückseite ............................................................................................................................................................15
Kamera ......................................................................................................................................................................16
Installation .....................................................................................................................................................................17
Entpacken der Systemkomponenten ........................................................................................................................17
Roboter positionieren und Komponenten installieren und anschließen ....................................................................18
Vorbereiten der Arbeitsfläche oder Fixierplatte .........................................................................................................20
Anschließen der Eingänge/Ausgänge (optional) ........................................................................................................20
Einschalten des Systems ...........................................................................................................................................21
Konzepte .......................................................................................................................................................................22
Über Programme und Befehle ...................................................................................................................................22
Über Offsets ...............................................................................................................................................................23
Über Markierungen ....................................................................................................................................................24
Übersicht über die DispenseMotion-Software ..............................................................................................................25
Befehlsfenster ............................................................................................................................................................26
Hauptansichtsbildschirm und Registerkarten-Leiste .................................................................................................27
Sekundärer Ansichtsbildschirm .................................................................................................................................28
Symbole der horizontalen und vertikalen Werkzeugleiste .........................................................................................29
Setup- und Dosierbefehlssymbole ............................................................................................................................30
Navigations- und Bewegungsfenster ........................................................................................................................31
System-Einrichtungsbildschirm .................................................................................................................................32
Kamerabildschirm, Registerkartenleiste und Symbole ..............................................................................................33
Vorlagenabgleich- und Bereichsfenster.....................................................................................................................34
Kamera-Einrichtungsbildschirm.................................................................................................................................35
Nummernblock ..........................................................................................................................................................35
Fortsetzung auf der nächsten Seite
Inhalt
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
4
Einrichtung ....................................................................................................................................................................36
Systemparameter einstellen ......................................................................................................................................36
Kennwortschutz festlegen .........................................................................................................................................39
Einrichten und Kalibrieren des Systems (erforderlich) ...............................................................................................40
Überprüfen von Robotermodell, Nadelerkennung und Auswahl Set Z to Focus (Zauf Fokus einstellen) .............40
Einstellen der Auswahl für optionales Nadelausrichtungs-Kit ...............................................................................41
Überprüfen der 4-Achsen-Auswahl........................................................................................................................42
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung ...........................................................43
Wie das System auf Nadel-Z-Erkennung oder Nadel-XY-Einstellung reagiert ......................................................52
Ändern der Robotermodell-Auswahl ......................................................................................................................52
Einrichten von Eingängen/Ausgängen .......................................................................................................................53
Konfigurieren von Eingängen/Ausgängen für einen bestimmten Zweck ...................................................................53
Einstellen, wie das System Markierungen sucht (optional) .......................................................................................54
Einstellen der Maßeinheiten .......................................................................................................................................55
Zurücksetzen des Systems auf die werksseitigen Standardeinstellungen ................................................................55
Programmierung ............................................................................................................................................................56
Drehen der Nadel und Einstellen des Drehwinkels ....................................................................................................56
Einstellen des Nadel-Drehwinkels im Nadel-Modus ..............................................................................................57
Einstellen des Nadel-Drehwinkels im CCD-Modus ................................................................................................58
Erstellen und Ausführen eines Programms................................................................................................................59
Hinzufügen von Kommentaren zu einem Programm .................................................................................................60
Sperren oder Entsperren eines Programms ..............................................................................................................61
Messen eines Pfades oder Kreises auf einem Werkstück .........................................................................................61
Erstellen von Mustern ................................................................................................................................................62
Beispielprogramm für Dosierpunkt ........................................................................................................................62
Beispielprogramm für Linien und Bögen................................................................................................................62
Beispielprogramm für Kreis ....................................................................................................................................63
Verwendung des Symbols „Example“ (Beispiel) .......................................................................................................63
Dosieren auf mehreren Werkstücken in einem Array ................................................................................................64
Deaktivieren der Dosierung für bestimmte Werkstücke in einem Array ....................................................................65
Erstellen einer Markierung .........................................................................................................................................66
Erhöhen der Genauigkeit von Markierungssuchvorgängen.......................................................................................67
Verwenden von Markierungen oder Referenzmarkierungen in einem Programm .....................................................68
Einrichten von automatischer Reinigung, Programmzyklusgrenzen oder Grenzen der Flüssigkeitslebensdauer.....69
Verwenden des Punkt-Offsets zur Einstellung aller Punkte in einem Programm ......................................................70
Betrieb ...........................................................................................................................................................................71
Starten des Systems und Ausführen eines Programms ............................................................................................71
Ausführen eines Programms durch Scannen eines QR-Codes ................................................................................71
Pause während eines Dosierzyklus ...........................................................................................................................72
Reinigen des Systems ...............................................................................................................................................72
Aktualisieren von Offsets ...........................................................................................................................................72
Herunterfahren des Systems .....................................................................................................................................72
Artikelnummern .............................................................................................................................................................72
Zubehör .........................................................................................................................................................................73
Sicherheitsgehäuse ...................................................................................................................................................73
Vorkonfigurierte Ausgangskabel ................................................................................................................................73
Fixierplatten ...............................................................................................................................................................74
Start-/Stopp-Box .......................................................................................................................................................74
Nadelerkennungs-Kits ...............................................................................................................................................74
Montagehalterungen ..................................................................................................................................................75
Technische Daten ..........................................................................................................................................................76
Abmessungen ............................................................................................................................................................76
Lochschablone für Befestigungslöcher für Roboterfüße ...........................................................................................76
Schaltpläne ................................................................................................................................................................77
Dosiergerät-Anschluss ...........................................................................................................................................77
Ext. Steueranschluss ..............................................................................................................................................77
E/A-Anschluss ........................................................................................................................................................78
Beispiel für Eingangs-/Ausgangsanschlüsse .........................................................................................................79
Inhalt (Fortsetzung)
Fortsetzung auf der nächsten Seite
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
5
AnhangA, Befehlsfunktionen ........................................................................................................................................80
AnhangB, Verfahren zum Einrichten ohne Assistent ....................................................................................................97
Einstellen der Kameraskalierung ...............................................................................................................................97
Einrichten der optionalen Nadelerkennung oder des optionalen Nadelausrichtungssystems ..................................98
Einrichten des Nadel-zu-Werkstück-Offsets (Z-Abstand) mit dem Kamerafokus .....................................................99
AnhangC, Importieren von DXF-Dateien ....................................................................................................................100
Übersicht über den DXF-Bildschirm ........................................................................................................................100
DXF-Import-Einstellungen .......................................................................................................................................101
Importieren einer DXF-Datei ....................................................................................................................................102
AnhangD, Einrichten der QR-Code-Scanfunktion ......................................................................................................105
AnhangE, Multi-Nadel-Einrichtung und -Verwendung ...............................................................................................108
AnhangF, Einrichtung der E/A-Pin-Funktion ..............................................................................................................113
AnhangG, Systemeinrichtung zum Installieren von Software-Updates .....................................................................115
Inhalt (Fortsetzung)
Einleitung
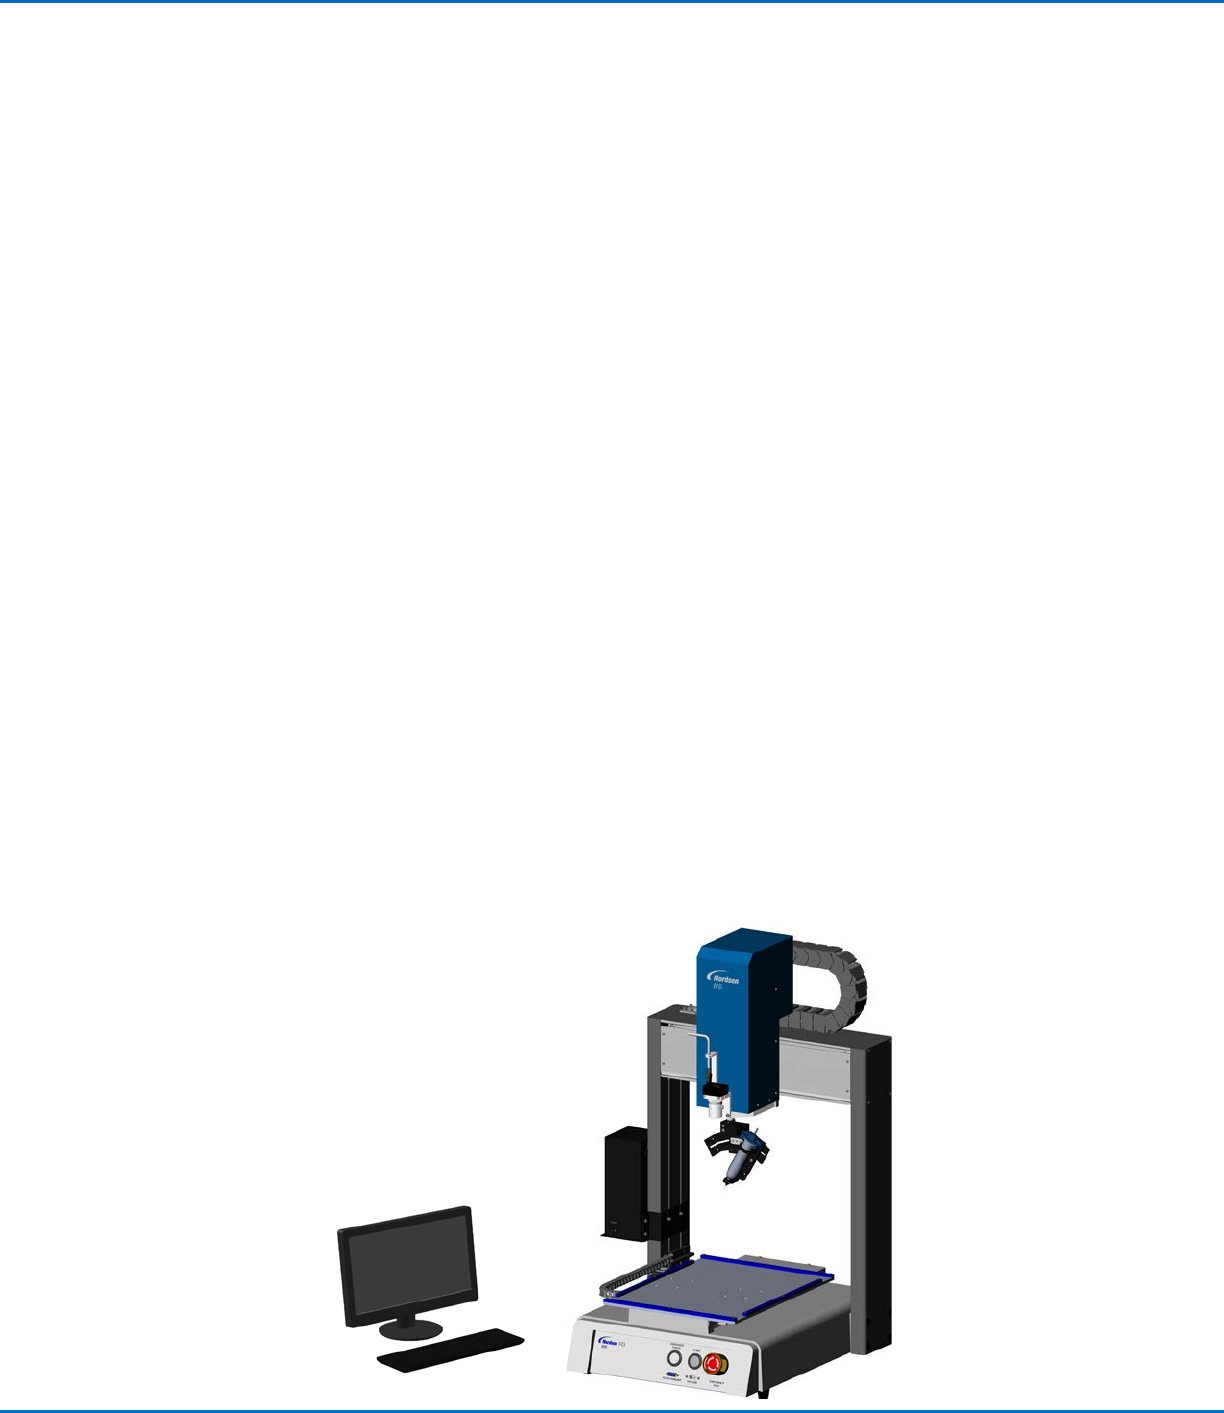
Die vorliegende Anleitung enthält Informationen über Installation, Einrichtung, Programmierung, Betrieb und Wartung
zu allen Komponenten eines automatisierten Dosiersystems der RV-Serie von Nordson EFD. Die automatisierten
Dosiersysteme von Nordson EFD bringen Flüssigkeit in einem vorprogrammierten Muster auf ein Werkstück auf. Sie
wurden speziell für die Verwendung in Kombination mit industriellen Kartuschen- und Ventilsystemen von Nordson
EFD entwickelt und konfiguriert. Automatisierte Dosiersysteme sind flexibel einsetzbar und können als Stand-Alone-
Systeme, aber auch als zentrale Bestandteile automatisierter Gesamtlösungen betrieben werden und lassen sich
einfach in Inline-Transfersysteme, Drehteller und Paletten-Montagelinien integrieren.
Die wichtigsten Bestandteile eines automatisierten Dosiersystems sind der DispenseMotion
™
-Controller, der
Roboter und die Komponenten des Dosiersystems. Der Roboter führt ein Computerprogramm aus, um Flüssigkeit
in einem bestimmten Muster auf ein Werkstück aufzubringen. Programme werden mit der auf dem DispenseMotion-
Controller installierten DispenseMotion-Software erstellt. Das Dosiersystem kann sowohl berührend als auch
berührungslos arbeiten, wobei das Material entweder über eine Dosiernadel oder Düse aufgebracht wird. In der
vorliegenden Anleitung bezeichnet der Begriff „Dosierspitze“ entweder eine Nadel oder eine Düse.
Über die Präzisionskamera kann der Roboter automatisch das Dosierprogramm an jedes Werkstück anpassen,
dessen Position oder Ausrichtung somit variiert werden kann. Um dies zu erreichen, vergleicht die Software
die aktuelle Werkstückposition bis auf +/- 2,5mm (0,098") mit einer Referenzposition, die als Bilddatei (sog.
Markierungsdatei) im Programm abgelegt ist. Stellt der Roboter einen Unterschied zwischen der X- und Y-Position
und/oder dem Drehwinkel des Werkstücks fest, gleicht er den Dosierpfad an, um die Differenz zu korrigieren.