DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第55页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 55 Einstellen der…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
54
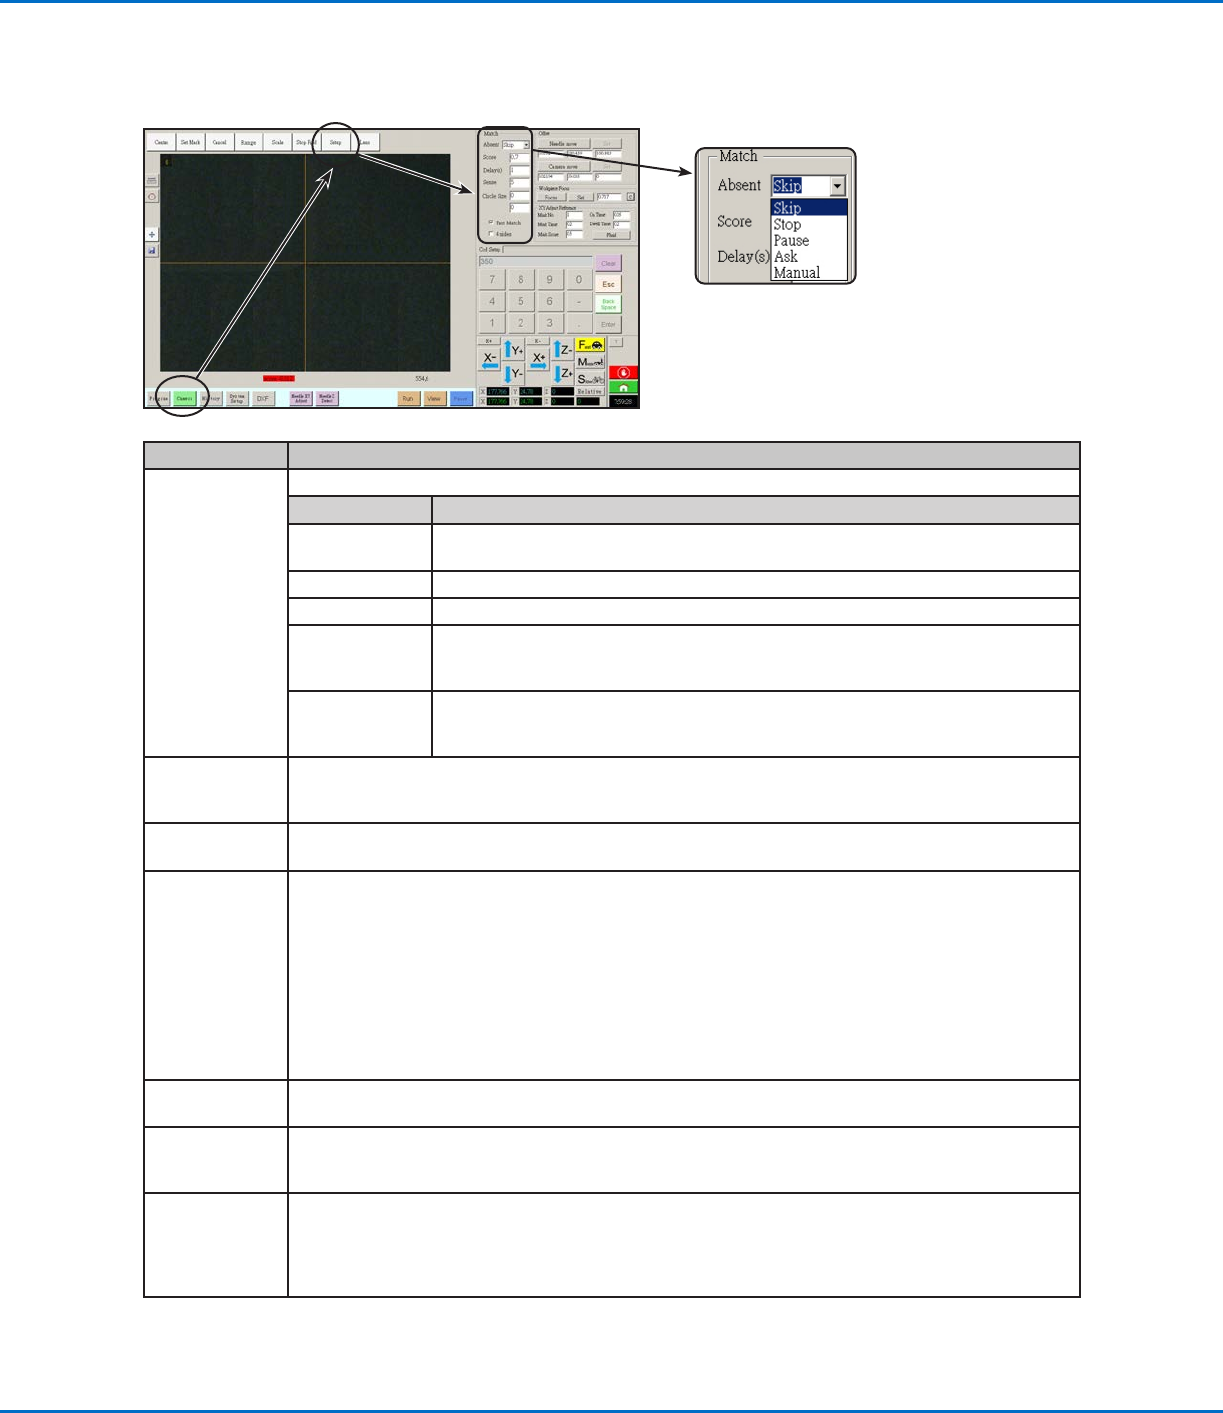
Einstellen, wie das System Markierungen sucht (optional)
Mit den Feldern unter CAMERA (Kamera) > SETUP (Einrichtung) > MATCH (Übereinstimmung) können Sie einstellen,
wie sich das System bei der Suche nach Markierungen verhalten soll.
Teil Funktion
Absent (Nicht
vorhanden)
Bestimmt, wie das System reagiert, wenn es eine Markierung nicht erkennen kann.
Parameter Beschreibung
Skip
(Überspringen)
Der Roboter springt zur nächsten Programmadresse.
Stop (Stopp) Der Roboter stoppt.
Pause Der Roboter pausiert.
Ask (Fragen) Das System fragt, was Sie tun möchten: Find Again (Erneut suchen), Find Next (Nächste
suchen), Stop Find (Suche stoppen) oder use the manual mode (Manuellen Modus
verwenden).
Manual (manuell) Das System fordert Sie auf, die Kamera zur nächsten Markierung zu bewegen und dann
PAUSE zu wählen, um das Programm fortzusetzen. In diesem Zusammenhang bedeutet
PAUSE, die Nichterkennung der Markierung zu überspringen und fortzufahren.
Score
(Bewertung)
Gibt an, wie genau die Kamera basierend auf Werten von 0,1 bis 1 nach einer Markierung sucht. Ein höherer
Wert führt zu einer präziseren Übereinstimmung. Ein niedrigerer Wert führt zu einer weniger präzisen
Übereinstimmung.
Delay(s
)
(Verzögerung(en))
Gibt an, wie lang die Verzögerung des Systems (in Sekunden) bei der Suche nach einer Markierung beträgt,
wenn es den Markierungsbereich erreicht.
Sense
(Erkennung)
Gibt an, wie genau die Kamera mit den Pixeln einer Markierung übereinstimmt, basierend auf einem Wert
von 1 bis 200. Ist der Erkennungswert gering, dauert die Ausrichtung der Kamera auf die Markierung
länger, weil sie wiederholt die Position der Markierung prüft, um eine hohe Genauigkeit zu erzielen. Ist
der Erkennungswert höher, erfolgt die Ausrichtung der Kamera mit der Markierung schneller, jedoch mit
geringerer Genauigkeit. Beispielsweise bedeutet ein Erkennungswert von 1, dass die Abweichung nicht
mehr als ein Pixel betragen darf. Liegt der Erkennungswert bei 200, kann die Abweichung bis zu 200 Pixel
betragen.
HINWEIS: Für eine langsamere Suche mit höherer Genauigkeit geben Sie niedrigere Erkennungs- und
Bewertungswerte, für eine schnellere Suche mit geringerer Genauigkeit höhere Erkennungs- und
Bewertungswerte ein.
Circle Size
(Kreisgröße)
Legt die Größe der gelben und grünen Kreise auf dem Kamerabildschirm fest. Ein höherer Wert führt zu
einem größeren Kreis.
Fast Match
(Schnelle Über-
einstimmung)
Wenn dieses Kontrollkästchen mit Häkchen versehen ist, sucht die Kamera schneller nach einer Markierung,
jedoch mit geringerer Genauigkeit.
4 Sides (4 Seiten) Stellt den Bereich ein, in dem die Kamera nach einer Markierung sucht. Wenn „4 Sides“ (4 Seiten) NICHT
mit Häkchen versehen ist, sucht die Kamera nur innerhalb des festgelegten Bereichs (eingestellt unter
„Range“ (Bereich)). Wenn „4 Sides“ (4 Seiten) mit Häkchen versehen ist, überschreibt die Kamera die
Bereichseinstellungen und führt eine Vollbildsuche nach der Markierung durch. Dieses Verfahren erhöht die
Wahrscheinlichkeit, die Markierung zu finden, ist aber langsamer.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
55
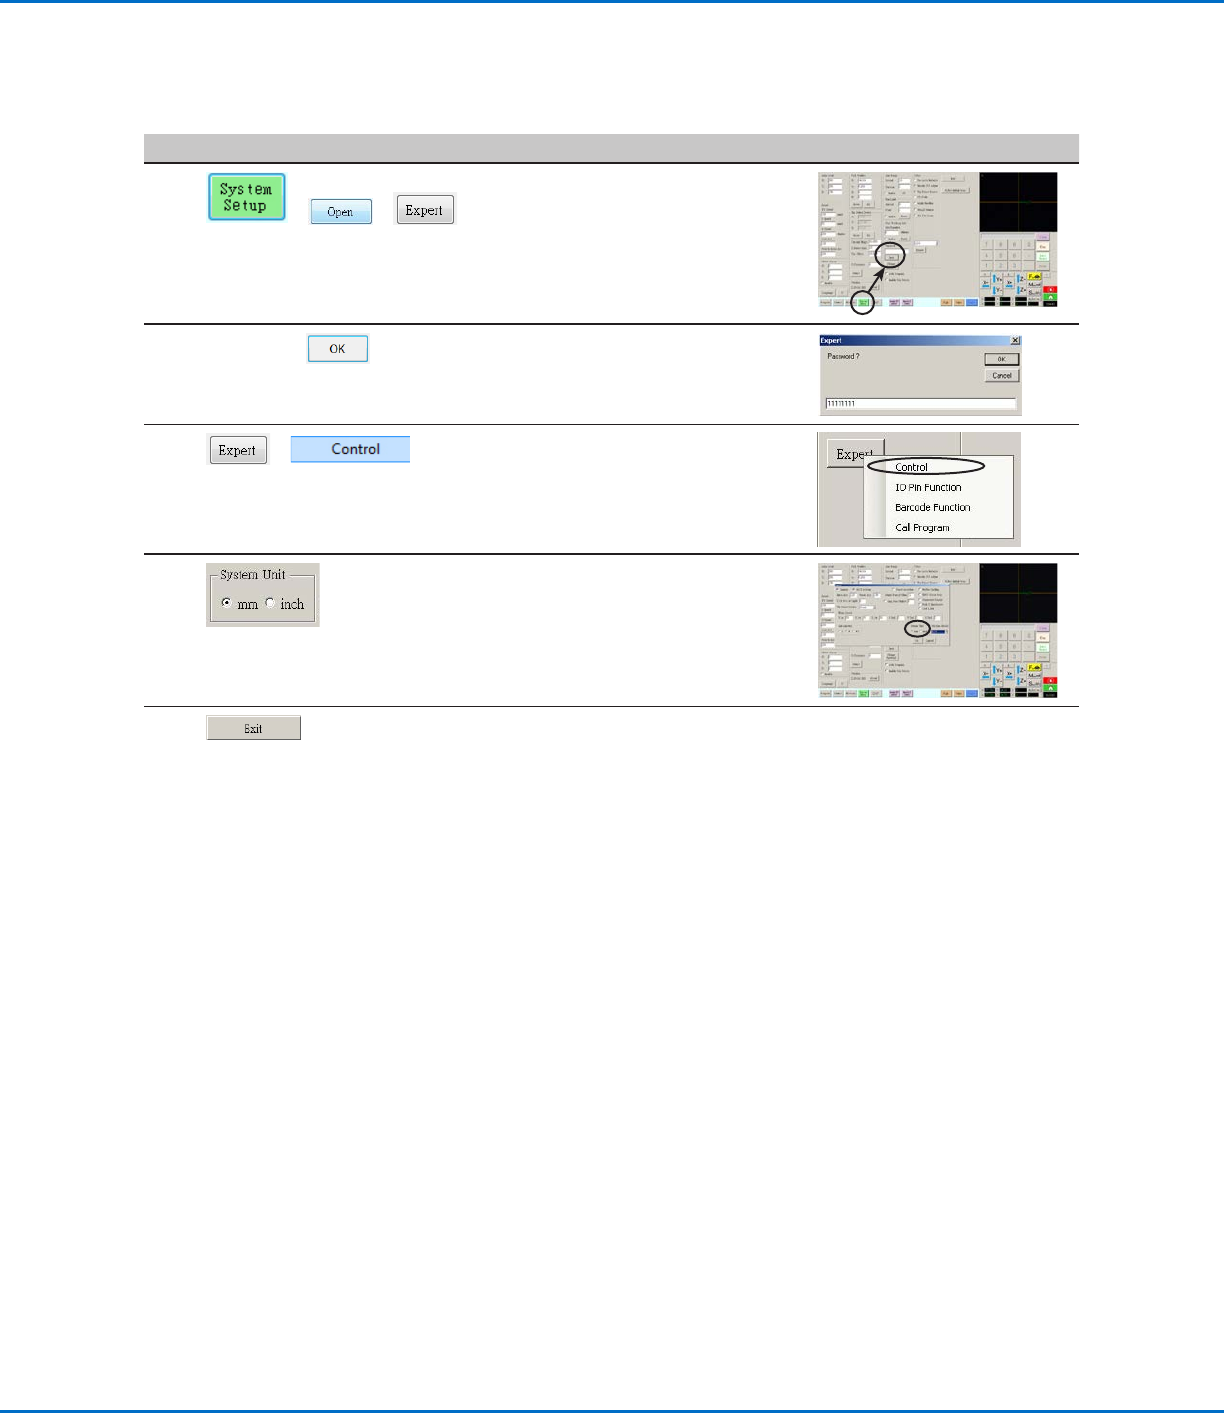
Einstellen der Maßeinheiten
Standardmäßig zeigt das System Maßeinheiten mit dem metrischen System an. Führen Sie dieses Verfahren durch,
um die Anzeige von Maßeinheiten durch das System zu ändern.
Nr. Klick Schritt Referenzbild
1
> >
• Klicken Sie auf SYSTEM SETUP
(Systemeinrichtung) > OPEN (Öffnen)
> EXPERT (Experte).
2
11111111 >
• Geben Sie 11111111 ein und klicken
Sie dann auf OK.
3
>
• Klicken Sie auf EXPERT (Experte)
und anschließend auf CONTROL
(Steuern).
4 • Wählen Sie im Expertenfenster
die gewünschte Maßeinheit unter
„System Unit“ (Systemeinheit) aus.
• Klicken Sie zum Speichern der
Einstellung auf OK und anschließend
zum Bestätigen erneut auf OK.
5 • Klicken Sie zum Schließen auf
EXIT (Beenden) und öffnen Sie
anschließend die DispenseMotion-
Software erneut, damit die Änderung
wirksam wird.
Zurücksetzen des Systems auf die werksseitigen
Standardeinstellungen
Um alle Einstellungen auf die werksseitigen Standardwerte zurückzusetzen, öffnen und schließen Sie die folgende
Datei, die sich auf dem Laufwerk C:\ befindet: C:\ever_sr\Initial Setup.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
56
Programmierung
In diesem Abschnitt werden Verfahrensweisen für die am häufigsten ausgeführten Programmieraufgaben beschrieben. Unter
„Erstellen und Ausführen eines Programms“ auf Seite59 finden Sie ein Beispiel dafür, wie die Dosiersoftware zum Erstellen
eines vollständigen Programms verwendet wird. Sollten Sie Schwierigkeiten bei der Erstellung eines Programms für Ihre
Anwendung haben, wenden Sie sich an Ihren Vertreter von Nordson EFD. Bevor Sie die Anweisungen in diesem Abschnitt
befolgen:
• Schließen Sie alle relevanten Installationsaufgaben ab. Siehe „Installation“ auf Seite17.
• Schließen Sie alle erforderlichen Aufgaben zur Einrichtung ab. Siehe „Einrichtung“ auf Seite36.
• Unter „Konzepte“ auf Seite22 finden Sie wichtige Konzepte der Roboterprogrammierung und eine Übersicht über die
Bildschirme und Symbole der DispenseMotion-Software.
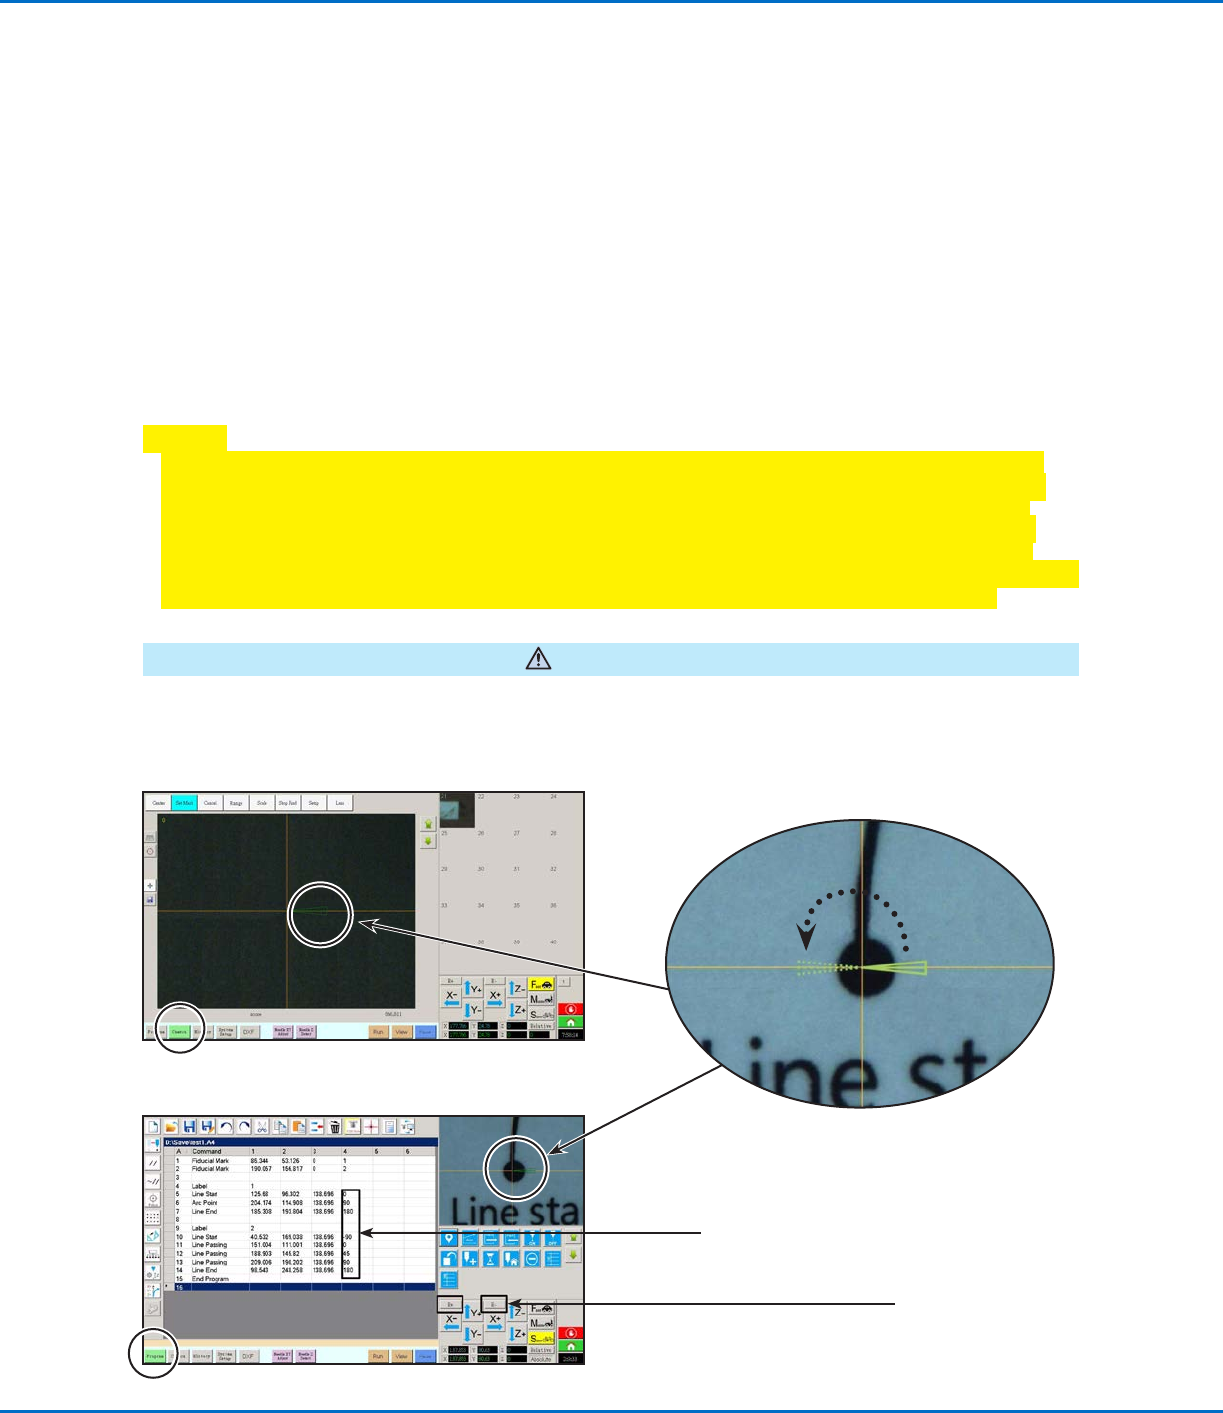
Drehen der Nadel und Einstellen des Drehwinkels
Um den Winkel der Nadeldrehung einzustellen, müssen Sie zuerst die Nadel in die gewünschte Position drehen und anschließend
das Befehlsfenster öffnen, in das der Wert eingegeben werden soll. Sie können den Winkel der Nadeldrehung nicht direkt in ein
Befehlsfenster eingeben. Wenden Sie diese Verfahren an, um die Nadel zu drehen und den Drehwinkel für ein Befehlsfenster
einzustellen.
WICHTIG:
• Die Nadel rotiert weder virtuell noch physisch, bis der Kalibrierungsanteil für Werkzeugzentrierung des
Assistenten für Roboter-Erstei
nrichtung ausgeführt wurde. Diese Berechnung umfasst Schritt1 des Assistenten.
• Um das auf dem Kopf der Roboter-Z-Achse installierte Dosierventil physisch zu drehen, muss sich das System im
Nadel-Modus befinden. Das Dosierventil dreht sich nicht physisch, wenn sich das System im CCD-Modus befindet.
• Sie können den Drehwinkel der Nadel nicht in einem Befehlsfenster einstellen. Um den Nadel-Drehwinkel in einem
Befehlsfenster einzugeben
, müssen Sie zuerst die Nadel in die gewünschte Position drehen und anschließend
ein Befehlsfenster öffnen. Das System füllt das Feld R automatisch mit dem aktuellen Drehwinkel.
Wird der Nadel-Drehwinkel nicht wie in diesem Abschnitt beschrieben eingestellt, beeinträchtigt dies die Integrität des
Dosiermusters. Stellen Sie den gewünschten Nadel-Drehwinkel ein, bevor Sie ein Befehlsfenster öffnen.
VORSICHT
Zum Anzeigen der Nadeldrehung verwendete DispenseMotion-Bildschirmelemente
Der grüne Pfeil auf dem
Kamerabildschirm zeigt
den Nadel-Drehwinkel.
Registerkarte Camera (Kamera) ausgewählt
Registerkarte Program (Programm) ausgewählt
0°-180°
Spalte 4 des
Dosierprogramms gibt den
Nadel-Drehwinkel in Grad an.
Verwenden Sie die
Tasten R+ und R- zum
Drehen der Nadel