DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第50页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 50 Roboter -Erste…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
49
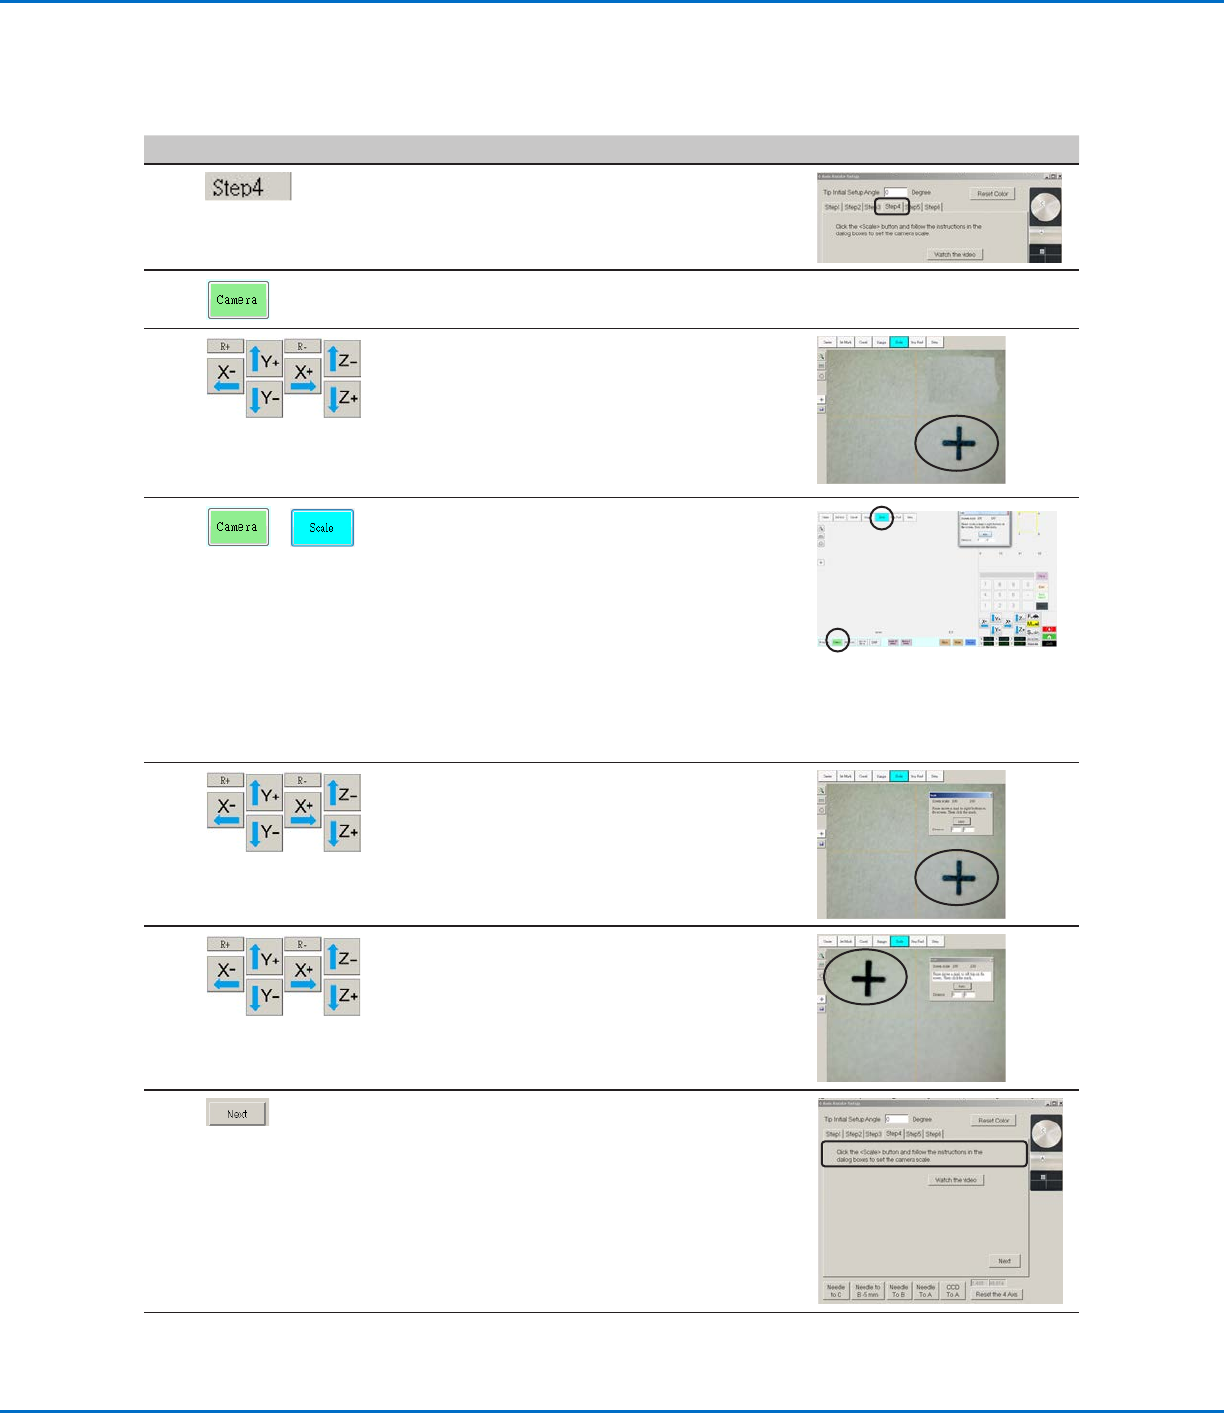
Roboter-Ersteinrichtung (Registerkarte „Step 4“ (Schritt4)): Einstellen der Kameraskalierung
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte
STEP4 (Schritt4) geöffnet ist.
2 • Klicken Sie auf die Registerkarte CAMERA
(Kamera).
3
• Bewegen Sie die Kamera zu einem
Referenzpunkt, der sich an der unteren
rechten Ecke des Werkstücks befindet.
• Fokussieren Sie den Referenzpunkt. Unter
„Kamera“ auf Seite16 finden Sie bei
Bedarf Anweisungen zum Fokussieren der
Kamera.
4
>
• Klicken Sie auf die Registerkarte CAMERA
(Kamera) und dann auf SCALE (Skalieren).
Das Skalierungsfenster öffnet sich.
HINWEIS: Wenn die Kamera ein Objekt
betrachtet, dann wandelt Sie die Pixel in
eine genaue Messung um. Damit die Kamera
diese Umwandlung exakt durchführt,
müssen Sie der Kamera „beibringen“, wie
groß das Objekt im Vergleich zu Pixel pro
Zoll ist, indem Sie die Kameraskalierung
einstellen.
5 • Suchen Sie sich einen Referenzpunkt auf
dem Werkstück, bewegen Sie dann die
Kamera so lange, bis sich der Referenzpunkt
im unteren rechten Quadranten des
Kamerabildschirms befindet, und klicken Sie
anschließend auf den Punkt.
6 • Bewegen Sie die Kamera erneut, bis sich
derselbe Referenzpunkt im oberen linken
Quadranten des Kamerabildschirms
befindet, und klicken Sie dann auf den
Punkt.
Die Kameraskalierung ist nun eingestellt.
7 • Klicken Sie auf NEXT (Weiter).
8 • Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 5“ (Schritt5)): Einstellen
des Nadel-zu-Werkstück-Offsets“ auf
Seite50.
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
50
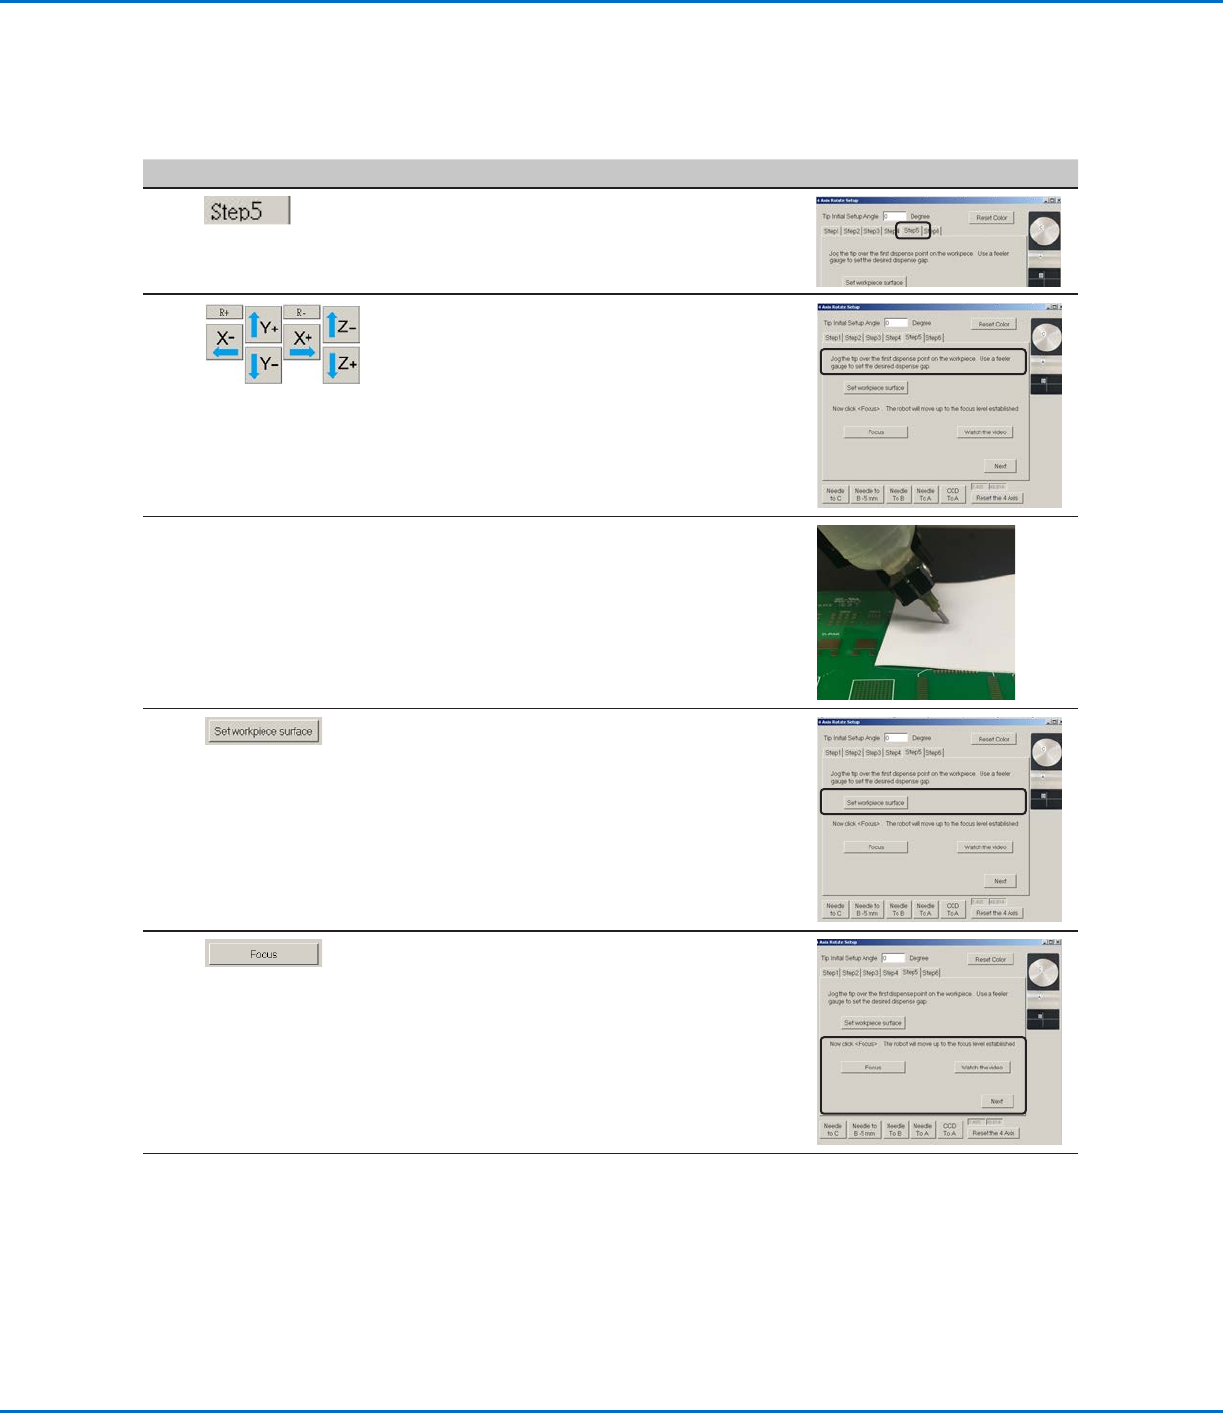
Roboter-Ersteinrichtung (Registerkarte „Step 5“ (Schritt5)): Einstellen des Nadel-zu-Werkstück-
Offsets
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte
STEP5 (Schritt5) geöffnet ist.
2 • Bewegen Sie die Nadel zu einem
angemessenen Referenzpunkt auf dem
Werkstück.
• Bewegen Sie die Nadel nach unten, bis sie
dem Werkstück so nah wie möglich ist, ohne
die Oberfläche zu berühren.
3 • Stellen Sie mit einer Fühlerlehre den
gewünschten Abstand zwischen der
Nadelspitze und dem Werkstück ein.
4 • Klicken Sie auf SET WORKPIECE SURFACE
(Werkstückoberfläche einstellen).
5 • Klicken Sie auf FOCUS (Fokus).
Die Nadel bewegt sich in die korrekte
Fokushöhe.
• Klicken Sie auf NEXT (Weiter).
6 • Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 6“ (Schritt6)): Testen
der Systemeinrichtung und -kalibrierung“ auf
Seite51.
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
51
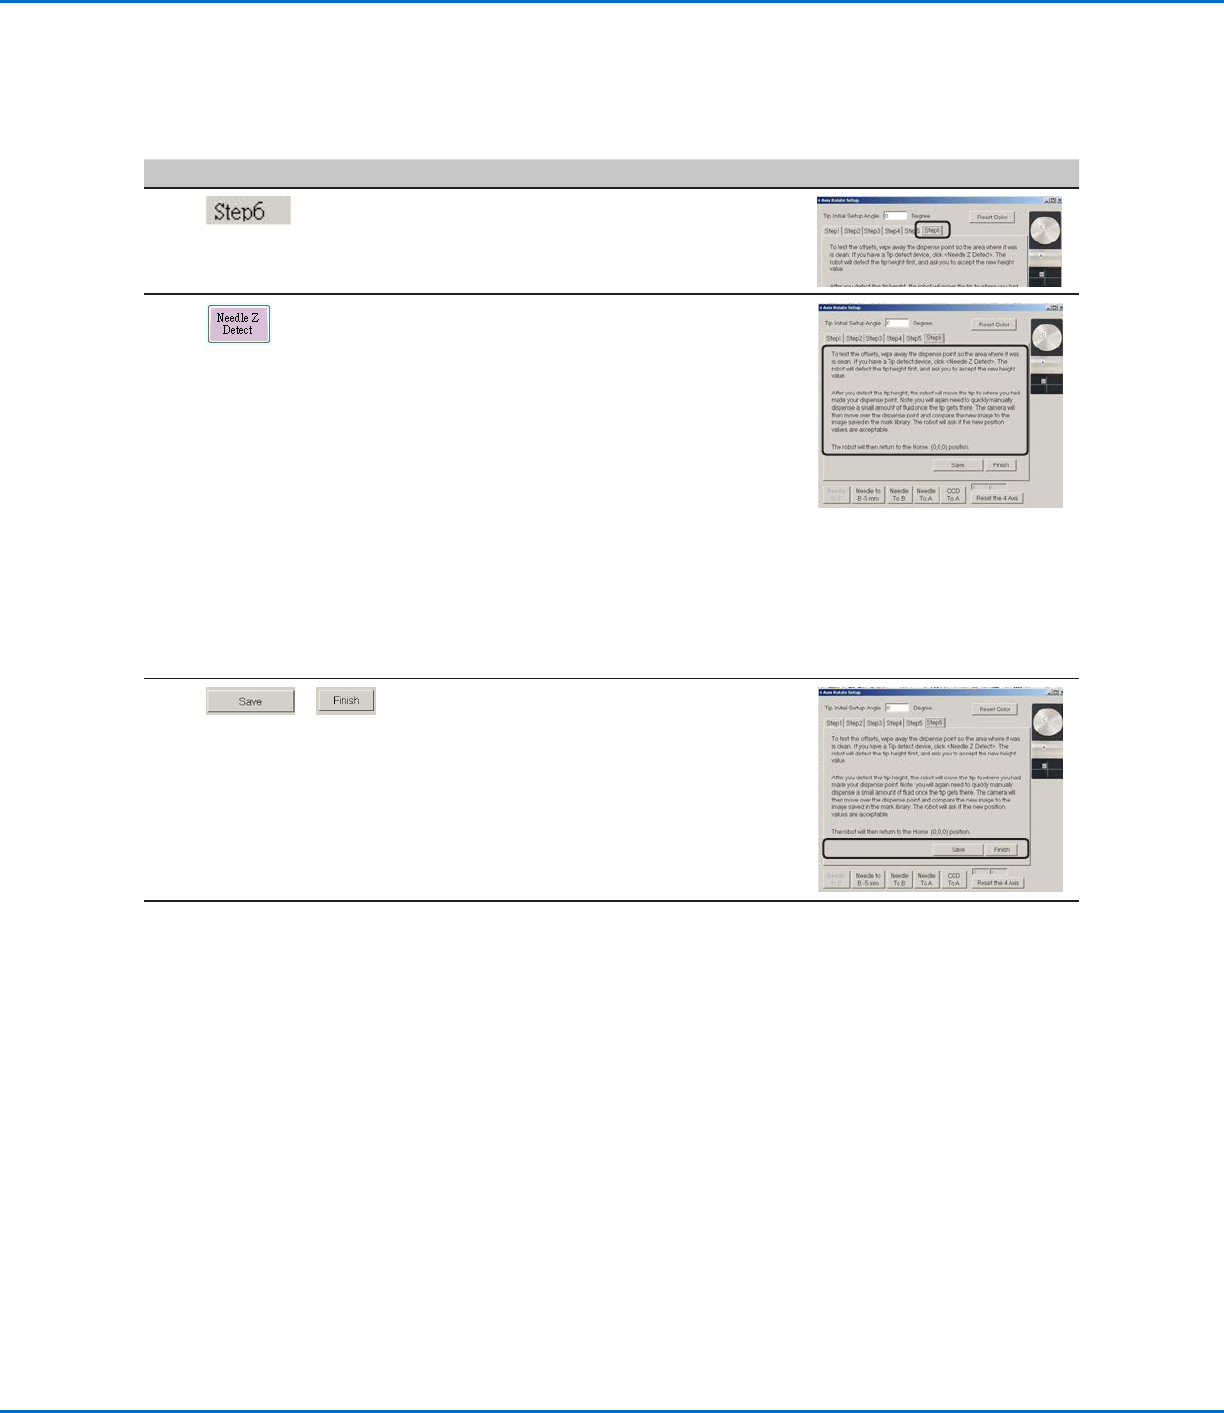
Roboter-Ersteinrichtung (Registerkarte „Step 6“ (Schritt6)): Testen der Systemeinrichtung und
-kalibrierung
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte
STEP6 (Schritt6) geöffnet ist.
2 • Klicken Sie auf NEEDLE Z DETECT (Nadel-
Z-Erkennung), um die Einrichtung zu testen.
• Klicken Sie auf YES/OK (JA/OK), wenn Sie
aufgefordert werden zu bestätigen.
HINWEISE:
• Wenn das System eine Nadel-Z-Erkennung
durchführt, führt es direkt nach der Nadel-
Z-Erkennung automatisch eine Nadel-XY-
Einstellung durch.
• Unter „Wie das System auf Nadel-Z-
Erkennung oder Nadel-XY-Einstellung
reagiert“ auf Seite52 finden Sie
eine ausführliche Beschreibung der
Systemreaktion auf eine Nadel-Z-
Erkennung-Auswahl.
3
>
• Klicken Sie auf SAVE (Speichern).
• Klicken Sie auf FINISH (Abschließen).
Das System ist nun ordnungsgemäß
eingerichtet und kalibriert. Zum Erstellen von
Programmen siehe „Programmierung“ auf
Seite56.
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)