DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第97页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 97 AnhangB, V er…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
96
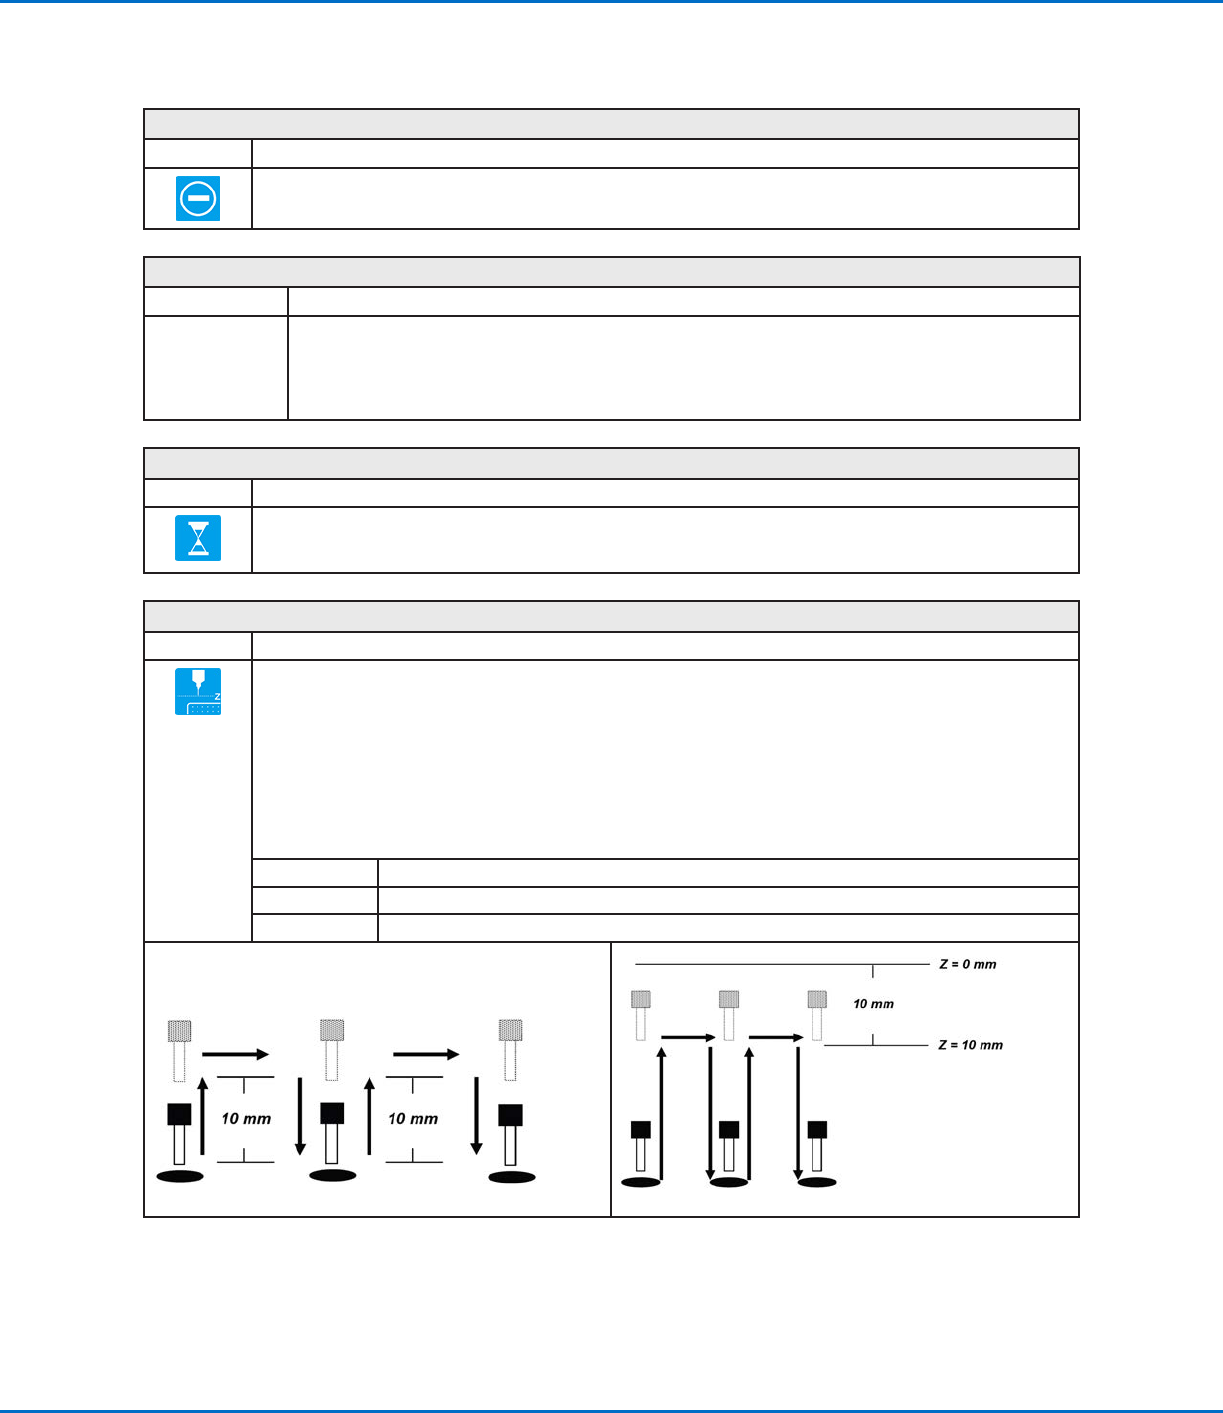
Stop Point (Haltepunkt)
Klick Funktion
Registriert einen Haltepunkt an der aktuellen XYZR-Position. Wenn dieser Befehl erscheint, bewegt sich die
Dosiernadel zur registrierten Position und wartet, bis die START-Taste gedrückt wird.
Trig Mark (Triggermarkierung)
Klick Funktion
Doppelklicken Sie
auf Adresse und
wählen Sie aus
dem Dropdown-
Menü aus
Dieser Befehl wird in Systemen der RV-Serie nicht verwendet.
Wait Point (Wartepunkt)
Klick Funktion
Registriert einen Wartepunkt, der unmittelbar nach dem vorherigen Befehl auftritt. Wenn dieser Befehl erscheint,
wartet die Dosiernadel am Endpunkt des vorherigen Befehls für die angegebene „Wait Time“ (Wartezeit)
(inSekunden).
Z Clearance Setup (Z-Abstand-Setup)
Klick Funktion
Legt die Höhe fest, auf die sich die Dosiernadel nach jeden Dosierbefehl hebt. Der Zweck des Z-Abstands
besteht darin, die Nadel hoch genug anzuheben, um allen Hindernissen auf dem Weg zum nächsten Punkt
auszuweichen. Wenn zwischen den Punkten keine Hindernisse vorhanden sind, kann ein kleiner Z-Abstandswert
von z. B. 5 mm verwendet werden, um die Programmzykluszeit zu minimieren.
Der Z-Abstand ist außerdem als absoluter (0) oder relativer (1) Wert definiert. Ist er als Relativwert spezifiziert,
dann ist dies der Abstand, mit dem sich die Nadel relativ zur gelernten Punktposition hebt. Ist er als Absolutwert
spezifiziert, dann ist dies der Abstand von der Z-Achsen-Nullposition zu der Stelle, zu der sich die Nadel
ungeachtet des Z-Achsen-Wertes der gelernten Punktposition hebt.
Nordson EFD empfiehlt, einen Z-Abstands-Befehl am Anfang eines Programms einzufügen.
Parameter Beschreibung (siehe Abbildungen unten)
Wert Der Abstand (in mm/s), in dem sich die Nadel nach der Dosierung hebt.
0 (Abs), 1 (Rel) Gibt an, wie sich die Nadel hebt: 0 (Abs) = Absolut, 1 (Rel) = Relativ.
Z-Abstand = 10mm relativ Z-Abstand = 10mm absolut
AnhangA, Befehlsfunktionen (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
97
AnhangB, Verfahren zum Einrichten ohne Assistent
Der Assistent für Roboter-Ersteinrichtung führt Sie durch alle Verfahren zur Einrichtung und Kalibrierung; er sollte
nach jeder Systemänderung einschließlich Nadelwechsel, gestartet werden. Die Verfahren in diesem Anhang können
jedoch auch individuell durchgeführt werden und stehen Ihnen hier zum Nachlesen zur Verfügung, falls erforderlich.
Einstellen der Kameraskalierung
VORAUSSETZUNGEN
Das System (einschließlich Dosierventil) ist vollständig installiert und mit Flüssigkeit befüllt.
Die Nadelspitze ist niedriger als die Unterseite der Kamera.
Das Werkstück befindet sich auf der Fixierplatte.
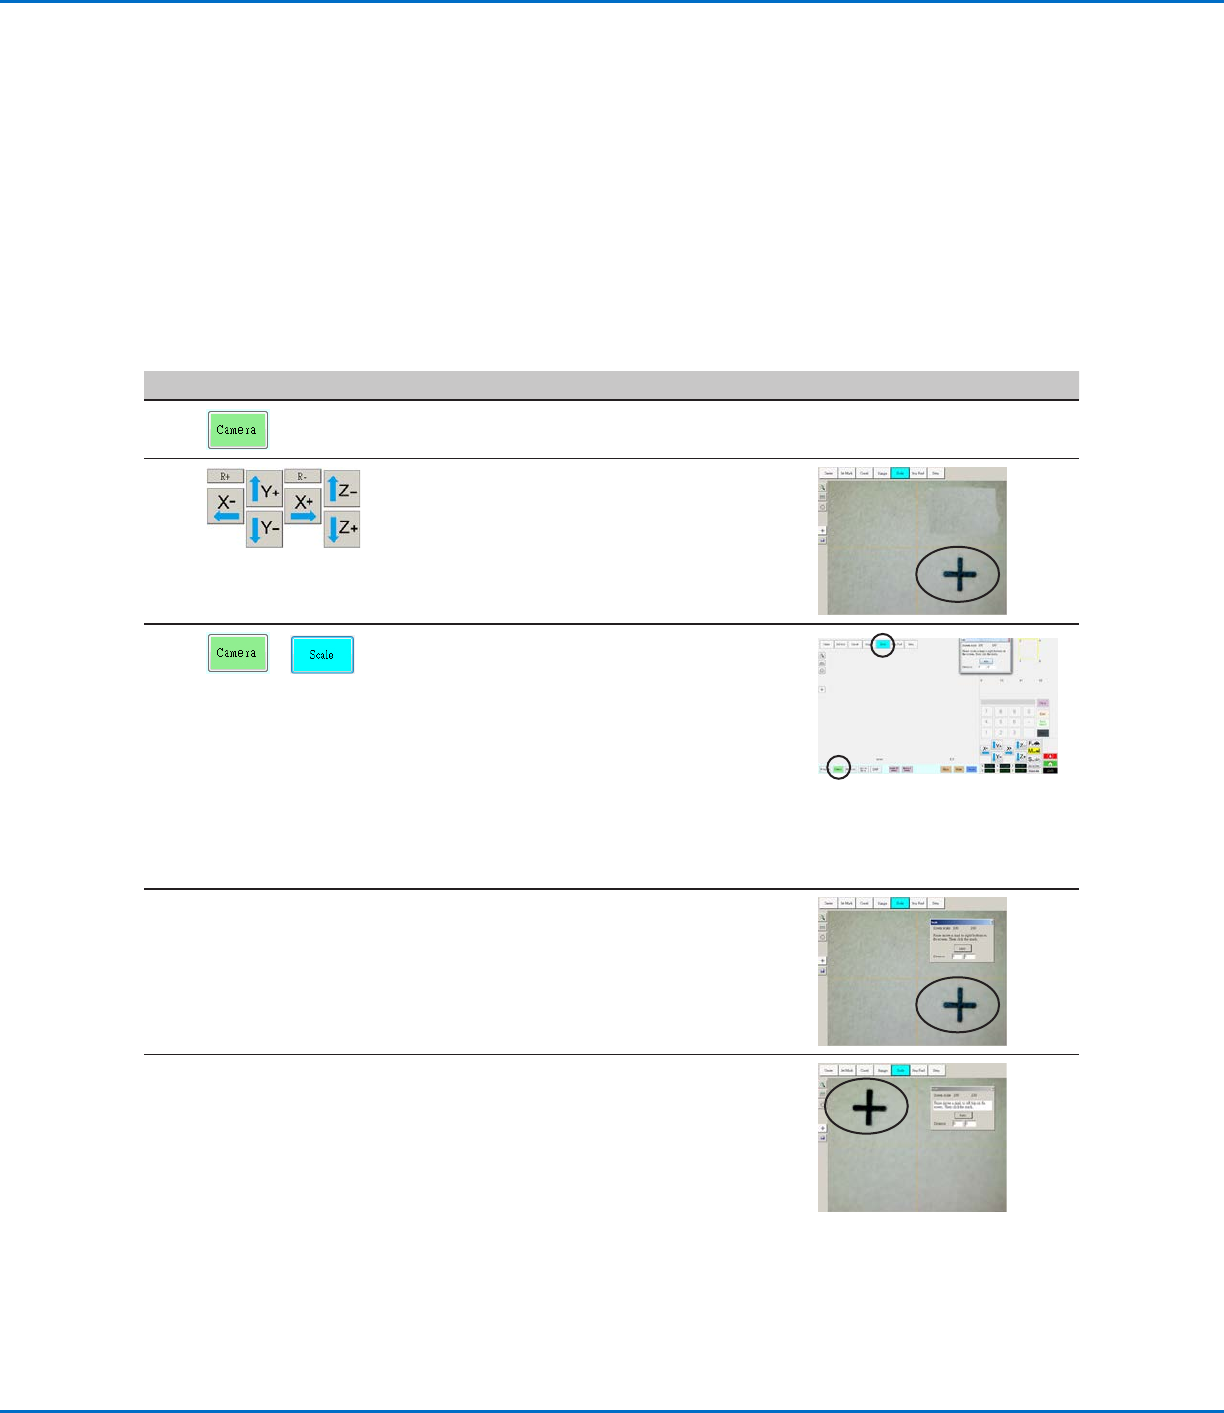
Nr. Klick Schritt Referenzbild
1
• Klicken Sie auf die Registerkarte CAMERA
(Kamera).
2
• Bewegen Sie die Kamera zu einem
Referenzpunkt, der sich an der unteren
rechten Ecke des Werkstücks befindet.
• Fokussieren Sie das Bild. Unter „Kamera“
auf Seite16 finden Sie bei Bedarf
Anweisungen zum Fokussieren der Kamera.
3
>
• Klicken Sie auf die Registerkarte CAMERA
(Kamera) und dann auf SCALE (Skalieren).
Das Skalierungsfenster öffnet sich.
HINWEIS: Wenn die Kamera ein Objekt
betrachtet, dann wandelt Sie die Pixel in
eine genaue Messung um. Damit die Kamera
diese Umwandlung exakt durchführt,
müssen Sie der Kamera „beibringen“, wie
groß das Objekt im Vergleich zu Pixel pro
Zoll ist, indem Sie die Kameraskalierung
einstellen.
4 • Suchen Sie sich einen Referenzpunkt auf
dem Werkstück, bewegen Sie dann die
Kamera so lange, bis sich der Referenzpunkt
im unteren rechten Quadranten des
Kamerabildschirms befindet, und klicken Sie
anschließend auf den Punkt.
5 • Bewegen Sie die Kamera erneut, bis sich
derselbe Referenzpunkt im oberen linken
Quadranten des Kamerabildschirms
befindet, und klicken Sie dann auf den
Punkt.
Die Kameraskalierung ist nun eingestellt.
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
98
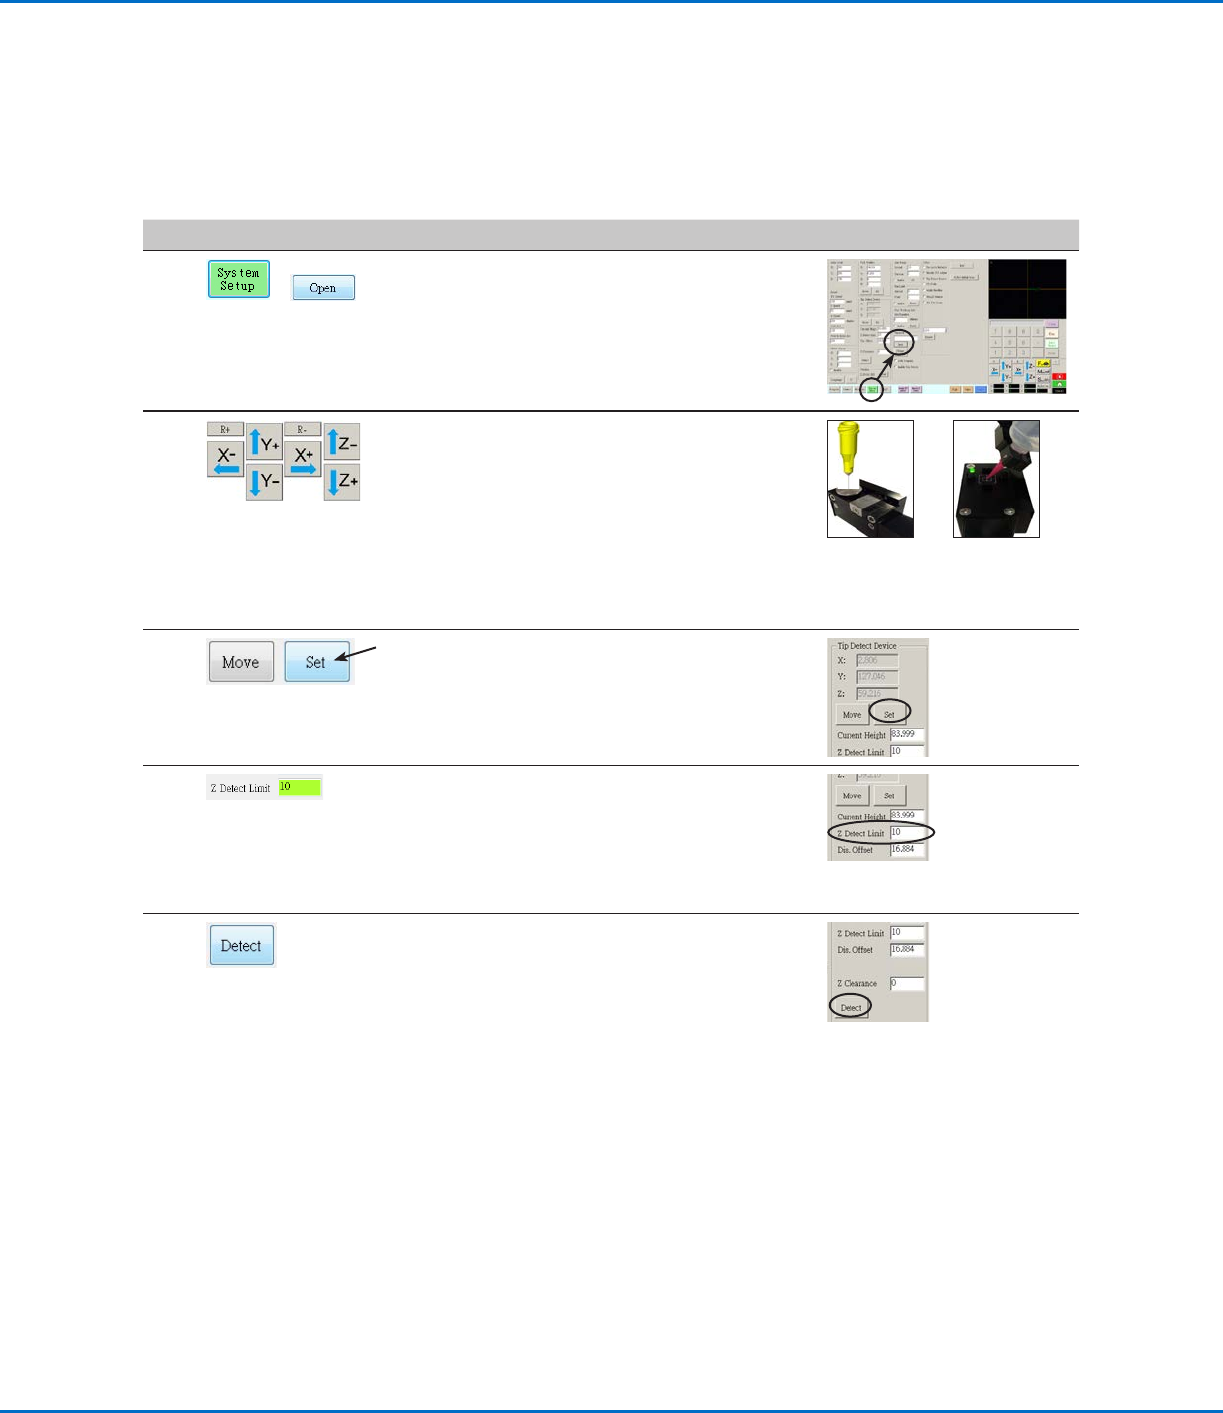
Einrichten der optionalen Nadelerkennung oder des optionalen
Nadelausrichtungssystems
Nr.
Klick Schritt Referenzbild
1
>
• Klicken Sie auf SYSTEM SETUP
(Systemeinrichtung) > OPEN (Öffnen).
2 • Bewegen Sie die Nadel, bis sie sich
etwa 2mm über dem Sensor auf der
Nadelerkennung oder dem Fadenkreuz auf
dem Nadelausrichtungs-Kit befindet.
Sensor on
the optional
tip detector
Crosshairs on
the optional tip
alignment kit
3 • Klicken Sie unter „Tip Detect Device“
(Nadelerkennungssystem) auf SET
(Einstellen) (neben „Move“ (Bewegen)).
• Klicken Sie auf YES/OK (JA/OK), wenn Sie
aufgefordert werden zu bestätigen.
4 • Geben Sie unter „Tip Detect Device“
(Nadelerkennungssystem) einen Wert für
„Z Detect Limit“ (Z-Erkennungsgrenze) von
10(mm) ein.
• Klicken Sie auf YES/OK (JA/OK), wenn Sie
aufgefordert werden zu bestätigen.
5 • Klicken Sie unter „Tip Detect Device“
(Nadelerkennungssystem) auf DETECT
(Erkennen).
• Klicken Sie auf YES/OK (JA/OK), wenn Sie
aufgefordert werden zu bestätigen.
Der Roboter hebt die Nadel auf Z = 0 an und
senkt sie dann auf den Sensor ab, um den
Nadel-Offset zu ermitteln.
AnhangB, Verfahren zum Einrichten ohne Assistent
(Fortsetzung)