DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第51页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 51 Roboter -Erste…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
50
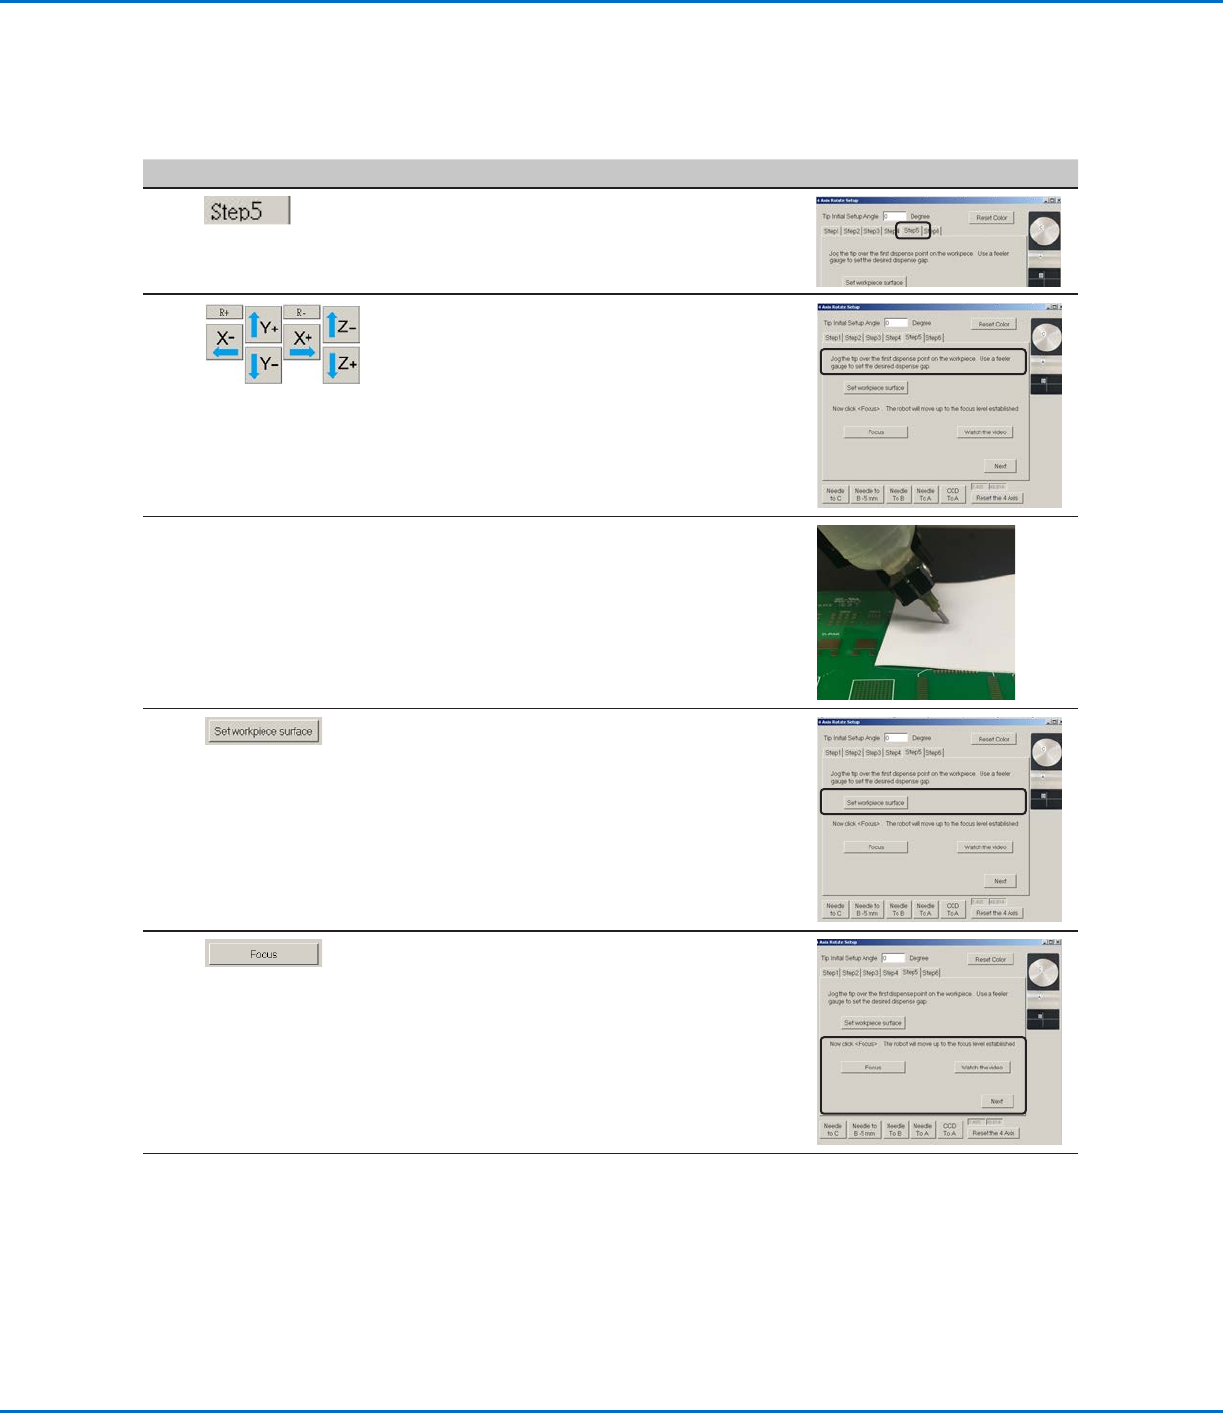
Roboter-Ersteinrichtung (Registerkarte „Step 5“ (Schritt5)): Einstellen des Nadel-zu-Werkstück-
Offsets
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte
STEP5 (Schritt5) geöffnet ist.
2 • Bewegen Sie die Nadel zu einem
angemessenen Referenzpunkt auf dem
Werkstück.
• Bewegen Sie die Nadel nach unten, bis sie
dem Werkstück so nah wie möglich ist, ohne
die Oberfläche zu berühren.
3 • Stellen Sie mit einer Fühlerlehre den
gewünschten Abstand zwischen der
Nadelspitze und dem Werkstück ein.
4 • Klicken Sie auf SET WORKPIECE SURFACE
(Werkstückoberfläche einstellen).
5 • Klicken Sie auf FOCUS (Fokus).
Die Nadel bewegt sich in die korrekte
Fokushöhe.
• Klicken Sie auf NEXT (Weiter).
6 • Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 6“ (Schritt6)): Testen
der Systemeinrichtung und -kalibrierung“ auf
Seite51.
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
51
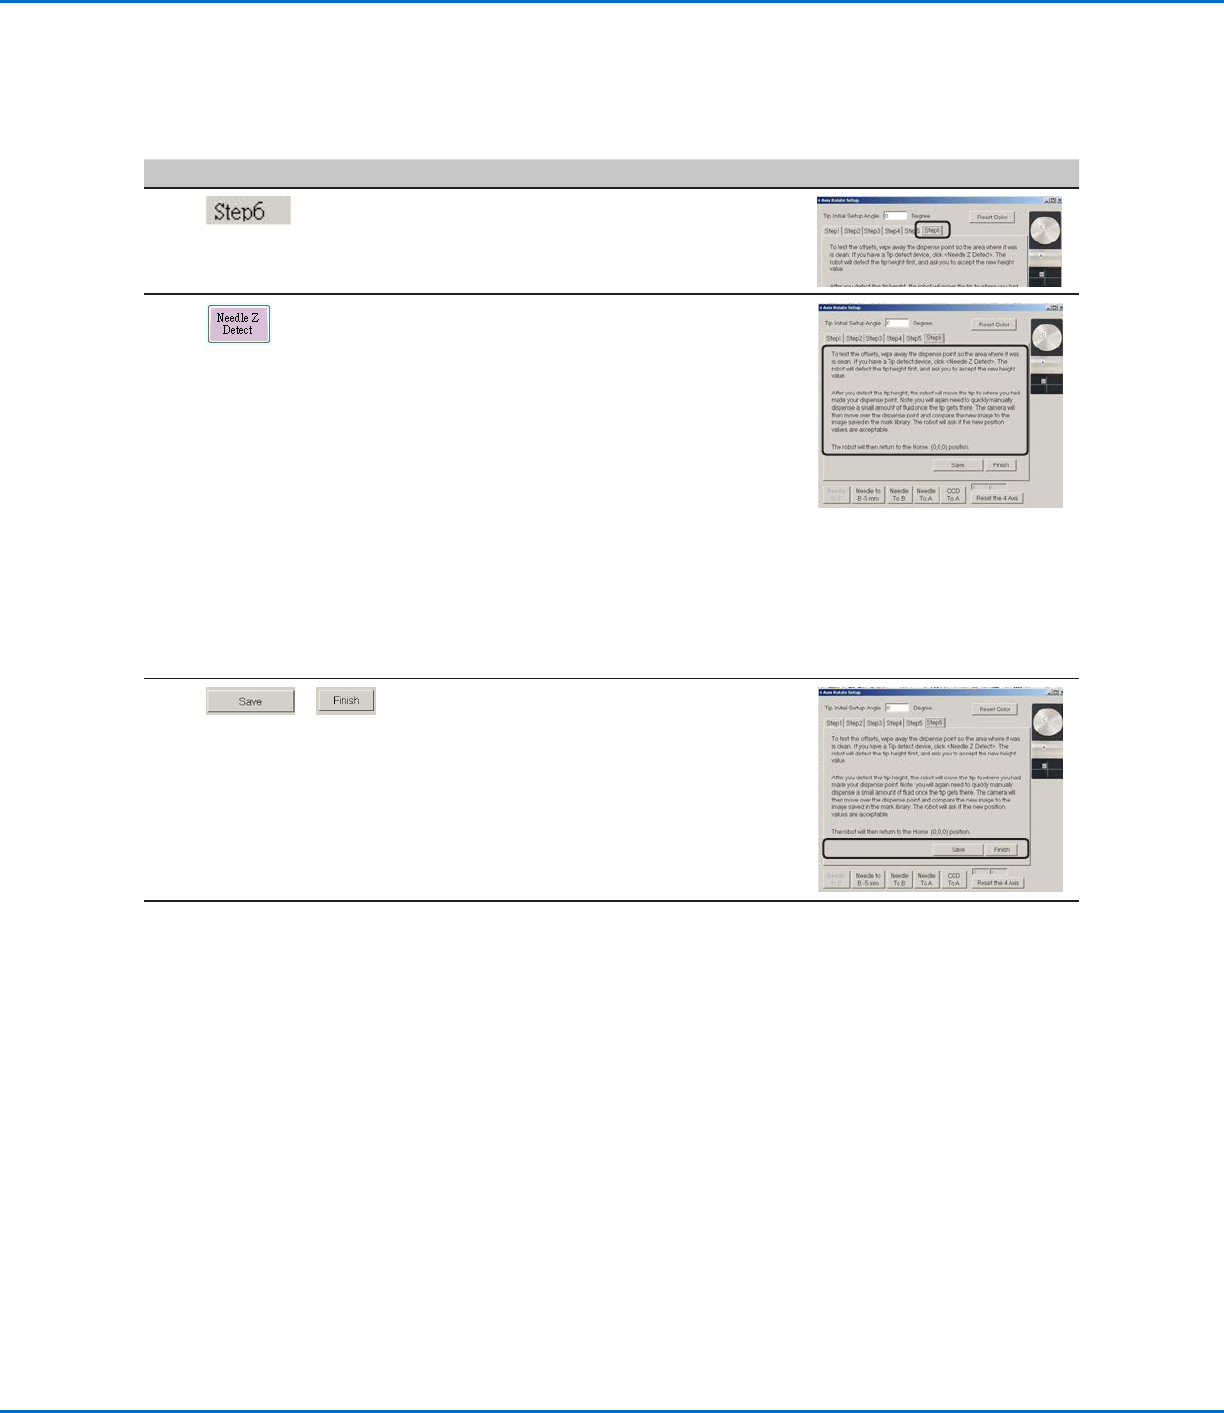
Roboter-Ersteinrichtung (Registerkarte „Step 6“ (Schritt6)): Testen der Systemeinrichtung und
-kalibrierung
Nr. Klick Schritt Referenzbild
1
• Stellen Sie sicher, dass die Registerkarte
STEP6 (Schritt6) geöffnet ist.
2 • Klicken Sie auf NEEDLE Z DETECT (Nadel-
Z-Erkennung), um die Einrichtung zu testen.
• Klicken Sie auf YES/OK (JA/OK), wenn Sie
aufgefordert werden zu bestätigen.
HINWEISE:
• Wenn das System eine Nadel-Z-Erkennung
durchführt, führt es direkt nach der Nadel-
Z-Erkennung automatisch eine Nadel-XY-
Einstellung durch.
• Unter „Wie das System auf Nadel-Z-
Erkennung oder Nadel-XY-Einstellung
reagiert“ auf Seite52 finden Sie
eine ausführliche Beschreibung der
Systemreaktion auf eine Nadel-Z-
Erkennung-Auswahl.
3
>
• Klicken Sie auf SAVE (Speichern).
• Klicken Sie auf FINISH (Abschließen).
Das System ist nun ordnungsgemäß
eingerichtet und kalibriert. Zum Erstellen von
Programmen siehe „Programmierung“ auf
Seite56.
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
52
Wie das System auf Nadel-Z-Erkennung oder Nadel-XY-Einstellung reagiert
HINWEIS: Bei Systemen mit optionaler Nadelerkennung oder optionalen Nadelausrichtungs-Kit sind sowohl die
Schaltfläche „Needle XY Adjust“ (Nadel-XY-Einstellung) als auch die Schaltfläche „Needle Z Detect“ (Nadel-Z-
Erkennung) vorhanden. Bei Systemen ohne diese Vorrichtungen ist nur die Schaltfläche „Needle XY Adjust“ (Nadel-
XY-Einstellung) vorhanden.
Wenn Sie auf NEEDLE Z DETECT (Nadel-Z-Erkennung) klicken, führt das System die folgenden
Aktionen durch:
• Bewegt die Dosiernadel über den Nadelerkennungssensor und senkt sie ab, bis sie den Sensor berührt.
• Misst und vergleicht die Differenz zwischen der letzten und der aktuellen Messung.
• Verlangt eine Bestätigung für jede Änderung im Nadel-zu-Werkstück-Offset (Z-Abstand).
• Richtet alle Punkte im derzeit geöffneten Programm auf den neuen Nadel-zu-Werkstück-Offset (Z-Abstand) aus.
• Führt automatisch eine Sequenz der Nadel-XY-Einstellung (siehe unten) durch.
Wenn Sie auf NEEDLE XY ADJUST (Nadel-XY-Einstellung) klicken, führt das System die folgenden
Aktionen durch:
• Bewegt die Dosiernadel zu einer voreingestellten Position auf dem Werkstück.
• Gibt einen Punkt Flüssigkeit ab.
• Bewegt die Kamera über den aufgebrachten Punkt Flüssigkeit.
• Vergleicht die Ausrichtung des Punktes mit dem in der Markierungsbibliothek gespeicherten Markierungsbild.
• Verlangt eine Bestätigung für jede Änderung im Kamera-zu-Nadel-Offset (XY-Offsets).
• Richtet alle Punkte im derzeit geöffneten Programm auf die neuen XY-Offsets aus.
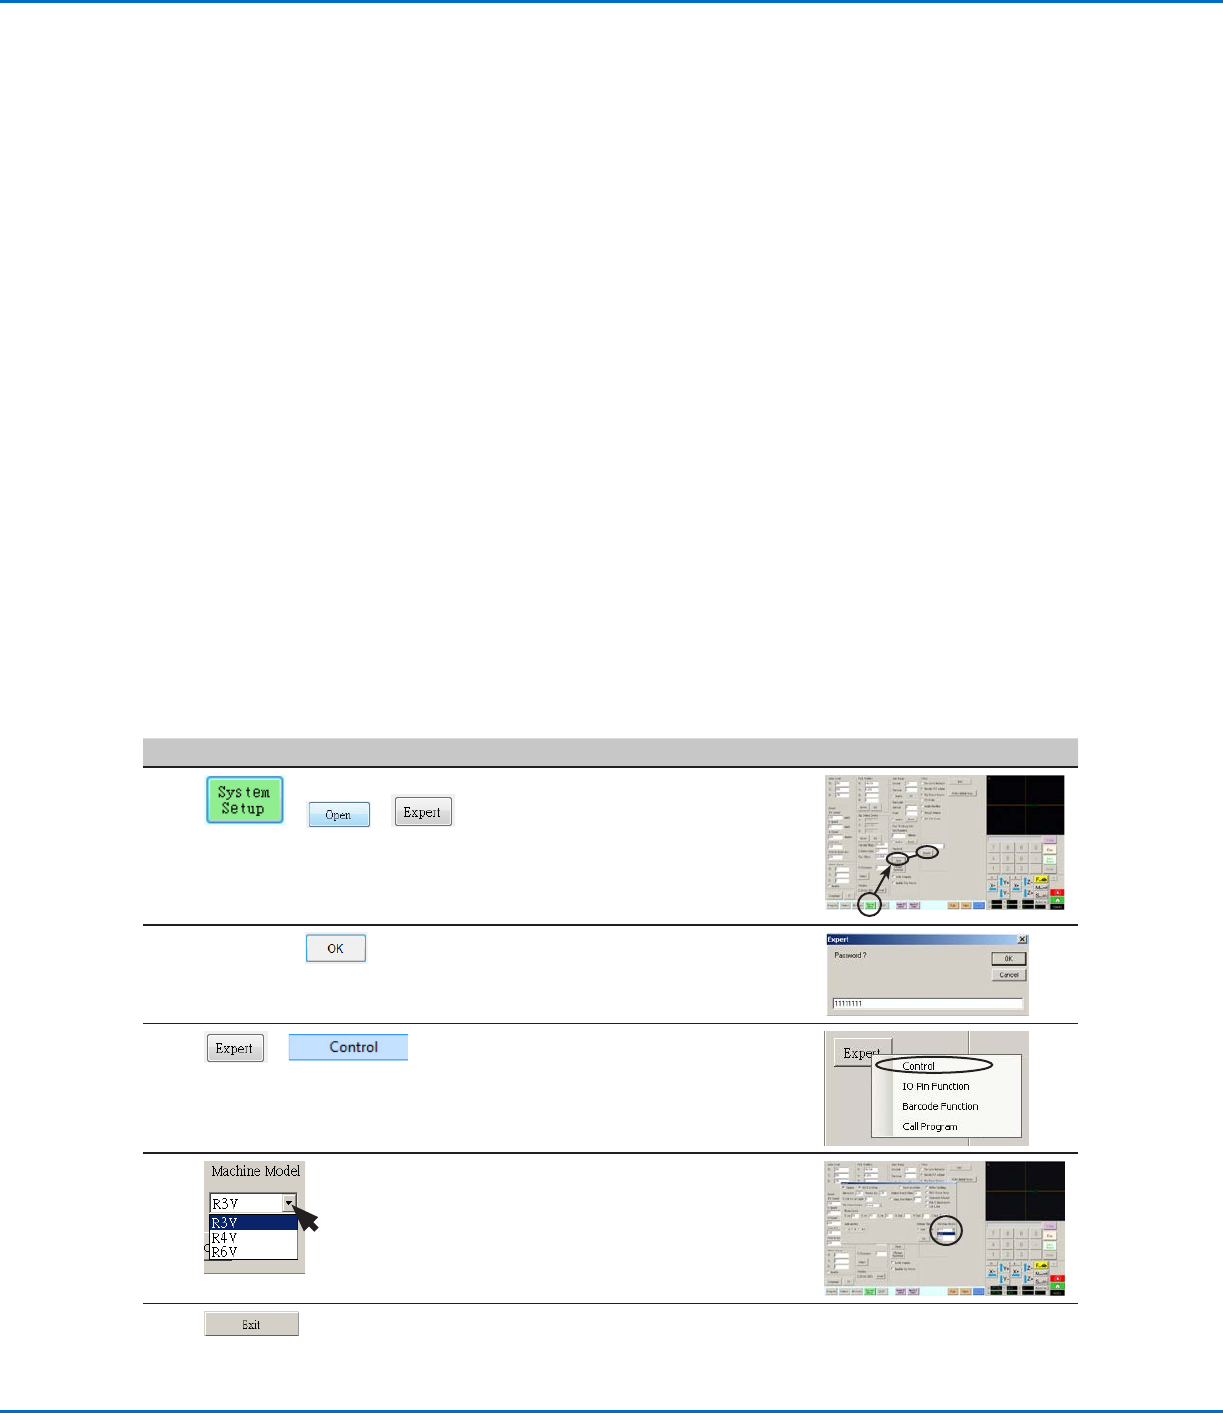
Ändern der Robotermodell-Auswahl
Damit das System ordnungsgemäß arbeitet, muss das richtige Robotermodell ausgewählt sein. Führen Sie bei
Bedarf das folgende Verfahren zum Ändern des Robotermodells durch.
Nr. Klick Schritt Referenzbild
1
> >
• Klicken Sie auf SYSTEM SETUP
(Systemeinrichtung) > OPEN (Öffnen) >
EXPERT (Experte).
2
11111111 >
• Geben Sie 11111111 ein und klicken
Sie dann auf OK.
3
>
• Klicken Sie auf EXPERT (Experte) und
anschließend auf CONTROL (Steuern).
4
• Wählen Sie das richtige Robotermodell
aus dem Maschinenmodell-Dropdown-
Menü.
5
• Klicken Sie zum Schließen auf EXIT
(Beenden) und öffnen Sie anschließend
die DispenseMotion-Software erneut,
damit die Änderung wirksam wird.