DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第90页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 90 Height Sensor …
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
89
Find Angle Mark (Winkelmarkierung suchen)
Klick Funktion
Doppelklicken
Sie auf
Adresse und
wählen Sie
aus dem
Dropdown-
Menü aus
Wird in Verbindung mit Referenzmarkierungen verwendet, damit das System nach einer Änderung in der XY-
Ausrichtung eines Werkstücks sucht, indem in einem winkelförmigen Bereich auf dem Werkstück gesucht wird.
Wird eine Änderung gefunden, passt das System das Dosierprogramm entsprechend an.
BEISPIEL: Mit Start Angle = 0 (Startwinkel) und End Angle = 90 (Endwinkel) sucht das System nach
Markierungen im angegebenen winkelförmigen Bereich. Wenn sich ein Werkstück in diesem Bereich von
einem anderen Werkstück unterscheidet, passt das System das Dosierprogramm entsprechend an. Wenn das
System im angegebenen winkelförmigen Bereich keine Markierungen findet, überspringt es dieses Werkstück.
Parameter Beschreibung
Start Angle
(Startwinkel)
Der Winkel (in Grad), bei dem das System die Suche beginnt.
End Angle
(Endwinkel)
Der Winkel (in Grad), bei dem das System die Suche beendet.
Find Mark (Markierung suchen)
Klick Funktion
Führt dazu, dass das System nach der im Feld „No.“ (Nummer) eines „Find Mark“-Befehls (Markierung suchen)
angegebenen Markierung sucht. Die Markierung wird dann vom „Mark Adjust“-Befehl (Markierung einstellen)
zur entsprechenden Einstellung des Dosierprogramms bei Änderungen der XY-Position zwischen Werkstücken
verwendet.
HINWEISE:
• Es ist nur ein „Find Mark“-Befehl (Markierung suchen) im Programm erforderlich, damit das System diese
Funktion korrekt ausführt.
• Ein „Find Mark“-Befehl (Markierung suchen) unterscheidet sich von einem „Fiducial Mark“-Befehl
(Referenzmarkierung). Der „Find Mark“-Befehl (Markierung suchen) wird nur verwendet, um die XY-Position
eines Werkstücks zu erkennen, während der „Fiducial Mark“-Befehl (Referenzmarkierung) die Ausrichtung
eines Werkstücks prüft.
• Unter „Über Markierungen“ auf Seite24 finden Sie ausführliche Informationen zu Markierungen.
Goto Address (Gehe zu Adresse)
Klick Funktion
Führt dazu, dass das Programm zur angegebenen Adresse springt.
Goto Label (Gehe zu Kennzeichnung)
Klick Funktion
Führt dazu, dass das Programm zur Adresse im Programm mit der angegebenen Kennzeichnung springt.
AnhangA, Befehlsfunktionen (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
90
Height Sensor (Höhensensor)
Klick Funktion
Doppelklicken
Sie auf Adresse
und wählen
Sie aus dem
Dropdown-
Menü aus
Es wird die Höhe eines Objekts auf einem Werkstück gemessen, wo der Dosierpunkt platziert werden soll; die
gemessenen Daten werden dann dazu verwendet, die Dosierung entsprechend anzupassen, wenn zwischen
den Werkstücken Änderungen in der Höhe auftreten.
HINWEIS: Diese Funktion ist derzeit nicht verfügbar.
Initialize (Initialisieren)
Klick Funktion
Führt dazu, dass der Roboter eine Initialisierung ausführt. Die Dosiernadel bewegt sich in die Ausgangsposition
(0,0,0) und der Roboter fährt mit Hilfe der Ausgangspositionssensoren in die Ausgangsposition.
Input (Eingang)
Klick Funktion
Führt dazu, dass das Programm am jeweiligen Anschluss nach einem Eingangssignal sucht und den Eingang ein-
oder ausschaltet.
Parameter Beschreibung
Anschluss (1~8) Stellt die Nummer des Eingangsanschlusses ein.
0 Aus, 1 Ein Schaltet den Eingang aus oder ein.
Adresse oder
Kennzeichnung
Führt dazu, dass das Programm den Eingang an der angegebenen Adresse oder
Kennzeichnung prüft. Klicken Sie auf „Change“ (Ändern), um zwischen Adresse und
Kennzeichnung umzuschalten.
Jet Step (Schritt ausgeben)
Klick Funktion
Doppelklicken
Sie auf Adresse
und wählen
Sie aus dem
Dropdown-
Menü aus
Wird in Verbindung mit zwei „Dispense Dot“-Befehlen (Dosierpunkt) verwendet und führt dazu, dass das
System eine zusammengesetzte Serie von Punkten zwischen den „Dispense Dot“-Befehlen (Dosierpunkt)
mit der angegebenen Länge (Schritt ausgeben) und für die festgelegte Zeitspanne (Impulsbreite) aufbringt.
Dieser Befehl ist nützlich für Anwendungen mit berührungslosem Dosieren (Jetting), die eine extrem schnelle
Dosierung erfordern.
HINWEIS: Dieser Befehl wird für RV-Systeme nicht empfohlen.
Parameter Beschreibung
Jet Step
(Schritt
ausgeben)
Der Abstand (inmm) zwischen den zusammengesetzten Punkten, die zwischen zwei
„Dispense Dot“-Befehlen (Dosierpunkt) platziert werden.
Impulsbreite Die Zeitspanne (in ms), für die das Dosiergerät für jeden Punkt, der zwischen zwei
„Dispense Dot“-Befehlen (Dosierpunkt) platziert wird, geöffnet bleibt.
Label (Kennzeichnung)
Klick Funktion
Registriert ein numerische Kennzeichnung, die als Referenz in den Befehlen Goto Address (Gehe zu
Adresse), Goto Label (Gehe zu Kennzeichnung), Loop Address (Loop-Adresse), Step & Repeat X (Schritt und
Wiederholung X), Step & Repeat Y (Schritt und Wiederholung Y) und Call Subroutine (Unterprogramm aufrufen)
verwendet werden kann. Die Verwendung einer Kennzeichnung ist eine gute Alternative zur Verwendung einer
Adressnummer, da sich eine Kennzeichnung nicht ändert, wenn Befehle eingefügt oder entfernt werden. Je
Programm sind maximal 64 Kennzeichnungen zulässig, von denen jede bis zu 8 Zeichen lang sein kann.
AnhangA, Befehlsfunktionen (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
91
Line Dispense Setup (Dosierlinien-Setup)
Klick Funktion
Legt fest, wie das System eine Flüssigkeitslinie aufbringt. Beim Dosieren von hochviskosen Flüssigkeiten gibt es
oft eine Verzögerung zwischen dem Öffnen des Dosiergeräts und dem Punkt, an dem die Flüssigkeit zu fließen
beginnt. Verwenden Sie die „Line Dispense Setup“-Parameter (Dosierlinien-Setup), um diese Verzögerung
auszugleichen.
Parameter Beschreibung
Pre-move Delay
(Verzögerung vor
Bewegung)
Die Zeit, für die das Dosiergerät zu Beginn einer Linie geöffnet bleibt, bevor es sich
bewegt. Diese Verzögerungszeit verhindert, dass sich die Nadel entlang der Linie
bewegt, wenn noch keine Flüssigkeit austritt.
Settling Distance
(Settling-Strecke)
Die Strecke, die der Roboter zu Beginn einer Linie zurücklegt, bevor sich die Dosierung
einschaltet. Diese Strecke gibt dem Roboter ausreichend Zeit, Geschwindigkeit
aufzubauen, und wird hauptsächlich dazu verwendet, die Abgabe von zu viel Flüssigkeit
zu Beginn einer Linie zu verhindern.
Dwell Time (Verweilzeit) Verzögerungszeit, die am Ende einer Linie nach dem Schließen des Dosiergeräts auftritt,
damit das System einen Druckausgleich schaffen kann, bevor sich die Nadel zum
nächsten Punkt bewegt.
Node Time
(Passierpunkt-
Verweildauer)
Zeitverzögerung, die nur bei einem „Line Passing“-Befehl (Linienpassierung) auftritt. Die
Dosiernadel bewegt sich durch den Linienpassierpunkt und wartet dort mit aktivierter
Dosierung für eine vorgesehene Zeitspanne.
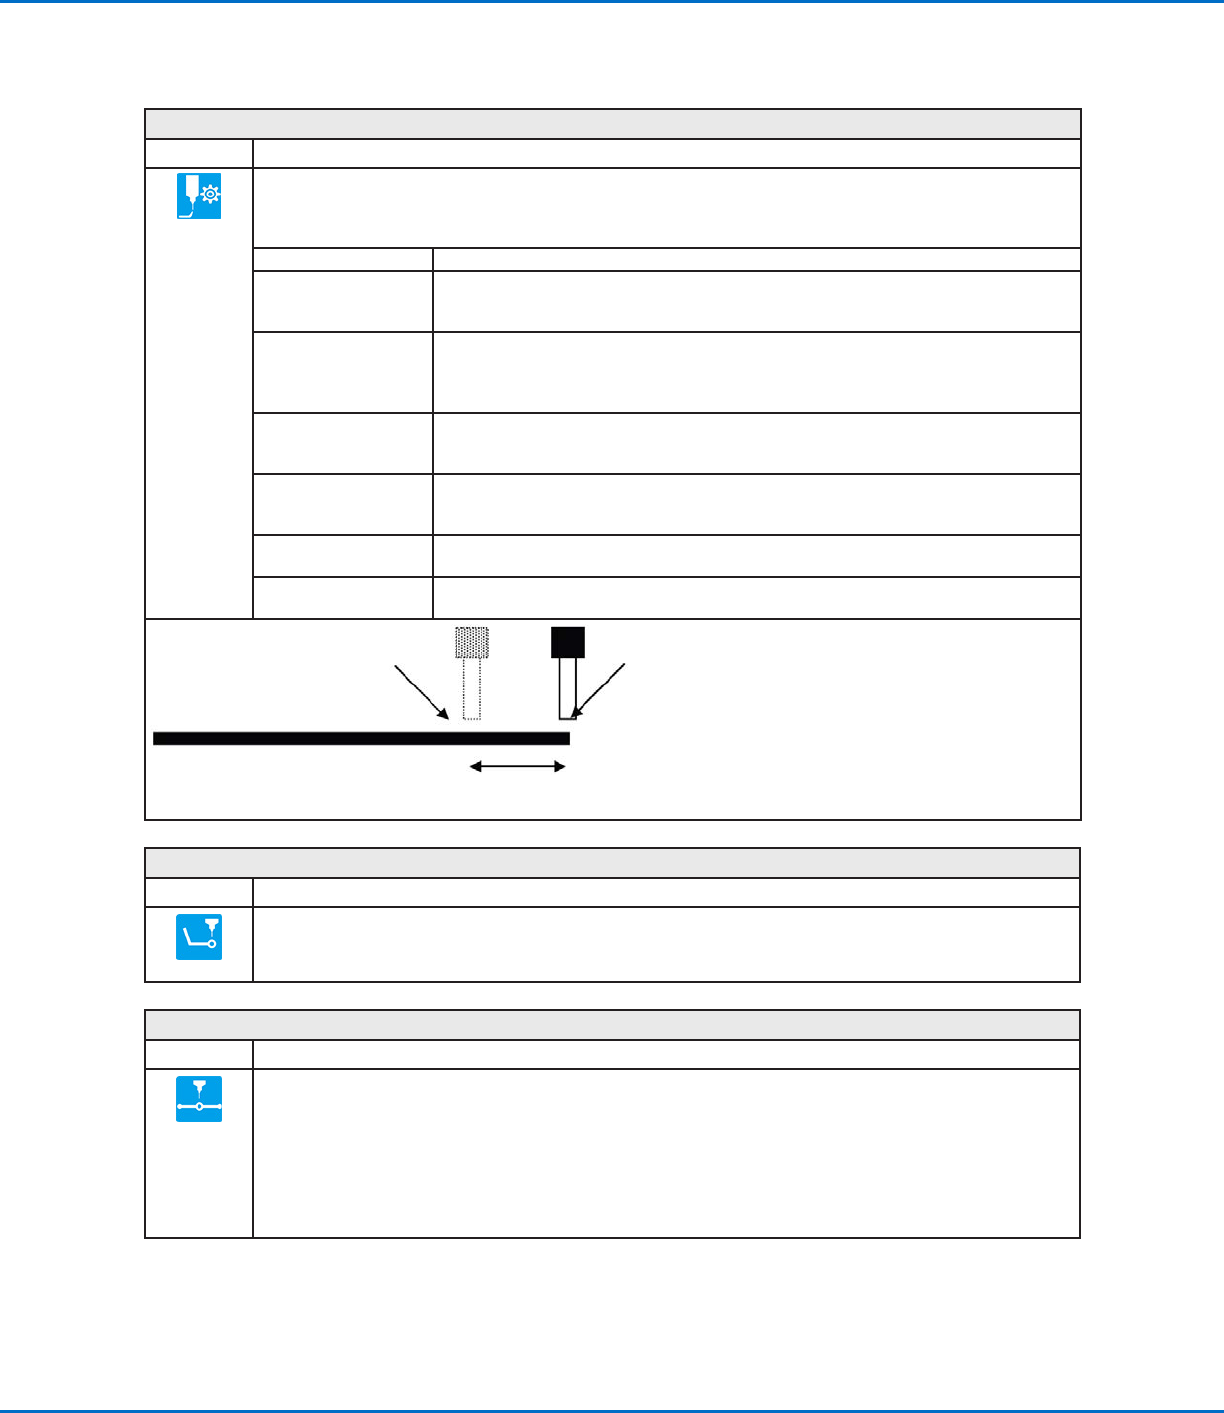
Shutoff Distance
(Abschaltstrecke)
Die Strecke vor dem Ende einer Linie, an der das Dosiergerät abschaltet, damit keine
Flüssigkeit mehr austreten kann, wie in der Abbildung unten gezeigt.
Shutoff Delay
(Abschaltverzögerung)
Die Zeit, für die das Dosiergerät geöffnet bleibt, nachdem es am Ende der Linie
angehalten hat.
Abschaltstrecke
Nadel bewegt sich weiter bis zum Ende der Linie
Dosiergerät schaltet hier ab
Abbildung zum Parameter „Shutoff Distance“ (Abschaltstrecke)
Linienende
Klick Funktion
Registriert die aktuelle XYZR-Position als Linienendpunkt.
HINWEIS: Die richtige Befehlsabfolge für eine Linie lautet wie folgt: (1) Line Start (Linienstart), (2) Line Passing
(Linienpassierung), (3) Line End (Linienende).
Linienpassierung
Klick Funktion
Registriert die aktuelle XYZR-Position als Linienpassierpunkt. Dies ist eine Position auf einer Linie, an der die
Dosiernadel ihre Richtung ändert, beispielsweise in der Ecke eines Rechtecks.
HINWEISE:
• Die richtige Befehlsabfolge für eine Linie lautet wie folgt: (1) Line Start (Linienstart), (2) Line Passing
(Linienpassierung), (3) Line End (Linienende).
• Verwenden Sie auch einen Linienpassierpunkt vor und nach einem „Arc Point“-Befehl (Bogenpunkt).
AnhangA, Befehlsfunktionen (Fortsetzung)