DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第45页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 45 N r. Klick Sch…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
44
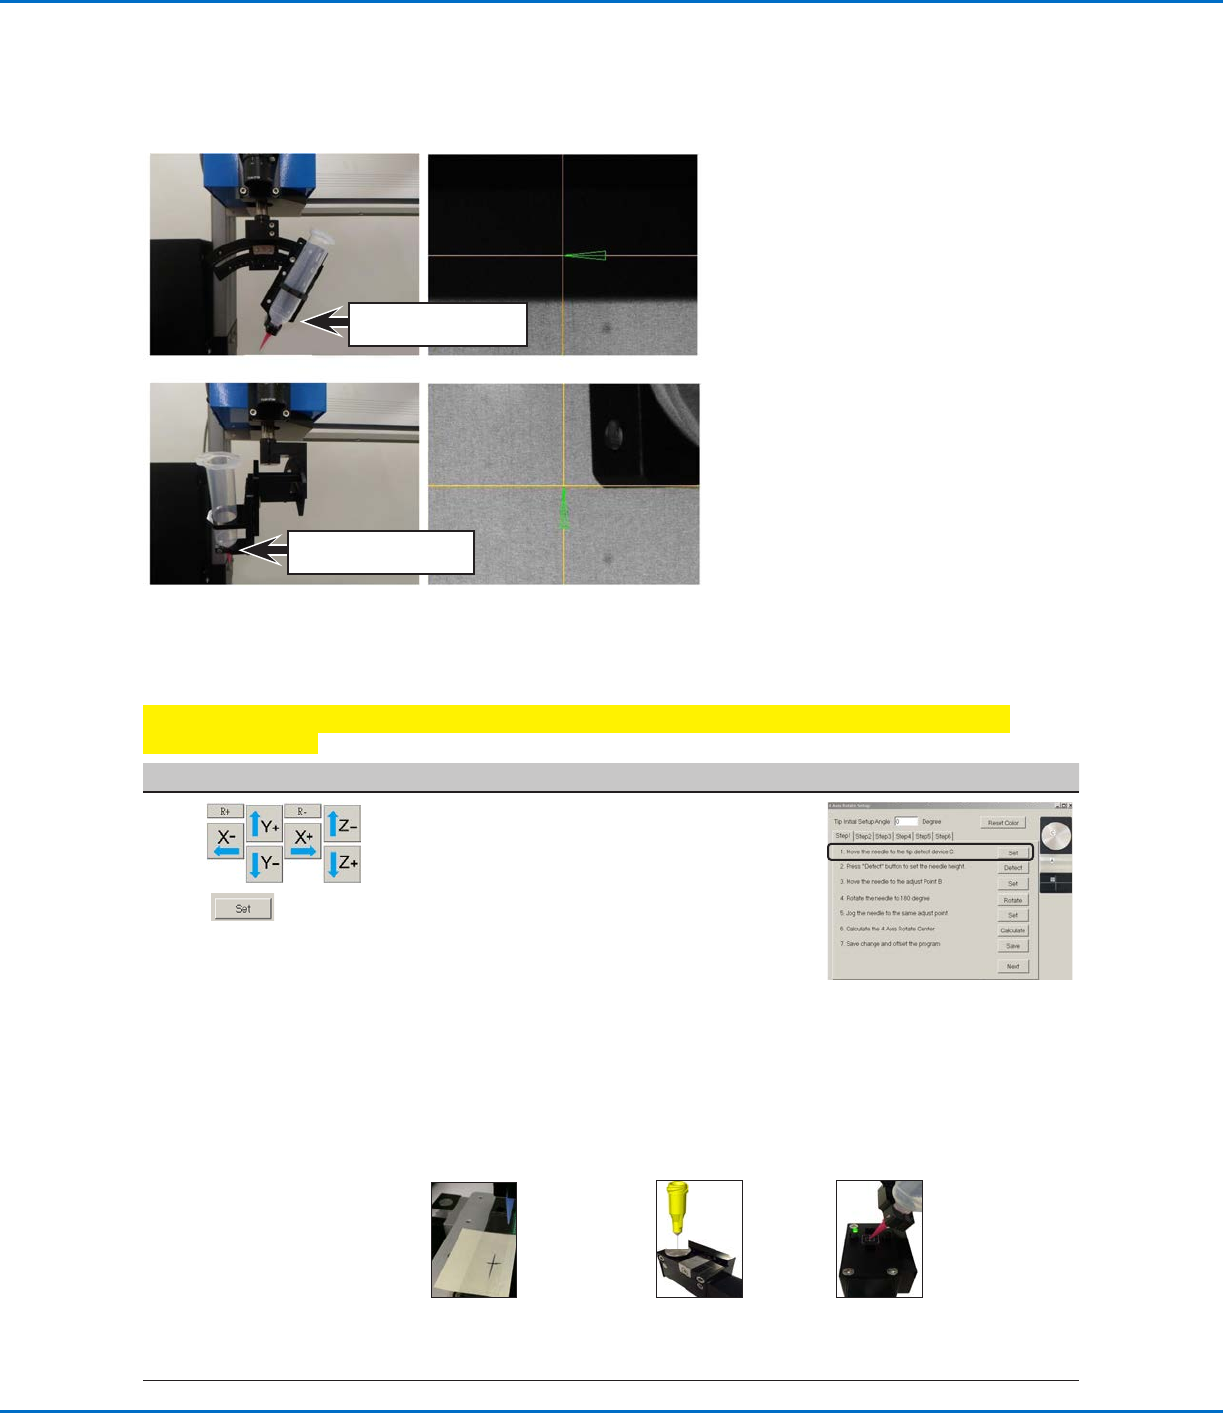
Beispiel für die Veränderung des grünen Pfeils aufgrund des für den Nadel-Ersteinrichtungswinkel eingegebenen
Wertes
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
Öffnen des Assistenten für Roboter-Ersteinrichtung und Einstellen des Drehwinkels (Fortsetzung)
Roboter-Ersteinrichtung (Registerkarte „Step 1“ (Schritt1)): Einrichten der Nadelerkennung und
Kalibrierung der Werkzeugzentrierung
Wichtig: Die Nadel rotiert weder virtuell noch physisch, bis die Kalibrierung der Werkzeugzentrierung
durchgeführt wurde.
Nr. Klick Schritt Referenzbild
1
>
• Wenn Ihr System nicht mit der optionalen
Nadelerkennung oder dem optionale
Nadelausrichtungs-Kit ausgestattet ist,
erstellen Sie ein Fadenkreuz-Ziel.
• Bewegen Sie die Nadel, bis sie sich etwa
2mm über dem folgenden Element befindet,
wie es für Ihr System anwendbar ist
(Beispiele siehe unten):
- Das von Ihnen erstellte Fadenkreuz-Ziel
- Der Sensor auf der optionalen
Nadelerkennung
- Das Fadenkreuz auf dem optionalen
Nadelausrichtungs-Kit
• Klicken Sie auf SET (Einstellen) neben
Schritt1.
Fadenkreuz-Ziel, erstellt
mit einer entfernbaren
Kennzeichnung
Sensor auf
der optionalen
Nadelerkennung
Fadenkreuz auf
dem optionalen
Nadelausrichtungs-Kit
Fortsetzung auf der nächsten Seite
Nadel-
Ersteinrichtungswinkel = 0°
0°
270°
Nadel-Ersteinrichtungswinkel
= 270°
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
45
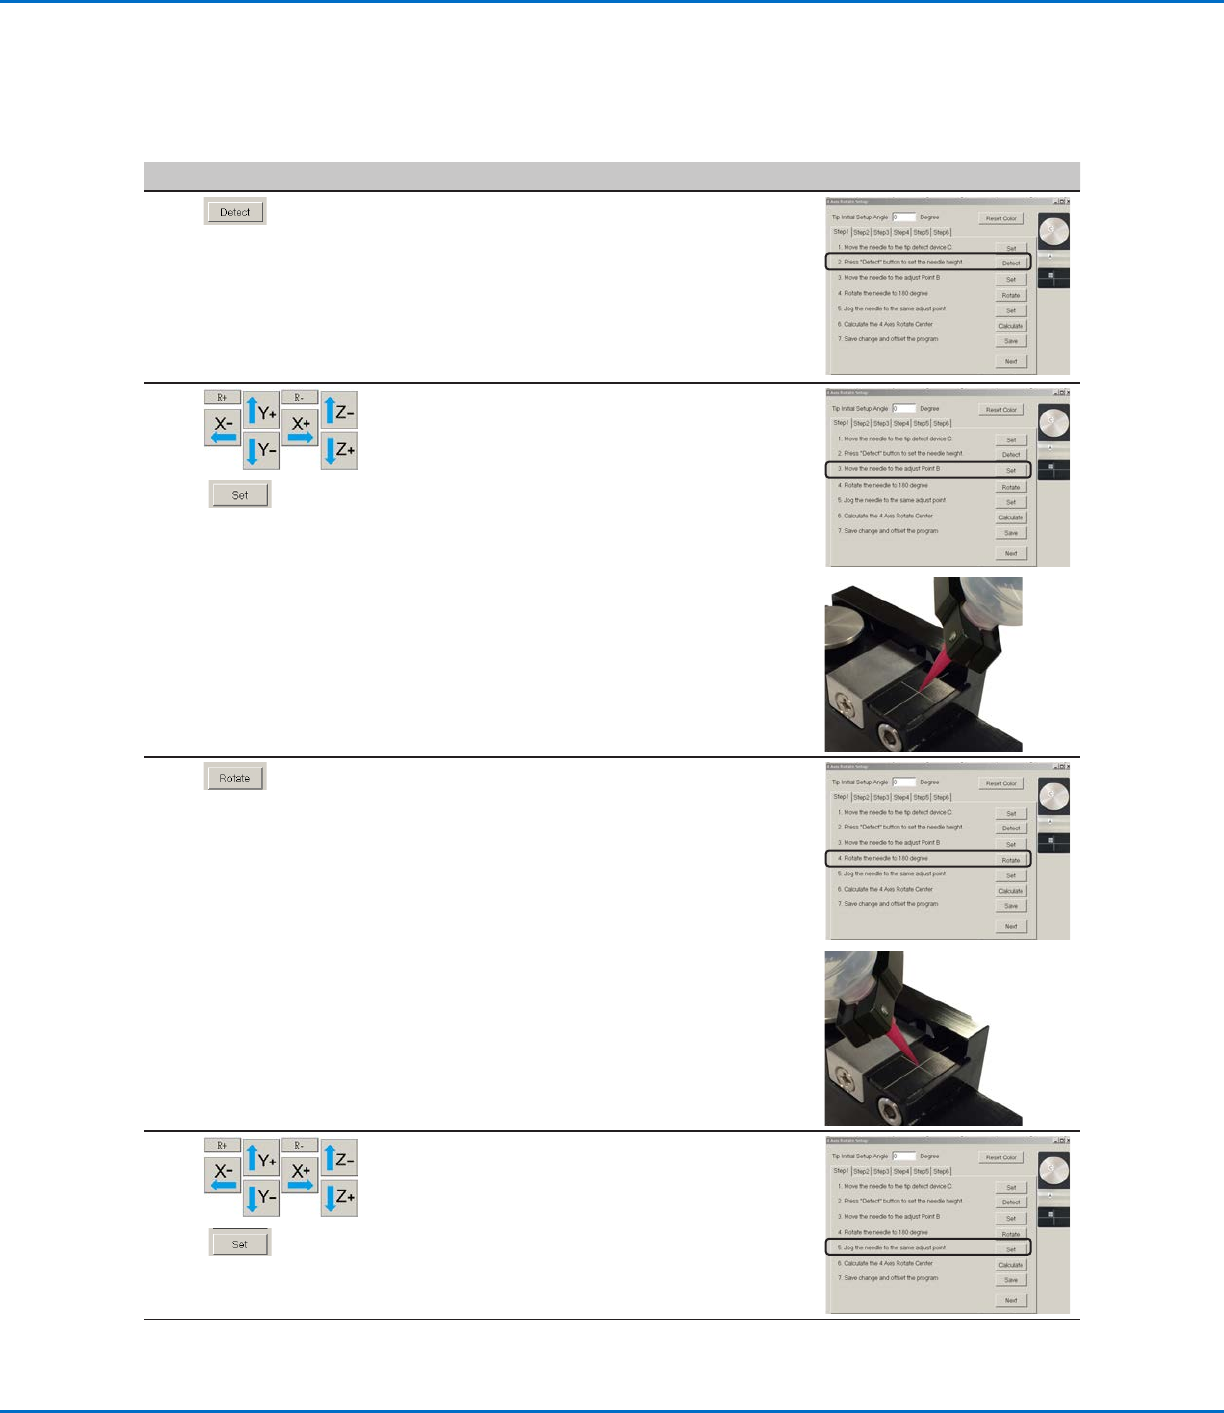
Nr. Klick Schritt Referenzbild
2
• Klicken Sie auf DETECT (Erkennen).
Das System führt die Nadelerkennung oder
-ausrichtung aus.
3
>
• Bewegen Sie die Nadel, bis sie sich etwa
2mm über dem Fadenkreuz auf dem
Nadelerkennungssystem befindet.
HINWEIS: Das optionale Nadelausrichtungs-
Kit wird angezeigt.
• Klicken Sie auf SET (Einstellen) neben
Schritt3.
4 • Klicken Sie auf ROTATE (Rotieren) neben
Schritt4.
• Die Nadel dreht sich um 180°.
5
>
• Bewegen Sie die Nadel zu demselben
Kalibrierungspunkt, der in Schritt3
verwendet wurde.
• Klicken Sie auf SET (Einstellen).
Fortsetzung auf der nächsten Seite
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
Roboter-Ersteinrichtung (Registerkarte „Step 1“ (Schritt1)): Einrichten der Nadelerkennung und
Kalibrierung der Werkzeugzentrierung (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
46
Einrichten des Systems mit dem Assistenten für Roboter-Ersteinrichtung
(Fortsetzung)
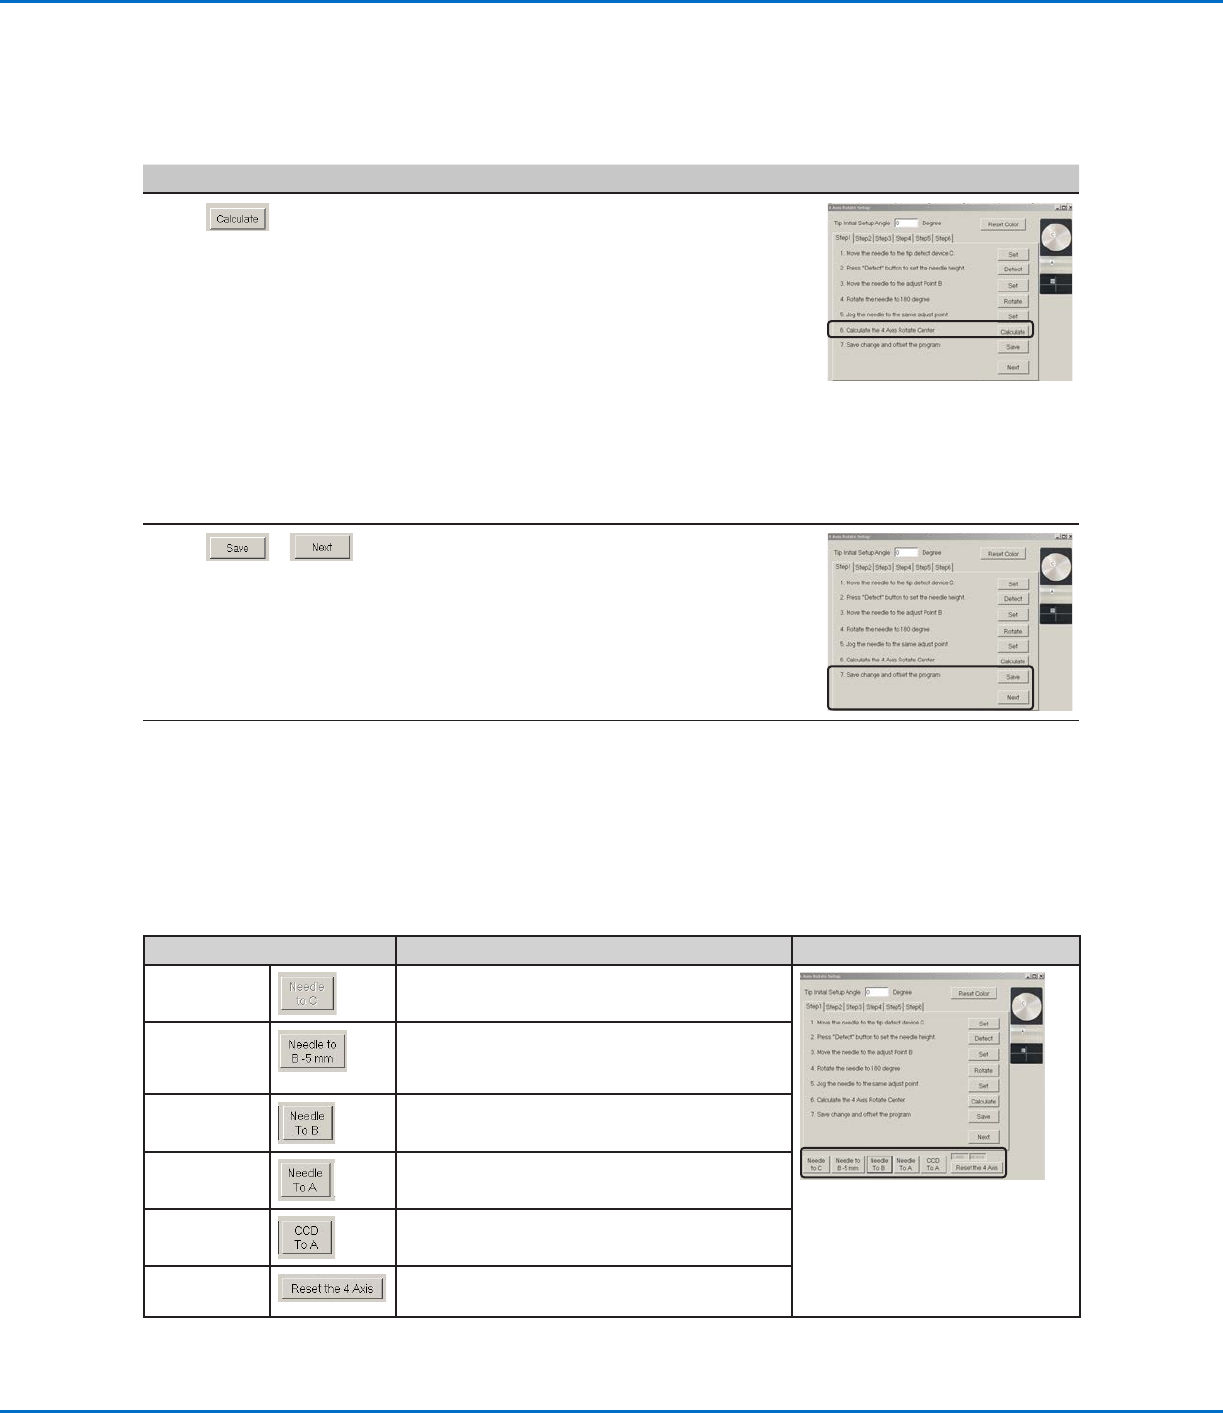
Funktion der Testbewegungs-Schaltflächen im Assistenten für Roboter-Ersteinrichtung
Durch Betätigen der Schaltflächen unten im Fenster für Roboter-Ersteinrichtung können Sie die Einstellungen
während des Einrichtungsvorgangs jederzeit überprüfen.
Schaltfläche Funktion Referenzbild
Nadel zu C
Bewegt die Nadel zum Kalibrierungspunkt, der
2mm über dem Nadelerkennungssystem lag.
Nadel zu
B-5mm
Bewegt die Nadel zu einer Position
5mm über dem für die Kalibrierung der
Werkzeugzentrierung verwendeten Punkt.
Nadel zu B
Bewegt die Nadel zum für die Kalibrierung der
Werkzeugzentrierung verwendeten Punkt.
Nadel zu A
Bewegt die Nadel zur Testaufbringungs-
Position.
CCD zu A
Zentriert die Kamera über der
Testaufbringungs-Position.
4-Achse
zurücksetzen
Setzt die Berechnung für die Kalibrierung der
Werkzeugzentrierung zurück.
Nr. Klick Schritt Referenzbild
6
• Klicken Sie auf CALCULATE (Berechnen).
Das System führt die Kalibrierung der
Werkzeugzentrierung durch. Diese
Kalibrierung stellt sicher, dass die Nadel
während der Rotation über demselben
Punkt verbleibt, auch dann, wenn die X- und
Y-Achsen die Position auf dem Werkstück
einstellen.
HINWEIS: Um die Einrichtung zu testen,
betätigen Sie die Schaltflächen unten im
Assistenten. Für ausführliche Informationen
siehe „Funktion der Testbewegungs-
Schaltflächen im Assistenten für Roboter-
Ersteinrichtung“ unten.
7
>
• Klicken Sie auf SAVE (Speichern).
• Klicken Sie auf NEXT (Weiter).
8 • Fahren Sie fort mit „Roboter-Ersteinrichtung
(Registerkarte „Step 2“ (Schritt2)): Einstellen
des Kamera-zu-Nadel-Offsets“ auf
Seite47.
Roboter-Ersteinrichtung (Registerkarte „Step 1“ (Schritt1)): Einrichten der Nadelerkennung und
Kalibrierung der Werkzeugzentrierung (Fortsetzung)