DE_Nordson_EFD_RV_Series_Operating_Manual.pdf - 第79页
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung. Automatisierte Dosiersysteme der RV-Serie 79 Beispiel für E…
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
78
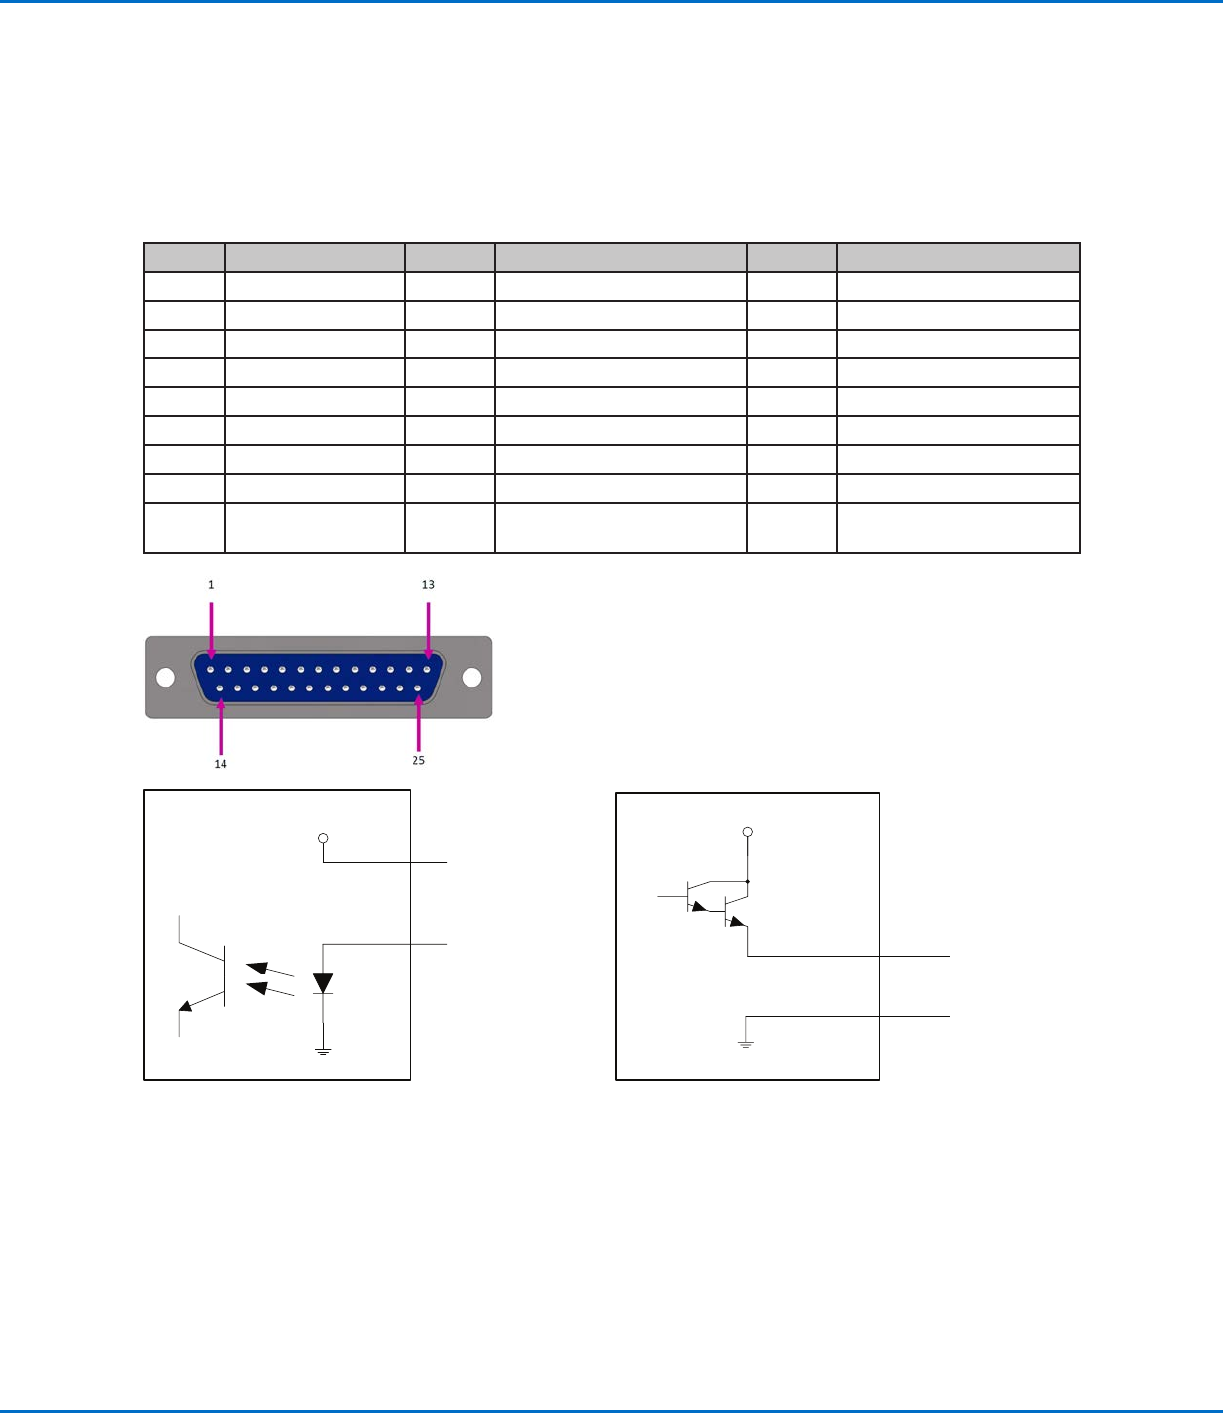
E/A-Anschluss
HINWEISE:
• Ausgänge haben einen Nennstrom von 125 mA.
• Die +24-V DC-Ausgangsspannung hat einen Nennstrom von 3,0 A.
Pin Beschreibung Pin Beschreibung Pin Beschreibung
1 Eingang 1 10 Nicht angeschlossen 19 Ausgang 6
2 Eingang 2 11 GND (Masse) 20 Ausgang 7
3 Eingang 3 12 GND (Masse) 21 Ausgang 8
4 Eingang 4 13 GND (Masse) 22 Nicht angeschlossen
5 Eingang 5 14 Ausgang 1 23 Nicht angeschlossen
6 Eingang 6 15 Ausgang 2 24 +24 V DC
7 Eingang 7 16 Ausgang 3 25 +24 V DC
8 Eingang 8 17 Ausgang 4
9 Nicht
angeschlossen
18 Ausgang 5
Eingangsbelegung Ausgangsbelegung
Pin 25
Eingang X
+24 V
Ausgang X
Pin 13
+24 V
Technische Daten (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
79
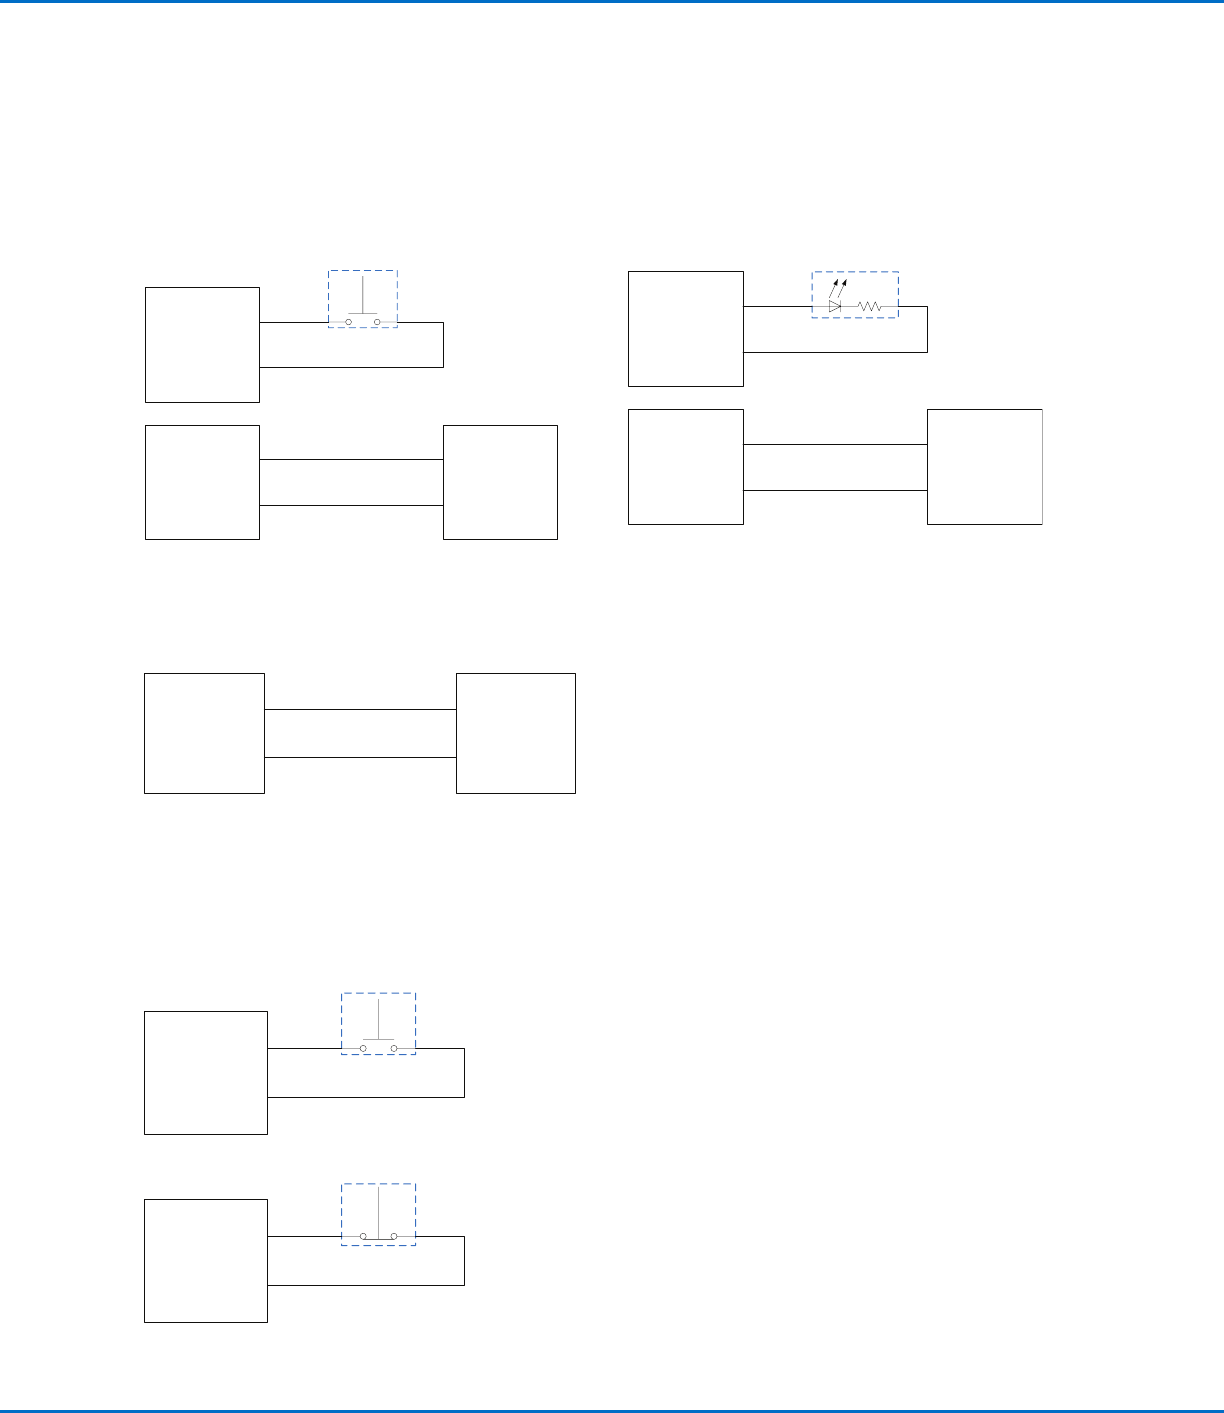
Beispiel für Eingangs-/Ausgangsanschlüsse
Sie können den E/A-Anschluss und den ext. Steueranschluss auf der Rückseite des Roboters verwenden, um eine
Reihe von Eingängen und Ausgängen anzuschließen. Ein Ersatzsteckverbinder ist ebenfalls im Lieferumfang des
Systems enthalten. Die folgenden Schaltpläne zeigen typische Beispiele von Eingangs-/Ausgangsanschlüssen zu
einem Roboter.
Eingänge
Pin 25
SPS-Ausgang (+24 V)
SPS
SW1
Roboter-
E/A-Anschluss
+24 V DC
Roboter-
E/A-Anschluss
Pin 2
Eingang 2
Pin 11
Masse
Pin 1
Eingang 1
SPS Masse
Ausgänge
Vom Roboter mit Strom versorgtes externes Gerät
Pin 24
Gerät
Roboter-
E/A-Anschluss
+24 V DC
Pin 11
Masse
Die +24-V DC-Ausgangsspannung hat einen
Nennstrom von 3,0 A.
Start- und Not-Halt (ESTOP)-Anschlüsse zu ext. Steuerung
Pin 2
ESTOP
Startsignal
Ext.
Steueranschluss
Pin 7
Not-Halt
Pin 1
Masse
Ext.
Steueranschluss
SW1
Pin 6
Not-Halt
Pin 14
+24 V Ein
Gerät
LED 1
Roboter-
E/A-Anschluss
Ausgang 1
Roboter-
E/A-Anschluss
Pin 15
Ausgang 2
Pin 11
Masse
Pin 11
Masse
Masse
Ausgänge haben einen Nennstrom von 125 mA.
Technische Daten (Fortsetzung)
www.nordsonefd.com/de info.de@nordsonefd.com +49 (0) 89-540-4656-0 Nordson EFD Verkaufs- und Kundendienst für Dosiersysteme stehen Ihnen weltweit zur Verfügung.
Automatisierte Dosiersysteme der RV-Serie
80
AnhangA, Befehlsfunktionen
Dieser Anhang enthält ausführliche Informationen zu allen Setup- und Dosierbefehlen. Die Befehle sind alphabetisch
sortiert.
Die folgenden Regeln gelten für alle Befehle:
• Ein Befehl wird so lange ausgeführt, bis er von einem anderen Befehl abgelöst wird.
• Befehlseinstellungen überschreiben Systemeinstellungen.
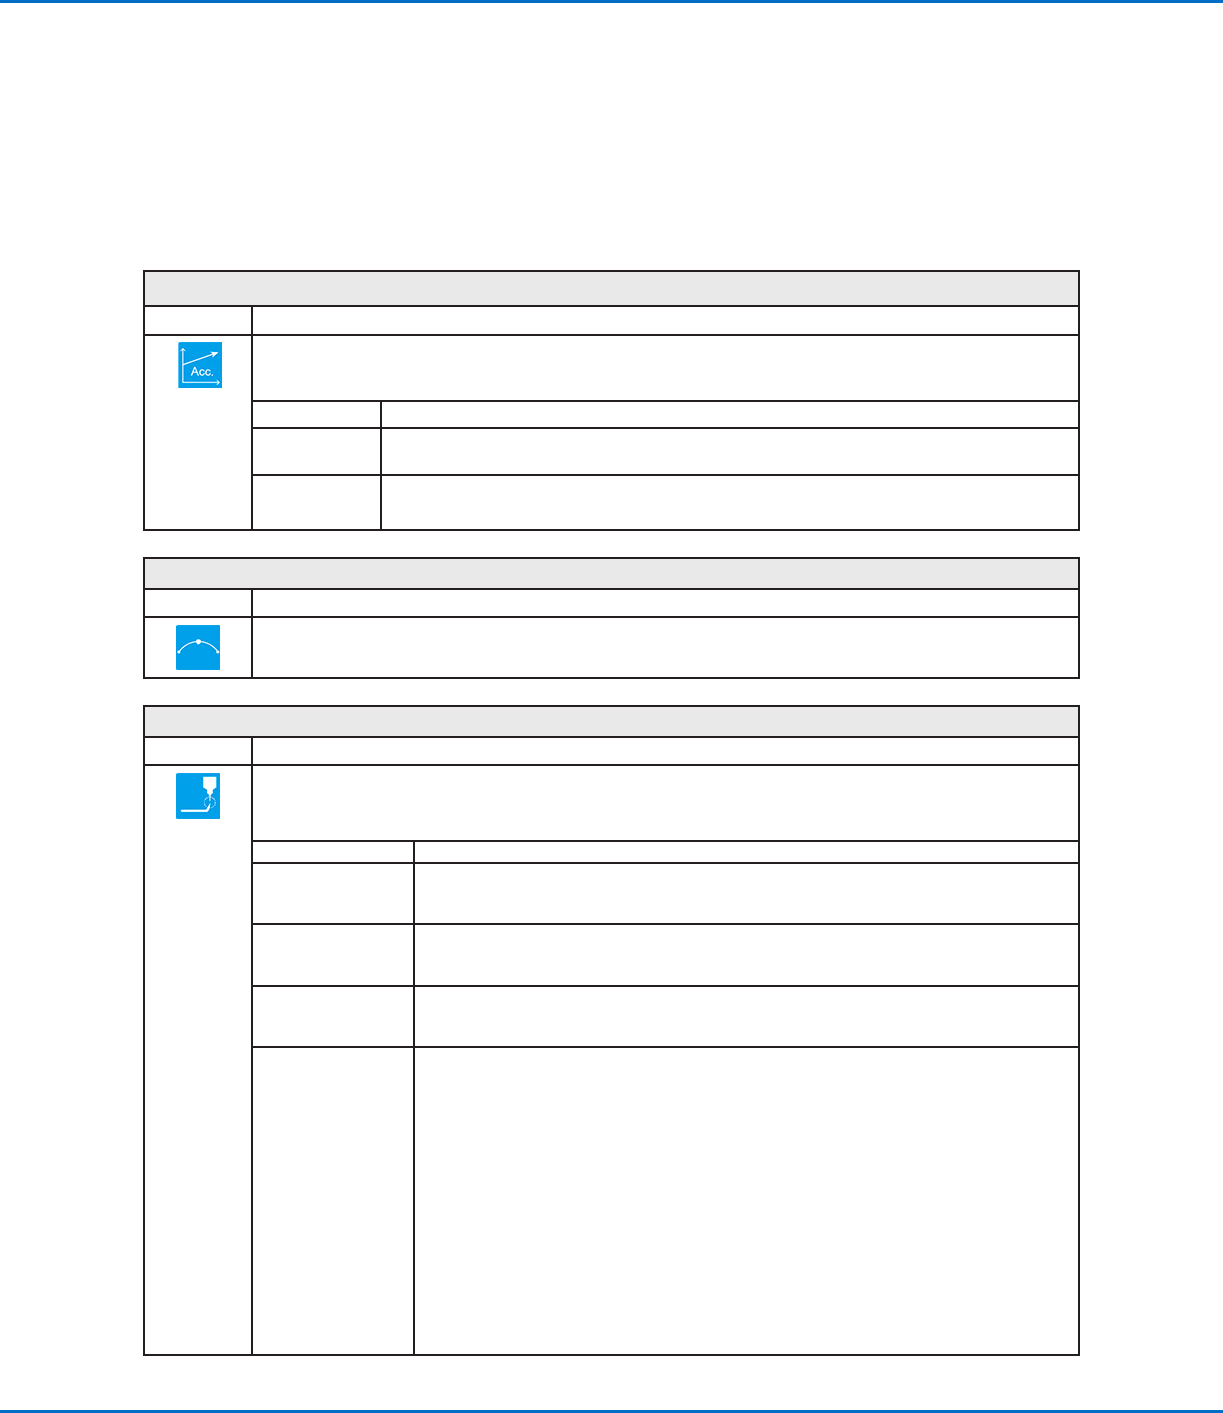
Acceleration (Beschleunigung)
Klick Funktion
Steuert die Beschleunigung des Roboters von Punkt zu Punkt (ptp, point to point) oder entlang einer
fortlaufenden Linie (cp, continuous path). Im Allgemeinen ist der Wert dieses Parameters umgekehrt proportional
zur Beschleunigung des Roboters.
Parameter Beschreibung
0: ptp 1: cp Schaltet die Beschleunigungssteuerung zwischen Punkt zu Punkt (ptp) oder entlang einer
fortlaufenden Linie (cp) um.
Wert Stellt die Beschleunigungsrate von Punkt zu Punkt oder entlang einer fortlaufenden Linie ein.
Bereich: 20-500
Bogenpunkt
Klick Funktion
Registriert die gegenwärtige XYZR-Position als Bogenpunkt. Bei Bogenpunkten wird Flüssigkeit entlang einer
gebogenen Linie dosiert.
Backtrack Setup (Rückfahrweg-Setup)
Klick Funktion
Stellt ein, wie sich die Dosiernadel am Ende der Liniendosierung hebt. Dies ist für hochviskose oder zähe
Flüssigkeiten nützlich, um zu kontrollieren, wohin der Flüssigkeitsstrahl fällt. Die Abbildungen auf der nächsten
Seite zeigen eine visuelle Darstellung der Auswahl„Backtrack Setup“ (Rückfahrweg-Setup).
Parameter Beschreibung
Backtrack Length
(Rückfahrweg-
Länge)
Die Entfernung, die sich die Dosiernadel vom Endpunkt der Linie entfernt.
Backtrack Gap
(Rückfahrweg-
Abstand)
Die Entfernung von Punkt, an dem sich die Dosiernadel hebt, wenn sie sich vom
Linienendpunkt entfernt. Dieser Wert muss kleiner als der Z-Clearance-Wert (Z-Abstand)
für diesen Punkt sein.
Backtrack Speed
(Rückfahrweg-
Geschwindigkeit)
Geschwindigkeit, mit der sich die Dosiernadel entweder (1) zurück und nach oben entlang
des Rückzugweges in die Gegenrichtung nach der Liniendosierung oder (2) vorwärts und
nach oben in einem Winkel nach der Liniendosierung bewegt.
Type (Typ) 0 or blank (0 oder leer) (Normal) — Die Dosiernadel bewegt sich direkt zu der für Backtrack
Gap (Rückfahrweg-Abstand) eingegebenen Höhe.
1 (Back) (Zurück) — Die Dosiernadel bewegt sich rückwärts in einem Winkel entsprechend
der für Backtrack Length (Rückfahrweg-Länge) und Backtrack Gap (Rückfahrweg-Abstand)
eingegebenen Entfernung und Höhe.
2 (Square Back) (Rechtwinklig zurück) — Die Dosiernadel bewegt sich entsprechend der
für Backtrack Length (Rückfahrweg-Länge) und Backtrack Gap (Rückfahrweg-Abstand)
eingegebenen Entfernung und Höhe nach oben und dann zurück.
3 (Forward) (Vorwärts) — Die Dosiernadel bewegt sich vorwärts in einem Winkel
entsprechend der für Backtrack Length (Rückfahrweg-Länge) und Backtrack Gap
(Rückfahrweg-Abstand) eingegebenen Entfernung und Höhe.
4 (Square Forward) (Rechtwinklig vorwärts) — Die Dosiernadel bewegt sich entsprechend
der für Backtrack Length (Rückfahrweg-Länge) und Backtrack Gap (Rückfahrweg-Abstand)
eingegebenen Entfernung und Höhe nach oben und dann vorwärts.