YSM20R_YSM20WR_Ope_K.pdf - 第90页
1-57 1 7 . 축 구 성 축 구 성 및 동작방향 에 대 해서 설명 합니다 . 7.1 헤드유닛의 축 구성 █ HM 헤드유닛 10 1 1 10 1 10 헤드부의 축 구성 ( HM헤드 유닛) 장비의 정면에서 본 예 플러스 방향 마이너스 방향 RA1축 RB1축 RA2축 RB2축 SCB축 ■ 2빔 SCA축 <A테이블 헤드유닛> <B테이블 헤드유닛> ZB1 ZB10 ZB6…
1-56
1
6.3 멀티 카메라
인식장치
멀티 카메라
사이드 조명
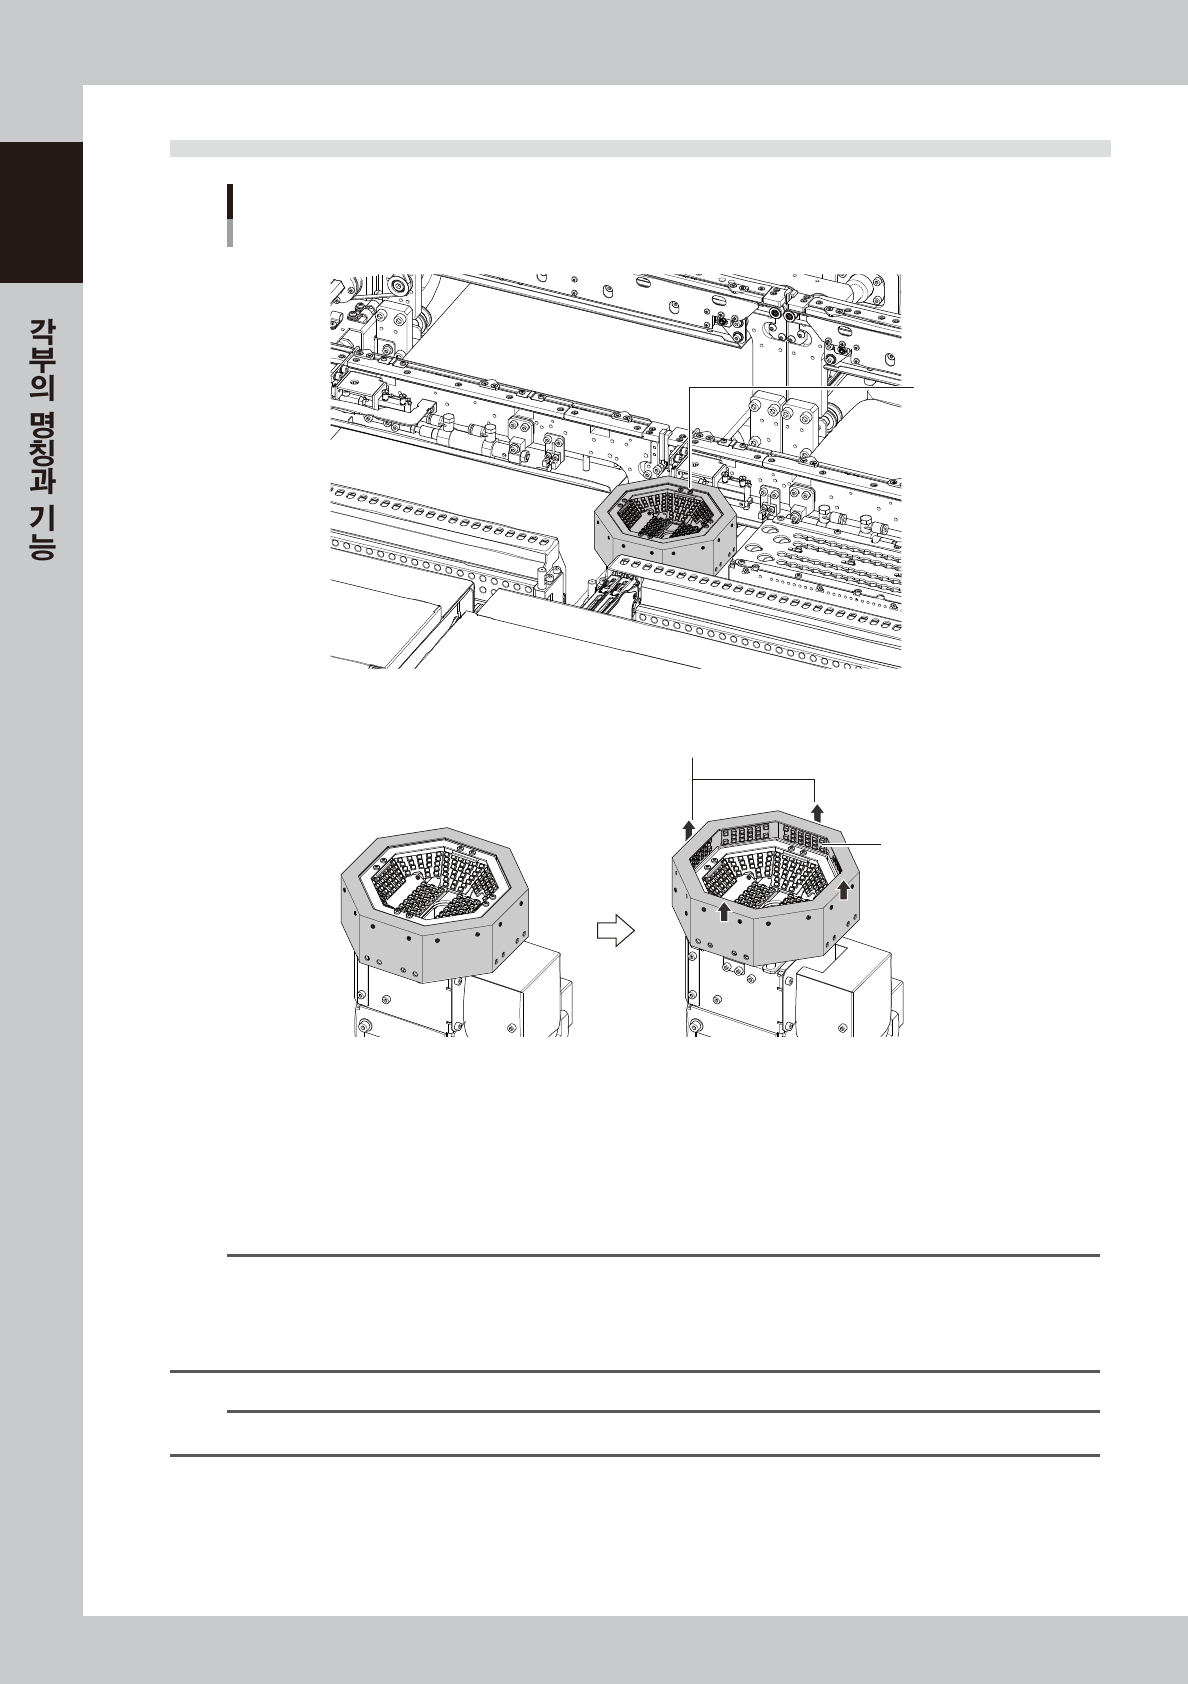
<멀티 카메라>
멀티 카메라의 외주 부분이 상승한다
<멀티 카메라 사이드뷰 조명>
27131-KMK-00
█ 멀티카메라 ( 옵션 )
FM 헤드유닛으로부품탑재를실행할경우또는 ,HM 헤드유닛의스캔카메라로인식할수없는사이즈의부품 ( 이하요점참조 )
을인식하기위한카메라로 ,헤드유닛의선택등장비의사양에맞춰서전후또는어느한쪽에설치합니다 .
또한 ,BGA,플립칩등 「사이드조명」 설정이되어있는부품을인식할때에는 ,멀티카메라의외주부분이상승하여부품의측면
에서조명을조사합니다 .
n
요점
스캔 카메라로 인식 가능한 최대 부품 크기는 다음과 같습니다 .
YSM20R TypePV : 가로 12mm 세로 12mm, 높이 6.5mm
YSM20R TypeSV : 가로 8mm 세로 8mm, 높이 6.5mm
YSM20WR : 가로 12mm 세로 12mm, 높이 6.5mm
n
요점
사이드 조명의 설정에 관한 상세한 내용은 「프로그래밍 매뉴얼」을 참조해 주십시오 .
1-57
1
7. 축 구성
축 구성 및 동작방향에 대해서 설명합니다 .
7.1 헤드유닛의 축 구성
█ HM 헤드유닛
10
1
1
10
1
10
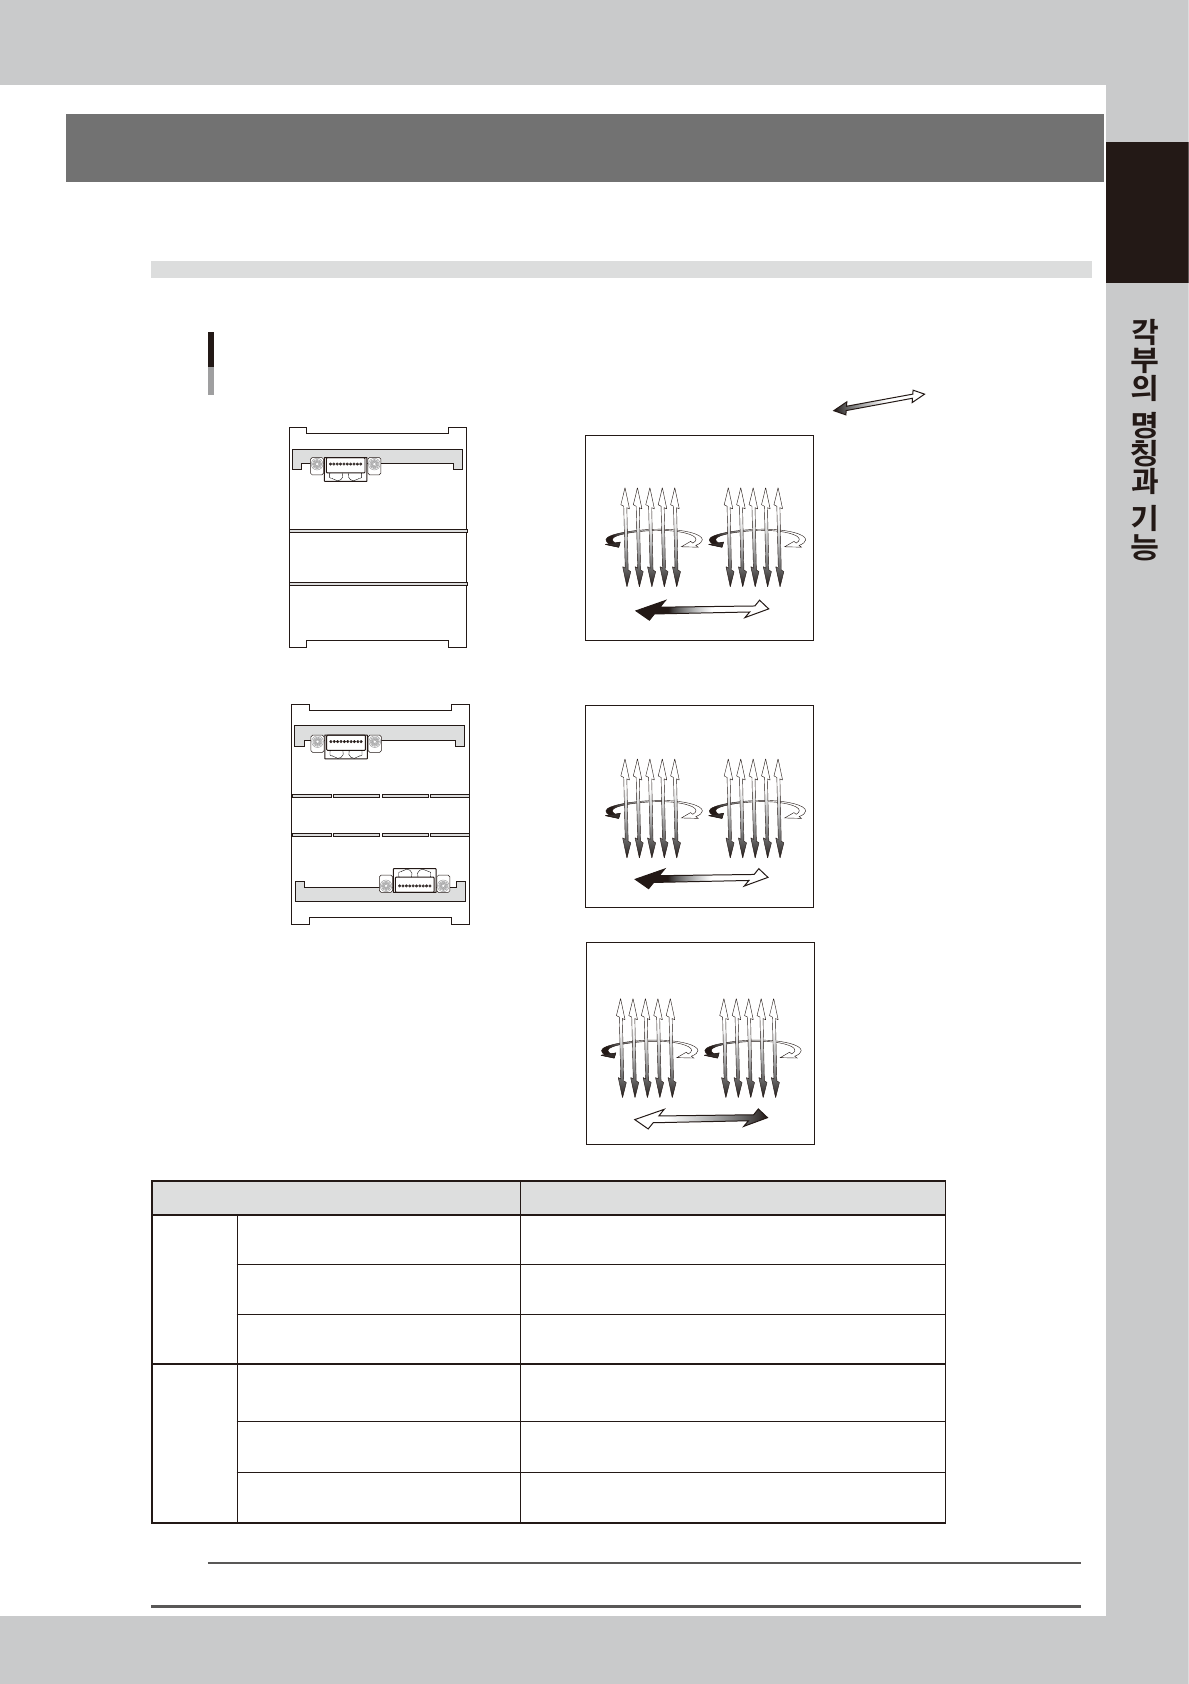
헤드부의 축 구성 ( HM헤드 유닛)
장비의 정면에서 본 예
플러스 방향
마이너스 방향
RA1축
RB1축
RA2축
RB2축
SCB축
■ 2빔
SCA축
<A테이블 헤드유닛>
<B테이블 헤드유닛>
ZB1ZB10 ZB6 ZB5
RA1축
RA2축
SCA축
■ 1빔
<헤드유닛>
ZA1ZA10 ZA6 ZA5
ZA10ZA1 ZA5 ZA6
A테이블
B테이블
장비 정면
장비 정면
27132-KMK-00
축명칭 기능과역할
HM 헤드
1빔
ZA1 축→ Z A10 축
부품흡착
・
탑재헤드를상하로이동합니다 .
아래방향이플러스입니다 .
RA1 축→ RA2 축
RA1,RA2 의2 개의모터로노즐샤프트를5 개씩회전시킵니다.
시계반대방향이플러스입니다 .
SCA 축
스캔카메라를이동합니다 .
1 번헤드→10 번헤드쪽이플러스입니다 .
HM 헤드
2빔
ZA1 축→ Z A10 축 ,ZB1 축→ ZB10 축
부품흡착
・
탑재헤드를상하로이동합니다 .
아래방향이플러스입니다 .
RA1축→RA2축,RB1축→RB2축
RA(B)1,RA(B)2 의2 개의모터로노즐샤프트를5 개씩회전시
킵니다 .시계반대방향이플러스입니다 .
SCA,SCB 축
스캔카메라를이동합니다 .
1 번헤드→10 번헤드쪽이플러스입니다 .
n
요점
2 빔 사양의 장비는 , 앞쪽의 헤드유닛을「A 테이블」, 뒤쪽의 헤드유닛을 「B 테이블」이라고 합니다.

1-58
1
█ FM 헤드유닛
5 1
5 1
51
헤드부의 축 구성 (FM헤드 유닛)
장비의 정면에서 본 예
ZA1축
RA1축
ZA2축
RA2축
ZA3축
RA3축
ZA4축
RA4축
ZA5축
RA5축
ZB5축
RB5축
ZB4축
RB4축
ZB3축
RB3축
ZB2축
RB2축
ZB1축
RB1축
ZA5축
RA5축
ZA4축
RA4축
ZA3축
RA3축
ZA2축
RA2축
ZA1축
RA1축
A테이블
B테이블
플러스 방향
마이너스 방향
■ 2빔
<A테이블 헤드유닛>
<B테이블 헤드유닛>
■ 1빔
<헤드유닛>
장비 정면
장비 정면
57133-KM K- 00
축명칭 기능과역할
FM 헤드
1빔
ZA1 축→ ZA5 축
부품흡착
・
탑재헤드를상하로이동합니다 .
아래방향이플러스입니다 .
RA1 축→ RA5 축
각헤드개별로노즐샤프트를회전시킵니다 .
시계반대방향이플러스입니다 .
FM 헤드
2빔
ZA1 축→ ZA5 축 ,ZB1 축→ ZB5 축
부품흡착
・
탑재헤드를상하로이동합니다 .
아래방향이플러스입니다 .
RA1 축→ RA5 축 ,RB1 축→ RB5 축
각헤드개별로노즐샤프트를회전시킵니다 .
시계반대방향이플러스입니다 .
n
요점
2 빔 사양의 장비는 , 앞쪽의 헤드유닛을「A 테이블」, 뒤쪽의 헤드유닛을 「B 테이블」이라고 합니다.