ib0600869chnt.pdf - 第107页
106 4. 关于控制方法 4.2 希望变更控制方法 4.2 希望变更控制方法 设定控制方式和控制模式。 控制方式可以从 V/F 控制、先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制中选择。 控制模式有速度控制、转矩控制和位置控制。 •通 过 Pr.800 (Pr.451) 控制方法选择 的设定选择控制方式和控制模式。 • 可以通过模式切换信号 (MC)切换控制模式。 *1 575V 等级的设定范围为 0、3、…
105
4. 关于控制方法
4.1 矢量控制与实时无传感器矢量控制
1
2
3
4
5
6
7
8
9
10
根据以上的结果进行 PWM 调制从而运行电机。
速度控制
进行速度控制运算,使速度指令 ω
*
与来自 PLG 的实际旋转检测值 ωFB 的差为 0。此时,求出电机的负载并将其结果作
为转矩电流指令 iq
*
发送给转矩电流控制器。
转矩电流控制
计算 Vq,使流过的电流 iq 与通过速度控制器求得的转矩电流指令 iq
*
相同。
磁通控制
通过励磁电流 id 计算电机的磁通 Φ2。计算励磁电流指令 id
*
,使该电机磁通 Φ2 为规定的磁通。
励磁电流控制
计算 Vd,使流过的电流 id 与通过速度控制器求得的转矩电流指令 id
*
相同。
输出频率计算
根据转矩电流值 iq 和磁通 Φ2 计算电机的转差 ωs。以来自 PLG 的反馈求出 ωFB 后,加上其转差值 ωs 来求出输出频率
ω0。
106
4. 关于控制方法
4.2 希望变更控制方法
4.2 希望变更控制方法
设定控制方式和控制模式。
控制方式可以从 V/F 控制、先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制中选择。
控制模式有速度控制、转矩控制和位置控制。
•通过Pr.800 (Pr.451) 控制方法选择的设定选择控制方式和控制模式。
• 可以通过模式切换信号 (MC)切换控制模式。
*1 575V 等级的设定范围为 0、3、5、6、10、13、15、16、30、33、8090、8093、9090、9093。
*2 根据电压等级不同而异。(100V、200V/400V/575V)
*3 PM 无传感器矢量控制的情况下使用变频器内部数据。
*4 仅在 FR-E820-0080(1.5K) 以下、FR-E820S-0080(1.5K) 以下、FR-E810W-0050(0.75K) 以下,Pr.80 (Pr.453)≤ “0.75kW” 时有效。在其他的
搭配中,启动指令 ON 时显示参数误设定 (SE)。
*5 在下述任意情况下均有效。在其他的搭配中,启动指令 ON 时显示参数误设定 (SE)。
FR-E820-0015(0.2K) ~ FR-E820-0175(3.7K) 时,Pr.80 (Pr.453)≤ “2.2kW”
FR-E820S-0015(0.2K) ~ FR-E820S-0110(2.2K) 时,Pr.80 (Pr.453)≤ “2.2kW”
FR-E810W-0015(0.2K) ~ FR-E810W-0050(0.75K) 时,Pr.80 (Pr.453)≤ “0.75kW”
*6 在下述任意情况下均有效。在其他的搭配中,启动指令 ON 时显示参数误设定 (SE)。
FR-E820-0470(11K) 以下时,Pr.80 (Pr.453)≤ “7.5kW”
FR-E840-0230(11K) 以下时,Pr.80 (Pr.453)= “0.4 ~ 7.5kW”
FR-E820S-0110(2.2K) 以下时,Pr.80 (Pr.453)≤ “2.2kW”
FR-E810W-0050(0.75K) 以下时,Pr.80 (Pr.453)≤ “0.75kW”
FR-E846-0095(3.7K) 以下时,Pr.80 (Pr.453)= “0.75 ~ 3.7kW”
*7 CC-Link 通讯功能内置产品不能进行设定。
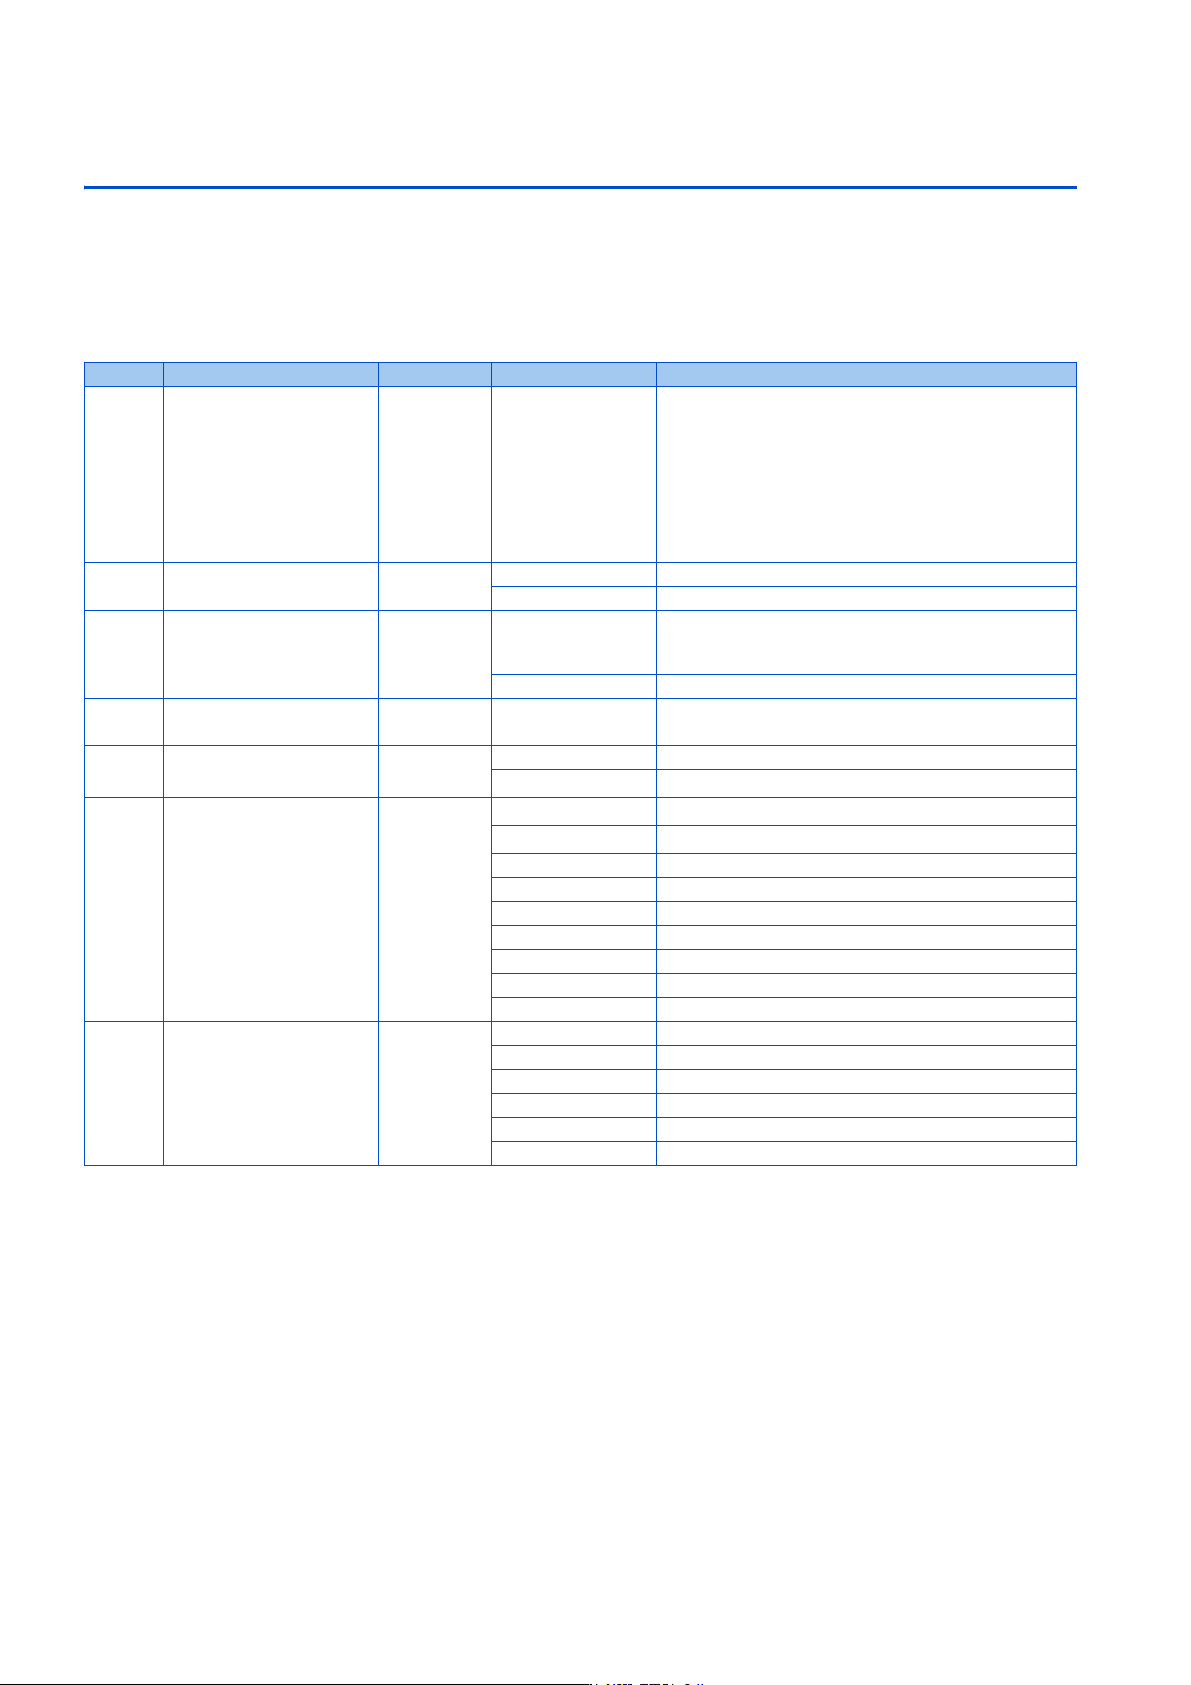
Pr. 名称 初始值 设定范围 内容
71
C100
适用电机 0
0、3、5、6、10、
13、15、16、20、
23、30、33、40、
43、50、53、70、
73、540
*4
、1040
*5
、
1140
*6
、1800、
1803、8090、8093、
9090、9093
*1
通过选择标准电机和恒转矩电机,设定各自的电机热特性
和电机常数。
80
C101
电机容量 9999
0.1 ~ 30kW 设定适用的电机容量。
9999 无电机容量设定
81
C102
电机极数 9999
2、4、6、8、10、
12、14、16、18、
20、22、24
设定电机极数。
9999 无电机极数设定
83
C104
电机额定电压
200V/400V/
575V
*2
0 ~ 1000V 设定电机额定电压 (V)。
84
C105
电机额定频率 9999
10 ~ 400Hz 设定电机额定频率 (Hz)。
9999
使用 Pr.3 基准频率设定值。
*3
800
G200
控制方法选择 40
0~5
*7
矢量控制
9
*7
矢量控制试运行
10 实时无传感器矢量控制、PM 无传感器矢量控制
11、12 实时无传感器矢量控制
13、14 PM 无传感器矢量控制
19 PM 无传感器矢量控制试运行
20 先进磁通矢量控制
40 V/F 控制
210、213、214 PM 无传感器矢量控制 (E700EX 兼容模式)
451
G300
第 2 电机控制方法选择 9999
10 实时无传感器矢量控制、PM 无传感器矢量控制
11、12 实时无传感器矢量控制
13、14 PM 无传感器矢量控制
20 先进磁通矢量控制
40 V/F 控制
9999 通过 Pr.800 选择的控制
107
4. 关于控制方法
4.2 希望变更控制方法
1
2
3
4
5
6
7
8
9
10
电机容量和电机极数的设定 (Pr.80、Pr.81)
• 选择先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,需要设定电机的规格 (电机容量和
电机极数)。
• 分别在 Pr.80 电机容量中设定使用的电机的容量 (kW),在 Pr.81 电机极数中设定电机的极数 (电极数)。
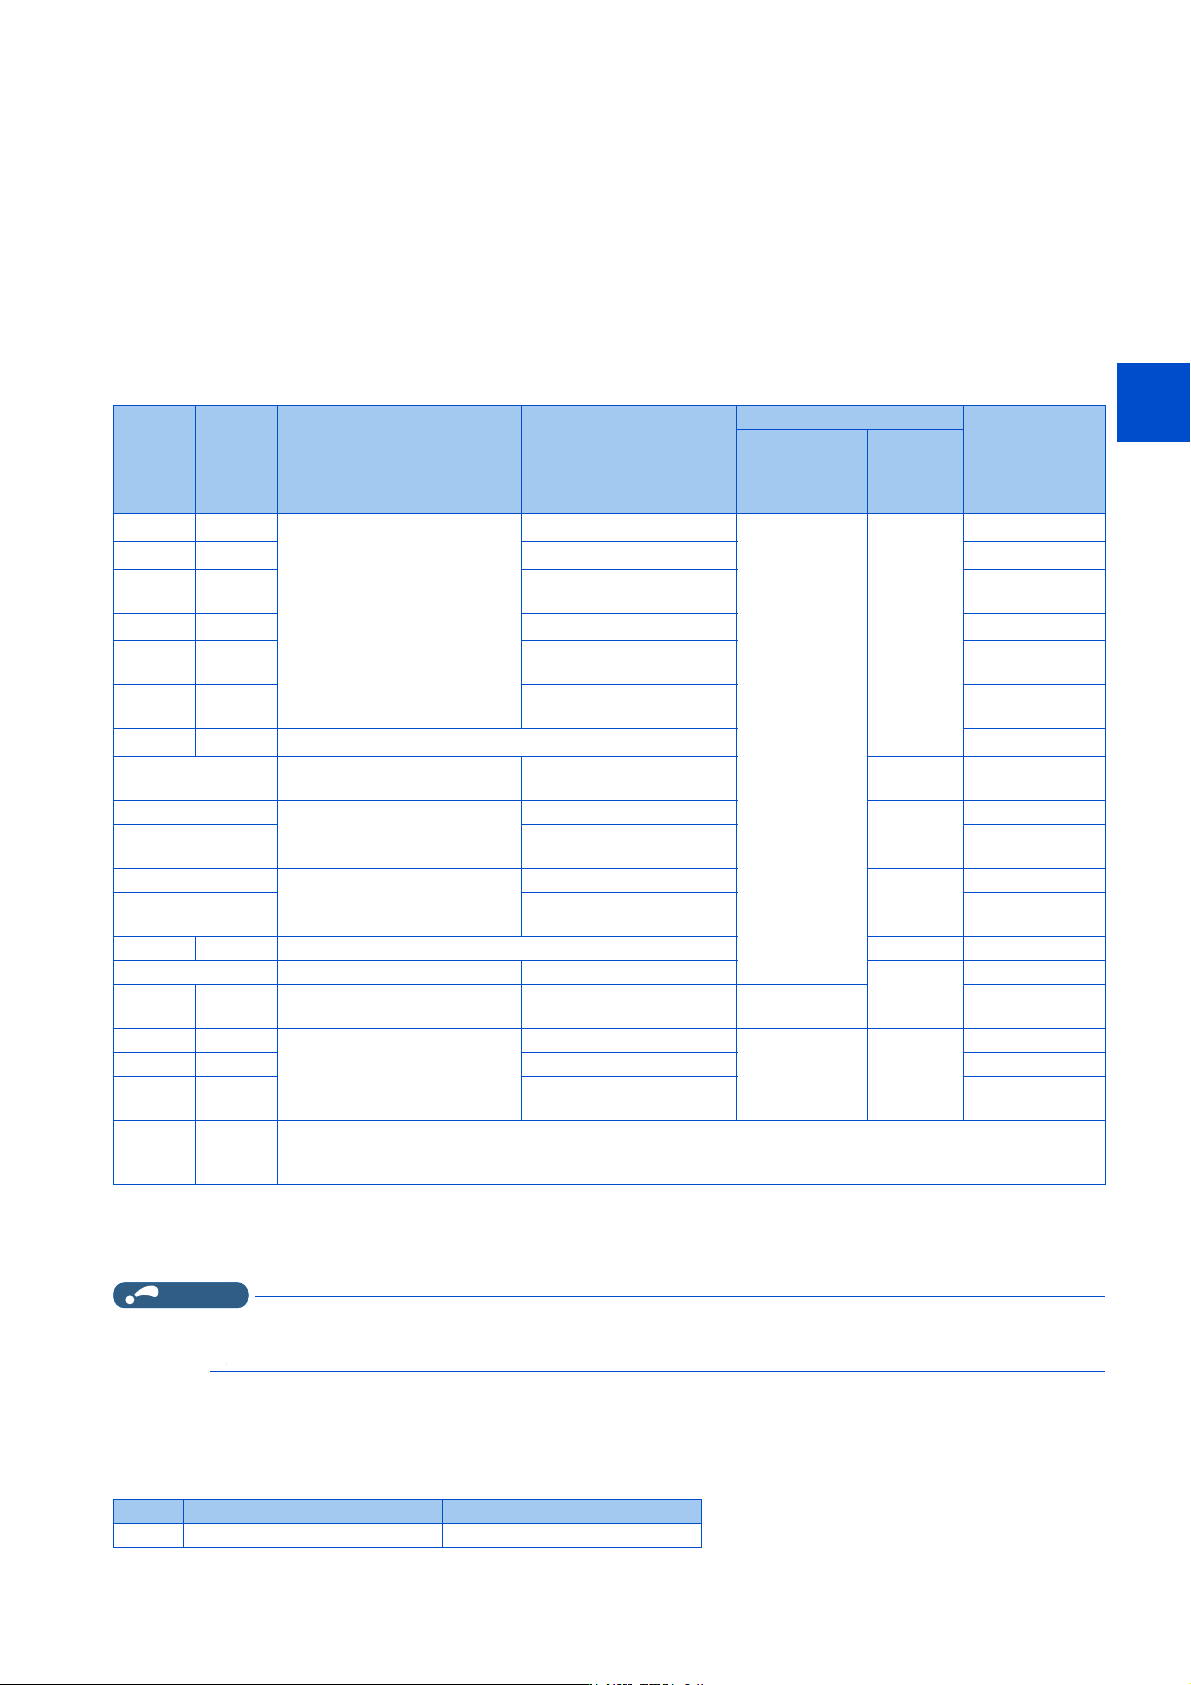
控制方式和控制模式的选择
• 选择 V/F 控制、先进磁通矢量控制(速度控制)、实时无传感器矢量控制 (速度控制、转矩控制)、矢量控制(速度控制、
转矩控制、位置控制)、PM 无传感器矢量控制 (速度控制、位置控制)的变频器控制方式。
• 如果未满足 Pr.800 (Pr.451)中选择的控制方式的可启动条件,则在启动指令为 ON 时会发生参数设定错误 (SE),无法
启动。
*1 CC-Link 通讯功能内置产品不能进行设定。
*2 Pr.71 (Pr.450)是感应电机的情况下为实时无传感器矢量控制,是 PM 电机的情况下为 PM 无传感器矢量控制。
*3 无需设定即可启动。
*4 需要安装矢量控制对应选件。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持矢量控制。
NOTE
• 设定了 Pr.450 第 2 适用电机≠ “9999” 时,在 Pr.800 = “210、213、214” (E700EX 兼容模式)且 Pr.451 = “9999” 的
情况下,由于第 2 电机的控制方式选择为 E700EX 兼容模式,启动指令为 ON 时会发生参数设定错误 (SE),无法启动。
对 Pr.800 变更时自动变更的参数进行设定
• 变更了控制方式时,Pr.10、Pr.22 的设定值将自动变更。
• 从 V/F 控制、先进磁通矢量控制变更为了矢量控制时,Pr.10 将如下所示自动变更。
Pr.800
设定值
Pr.451
设定值
控制方式 控制模式
可启动条件
MC 信号
Pr.80
(Pr.453)、
Pr.81
(Pr.454)
Pr.71
(Pr.450)
0
*1
-
矢量控制
*4
速度控制
9999 以外
感应电机
-
1
*1
- 转矩控制 -
2
*1
- 速度控制 - 转矩控制切换
ON:转矩控制
OFF:速度控制
3
*1
- 位置控制 -
4
*1
- 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
5
*1
- 位置控制 - 转矩控制切换
ON:转矩控制
OFF:位置控制
9
*1
- 矢量控制试运行 -
10
实时无传感器矢量控制或 PM 无
传感器矢量控制
速度控制
-
*2
-
11
实时无传感器矢量控制
转矩控制
感应电机
-
12 速度控制 - 转矩控制切换
ON:转矩控制
OFF:速度控制
13
PM 无传感器矢量控制
位置控制
PM 电机
(MM-GKR、
EM-A)
-
14 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
19 - PM 无传感器矢量控制试运行 PM 电机 -
20 先进磁通矢量控制 速度控制
感应电机
-
40 (初
始值)
40 V/F 控制 -
-
*3
-
210 ─
PM 无传感器矢量控制 (E700EX
兼容模式)
速度控制
9999 以外
PM 电机
(MM-GKR、
EM-A)
─
213 ─ 位置控制 -
214 ─ 速度控制 - 位置控制切换
ON:位置控制
OFF:速度控制
-
9999
(初始
值)
在 Pr.800 中选择的控制方式、控制模式 (但是、仅限可在 Pr.451 中选择的控制方式、控制模式)
Pr. 变更前的设定值 变更后的设定值
10 3Hz (初始值) 0.5Hz