ib0600869chnt.pdf - 第183页
182 7. 位置控制 7.4 点位表简易定位功能 原点复位方式的选择 (Pr.511、Pr.1282 ~ Pr.1286) Pr.1282 设定值 原点复位方 式 内容 2 数据设定式 原点复位开始后,将最初定位 完成 (Y36)信号为 ON (| 偏差脉冲 (电子齿轮后) | ≤ Pr.426 *1 (定位完成宽度) )时的位置指令值设为原点 。在数据设定式的情况下,原点复 位方向及原点偏移 量的设定无效。 原点复位开始后,Y3…
181
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
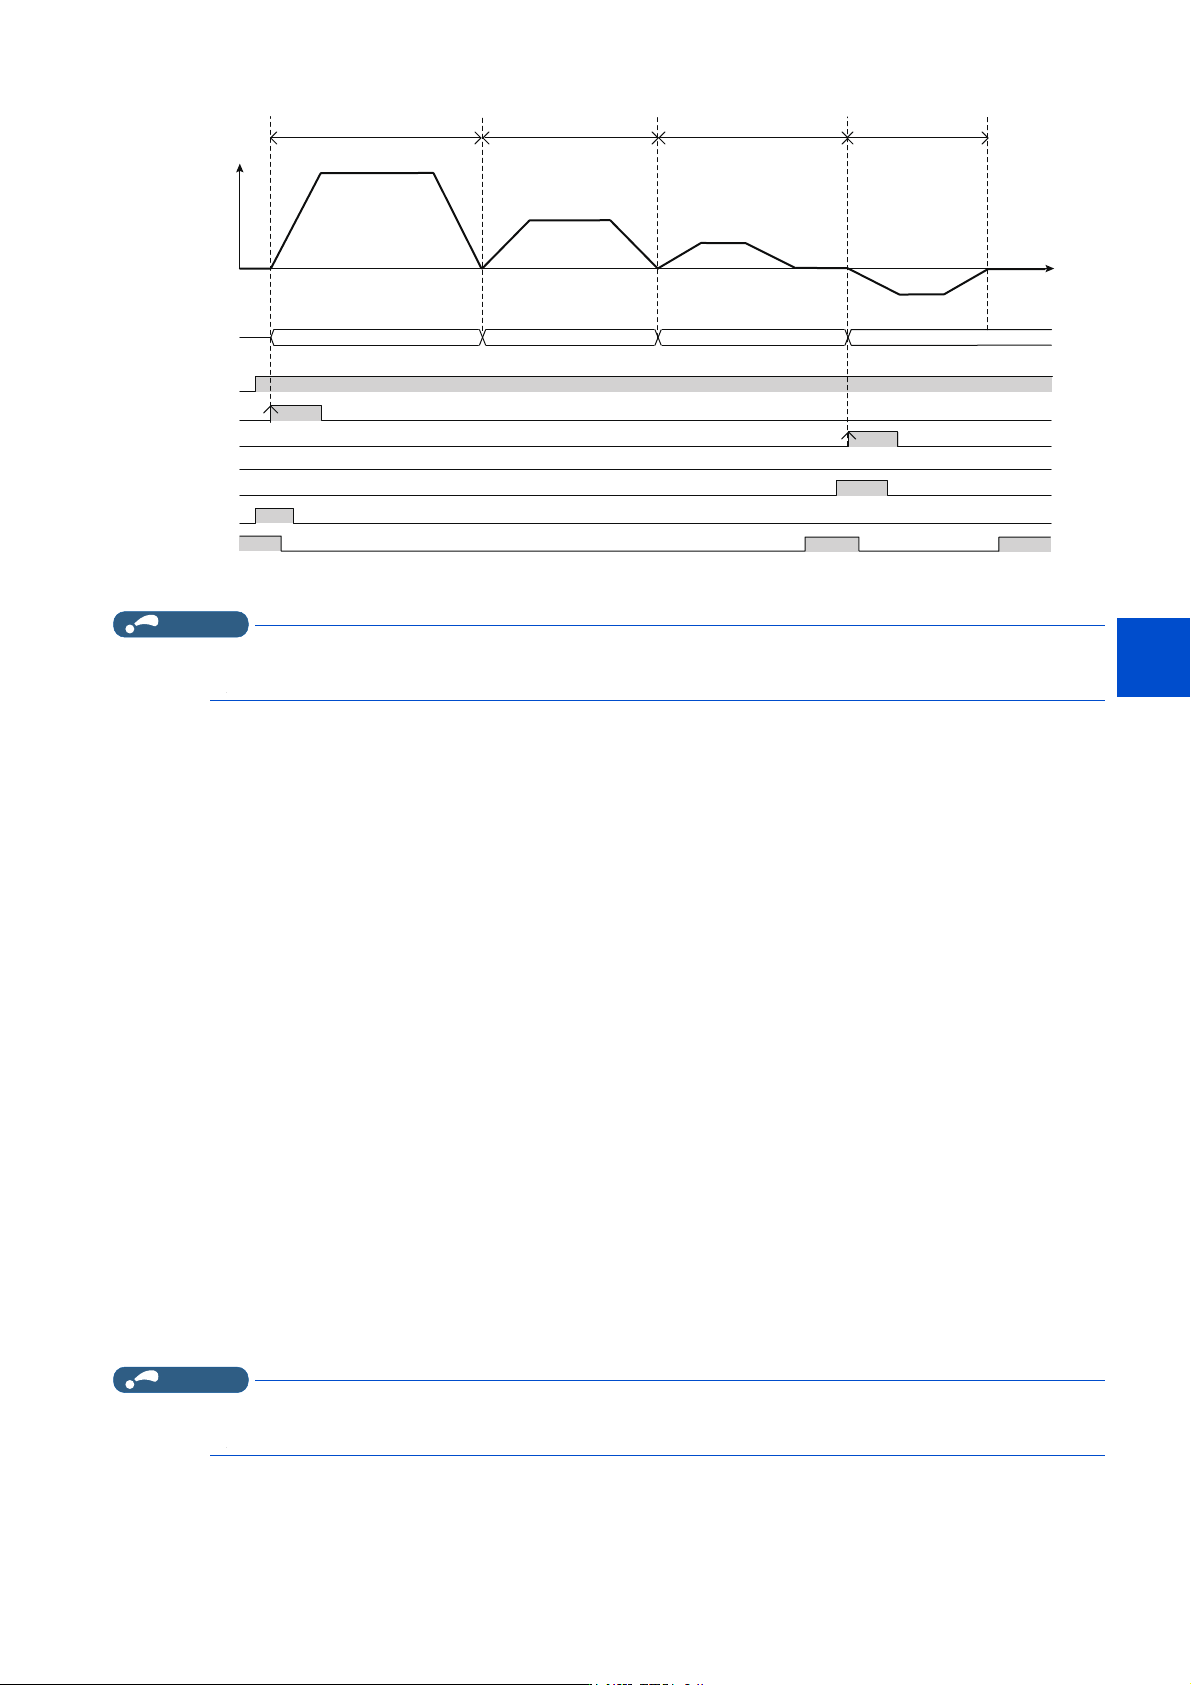
*1 应在点位表选择信号为 ON 后经过 5ms 以上,再将启动指令设为 ON。
*2 应在启动指令为 ON 后,保持 20ms 以上。
NOTE
• 连续运行时,位置指令速度为 0 后转换到下一个点位表。
• 在连续运行中,不受理点位表选择信号。应在启动指令设为 ON 之前,进行点位表的进位量选择。
点位表定位的原点复位
• 原点复位是使指令上的坐标与机械坐标一致的运行。决定原点位置之前不能进行绝对位置的位置控制运行。
• 将原点复位的位置设为 0 点后,即可进行定位动作。
原点复位步骤
1. 设定原点复位的相关参数
• 选择原点复位方式 (Pr.1282)。
• 设定原点回归速度 (Pr.1283)。
• 设定原点回归蠕变速度 (Pr.1284)。
• 设定原点复位位移移动速度 (Pr.511)。
• 根据需要设定原点偏移量 (Pr.1286 ×10000 + Pr.1285)。
• 选择原点复位位置数据的符号 (Pr.1095)。
• 设定原点复位位置数据 (Pr.1097×10000 + Pr.1096)。
2. 将点位表选择信号、JOG 信号全部设为 OFF
• 将 RH、RM、RL、JOG 信号全部设为 OFF。
3. 设为伺服 ON
• 将预备励磁 / 伺服 ON (LX)信号或伺服 ON (SON)信号设为 ON (PROFINET、EtherCAT 以外)。
• 通过状态转换设为伺服 ON 的状态 (PROFINET、EtherCAT)。
4. 将启动指令设为 ON
• 将启动信号 (STF、STR)设为 ON (PROFINET、EtherCAT 以外)。
• 将 Control word 1 (STW1)的 bit13 设为 ON (仅限 PROFINET)。
• 将 Index H6040 (Controlword)的 bit4 设为 ON (仅限 EtherCAT)。
NOTE
• 加减速时间为 Pr.7、Pr.8 的设定值。
• 各通讯协议的详细内容,请参照使用手册 (通讯篇)。
+]3U
ˤ]3U
ᰦ䰤
ս㖞ᤷԔ
䙏ᓖ
V
V
V V
⛩ս㺘
⛩ս㺘
ⴞḷս㖞
ժᴽ21
21
↓䖜ᤷԔ
21
5+
21
˄3U˅˄3U˅
˄3U˅˄3U˅
⛩ս㺘
+]3U˅
V V
˄3U˅˄3U˅
+]3U˅
˄3U˅˄3U˅
V V
⛩ս㺘
50
21
৽䖜ᤷԔ
5/
21
<
21
21 21
182
7. 位置控制
7.4 点位表简易定位功能
原点复位方式的选择 (Pr.511、Pr.1282 ~ Pr.1286)
Pr.1282 设定值 原点复位方式 内容
2 数据设定式
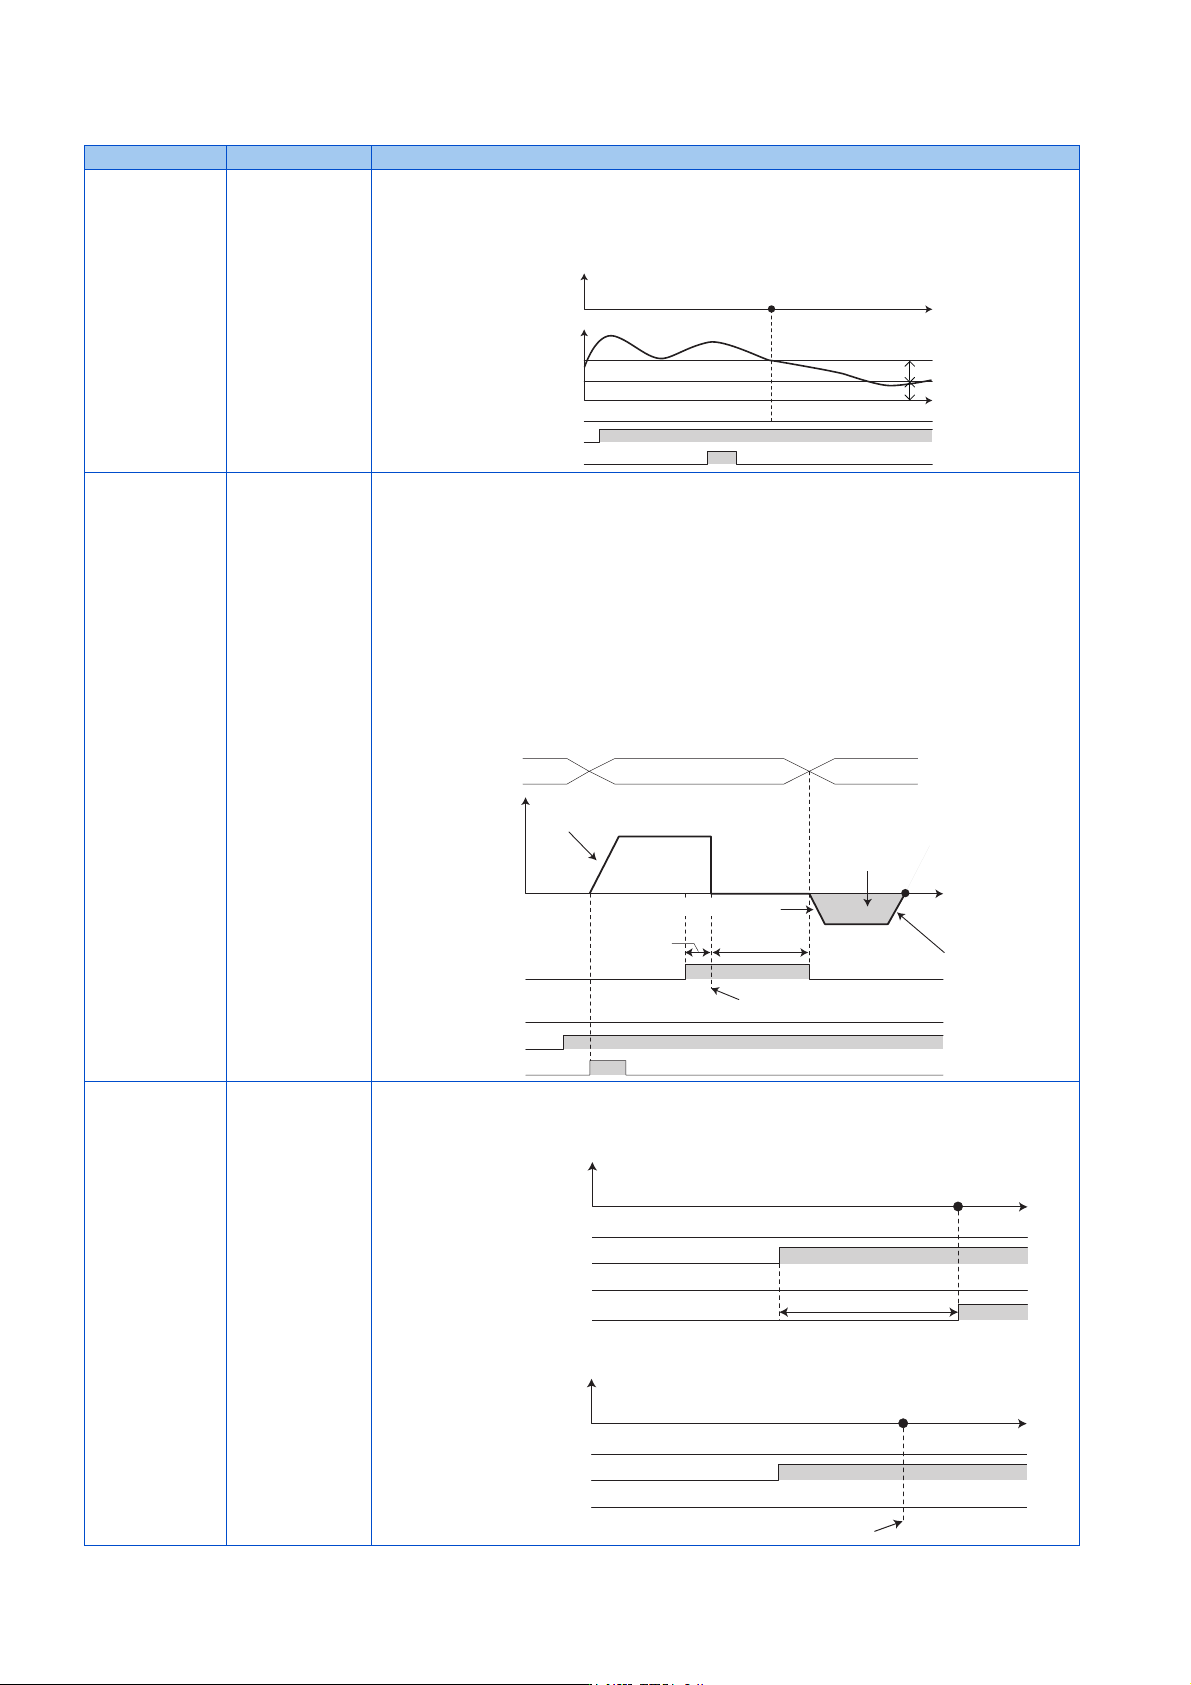
原点复位开始后,将最初定位完成 (Y36)信号为 ON (| 偏差脉冲 (电子齿轮后)| ≤ Pr.426
*1
(定位完成宽度))时的位置指令值设为原点。在数据设定式的情况下,原点复位方向及原点偏移
量的设定无效。
原点复位开始后,Y36 信号为 OFF 的状态持续了 10s 时,显示原点设置错误警报 (HP1)。
3、103、203 推压式
将推压机器上的止动块后停止的位置作为原点。
在转矩限制动作中,将速度在 Pr.865 低速度检测以下的状态持续了 0.5s 的时间后视为确定推压。
(推压式原点复位动作中,以 Pr.1289 原点回归接触转矩限制转矩。)在推压确定后,如果经过了
Pr.1290 原点回归接触等待时间则会移动原点偏移量 (Pr.1285、Pr.1286)。位置指令的创建完成
后,并且偏差脉冲 (电子齿轮后)的绝对值为定位完成宽度 (Pr.426
*1
)以下时,原点复位完成。
原点复位方向
• Pr.1282 = “3” 且为正转指令,或 Pr.1282 = “103”:位置脉冲增加方向
• Pr.1282 = “3” 且为反转指令,或 Pr.1282 = “203”:位置脉冲减少方向
下述情况时,将显示原点设置错误警报 (HP1)。
• 推压状态持续时间未达到 Pr.1290 原点回归接触等待时间。
• 位置指令创建完成后,Y36 信号 OFF 的状态持续了 10s。
• 在检测出行进方向的行程终点信号的状态下开始了原点复位。
• 在位置指令创建的过程中检测出了行进方向的行程终点信号,并进行了急停。
4
(初始值)
原点忽略
(伺服 ON 位置原
点)
将伺服 ON 时的位置设为原点。在原点忽略 (伺服 ON 位置原点)的情况下,原点复位方向及原点
偏移量的设定无效。
矢量控制时,如果设为伺服 ON 则会解除输出切断,0.1s 后位置控制准备完成 (RDY)信号为 ON。
PM 无传感器矢量控制时,如果设定伺服 ON,则在磁极位置检测后设置原点。
ժᴽ21
ࣘᤷԔ
⛩ս㺘䘹ᤙؑǃ-2*
ٿᐞ㜹ߢ˄⭥ᆀ喯䖞˅
ᇊսᆼᡀᇭᓖ
ᇊսᆼᡀᇭᓖ
⛩
ս㖞ᤷԔ䙏ᓖ
ᰦ䰤
3U
࣐䙏ᰦ䰤
⛩എᖂ䙏ᓖ3U
⛩༽ս
ս〫〫ࣘ䙏ᓖ3U
ժᴽ21
ࣘᤷԔ
⛩ս㺘䘹ᤙؑǃ-2*
V
ㅜս㖞ᇊս
߿䙏ᰦ䰤3U
ㅜս㖞ᇊս࣐䙏ᰦ䰤3U
ᥑඇ᧕䀖ࣘ≤ᒣ3U
䙊ᑨ
3U
䙊ᑨ
3U
䖜⸙䲀ࡦ
≤ᒣ
ս㖞ᤷԔ
䙏ᓖ
䖜⸙䲀ࡦ
ᥑඇ᧕䀖⺞ᇊ
⛩
ᰦ䰤
⛩ٿ〫䟿
⛩എᖂ᧕䀖
ㅹᖵᰦ䰤3U
⛩
ժᴽ21
ᰦ䰤
ࣘᤷԔ
⛩ս㺘䘹ᤙؑǃ-2*
5'<
ս㖞ᤷԔ䙏ᓖ
V
⛩
ժᴽ21
ᰦ䰤
ࣘᤷԔ
⛩ս㺘䘹ᤙؑǃ-2*
ս㖞ᤷԔ䙏ᓖ
⻱ᶱս㖞Ự⍻
183
7. 位置控制
7.4 点位表简易定位功能
1
2
3
4
5
6
7
8
9
10
5、105、205
近点狗式后端基准
*3*4*5
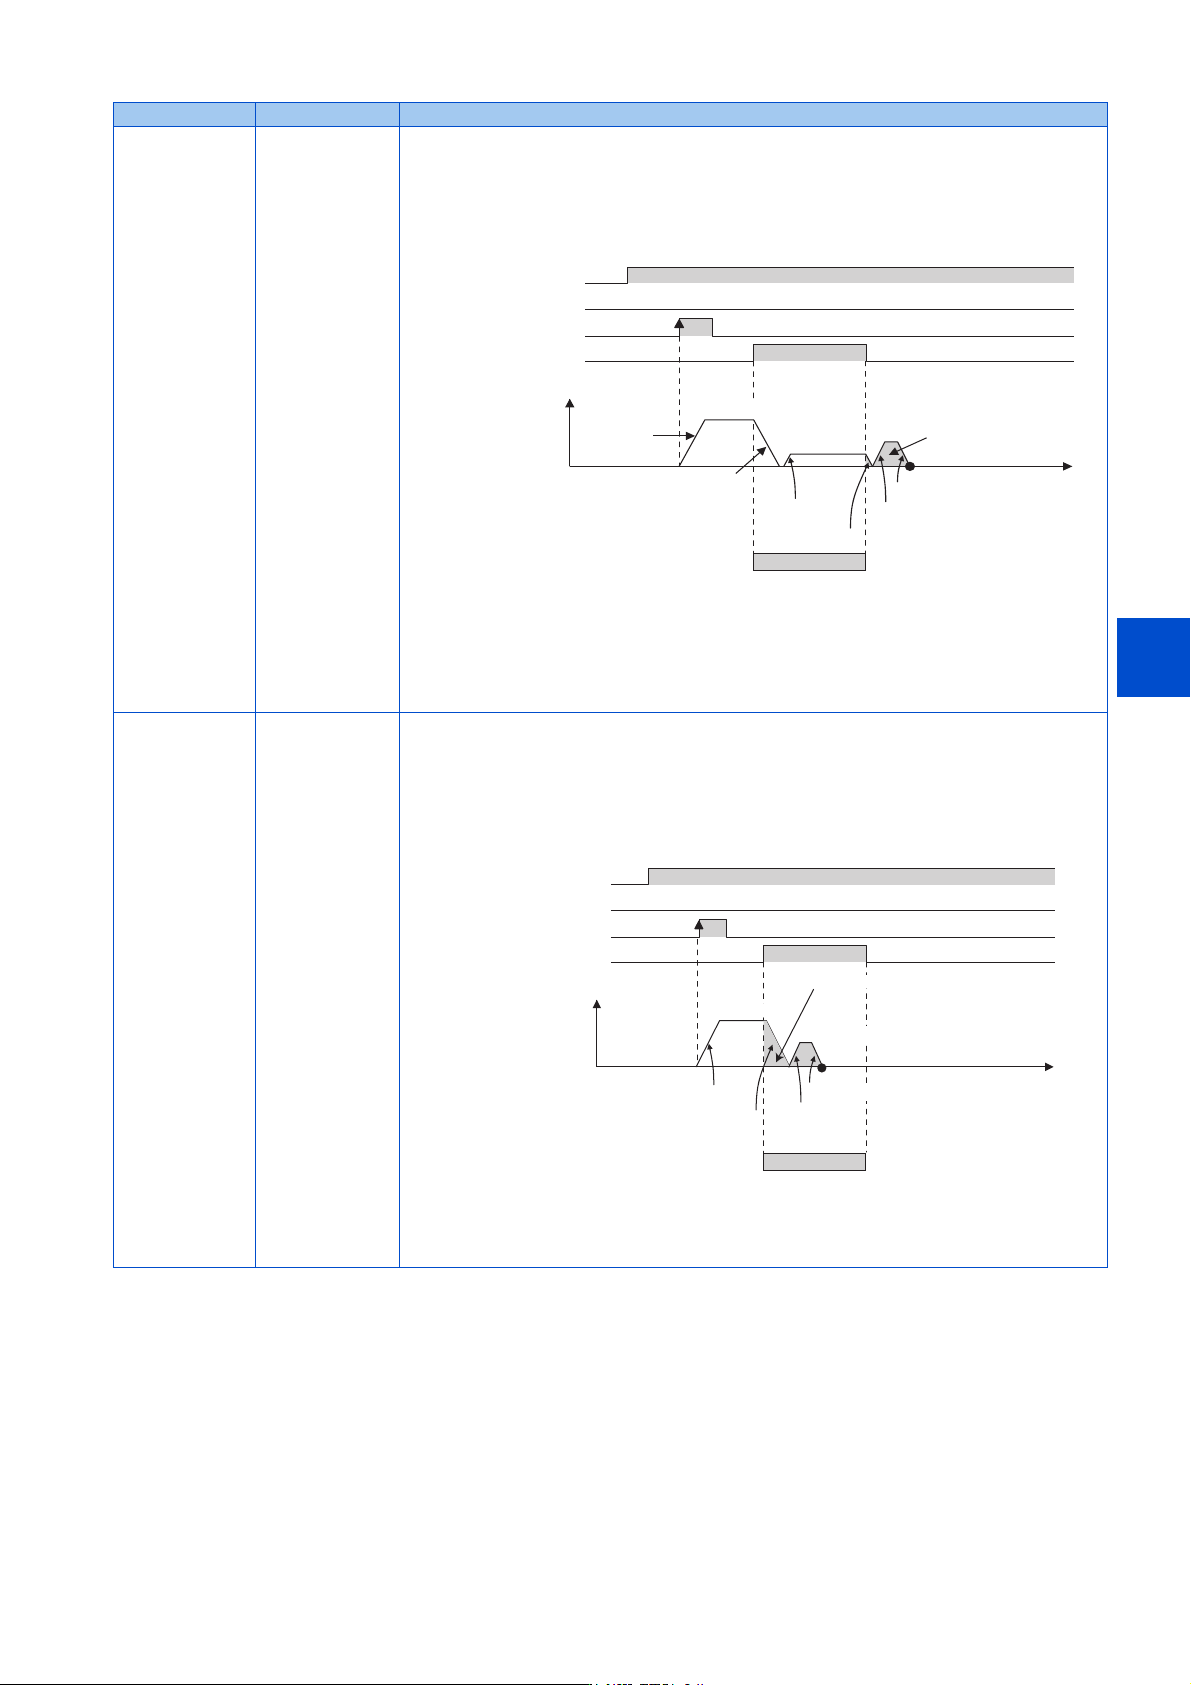
在近点狗前端开始减速,并在通过后端后,将移动了原点偏移量的位置作为原点。
原点复位方向
• Pr.1282 = “5” 且为正转指令,或 Pr.1282 = “105”:位置脉冲增加方向
• Pr.1282 = “5” 且为反转指令,或 Pr.1282 = “205”:位置脉冲减少方向
近点狗 (X76)信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定
“76” 来进行端子功能的分配。
下述情况下,将显示原点设置错误警报 (HP1),并输出 ZA 信号。
• 原点复位开始时原点复位自动后退功能无效,且 X76 信号为 ON。
•在从Pr.1283 开始减速过程中,或者向 Pr.1284 加速过程中,X76 信号变为 OFF。
• 位置指令创建完成后,Y36 信号 OFF 的状态持续了 10s。
• 原点复位自动后退功能无效时,在检测出行进方向的行程终点信号的状态下开始了原点复位。
• 在位置指令创建的过程中检测出了行进方向的行程终点信号,并进行了急停。
6、106、206
计数式前端基准
*2
根据近点狗前端的检测位置决定原点的方法。在近点狗前端开始减速,将移动了原点偏移量的位置
作为原点。
原点复位方向
• Pr.1282 = “6” 且为正转指令,或 Pr.1282 = “106”:位置脉冲增加方向
• Pr.1282 = “6” 且为反转指令,或 Pr.1282 = “206”:位置脉冲减少方向
X76 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “76” 来
进行端子功能的分配。
下述情况时,将显示原点设置错误警报 (HP1)。
• 原点复位开始时原点复位自动后退功能无效,且 X76 信号为 ON。
• 在位置指令创建的过程中检测出了行进方向的行程终点信号,并进行了急停。
• 位置指令创建完成后,Y36 信号 OFF 的状态持续了 10s。
Pr.1282 设定值 原点复位方式 内容
ժᴽ21
⛩ս㺘䘹ᤙؑǃ-2*
ࣘᤷԔ
;
䙏ᓖ
21
21
21
䘁⛩⤇
3UⲴᯌ⦷
3UⲴᯌ⦷
3UⲴᯌ⦷
3UⲴᯌ⦷
3U
⛯ഔᖈ䙕ᓜ
3U
⛯གྷփփ〱〱ࣞ䙕ᓜ
ᰦ䰤
3UⲴᯌ⦷
3UⲴᯌ⦷
3U
⛯ഔᖈ
㹋䙕ᓜ
⛩
⛩ٿ〫䟿
ժᴽ21
⛩ս㺘䘹ᤙؑǃ-2*
ࣘᤷԔ
;
䙏ᓖ
21
21
21
䘁⛩⤇
3UⲴᯌ⦷
3UⲴᯌ⦷
3UⲴᯌ⦷
3UⲴᯌ⦷
3U
⛯ഔᖈ䙕ᓜ
3U⛯གྷփփ〱〱ࣞ䙕ᓜ
ᰦ䰤
⛩ٿ〫䟿
⛩