ib0600869chnt.pdf - 第473页
472 15. (A)应用程序参数 15.5 定向控制 伺服转矩的选择 (Pr.358) (V/F 控制、先进磁通矢量控制时) NOTE • 如果在启 动信号为 ON 的状 态下定向指令为 OFF,则向指令速度进行加速。 • 如果电机 轴偏离停止位置的设定范围,则 通过伺服转矩功能使电机轴恢复至 停止位置 (获得足够转矩的情况下) 。 位置环增益 (Pr.362) (V/F 控制 / 先进磁通矢量控制时) •通 过 Pr.358…
471
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
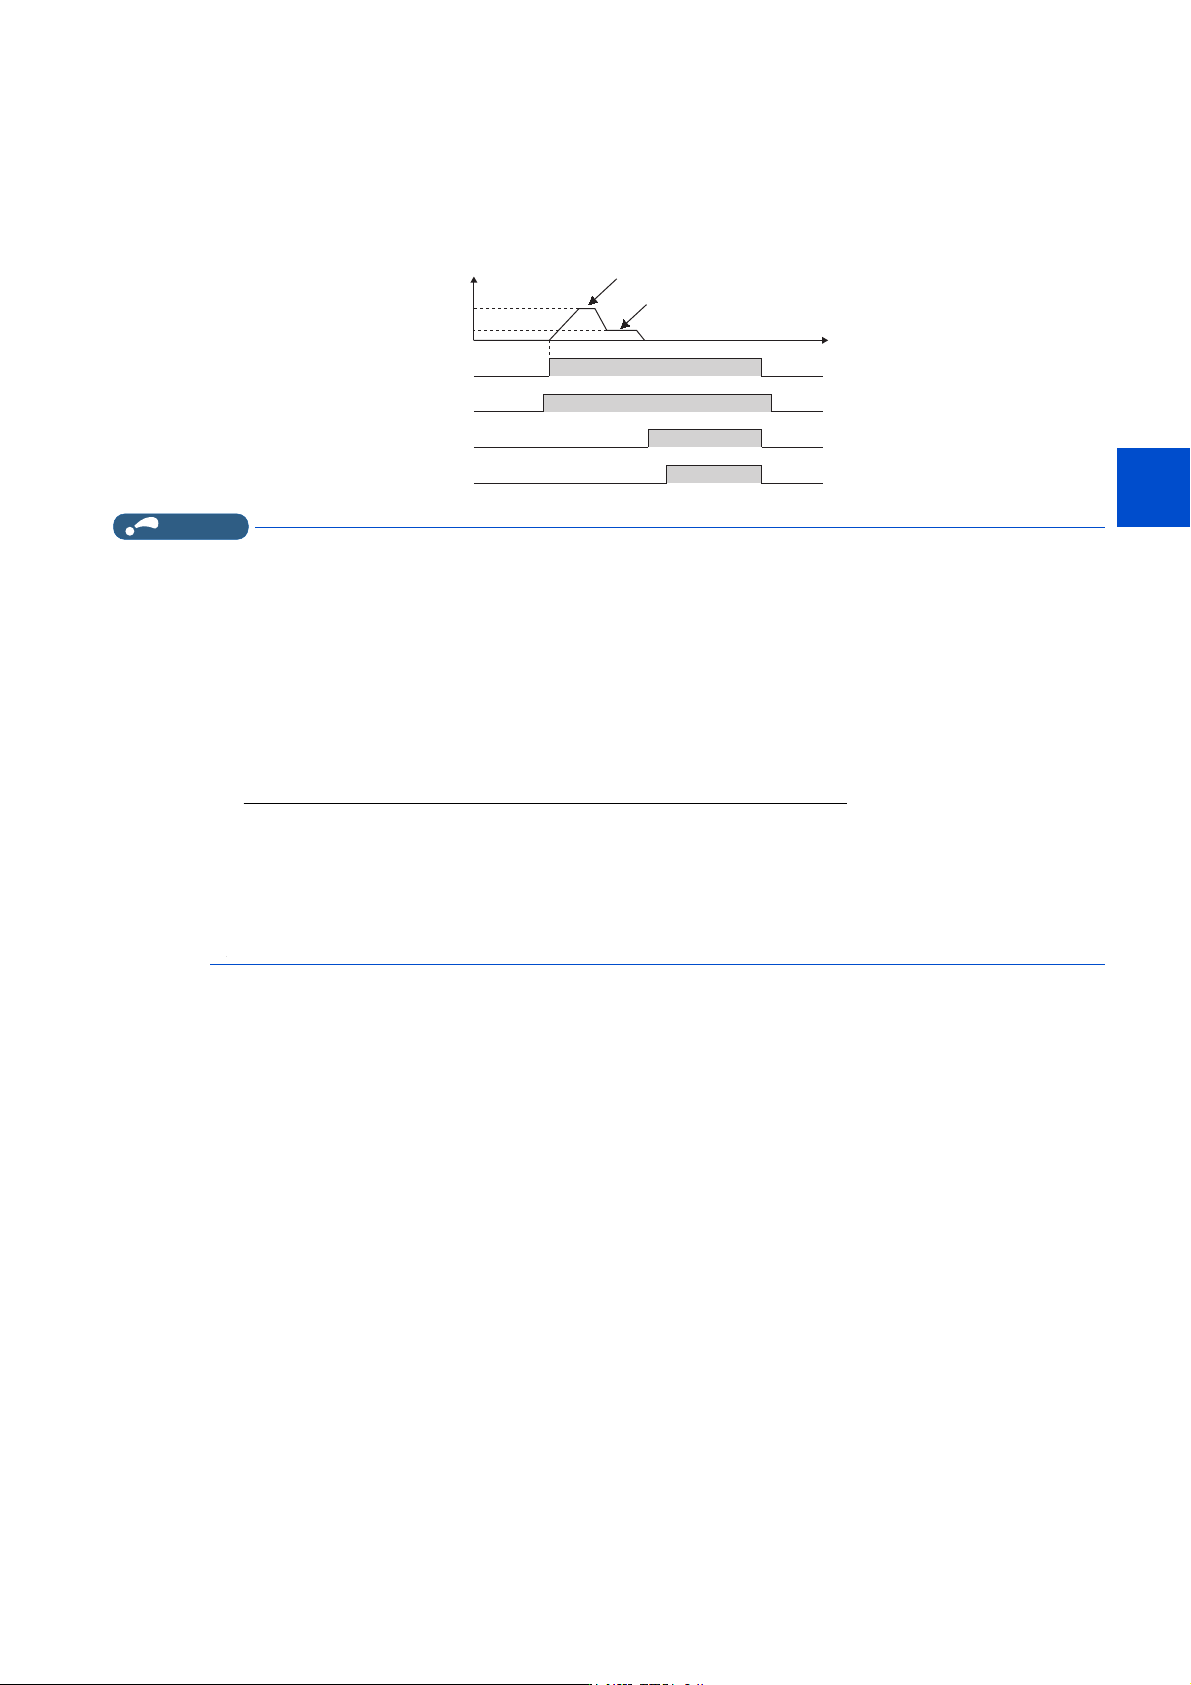
从停止状态开始的定向动作 (V/F 控制、先进磁通矢量控制时)
• 将定向指令 (X22)设为 ON 后,如果将启动信号设为 ON,则电机速度起步至 Pr.351 定向速度中设定的定向速度后,以与
“ 从旋转状态开始的定向动作 ” 相同的动作,进行定向动作。
• 但是,如果|停止位置指令-当前位置|≤|停止位置指令-直流制动开始位置|,则不会起步至定向速度而是直流制
动。
NOTE
• V/F 控制、先进磁通矢量控制时的注意事项如下所示。
ᇊ䙏ᓖ˄ᇊ࠷ᦒ䙏ᓖ˅
㹅䙏ᓖ˄ᇊ߿䙏⦷˅
ѫ䖤䙏ᓖ3/*
ᰦ䰤
3U
3U
ࣘؑ67)ˈ675
ᇊᤷԔ;
ⴤ⍱ࡦࣘ
ᇊᆼᡀؑ25$
2))
21
21
21
21
2))
2))
2))
2))
2))
2))
2))
• 在进行电机轴或主轴的恒定位置停止的轴上,为避免 PLG 发生机械性晃动,应按速度比 1:1 的条件进行耦联。
• 定向停止时进行直流制动,如果连续动作,就会导致电机发热,烧坏。因此应尽可能在较短的时间内 (数秒钟内)解除直流
制动。
• 因为无定向停止后的伺服锁定功能,所以在必须要保持主轴状态的情况下,应准备机械式制动器或锁定器。
• 如果 PLG 的旋转方向或 A 相与 B 相接线错误,则会导致无法正确定位。
• 如果在定向过程中出现断线等情况,导致 PLG 发出的脉冲信号无法接收,则有可能输出定向错误 (ORM)信号。
• 进行定向控制时,应将直流制动设为有效 (参照第 531 页)。如果将直流制动设为无效,则无法完成定向动作。
• 进行定向控制时,即使设为 Pr.11 直流制动动作时间= “8888”(直流制动外部选择),与外部直流制动开始 (X13)信号
无关仍会进行直流制动。
•
定向结束时,应在启动信号 (STF 或 STR)之后务必将定向指令 (X22)信号设为 OFF。将 X22 信号设为 OFF 时,会结束定向
控制。(通过 Pr.358 伺服转矩选择的设定,将启动信号设为了 OFF 时,即使解除了直流制动,如果 X22 信号仍为 ON 则会保
持定向状态。因此,监视功能的定向状态不会为 0。)
•选择了Pr.358 伺服转矩选择的再试功能时,包括最初的定向在内,会进行 3 次再试动作。
• 进行定向控制时,应正确进行 Pr.350 停止位置指令选择的设定。如果设定错误则无法正确进行定向控制。
• 下述情况中,定向控制无效。
自动调谐中、PID 控制中、自动加减速设定时、制动顺控设定时、第 2 功能有效时
472
15. (A)应用程序参数
15.5 定向控制
伺服转矩的选择 (Pr.358)(V/F 控制、先进磁通矢量控制时)
NOTE
• 如果在启动信号为 ON 的状态下定向指令为 OFF,则向指令速度进行加速。
• 如果电机轴偏离停止位置的设定范围,则通过伺服转矩功能使电机轴恢复至停止位置 (获得足够转矩的情况下)。
位置环增益 (Pr.362)(V/F 控制 / 先进磁通矢量控制时)
•通过Pr.358 伺服转矩选择 选择了伺服转矩功能时,生成伺服转矩的输出频率会按照 Pr.362 定向位置环路增益设定的斜
率,缓慢上升至 Pr.352 蠕变速度的蠕变速度。
• 如果增大设定值,动作会变快,由此可能会导致机械发生振荡等情况。
功能内容
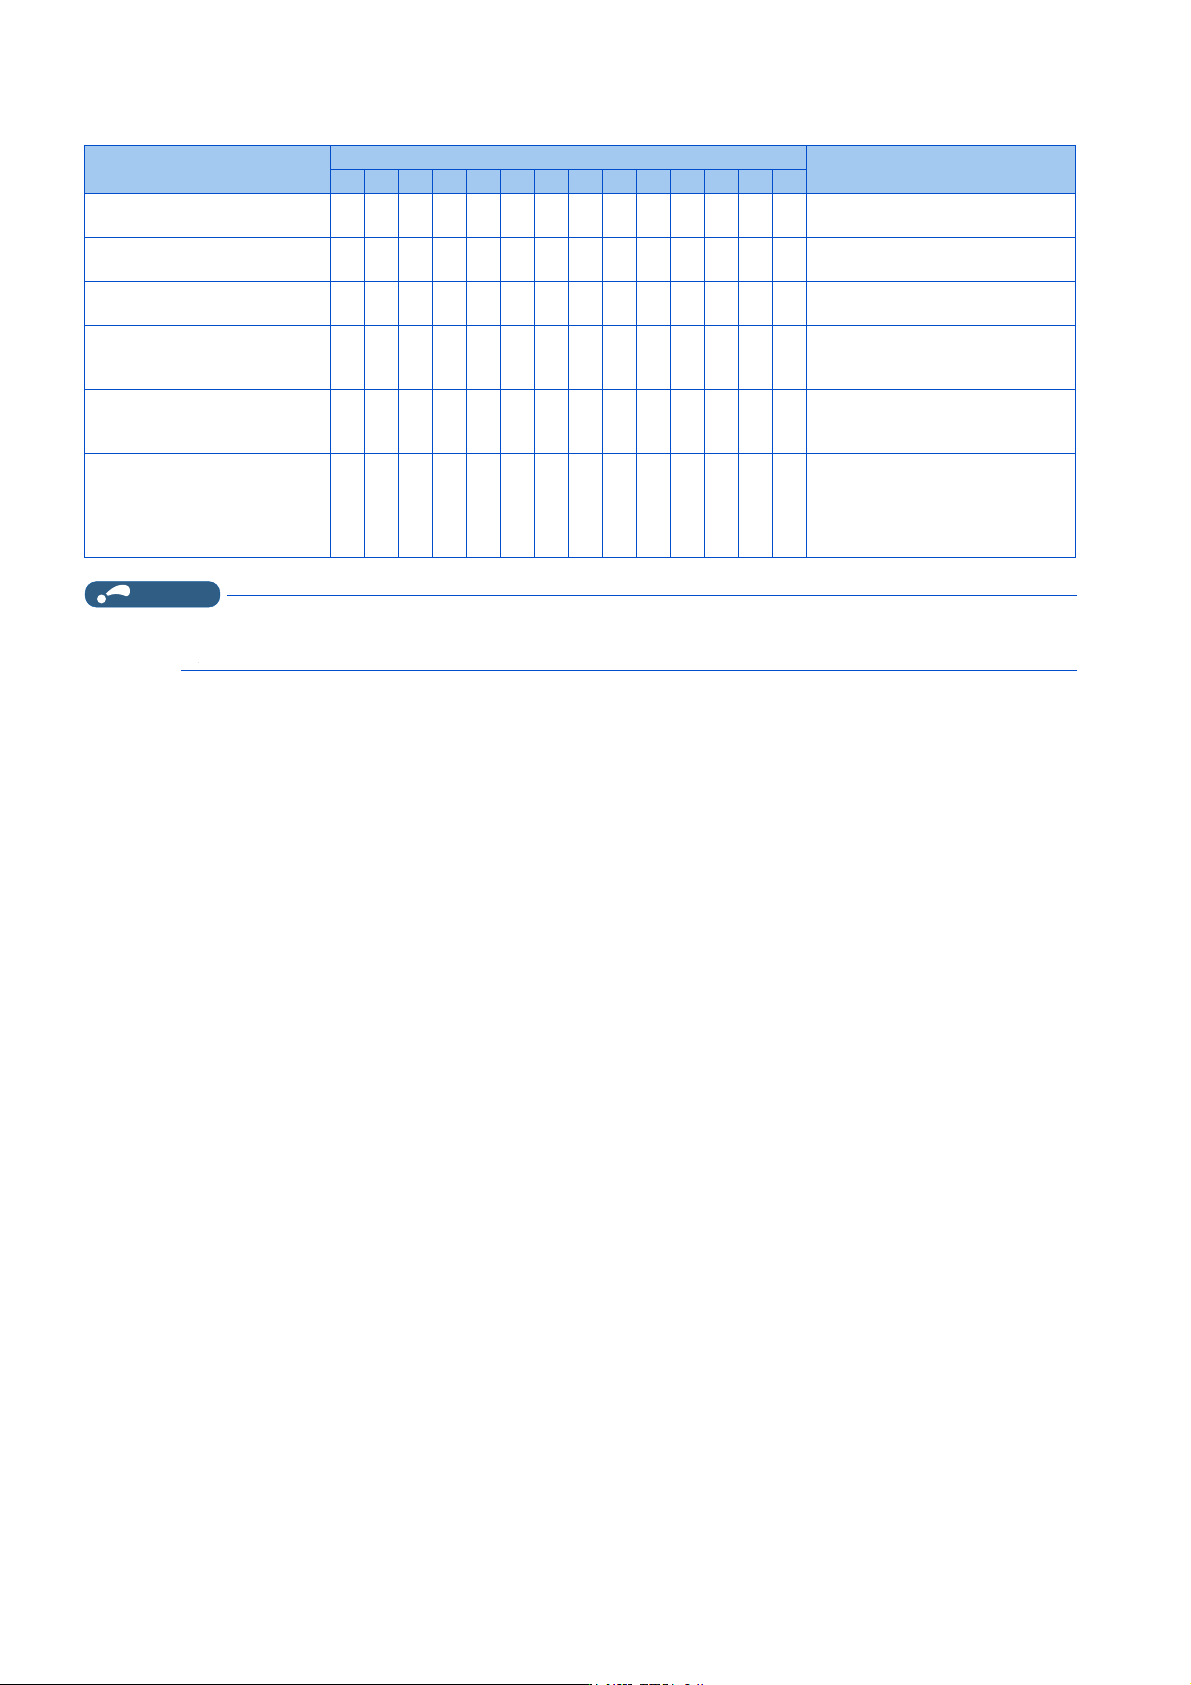
Pr.358 的各项设定动作
备注
0 1 2 3 4 5 6 7 8 9 10 11 12 13
a. 输出定向完成 (ORA) 信号之前
的伺服转矩功能选择
×○○○○×○×○×○××○
○:有伺服转矩功能
×:无伺服转矩功能
b. 再试功能选择 ×××××××○×××○××
○:有再试功能
×:无再试功能
c. 完成区域外停止时补偿输出
频率
××○○×○○×××××○○
○:有频率补偿
×:无频率补偿
d. 定向完成 (ORA)信号输出后
超出完成区域时的直流制动,伺
服转矩选择
○××××○○○○○○○○○
○:进行直流制动
×:施加伺服转矩
e. 定向动作结束时的定向完成
(ORA)信号 OFF 动作选择
○○○××○○○○×××××
○:将启动信号 (STF、STR)或定
向指令设为了 OFF 时
×:将定向指令设为了 OFF 时
f. 一旦输出定向完成 (ORA)信
号后,超出完成区域时,完成信
号 OFF 的选择
○○○○○×××××××××
○:如果偏离完成区域则完成信号
为OFF
×:即使偏离完成区域完成信号仍
为 ON (也不输出定向错误 (ORM)
信号)
a. 输出定向完成信号之前的伺服转矩功能选择
在 Pr.358 伺服转矩选择的设定中选择有无伺服转矩。当前位置脉冲在定向停止位置与直流制动开始位置之间时,不生成
伺服转矩。通过直流制动可保持轴,但因外力影响而偏离该宽度后,将生成要恢复至宽度内的伺服转矩。一旦输出定向完
成 (ORA)信号后,会按照 d. 的设定进行动作。
b. 再试功能选择
在 Pr.358 的设定中选择再试功能。但是,无法与伺服转矩功能同时使用。确认到电机轴已停止时,如果在完成宽度内不停
止,则会通过再试功能重新进行定向动作。该再试功能包括最初的定向共进行 3 次动作。不进行超过 3 次的再试动作。(再
试动作中不输出定向错误 (ORM)信号)
c. 在定向完成宽度以外停止时的频率补偿功能
由于受到外力等影响,在进入完成宽度前停止时,为使轴转动到定向停止位置,而提高输出频率。该输出频率缓慢提升至
Pr.352 蠕变速度。无法与再试功能同时使用。
d. ORA 信号输出后超出完成区域时的直流制动,伺服转矩选择
对于偏离了定向完成宽度时,是通过直流制动固定轴,还是通过伺服转矩恢复至定向停止位置,可以进行设定选择。
e. 定向动作结束时的定向完成 (ORA)信号 OFF 动作选择
定向动作结束时,应将启动信号 (STF 或 STR)设为 OFF,然后将定向指令 (X22)信号设为 OFF。此时,可选择将 ORA 信
号设为 OFF 的时机是在启动信号 OFF 时或是 X22 信号 OFF 时。
f. 只要将 ORA 信号设为 ON 之后,即可选择偏离完成宽度时的完成信号 OFF
对于偏离了完成宽度时的模式选择,可以选择是进入将 ORA 信号设为 OFF 的模式,也可以选择即使偏离也继续保持 ORA 信
号为 ON (不输出 ORM 信号)的模式。
473
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
定向动作说明 (矢量控制时)
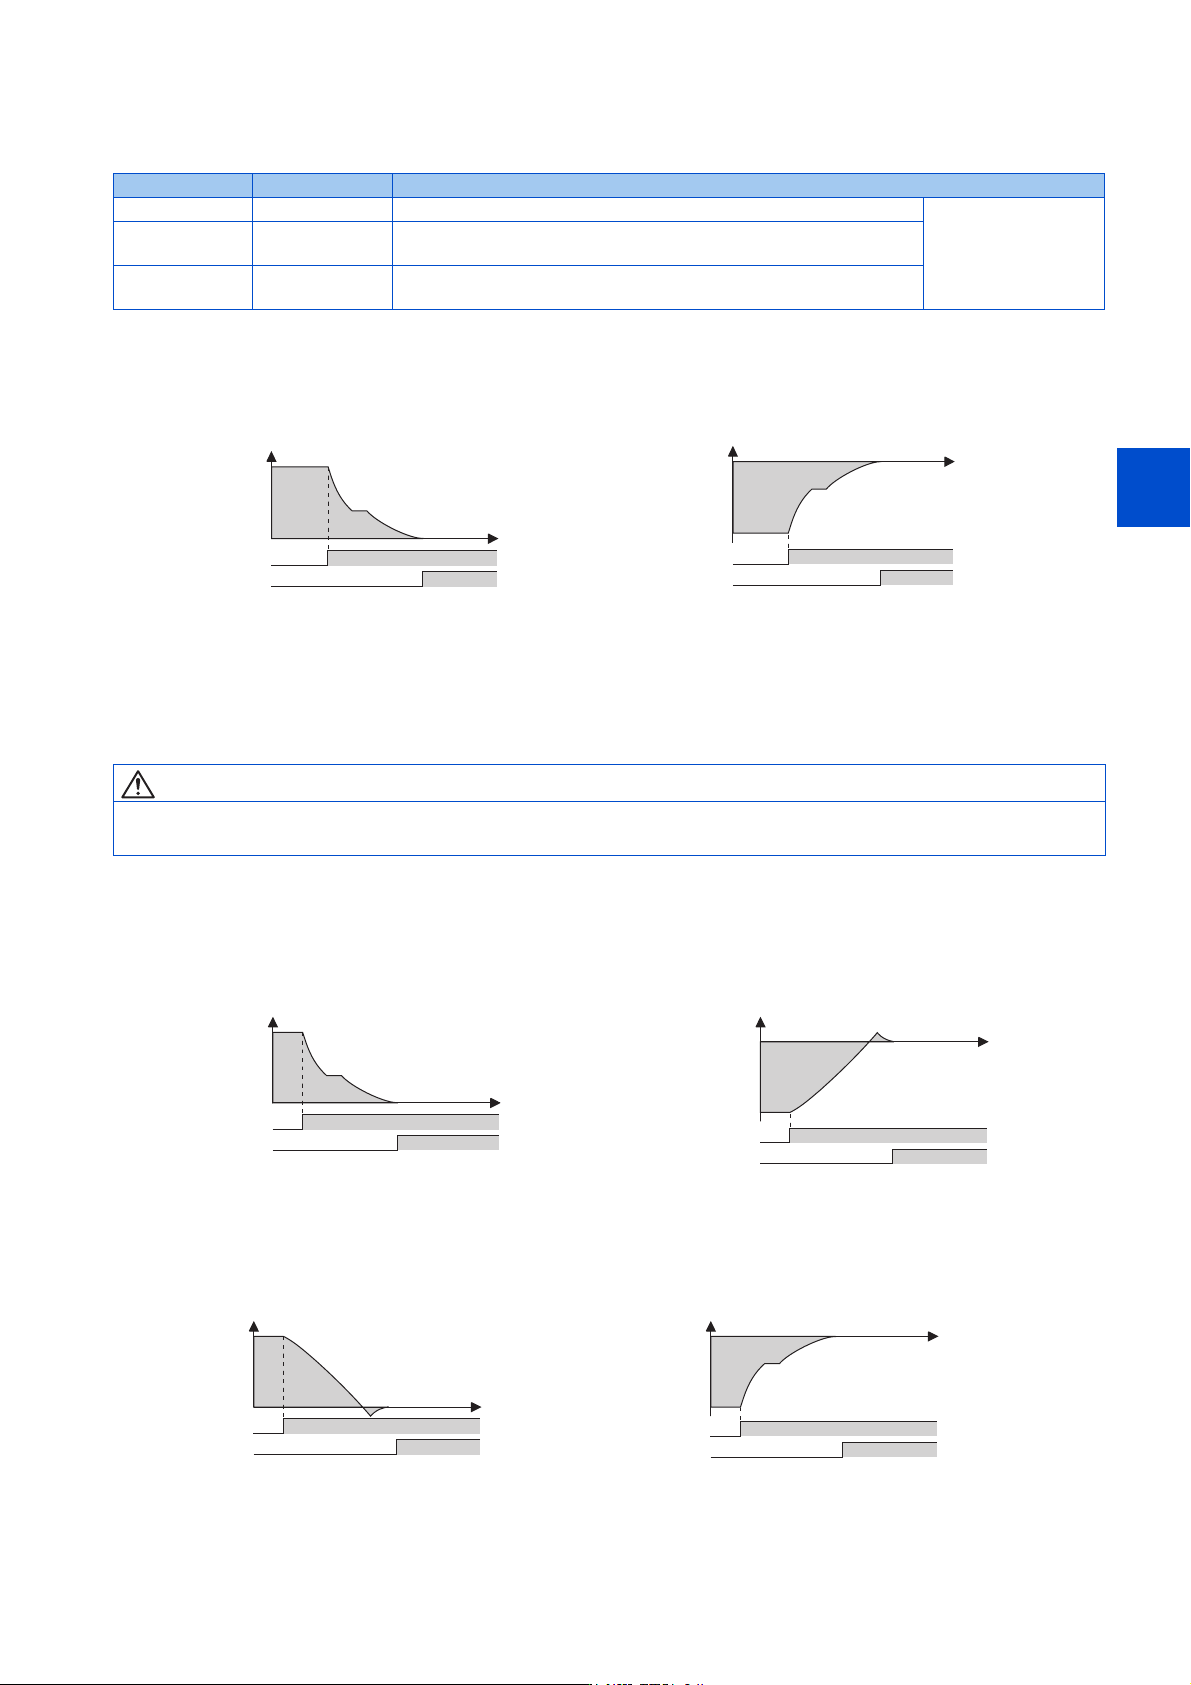
• 旋转方向的设定 (Pr.393 定向选择)
向旋转方向的定向 (Pr.393 = “0 (初始值)”)(矢量控制时)
• 接收定向指令 (X22)信号后,电机速度将从运行速度减速至 Pr.351 定向速度。同时,读入定向的停止位置指令。(停止
位置指令依据 Pr.350 停止位置指令选择的设定值。)
• 如果到达定向切换速度则会确认 PLG 的 Z 相脉冲,并从速度控制切换至位置控制 (Pr.362 定向位置环路增益)。
• 切换控制时,计算到达定向停止点的距离,以一定的减速曲线 (Pr.399 定向减速率)减速停止后,进入定向 (伺服锁定)
状态。
•进入Pr.357 定向完成区域后,再输出定向完成 (ORA)信号。
•通过Pr.361 位移位置可以使原点位置移动。
向正转方向的定向 (Pr.393 = “1”)(矢量控制时)
• 在齿隙较大时,要提高停止精度而保持机械精度的情况下使用。
• 如果旋转方向为正转方向,则以与 “ 向旋转中的方向定向 ” 相同的动作进行定向停止。
• 向反转方向旋转时,会减速并将旋转方向设为正转方向后,进行定向停止动作。
向反转方向的定向 (Pr.393 = “2”)(矢量控制时)
• 如果旋转方向为反转方向,则以与 “ 向旋转中的方向定向 ” 相同的动作进行定向停止。
• 向正转方向旋转时,会减速并将旋转方向设为反转方向后,进行定向停止动作。
Pr.393 设定值 旋转方向 备注
0 (初始值) 预定向 向当前运行中的旋转方向进行定向。
电机侧定向
1 正转定向
向正转方向进行定向。
(反转的情况下,减速后,向正转方向进行定向。)
2 反转定向
向反转方向进行定向。
(正转的情况下,减速后,向反转方向进行定向。)
2))
21
;
䙏ᓖ
˄↓䖜˅
2))
21
25$
>W@
2))
21
;
䙏ᓖ
˄৽䖜˅
2))
21
25$
>W@
注意
• 如果在输入了启动信号的状态下,将 X22 信号设为 OFF,则电机会向接收到的速度指令的速度进行加速,因此,要停止时
应将正转 (反转)信号设为 OFF。
䙏ᓖ
˄↓䖜˅
;
25$
>W@
䙏ᓖ
˄৽䖜˅
;
25$
>W@
䙏ᓖ
˄↓䖜˅
;
25$
>W@
䙏ᓖ
˄৽䖜˅
;
25$
>W@