ib0600869chnt.pdf - 第469页
468 15. (A)应用程序参数 15.5 定向控制 *10 应在 端子 PC 与 OH 之间连接 2W1kΩ 的电 阻 (KOA (株) 生产 型号 MOS2C123J2W1kΩ) 。 电阻 与过热保护器输 入线 应使用双线插入用插针型冷压端 子,并应接线至端子 OH 上。 (双线插入用插针型冷压端子推荐产品请参照使用手册 (连接篇) ) 应预先拆下 PC-S1、S2 端子之间已连接的 短路线,并按照下图所示进 行接线。电阻的引线应…
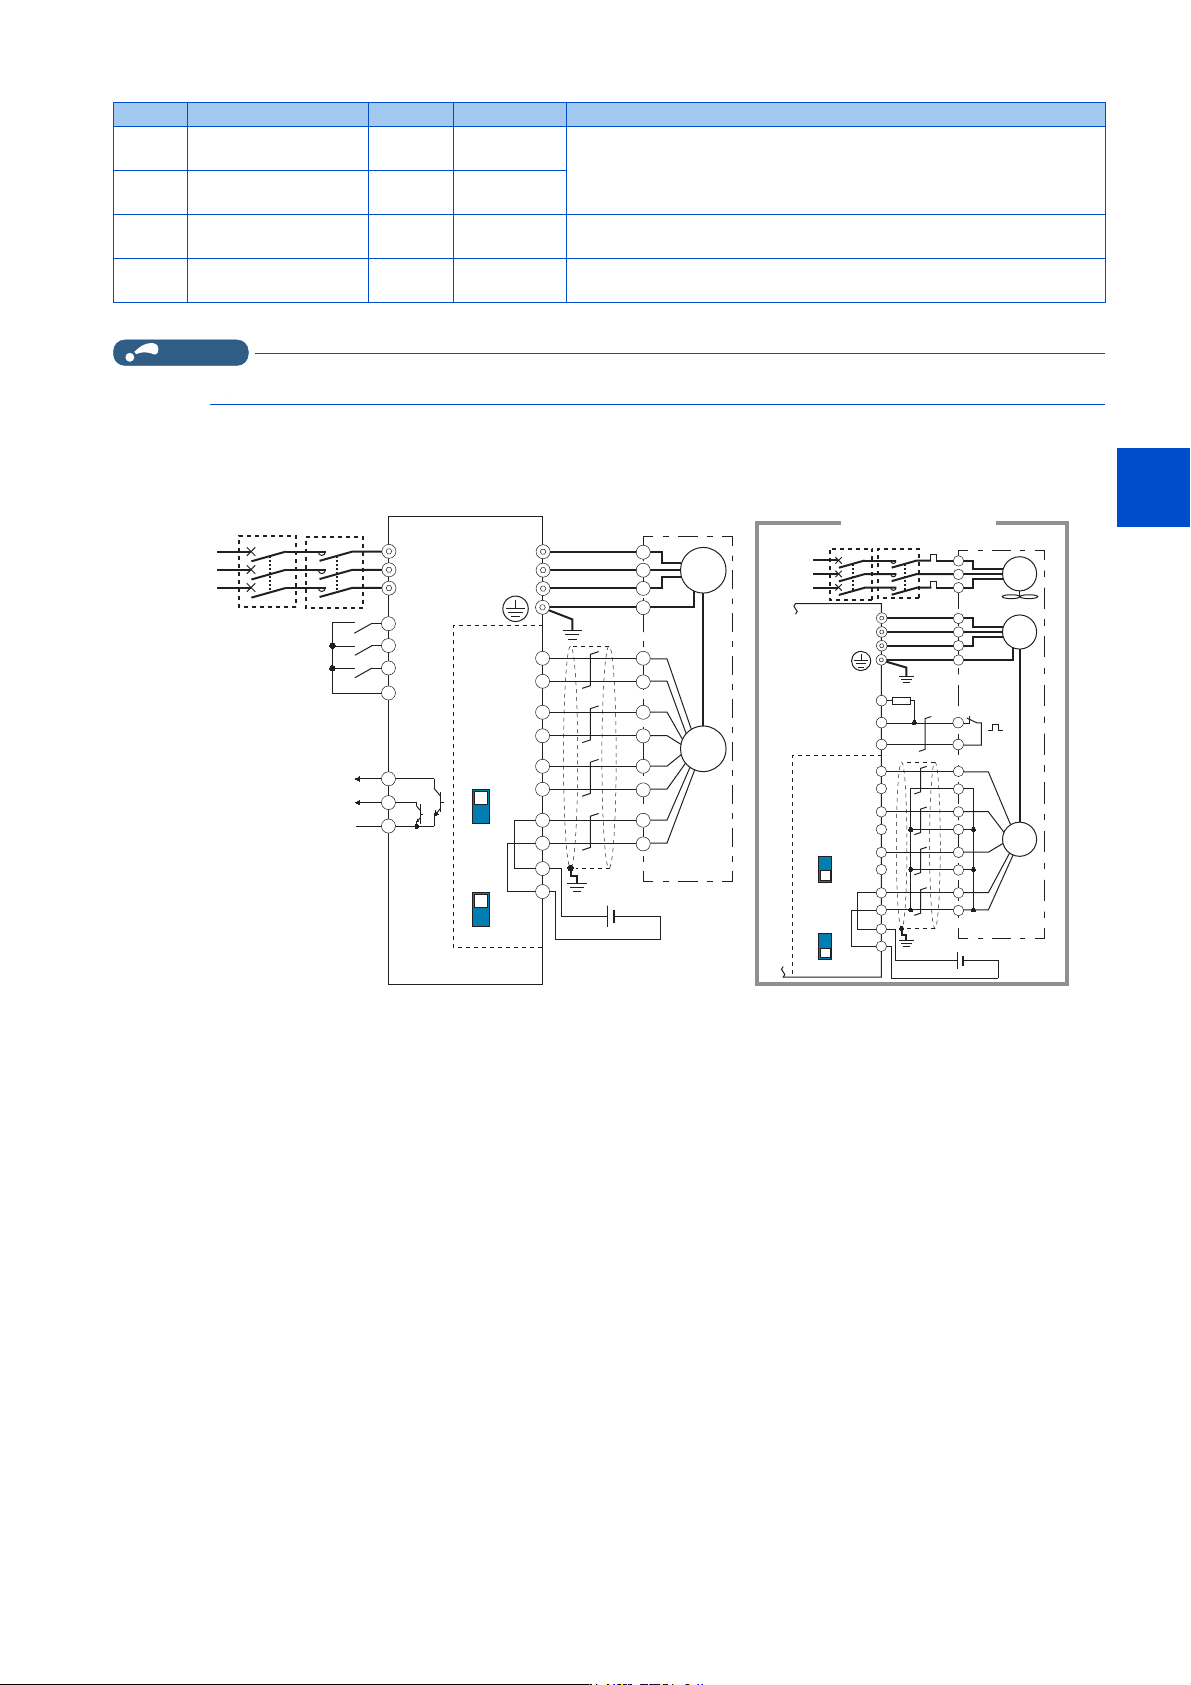
467
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
*1 在安装有矢量控制对应选件时可进行设定。
NOTE
• 定向控制支持顺控功能。
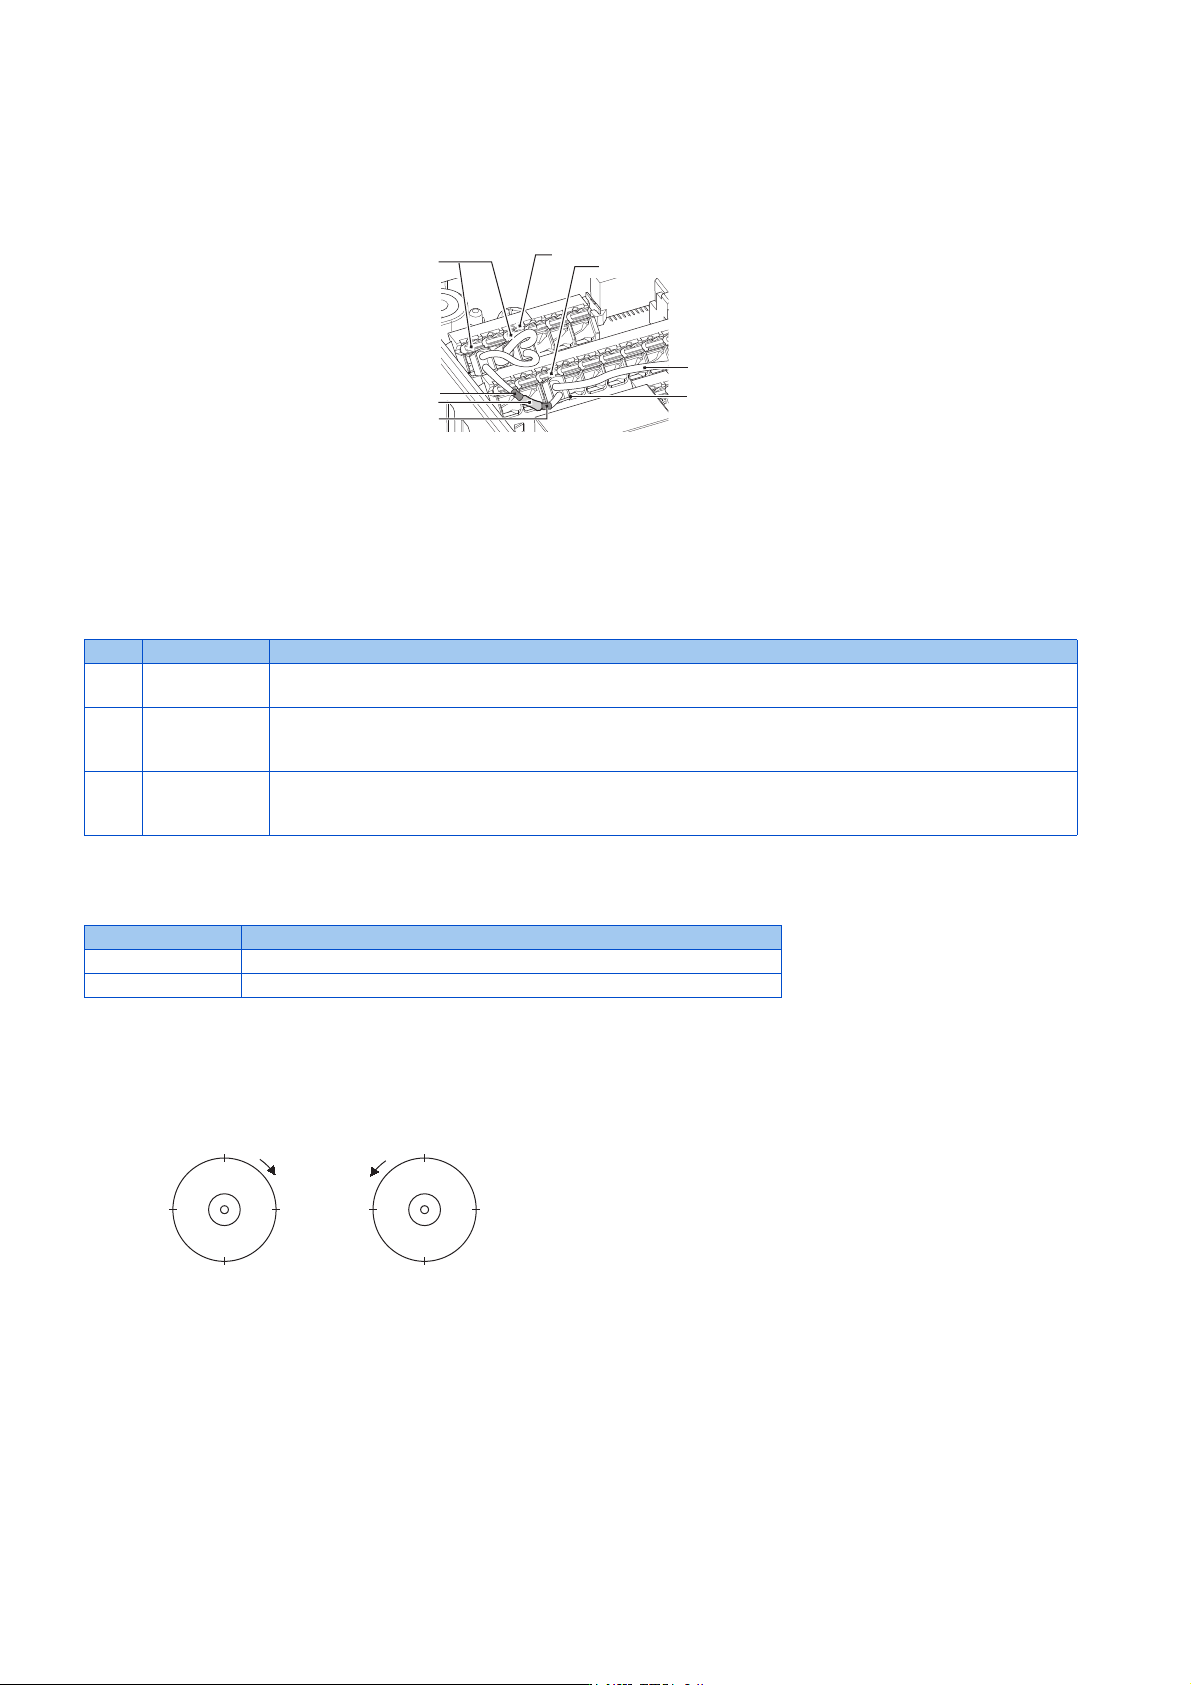
电机侧定向连接示例
• 带 PLG 标准电机 (GM-DZ、GM-DP、SF-JR、SF-HR、SF-JRCA、SF-HRCA)、5V 差动线驱动器时
*1 专用电机 (SF-V5RU)的风扇电源为 7.5kW 以下的单相 (200V/50Hz、200 ~ 230V/60Hz)电源。
*2 所使用的 PLG 的种类不同时,针脚编号也不同。
*3 应通过 Pr.178 ~ Pr.184 (输入端子功能选择)对任意一个端子分配功能。(参照第 395 页)
*4 应通过 Pr.190 ~ Pr.192、Pr.197 (输出端子功能选择)对任意一个端子分配功能。(参照第 359 页)
*5 应与电机紧密安装在同一个轴上。使速度比为 1:1。
*6 应使用 P 线夹等将 PLG 电缆的屏蔽线接地至控制柜上。(参照使用手册 (连接篇))
*7 差动线驱动器的情况下,应在将终端电阻选择开关设为 ON (初始状态)的状态下使用。(参照使用手册 (连接篇))
但是,将相同的 PLG 与其他模块 (NC 等)共用时,如果其他模块连接有终端电阻器,则应将终端电阻开关设为 OFF。互补时,应将终端电阻选择
开关设为 OFF。
*8 关于 FR-JCBL、FR-V5CBL 和 FR-A8AP 的端子兼容的内容,请参照使用手册 (连接篇)。
*9 根据 PLG 电源规格,另外需要 5V/12V/15V/24V 电源。但是,PLG 输出类型为差动线驱动器时,仅可输入 5V。其他电源的电压应与 PLG 输出电压相
同,并且应输入至 PG-SD 之间。与定向控制同时使用时,可以共用 PLG 及电源。
396
A542
定向速度增益 (P 项) 60 0 ~ 1000
定向停止时,可调整构成位置控制环时的响应性 (伺服刚性)。
397
A543
定向速度积分时间 0.333 0 ~ 20s
398
A544
定向速度增益 (D 项) 1 0 ~ 100 可以调整延迟补偿的增益。
399
A545
定向减速率 20 0 ~ 1000 定向停止时超归或定向时间较长的情况下进行调整。
Pr.
*1
名称 初始值 设定范围 内容
йӔ⍱
⭥Ⓚ
0&&%
5/
6/
7/
ᑖ3/*⭥ᵪ
8
9
:
8
9
:
(
&
5
3$
)5$$3
3$
3%
3%
3=
3=
3*
3*
6'
6'
ᐞࣘ
㓸ㄟ⭥䱫
21
2))
ሴᶱ䐏䲿
ᯩᔿⲴӂ㺕
$
1
%
3
+
.
0
ᐞࣘ
㓸ㄟ⭥䱫
21
2))
ӂ㺕
↓䖜ࣘ
৽䖜ࣘ
ᇊᤷԔ
䀖⛩䗃ޕޜޡㄟ
67)
675
6'
;
3/*
᧕ൠ
仁ಘ
250
25$
6(
6)356&958
8
9
:
8
$
%
&
9
:
(
*
*
$
᧕ൠ
:N¡
йӔ⍱
⭥Ⓚ
0&&%
%
3$
)5$$3
3$
3%
3%
3=
3=
3*
3*
6'
6'
&
'
)
*
6
5
0
)$1
3/*
ཆ䜘䗷✝
؍ᣔ䗃ޕ
䗷✝
؍ᣔಘ
5+2+
6'
3&
仁ಘ
ӂ㺕Ⲵᛵߥл
6)356&ǃ6)958
'&9⭥Ⓚ
'&99
⭥Ⓚ
0& 2&5
0&
468
15. (A)应用程序参数
15.5 定向控制
*10 应在端子 PC 与 OH 之间连接 2W1kΩ 的电阻 (KOA (株)生产 型号 MOS2C123J2W1kΩ)。电阻与过热保护器输入线应使用双线插入用插针型冷压端
子,并应接线至端子 OH 上。(双线插入用插针型冷压端子推荐产品请参照使用手册 (连接篇))
应预先拆下 PC-S1、S2 端子之间已连接的短路线,并按照下图所示进行接线。电阻的引线应使用收缩管等进行绝缘处理,电阻及引线制作成不与
其他电缆接触的形状后,通过双线插入用插针型冷压端子与过热保护器输入线牢固铆合。(应注意避免使引线的根部承受过大的力。)
仅限标准规格产品和 Ethernet 规格产品可以安装过热保护器。
通过对输入端子分配 OH(外部过热保护输入)信号并设定功能后,将其作为 OH 端子使用。(应将 Pr.178 ~ Pr.189 中的任意一个设定为 “7”。)
*11 在 SF-PR-SC 中没有冷却风扇。关于其他的矢量控制专用电机,应根据其各自的规格进行接线。
*12 SF-PR-SC 为带过热保护器的规格产品时配备有过热保护器。
设定
• 设定各项参数后,通过在运行中将定向指令 (X22)信号设为 ON,使速度减速至定向切换速度,并在计算了定向停止距离
后进一步减速,直至进入定向状态 (伺服锁定)。进入定向完成宽度之后,再输出定向完成 (ORA)信号。
输入输出信号设定
停止位置指令的选择 (Pr.350 停止位置指令选择)
• 要使定向控制有效时,应选择内部停止位置指令 (Pr.356 内部停止位置指令)。
• 如果设为内部停止位置指令 (Pr.350 = “0”),则 Pr.356 的设定值为停止位置。
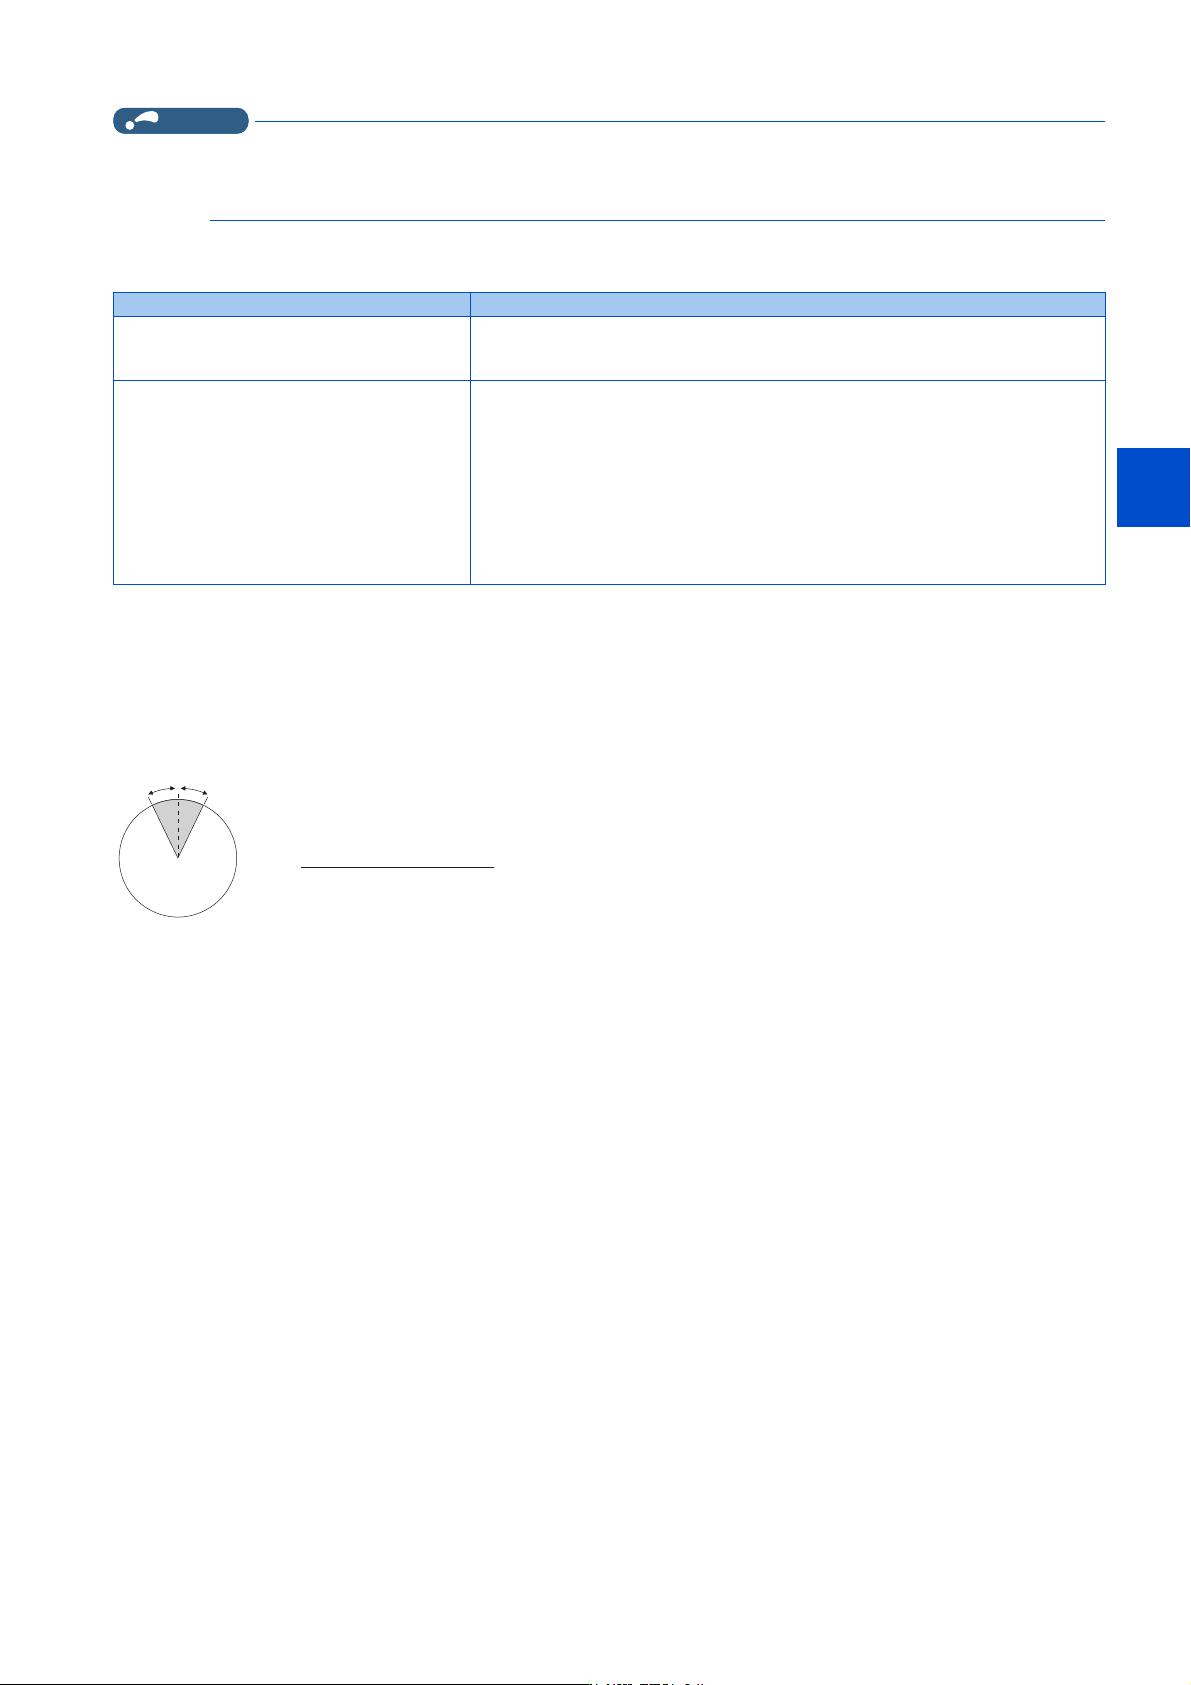
• PLG 脉冲数为 1024P/R 的情况下,将 PLG 的 1 次旋转的 360° 除以 4096 (4 倍频),相当于 1 个节点,
360°/4096 脉冲= 0.0879°/ 脉冲。
因此,如图所示。()内为停止位置 (节点)。
Pr.361 位移位置 (初始值 “0”)
• 停止位置是位置指令中增加了 Pr.361 的设定值的位置。
• 位移位置功能
不变更位置检测器 (PLG)的原点位置,而通过补偿值使原点位置偏移。
信号 信号名称 用途说明
X22 定向指令
如果将 X22 信号设为 ON 则会开始定向动作。
X22 信号输入所使用的端子应通过在 Pr.178 ~ Pr.184 中设定 “22” 来进行端子功能的分配。
ORA 定向完成
输入启动信号、X22 信号后,在定向完成宽度内定向停止时,输出为 L 等级。
输出 ORA 信号所使用的端子,应在 Pr.190 ~ Pr.192、Pr.197 中设定 “27 (正逻辑)或 127 (负逻辑)” 来进
行功能分配。
ORM 定向错误
输入启动信号、X22 信号后,在定向完成宽度内定向不停止时,输出为 L 等级。
输出 ORM 信号所使用的端子,应在 Pr.190 ~ Pr.192、Pr.197 中设定 “28 (正逻辑)或 128 (负逻辑)” 来进
行功能分配。
Pr.350 设定值 停止位置指令的位置
0 内部停止位置指令 (Pr.356:0 ~ 16383)
9999 (初始值) 定向控制无效
㠣䗷✝؍ᣔಘ
ㄥᆆ5+ѣ࠼䞃Ҽ2+ؗᰬδ3UωćĈε
⭥䱫:N¡
䘋㹼㔍㕈༴⨶
䘋㹼㔍㕈༴⨶
ৼ㓯ᨂޕ⭘ἂ⣦ㄟᆀ
ৼ㓯ᨂޕ⭘ᨂ䪸රߧㄟᆀ
3&
5+2+
⛩
⛩
&:
&&:
e
e
e
3U
e
e
e
3U
469
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
NOTE
• 安装了矢量控制对应选件,并已通过 Pr.350 停止位置指令选择使定向控制有效时,PU (操作面板 / 参数模块)的旋转方向显
示会显示为 PLG 的旋转方向。
设定为 STF 信号 ON 时显示 “FWD”,或 STR 信号 ON 时显示 “REV”。
监视显示的变更
*1 矢量控制时无效。(始终显示 “0”)
Pr.357 定向完成区域 (初始值 “5”)
• 可以设定定向停止时的定位完成宽度。
Pr.357 的初始值为 “5”。如果要变更 Δθ 的值,则应按照 ±10 的变更幅度进行微调。
• 如果在定向停止时,来自 PLG 的位置检测值进入 ± △ θ 则会输出定向完成 (ORA)信号。
监视 备注
位置脉冲监视
如果设定为 Pr.52 操作面板主显示器选择= “19”,将不显示 PU 的输出电压监视而显
示位置脉冲监视。
(仅在安装了矢量控制对应选件时显示。)
定向状态
*1
如果设定为 Pr.52 = “22”,将不显示 PU 的输出电压监视而显示定向状态。(仅在安装
了矢量控制对应选件时显示。)
0- 定向动作以外或未到达定向速度
1- 定向速度到达
2- 蠕变速度到达
3- 位置环到达
4- 定向完成
5- 定向错误 (脉冲停止)
6- 定向错误 (定向停止)
7- 定向错误 (重新确认)
ⴞḷ٬
© ©
©˙
3U3/*㜿ߨᮦ䠅hؽ仁
e
h3U